স্বয়ংচালিত গাড়ি কীভাবে চালনা শেখে? সিমুলেশনের ছায়া বিদ্যালয়
এই পেজটি শেয়ার করুন
স্বয়ংক্রিয় গাড়ি চালনা শেখে প্রকৃত রাস্তায় নয়, বেশিরভাগ সিমুলেশনে: শত শত কোটি কিলোমিটারের ভার্চুয়াল জগতে লক্ষ লক্ষ বার পরীক্ষা করে ভুল করা একটি আর্টিফিশিয়াল ইন্টেলিজেন্স, প্রকৃত রাস্তার ডেটার সাথে মিলিত হলে দৈনন্দিন ট্রাফিকে সিদ্ধান্ত নেওয়া শিখছে। তবে ভার্চুয়াল জগতে উজ্জ্বল পারফরম্যান্স দেখানো একজন চালক আসফল্টে একই পারফরম্যান্স দেখাবে না - এটা জানাও শেখার মতোই গুরুত্বপূর্ণ। এই চমৎকার টানাপোড়েনের পুরো গল্পটাই এখানে।
উল্লেখযোগ্য বিষয়সমূহ
- মানব স্তরের নিরাপত্তার প্রমাণের জন্য প্রায় 1,10 কোটি কোটি মাইল প্রকৃত রাস্তার ডেটা প্রয়োজন; শারীরিক পরীক্ষায় এর অর্থ কয়েকশো বছর।
- Waymo, 2 কোটি কোটি মাইলেরও বেশি সিমুলেশন ড্রাইভ সঞ্চয় করেছে; আসল সম্পূর্ণ স্বয়ংক্রিয় মাইল অবশ্য প্রায় 20 কোটি পর্যায়ে।
- Michigan University-র McCity দল হিসাব করেছে, ভার্চুয়াল "খারাপ চালকদের" সাথে পরীক্ষার সময় ও ব্যয় 1000 গুণ কমানো সম্ভব।
- একটি স্বয়ংক্রিয় গাড়ি ঘণ্টায় প্রায় 4 টেরাবাইট ডেটা উৎপাদন করে।
- সিমুলেশনে নিখুঁতভাবে কাজ করা একটি আচরণ বাস্তব জগতে একই ফলাফল দিতে পারে না: একে sim-to-real ব্যবধান বলা হয়।
স্বয়ংক্রিয় গাড়ি চালনা কীভাবে সিমুলেশনে শেখে?
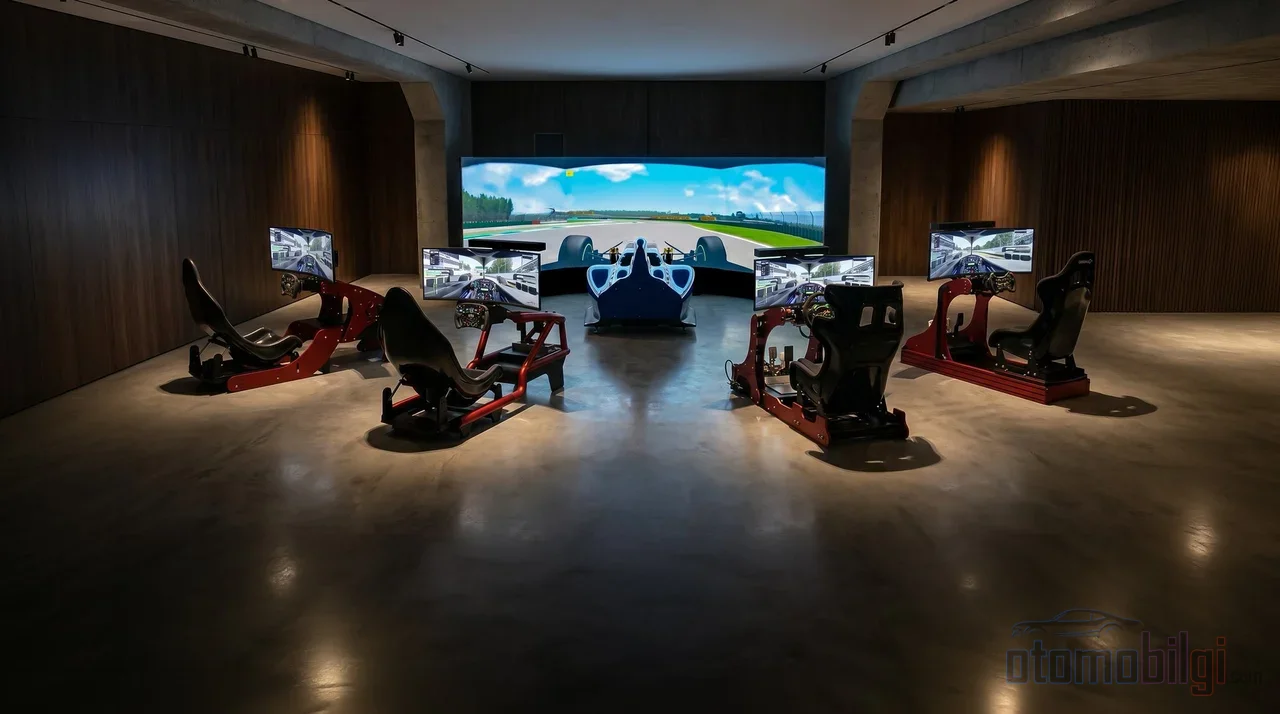
মানুষ রাস্তায় গাড়ি চালনা শেখে; কিন্তু আর্টিফিশিয়াল ইন্টেলিজেন্স অধিকাংশ ক্ষেত্রে কম্পিউটারের ভেতরে শেখে। স্বয়ংক্রিয় ড্রাইভিং সিস্টেমগুলি নিয়মভিত্তিক নয়, ডেটা থেকে শেখা সম্ভাব্যতামূলক মডেল দিয়ে কাজ করে। অর্থাৎ একজন ইঞ্জিনিয়ার "মোড়ে এভাবে আচরণ করো" বলে কোড লেখেন না; সিস্টেম লক্ষ লক্ষ উদাহরণ দেখে নিজেই আচরণ শেখে। এই উদাহরণগুলির একটি বড় অংশ আসে সিমুলেশন থেকে।
প্রক্রিয়াটি মোটামুটি এভাবে চলে:
- প্রকৃত ডেটা সংগ্রহ করা হয়: পরীক্ষামূলক গাড়িগুলি রাস্তায় ঘুরে বেড়ানোর সময় ক্যামেরা, রাডার ও লিডার ডেটা রেকর্ড করে; এছাড়া ঘণ্টায় ~4 টেরাবাইট উৎপাদন করা এই ডেটা এক সপ্তাহেরও কম সময়ে পেটাবাইট আয়তনে পৌঁছায়।
- ডেটা ভার্চুয়াল জগতে রূপান্তরিত হয়: নিউরাল পুনর্গঠন কৌশলগুলি বাস্তব বহু-সেন্সর ড্রাইভিং রেকর্ডগুলিকে উচ্চ নির্ভুলতার 3D পরিবেশে রূপান্তর করছে। জেনারেটিভ ওয়ার্ল্ড মডেলগুলি আবহাওয়া, আলো ও বিরল পরিস্থিতির বৈচিত্র্য যোগ করে।
- আর্টিফিশিয়াল ইন্টেলিজেন্স পরীক্ষা-ভুলের মাধ্যমে প্রশিক্ষিত হয়: রিইনফোর্সমেন্ট লার্নিংয়ের মাধ্যমে সিস্টেম লেন পরিবর্তন, ওভারটেক ও রাস্তা ছেড়ে দেওয়ার মতো আচরণগুলি ভার্চুয়াল ট্রাফিকে বারবার চেষ্টা করে; ভালো ফলাফল দেওয়া আচরণগুলি পুরস্কৃত হয়।
- নিরাপত্তা পরীক্ষা করা হয়: পলিসিগুলি প্রকৃত রাস্তায় ব্যবহারের আগে সফটওয়্যার-ইন-লুপ (SIL), হার্ডওয়্যার-ইন-লুপ (HIL) ও প্রকৃত গাড়িতে (VIL) এর মতো ধাপে ধাপে পরীক্ষার মধ্য দিয়ে যায়।
তাহলে আর্টিফিশিয়াল ইন্টেলিজেন্স আসলে কী শেখে? অবজেক্ট শনাক্তকরণে কনভলিউশনাল নিউরাল নেটওয়ার্ক (CNN), অন্য গাড়ি ও পথচারীদের 3-5 সেকেন্ড পরের গতিবিধি অনুমানে Transformer, এবং মোড়ের মিথস্ক্রিয়ায় গ্রাফ নিউরাল নেটওয়ার্ক এগিয়ে। কিছু সিস্টেম র সেন্সর ডেটা থেকে সরাসরি স্টিয়ারিং ও ব্রেক শেখা এন্ড-টু-এন্ড আর্কিটেকচার ব্যবহার করছে - তবে সার্টিফিকেশন সমস্যার কারণে এগুলি এখনো পরীক্ষামূলক বলে বিবেচিত হয়।
1,10 কোটি কোটি মাইল সমস্যা: সিমুলেশন কেন অপরিহার্য?
গণিতটা নির্মম। মানুষের মতো ত্রুটির হারে পৌঁছাতে স্বয়ংক্রিয় গাড়িগুলোকে প্রায় ১১০০ কোটি মাইল চালাতে হবে বলে হিসাব করা হয়েছে। বাস্তব পরীক্ষার মাধ্যমে এটি সম্পন্ন করতে কয়েকশো বছর লাগে - অর্থাৎ কেউ অপেক্ষা করতে পারে না। এ কারণেই শিল্পখাতকে সিমুলেশনের দিকে যেতে হচ্ছে: নিরাপত্তার প্রমাণের বড় অংশ কেবল ভার্চুয়াল জগতেই তৈরি করা সম্ভব। ড্রাইভার প্রশিক্ষণ সিমুলেটরের বাজারের মূল্য ২০২৬ সালে ২.২ বিলিয়ন ডলার এবং ২০৩৩ সাল নাগাদ ৩.০ বিলিয়ন ডলারে পৌঁছানোর প্রত্যাশা করা হচ্ছে - এটি যোগ করলে বোঝা যায়, এটি কোনো ফ্যাশন নয়, বরং শিল্পের মৌলিক অবকাঠামো।
ভার্চুয়াল জগতের সুপার পাওয়ার
সিমুলেশনের সবচেয়ে বড় সুবিধা হলো, বাস্তব জগতে অসম্ভব এমন জিনিসগুলো বারবার পরীক্ষা করা যায়। হঠাৎ রাস্তায় নেমে আসা পথচারী, আকস্মিকভাবে থামা গাড়ি, গভীর রাতে নিভে যাওয়া হেডলাইট, ঘন কুয়াশা, সূর্যের ঝলক... এগুলোর সবই ভার্চুয়াল পরিবেশে নিরাপদে এবং একই পরিস্থিতিতে পুনরাবৃত্তিযোগ্যভাবে পরীক্ষা করা হয়। সেন্সরের ত্রুটিও সিমুলেট করা যায়: সামনের ক্যামেরা নষ্ট হয়ে যাওয়ার একটি দৃশ্যপট বাস্তব রাস্তায় সাজানো একদিকে বিপজ্জনক, অন্যদিকে ব্যয়বহুল; ভার্চুয়াল জগতে এটি মাত্র কয়েকটি ক্লিকের ব্যাপার।
McCity-র কাজ এখানে একটি চতুর পদক্ষেপ দেখাচ্ছে: সিমুলেটেড খারাপ ড্রাইভারদের দিয়ে তৈরি ভার্চুয়াল পরীক্ষার পরিবেশ জরুরি সিদ্ধান্ত নেওয়ার দক্ষতা বাড়াতে "বিরলতার অভিশাপ" ভেঙে দিচ্ছে। বাস্তবে বছরে একবার যে পরিস্থিতির মুখোমুখি হবেন, ভার্চুয়াল জগতে সেটি প্রতিদিন হাজারবার অনুভব করতে পারেন। এছাড়াও কিছু ব্যবহারক্ষেত্রে নিরাপত্তা যাচাই কেবল সিমুলেশনের মাধ্যমেই করা যায় - অর্থাৎ সরকারি সার্টিফিকেশন প্রক্রিয়াও এখন ভার্চুয়াল জগতের উপর নির্ভরশীল।
Tesla এবং Waymo: দুটি ভিন্ন ঘরানা, কি একই পাঠ?
শিল্পখাতের দুই অগ্রদূত গাড়ি চালানো শেখায় দুটি ভিন্ন পদ্ধতিতে। পার্থক্যটি একটি টেবিলে সারসংক্ষেপ করা যাক:
| বৈশিষ্ট্য | Tesla FSD | Waymo |
|---|---|---|
| সেন্সর পদ্ধতি | কেবল ক্যামেরা (vision-only) | ক্যামেরা + লিডার + ইমেজিং রাডার |
| স্থাপত্য | এন্ড-টু-এন্ড, সম্পূর্ণ উপলব্ধি একটি স্থাপত্যে | বহু-সেন্সর উপলব্ধি + উচ্চ বিস্তারিত মানচিত্র |
| তথ্যের উৎস | লক্ষ লক্ষ গাড়ির গ্রাহক ফ্লিট | পরীক্ষা ফ্লিট + বিশাল সিমুলেশন |
| সিমুলেশন মাইলেজ | - | ২০০০ কোটিরও বেশি ভার্চুয়াল মাইল |
| বর্তমান অবস্থা | FSD (Supervised): ড্রাইভারের তত্ত্বাবধানে | প্রায় ২০ কোটি সম্পূর্ণ স্বয়ংক্রিয় মাইল |
Tesla-র কৌশল সাহসী: লিডার এবং মানচিত্র অবকাঠামো বাদ দিয়ে সবকিছু ক্যামেরার তথ্য থেকে শেখা একটি একক স্থাপত্যের উপর ছেড়ে দিচ্ছে। এর সুবিধা হলো স্কেল - রাস্তার প্রতিটি Tesla একজন শিক্ষক। Waymo আরও সমৃদ্ধ সেন্সর তথ্য নিয়ে কাজ করছে এবং জোর দিয়ে বলছে, যত সিমুলেশন বা পরীক্ষা ড্রাইভারই থাকুক, এটি একা যথেষ্ট নয়। আকর্ষণীয় বিষয় হলো: দুটি পদ্ধতি যতটা ভাবা হয় তার চেয়ে বেশি মিল রয়েছে - এই মতও শক্তিশালী। কারণ Waymo-ও প্রতিটি বস্তুকে উপস্থাপনের সর্বোত্তম উপায় শেখে তথ্যনির্ভর প্রশিক্ষণের মাধ্যমে। পার্থক্য হলো উপলব্ধিতে প্রবেশকারী তথ্যের সমৃদ্ধিতে।
Waymo-র বিশ্ব মডেল পদক্ষেপ
ফেব্রুয়ারি ২০২৬-এ Waymo স্বয়ংক্রিয় গাড়ি চালনা সিমুলেশনের জন্য একটি নতুন বিশ্ব মডেল ঘোষণা করেছে। কোম্পানির প্রায় 20 কোটি সম্পূর্ণ স্বয়ংক্রিয় মাইল এবং বিলিয়ন বিলিয়ন ভার্চুয়াল মাইল এখন আরও বাস্তবসম্মত ভার্চুয়াল জগৎ তৈরির কাঁচামাল হিসেবে ব্যবহৃত হচ্ছে। সময়রেখাও চমৎকার: 2016 সালে 2.5 বিলিয়ন সিমুলেটেড মাইল ছিল, 2018 সালে 6 বিলিয়ন ছাড়িয়ে যাওয়া হয়, 2020 সালে 15 বিলিয়ন অতিক্রম করা হয় এবং আজ আমরা 20 বিলিয়নের উপরে আছি। একটি মাত্র জ্বলজ্বলে হলুদ আলোও হাজার ঘণ্টার ভার্চুয়াল অভিজ্ঞতায় রূপান্তরিত হতে পারে।
সিমুলেশন থেকে বাস্তবে যাওয়ার ব্যবধান: ভার্চুয়াল জগতে উজ্জ্বল চালক রাস্তায় কেন হোঁচট খায়?
এইখানেই নিবন্ধটির কেন্দ্রবিন্দু। সিমুলেশনে নিখুঁতভাবে কাজ করা একটি আচরণ বাস্তব জগতে কেন একই ফলাফল নাও দিতে পারে? এই পার্থক্যের নাম sim-to-real gap - সিমুলেশন-বাস্তব ব্যবধান। এর কারণগুলো চারটি শিরোনামে সংকলিত হয়:
- দৃশ্যমান ক্ষেত্রের পার্থক্য: ভার্চুয়াল গ্রাফিক্স বাস্তব আলো, টেক্সচার এবং গ্রীষ্মের তাপে পিচ ঢালাইয়ের ঝিলিককে হুবহু নকল করতে পারে না।
- পদার্থবিদ্যার আসন্নীকরণ ত্রুটি: সিমুলেটরের ফিজিক্স ইঞ্জিন বাস্তব জগতের জটিল গতিবিদ্যাকে আসন্ন হিসাব করে।
- সেন্সর নয়েজের অসঙ্গতি: বাস্তব লিডার এবং রাডার ডেটায় নোংরা, বিলম্বিত এবং অনুমান করা কঠিন একটি নয়েজ থাকে।
- লং-টেইল দৃশ্যকল্পের অভাব: বাস্তব জগতের সব অদ্ভুততা ভার্চুয়াল লাইব্রেরিতে অন্তর্ভুক্ত করা যায় না।
রোবোটিক্স জগৎ থেকে আসা সাম্প্রতিক গবেষণাগুলো ঠিক এটিই পরীক্ষা করছে: মডেলবিহীন প্রভাব, সেন্সর বিলম্ব এবং ভুল প্যারামিটার ল্যাবরেটরির তারকাকে মাঠে ব্যর্থতার দিকে ঠেলে দিতে পারে। সমাধান হিসেবে দুটি কৌশল সামনে এসেছে: domain randomization (ভার্চুয়াল জগতে আলো, রঙ, পদার্থবিদ্যা এলোমেলোভাবে পরিবর্তন করে সিস্টেমকে যেকোনো বৈচিত্র্য মোকাবেলায় প্রতিরোধী করা হয়) এবং system identification (বাস্তব জগত থেকে পরিমাপ করা ডেটা দিয়ে সিমুলেটরের প্যারামিটার ক্যালিব্রেট করা)। ট্রাফিকে এর কষ্টদায়ক উদাহরণ ঘটেছে: 2023 সালের আগস্টে ক্যালিফোর্নিয়ায় পে-ওয়াল রোবোট্যাক্সির অনুমতি পাওয়া Cruise অল্প সময়েই দুটি গুরুতর দুর্ঘটনা ঘটায় এবং তার ফ্লিট অর্ধেকে নামিয়ে আনা হয়। সিমুলেশনে নিরাপদ দেখানো একটি সিস্টেম বাস্তব জগতে পরীক্ষা থেকে সরিয়ে দেওয়া হয়।
ডেটার ভারসাম্যহীনতা এবং কৃত্রিম বুদ্ধিমত্তার অতিরিক্ত আত্মবিশ্বাস
দ্বিতীয় বড় ঝুঁকিটি কম দৃশ্যমান: প্রশিক্ষণ ডেটার ভারসাম্যহীনতা। স্বয়ংক্রিয় গাড়ি চালনার পথে বাধা হিসেবে গণ্য এই সমস্যাটির ভিত্তি সহজ একটি যুক্তি - ডেটা পুলে কম প্রতিনিধিত্ব করা পরিস্থিতিগুলো মানে সিস্টেমে কম শেখা পরিস্থিতি। Georgia Tech-এর গবেষণা দেখিয়েছে এটি পক্ষপাতে রূপান্তরিত হতে পারে: অ্যালগরিদমিক পক্ষপাতের কারণে স্বয়ংক্রিয় গাড়িগুলো নির্দিষ্ট গোষ্ঠীকে, যেমন গাঢ় ত্বকের পথচারীদের, বিপদে ফেলতে পারে বলে মত প্রকাশ করা হয়েছে। এটি কোনো প্রযুক্তিগত বিবরণ নয়, একটি নৈতিক সতর্কসংকেত।
তৃতীয় ঝুঁকিটি কৃত্রিম বুদ্ধিমত্তার চরিত্রের সাথে সম্পর্কিত: কৃত্রিম বুদ্ধিমত্তা সিস্টেমগুলো ভুল উত্তরগুলোতে উচ্চ আত্মবিশ্বাসের স্কোর দিতে পারে। মানুষের মতো "আমি নিশ্চিত নই" বলতে পারে না; এর আত্মবিশ্বাস প্রশিক্ষণ ডেটা, মডেল অনুমান এবং ফিডব্যাক লুপের মাধ্যমে মানুষের জ্ঞানীয় পক্ষপাতগুলোকেও উত্তরাধিকার সূত্রে পায়। এজ কেস শনাক্তকরণে ভুল পজিটিভ অপ্রয়োজনীয় হস্তক্ষেপের দিকে, আর ভুল নেগেটিভ গুরুত্বপূর্ণ ঘটনা মিস করার দিকে পরিচালিত করে। তাছাড়া স্বয়ংক্রিয়ভাবে তৈরি সিন্থেটিক লেবেলগুলো নিরাপত্তা-সংকটজনক প্রশিক্ষণের জন্য সবসময় যথেষ্ট নির্ভরযোগ্য নাও হতে পারে। একজন বিশেষজ্ঞের মতে নির্ভরযোগ্য স্বয়ংক্রিয় গাড়িতে আরও 10 বছর সময় লাগবে - এবং চরম পরিস্থিতি ভুলভাবে সামলানো একটি গাড়িতে ভুলের কোনো সুযোগ কার্যত শূন্য।
সিমুলেশনের ওপর অতিরিক্ত ভরসার মূল্য কী?
এই প্রশ্নে দুটি পক্ষ মুখোমুখি। সমর্থকরা ঠিক: 11 বিলিয়ন মাইলের বাধার কারণে সিমুলেশন ছাড়া নিরাপত্তার প্রমাণ কার্যত অসম্ভব। সন্দেহবাদীরাও ঠিক: সিমুলেশনভিত্তিক পরীক্ষা কি বাস্তব জগতের সব দৃশ্যপট সত্যিই অন্তর্ভুক্ত করে? এই প্রশ্ন বছরের পর বছর ঝুলে আছে। Waymo-র নিজস্ব অভিমতও ইঙ্গিত করে যে সিমুলেশনের পরিমাণ একাই যথেষ্ট নয়। আর এই ক্ষেত্রের পরিচিত মুখ Steve Wozniak বলছেন, অস্বাভাবিক পরিস্থিতিতে স্টিয়ারিং যেকোনো নির্বোধ মানুষের হাতেই পৌঁছাতে হবে - বিদ্রূপাত্মক কিন্তু ভাবনার খোরাক জোগানো একটি কথা।
বর্তমান ড্রাইভিং সিমুলেশন পদ্ধতিগুলো লক্ষ্যভিত্তিক কঠিন পরিস্থিতিগুলো মাপযোগ্যভাবে তৈরি করতে পারে না - এটিও আরেকটি সমালোচনা। অর্থাৎ "সেই বিশিষ্ট বিপজ্জনক মুহূর্তটি" খুঁজে বের করা এখনও আংশিকভাবে মানুষের কাজ। OpenReview-এ প্রকাশিত গবেষণাগুলো এই স্কেলিং সমস্যার সমাধান খুঁজছে, তবে এখনও এটি সম্পূর্ণ হয়েছে বলা কঠিন।
স্বয়ংক্রিয় গাড়ি কি সম্পূর্ণভাবে সিমুলেশনে শিখে রাস্তায় নামতে পারে?
সংক্ষিপ্ত উত্তর: একাই না। সিমুলেশন একটি অমূল্য প্রশিক্ষণ ক্ষেত্র; কিন্তু প্রকৃত রাস্তার ডেটা দিয়ে শক্তিশালী না হয়ে এবং ক্রমিক বাস্তব-জগতের পরীক্ষা না পেরিয়ে কোনো সিস্টেমই রাস্তায় নামে না। আজকের সবচেয়ে সক্ষম সিস্টেমটিও সম্পূর্ণ স্বয়ংক্রিয় নয় - Tesla-র FSD তার নামের শুরুতে থাকা "Supervised" অর্থাৎ "তত্ত্বাবধানে" শব্দটি নিয়ে চালকের তদারকির অপেক্ষায় থাকে। সিমুলেশন একটি ছায়া-বিদ্যালয়; ডিপ্লোমা তোলা হয় প্রকৃত রাস্তাতেই। সেরা ড্রাইভার কৃত্রিম বুদ্ধিমত্তা হবে সেটিই, যা ভার্চুয়াল প্রশিক্ষণকে প্রকৃত রাস্তার অভিজ্ঞতার সঙ্গে মিশ্রিত করে - এবং দুই জগতের পার্থক্য কখনো ভুলে না।
তথ্যসূত্র
- Autonomous Vehicle Simulation and Validation
- 6 Reasons to Use Autonomous Vehicle Simulation Software
- Machine Learning in Autonomous Vehicles: Fully Explained
- The Waymo World Model
- Self-Driving Car Technology for a Reliable Ride
- What Is the Sim-to-Real Gap?
- Simulated Terrible Drivers Cut the Time and Cost of AV Testing
- Tesla vs Waymo - Who Is Closer to Level 5 Autonomy?
- Waymo and Tesla's Self-Driving Systems Are More Similar Than You Think
- Edge Cases in Autonomous Driving: Detection and Management
- Research Reveals Possibly Fatal Consequences of Algorithmic Bias
- Full Self-Driving (Supervised)