Warum autonome Fahrzeuge bei Schnee und Regen "blind" werden können
Diese Seite teilen
Autonome Fahrzeuge können bei Schnee, Nebel und starkem Regen erblinden, denn Lidar-, Radar- und Kamerasensoren verlieren unter diesen Bedingungen ihre Erkennungsleistung erheblich, und die künstliche Intelligenz weiß nicht, welchen Daten sie vertrauen soll. Deshalb stellen Robotaxi-Unternehmen ihre Dienste ein und Hersteller schalten die Systeme ab. Warum bleibt das Versprechen "Fahren bei allen Bedingungen" trotzdem weiterhin nur ein Versprechen? Komm, schauen wir uns das gemeinsam an.
Die wichtigsten Punkte
- Die Lidar-Erkennungsleistung kann bei starkem Regen oder Schnee um mehr als 50 % sinken.
- Nebel kann die Objektklassifizierung des Lidars bis zu 13,43 % stören.
- Mercedes Drive Pilot (Stufe 3) funktioniert bei Schnee, Regen und nachts nicht.
- Waymo stellte im Mai 2026 nach schwerem Regen seinen fahrerlosen Dienst in Atlanta und Texas ein.
- Etwa 70 % der US-Bevölkerung lebt in schneereichen Regionen.
Seien wir ehrlich: Autonome Fahrzeuge funktionieren an einem sonnigen Kalifornien-Tag unglaublich gut. Aber schau aus dem Fenster und sieh, dass es schneit. In genau diesem Moment ändert sich die Lage schlagartig. Fahrzeuge, die sich mit "Ich kann bei allen Bedingungen fahren" vorstellen, stellen entweder den Dienst beim ersten ernsthaften Wintersturm ein oder sagen dir "übernimm das Steuer". Warum? Weil alle drei Hauptsensoren (Kamera, Lidar und Radar), die einem autonomen Fahrzeug die Sicht auf die Welt ermöglichen, bei schlechtem Wetter große Probleme haben. In diesem Artikel schauen wir uns genau an, welcher Sensor warum Schwierigkeiten hat, warum Robotaxis bei Regen stehen bleiben und warum uns dieses Versprechen immer noch nicht erwartet.
Autonome Fahrstufen: Warum Stufe 5 weiterhin in weiter Ferne liegt?
Zunächst ein schneller Grundlagenkurs: Der SAE-J3016-Standard definiert Fahrautomatisierung in sechs Stufen, von Stufe 0(gar keine Automatisierung) bis Stufe 5(die Stufe, auf der das System unter allen Bedingungen vollständig für das Lenken verantwortlich ist). Stufe 2, also der Ort, an dem sich die meisten "halbautonomen" Systeme befinden, die wir heute auf den Straßen sehen, ist eigentlich nur ein Assistent: Sie kann Gas, Bremse und Lenkung übernehmen, aber du darfst den Blick nicht von der Straße abwenden. Bei Stufe 3 geht die Verantwortung unter bestimmten Bedingungen auf das System über - achte auf das Wort "bestimmte Bedingungen", darauf kommen wir gleich zurück.
Stufe 5 ist der heilige Gral, der in diesem ganzen Bild erstrahlt. Das heißt, ob es schneit, Nebel aufzieht oder Nacht wird - es spielt keine Rolle, das Fahrzeug fährt überall, unter allen Bedingungen. Das Problem: Selbst 2026 steht diese Stufe noch immer als weit entfernter Punkt am Horizont. Und das größte Hindernis ist nicht Motorleistung oder Softwaregeschwindigkeit; es ist genau das, wovon dieser Artikel handelt: das Problem, bei schlechtem Wetter nicht sehen zu können.
Kamera: Wenn die Sonne scheint oder es schneit, ist die Sicht vorbei
Der Kamera-Sensor ist dem menschlichen Auge am nächsten, aber genau deshalb erbt er auch alle Schwächen des menschlichen Auges. Wenn Nebel aufzieht, es schneit oder die Sonne direkt entgegenstrahlt, kannst auch du das Ende der Straße nicht erkennen, oder? Die Kamera macht dasselbe: Die Sichtweite wird verkürzt, der Kontrast sinkt. Bei wenig Licht und direktem Sonnenlicht hat sie es wirklich schwer.
Der interessante Teil ist, dass die Hersteller das unmöglich verbergen können. In den offiziellen Eigentümerhandbüchern von Tesla ist klar geschrieben: Bedingungen mit geringer Sichtweite wie schwaches Licht, Regen, Schnee, direkte Sonne und Nebel können die Leistung des Systems erheblich mindern. Fügen wir noch schmutzige Kameras und verblassende, von der Kamera schwer erkennbare Fahrbahnmarkierungen hinzu. Wenn man bedenkt, dass im Winter sogar die weißen Markierungen unter dem Schnee verschwinden, ist das für die Kamera alles andere als eine erfreuliche Situation.
Lidar: Schneeflocken werden für den Laser zu Scheinhindernissen
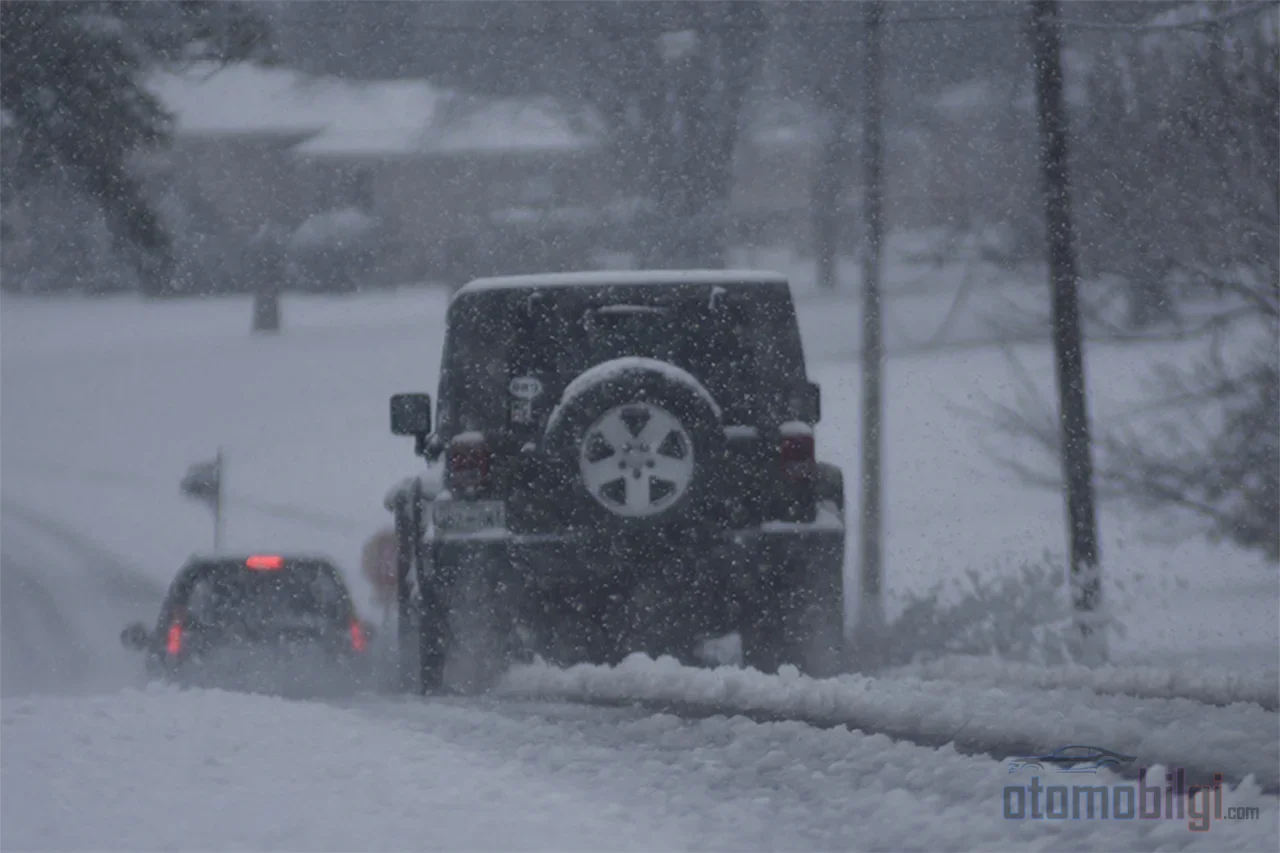
Was macht nun das Lidar? Kurz erklärt: Lidar ist ein Sensor, der Laserstrahlen in seine Umgebung aussendet, darauf wartet, dass diese von Objekten zurückgeworfen werden, und dabei eine 3-dimensionale Punktwolke um das Fahrzeug zeichnet. Bei Sonnenschein funktioniert es hervorragend. Sobald es aber zu schneien beginnt, geraten Millionen von Schneeflocken vom Himmel in den Weg der Laserstrahlen, und jede einzelne wird zu einem kleinen Reflektor. Das Lidar sieht diese Flocken entweder als verteilte Schattenbereiche entlang der Strecke oder erzeugt Objekte, die gar nicht existieren. Signalstreuung, Absorption und Daten geringer Qualität kommen obendrein noch hinzu. Stell dir ein Geisterhindernis vor, das dir im Verkehr den Weg abschneidet - genau das ist der Albtraum des Lidars.
Die Zahlen bestätigen das auch: verschillende Studien zeigen, dass die Lidar-Leistung bei starkem Regen oder Schnee um von 25 % auf über 50 % sinkt. Nebel kann die Objektklassifizierung bis auf bis zu 13,43 % beeinträchtigen. Der Grund für die Unterschiede zwischen den Werten ist einfach: Jede Studie verwendet andere Bedingungen, andere Sensoren und andere Messmethoden. Aber das gemeinsame Ergebnis ist eindeutig: Schlechtes Wetter schmälert die Superkraft des Lidars erheblich. Da Regen zudem die Kameras stärker beeinträchtigt als das Lidar, können die Schwächen beider Sensoren gleichzeitig ausgelöst werden - und genau das ist die eigentliche Schwachstelle der Sensorfusion, dazu kommen wir gleich.
Radar: der heimliche Held des schlechten Wetters, aber allein nicht genug
Nun zum stillsten, heimlichsten Helden am Tisch: dem Radar. Das Radar arbeitet mit Radiowellen und dank seiner langen Wellenlänge ist es von kleinen Wassertropfen weit weniger betroffen als sichtbares Licht oder Laserimpulse. Das heißt, es misst auch im Nebel, in der Dunkelheit und unter Bedingungen, die die Kamera vollständig blind machen, zuverlässig weiter Entfernung und Annäherungsgeschwindigkeit. Millimeterwellen-Radar funktioniert selbst bei schlechtem Wetter und auf schlecht reflektierenden Oberflächen normal. Klingt perfekt, oder?
Das Problem ist: Das Radar ist kein superscharfer Detektiv, sondern eher jemand, der seinen eigenen Schatten fürchtet. Es kann sagen, dass sich dort ein Objekt befindet und wie schnell es sich nähert, aber es kann nicht erkennen, ob dieses Objekt eine Plastiktüte, ein Kinderwagen oder ein anderes Fahrzeug ist. Die Auflösung und die Klassifizierungsfähigkeit des Radars sind also gering. Deshalb ist das Radar allein für keine Autonomiestufe ausreichend - es ist lediglich die letzte verlässliche Quelle, die das Trio am Leben hält.
| Sensor | Stärke | Schwäche bei schlechtem Wetter |
|---|---|---|
| Kamera | Detail- und Farbwahrnehmung, Erkennung von Schildern/Spuren | Bei Nebel, Schnee, Sonnenblendung und schwachem Licht sinken Sichtweite und Kontrast |
| Lidar | Präzise 3D-Abstandskarte | 25–50 %+ Leistungsverlust bei starkem Regen und Schnee, Fehlsignale durch Schneeflocken |
| Radar | Abstands- und Geschwindigkeitsmessung bei Nebel und Dunkelheit | Erkennt Objekte, kann sie aber nicht korrekt klassifizieren, geringe Auflösung |
Sensorfusion und künstliche Intelligenz: Was passiert, wenn alle drei Augen gleichzeitig geöffnet werden?
Dir ist vielleicht gerade folgende Idee gekommen: "Wenn jeder Sensor andere Schwächen hat, dann gleichen sich die Schwächen aus, wenn man alle drei kombiniert!" Ja, diese Idee heißt Sensorfusion und bildet tatsächlich die Grundlage autonomer Fahrzeuge. Wenn die Kamera erblindet, springt das Lidar ein; wenn das Lidar wegen des Spinnens des Schneefalls den Überblick verliert, hält das Radar den Abstand. Auf dem Papier ein perfektes Teamspiel.
Aber hier gibt es eine feine, aber wichtige Schwelle: Die KI-Modelle, die die Fusion steuern, sind meist mit Tages- und Klarsichtbildern trainiert. Das heißt, die künstliche Intelligenz weiß möglicherweise nicht, welchem Sensor sie vertrauen soll, wenn sie mitten im Schneesturm mit den einander widersprechenden Daten der drei Sensoren konfrontiert wird. Bei Nebel oder Regen kann die Kamera "da ist eine Wand" sagen, während das Radar "da ist keine Wand" meldet - und das Modell ist unsicher, welcher Seite es folgen soll. Schnee führt zu einer Art Vertrauensverschiebung im Wahrnehmungsalgorithmus: Entweder sieht das Fahrzeug das herannahende Objekt nicht, oder es "halluziniert" ein Objekt, das gar nicht existiert. Beides kommt einem Desaster auf der Straße sehr nahe.
Warum stehen Robotaxis bei Regen? Beispiele Waymo und Cruise
Genug der Theorie, schauen wir uns die Praxis an. Im Mai 2026 setzte Waymo seine fahrerlosen Dienste in Atlanta und Texas aus, nachdem eines seiner Fahrzeuge bei starkem Regen in Hochwasser steckengeblieben war. Bekannt ist auch, dass das Unternehmen versucht, seine Fahrzeuge am Befahren von Überflutungsgebieten zu hindern. Das heißt, einer der größten Robotaxi-Betreiber der Welt drückte den Knopf und stoppte das System, als es dem Wetter nicht mehr gewachsen war. Außerdem hat Waymo seine fahrerlosen Robotaxi-Routen auf US-Autobahnen aus Sicherheits- und Softwarebedenken pausiert - dabei hatte es im November 2025 die 45 Meilen (72 km) lange Autobahnfahrt von San Francisco über den U.S. 101 zum Flughafen San Jose gestartet.
Waymo steht nicht nur in der Defensive: Für 2026 plant das Unternehmen die Expansion nach Las Vegas, San Diego und Detroit und testet in Boston und New York, um sich auf winterliche Bedingungen vorzubereiten. Das Unternehmen ist sich also der Herausforderung des Winters bewusst und bereitet sich darauf vor. Bei Cruise sah es ähnlich aus: Das Unternehmen beförderte bei starkem Regen keine Passagiere, bot den Dienst nur bei leichtem Regen an und teilte mit, dass das Fahrzeug bei stärkerem Regen eine autonome Rückfahrt in die Garage durchführen könne. Nach einem Sturm im März 2023 blockierten Cruise-Robotaxis eine Straße in San Francisco. Nach dem Vorfall im Oktober 2023 rief das Unternehmen seine 950 fahrerlosen Fahrzeuge zurück und stellte den Betrieb ein; die kalifornische DMV setzte die fahrerlose Genehmigung aus, bundesstaatliche Untersuchungen wurden eingeleitet. Kurz gesagt arbeitet die Robotaxi-Branche gegenüber schlechtem Wetter im Modus "Entscheidung treffen und warten".
Tesla FSD und Mercedes Drive Pilot: das stille Eingeständnis in den Handbüchern
Draußen arbeiten die Robotaxis - aber wie steht es um die Systeme in unserem eigenen Auto? Teslas Full Self-Driving (Supervised) Das offizielle Handbuch für das System erklärt ausdrücklich, dass schlechte Sichtverhältnisse (Regen, Schnee, direkte Sonne, Nebel) die Leistung erheblich beeinträchtigen können. Das heißt, selbst Tesla gibt in seinem eigenen Handbuch zu, dass dieses System nicht unter allen Bedingungen funktioniert. Betrachtet man die Nutzerberichte, wird das Bild etwas realistischer: Es wird berichtet, dass bei mäßigem Regen die Warnung "FSD könnte wegen schlechten Wetters beeinträchtigt sein" erscheint und dass das System auf einer vereisten Straße keine Geschwindigkeitsbegrenzung vornimmt, aber sofort deaktiviert wird, sobald die Reifen ins Rutschen geraten. Natürlich sind dies Nutzererfahrungen und keine offiziellen Angaben - aber sie passen durchaus gut zu der Warnung im Handbuch.
Bei Mercedes sieht die Lage sogar noch klarer aus: Drive Pilot verfügt über die SAE-Level-3-Zulassung, funktioniert aber nicht bei Schnee, Regen oder nachts. Das heißt, Mercedes filtert die Wetterbedingungen streng, sobald es die Verantwortung an das System überträgt (auf Level 3 liegt die rechtliche Verantwortung beim Hersteller), und gibt die Kontrolle in jedem zweifelhaften Fall an dich zurück. Mercedes wandelt darüber hinaus mithilfe von Simulationen Variablen wie Regen und Schnee in Hunderttausende von Testkilometern um - das heißt, der Versuch, schlechtes Wetter mit Technologie zu meistern, wird weitergehen, aber bisher ist es noch keine Lösung.
Warum ist das Versprechen "Fahren unter allen Bedingungen" bisher nicht möglich?
Das ist die eigentliche Frage. Das Versprechen klingt wunderschön: Im Winter, im Nebel, im Sturm bringt dich das Fahrzeug überall hin. Aber die technische Realität lautet: Allen drei Sensortypen haftet jeweils ihre eigene Schwäche an, und es ist der künstlichen Intelligenz bisher noch nicht gelungen, diese sicher miteinander zu verschmelzen. Auch in puncto Sicherheit ist die Lage weiterhin umstritten: Der Sicherheitsvorteil autonomer Fahrzeuge befindet sich derzeit eher in einer arbeitsreichen/aspirationellen Position und ist nicht bewiesen. Frühe Daten zeigen, dass fahrerlose Fahrzeuge schwere Unfälle reduzieren könnten, aber Experten sagen, dass vor einer breiteren Nutzung noch deutlich mehr Daten erforderlich sind. Es gibt auch eine pragmatische Stimme: Selbst wenn sich die Technologie als weniger gefährlich erweist, gibt es deutlich bessere Wege, die Verkehrssicherheit zu verbessern.
Rechnen wir mit Zahlen: Etwa 70% der Bevölkerung der USA leben in Regionen mit Schneefall. Solange das Schneeproblem ungelöst bleibt, bleiben selbstfahrende Fahrzeuge für einen großen Teil der Welt praktisch irrelevant. Das zeigt, wie kritisch das Thema ist. Die optimistische Seite ist aber nicht leer: Manche behaupten, Sensorfusion könnte es künftigen Fahrzeuggenerationen ermöglichen, bei allen Wetterbedingungen zu funktionieren, und Waymo bereitet sich mit Wintertests auf die Kritik an Lidar vor. Aber heute, im Jahr 2026, ist die Realität diese: "Fahren bei allen Bedingungen" ist noch kein Produkt, sondern ein Ziel. Ich lasse dir auch eine Frage: Als Fahrer, der seine Winterreifen nicht rechtzeitig montiert hat, wie sehr würdest du einem Lidar vertrauen, das im Schnee die Orientierung verliert?
Letztlich ist die Blendung autonomer Fahrzeuge bei schlechtem Wetter kein Fehler oder Rückschritt - sondern ein ehrliches Abbild des heutigen Stands der Technik. Radar übersteht schlechtes Wetter, Lidar und Kamera haben es schwer, die künstliche Intelligenz lernt, beides sicher zu kombinieren, und die Robotaxi-Unternehmen akzeptieren das und schränken ihre Systeme entsprechend ein. Ein echtes Allwetter-Fahrzeug wird erst mit einer künstlichen Intelligenz kommen, die dieses Trio sogar im Sturm korrekt interpretiert. Bis dahin ist die Meldung "Dienst vorübergehend ausgesetzt" bei dichtem Schnee eher das Zeichen einer Sicherheitsentscheidung als ein Versagen. Und ehrlich gesagt: Ehrlichkeit ist viel besser, als in ein System zu steigen, das etwas verspricht, was es niemals leisten kann.
Quellen
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- Die sich wandelnden Sicherheits- und politischen Herausforderungen autonomer Autos (Brookings)
- Die Sicherheitsdaten zu autonomen Fahrzeugen (Johns Hopkins)
- Sind autonome Fahrzeuge sicherer als menschliche Fahrer? (Aussage vor der Legislative von Oregon)
- Sensorfusion bei AVs der nächsten Generation (Richard van Hooijdonk)