Otonom Vasitələr Qar və Yağışda Niyə Kor Ola Bilir?
Bu Səhifəni Paylaşın
Otonom vasitələr qar, duman və şiddətli yağışda koralə bilir, çünki lidar, radar və kamera sensorları bu şəraitdə aşkarlama performansını ciddi şəkildə itirir və süni intellekt hansı məlumata güvənəcəyini bilmir. Buna görə də robotaksi şirkətləri xidmətləri dayandırır, istehsalçılar isə sistemləri söndürür. Bəs "hər şəraitdə sürmə" vədi nə üçün hələ də bir vəd kimi qalır? Gəl, birlikdə baxaq.
Diqqət Çəkənlər
- Ağır yağış və ya qar zamanı lidarın aşkarlama performansı %50-dən çox azaşa bilir.
- Duman, lidarın obyekt təsnifatını %13,43-ə qədər poza bilir.
- Mercedes Drive Pilot (Səviyyə 3) qar, yağış və gecə şəraitində işləyə bilmir.
- Waymo, may 2026-da şiddətli yağışdan sonra Atlanta və Teksasdakı sürücüsüz xidmətini dayandırdı.
- ABŞ əhalisinin təxminən %70-i qar yağan bölgələrdə yaşayır.
Dürüst olaq: otonom vasitələr günəşli bir Kaliforniya günündə inanılmaz dərəcədə yaxşı işləyir. Amma pəncərədən kənara bax və qar yağdığını gör. Məhz o anda, işlərin dadı bir anda dəyişir. Özünü "hər şəraitdə süra bilərəm" kimi təqdim edən vasitələr, ilk ciddi qar fırtınasında ya xidməti dayandırır, ya da sənə "sükanı sən tut" deyir. Niyə? Çünki otonom vasitənin dünyanı görməsini təmin edən üç əsas sensorun da (kamera, lidar və radar) pis havada başı dərdə qərqər. Bu yazıda, tam olaraq hansı sensorun niyə çətinlik çəkdiyinə, robotaksilərin yağışda niyə dayandığına və bu vədin bizi niyə hələ də gözləmədiyinə baxacağıq.
Otonom sürmə səviyyələri: Səviyyə 5 niyə hələ də uzaqdadır?
Əvvəlcə tez bir əsas: SAE J3016 standarı, sürmə avtomatlaşdırmasını Səviyyə 0-dan (heç bir avtomatlaşdırma yoxdur) Səviyyə 5-ə qədər (sistemin bütün şəraitdə sükanı tamamilə öz üzərinə aldığı səviyyə) altı addımda təyin edir. Səviyyə 2, yəni bu gün yollarda gördüyümüz əksər "yarı otonom" sistemlərin mövqeyi, əslində sadəcə bir köməkçidir: qaz, əyləc və sükanı öz üzərinə ala bilir, amma gözlərini yoldan ayıra bilmirsən. Səviyyə 3-ə qalxdıqda isə müəyyən şəraitdə məsuliyyət sisteminə keçir - şərait dediyimizə diqqət et, bir azdan buna qayıdacağıq.
Səviyyə 5, bütün bu tabloda parlayan müqəddəs qəddər. Yəni qar yağır, duman çökür, gecə olur - heç fərq etməz, vasitə hər yerdə, hər şəraitdə sürür. Problem budur: 2026-da belə bu səviyyə hələ də üfüqdə çox uzaq bir nöqtədir. Və ən böyük maneə, motor gücü ya da proqram sürəti deyil; tam olaraq bu yazının mövzusu olan şey: pis havada görməmək problemi.
Kamera: günəş parlayarsa, qar yağarsa görüş gedir
İnsan gözünə ən yaxın sensor kamerası, amma tam da buna görə insan gözünün bütün zəifliklərini də miras alır. Duman çökəndə, qar yağanda ya da günəş tam qarşıdan vuranda sən də yolun sonunu seçə bilmirsən, elə deyilmi? Kamera da eynilə bunu edir: görüş məsafəsi qısılır, kontrast aşağı düşür. Aşağı işıqda və birbaşa günəş işığında isə həqiqətən çətinlik çəkir.
İşin maraqlı tərəfi odur ki, istehsalçıların bunu gizlətməsi mümkün deyil. Tesla-nın rəsmi sahiblik təlimatları açıq-aşkar yazır: zəif işıq, yağış, qar, birbaşa günəş və duman kimi aşağı görünmə şərtləri sistemin performansını ciddi şəkildə aşağı sala bilər. Üstünə bir də çirkli kameralar və solğun olduğu üçün kamera tərəfindən çətin oxunan zolaq xətlərini əlavə edək. Qışda yolda ağ zolaqların belə qar altında itdiyini düşünəndə, kamera üçün bu mənzərə heç də ürəkaçan deyil.
Lidar: qar dənləri lazer üçün saxta maneələrə çevrilir
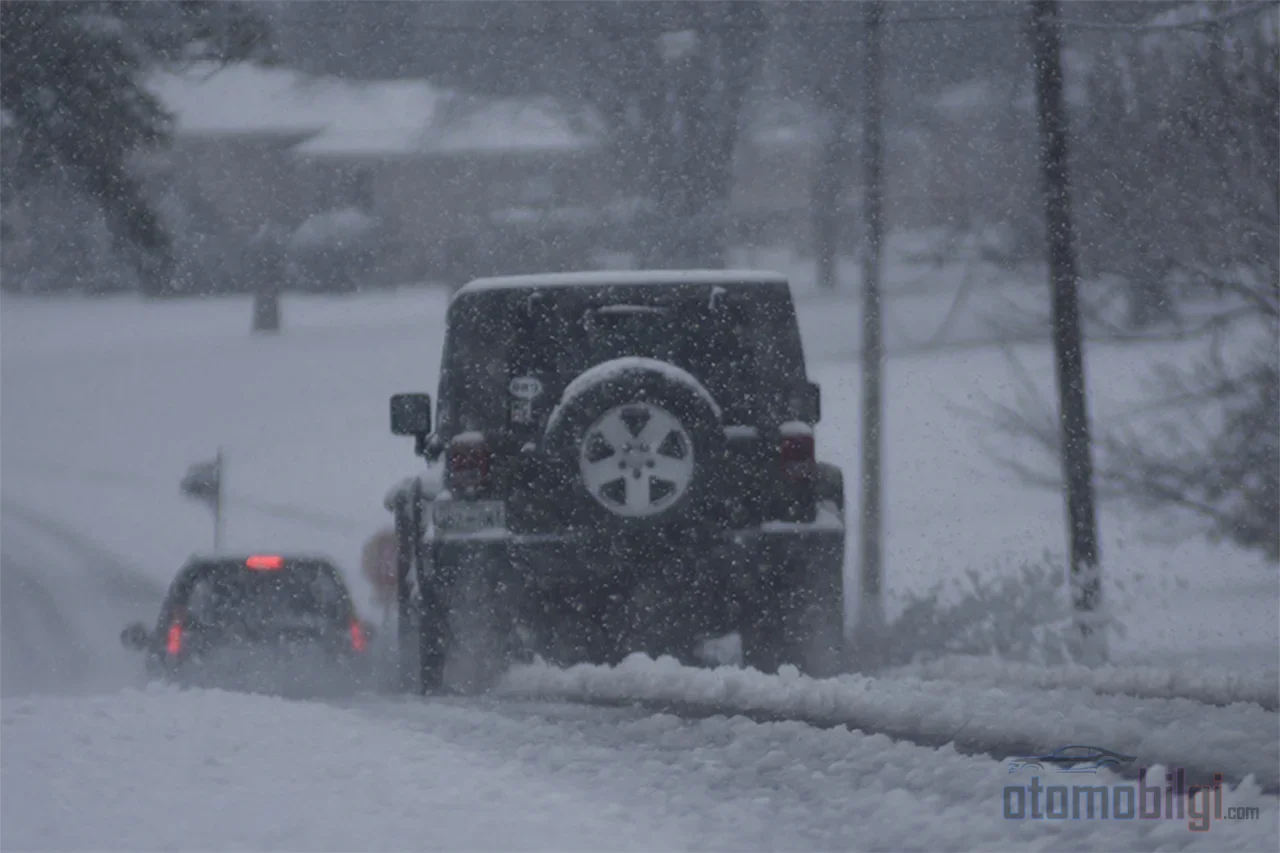
Bəs lidar nə edir? Qısaca izah edim: lidar ətrafına lazer şüaları savurub onların obyektlərdən sıçrayıb qayıtmasını gözləyən, avtomobilin ətrafında 3 ölçülü nöqtə buludu çəkən sensordur. Günəşli havada əla işləyir. Amma qar yağmağa başlayanda göydən milyonlarla qar dəni lazer şüasının yoluna düşür və hər biri kiçik bir reflektora çevrilir. Lidar bu dənləri ya yol boyu səpələnmiş kölgə sahələri kimi görür, ya da mövcud olmayan obyektlər yaradır. Hətta siqnal səpilməsi, udulma və aşağı keyfiyyətli data kimi problemlər də əlavə çətinlikdir. Trafikdə qarşını kəsən xəyali maneə təsəvvür et - lidarın kabusu budur.
Rəqəmlər də bunu təsdiqləyir: müxtəlif tədqiqatlar ağır yağış və ya qarda lidar performansının %25-dən %50-nin üzərinə qədər uzanan səviyyələrdə düşdüyünü göstərir. Duman isə obyekt klassifikasiyasını %13,43-ə qədər pozuya bilir. Nisbətlər arasında fərq olmasının səbəbi sadədir: hər tədqiqat fərqli şərtlər, fərqli sensorlar və fərqli ölçmə metodları istifadə edir. Amma ümumi nəticə tək və aydındır: pis hava lidarın super gücünü ciddi şəkildə zəiflədir. Yağış eyni zamanda kameralara liddardan çox təsir etdiyi üçün iki sensorun zəiflikləri eyni anda aktivləşə bilər - ki bu sensor füzyonunun əsas kövrəklik nöqtəsidir, bir az oraya gələcəyik.
Radar: pis havanın gizli qəhrəmanı, amma təkbaşına yetmir
İndi masanın ən sakit, ən gizli qəhrəmanı: radar. Radar radio dalğaları ilə işləyir və uzun dalğa uzunluğu sayəsində kiçik su damcılarından görünən işığa və ya lazer impulslarına nisbətən çox az təsirlənir. Yəni dumanın içində, qaranlıqda, kameranı tamamilə kor edən şərtlərdə belə məsafəni və yaxınlaşma sürətini etibarlı şəkildə ölçməyə davam edir. Millimetr-dalğalı radarı pis havada və aşağı əks etdiriciliyə malik səthlərdə belə normal işləyə bilir. Qulağa mükəmməl gəlir, elə deyilmİ?
Problem budur: radar böyük detektiv deyil, daha çox kölgəsindən qorxan biri. Obyektin orada olduğunu və nə qədər sürətlə yaxınlaşdığını deyə bilir, amma həmin obyektin plastik kisəmi, uşaq arabasımı yoxsa başqa bir avtomobilmı olduğunu bilmir. Yəni radarın həlli və klassifikasiya qabiliyyəti aşağıdır. Bu səbəbdən radar təkbaşına heç bir avtonomluq səviyyəsi üçün kifayət deyil - sadəcə üçlüyü sağ saxlayan son etibarlı mənbədir.
| Sensor | Güclü Olduğu Yer | Pis Havadakı Zəifliyi |
|---|---|---|
| Kamera | Detal və rəng qavraması, nişan/zolaq oxuma | Duman, qar, günəş parıltısı və aşağı işıqda görüş məsafəsi və kontrast azalır |
| Lidar | Həssas 3 ölçülü məsafə xəritəsi | Ağır yağış və qarda performansın 25-50+ % itirilməsi, qar dənələrindən yalançı siqnallar |
| Radar | Duman və qaranlıqda məsafə + sürət ölçməsi | Obyektləri aşkarlayır amma düzgün təsnif edə bilmir, ayırdetmə qabiliyyəti aşağıdır |
Sensor füzyonu və süni intellekt: üç göz eyni anda açılanda nə olur?
İndi ağlına belə bir fikir gəlmiş ola bilər: "Hər sensorun fərqli zəifliyi varsa, üçünü birləşdirsələr zəifliklər bir-birini tarazlayar!" Bəli, bu fikrin adı sensor füzyonudur və həqiqətən də avtonom avtomobillərin təməlini qoyur. Kamera korlandıqda lidar işə düşür, lidar qar üzündən səhv danışırsa radar məsafəni saxlayır. Kağız üzərində mükəmməl komanda oyunu.
Amma burada incə, amma mühüm bir eşik var: füzyonu idarə edən süni intellekt modelləri, əksərən gündüz və açıq hava görüntüləri ilə öyrədilmiş vəziyyətdədir. Yəni süni intellekt, qar fırtınasının ortasında üç sensorun bir-biri ilə ziddiyyətli məlumatları ilə qarşılaşdıqda hansına güənəcəyini bilməyə bilər. Duman və ya yağış anında kamerası "divar var" deyəndə radarı "divar yoxdur" deyə bilər - və model hansı tərəfi dinləyəcəyini şaşırır. Qar, algı alqoritmində bir növ güvən sürüşməsinə səbəb olur: avtomobil ya yaxınlaşan obyekti görə bilmir, ya da heç var olmayan bir obyekt "halüsinasiya" görür. Hər ikisi yolda fəlakət təsvirlərinə çox yaxındır.
Robotaksilər yağışda niyə dayanır? Waymo və Cruise nümunələri
Nəzəriyyə yetər, gəlin meydana çıxaq. May 2026-da Waymo, avtomobillərindən biri şiddətli yağış altında sel sularında qəzaya uğradıqdan sonra Atlanta və Texasdakı sürücüsüz xidmətlərini dayandırdı. Şirkətin avtomobillərinin sel bölgələrinə girməsinin qarşısını almağa çalışdığı da məlumdur. Yəni dünyada ən böyük robotaksi operatorlarından biri, hava şəraitinə qarşı əlini yuvarlaya bilməyəndə düyməyə basıb sistemi dayandırdı. Həmçinin Waymo, təhlükəsizlik və proqram təminatı narahatlıqları səbəbindən ABŞ-dakı magistral robotaksi marşrutlarını da dayandırmış vəziyyətdədir - halbuki Noyabr 2025-də San Fransiskodan U.S. 101 üzərindən San Jose Hava Limanına 45 millik (72 km) magistral səfərini başlatmışdı.
Waymo yalnız müdafiədə də deyil: 2026-da Las Veqas, San Dieqo və Detroyta genişlənmə planlaşdırdı və qış şəraitinə hazırlaşmaq üçün Boston ilə Nyu Yorkda test edir. Yəni şirkət, qışın çətinliyinin fərqindədir və ona qarşı hazırlaşır. Cruise tərəfində də mənzərə bənzər idi: şirkət ağır yağışda sərnişin daşımır, yalnız yüngül yağışda xidmət göstərir, yağış şiddətlənəndə isə avtomobilin qaraj avtonom qayıda bildiyini bildirirdi. Mart 2023-da bir fırtınadan sonra Cruise robotaksiləri San Fransiskoda bir yolu tutmuşdu. Oktyabr 2023-dəki hadisədən sonra şirkət 950 sürücüsüz avtomobilini geri çağırdı və əməliyyatlarını dayandırdı; Kaliforniya DMV sürücüsüz icazəsini dayandırdı, federal istintaqlar başladı. Qısacası robotaksi sektoru, pis hava qarşısında "qərar ver və gözlə" rejimində işləyir.
Tesla FSD və Mercedes Drive Pilot: təlimatdakı səssiz etiraf
Robotaksilər çöldə işləyir, bəs öz avtomobilimizdəki sistemlər necədir? Teslanın Full Self-Driving (Nəzarətli) sistemi üçün rəsmi təlimat, aşağı görünmənin (yağış, qar, birbaşa günəş, duman) performansı ciddi şəkildə aşağı sala bilədiyini açıq şəkildə bildirir. Yəni Tesla belə öz təlimatında bu sistemin hər şəraitdə işləmədiyini deyir. İstifadəçi hesabatlarına baxsanız, mənzərə bir az daha realistdir: mülayim yağışda "FSD pis hava səbəbindən zəifləmiş ola bilər" xəbərdarlığının çıxdığı, buzlu yolda sistemin sürət məhdudiyyəti qoymadığı, lakin təkərlər sürüşdükdə dərhal işdən çıxdığı bildirilir. Əlbəttə, bunlar istifadəçi təcrübəsidir, rəsmi bəyanat deyil - amma təlimatdakı xəbərdarlıqla tam uyğundur.
Mercedes tərəfində isə vəziyyət daha aydındır: Drive Pilot sistemi SAE Səviyyə 3 təsdiqinə malikdir, amma qar, yağış və ya gecə şəraitində işləyə bilmir. Yəni Mercedes, məsuliyyəti sistə ötürdüyü anda (Səviyyə 3-də hüquqi məsuliyyət istehsalçınında) hava şərtlərini ciddi filtdən keçirir və şübhəli hər vəziyyətdə nəzarəti sənə qaytarır. Mercedes həmçinin simulyasiyalarla yağış və qar kimi dəyişkən amilləri yüz minlərlə mil sınaq sürüşünə çevirir - yəni pis havanı texnologiya ilə həll etmək cəhdi davam edəcək, amma hələlik həll deyil.
"Hər şəraitdə sürüş" vədi nə üçün hələ mümkün deyil?
Əsl sual məhz buradadır. Vəd çox gözəldir: qışda, dumanın içində, tufanda avtomobil səni istənilən yerə aparır. Amma texniki reallıq budur: bu vədin qarşısında üç sensor tipinin üçü də öz zəifliyini daşıyır və süni intellektin bunları etibarlı şəkildə birləşdirməsi hələ tamamlanmayıb. Təhlükəsizlik tərəfində də mənzərə hələ mübahisəli olaraq qalır: özüidarə olunan avtomobillərin təhlükəsizlik üstünlüyü hazırda daha çox istək/aspirasiya səviyyəsindədir, sübut olunmayıb. Erkən məlumatlar göstərir ki, sürücüsüz avtomobillər ciddi qəzaları azalda bilər, amma mütəxəssislər daha geniş istifadədən əvvəl çox daha çox məlumatın lazım olduğunu deyir. Bir də pragmatik səs var: texnologiya daha az təhlükəli sübut olunsa belə, yol hərəkəti təhlükəsizliyini yaxşılaşdırmanın çox daha yaxşı yolları mövcuddur.
Rəqəmlərlə düşünsək: ABŞ əhalisinin təxminən 70%-i qar yağan bölgələrdə yaşayır. Yəni qar problemini həll etmədən, özünüidarə edən avtomobillər dünyanın böyük bir hissəsi üçün praktiki olaraq əhəmiyyətsiz qalır. Bu, mövzunun nə qədər kritik olduğunu göstərir. Optimist tərəf də boş deyil: bəziləri sensor funksiyasının gələcək nəsil avtomobillərin bütün hava şəraitində işləməsini təmin edə biləcəyini irəli sürür və Waymo, qış testləri ilə lidara qarşı yönəldilən tənqidə hazırlaşır. Amma bu gün, 2026-da baxdıqda reallıq budur: "hər şəraitdə sürüş" hələ məhsul deyil, məqsəddir. Sənə də bir sual buraxım: qış təkərini vaxtında taxmayan sürücü kimi, qar altında istiqamətini itirən bir lidara nə qədər güvənərdin?
Nəticə olaraq, avtonom avtomobillərin pis havada korlanması bir səhv ya da geri addım deyil - texnologiyanın bugün harada olduğunu göstərən dürüst bir fotoşəkildir. Radar pis havada sağ qalır, lidar və kamera çətinlik çəkir, süni intellekt bunları təhlükəsiz şəkildə birləşdirməyi öyrənir və robotaksi şirkətləri də bunu qəbul edib sistemlərini buna uyğun məhdudlaşdırır. Real bir hər-şəraitdə-avtomobil, bu üçlüyü fırtınada belə düzgün oxuyan bir süni intellektlə gələcək. O günə qədər, sıx qarda gələn "xidmət müvəqqəti olaraq dayandırıldı" bildirişi, bir uğursuzluqdan çox təhlükəsizlik qərarının işarəsidir. Və məncə, dürüstlük, heç vaxt edə bilməyəcəyi bir şeyi vəd edən sistemə minməkdən qat-qat yaxşıdır.
Mənbələr
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS (ZLY Radar)
- Radar vs LiDAR vs Cameras: Know Your Sensors (Averno)
- 6 Ways Sensor Fusion Fails in Self-Driving Cars (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pauses Driverless Car Service in Atlanta and Texas (AP via CityNews)
- Waymo Is Hitting the Highway (AP via CBS17)
- Waymo Speeds Up Safety, Software Updates Ahead of 2026 Expansion (Dealership Guy)
- Cruise Robotaxis Blocked a Road in San Francisco After Storm (CNBC)
- How Cruise Vehicles Return to the Garage Autonomously in Heavy Rain (Kevin Chen)
- Cruise Recalls Driverless Robotaxis After Halting Operations (Smart Cities Dive)
- Full Self-Driving (Supervised) Limitations – Tesla Model 3 Owner's Manual
- Self-Driving Limitations and Warnings – Tesla Model Y Owner's Manual
- Tesla FSD Beta vs Mercedes-Benz DrivePilot Comparison (Teslarati)
- Driving (Mostly) Hands-Free In a 2026 Mercedes-Benz CLA (MotorTrend)
- Ozonlu avtomobillərin dəyişən təhlükəsizlik və siyasət çağırışları (Brookings)
- Avtomatik nəqliyyat vasitələri üzrə təhlükəsizlik məlumatları (Johns Hopkins)
- Avtomatik nəqliyyat vasitələri insan sürücülərdən daha təhlükəsizdirmi? (Oreqon Qanunvericilik Şahidliyi)
- Sensor Birləşməsi Yeni Nəsil AV-lər (Richard van Hooijdonk)