ทำไม Waymo ถึงมีแผนที่เฉพาะในบางเมืองเท่านั้น?
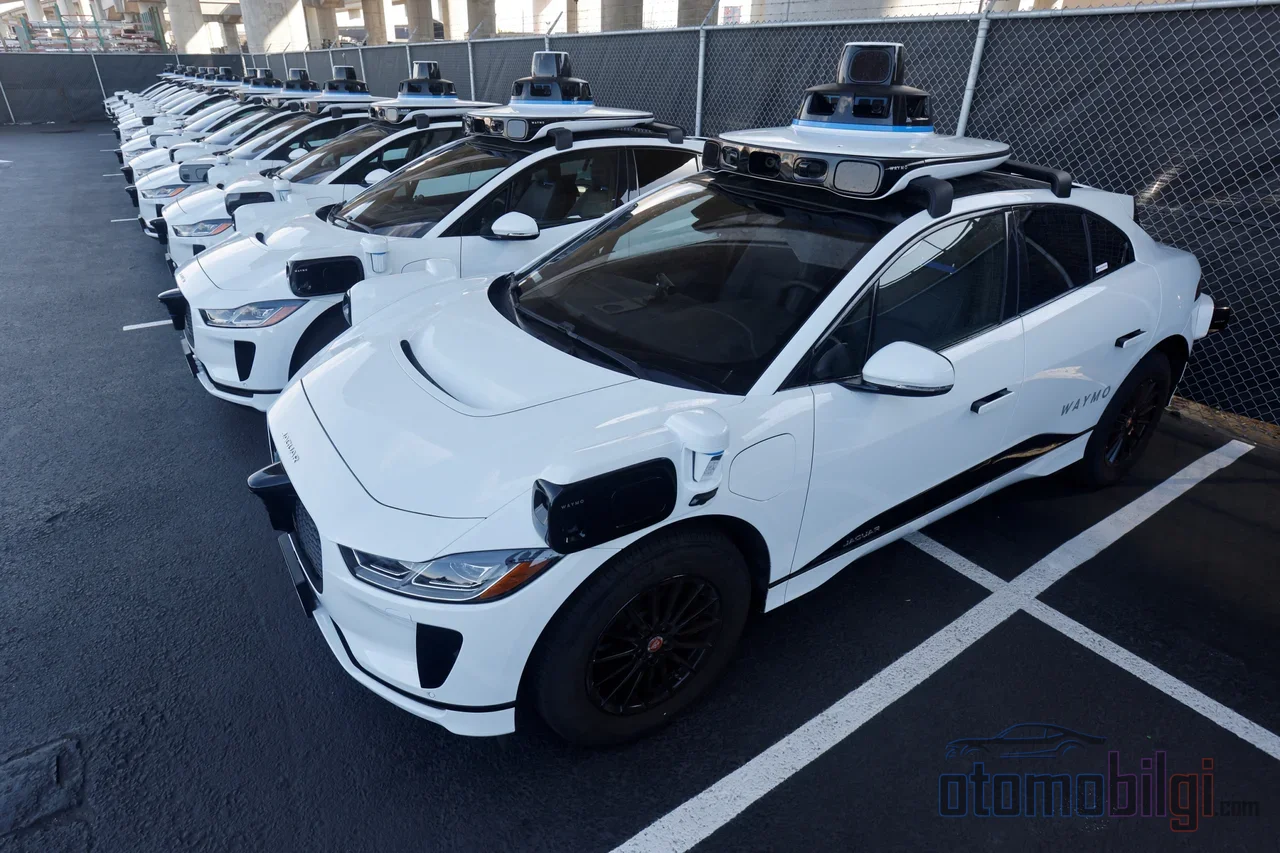
ในซานฟรานซิสโก คุณเปิดแอปในโทรศัพท์แล้วเรียกรถแท็กซี่ไร้คนขับ; รถวิ่งมาถึงหน้าบ้าน พาคุณไปทำงาน ไม่มีใครอยู่ที่พวงมาลัยเลย แต่ถ้าเปิดแอปเดิมในระยะไม่กี่กิโลเมตร ในเมืองเล็กๆ ธรรมดาที่ไม่มีการทำเครื่องหมายบนแผนที่ล่ะ จะเกิดอะไรขึ้น? ไม่มีอะไรเลย รถแค่ไม่มีอยู่ โรโบแท็กซี่ของ Waymo มีระบบขับขี่ที่ล้ำสมัยที่สุดระบบหนึ่งของโลก แต่ระบบนี้ก้าวข้ามเส้นแบ่งหนึ่งไม่ได้ เส้นนั้นชื่อว่า geofence และตรรกะที่อยู่เบื้องหลังมันชื่อว่า ODD ในบทความนี้ ผมจะพาคุณเข้าไปเดินดูกำแพงล่องหนเหล่านี้ - เพราะคำถามที่ว่า 'มีอยู่ที่เมืองไหน?' ไม่ใช่คำถามที่แท้จริง คำถามที่แท้จริงคือ: ทำไมยังจำกัดอยู่?
Geofence คืออะไร? กำแพงล่องหนของยานยนต์อัตโนมัติ
Geofence หรือการจำกัดพื้นที่ทางภูมิศาสตร์ ตามชื่อก็บอกอยู่แล้ว: คือการจำกัดพื้นที่ที่ยานพาหนะสามารถเคลื่อนที่ได้ด้วยกรอบเสมือนที่วาดด้วยพิกัด GPS เหมือนกับวาดวงกลมล่องหนลงบนแผนที่ และรถไม่สามารถออกนอกวงกลมนั้นได้ สำหรับบริษัทโรโบแท็กซี่ สิ่งนี้ไม่ใช่แค่มาตรการด้านความปลอดภัย แต่เป็นรากฐานสำคัญของการดำเนินงาน ระบบอนุญาตให้รถทำงานเฉพาะในพื้นที่ที่ระบบมั่นใจว่าสภาพแวดล้อมถูกทำแผนที่อย่างเหมาะสมเท่านั้น ส่วนที่เหลือทั้งหมดปิดใช้งาน
ลองคิดแบบนี้: จินตนาการว่าในเกมวิดีโอ ตัวละครสามารถเดินทางได้เฉพาะในพื้นที่ที่ปลดล็อกแล้ว ส่วนมืดของแผนที่อยู่ตรงนั้น ยังอยู่ แต่คุณเข้าไปไม่ได้ รถของ Waymo ก็ทำงานแบบนั้นเป๊ะๆ ต่างกันตรงที่ ส่วนมืดในเกมเป็นทางเลือกด้านการออกแบบ แต่สิ่งที่นี่เป็นข้อบังคับที่เกิดจากความซับซ้อนของโลกจริง
ODD หรือขอบเขตการออกแบบการใช้งาน: ไม่ใช่แค่ภูมิศาสตร์ แต่ทุกอย่างถูกจำกัด
เมื่อพูดถึง geofence สิ่งแรกที่นึกถึงคือแผนที่ ซึ่งคุณก็ถูกแล้ว แต่ ODD - ขอบเขตการออกแบบการใช้งาน (Operational Design Domain) - เป็นแนวคิดที่กว้างกว่ามาก มันครอบคลุมเงื่อนไขทั้งหมดที่ระบบอัตโนมัติสามารถทำงานได้อย่างปลอดภัย: สภาพอากาศ สภาพแสง ประเภทถนน ขีดจำกัดความเร็ว... ทั้งหมดเป็นส่วนหนึ่งของขอบเขต นั่นคือ geofence ของ Waymo ไม่ได้หมายความว่า 'ไปได้ถึงเมืองนี้' เท่านั้น แต่หมายถึง 'ไปได้ในเมืองนี้ ในสภาพอากาศแบบนี้ ในขีดจำกัดความเร็วแบบนี้ บนประเภทถนนแบบนี้'
และตรงนี้แหละที่ทุกอย่างเริ่มน่าสนใจ ถ้ารถถูกผลักออกไปนอกขอบเขตเหล่านี้ล่ะ จะเกิดอะไรขึ้น? ระบบไม่ได้หยุดเฉยๆ แล้วทำอะไรไม่ได้ สิ่งนี้เรียกว่า 'การส่งมอบที่ควบคุมได้': รถตระหนักถึงสถานการณ์ ลดความเร็วและจอดอย่างปลอดภัย หรือถูกควบคุมจากระยะไกล เหมือนกับเกมคอมพิวเตอร์ที่บอกว่า 'พื้นที่นี้ยังไม่ปลดล็อก' - ระบบไม่ได้ทำให้เกมพัง แต่พาคุณกลับไปยังจุดเริ่มต้นอย่างปลอดภัย
ในระดับการขับขี่อัตโนมัติของ SAE คุณจะเห็นภาพนี้ชัดเจน ในระดับที่จัดเลขจากศูนย์ถึงห้า โรโบแท็กซี่ส่วนใหญ่อยู่ที่ระดับ 4 คือการทำงานอัตโนมัติระดับสูง แต่ระดับ 4 เองก็เป็นแนวคิดเรื่องขอบเขต: ย่านที่กำหนด เส้นทางที่ทำแผนที่แล้ว สภาพอากาศที่ยอมรับได้ ระบบ L4 บางระบบเช่น ไม่วิ่งเกินความเร็วที่กำหนด หรือไม่ขับเลยเมื่อฝนตกหนักหรือหิมะตก อัตโนมัติเต็มรูปแบบ คือระดับ 5. ระดับนี้หมายถึงการขับขี่ได้ทุกที่ ทุกเงื่อนไข - และวันนี้ยังไม่มีตัวอย่างแบบนั้นบนท้องถนน
จุดเด่น
- Waymo ประกาศว่าได้ขยายพื้นที่ให้บริการเป็น 1,400 ตารางไมล์ใน 11 เมืองในเดือนพฤษภาคม 2026 - ซึ่งเป็นการเติบโตประมาณ 27%เมื่อเทียบกับเดือนก่อนหน้า
- เดนเวอร์ ดีทรอยต์ ลาสเวกัส ซานดิเอโก และวอชิงตัน ดี.ซี. เป็นหนึ่งในเมืองที่คาดว่าจะมาถึงในปี 2026
- หากรถ Waymo ถูกบังคับให้ออกนอกเขต geofence ระบบจะสั่งการจากระยะไกลและเปลี่ยนไปสู่สถานะปลอดภัยด้วยการส่งมอบที่ควบคุมได้
- แผนที่ HD; ประกอบด้วยรายละเอียดที่ไม่มีในแผนที่ปกติ เช่น เลนกว้าง และครอบคลุมสิ่งที่เซนเซอร์มองไม่เห็น
ประเด็นแผนที่ HD: ทำไมถึงไม่สามารถทำแผนที่ทุกเมืองได้ทันที?
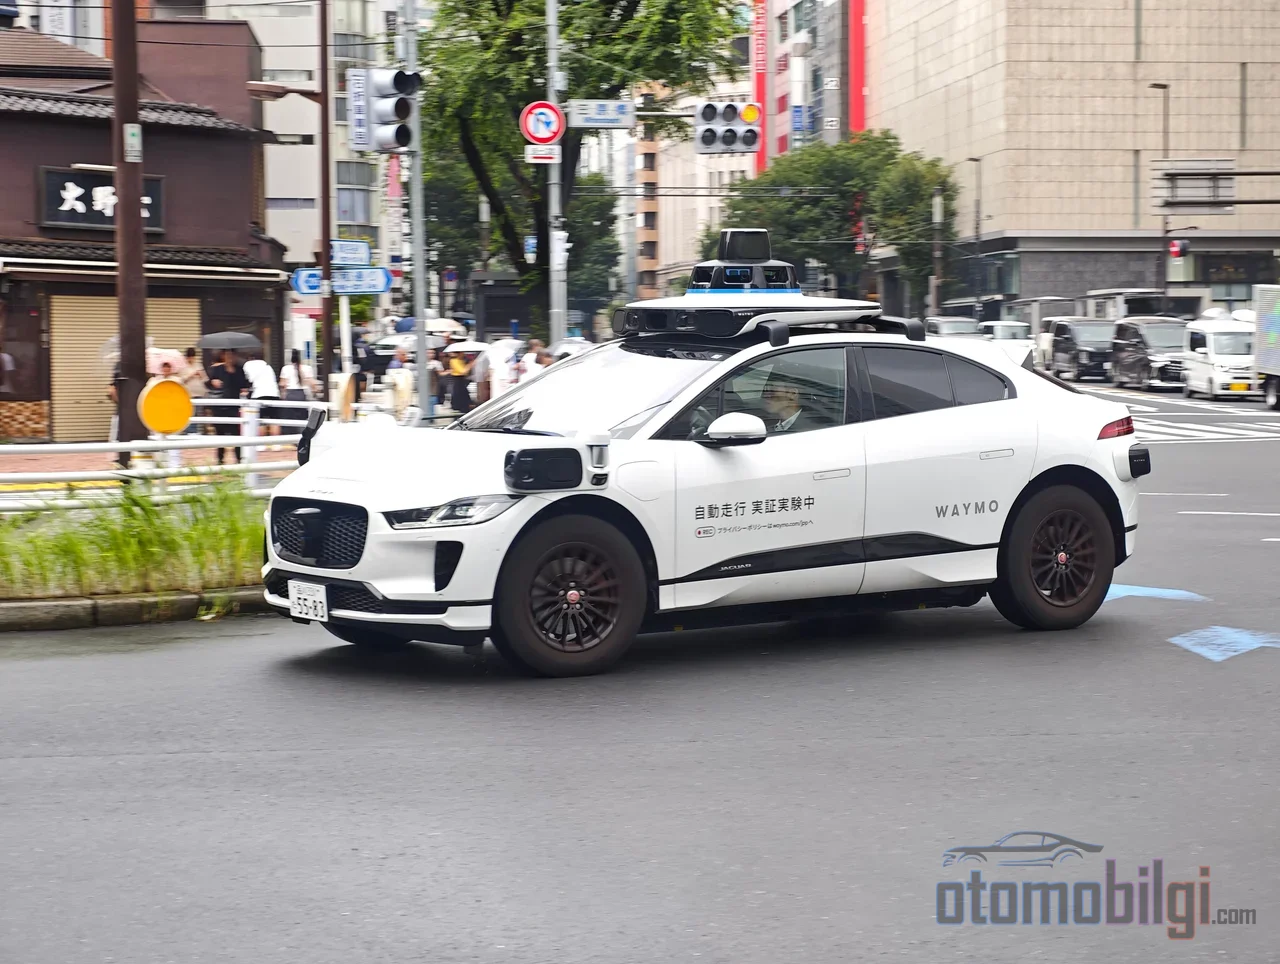
หัวใจของแนวทางของ Waymo คือแผนที่ HD หรือแผนที่ความละเอียดสูง สิ่งเหล่านี้อยู่ต่างจักรวาลกันอย่างสิ้นเชิงกับแผนที่นำทางที่คุณรู้จัก: ขอบเขตเลน ป้ายสัญญาณ รายละเอียดโครงสร้างพื้นฐาน - ข้อมูลความแม่นยำระดับเซนติเมตรที่ไม่มีในแผนที่ปกติ รถใช้แผนที่นี้ในการระบุตำแหน่งตัวเอง วางแผนเส้นทาง และยังเข้าถึงข้อมูลที่อยู่เลยขอบเขตการมองเห็นของเซนเซอร์ได้อีกด้วย เมื่อสภาพอากาศเลวร้ายทำให้กล้อง ไลดาร์ และเรดาร์ทำงานได้จำกัด แผนที่ HD ยังคงช่วยเตือนความจำของรถต่อไป
เซนเซอร์และแผนที่ทำงานร่วมกันเหมือนคู่หูจริง ๆ: เซนเซอร์สร้างแบบจำลองสภาพแวดล้อมแบบเรียลไทม์ ส่วนแผนที่เพิ่มบริบทและมอบความสามารถในการ "มองเห็นสิ่งที่อยู่ไกลเกินกว่า" ให้กับรถ ด้านความปลอดภัยก็ให้ความซ้ำซ้อนสูง; รถเปรียบเทียบแผนที่กับการรับรู้แบบเรียลไทม์อย่างต่อเนื่อง ดีแล้ว แล้วปัญหาคืออะไร? ปัญหาคือการสร้างแผนที่เหล่านี้ขึ้นใหม่ตั้งแต่ต้นสำหรับทุกเมืองต้องใช้เวลาและแรงงาน ก่อนที่ Waymo จะเริ่มดำเนินการในพื้นที่ใหม่ บริษัทจะสร้างแผนที่ 3 มิติโดยละเอียดของพื้นที่นั้นเพื่อฝึกฝนปัญญาประดิษฐ์ นั่นหมายความว่าทุกเมืองใหม่ต้องมีการเตรียมการที่ใช้เวลาหลายเดือนเบื้องหลัง
คู่แข่งแยกทางกันในจุดนี้ Zoox ทำแผนที่พื้นที่ใหม่ด้วย Toyota Highlander ที่ผ่านการดัดแปลงและติดตั้งพนักงานขับรถด้านความปลอดภัย ก่อนที่จะเริ่มให้บริการในพื้นที่นั้น ในขณะที่ Tesla สนับสนุนปรัชญาที่ตรงข้ามอย่างสิ้นเชิง: ออกแบบระบบให้ "ขับได้ทุกที่" และหลีกเลี่ยงการพึ่งพาแผนที่ HD โดยละเอียดอย่างหนัก อีกหนึ่งผู้เล่นชื่อ Wayve ก็เสนอแนวทางการขับขี่ไร้แผนที่ที่ไม่ต้องการการฝึกฝนแผนที่ 3 มิติในเมืองใหม่ นั่นคือคำตอบของคำถาม "ทำไมถึงไม่มีทุกที่?" ต้องถือว่าเป็นการถกเถียงระดับอุตสาหกรรมเป็นบางส่วน: มีแผนที่ดี หรือไม่มีแผนที่ดี?
Waymo ให้บริการในเมืองไหนบ้าง และกำลังขยายไปที่ไหน?
การเติบโตของ Waymo เป็นจริงและรวดเร็ว - แต่ต้องอ่านภาพรวมให้ถูกต้อง ในเดือนพฤษภาคม 2026 บริษัทประกาศว่าได้ขยายพื้นที่ให้บริการให้ครอบคลุมเกิน 1,400 ตารางไมล์ใน 11 เมืองในสหรัฐอเมริกา นั่นหมายถึงการเพิ่มขึ้นมากกว่าร้อยละยี่สิบห้าเมื่อเทียบกับเดือนก่อนหน้า เดนเวอร์ ดีทรอยต์ ลาสเวกัส ซานดิเอโก และวอชิงตัน ดี.ซี. คาดว่าจะเข้าร่วมในปี 2026; บริษัทระบุอย่างชัดเจนถึงแผนการขยายไปยังเมืองเพิ่มเติมอีกมากกว่า 20 เมืองภายในสิ้นปี 2026 ในรัฐทางตอนใต้ก็มีพื้นที่ทดสอบในไมอามี ดัลลัส ฮูสตัน ซานแอนโทนิโอ และออร์แลนโด โดยคาดว่าจะให้บริการเต็มรูปแบบ การขยายตัวไปยังแซคราเมนโตที่ประกาศในเดือนกุมภาพันธ์ 2026 และแผนในโตรอนโต ประเทศแคนาดา แสดงให้เห็นว่าเรื่องราวนี้ขยายออกไปนอกสหรัฐอเมริกาด้วย
แต่ระวังนะ: แม้ 1,400 ตารางไมล์จะเป็นตัวเลขที่ใหญ่โตมาก แต่เทียบกับพื้นที่ทั้งหมดของสหรัฐอเมริกาแล้วยังถือว่าเป็นเพียงหยดน้ำในมหาสมุทร การเลือกเมืองก็มีเหตุผลเชิงเทคนิคอย่างแท้จริงอยู่เบื้องหลัง: จำเป็นต้องรักษาพื้นที่ปฏิบัติการให้ค่อนข้างกระชับ รักษาความหนาแน่นของความต้องการให้สูง และจำกัดระยะทางวิ่งเปล่าของยานพาหนะ ดังนั้นบริการของ Waymo จึงไม่ครอบคลุมทุกสถานการณ์ของลูกค้า - กรณีอย่างการเดินทางไปสนามบินหรือพื้นที่ชานเมืองที่มีความหนาแน่นต่ำยังคงเป็นเขตที่ต้องถกเถียงกันอยู่ กล่าวคือ การที่มีจุดหนึ่งอยู่บนแผนที่ ไม่ได้แปลว่ารถจะมารับคุณถึงหน้าประตูบ้านที่นั่น
ถ้าออกนอกเขตแล้วจะเกิดอะไรขึ้น? สถานการณ์จริงที่เกิดขึ้นนอกเขต Geofence
สมมติว่าคุณเดินทางด้วย Waymo และจุดหมายปลายทางของคุณอยู่เพียงเส้นเล็กน้อยจากขอบเขต geofence ยานพาหนะทำอย่างไร? โดยทั่วไปคุณจะไม่เจอดราม่าใดๆ: ซอฟต์แวร์วางเส้นทางภายในของยานพาหนะจะหาเส้นทางอย่างชาญฉลาด หากยานพาหนะถูกบังคับให้ไปนอกเขต ทีมงานระยะไกลจะเข้ามาควบคุมและกำหนดทิศทางให้ ระบบไม่ได้แค่บอกว่า 'ห้ามข้ามเส้น'; แต่พยายามหาทางแก้ไขที่สมเหตุสมผล
แต่ทุกสถานการณ์ไม่ได้ราบรื่นขนาดนั้น หากพื้นที่ geofence ต้องเปลี่ยนแปลงทันทีเพราะการก่อสร้างหรืออุบัติเหตุครั้งใหญ่ ยานพาหนะอาจติดค้างและสร้างปัญหาให้การจราจรได้ แถมยังเคยมีตัวอย่างจริงเกิดขึ้นมาแล้ว: ความสับสนเล็กน้อยในถนนตันแห่งหนึ่งที่แอตแลนตา ทำให้รถโรบอแทกซี Waymo หลายสิบคันติดกันจนถนนตันถ่วง ขณะที่กำแพงล่องหนยังแข็งแรงดี ทุกอย่างก็ดำเนินไปอย่างราบรื่น; แต่เมื่อกำแพงเกิดรอยแตก ก็จะเป็นเวลาที่เผยให้เห็นว่าระบบอาจเปราะบางเพียงใด สิ่งนี้พาเราไปสู่คำถามสำคัญ: ขอบเขตเหล่านี้เป็นแบบถาวรหรือชั่วคราว?
ช่องว่างระหว่างคำสัญญากับความเป็นจริง: ทำไม 'ขับขี่ได้ทุกที่' จึงยังห่างไกลสักหน่อย?
เมื่อพูดถึงการขับขี่อัตโนมัติ ภาพในหัวของคนส่วนใหญ่คือ 'ผมจะขับรถไปที่ไหนก็ได้ที่ผมต้องการ' แต่ในความเป็นจริง รถโรบอแทกซีในปัจจุบันคือระบบ L4 ที่ทำงานในพื้นที่ปฏิบัติการจำกัดตามนิยาม Geofence ไม่ใช่ข้อบกพร่อง แต่เป็นส่วนหนึ่งของการออกแบบด้านความปลอดภัย: ระบบบอกอย่างชัดเจนว่ารู้อะไรและไม่รู้อะไร และไม่เสี่ยงนอกเหนือจากพื้นที่ที่ตนรู้จัก มองในแง่นี้ การที่ Waymo ขยายตัวทีละเมืองไม่ใช่ความผิดพลาด แต่เป็นวิธีการ
อย่างไรก็ตาม ความก้าวหน้าเหล่านี้ยังเตือนเราว่ารถอัตโนมัติเต็มรูปแบบยังคงต้องการการแตะต้องจากมนุษย์ ยานพาหนะ Jaguar I-Pace ที่ Waymo ใช้งานไม่มีระบบปิดประตูอัตโนมัติ; รถที่ถูกทิ้งประตูเปิดไว้อาจติดค้างได้ เป็นที่ทราบกันว่าที่แอตแลนตา บริษัทจ่ายเงินให้คนส่งของ DoorDash เพื่อปิดประตูรถ ส่วนที่ลอสแอนเจลิส ผู้ใช้บางส่วนถูกเรียกเก็บเงินสูงถึง 24 ดอลลาร์ต่อการเดินทางหนึ่งครั้ง ระบบขับขี่ที่ล้ำสมัยที่สุดในโลก แต่ปิดประตูเองไม่ได้ และหาทางแก้ไขในแรงงานมนุษย์ ไม่ใช่ในเทคโนโลยี รายละเอียดนี้สรุปแก่นแท้ของการถกเถียงเรื่อง geofence ได้เป็นอย่างดี: เทคโนโลยีพร้อมเพียงใด สภาพแวดล้อมก็ต้องพร้อมเพียงนั้นด้วย
การเรียกคืนหุ่นยนต์แท็กซี 3,871 คันในเดือนมิถุนายน 2026 เนื่องจากปัญหาซอฟต์แวร์ที่ทำให้ยานพาหนะเข้าไปในพื้นที่ก่อสร้างบนทางด่วนก็เป็นส่วนหนึ่งของภาพนี้เช่นกัน ขอบเขตเป็นตัวกำหนดว่าระบบจะมีความมั่นใจในตัวเองเมื่อไรและที่ไหน หากขอบเขตถูกวาดผิด ผลลัพธ์ก็สะท้อนตรงไปยังถนนโดยตรง
โดยสรุป: ทำไม Waymo ถึงให้บริการเฉพาะในบางเมืองเท่านั้น?
คำตอบในประโยคเดียวคือ: Waymo ให้บริการเฉพาะในพื้นที่ที่ได้ทำแผนที่สภาพแวดล้อมของยานพาหนะด้วยความแม่นยำสูง และควบคุมเงื่อนไขด้านอากาศ แสง ประเภทถนน และความเร็วได้อย่างปลอดภัย นั่นคือภายใน ODD ที่กำหนดไว้ และเนื่องจากแต่ละเมืองใหม่ต้องมีการเตรียมพื้นที่นี้ตั้งแต่เริ่มต้น บริการจึงยังครอบคลุมเพียงส่วนเล็กส่วนหนึ่งของโลกเท่านั้น Geofence ดูเหมือนกำแพงที่มองไม่เห็น แต่เบื้องหลังมีปรัชญาด้านความปลอดภัยที่ตั้งใจไว้: ระบบไม่กล้าเสี่ยงไปยังสถานที่ที่ไม่รู้จัก
แล้วกำแพงเหล่านี้จะค่อยๆ ละลายหายไปหรือไม่? หากดูจากความเร็วในการขยายตัว คำตอบคือใช่ มากขึ้นเรื่อยๆ: 11 เมือง, 1,400 ตารางไมล์, และอีกกว่า 20 เมืองที่กำลังจะมาถึง การแข่งขันระหว่างแนวทางที่ใช้แผนที่กับวิสัยทัศน์ไร้แผนที่ที่ Tesla และ Wayve สนับสนุน ดูจะเป็นปัจจัยหลักที่กำหนดผลลัพธ์ สำหรับตอนนี้ สิ่งเดียวที่คุณต้องรู้คือ: หากหุ่นยนต์แท็กซีไม่ปรากฏบนแผนที่ของคุณ ไม่ได้แปลว่ารถตัวนั้นแย่ - แต่ย่านของคุณยังไม่ได้ถูกทำแผนที่เท่านั้นเอง คุณคิดว่าเมืองไหนควรเป็นลำดับถัดไป?
แหล่งอ้างอิง
- Growing to 1,400 sq mi - Waymo blog
- Waymo: Where it's available, upcoming cities - 9to5Google
- Geofences: The Invisible Walls Surrounding Autonomous Cars - Apex
- 2 New Modules: Geofence and Ackermann Configuration - Polymath Robotics
- The Why and How of Making HD Maps - Mobileye
- Debate: do self-driving cars need maps? - HERE
- SAE defines six levels of driving automation - Robohub
- Tesla vs Waymo - ThinkAutonomous
- Driverless and clueless: Waymo recalls robotaxis - Washington Times
- Waymo's Robotaxis Can't Close Their Own Doors - Yahoo Autos/Autoblog