لماذا خريطة Waymo تقتصر على مدن معينة فقط؟
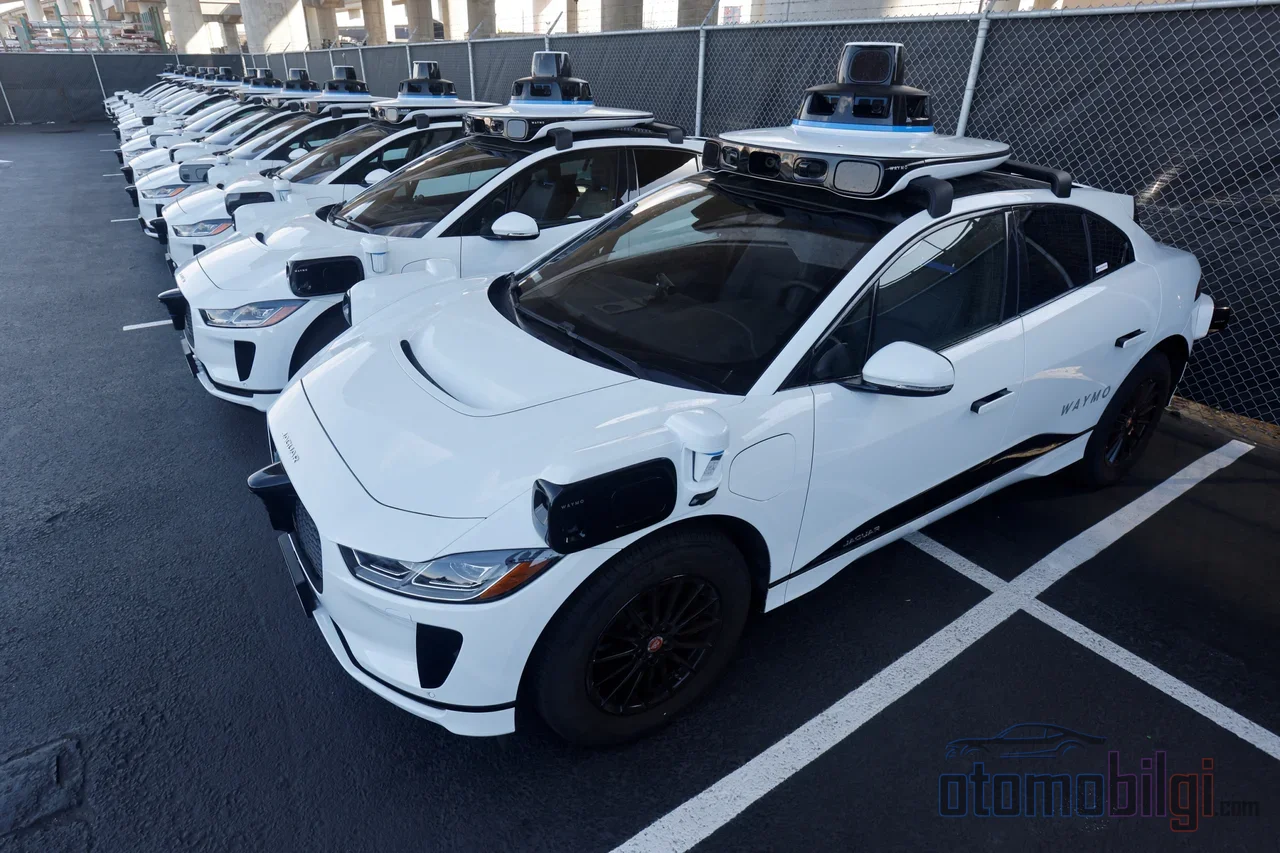
في سان فرانسيسكو تفتح التطبيق على هاتفك وتطلب سيارة أجرة بدون سائق؛ تأتيك السيارة إلى بابك، وتقلك إلى عملك، ولا أحد خلف المقود. لكن ماذا يحدث عندما تفتح التطبيق نفسه على بُعد بضعة كيلومترات، في بلدة عادية غير معلّمة على الخريطة؟ لا شيء. السيارة ببساطة غير موجودة. تملك سيارات Waymo الروبوتية من أنظمة القيادة الأكثر تطوراً في العالم، لكن هذا النظام لا يستطيع تجاوز خط معين. اسم هذا الخط هو geofence، واسم المنطق الذي يقف خلفه هو ODD. في هذا المقال سآخذك في جولة خلف تلك الجدران غير المرئية - لأن السؤال "في أي مدينة هي موجودة؟" ليس هو السؤال الحقيقي. السؤال الحقيقي هو: لماذا ما زالت محدودة؟
ما هو Geofence؟ الجدار غير المرئي للسيارات ذاتية القيادة
Geofence، أي الحد الجغرافي، كما يدل اسمه: تحديد المنطقة التي يمكن للسيارة التحرك فيها بإطار افتراضي مرسوم بإحداثيات GPS. وكأنك ترسم دائرة غير مرئية فوق الخريطة، ولا تستطيع السيارة الخروج من خارج تلك الدائرة. بالنسبة لشركات الروبوتاكسيات، هذا ليس مجرد إجراء سلامة، بل هو حجر الأساس في العملية. يسمح النظام بعمل السيارة فقط في المناطق التي يتأكد فيها أن البيئة قد رُسمت خرائطها بشكل صحيح؛ وكل ما عدا ذلك مغلق.
فكّر في الأمر هكذا: تخيّل نفسك في لعبة فيديو لا يستطيع شخصيتك التنقل إلا في المنطقة المفتوحة. الجزء المظلم من الخريطة موجود هناك، لكنك لا تستطيع الدخول إليه. سيارات Waymo تعمل بهذه الطريقة تماماً. والفرق أن المنطقة المظلمة في اللعبة خيار تصميمي، أما هنا فهي ضرورة ناتجة عن فوضى العالم الحقيقي.
ODD أي نطاق التصميم التشغيلي: ليس الجغرافيا فقط، كل شيء محدود
عندما نذكر Geofence فأول ما يخطر ببالك هو الخريطة، وأنت محق. لكن ODD - نطاق التصميم التشغيلي (Operational Design Domain) - مفهوم أوسع بكثير. يشمل جميع الظروف التي يمكن للنظام ذاتي القيادة أن يعمل تحتها بأمان: حالة الطقس، ظروف الإضاءة، نوع الطريق، حدود السرعة... كل ذلك جزء من النطاق. أي أن Geofence الخاص بسيارة Waymo ليس مجرد "تصل إلى هذه المدينة"؛ بل "تصل في هذه المدينة، في ظروف الطقس هذه، وضمن حدود السرعة هذه، وفي أنواع الطرق هذه".
وهنا تصبح الأمور مثيرة للاهتمام. ماذا يحدث إذا دُفعت السيارة إلى خارج هذه الحدود؟ ليس الأمر أن النظام يتوقف فجأة عاجزاً. يسمى هذا "التسليم المتحكم به": تلاحظ السيارة الوضع، تبطئ وتتوقف بأمان، أو يتم توجيهها عن بُعد. تماماً كما تقول لعبة حاسوب "هذه المنطقة لم تُفتح بعد" - لا يكسر النظام اللعبة، بل يعيدك بأمان إلى نقطة البداية.
سترى هذا المشهد بوضوح في مستويات القيادة الذاتية لدى SAE. في المستويات المرقمة من صفر إلى خمسة، فإن الروبوتاكسيات تعمل غالباً في المستوى 4، أي الأتمتة العالية. لكن المستوى 4 في ذاته مفهوم محدود: أحياء محددة، مسارات مرسومة الخرائط، ظروف جوية مقبولة. بعض أنظمة L4 مثلاً لا تتجاوز سرعة معينة، أو لا تقود إطلاقاً في المطر الغزير والثلوج. الأتمتة الكاملة أي المستوى 5. أما المستوى فيعني العمل في كل مكان وفي كل الظروف - ولا يوجد حتى اليوم مثال على ذلك على الطرق.
أبرز النقاط
- أعلنت Waymo في مايو 2026 عن توسيع نطاق خدمتها ليصل إلى 1,400 ميل مربع في 11 مدينة - بزيادة تقارب 27% عن الشهر السابق.
- ومن المدن المتوقع أن تنضم في 2026 دنفر وديترويت ولاس فيغاس وسان دييغو وواشنطن العاصمة.
- وإذا اضطرت مركبات Waymo للخروج عن نطاق التغطية الجغرافية، يتم توجيهها عن بُعد وتنتقل بأمان عبر تسليم متحكَّم به.
- الخرائط عالية الدقة؛ تتضمن تفاصيل غير موجودة في الخرائط العادية مثل المسارات، وتغطي ما وراء ما تستطيع المستشعرات رؤيته.
قضية الخريطة عالية الدقة: لماذا لا يستطيعون رسم خرائط كل مدينة فورًا؟
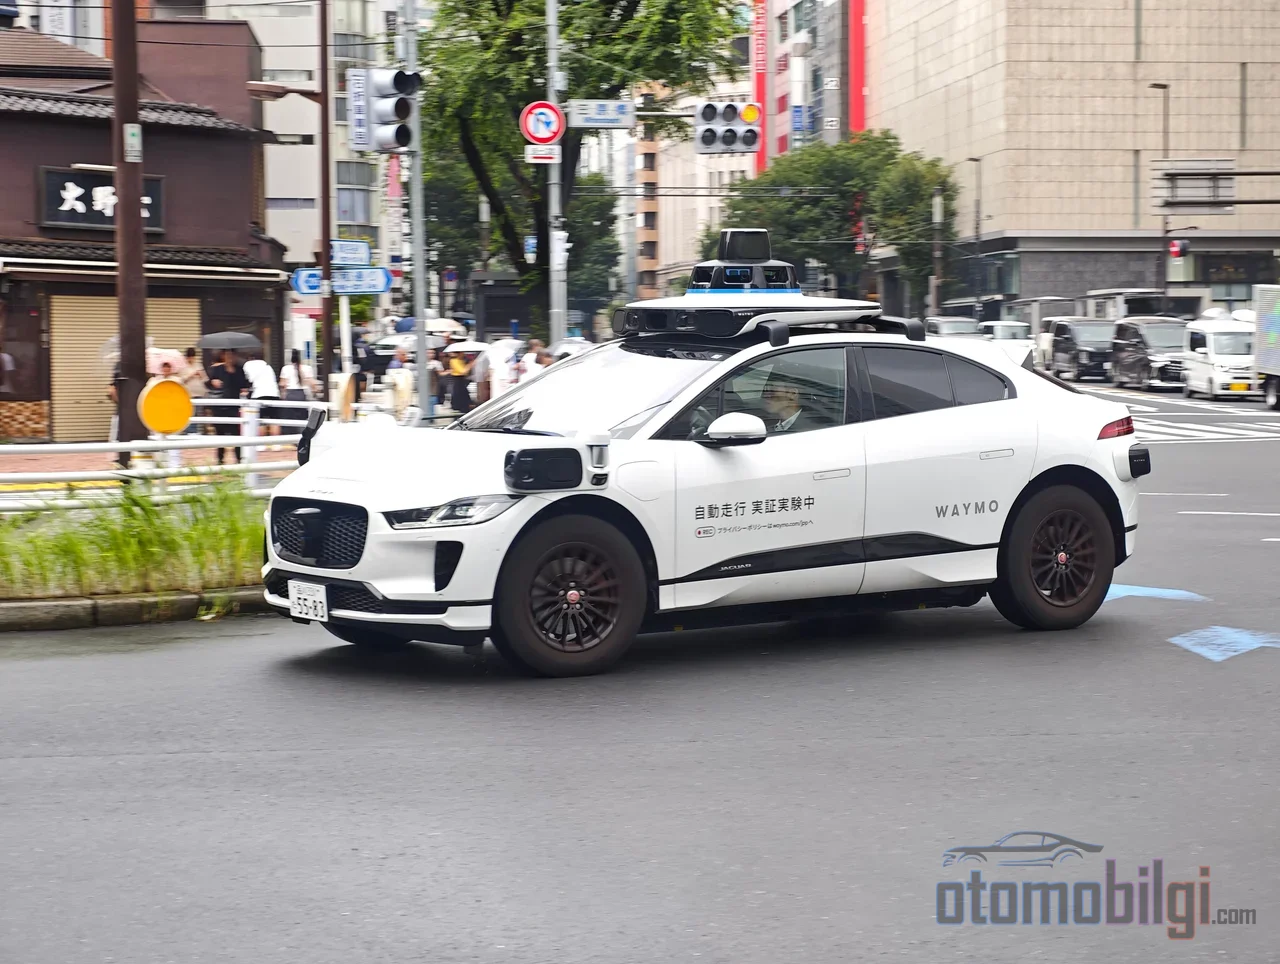
في قلب نهج Waymo توجد الخرائط عالية الدقة، أي الخرائط HD. وهي تنتمي إلى عالم مختلف تمامًا عن خرائط الملاحة المألوفة: حدود المسارات، اللافتات، تفاصيل البنية التحتية - معلومات بدقة السنتيمتر غير موجودة في الخرائط العادية. تستخدم المركبة هذه الخريطة لتحديد موقعها وتخطيط مسارها، بل وصولًا إلى الوصول إلى معلومات تتجاوز مدى مستشعراتها. وإذا تعذّر عمل الكاميرا والليدار والرادار في الأحوال الجوية السيئة، تستمر الخريطة عالية الدقة في تحديث ذاكرة المركبة.
المستشعرات والخريطة تعملان في الواقع كثنائي متكامل: المستشعرات تصنع نموذجًا حيًا للمحيط، بينما تضيف الخريطة السياق وتمنح المركبة قدرة 'الرؤية وراء ما هو مرئي'. وعلى صعيد السلامة، توفر تكرارًا عاليًا؛ فالمركبة تقارن الخريطة باستمرار مع إدراكها المباشر للمحيط. جميل، لكن ما المشكلة؟ المشكلة أن بناء هذه الخرائط من الصفر لكل مدينة يتطلب وقتًا وجهدًا. وقبل أن تبدأ Waymo العمل في منطقة جديدة، تقوم بإنشاء خريطة ثلاثية الأبعاد مفصلة لتلك المنطقة لتدريب ذكائها الاصطناعي. أي أن كل مدينة جديدة تحمل في طياتها شهورًا من التحضير.
أما المنافسون فتتباين مساراتهم عند هذه النقطة. فـZoox، قبل العمل في منطقة جديدة، ترسم خرائطها بمركبات Toyota Highlander معدّلة ومزودة بسائق سلامة بشري. في حين تتبنى Tesla فلسفة معاكسة تمامًا: تصمم النظام بحيث يكون قادرًا على 'القيادة في كل مكان'، وتتجنب الاعتماد الكبير على الخرائط عالية الدقة المفصلة. ولاعب آخر يُدعى Wayve يعد أيضًا بمنهج قيادة بدون خرائط لا يتطلب تدريبًا على خرائط ثلاثية الأبعاد في المدن الجديدة. أي أن الإجابة على سؤال 'لماذا ليس في كل مكان؟' هي جزئيًا نقاش صناعي: خرائط أم بدون خرائط؟
في أي مدن تعمل Waymo وإلى أين تتوسع؟
نمو Waymo حقيقي وسريع - لكن يجب قراءة الصورة بشكل صحيح. في مايو 2026، أعلنت الشركة عن توسيع نطاق خدمتها ليغطي أكثر من 1,400 ميل مربع في 11 مدينة داخل الولايات المتحدة. وهذا يعني زيادة تتجاوز خمسة وعشرين بالمئة عن الشهر السابق. ومن المتوقع أن تنضم دنفر وديترويت ولاس فيغاس وسان دييغو وواشنطن العاصمة في 2026؛ كما صرّحت الشركة صراحة بخططها للتوسع إلى أكثر من 20 مدينة إضافية بحلول نهاية 2026. وفي الولايات الجنوبية أيضًا توجد مناطق اختبار في ميامي ودالاس وهيوستن وسان أنطونيو وأورلاندو، ويُنتظر تقديم الخدمة الكاملة هناك. خطة التوسع المعلن عنها في فبراير 2026 لساكرامنتو، وخطة تورونتو في كندا، تُظهران أن القصة تمتد أيضاً خارج الولايات المتحدة.
لكن انتبه: حتى 1,400 ميل مربع، على ضخامتها، تظل قطرة ماء مقارنة بإجمالي مساحة الولايات المتحدة. كما أن وراء اختيار المدن منطقاً تقنياً خالصاً: فمن الضروري إبقاء مناطق التشغيل شديدة الكتمان نسبياً، والحفاظ على كثافة الطلب مرتفعة، والحد من الكيلومترات الفارغة للمركبات. لذلك فإن خدمة Waymo لا تغطي كل سيناريو للعملاء - فحالات مثل رحلات المطارات أو مناطق الضواحي منخفضة الكثافة ما زالت مناطق خلافية. بمعنى أن وجود نقطة على الخريطة لا يعني أن السيارة ستأتي إلى بابك هناك.
ماذا يحدث إذا بقيت خارج الحدود؟ سيناريوهات حقيقية حدثت خارج النطاق الجغرافي
لنفترض أنك سافرت مع Waymo وكانت وجهتك تقع مباشرة خارج خط النطاق الجغرافي. ماذا تفعل المركبة؟ عادة لا تواجه أي دراما: فبرمج التوجيه الداخلي للمركبة يتخذ توجيهاً ذكياً، وإذا اضطرت المركبة للخروج خارج الحدود، يتدخل فريق عن بُعد لإعطاء التوجيهات. النظام لا يقول فقط "لن أتجاوز الخط"؛ بل يحاول إيجاد حل معقول.
لكن ليس كل سيناريو سلساً إلى هذا الحد. إذا تغيرت منطقة النطاق الجغرافي فجأة بسبب أعمال بناء أو حادث كبير، قد تعلق المركبة وتعطل حركة المرور. بل أن مثالاً حقيقياً لذلك قد حدث فعلاً: في أتلانتا، أدى ارتباك صغير في طريق مسدود إلى عشرات سيارات Waymo الروبوتية تسد الطريق. طالما بقي الجدار غير المرئي صلباً، يعمل كل شيء بسلاسة؛ لكن عندما يظهر شق في الجدار، يتضح مدى هشاشة النظام المحتملة. وهذا يقودنا إلى السؤال الأساسي: هل هذه الحدود دائمة أم مؤقتة؟
الفرق بين الوعد والواقع: لماذا "القيادة في كل مكان" لا تزال بعيدة قليلاً؟
عندما يُتحدث عن القيادة الذاتية، يتخيل معظم الناس صورة "آخذ سيارتي وأذهب إلى المكان الذي أريده". في الواقع، الروبوتات الحالية اليوم هي أنظمة L4 تعمل في نطاق تشغيل محدود بحكم تعريفها. النطاق الجغرافي ليس نقصاً، بل جزء من تصميم السلامة: فالنظام يوضح بجلاء ما يعرفه وما لا يعرفه، ولا يخاطر خارج المنطقة التي يعرفها. ومن هذه الزاوية، نمو Waymo مدينة تلو الأخرى ليس خطأً، بل منهجية.
ومع ذلك، تذكّرنا هذه التطورات بأن القيادة الذاتية الكاملة لا تزال تتطلب لمسة بشرية. سيارات Jaguar I-Pace التي تستخدمها Waymo لا تحتوي على إغلاق تلقائي للأبواب؛ والمركبة التي تُترك ببابها مفتوحاً قد تعلق. من المعروف أن الشركة في أتلانتا تدفع لكوريي DoorDash لإغلاق الأبواب، بينما في لوس أنجلوس يتقاضى بعض المستخدمين ما يصل إلى 24 دولاراً لكل رحلة. إن أكثر أنظمة القيادة تطوراً في العالم لا يستطيع إغلاق باب، ويجد الحل ليس في التكنولوجيا بل في العمالة البشرية. هذه التفاصيل تلخص روح نقاش النطاق الجغرافي: التكنولوجيا يجب أن تكون جاهزة بقدر جاهزية البيئة.
كما أن استدعاء 3,871 سيارة روبوتاكسي بسبب مشكلة برمجية أدت إلى دخول المركبات إلى مناطق البناء على الطرق السريعة في يونيو 2026 هو جزء من هذه الصورة. الحدود تحدد متى وأين تثق بهذا النظام. وإذا رُسمت الحدود بشكل خاطئ فتنعكس النتائج مباشرة على الطريق.
باختصار: لماذا تعمل Waymo في مدن محددة فقط؟
الجواب في جملة واحدة: تعمل Waymo فقط في المناطق التي حُددت بيئة مركبتها بدقة عالية على الخريطة وتحققت فيها بأمان من ظروف الطقس والإضاءة ونوع الطريق والسرعة - أي ضمن نطاق تشغيل تصميمي محدد - ونظراً لأن كل مدينة جديدة تتطلب إعداد هذا النطاق من الصفر، فإن الخدمة لا تغطي بعد سوى جزء صغير من العالم. يبدو النطاق الجغرافي كجدار غير مرئي لكن خلفه فلسفة سلامة مقصودة: النظام لا يجرؤ على دخول مكان لا يعرفه.
فهل ستذوب هذه الجدران وتختفي؟ بناءً على سرعة التوسع، الجواب تدريجياً نعم: 11 مدينة، 1,400 ميل مربع، وأكثر من 20 مدينة أخرى في الطريق. يبدو أن السباق بين النهج المعتمد على الخرائط والرؤية الخالية من الخرائط التي تدافع عنها Tesla وWayve هو العامل الرئيسي الذي سيحدد النتيجة. حتى الآن، كل ما تحتاج معرفته هو: إذا لم تظهر روبوتاكسي على خريطتك، فالمركبة ليست سيئة - بل لم تُرسم خريطة حيّك بعد. برأيك، أي مدينة يجب أن تكون التالية؟
المصادر
- Growing to 1,400 sq mi - مدونة Waymo
- Waymo: أين تتوفر الخدمة والمدن القادمة - 9to5Google
- النطاقات الجغرافية: الجدران غير المرئية المحيطة بالسيارات ذاتية القيادة - Apex
- وحدتان جديدتان: إعداد النطاق الجغرافي وإعداد Ackermann - Polymath Robotics
- لماذا وكيف نصنع خرائط HD - Mobileye
- الجدل: هل تحتاج السيارات ذاتية القيادة إلى الخرائط؟ - HERE
- تحدد SAE ستة مستويات من أتمتة القيادة - Robohub
- Tesla مقابل Waymo - ThinkAutonomous
- بلا سائق وبلا وعي: Waymo تستدعي سيارات الروبوتاكسي - Washington Times
- سيارات الروبوتاكسي من Waymo لا تستطيع إغلاق أبوابها بنفسها - Yahoo Autos/Autoblog