الحالات الحدية التي أعاقت تطوير القيادة الذاتية لسنوات
عندما تدخل مركبة ذاتية القيادة إلى حركة المرور، فإنها تقضي 99.9% من عمرها في فعل الأشياء نفسها: التقدم في المسار، التوقف عند الإشارة الحمراء، والحفاظ على المسافة مع المركبة الأمامية. لكن السؤال الحقيقي هو: ماذا يحدث في تلك اللحظات الغريبة التي تقع مرة كل ملايين الكيلومترات، في الشريحة الضئيلة المتبقية؟ إن هذه اللحظات بالذات هي ما يؤجل وعد القيادة الذاتية بأن تكون "جاهزة غدًا" - وفي هذا المقال سأشرح لماذا لم تُحل بعد.
ما هي الحالة الحدية، ولماذا يُعد الذيل الطويل شيئًا مختلفًا؟
دعونا نوضح المصطلحات أولًا، لأن هذين المفهومين كثيرًا ما يُخلط بينهما. الحالة الحدية (edge case) هي السيناريو النادر الذي يقع خارج بيانات تدريب نظام القيادة الذاتية: سلّمًا انقلب على الطريق السريع، إشارة يد غير معتادة من شرطي مرور، حالة جوية غير عادية. هذه يمكن تحديدها مسبقًا، على الأقل نظريًا.
أما الذيل الطويل (long tail) فهو مفهوم أكثر رعبًا: مجموع كل ما لا يمكنك حتى التفكير فيه. مواقع بناء تتغير من ليلة إلى صباح، مرتبة تتدحرج من شاحنة بيك أب تحت المطر، وذلك السيناريو في نهاية الذيل الذي لم يخطر ببال أحد أن يُدوّنه في قائمة المشكلات. الحالة الحدية لغز، بينما الذيل الطويل صندوق لا تعرف عدد قطع اللغز فيه.
للندرة أنواع أيضًا. النوع الأول الفئات النادرة: الأجسام التي نادرًا ما تُشاهد على الطرق مثل الحمار وسيارة الإسعاف. والنوع الثاني، وهو الأكثر خبثًا، هو السيناريوهات النادرة: الأجسام نفسها عادية تمامًا لكن ترتيبها غريب - راجل يظهر فجأة من خلف شاحنة أو دراجة يحمل سلّمًا. العثور على النوع الثاني أصعب بكثير، لأن كل مكوّن في النظام معرّف أصلًا؛ المشكلة في اجتماعها معًا.
يقسم الخبراء الحالات الحدية إلى أربع فئات رئيسية: بيئية (الطقس، ظروف الإضاءة)، قائمة على الأجسام (أجسام نادرة)، سلوكية (مستخدمو طريق لا يمكن التنبؤ بهم)، وخاصة بالمستشعرات (أعطال العتاد، النقاط العمياء). كل فئة بمفردها صداع؛ وجميعها معًا تشرح لماذا يكون هذا الذيل بهذا الطول.
أبرز النقاط
- نظام يعمل بدقة 99% قد يواجه سيناريو خطير لا يستطيع حله مرة كل 10,000 ميل من القيادة تقريبًا.
- في مجموعة بيانات شائعة، توجد 493,322 تعليقًا توضيحيًا للسيارات، بينما تعليقات سيارات الإسعاف لا تتجاوز 49.
- أندر 30 فئة من الأجسام تظهر كل واحدة منها أقل من 250 مرة في بيانات موسومة علنًا تضم 344,966 إطارًا.
- إذا قادت الأنظمة الذاتية مثل البشر، فلن تمنع سوى نحو الثلث من جميع الحوادث.
الندرة بالأرقام: لماذا هذا الذيل بهذا الطول؟
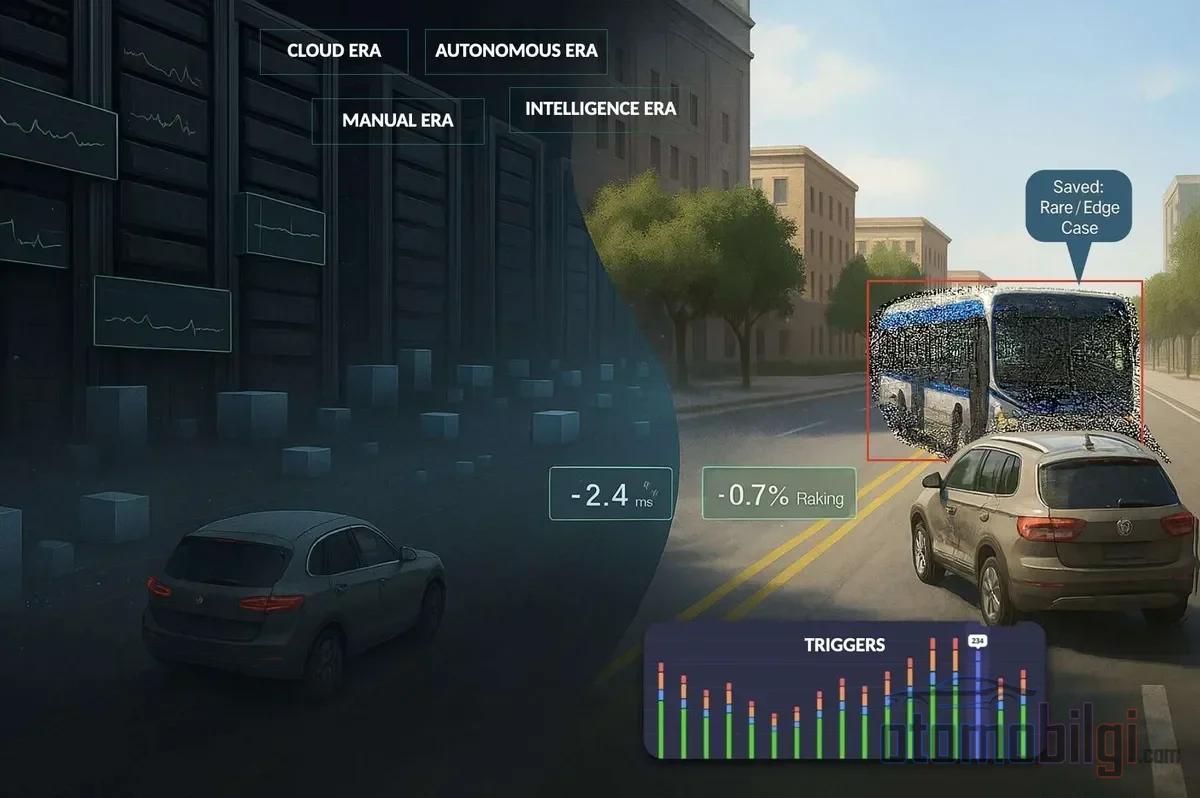
استيعاب حجم الندرة يتطلب بعض الرياضيات. دقة 99% تبدو رائعة، أليس كذلك؟ لكن احسب: نظام بهذه الدقة يقع مرة واحدة تقريبًا كل 10,000 ميل من القيادة في سيناريو خطير لا يستطيع حله. حتى للاستخدام اليومي هذا الرقم كبير جدًا - وللاستقلالية الكاملة فهو كارثي، لأن عتبة السلامة تتطلب معدلات خطأ منخفضة للغاية.
والصورة على جانب البيانات أكثر إثارة للدهشة. مقياس SearchAD، وهو عمل مشترك بين Mercedes-Benz وجامعة Esslingen، فحص 423.798 إطاراً من 11 مجموعة بيانات قيادة: 90 فئة نادرة و513.265 وسم يدوي. والنتيجة؟ كل واحدة من أندر 30 فئة تظهر أقل من 250 مرة في 344.966 إطاراً من البيانات الموسومة المتاحة للعموم. في شركة متخصصة حاولت العثور على هذه الحالات النادرة يدوياً، استغرقت المهمة ثمانية أشهر، وقُضي في كل إطار أكثر من دقيقة في المتوسط، وفُحص كل إطار مرتين على الأقل.
| فئة الكائن | عدد التسميات في مجموعة البيانات النموذجية |
|---|---|
| سيارة | 493.322 |
| عربة أطفال | 1.072 |
| سيارة إسعاف | 49 |
يُظهر هذا الجدول انحراف العالم ذاته: السيارات في كل مكان، وسيارات الإسعاف في أي مكان تقريباً. والمشكلة ليست في الاكتشاف فقط؛ فالبحث القائم على الوسوم يُرجع الفئات المعرفة مسبقاً فقط. إذا لم يوسم أحدٌ مُشاةً يرتدي كيس قمامة في المطر، فلن يجده أي استعلام يبحث في تلك البيانات. كما أن مقاييس النجاح الإجمالية قد تُخفي تراجعات الفئات النادرة داخل نتيجة عامة قوية.
ألا يمكننا جمع المزيد من البيانات؟
الإجابة هي لا في الغالبية الساحقة، والسبب حقيقة يمكن تلخيصها في جملة واحدة: انحراف البيانات هو انحراف العالم. الغالبية الساحقة من بيانات القيادة المجموعة من الطرق مليئة بالسلوكيات المعتادة - متابعة المسار، الالتزام بإشارات المرور، طريق مستقيم. عندما تضاعف مجموعة البيانات، فأنت تضيف في معظمه ضعف عدد الأمثلة المعتادة؛ وتصبح النادر مدفوناً أعمق داخل الطابور. هذه هي مشكلة التناقص الكلاسيكية في العوائد: فإن توسيع نطاق القدرة الحاسوبية والبيانات لا يعطي إنتاجية كافية عند معدلات الأخطاء المنخفضة جداً.
فماذا لو أعدنا خلق السيناريوهات النادرة على المسرح؟ هنا يقف الجدار الثاني: فمعظم الحالات النادرة إما خطرة أو مستحيلة. تصميم حركة راجل يظهر فجأة من خلف شاحنة شيء لا يجرؤ أحد على تجربته. والطابور مفتوح النهاية - ليس له نقطة نهاية، أي أن لحظة القول "أكملنا كل شيء" لا تأتي أبداً.
لهذا فإن المحاكاة مساعد لامع ولكنها ليست منقذاً. على الطريق الحقيقي لا يستطيع أي عدد من الاختبارات وحده ضمان السلامة؛ فضلاً عن أن توليد الأحداث النادرة اصطناعياً يمثل بحد ذاته مشكلة هندسية صعبة. نهج Waymo هنا يستحق الانتباه: يعيد الفريق بناء سيناريوهات اصطدام انتهت بالوفاة في العالم الحقيقي، ويضع Waymo Driver مكان السيارة المسببة للاصطدام. وفي المحاكاة، تجنب جميع الاصطدامات. مثير للإعجاب - لكن النجاح على سيناريوهات محددة لا يعني استهلاك الطابور بأكمله.
كيف يتعامل المصنعون مع المشكلة نفسها؟
Mobileye: ذكاء اصطناعي يصطاد الإخفاقات
تقدم الأداتان اللتان أطلقتهما Mobileye في 2026 حلاً منهجياً للمشكلة. Meteor ، محلل بيانات ذكاء اصطناعي متعدد الوكلاء، يمسح ملايين الساعات من فيديوهات القيادة باستخدام تضمينات النماذج البصرية-اللغوية والاستدلال التلقائي. وما يبحث عنه مثير للاهتمام: ليست معجزات فردية تسمى "البجع الأسود"، بل إخفاقات قابلة للتكرار - أنماط متكررة مثل المشاة المخفية جزئياً ومستخدمي الطريق الغامضين. تقوم سلسلة الاكتشاف والفرضية واستجواب السيناريوهات والتحقق وبيانات التدريب تلقائياً. أما نظام "الرفيق" Genario فيحوّل كل إخفاء مُتحقق منه إلى سيناريو اصطناعي فوتوغرافي واقعي ويضاعفه بتنويعات الليل/النهار والمطر والثلج والجليد والضباب. خلف كل هذا تتجاوز الخبرة 25 عاماً، وأكثر من 230 مليون مركبة، وتحميل بيانات يومي من 8 ملايين مركبة.
Waymo: نطاق محدود، قواعد صارمة
استراتيجية Waymo ليست تقصير الطابور، بل تقليص المساحة التي يمكن للطابور أن يدخلها. إن ما تسميه مجال التصميم التشغيلي (ODD)؛ يُعرَّف بالجغرافيا ونوع الطريق ومدى السرعة والطقس ووقت اليوم. وفقاً للملفات التنظيمية للشركة، تشمل المنطقة المستهدفة الطرق ذات حدود السرعة حتى 65 ميلاً في الساعة. تعمل المركبات بشكل ذاتي القيادة بالكامل؛ ولا يقود المشغلون البشريون عن بُعد المركبة بعصا التحكم، بل يقدمون توجيهاً رفيع المستوى فقط. وفي أكتوبر 2026 أصدرت أيضاً إطاراً جديداً بشأن تدريبات إدارة الحوادث استعداداً للحالات الطارئة. الرسالة على جانب الإدارة واضحة: المركبات ذاتية القيادة يمكنها خفض الحوادث بشكل كبير لكنها لا تصل إلى 100%، ويجب الحديث عن هذا الأمر بصراحة وشفافية. تُظهر بيانات الشركة أن عدد حوادث سيارات الأجرة الذاتية لكل مليون ميل أقل بكثير مقارنة بالسنوات السابقة. وملاحظة أخرى هي إمكانية إعادة استخدام تعريفات ODD ومفاهيم السلامة في أكثر من مدينة - وهذه المرونة تُثير التساؤل حول حدود المجال نفسه.
Tesla و NVIDIA: رهانان مختلفان
تراهن Tesla على أن ملايين المركبات ومليارات الأميال من بيانات العالم الحقيقي ستُضيء الطابور مع الوقت. في إصدارات Full Self-Driving (Supervised) يبلّغ المستخدمون عن تدخل أقل، ووفقاً للشركة يخفض FSD احتمالية التصادم الناجم عن الخطأ البشري بأكثر من 80% - لكن بيانات الشركة الخاصة ومسألة التحقق المستقل موضع جدل؛ إذ لم تنشر Tesla أي بيانات رسمية عن الانفصال عن النظام (disengagement). وتقارير المستخدمين، وإن كانت على مستوى الحكايات الشخصية، فهي مليئة بالتلميحات: ضرورة الخروج من النظام أمام شاحنة تُبدّل المسار، أو نظام يقترب بسرعة عالية من شاحنة ورشة متوقفة في المسار الأيسر.
أما NVIDIA فتنظر في الاتجاه المعاكس: الاستدلال على الحالات المجهولة عبر المحاكاة والذكاء القابل للتعميم. أظهر مشروع Alpamayo-R1 أن النموذج المدرّب ببيانات الاستدلال حسّن دقة التخطيط في الحالات الصعبة بنسبة تصل إلى 12%، وقلّص التصادمات القريبة بنسبة 35%. ولا تزال كلتا الفلسفتين - تماماً مثل تعدين البيانات الموجه بالفرضيات لدى Mobileye ونهج الذكاء الاصطناعي من طرف إلى طرف لدى Wayve - غير مُثبتتين كحلٍّ قاطع. لم يرَ أحد نهاية الطابور بعد.
التدخل البشري عن بُعد: شبكة أمان أم ثغرة؟
الضمانة العملية لشركات سيارات الأجرة الذاتية هي التشغيل عن بُعد: أن يتدخل مشغل بشري عن بُعد عندما يتعرض النظام لضغط أو يتعطل. كشفت جلسة استماع في مجلس الشيوخ الأمريكي أن شركات الروبوتاكسي تعتمد تحديداً على هذا. وكان من المعروف بالفعل داخل الصناعة أن روبوتاكسيات Cruise تتطلب تدخلات متكررة من مشغلي عن بُعد.
لكن شبكة الأمان هذه لها سلّة. في نموذج Waymo، لا يقدم المشغل عن بُعد سوى توجيهات رفيعة المستوى؛ ولا يتولى القيادة بنفسه. أما في إطلاق تسلا للروبوتاكسي في أوستن، فمن المشار إلى أن موظفي الدعم عن بُعد يمكنهم تولي تحكم مؤقت بسرعات 2 mph وأقل، وقيادة المركبة عن بُعد، كما توثق تقرير إدارة نقل ولاية لعام 2025 أن تسلا تتبنى التشغيل عن بُعد للحالات الحدية النادرة والبيئات الصعبة. اتصالات 5G و6G منخفضة زمن الاستجابة تجعل هذه النماذج ممكنة تقنياً. والسؤال هو: هل حل الإنسان للسيناريوهات التي يعجز النظام عن حلها حل حقيقي، أم أننا ننقل المشكلة إلى سلّة غير مرئية؟
ماذا يقول القانون بين الوعد والواقع؟
هنا تصبح الأمور جادة، لأن حادثاً في حالة حدية نادرة يطرح سؤالاً ليس تقنياً فحسب بل قانونياً. في الولايات المتحدة، أصدرت NHTSA في أبريل 2026 تحديثاً لقواعد أنظمة القيادة الذاتية. وفي الجانب القانوني، هناك تمييز مثير للاهتمام: امتثال المركبة لمعايير السلامة لا يجعلها خالية من العيوب؛ ودعوى الإهمال مسار قانوني مختلف تماماً، ومحامو المدّعين يلعبون عند هذه النقطة تحديداً. حسب دليل قانوني أُعد في تكساس، الحجة المستخدمة في الدعاوى هي الفارق بين وعد الشركة وما تفعله السيارة فعلياً. ويرتبط الخطر التقني الذي أثارته Brookings بالنقطة ذاتها: الأخطاء غير المتوقعة في أنظمة الإدراك والتنبؤ قد تجعل المركبة تقوم بالأمر الخطأ في الوقت الخطأ.
ومستويات معيار J3016 الصادر عن SAE تضع حقيقة الوعد على الطاولة. في المقياس الممتد من المستوى 0 إلى المستوى 5، ما زالت الغالبية الساحقة من المركبات على الطرق عند المستوى 1 أو المستوى 2. أما المستوى 3 فيخلق تحولاً كبيراً في المسؤولية من السائق إلى المصنّع. وبالنسبة للمستوى 5، يعتقد بعض الخبراء ما يلي: لن توجد أبداً مركبات تعمل في كل مكان يمكن للإنسان أن يقود فيه. حتى ورقة علمية صدرت عام 2026 تقترح تصنيفاً إضافياً قائماً على البيئة والموقف، مدّعية أن المستويات الحالية لا تعكس القدرة في العالم الواقعي.
هل يمكن استهلاك السلّة؟ الإجابة الصادقة
سأقولها لك بأوضح صورة: الحالات الحدية هي سيناريوهات نادرة إحصائياً إلى حد بعيد لكنها غير متوقعة، تؤخر وصول القيادة الذاتية إلى الاستقلالية الكاملة الموعودة؛ ولا جمع البيانات اللانهائي ولا المحاكاة يمكنهما وحدهما استهلاك هذه السلّة المفتوحة. أما الجانب المتفائل فبيده حوادث حقيقية: تظهر بيانات Waymo أن عدد الحوادث لكل مليون ميل انخفض فعلاً، ويضيّق إنتاج السيناريوهات الاصطناعية لدى Mobileye السلّة بشكل منهجي. وبييد الجانب المتشائم حقائق أيضاً: إذا قُدت مثل البشر، فلن تمنع سوى حوالي ثلث الحوادث تقريباً؛ وفقاً لبعض منظمات السلامة، لم تحن لحظة القيادة دون سائق بعد، إذ لا يزال هناك فشل منتظم في المهام الأساسية. والنقاش التالي يقف بالفعل على الباب: إذا حللنا الحالات الحدية بطريقة ما، فكيف سنضمن هذه المرة دقة نماذج الذكاء الاصطناعي التوليدية؟
قراءتي هي كالتالي: القيادة الذاتية ليست سباقاً، بل عمل فرز على حزام ناقل. قطع آلاف الكيلومترات يومياً بلا مشاكل لا يُقنع أحداً؛ ما يصنع الفرق هو ما تفعله في تلك اللحظة الغريبة التي تأتي مرة في المليون ميل. وما ستفعله في تلك اللحظة، لا يُعرف حتى اليوم الذي تتخيل فيه ذلك السيناريو. هل تعتقد أن سيارات الروبوتاكسي ستتغلب على هذا الطابور، أم ستظل دائماً خطوة واحدة بعيدة؟ أشوق لمعرفة رأيك في التعليقات.
المصادر
- Diagnosing the long tail: how Mobileye turns edge cases into targeted training (Mobileye Blog)
- Why AV Models Miss Rare Edge Cases (and How to Find Them) | Voxel51
- Edge Cases in Autonomous Driving: Detection and Handling Guide | Kognic
- Waymo simulated driving behavior in reconstructed fatal crashes (Scanlon et al., 2021, ScienceDirect)
- Preparing for the Unexpected: A New Framework for AV Incident Management Exercises (Waymo Blog, Oct 2026)
- Full Self-Driving (Supervised) Vehicle Safety Report (Tesla)
- Solving the long-tail with e2e AI (Wayve)
- SAE Levels of Driving Automation (SAE International)
- Self-driving vehicles could struggle to eliminate most crashes (IIHS)
- STATE DOT Policy and Regulatory Approaches (NCDOT, 2025)