Edge Caseهای آبی که سالهاست توسعه رانندگی خودکار را متوقف نگه داشتهاند
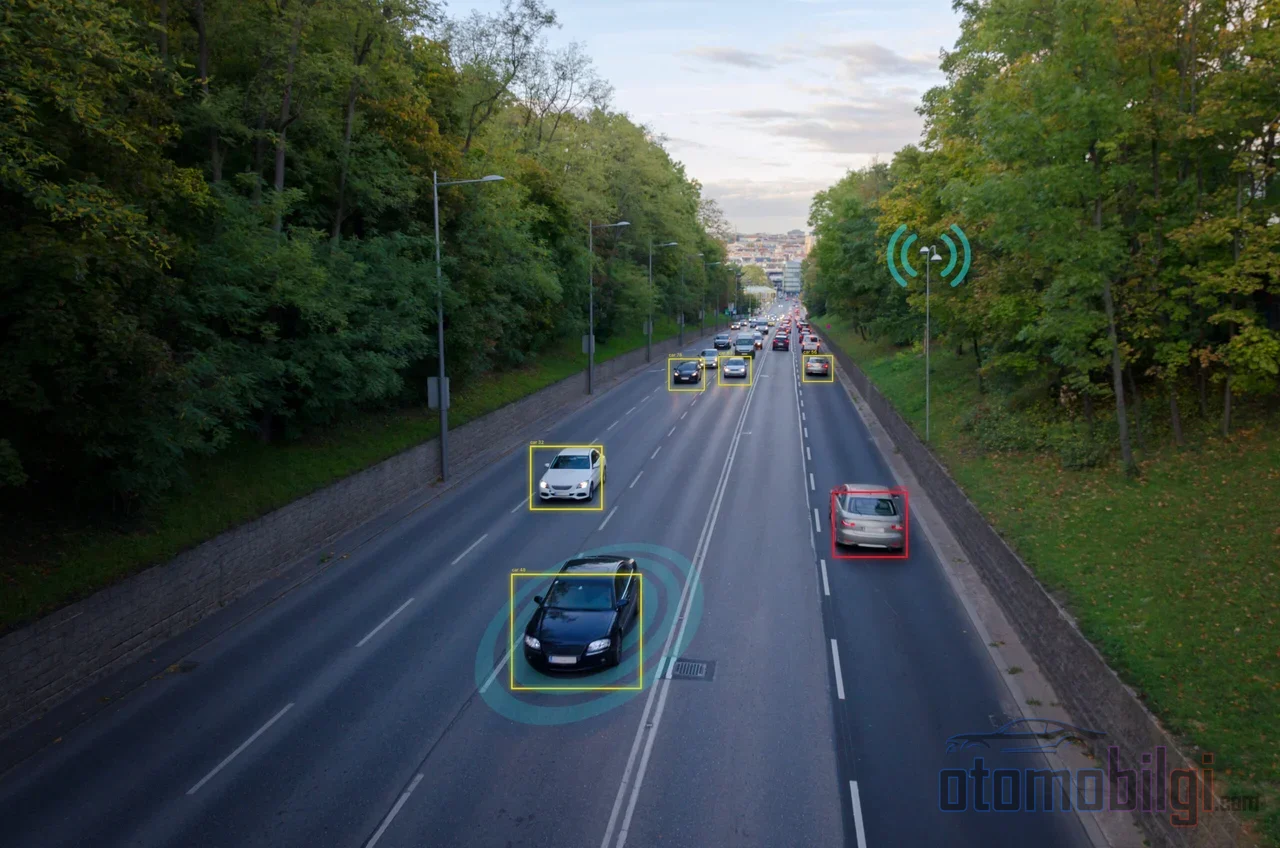
وقتی یک خودروی خودران وارد ترافیک میشود، ۹۹.۹ درصد عمرش را انجام دادن کارهای تکراری میگذراند: پیش رفتن در خط، توقف در چراغ قرمز، حفظ فاصله با خودروی جلویی. اما سوال اصلی این است: در آن تکه کوچک باقیمانده، یعنی آن لحظههای عجیبی که هر چند میلیونها کیلومتر یک بار رخ میدهند، چه اتفاقی میافتد؟ همین لحظهها هستند که وعده «آمادگی برای فردا»ی رانندگی خودران را به تعویق میاندازند - و در این مقاله توضیح میدهم که چرا هنوز حل نشدهاند.
حالت مرزی چیست و چرا دنباله بلکه چیز دیگری است؟
ابتدا اصطلاحات را روشن کنیم، چون این دو مفهوم اغلب با هم اشتباه گرفته میشوند. حالت مرزی (edge case) سناریوی نادری است که خارج از دادههای آموزشی یک سیستم رانندگی خودران باقی میماند: نردبانی که روی بزرگراه واژگون شده، یک اشاره غیرمعمول مأمور ترافیک، یک شرایط جوی غیرعادی. اینها را میتوان از پیش تعریف کرد، دستکم در تئوری.
اما دنباله بلند (long tail) مفهومی ترسناکتر است: مجموع همه چیزهایی که حتی به فکرشان هم نمیرسید. کارگاههای جادهای که از شب به روز عوض میشوند، تشکی که زیر باران از یک وانت میغلتد، آن سناریویی در انتهای دنباله که هیچکس فکرش را نکرده بود آن را در فهرستی از مشکلات بنویسد. حالت مرزی یک معما است، در حالی که دنباله بلند مانند جعبهای است که نمیدانید معما چند تکه دارد.
کمیابی هم انواعی دارد. نخست کلاسهای نادر: اشیایی مانند الاغ یا آمبولانس که به ندرت در جادهها دیده میشوند. دوم و پنهانکارانهتر سناریوهای نادر: خود اشیاء کاملاً معمولیاند اما چیدمانشان عجیب - عابری که ناگهان از پشت کامیون ظاهر میشود یا دوچرخهسواری که نردبانی حمل میکند. یافتن نوع دوم بسیار دشوارتر است، چون هر جزء در سیستم از قبل تعریف شده؛ مشکل، کنار هم آمدن آنهاست.
کارشناسان حالتهای مرزی را به چهار دسته اصلی تقسیم میکنند: محیطی (هوا، شرایط نورانی)، شیءمحور (اشیای نادر)، رفتاری (کاربران جاده غیرقابل پیشبینی) و مخصوص سنسور (خرابی سختافزار، نقاط کور). هر دسته به تنهایی یک دردسر است؛ و همه با هم توضیح میدهند که چرا این دنباله این قدر بلند است.
نکات برجسته
- سیستمی با دقت 99 درصد، تقریباً در هر 10.000 مایل رانندگی ممکن است با یک سناریوی خطرناکی مواجه شود که نمیتواند آن را حل کند.
- در یک مجموعه داده رایج، 493.322 حاشیهنویسی مربوط به خودروها وجود دارد، اما تنها 49 حاشیهنویسی آمبولانس.
- 30 کلاس جسمی کمیابترین، در دادههای برچسبخورده عمومی شامل 344.966 فریم، هر کدام در کمتر از 250 فریم دیده میشوند.
- اگر سیستمهای خودران مثل انسانها رانندگی کنند، تنها حدود یک سوم کل تصادفات را میتوانند پیشگیری کنند.
کمیابی در اعداد: چرا این دنباله این قدر بلند است؟
درک مقیاس کمیابی کمی ریاضیات میخواهد. دقت ۹۹ درصدی به گوش خوب میآید، نه؟ اما حساب کنید: سیستمی با این دقت تقریباً هر 10.000 مایل یک بار به سناریوی خطرناکی میرسد که نمیتواند خودش آن را حل کند. حتی برای استفاده روزمره این عدد بسیار بزرگ است - و برای خودران کامل فاجعهبار، چون آستانه ایمنی نرخ خطای فوقپایین میطلبد.
تصویر در سمت دادهها جلوهگرتر هم هست. مقایسه SearchAD که حاصل همکاری Mercedes-Benz و دانشگاه Esslingen است، 423.798 فریم از 11 مجموعه داده رانندگی را بررسی کرد: 90 دسته نادر، 513.265 برچسب دستی. نتیجه؟ هر یک از 30 کلاس کمیابتر، در داده برچسبگذاریشده عمومی به حجم 344.966 فریم کمتر از 250 بار دیده میشود. در یک شرکت متخصص که تلاش میکرد این موارد نادر را به صورت دستی پیدا کند، کار هشت ماه طول کشید، به طور میانگین بیش از یک دقیقه روی هر فریم صرف شد و هر فریم حداقل دو بار بازبینی شد.
| کلاس شیء | تعداد انوتیشن در مجموعه داده نمونه |
|---|---|
| خودرو | 493.322 |
| کالسکه کودک | 1.072 |
| آمبولانس | 49 |
این جدول کجی خود جهان را نشان میدهد: خودروها همه جا هستند، آمبولانسها تقریباً هیچ جا. و مشکل فقط کشف نیست؛ جستجوی مبتنی بر برچسب فقط کلاسهای از پیش تعریفشده را برمیگرداند. اگر هیچکس عابر پیادهای را که در باران کیسه زباله پوشیده را برچسبگذاری نکرده باشد، هیچ پرسوجویی که دنبال آن داده است نمیتواند آن را پیدا کند. معیارهای موفقیت کلی هم میتوانند افتهای موجود در کلاسهای نادر را درون یک نمره کلی قوی پنهان کنند.
نمیشود داده بیشتری جمع کرد؟
پاسخ در اکثریت قریب به اتفاق موارد منفی است و دلیلش یک واقعیت یکجملهای است: کجی داده، کجی خود جهان است. اکثریت قریب به اتفاق داده رانندگی جمعآوریشده از جادهها پر از رفتارهای معمولی است - حفظ خط، رعایت چراغ راهنمایی، جاده صاف. وقتی مجموعه داده را دو برابر میکنید، عملاً دو برابر نمونه معمولی اضافه کردهاید؛ موارد نادر در دل صف عمیقتر دفن میشوند. این همان مسئله کلاسیک بازده نزولی است: مقیاسدهی توان پردازش و داده، در نرخ خطای فوقپایین بازدهی کافی نمیدهد.
پس اگر سناریوهای نادر را روی صحنه بازسازی کنیم؟ اینجاست که دیوار دوم سر برمیآورد: بیشتر موارد نادر خطرناک یا غیرممکناند. سنجیدن بازسازی کورئوگرافیکشده عابر پیادهای که از پشت کامیون ظاهر میشود، اصلاً معنا ندارد. علاوه بر این، صف باز است - نقطه پایانی ندارد، یعنی لحظهای که بگوییم «همه را کامل کردیم» هرگز نمیرسد.
شبیهسازی به همین دلیل یک دستیار درخشان است، اما نجاتدهنده نیست. در جاده واقعی هیچ تعداد تستی نمیتواند ایمنی را به تنهایی تضمین کند؛ افزون بر این، تولید مصنوعی رویداد نادر خودش یک مسئله مهندسی دشوار است. رویکرد Waymo در اینجا چشمگیر است: تیم، سناریوهای برخوردی را که در دنیای واقعی به مرگ منجر شدهاند بازسازی میکند و Waymo Driver را به جای خودروی آغازگر برخورد قرار میدهد. در شبیهسازی، از تمام برخوردها اجتناب کرد. چشمگیر است - اما موفق شدن روی سناریوهای تعریفشده، به معنای مصرف کامل صف نیست.
تولیدکنندگان چگونه به همین مشکل نزدیک میشوند؟
Mobileye: هوش مصنوعی شکاری که شکستها را شکار میکند
دو خودرو که Mobileye در 2026 معرفی کرد، راهحلی نظاممند برای این مشکل ارائه میدهند. تحلیلگر داده هوش مصنوعی چندعاملی به نام Meteor با استفاده از امبدینگهای مدل زبانی-تصویری و استدلال خودکار، میلیونها ساعت ویدیوی رانندگی را بررسی میکند. و چیزی که دنبالش است جالب است: معجزههای تکوکار موسوم به «قوی سیاه» نیستند، بلکه شکستهای تکرارشدنی اند - الگوهای تکرارشوندهای مانند عابران پنهانشده تا حدی و کاربران جادهای مبهم. زنجیره کشف، فرضیه، پرسش از سناریو، اعتبارسنجی و داده آموزشی بهصورت خودکار پردازش میشود. سامانه دوست Genario هر شکست تأییدشده را به سناریوی سنتتیک فوتورئالیستیک تبدیل کرده و آن را با تنوعهای شب/روز، باران، برف، یخ و مه تکثیر میکند. در پشت همه اینها، بیش از 25 سال تجربه، بیش از 230 میلیون خودرو و بارگذاری روزانه داده از 8 میلیون خودرو قرار دارد.
Waymo: قلمرو محدود، قواعد سختگیرانه
استراتژی Waymo کوچککردن قلمرویی است که صف میتواند وارد آن شود، نه کوتاهکردن صف. قلمرو طراحی عملیاتی که آن را Operational Design Domain (ODD) مینامد؛ با جغرافیا، نوع جاده، محدوده سرعت، وضعیت هوا و ساعت روز تعریف میشود. بر اساس پروندههای تنظیمی شرکت، قلمرو هدف شامل جادههایی با محدودیت سرعت تا 65 مایل بر ساعت است. خودروها بهطور کامل خودران عمل میکنند؛ اپراتورهای انسانی از راه دور خودرو را با جویاستیک نمیرانند، بلکه صرفاً راهنمایی در سطح بالا ارائه میدهند. در اکتبر 2026 چارچوب جدیدی نیز برای رزمایشهای مدیریت رخداد برای آمادگی در برابر موقعیتهای غیرمنتظره منتشر کرد. پیام در سمت مدیریت روشن است: خودروهای خودران میتوانند تصادفات را بهشکل چشمگیری کاهش دهند اما به 100% نمیرسانند و در این مورد باید صریح و صادقانه صحبت کرد. دادههای شرکت نشان میدهد تعداد تصادفات رباتاکسیهای آن به ازای هر میلیون مایل بسیار کمتر از سالهای قبل است. مشاهده دیگر این است که تعاریف ODD و مفاهیم ایمنی را میتوان در چندین شهر دوباره به کار برد - این انعطافپذیری، مرزهای قلمرو را نیز زیر سوال میبرد.
Tesla و NVIDIA: دو شرطبندی متفاوت
Tesla شرط بسته است که دادههای دنیای واقعی از میلیونها خودرو و میلیاردها مایل بهمرور صف را روشن خواهند کرد. در نسخههای Full Self-Driving (Supervised) کاربران مداخله کمتری گزارش میکنند و به گفته شرکت، FSD احتمال تصادف ناشی از خطای انسانی را بیش از 80% کاهش میدهد - اما این داده خود شرکت است و مسئله اعتبارسنجی مستقل محل بحث است؛ Tesla هرگز داده رسمی جدا شدن (disengagement) منتشر نکرده است. گزارشهای کاربران نیز اگرچه در حد روایتهای پراکنده است، پر از سرنخ است: ناچاری به جدا شدن از سیستم جلوی یک تریلی در حال تعویض لاین، یا سیستمی که با سرعت بالا به یک کامیون کارگاهی متوقفشده در لاین چپ نزدیک میشود.
NVIDIA اما به جهت مخالف نگاه میکند: استدلال درباره موقعیتهای ناشناخته با شبیهسازی و هوش عمومیپذیر. پروژه Alpamayo-R1 نشان داد که مدل آموزشدیده با داده استدلال، دقت برنامهریزی در موارد دشوار را تا 12% بهبود داده و تصادفات نزدیک را 35% کاهش داده است. هیچیک از این دو فلسفه - درست مانند دادهکاوی فرضیهمحور Mobileye و رویکرد هوش مصنوعی سرتاسری Wayve - هنوز بهعنوان راهحل قطعی اثبات نشدهاند. هنوز کسی انتهای صف را ندیده است.
مداخله انسانی از راه دور: تور ایمنی یا نقطه ضعف؟
ضمانت عملی شرکتهای رباتاکسی، تلهاپریشن است: زمانی که سیستم دچار فشار یا نقص شود، اپراتور انسانی از راه دور وارد عمل میشود. یک جلسه استماع سنای آمریکا نشان داد که شرکتهای رباتاکسی دقیقاً بر همین موضوع تکیه میکنند. البته از قبل در صنعت این باور وجود داشت که رباتاکسیهای Cruise به مداخلات مکرر اپراتورهای از راه دور نیاز دارند.
اما این شبکه ایمنی یک نردبان هم دارد. در مدل Waymo، اپراتور از راه دور فقط راهنماییهای سطح بالا ارائه میدهد؛ فرمان را در دست نمیگیرد. در عرضه رباتاکسی Tesla در آستین مشخص شده که کارکنان پشتیبانی از راه دور میتوانند در سرعتهای 2 مایل بر ساعت و کمتر کنترل موقت به دست بگیرند و خودرو را از راه دور برانند، و گزارش یک اداره حملونقل ایالتی به سال 2025 مستند میکند که Tesla برای موارد نادر مرزی و محیطهای دشوار به بهرهبرداری از راه دور روی آورده است. اتصالات 5G و 6G با تأخیر پایین این مدلها را از نظر فنی ممکن میسازند. سؤال این است: آیا اینکه انسان سناریوهایی را که سیستم از حلشان ناتوان است حل کند واقعاً یک راهحل است، یا مشکل را به یک صف نامرئی منتقل میکنیم؟
حقوق میان وعده و واقعیت چه میگوید؟
اینجا ماجرا جدی میشود، زیرا تصادف در یک مورد نادر مرزی نه فقط یک پرسش فنی بلکه یک پرسش حقوقی هم ایجاد میکند. در آمریکا، NHTSA در آوریل 2026 بهروزرسانیای در قواعد سامانههای رانندگی خودران منتشر کرد. در جبهه حقوقی نیز تمایز جالبی وجود دارد: مطابقت خودرو با استانداردهای ایمنی آن را بینقص نمیکند؛ ادعای سهلانگاری یک مسیر حقوقی کاملاً متفاوت است و وکلای شاکی دقیقاً همینجا بازی میکنند. طبق یک راهنمای حقوقی تهیهشده در تگزاس، استدلال مورد استفاده در دعاوی، تفاوت میان وعده شرکت و کاری است که خودرو در واقع انجام میدهد. ریسک فنیای که Brookings مطرح کرده نیز به همین نقطه گره میخورد: خطاهای غیرقابل پیشبینی در سامانههای ادراک و پیشبینی میتوانند باعث شوند خودرو در زمان اشتباه کار اشتباهی انجام دهد.
سطوح استاندارد J3016 سازمان SAE نیز واقعیت وعدهها را روی میز میگذارند. در مقیاسی که از سطح 0 تا سطح 5 امتداد دارد، اکثریت قاطع خودروهای موجود در جادهها هنوز در سطح 1 یا سطح 2 هستند. سطح 3، یک تغییر بار بزرگ ایجاد میکند که مسئولیت را از راننده به سازنده منتقل میکند. اما در مورد سطح 5، برخی کارشناسان چنین میاندیشند: خودروهایی که در هر جایی که انسان میتواند براند کار کنند، هرگز وجود نخواهند آمد. حتی یک مقاله علمی از سال 2026 پیشنهاد میکند که سطوح فعلی توانایی واقعی در دنیای واقعی را منعکس نمیکنند و یک طبقهبندی تکمیلی مبتنی بر محیط و شرایط را مطرح میکند.
آیا صف قابل مصرف شدن است؟ پاسخ صادقانه
بگویم که صریحترین حالتش را به تو: موارد مرزی، سناریوهایی هستند که از نظر آماری بسیار نادر اما غیرقابل پیشبینیاند و رسیدن رانندگی خودران به خودکامونی وعدهدادهشده را به تأخیر میاندازند؛ نه جمعآوری بیپایان داده و نه شبیهسازی بهتنهایی نمیتوانند این صف باز را مصرف کنند. طرف خوشبین واقعیتهایش تصادفات واقعی است: دادههای Waymo نشان میدهد تعداد تصادفات به ازای هر میلیون مایل واقعاً کاهش یافته و تولید سناریوهای مصنوعی Mobileye صف را به شکل نظاممند کوچکتر میکند. طرف بدبین هم واقعیتهایش را در دست دارد: اگر مثل انسان رانندگی کنی، تنها حدود یکسوم تصادفات را میتوانی پیشگیری کنی؛ طبق نظر برخی نهادهای ایمنی، دوره بیرانندگی هنوز نرسیده و بهطور منظم در وظایف پایه همچنان شکست رخ میدهد. و بحث بعدی همین حالا سر راه است: اگر موقعیتهای مرزی را به نوعی حل کنیم، این بار چگونه صحت مدلهای هوش مصنوعی عمومی را تضمین خواهیم کرد؟
خوانش من این است: رانندگی خودران یک مسابقه نیست، بلکه کاری غربالگری و پیوسته است. طی کردن هزاران کیلومتر بدون مشکل در هر روز کسی را تحت تأثیر قرار نمیدهد؛ آنچه تفاوت ایجاد میکند، رفتار تو در آن لحظه عجیبی است که هر از گاهی پیش میآید. و اینکه در آن لحظه چه خواهی کرد، همان روزی که آن سناریو را تصور کردی معلوم نبود. به نظر تو رباتاکسیها این صف را شکست میدهند یا همیشه یک قدم جلوتر فرار خواهند کرد؟ نظرت را در بخش دیدگاهها مشتاقم بدانم.
منابع
- Diagnosing the long tail: how Mobileye turns edge cases into targeted training (Mobileye Blog)
- Why AV Models Miss Rare Edge Cases (and How to Find Them) | Voxel51
- Edge Cases in Autonomous Driving: Detection and Handling Guide | Kognic
- Waymo simulated driving behavior in reconstructed fatal crashes (Scanlon et al., 2021, ScienceDirect)
- آمادگی برای اتفاقات غیرمنتظره: چارچوبی تازه برای تمرینهای مدیریت حوادث خودروهای خودران (وبلاگ Waymo، اکتبر 2026)
- Full Self-Driving (Supervised) Vehicle Safety Report (Tesla)
- حل مسئله دنباله بلند با هوش مصنوعی سرتاسری (Wayve)
- سطوح خودرانسازی SAE (SAE International)
- خودروهای خودران ممکن است در حذف بیشتر تصادفات ناکام بمانند (IIHS)
- رویکردهای سیاستی و مقرراتی ادارات حملونقل ایالتی (NCDOT, 2025)