Remote Operatorهای پشت رباتاکسیها
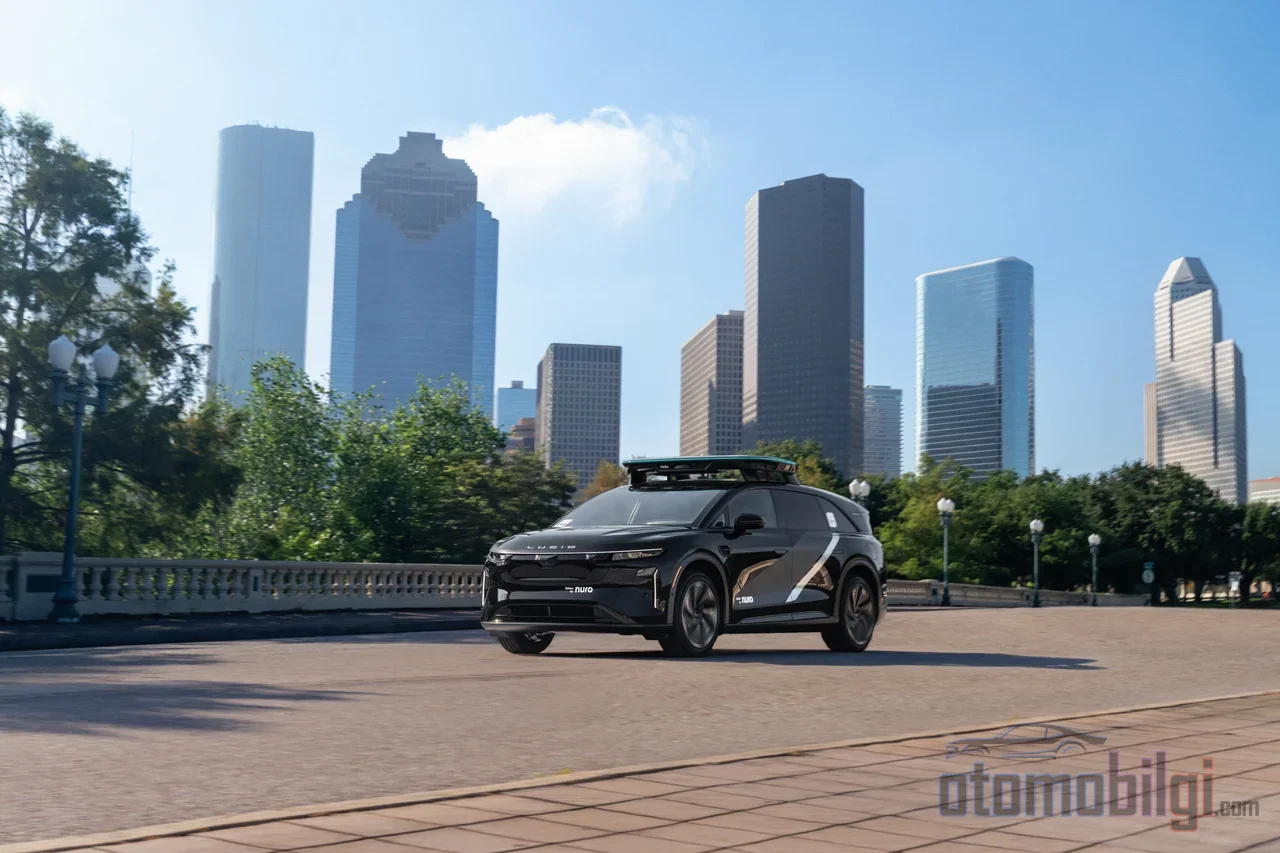
سوار میشوی، صندلی جلو فرمان ندارد، پدال ندارد و رانندهای هم نیست. خودرو در خط حرکت میکند و پیچها را خودش میگیرد. سپس یک کارگاه ساختوساز پیدا میشود: مخروطها در چیدمان معمول نیستند و معلوم نیست کدام خط بسته است. خودرو میایستد. و درست همان لحظه، انسانی که کیلومترها آنسوتر به یک نگاه میکند شروع به صحبت میکند. خب آیا این هنوز سفری بدون راننده است، یا سفری با یک رانندهی نامرئی؟
شرکتهای روبوتاکسی معمولاً این را با دو کلمه پاسخ میدهند: دستیاری از راه دور. در واقع پشت این مفهوم واقعیتی بسیار جالبتر نهفته است. طبق بیانیه رسمی Waymo، تیمهای دستیاری از راه دور به خودروها توصیه و پشتیبانی میدهند اما کنترل مستقیم ندارند. از سوی دیگر، یک جلسه استماع در سنای آمریکا آشکارا نشان داد که این صنعت در شرایط دشوار به اپراتورهای انسانی از راه دور تکیه میکند؛ حتی NHTSA هم درباره ادعاهای بدون راننده بودن تسلا Cybercab تحقیق گشود. بیایید این لایهی نامرئی را لایه به لایه باز کنیم.
اپراتور از راه دقیقاً چه زمانی وارد عمل میشود؟
مدلی که Waymo توضیح میدهد چنین کار میکند: عوامل دستیاری از راه دور، خودروها را بهطور مداوم زیر نظر ندارند. در عوض، وقتی سیستم رانندگی خودکار خودش با یک ابهام روبهرو شود، درخواست اطلاعات میکند. اپراتور یک پیشنهاد ارسال میکند اما تصمیم نهایی را همچنان خودرو میدهد؛ سیستم میتواند استفاده از این توصیه را انتخاب کند یا ردش کند. یعنی آنها به معنای کلاسیک با یک دستهبازی ماشین نمیرانند - بیشتر مانند مشاوری در آنسوی تلفن عمل میکنند.
سناریوهای معمول از زندگی روزمره آشنا به نظر میرسند: تأیید اینکه در کارگاهی با چیدمان غیرمعمول مخروطها، واقعاً کدام خط بسته شده است، شفافسازی اینکه در وضعیتهای مبهم مدیریت ترافیک چه باید کرد، و بحث درباره طرح پرهیز از خودرویی که لغزیده است. در پیچیدهترین موارد، اپراتور میتواند یک خط یا مسیر خاصی را که خودرو ارزیابی کرده پیشنهاد دهد. اما اگر خودرو تصمیم بگیرد که امن نیست، میتواند بایستد و در برخی موارد برای ادامه مسیر به مداخله دستی تیم امداد جادهای نیاز است. خودت حدس بزن: وقتی سیستمی که تمامخودکار نامیده میشود، خودش نمیتواند از یک سربالایی گذر کند و در آن گرفتار شود، حدس بزن چه کسی به کمکش میآید.
70 انسان، 3.000 خودرو: آیا افسانهی پایش فرو میریزد؟
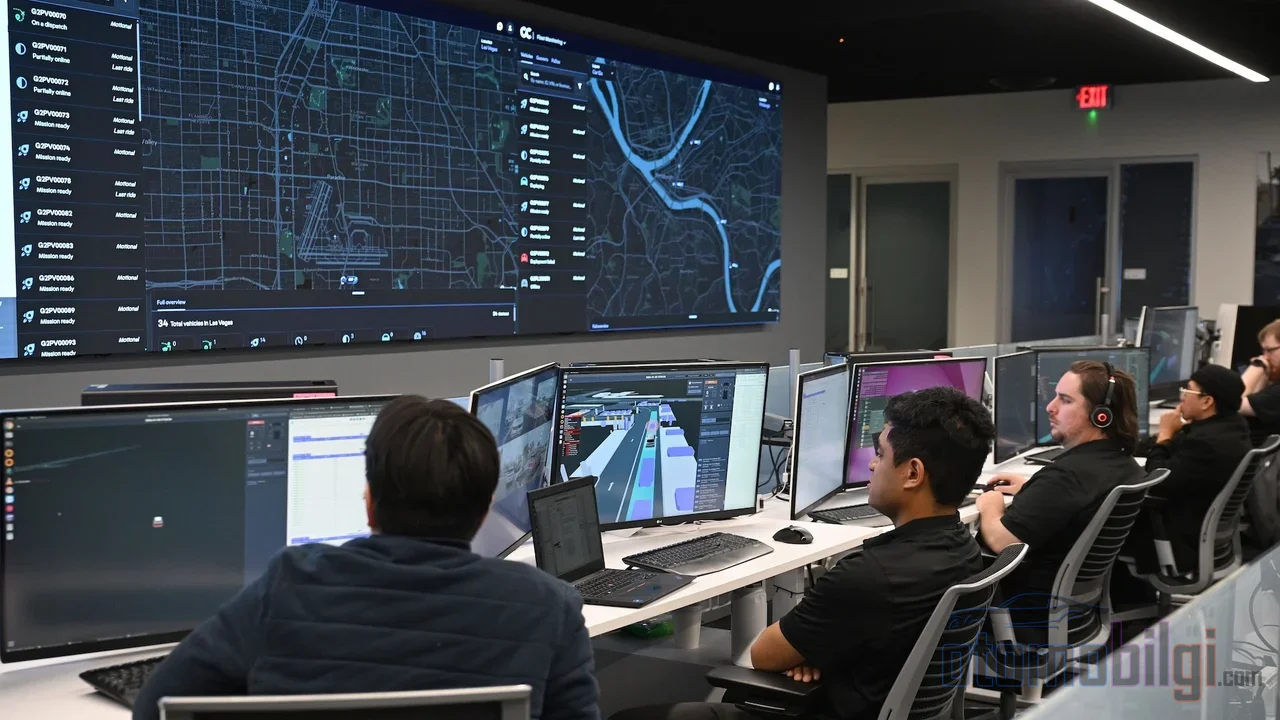
و این هم جالبترین عددی که بیشتر مردم نمیدانند: تا 17 فوریه 2026، شمار عوامل دستیاری از راه دور Waymo که در هر لحظه در سراسر جهان در حال وظیفهاند، حدود 70 نفر است. در مقابل، ناوگان از 3.000 خودرو تشکیل شده است، خودروها هفتهای بیش از 4 میلیون مایل رانندگی میکنند و بیش از 400.000 سفر انجام میشود. 70 نفر نمیتوانند 3.000 خودرو را در زمان واقعی پایش کنند - و خود شرکت هم میگوید پایش مداوم انجام نمیشود. این نسبت یک نرخ پایش نیست، فقط شمار پرسنل در حال وظیفه است. به نظرت عجیب نیست که در سیستمی که بیراننده نامیده میشود انسانی هست اما تقریباً هرگز به نگاه نمیکند؛ و فقط وقتی خودرو صدایش میزند پاسخ میدهد؟
در سمت Zoox اما وضعیت کمی کلاسیکتر است: شرکت، واحد عملیات ناوگانی را اداره میکند که ناوگان را با پشتیبانی از راه دور ۲۴ ساعته و ۷ روز هفته، حمایت از سرنشینان، تعمیر و نگهداری و عملیات مسیر سرپا نگه میدارد. Zoox این را هم پنهان نمیکند؛ تأکید میکند که رانندهای وجود ندارد اما ایمنی در قلب طراحی قرار دارد. Nuro نیز به همین شکل پذیرفته که به تیمهای کمک از راه دور تکیه میکند. یعنی هر سه بازیگر بزرگ رباتاکسی رسماً اعتراف میکنند که پشت پرده انسانی حضور دارد - هرچند نام و گسترهی این اعتراف متفاوت است.
ضمناً استخدام این اپراتورها به هیچ وجه ساده و بیقید نیست. گواهینامه رانندگی الزامی است، سابقه رانندگی بررسی میشود، کنترل سوابق کیفری انجام میشود، تستهای مواد مخدر گرفته میشود و ارزیابیهای کوررنگی و ادراک فضایی انجام میشود. یعنی پشت آن در افراد تصادفی نیستند، بلکه رانندگانی نشستهاند که از فیلترها عبور کردهاند. تیم پاسخ اضطراری Waymo تنها در آمریکا مستقر است و برای وظایف پیچیدهتر مانند رویههای پس از تصادف گواهیشده است.
نکات برجسته
- تعداد عوامل کمک از راه دور آمادهبهکار در هر لحظه در Waymo تقریباً 70 نفر است؛ و در ناوگان آن 3.000 خودرو وجود دارد.
- تأخیر میانه یکطرفه تا مراکز آمریکا تقریباً 150 ms و در مراکز خارج از کشور تقریباً 250 ms است.
- در تلهاپرشن، تأخیر برای کنترل باید زیر 160 ms باقی بماند؛ در تأخیرهای بالای 500 ms رانندگی از راه دور تقریباً غیرممکن است.
- NHTSA درباره ادعاهای بدون راننده Tesla Cybercab تحقیقاتی را آغاز کرد.
- Tesla در ژانویه 2026 سرویس رباتاکسی بدون نظارت را در آستین با خودروهای Model Y آغاز کرد.
چرا تأخیر قلب ایمنی است؟
فکر کن داری یک بازی ویدیویی انجام میدهی. اگر بین لحظه فشردن دکمه و حرکت کاراکتر روی صفحه نیمثانیه تأخیر باشد، از هیچ تیمی عبور نمیکنی. رانندگی از راه دور خودرو هم همین منطق را دارد اما با هزینههای بسیار سنگینتر. اهدافی که 5GAA برای تلهاپرشن تعیین کرده روشن است: تأخیر ایدهآل انتها به انتها برای پیوند بالایی که دادههای حسگر ارسال میشود 100 ms و برای پیوند پایینی که فرمانهای کنترل دریافت میشود 20 ms است. بر اساس آزمایشهای اپراتورهای انسانی، در تأخیرهای زیر 100 ms فرماندادن از راه دور معمولاً ممکن است، اما بالاتر از آن عملکرد به سرعت افت میکند. یک مطالعه دانشگاهی نشان میدهد که برای کنترل کافی، تأخیر باید زیر 160 ms نگه داشته شود. بازه 300 تا 500 ms چالشبرانگیز است و بالای 500 ms تقریباً غیرممکن.
دادههای خود Waymo دقیقاً بر همین تصویر منطبق است: تأخیر میانه یکطرفه تا مراکز عملیات آمریکا تقریباً 150 ms و در مراکز خارج از کشور تقریباً 250 ms است. یعنی اتصال به یک مرکز کمک در خارج از کشور، از نظر کنترل به معنای قرار گرفتن کاملاً بالاتر از آستانه بحرانی است. در اینجا خاطرنشان کنم نکته مهمی را: مدل Waymo کنترل مستقیم نیست، بلکه توصیه است. اگر تأخیر 250 ms فقط برای یک توصیه باشد نگرانکننده نیست، اما در سناریویی که کسی واقعاً فرمان را در دست میگیرد، این عدد اهمیت حیاتی پیدا میکند.
چرا انتقال LiDAR از طریق 5G اینقدر دشوار است؟
اگر بخواهی دادههای حسگری که یک خودروی خودران تولید میکند را به بیرون منتقل کنی، با لولهای عظیم روبهرو میشوی. بر اساس مطالعه میدانی واقعی 5G که در مینیاپولیس انجام شد، 78.3 درصد از دادههای حسگری که یک خودروی خودران منتقل میکند از LiDAR و 18 درصد از دوربین میآید. در حالی که یک دوربین تنها به 8 مگابیت بر ثانیه نیاز دارد، یک LiDAR با 64 یا 128 پرتو به پهنای باند 277 یا 307 مگابیت بر ثانیه نیاز دارد. میانگین پهنای باند بالارونده شبکههای تجاری 5G نیز بسته به اپراتور، حدود 47 تا 77.7 مگابیت بر ثانیه است. خلاصه اینکه انتقال دادههای LiDAR بدون فشردهسازی تهاجمی با 5G امروز تقریباً ناممکن است.
و این فقط مشکل پهنای باند نیست. جابهجایی بین سلولها، یعنی پرش تلفن از یک ایستگاه پایه به ایستگاه دیگر، میتواند تأخیر فریم حسگر را تا 85 درصد افزایش دهد. بدتر شدن شرایط کانال، تأخیر را حدود 48 درصد افزایش میدهد. خطرناکترین مورد این است: تأخیرهای صفی که به آنها معروف است، یعنی لحظاتی که شبکه بیشترین کندی را دارد، میتوانند دقیقاً با یک رخداد حیاتی از نظر ایمنی همزمان شوند. تلهاپراسیون باید نه در شرایط ایدهآل آزمایشگاهی، بلکه در ترافیک واقعی شهری کار کند.
زنجیره ادراک کجا با مداخله انسانی به پایان میرسد؟
زنجیره ادراک خودرو از رادار، دوربین و لیدار تشکیل شده است. رادار تصویربرداری ضعیف و وضوح پایینی دارد؛ دوربین خوب است اما به نور وابسته است. لیدار در محیطهای مهآلود، بارانی و دودی عملکرد خود را از دست میدهد و گران است. یعنی سیستم در هر شرایطی همه چیز را واضح نمیبیند. همین عدم قطعیت است که نیاز به زمینهسازی انسانی را به وجود میآورد: حسگرها چیزی را میبینند، اما وقتی تفسیر اینکه آن چیز چیست و تبدیل آن به تصمیم دشوار میشود، انسانی که در بالا اشاره شد وارد عمل میشود. زنجیره ادراک با ماشینها آغاز میشود، اما آخرین حلقه که به تصمیم تبدیل میشود، اغلب هنوز یک مغز انسانی است.
ادعای بدون راننده بودن: وعده است یا واقعیت؟
Waymo از تشبیه این کار به مرکز توزیع پروازها خودداری میکند؛ به گفته شرکت، کمک از راه دور ابزار مداخلهای محدودی است که برای خارج کردن خودرو از شرایط غیرعادی به کار میرود. اما صداهای انتقادی بسیار تندتر هستند. فیلیپ کوپمن، پژوهشگر ایمنی، مینویسد که صنعت رباتاکسی در موارد مرزی شکست را اعلام کرده و بهعنوان راهحل به دستیاران از راه دور پناه برده است؛ او تأکید میکند تا زمانی که موارد مرزی دمبل سنگین وجود دارند، برای فعالیت رباتاکسیها در جادههای عمومی به انسان نیاز خواهد بود. به گفته او، همه رباتاکسیها یک راننده از راه دور دارند.
سمت تنظیمگرها هم بیکار نیست. NHTSA درباره ادعاهای ایمنی بدون راننده Tesla Cybercab تحقیقاتی آغاز کرد؛ ارزیابیهایی وجود دارد مبنی بر اینکه اعتماد به تلهاپراسیون ادعای بدون راننده بودن را تضعیف کرده و اپراتورهای از راه دور هنگام خطای سیستم خودران، مستقیماً خودروها را میرانند. در جلسه استماعی در سنای آمریکا مشخص شد که شرکتهای رباتاکسی هنگام شکست سیستمها یا مواجهه با شرایط دشوار، به اپراتورهای انسانی از راه دور تکیه میکنند.
سمت تسلا داستانی جداگانه است. شرکت در ژانویه 2026 خدمت رباتاکسی بدون نظارت را در آستین با Model Y آغاز کرد و سپس خودروهای اختصاصی Cybercab را اضافه کرد. اما تحلیلگر برد تمپلتون استدلال میکند که این خدمت احتمالاً واقعاً بدون نظارت نیست. از سوی دیگر، تسلا ادعا میکند که نرمافزار Full Self-Driving ده برابر ایمنتر از رانندگان انسانی است؛ اما ارقامی که این ادعا را تأیید میکنند زیر سؤال هستند و یافتههای جدی وجود دارد مبنی بر اینکه مربیان هوش مصنوعی خود تسلا به این فناوری اعتماد ندارند. مالکان تسلا پس از سالها وعدههای شکسته، به دلیل قابلیتهای FSD علیه شرکت اقامه دعوا کردهاند.
دو مدل، دو واقعیت متفاوت
حالا بیایید تصویر کلان را روشن کنیم. در واقع در این صنعت دو رویکرد متفاوت وجود دارد و نباید آنها را با هم اشتباه گرفت:
| ویژگی | مدل Waymo (توصیه) | تلهاپریشن کلاسیک |
|---|---|---|
| نقش انسان | مشاوری که توصیه میدهد | اپراتوری که مستقیماً خودرو را میراند |
| پایش مداوم | ندارد؛ وقتی خودرو درخواست کند متصل میشود | معمولاً اتصال پیوسته |
| تحمل تأخیر | نسبتاً بالا (میانه 150 تا 250 میلیثانیه) | زیر 160 میلیثانیه برای کنترل ضروری است |
| موقعیت Zoox/Nuro | پذیرش اینکه هر دو شرکت به تیمهای کمک از راه دور متکی هستند | |
| انتقاد از صنعت | به گفته Koopman، همه رباتاکسیها یک راننده از راه دور دارند | |
این تمایز، قلب مسئله را تشکیل میدهد. در مدل توصیه، تأخیر اغلب حیاتی نیست، اما در مدل کنترل هر میلیثانیه اهمیت دارد. اگر شرکتها مشخص نکنند از کدام مدل استفاده میکنند، ادعای بیراننده بودن همچنان یک جمله بازاریابی توخالی باقی میماند.
پس آیا واقعاً در رباتاکسی رانندهای وجود ندارد؟
انسانی پشت فرمان نمینشیند؛ این درست است. اما ادعای بیراننده بودن به معنای نبود هیچ انسانی در پشت خودرو نیست. واقعیت این است: وقتی خودرو به وضعیتی میرسد که نمیتواند خودش حل کند، به انسانی در چند کیلومتری صدا میزند، پیشنهادش را میگیرد و تصمیمش را میگیرد. در برخی موارد نیز تیمی که در جاده است، جایی را که سیستم ناتوان مانده بهصورت دستی نجات میدهد. یعنی رباتاکسیها امروز کاملاً خودران نیستند؛ سیستمهایی با خودرانیت بالا و پشتیبانی انسانیاند. این آنها را بیفایده نمیکند، بلکه برخی از پیشرفتهترین سیستمهای رانندگی جهان هستند. اما جدا کردن وعده از واقعیت ضروری است: اگر چیزی به تو گفت بیراننده است، باید بپرسی نه اینکه چه کسی روی صندلی نیست، بلکه چه کسی کجا در حال نجات توست.
چیزی که مرا به فکر واداشته این است: در آینده اگر این مراکز کمک از راه دور بزرگتر شوند و به یک شغل واقعی تبدیل شوند، آیا آن هنگام ادعای «بدون راننده» معنادارتر میشود، یا صرفاً نام کار را عوض کردهایم؟ به نظر تو کدام است؟
منابع
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo، فوریه 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo، مه 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters، فوریه 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC، 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman، Substack)
- NHTSA تحقیقی درباره ادعاهای ایمنی تسلا سایبرکب آغاز کرد (Automotive World)
- روباتاکسی سایبرکب تسلا احتمالا «بدون ناظر» نیست (Forbes، اکتبر 2026)
- افرادی که در سفر روبوتاکسی شما را پشتیبانی میکنند (Zoox Journal، سپتامبر 2024)