ロボタクシーの背後のリモートオペレーターたち
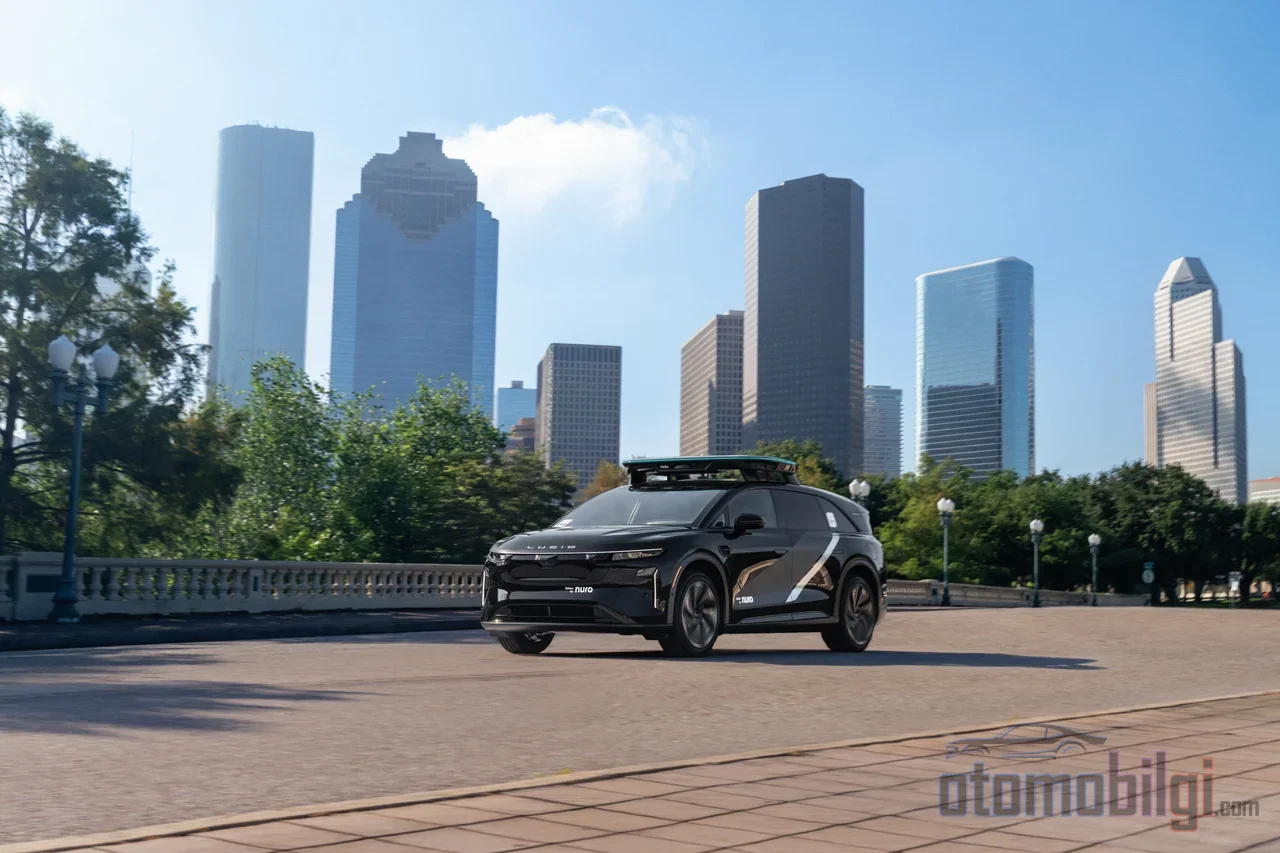
シートに座っているが、前席にはハンドルがなく、ペダルもなく、ドライバーもいない. 車は車線を進み、カーブを自力で曲がっていく. すると工事現場が現れる: コーンはいつもの配置ではなく、どの車線が閉鎖されているのかも分からない. 車が止まる. そしてまさにその瞬間、何キロメートルも離れた場所で画面を見ている人間が話し始める. これはまだドライバーなしの旅なのか、それとも見えないドライバーがいる旅なのか?
ロボタクシー企業はこれをたいてい2つの言葉で片付ける: リモートアシスタンス. 実はこの概念の裏には、はるかに興味深い現実がある. Waymoの公式説明によれば、リモートアシスタンスチームは車両に助言とサポートを提供するが、直接制御はしないという. 一方、米国上院で行われた公聴会は、この業界が困難な状況では遠隔の人間オペレーターに頼っていることを明確に浮き彫りにした. NHTSAさえも、Tesla Cybercabのドライバー不要という主張について調査を開始した. さあ、この見えない層を一つひとつ掘り下げていこう.
リモートオペレーターは正確にいつ介入するのか?
Waymoが説明するモデルは次のように機能する: リモートアシスタンスのエージェントは車両を常時監視しているわけではない. 代わりに、自動運転システム自体が不確実な状況に直面したときに情報を要求する. オペレーターは提案を送るが、最終的な判断は車両側が行う. システムはその助言を使うことも、拒否することも選択できる. つまり、古典的な意味でゲームのコントローラーで車を運転しているのではなく、むしろ電話の向こうのアドバイザーのように働いているのだ.
典型的なシナリオは日常から身近に感じられるものだ: usualでないコーン配置の工事現場でどの車線が実際に閉鎖されているかを確認すること、曖昧な交通整理の状況で何をすべきかを明確にすること、滑り出した車両を避けるプランを話し合うこと. 最も複雑な状況では、オペレーターは車両が評価した特定の車線やルートを提案できる. しかし車両は安全でないと判断すれば停止でき、場合によっては走行を続けるために路上の救援チームの手動介入が必要になることもある. 考えてみてほしい: 完全自律走行と呼ばれるシステムが、自力では出られない坂道に追い込まれたとき、誰が救援に来るのか、ちょっと想像してみて.
70人の人間、3,000台の車: 監視の神話は崩壊するのか?
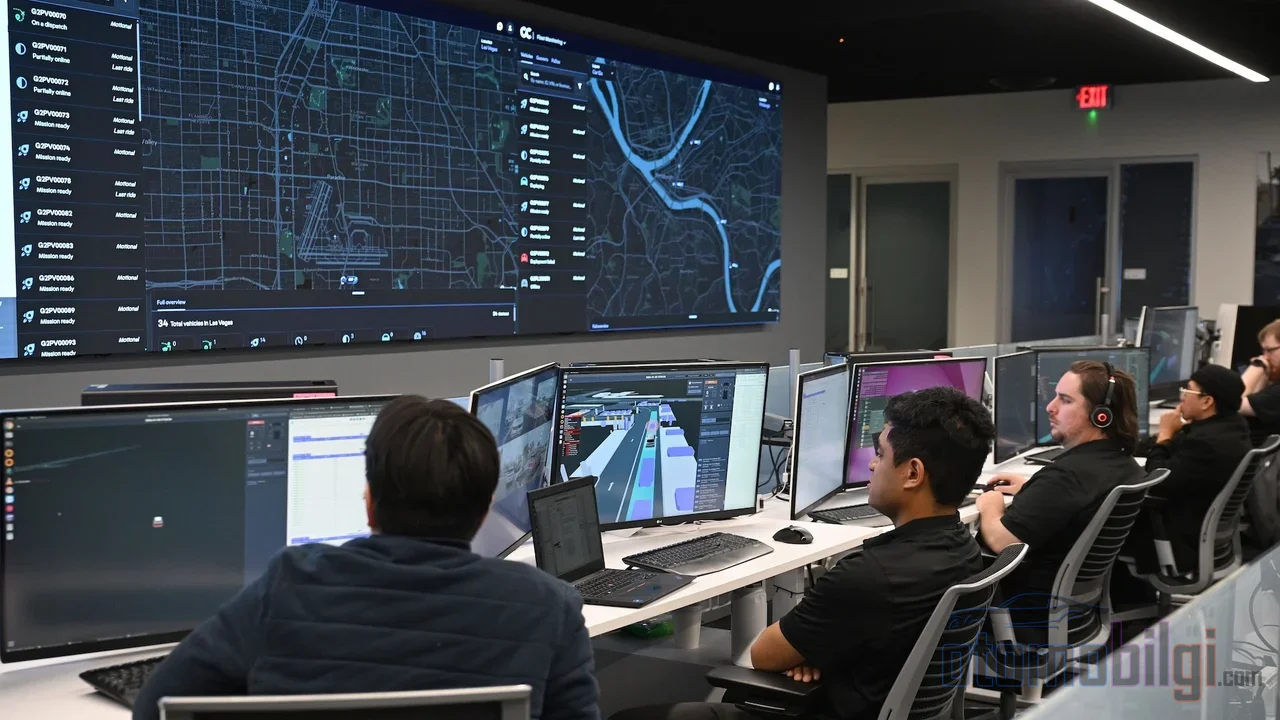
これがほとんど誰も知らない、最も衝撃的な数字だ: 2026年2月17日時点で、Waymoの世界で常時勤務しているリモートアシスタンスエージェントの数は約70人. 一方、フリートは3,000台の車で構成され、車は週に400万マイル以上を走行し、40万回以上の乗車が行われている. 70人では3,000台の車をリアルタイムで監視できるはずがない - そして会社自身も、常時監視は行われていないとすでに述べている. この比率は監視率ではなく、単に勤務中の人員数にすぎない. ドライバー不要とされるシステムに人間がいるのに、彼らはほとんど画面を見ていないというのは、あなたには奇妙に思われないだろうか. 車が呼びかけたときにだけ答える人々がいるとは?
Zoox側の状況はやや古典的だ: 同社は、フリートを7/24のリモートサポートと乗客支援、メンテナンス、運行オペレーションで支えるFleet Operations部門を運営している. Zooxはこれを隠してもいない. 運転手がいないことを認めたうえで、安全性がデザインの根幹にあると強調している. Nuroも同様に、リモートサポートチームに依存していることを認めている. つまり、ロボタクシーの3大プレーヤーは皆、背後に人間がいることを公式に認めているのだ - その呼び方や範囲は異なるにせよ.
さらに、これらのオペレーターの採用は決して甘いものではない. 運転免許が必須で、運転経歴の確認、犯罪歴調査、薬物検査、色覚および空間認識の評価が実施される. つまり、ドアの向こうに座っているのは無作為の人間ではなく、ふるいにかけられたドライバーなのだ. Waymoの緊急対応チームは米国にのみ存在し、事故後の手順といったより複雑な任務に対応できる資格を有している.
注目ポイント
- Waymoが常時任務に就けているリモートサポートエージェントの数は約70. フリートには3,000台の車両がある.
- 米国内のセンターへの片道平均遅延は約150 ms、海外のセンターでは約250 ms.
- テレオペレーションの制御には、遅延を160 ms未満に抑える必要がある. 500 msを超えると、リモート運転はほぼ不可能になる.
- NHTSAは、Tesla Cybercabの運転手不要という主張について調査を開始した.
- Teslaは2026年1月にオースティンで、Model Yによる無人監視ロボタクシーサービスを開始した.
なぜ遅延は安全性の心臓部なのか?
ビデオゲームをプレイしていると想像してほしい. ボタンを押した瞬間から画面のキャラクターが動くまでに0.5秒の遅延があれば、誰のプレーも防げない. リモートで車を運転するのも同じ理屈だが、代償ははるかに重い. 5GAAがテレオペレーション向けに定めた目標は明確だ. センサーデータが送られるアップリンクの理想的なエンドツーエンド遅延は100 ms、制御コマンドが届くダウンリンクは20 ms. 人間のオペレーター実験によれば、100 ms未満の遅延ならリモートでのハンドル操作は通常可能だが、それを超えると性能は急速に劣化する. ある学術研究では、十分な制御のためには遅延を160 ms未満に保つ必要があることが示されている. 300~500 msは厳しく、500 msを超えるとほぼ不可能だ.
Waymo自身のデータもこの状況と一致している. 米国のオペレーションセンターへの片道平均遅延は約150 ms、海外のセンターでは約250 ms. つまり、海外のサポートセンターに接続することは、制御上の重要なしきい値を大きく上回るということだ. ここで重要な詳細を思い出してほしい. Waymoのモデルは直接制御ではなく、アドバイスだ. アドバイスであれば250 msの遅延は気にならないが、誰かが実際にハンドルを引き継ぐシナリオでは、この数字が生死を分けるほど重要になる.
なぜLiDARを5G経由で伝送するのがこれほど難しいのか?
自動運転車が生成するセンサーデータを外部に送ろうとすると、膨大なパイプという壁にぶつかる. ミネアポリスで行われた実環境の5Gフィールド調査によると、自律走行車が送信するセンサーデータの78.3%はLiDARから、18%はカメラから来ている. カメラ1台が8Mbpsを要求するのに対し、64または128ラインのLiDARは277あるいは307Mbpsの容量を必要とする. 商用5Gネットワークのアップリンク平均は、キャリアによると47~77.7Mbps程度だ. 要するに、積極的な圧縮なしにLiDARを今日の5Gで送信するのはほぼ不可能だ.
そしてこれは帯域幅の問題だけではない. セル間ハンドオーバー、つまり電話がある基地局から別の基地局へ飛び移ることで、センサーフレームの遅延が最大85%増加しうる. チャネル条件の悪化は遅延を約48%増加させる. 最も危険なのはこれだ: キューイング遅延と呼ばれる、ネットワークが最も遅くなる瞬間が、安全に関わる重大な出来事と同時に発生し得る. テレオペレーションは完璧な実験室条件ではなく、実際の市街交通で機能しなければならない.
知覚チェーンは人間の介入のどこで終わるのか?
車両の知覚チェーンはレーダー、カメラ、LiDARで構成されている. レーダーは映像が弱く解像度が低い. カメラは優れているが光に依存する. LiDARは霧、雨、煙の多い環境で性能を落とし、高価だ. つまりシステムはあらゆる条件下ですべてをはっきり見ているわけではない. この不確実性こそが、まさに人間による文脈解釈の必要性を生み出している: センサーは何かを見ているが、それが何であるかを解釈して判断に変換する作業が困難になったとき、上記の人間が介入する. 知覚チェーンは機械から始まるが、判断につながる最後の環は依然として多くの場合、人間の脳だ.
運転手不要という主張: 約束か、現実か?
Waymoはこれを航空機のディスパッチセンターに例えることを拒否している. 同社の立場によれば、リモートアシストは異常事態から車両を切り出すための限定的な介入手段だ. しかし批判的な声ははるかに厳しい. セキュリティ研究者のPhilip Koopmanは、ロボタクシー業界がエッジケースで敗北を宣言し、解決策としてリモートアシスタントにすがりついていると書いている. 深刻な裾野を持つエッジケースが存在する限り、ロボタクシーが公道で運行するには人間が必要だと彼は強調する. 彼によれば、すべてのロボタクシーにはリモートドライバーが一人いる.
規制当局側も黙っていない. NHTSAはTesla Cybercabの運転手不要という安全性の主張について調査を開始した. テレオペレーションへの信頼が運転手不要という主張を弱めていること、リモートオペレーターが自律システムのミス時に車両を直接運転しているという見方がある. 米国上院で行われた公聴会では、ロボタクシー企業がシステムの失敗時や困難な状況に直面した際にリモートの人間のオペレーターに依存していることが明らかになった.
Tesla側は別の話だ. 同社は2026年1月にオースティンでModel Yによる無監視ロボタクシーサービスを開始し、その後専用のCybercabを追加した. しかしアナリストのBrad Templetonは、このサービスはおそらく本当に無監視ではないと主張している. 一方、テスラはFull Self-Drivingソフトウェアが人間のドライバーより10倍安全だと主張しています. しかし、この主張を裏付ける数値には疑問が投げかけられており、テスラ自身のAI訓練担当者がこの技術を信頼していないという深刻な調査結果もあります. 何年にもわたる破られた約束の末、テスラのオーナーたちはFSDの能力をめぐって同社を訴えています.
2つのモデル、2つの異なる現実
では、全体像を明確にしましょう. 業界には実は2つの異なるアプローチがあり、混同してはいけません.
| 特徴 | Waymoモデル(アドバイス型) | 従来型のテレオペレーション |
|---|---|---|
| 人間の役割 | アドバイスを与えるアドバイザー | 車両を直接運転するオペレーター |
| 継続的な監視 | なし. 車両が要請したときに接続 | 通常は途切れない接続 |
| 遅延許容範囲 | 比較的高い(中央値150-250 ms) | 制御には160 ms未満が必須 |
| Zoox/Nuroの位置づけ | 両社ともリモートアシスタンスチームに依存していることを認めている | |
| 業界の批判 | Koopmanによれば、すべてのロボタクシーにはリモートドライバーがいる | |
この区別こそが問題の核心を成しています. アドバイス型モデルでは遅延はほとんどの場合致命的ではありませんが、制御型モデルでは1ミリ秒ごとが重要です. 企業がどのモデルを使っているのかを明確にしない限り、ドライバー不要という主張は空っぽのマーケティング文句であり続けます.
つまり、ロボタクシーには本当にドライバーがいないのか?
ハンドルの前に座っている人間はいません. これは事実です. しかし、ドライバー不要という主張は、車の背後に誰もいないことを意味するわけではありません. 真実はこうです. 車は自分では解決できない状況に陥ったとき、数キロ先にいる人間に呼びかけ、提案を受け取り、判断を下します. 場合によっては、システムがどうにもできなくなった場所を道路のチームが手動で救出することもあります. つまり、ロボタクシーは今日まだ完全な自動運転ではなく、人間の支援による高度な自律走行システムなのです.それはそれらを役立たずにするものではなく、むしろ世界で最も先進的な運転システムの一部です. しかし、約束と現実を区別することが不可欠です. ドライバー不要と言われたら、座席に誰がいないかだけでなく、どこで誰があなたを救っているのかも問うべきです.
私を考えさせられるのはこういうことです. 将来、これらのリモートアシスタンスセンターが成長して本当の職業になったとき、ドライバー不要という主張はさらに意味を持つようになるのでしょうか、それとも単に仕事の名前を変えただけなのでしょうか? あなたはどっちだと思いますか?
出典
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, 2026年2月)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, 2024年5月)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, 2026年2月)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA、テスラCybercabの安全性に関する主張について調査を開始(Automotive World)
- テスラのCybercabロボタクシーはおそらく「監督なし」運行ではない(Forbes、2026年10月)
- あなたのロボタクシーの旅を支える人々(Zoox Journal、2024年9月)