Die Remote-Operatoren hinter Robo-Taxis
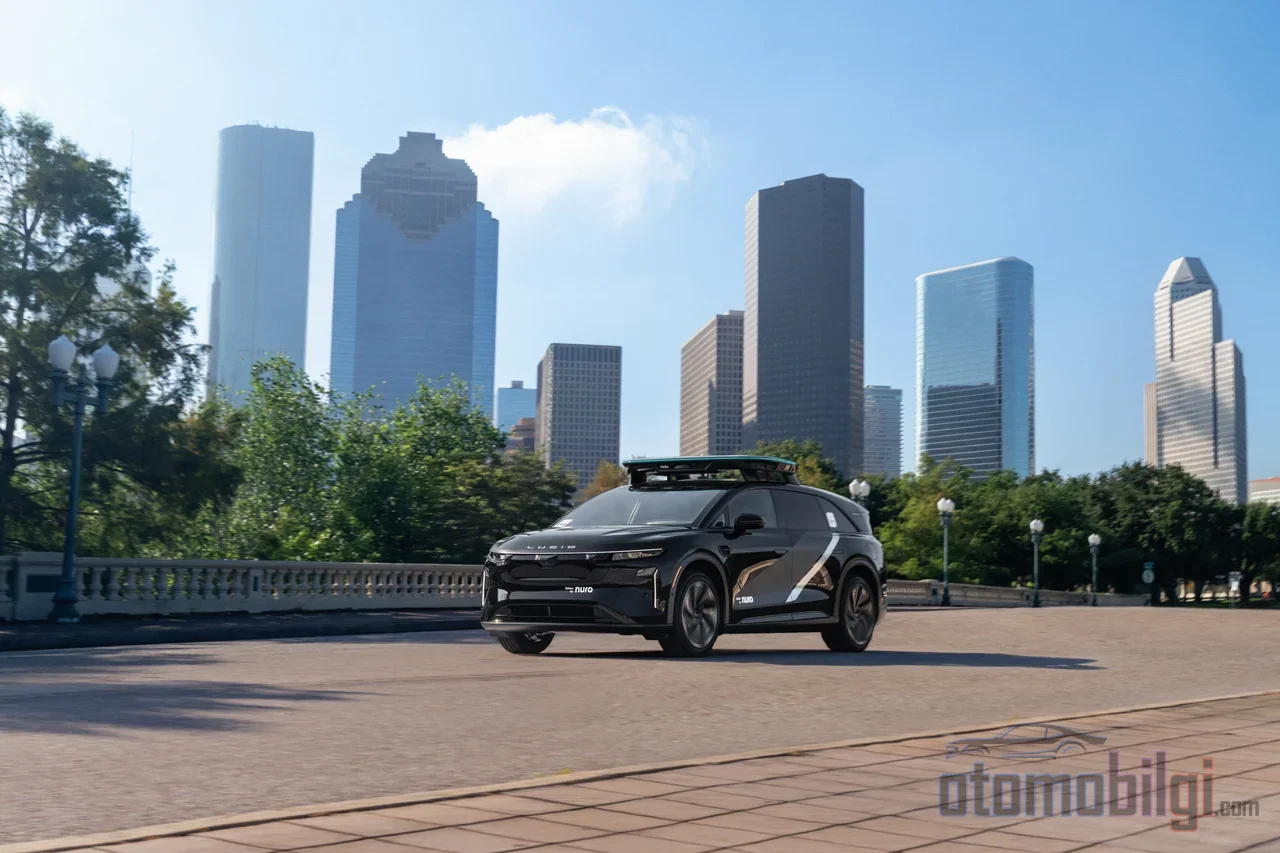
Du steigst auf deinen Platz, auf dem Beifahrersitz gibt es kein Lenkrad, keine Pedale, auch keinen Fahrer. Das Auto bewegt sich in seiner Spur und nimmt die Kurven selbst. Dann taucht eine Baustelle auf: die Pylonen stehen nicht in der gewohnten Ordnung, und es ist unklar, welche Spur gesperrt ist. Das Auto hält an. Und genau in diesem Moment beginnt ein Mensch zu sprechen, der Kilometer entfernt auf einen Bildschirm blickt. Ist das also immer noch eine fahrerlose Reise, oder eine Reise mit einem unsichtbaren Fahrer?
Robotaxi-Unternehmen wischen das meist mit zwei Worten vom Tisch: Fernunterstützung. Tatsächlich steckt hinter diesem Konzept eine deutlich interessantere Realität. Laut der offiziellen Erklärung von Waymo geben Fernunterstützungsteams den Fahrzeugen Ratschläge und Unterstützung, kontrollieren sie aber nicht direkt. Andererseits hat eine Anhörung im US-Senat offen offengelegt, dass sich die Branche in schwierigen Situationen auf entfernte menschliche Operateure verlässt; sogar die NHTSA hat eine Untersuchung zu den fahrerlosen Behauptungen des Tesla Cybercab eingeleitet. Lass uns diese unsichtbare Schicht Schicht für Schicht aufschlüsseln.
Wann Genau Greift der Entfernte Operator ein?
Das Modell, das Waymo beschreibt, funktioniert so: Fernunterstützungsagenten überwachen die Fahrzeuge nicht ständig. Stattdessen fordert das autonome Fahrsystem selbst Informationen an, wenn es auf eine Unklarheit stößt. Der Operator sendet einen Vorschlag, aber die endgültige Entscheidung trifft das Fahrzeug; das System kann sich entscheiden, diesen Rat anzunehmen oder abzulehnen. Sie fahren also nicht im klassischen Sinne mit einem Gamecontroller - sie arbeiten eher wie ein Berater am anderen Ende der Telefonleitung.
Typische Szenarien kommen aus dem Alltag vertraut vor: Bestätigen, welche Spur auf einer Baustelle mit ungewohnter Pylonenordnung tatsächlich gesperrt ist, klären, was in unklaren Verkehrsführungssituationen zu tun ist, oder einen Ausweichplan für ein ins Schleudern geratenes Fahrzeug besprechen. In den komplexesten Fällen kann der Operator eine bestimmte Spur oder Route vorschlagen, die das Fahrzeug bewertet. Entscheidet das Fahrzeug jedoch, dass dies unsicher ist, kann es anhalten, und in manchen Fällen ist ein manuelles Eingreifen des Bergungsteams vor Ort erforderlich, um die Fahrt fortzusetzen. Denk doch mal nach: Wenn ein als vollständig autonom bezeichnetes System an einen Hang gezwungen wird, den es allein nicht bewältigen kann - rate mal, wer dann zur Rettung kommt.
70 Menschen, 3.000 Fahrzeuge: Fällt der Überwachungsmythos in sich zusammen?
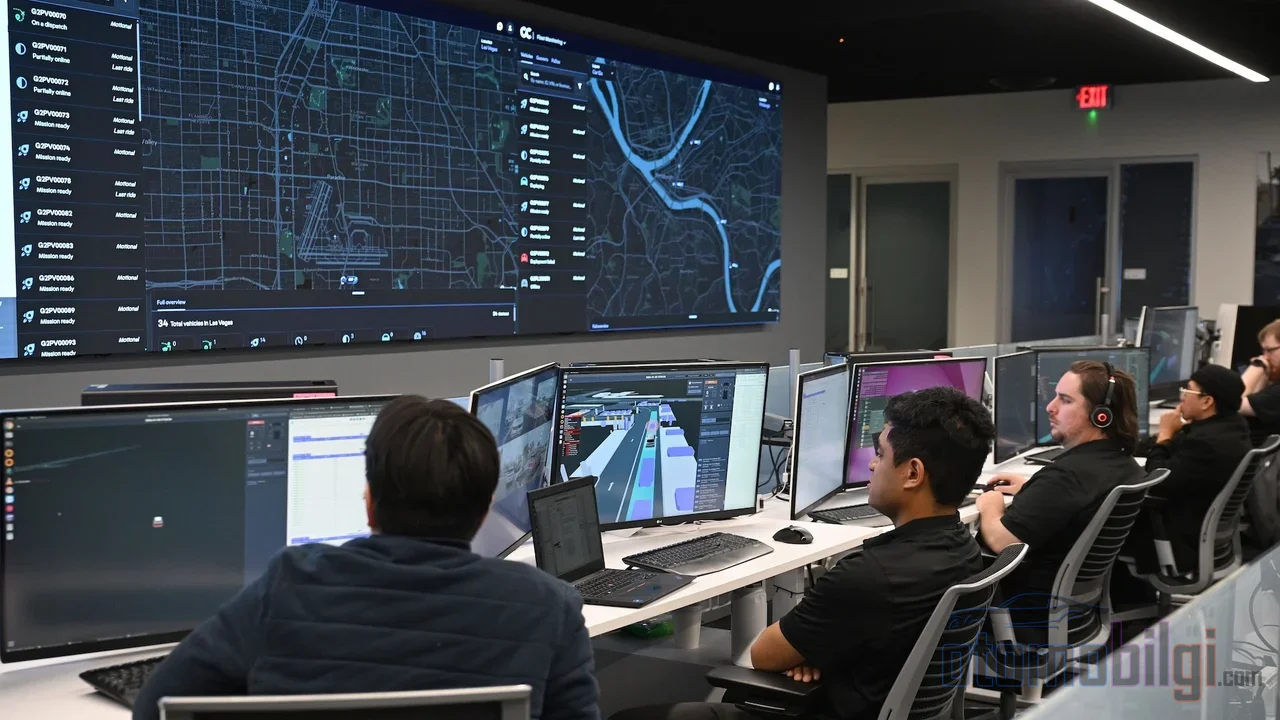
Hier ist die eindrucksvollste Zahl, die kaum jemand kennt: Zum 17. Februar 2026 beträgt die Zahl der weltweit bei Waymo gleichzeitig im Dienst befindlichen Fernunterstützungsagenten etwa 70 Personen. Demgegenüber besteht die Flotte aus 3.000 Fahrzeugen, die Fahrzeuge legen wöchentlich über 4 Millionen Meilen zurück und es werden mehr als 400.000 Fahrten unternommen. 70 Personen können 3.000 Autos nicht in Echtzeit überwachen - und das Unternehmen sagt selbst, dass keine ständige Überwachung stattfindet. Diese Quote ist keine Überwachungsquote, sondern lediglich die Zahl der Personen im Dienst. Kommt es dir nicht seltsam vor, dass es in einem angeblich fahrerlosen System Menschen gibt, die fast nie auf den Bildschirm schauen; und nur antworten, wenn das Auto sie anspricht?
Bei Zoox sieht die Sache dagegen etwas klassischer aus: Das Unternehmen betreibt eine Flottenbetriebsabteilung, die die Flotte mit 24/7-Fernhilfe und Fahrgastunterstützung sowie Wartung und Fahrbetrieb am Laufen hält. Zoox verheimlicht das auch nicht; das Unternehmen betont, dass es keinen Fahrer gibt, aber Sicherheit das Fundament des Designs ist. Nuro räumt ebenfalls ein, dass es auf Fernhilfe-Teams setzt. Alle drei großen Robotaxi-Anbieter geben also offiziell zu, dass hinter der Kulisse Menschen sitzen - auch wenn Name und Umfang des Geständnisses unterschiedlich sind.
Außerdem ist die Einstellung dieser Operatoren keineswegs lax. Führerschein ist Pflicht, es gibt eine Prüfung des Fahrverlaufs, eine strafregisterliche Überprüfung, Drogentests sowie Bewertungen zu Farbenblindheit und räumlichem Wahrnehmungsvermögen. Hinter der Tür sitzen also keine zufälligen Personen, sondern gefilterte Fahrer. Waymos Notfall-Interventionsteam befindet sich jedoch nur in den USA und ist für komplexere Aufgaben wie Unfallfolgenprozeduren zertifiziert.
Highlights
- Die Zahl der bei Waymo jederzeit im Dienst befindlichen Fernhilfe-Agenten liegt bei etwa 70; die Flotte umfasst 3.000 Fahrzeuge.
- Die einseitige Median-Latenz zu ihren US-Zentren liegt bei etwa 150 ms, in den ausländischen Zentren bei etwa 250 ms.
- Bei der Teleoperation muss die Latenz für die Steuerung unter 160 ms bleiben; über 500 ms ist Fernfahren praktisch unmöglich.
- Die NHTSA hat eine Untersuchung zu den fahrerlosen Behauptungen von Teslas Cybercab eingeleitet.
- Tesla startete im Januar 2026 in Austin den unbemannten Robotaxi-Service mit Model Y-Fahrzeugen.
Warum ist Latenz das Herzstück der Sicherheit?
Stell dir vor, du spielst ein Videospiel. Wäre eine halbe Sekunde Verzögerung zwischen deinem Tastendruck und der Bewegung der Figur auf dem Bildschirm, könntest du kein Team überholen. Ein Fahrzeug aus der Ferne zu steuern folgt derselben Logik, nur mit viel höheren Einsätzen. Die Ziele, die die 5GAA für die Teleoperation gesetzt hat, sind klar: Für den Uplink, über den die Sensordaten gesendet werden, ist eine ideale End-to-End-Latenz von 100 ms vorgesehen, für den Downlink, über den die Steuerungsbefehle kommen, 20 ms. Laut Experimenten mit menschlichen Operatoren ist Fernlenken bei Latenzen unter 100 ms im Allgemeinen möglich, aber darüber verschlechtert sich die Leistung rapide. Eine akademische Studie zeigt, dass die Latenz für eine ausreichende Kontrolle unter 160 ms gehalten werden muss. Zwischen 300 und 500 ms ist es anspruchsvoll, über 500 ms praktisch unmöglich.
Waymos eigene Daten passen in dieses Bild: Die einseitige Median-Latenz zu den US-Betriebszentren liegt bei etwa 150 ms, in den ausländischen Zentren bei etwa 250 ms. Eine Verbindung zu einem ausländischen Hilfszentrum bedeutet also eine deutlich über der kritischen Kontrolle liegende Schwelle. An dieser Stelle möchte ich an ein wichtiges Detail erinnern: Waymos Modell ist keine direkte Kontrolle, sondern eine Empfehlung. Eine Latenz von 250 ms für eine Empfehlung mag dich nicht stören, aber in einem Szenario, in dem jemand tatsächlich das Lenkrad übernimmt, wird dieser Wert lebenswichtig.
Warum ist die Übertragung von LiDAR über 5G so schwierig?
Möchtest du die Sensordaten eines autonomen Fahrzeugs nach außen übertragen, siehst du dich mit einer gigantischen Rohrleitung konfrontiert. Laut einer realen 5G-Feldstudie in Minneapolis stammen 78,3 % der von einem autonomen Fahrzeug übertragenen Sensordaten aus dem LiDAR und 18 % aus der Kamera. Während eine einzelne Kamera 8 Mbps benötigt, verlangt ein LiDAR mit 64 oder 128 Strahlen eine Kapazität von 277 bzw. 307 Mbps. Der Uplink-Durchschnitt kommerzieller 5G-Netze liegt je nach Betreiber bei etwa 47 bis 77,7 Mbps. Kurz gesagt: LiDAR ohne aggressive Kompression über das heutige 5G zu übertragen, ist nahezu unmöglich.
Und das ist nicht nur ein Problem der Bandbreite. Zellwechsel, also der Sprung des Telefons von einer Basisstation zur anderen, können die Sensorframe-Latenz um bis zu 85 % erhöhen. Verschlechterte Kanalbedingungen erhöhen die Latenz um etwa 48 %. Am gefährlichsten ist Folgendes: Die sogenannten Queueing-Verzögerungen, also die Momente, in denen das Netz am langsamsten ist, können genau mit einem sicherheitskritischen Ereignis zusammenfallen. Teleoperation muss nicht unter perfekten Laborbedingungen funktionieren, sondern im realen Stadtverkehr.
Wo endet die Wahrnehmungskette mit menschlichem Eingreifen?
Die Wahrnehmungskette im Fahrzeug besteht aus Radar, Kamera und LiDAR. Radar hat eine schwache Abbildung und niedrige Auflösung; die Kamera ist gut, aber lichtabhängig. LiDAR verliert bei Nebel, Regen und rauchiger Umgebung an Leistung und ist teuer. Das System sieht also nicht unter allen Bedingungen alles klar. Genau diese Unsicherheit erzeugt die Notwendigkeit der menschlichen Kontextualisierung: Die Sensoren sehen etwas, aber wenn die Interpretation dessen, was es ist, und die Umwandlung in eine Entscheidung schwierig wird, springt der oben erwähnte Mensch ein. Die Wahrnehmungskette beginnt mit Maschinen, aber das letzte Glied, das zur Entscheidung wird, ist oft noch immer ein Gehirn.
Die Behauptung ohne Fahrer: Versprechen oder Realität?
Waymo lehnt es ab, dies mit einem Flugzeugverteilzentrum zu vergleichen; nach Position des Unternehmens ist die Fernunterstützung ein begrenztes Eingriffsinstrument, um das Fahrzeug aus Ausnahmesituationen zu befreien. Aber kritische Stimmen gehen deutlich härter mit ins Gericht. Der Sicherheitsforscher Philip Koopman schreibt, die Robotaxi-Branche habe bei Grenzfällen die Niederlage erklärt und sich als Lösung an Fernassistenten geklammert; er betont, solange schwere Grenzfälle existieren, wird es Menschen brauchen, damit Robotaxis im öffentlichen Straßenverkehr arbeiten können. Seiner Ansicht nach hat jedes Robotaxi einen Fernfahrer.
Auch die Regulierungsseite bleibt nicht untätig. Die NHTSA hat eine Untersuchung zu den sicherheitsbezogenen Behauptungen des fahrerlosen Tesla Cybercab eingeleitet; es gibt Einschätzungen, dass das Vertrauen in die Teleoperation die fahrerlose Behauptung schwächt und dass Fernoperatoren die Fahrzeuge direkt steuern, wenn das autonome System Fehler macht. In einer Anhörung im US-Senat kam heraus, dass Robotaxi-Unternehmen sich auf menschliche Fernoperatoren verlassen, wenn die Systeme versagen oder in schwierige Situationen geraten.
Tesla ist eine eigene Geschichte. Das Unternehmen startete im Januar 2026 in Austin den aufsichtslosen Robotaxi-Dienst mit Model Y und fügte anschließend die speziellen Cybercabs hinzu. Aber der Analyst Brad Templeton argumentiert, dass dieser Dienst wahrscheinlich gar nicht wirklich aufsichtslos ist. Andererseits behauptet Tesla, dass die Full-Self-Driving-Software zehnmal sicherer sei als menschliche Fahrer; doch die Zahlen, die diese Behauptung stützen, werden angezweifelt, und es gibt ernsthafte Erkenntnisse, dass Teslas eigene KI-Trainer dieser Technologie nicht vertrauen. Nach Jahren gebrochener Versprechen haben Tesla-Besitzer wegen der FSD-Fähigkeiten Klage gegen das Unternehmen eingereicht.
Zwei Modelle, zwei verschiedene Realitäten
Lassen Sie uns nun das große Bild klären. In der Branche gibt es tatsächlich zwei verschiedene Ansätze, und man darf sie nicht verwechseln:
| Merkmal | Waymo-Modell (Beratung) | Klassische Teleoperation |
|---|---|---|
| Rolle des Menschen | Beratender Experte | Operator, der das Fahrzeug direkt steuert |
| Kontinuierliche Überwachung | Nein; das Fahrzeug verbindet sich, wenn es Hilfe anfordert | In der Regel durchgehende Verbindung |
| Latenztoleranz | Relativ hoch (150–250 ms Median) | Unter 160 ms für die Kontrolle zwingend |
| Position von Zoox/Nuro | Beide Unternehmen geben zu, dass sie auf Fernunterstützungsteams setzen | |
| Branchenkritik | Laut Koopman haben alle Robotaxis einen Fernfahrer | |
Diese Unterscheidung bildet den Kern des Problems. Im Beratungsmodell ist die Verzögerung meist nicht lebenswichtig, aber im Steuerungsmodell zählt jede Millisekunde. Wenn die Unternehmen nicht klarstellen, welches Modell sie verwenden, bleibt die behauptung "ohne Fahrer" ein leerer Marketingsatz.
Gibt es bei Robotaxis also wirklich keinen Fahrer?
Am Steuer sitzt kein Mensch; das stimmt. Aber die Behauptung "ohne Fahrer" bedeutet nicht, dass hinter dem Fahrzeug nie ein Mensch steht. Die Wahrheit ist: Wenn das Auto in eine Situation gerät, die es nicht selbst lösen kann, ruft es einen Menschen weiter entfernt auf, erhält dessen Vorschlag und trifft seine Entscheidung. In manchen Fällen rettet das Team an der Straße die Stelle, an der das System hilflos war, manuell. Robotaxis sind also heute nicht vollautonom; es sind Systeme mit hoher Autonomie und menschlicher Unterstützung. Das macht sie nicht unbrauchbar – im Gegenteil, sie gehören zu den fortschrittlichsten Fahrsystemen der Welt. Aber man muss Versprechen und Wahrheit unterscheiden: Wenn dir etwas sagt, dass es fahrerlos ist, solltest du auch fragen, wer dich wo und wann rettet – nicht nur, wer auf dem Sitz sitzt.
Was mich zum Nachdenken bringt: wenn diese Fernunterstützungszentren künftig wachsen und ein echter Beruf werden, wird dann die Behauptung "ohne Fahrer" noch bedeutsamer, oder haben wir nur die Sache umbenannt? Was denkst du?
Quellen
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, Februar 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, Mai 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, Februar 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA untersucht Sicherheitsbehauptungen von Tesla zum Cybercab (Automotive World)
- Teslas Cybercab-Robotaxi ist wahrscheinlich nicht 'unbeaufsichtigt' (Forbes, Okt. 2026)
- Die Menschen, die Ihre Robotaxi-Fahrt unterstützen (Zoox Journal, Sep. 2024)