Operator Jarak Jauh di Balik Robotaksi
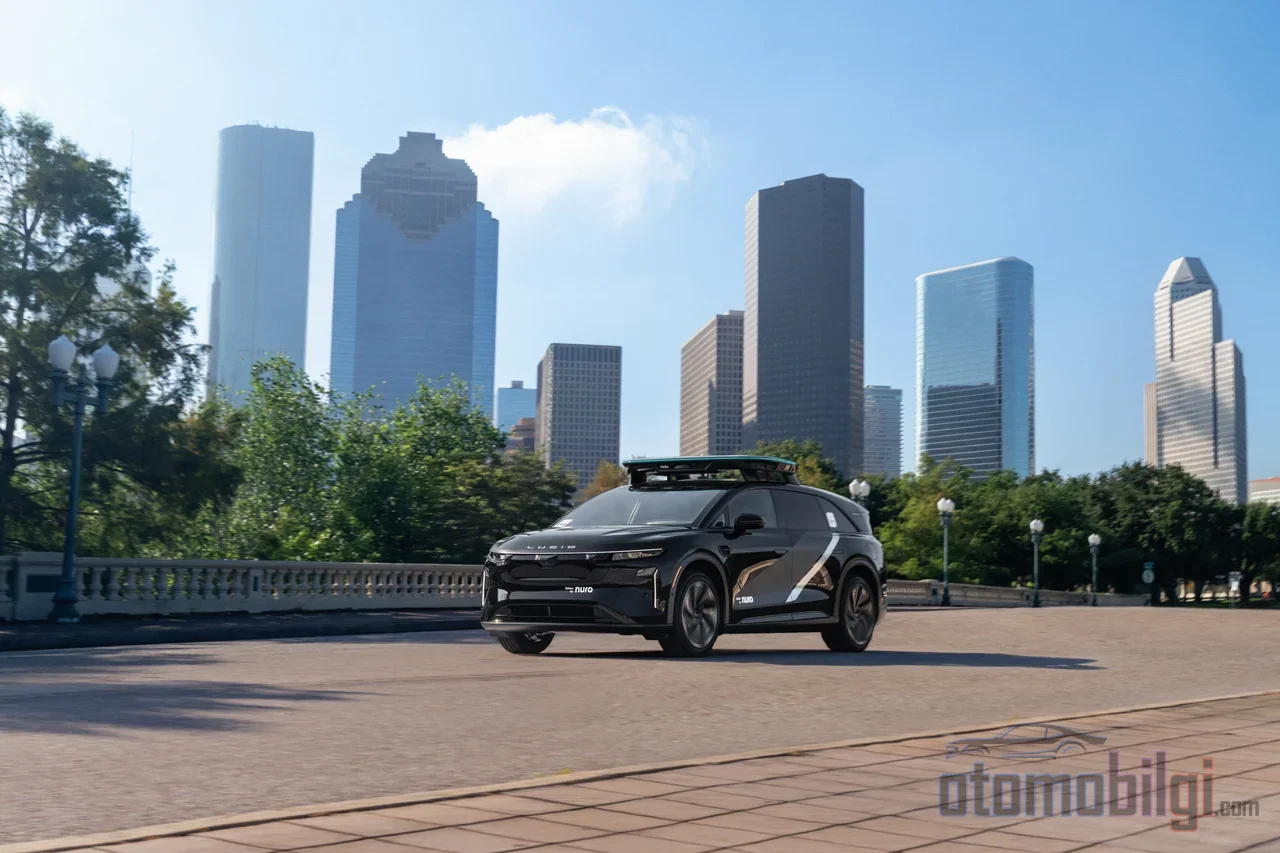
Kamu duduk di kursi, tidak ada setir di depan, tidak ada pedal, dan tidak ada pengemudi. Mobil melaju di jalurnya, dan mengambil tikungan dengan sendirinya. Lalu muncul sebuah lokasi konstruksi: kerucutnya tidak dalam susunan yang biasa, tidak jelas jalur mana yang ditutup. Mobil berhenti. Dan tepat pada saat itulah, seseorang yang menatap layar di tempat yang berjarak kilometer-kilometer mulai berbicara. Jadi apakah ini masih perjalanan tanpa pengemudi, atau perjalanan dengan pengemudi yang tak terlihat?
Perusahaan robotaksi biasanya mengelabui hal ini dengan dua kata saja: bantuan jarak jauh. Padahal di balik konsep ini ada kenyataan yang jauh lebih menarik. Menurut penjelasan resmi Waymo, tim bantuan jarak jauh memberikan saran dan dukungan kepada kendaraan tetapi tidak mengendalikannya secara langsung. Di sisi lain, sebuah sidang di Senat AS dengan jelas menunjukkan bahwa industri ini bergantung pada operator manusia jarak jauh dalam situasi sulit; bahkan NHTSA membuka penyelidikan mengenai klaim Tesla Cybercab yang tanpa sopir. Mari kita bongkar lapisan tak terlihat ini lapis demi lapis.
Kapan Tepatnya Operator Jarak Jauh Terlibat?
Model yang dijelaskan Waymo bekerja seperti ini: Agen bantuan jarak jauh tidak memantau kendaraan secara terus-menerus. Sebagai gantinya, ketika sistem kemudi otomatis sendiri menghadapi sebuah ketidakpastian, ia meminta informasi. Operator mengirimkan sebuah saran tetapi keputusan akhir tetap diberikan oleh kendaraan; sistem dapat memilih untuk menggunakan saran ini maupun menolaknya. Jadi mereka tidak mengemudi mobil dengan gamepad dalam artian klasik - mereka bekerja lebih seperti seorang penasihat di ujung telepon.
Skenario-skenario tipis terasa akrab dari kehidupan sehari-hari: Memastikan jalur mana yang benar-benar ditutup di lokasi konstruksi dengan susunan kerucut yang tidak biasa, memperjelas apa yang harus dilakukan dalam situasi manajemen lalu lintas yang tidak jelas, membahas rencana menghindari kendaraan yang terpeleset. Dalam situasi yang paling kompleks, operator dapat menyarankan jalur atau rute tertentu yang telah dievaluasi oleh kendaraan. Tetapi jika kendaraan memutuskan bahwa hal itu tidak aman, ia bisa berhenti dan dalam beberapa kasus memerlukan intervensi manual dari tim penyelamat di jalan untuk melanjutkan perjalanan. Pikirkanlah: ketika sistem yang disebut sepenuhnya otonom dipaksa ke sebuah tanjakan yang tidak bisa ia takluki sendiri, coba tebak siapa yang datang menyelamatkannya.
70 Manusia, 3.000 Kendaraan: Apakah Mitos Pemantauan Runtuh?
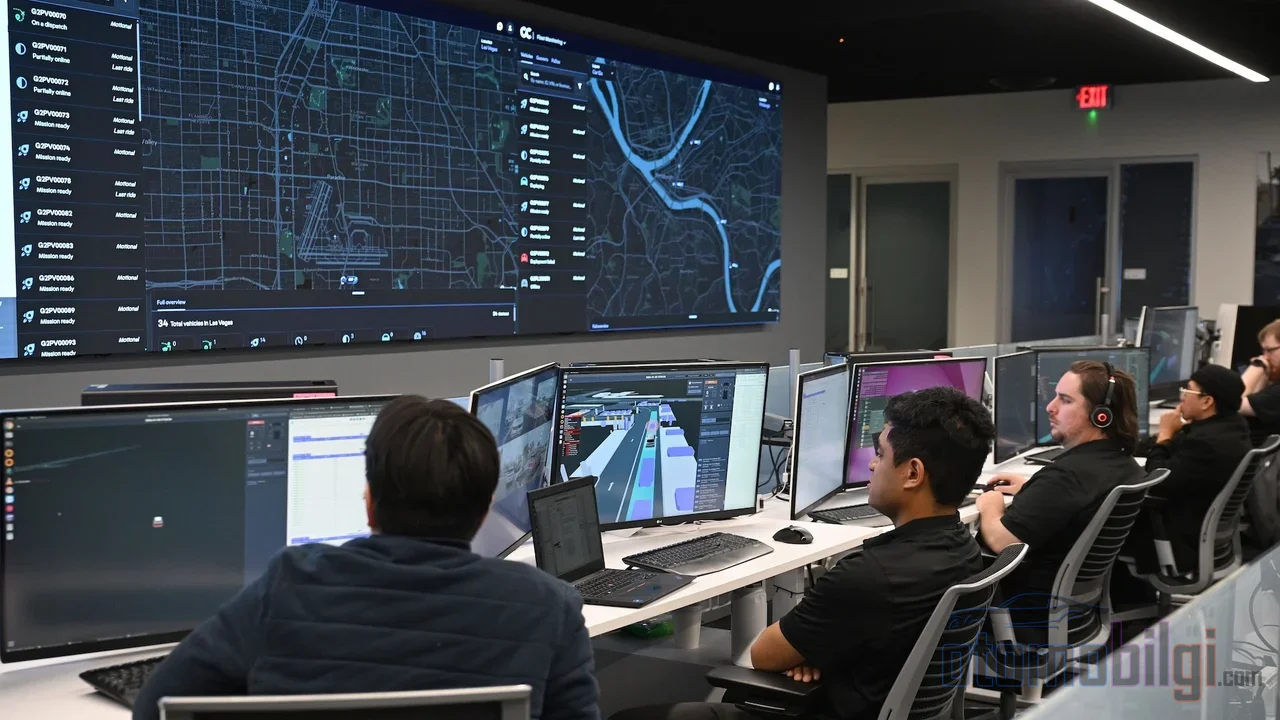
Inilah angka paling mencolok yang hampir tak diketahui siapa pun: Per 17 Februari 2026, jumlah agen bantuan jarak jauh Waymo yang bertugas di seluruh dunia setiap saat adalah sekitar 70 orang. Sebagai bandingan, armada terdiri dari 3.000 kendaraan, kendaraan-kendaraan menempuh lebih dari 4 juta mil per pekan, dan dilakukan lebih dari 400.000 perjalanan. 70 orang tidak dapat memantau 3.000 mobil secara waktu nyata - dan perusahaan itu sendiri sudah menyatakan bahwa pemantauan terus-menerus tidak dilakukan. Rasio ini bukanlah rasio pemantauan, hanya jumlah personel yang bertugas. Apakah ini tidak terasa aneh bagimu, dalam sistem yang disebut tanpa sopir ada manusia tetapi mereka hampir tidak pernah menatap layar; mereka hanya menjawab ketika mobil memanggil?
Di pihak Zoox, keadaannya sedikit lebih klasik: Perusahaan mengoperasikan unit Fleet Operations yang menjaga armada tetap berjalan dengan bantuan jarak jauh dan dukungan penumpang 24/7, pemeliharaan, dan operasi perjalanan. Zoox tidak menyembunyikan hal ini; mereka menekankan bahwa tidak ada pengemudi, tetapi keselamatan menjadi fondasi desainnya. Nuro juga mengakui dengan cara serupa bahwa mereka mengandalkan tim bantuan jarak jauh. Jadi ketiga pemain robotaksi besar ini secara resmi mengakui ada manusia di belakangnya - meskipun nama dan cakupan pengakuannya berbeda-beda.
Selain itu, proses rekrutmen operator ini tidaklah longgar. Syarat memiliki SIM, pemeriksaan riwayat mengemudi, pemeriksaan catatan kriminal, tes narkoba, serta evaluasi buta warna dan persepsi spasial dilakukan. Jadi yang duduk di balik pintu bukan sembarang orang, melainkan pengemudi yang telah lolos penyaringan. Sementara tim tanggap darurat Waymo hanya berada di AS dan tersertifikasi untuk tugas yang lebih kompleks seperti prosedur pasca-kecelakaan.
Sorotan Utama
- Jumlah agen bantuan jarak jauh Waymo yang bertugas setiap saat berada di sekitar 70; sedangkan armadanya memiliki 3.000 kendaraan.
- Latensi median satu arah ke pusat-pusat di AS sekitar 150 ms, dan di pusat-pusat luar negeri sekitar 250 ms.
- Dalam teleoperasi, latensi untuk kendali harus tetap di bawah 160 ms; pengemudian jarak jauh di atas 500 ms hampir tidak mungkin dilakukan.
- NHTSA membuka penyelidikan mengenai klaim tanpa pengemudi pada Tesla Cybercab.
- Tesla memulai layanan robotaksi tanpa pengawasan di Austin dengan Model Y pada Januari 2026.
Mengapa Latensi Adalah Jantung Keselamatan?
Bayangkan kamu sedang memainkan sebuah video game. Jika ada jeda setengah detik antara saat kamu menekan tombol dan karakter di layar bergerak, kamu tidak akan bisa melewati tim mana pun. Mengemudikan kendaraan dari jarak jauh mengikuti logika yang sama, tetapi dengan taruhan yang jauh lebih berat. Target yang ditetapkan 5GAA untuk teleoperasi jelas: Untuk uplink tempat data sensor dikirim, latensi ujung-ke-ujung idealnya 100 ms, dan untuk downlink tempat perintah kendali diterima, 20 ms. Menurut eksperimen dengan operator manusia, pada latensi di bawah 100 ms kemudi jarak jauh umumnya memungkinkan, tetapi di atas itu performanya cepat memburuk. Sebuah studi akademik mengungkapkan bahwa latensi harus dijaga di bawah 160 ms untuk kendali yang memadai. Rentang 300-500 ms menantang, dan di atas 500 ms hampir tidak mungkin.
Data Waymo sendiri sesuai dengan gambaran ini: Latensi median satu arah ke pusat operasi di AS sekitar 150 ms, dan di pusat-pusat luar negeri sekitar 250 ms. Artinya, terhubung ke pusat bantuan di luar negeri berada jauh di atas ambang kritis dari segi kendali. Di titik ini, izinkan saya mengingatkan satu detail penting: Model Waymo bukanlah kendali langsung, melainkan rekomendasi. Meskipun latensi 250 ms tidak mengganggu untuk sebuah rekomendasi, angka ini menjadi sangat krusial dalam skenario di mana seseorang benar-benar mengambil alih kemudi.
Mengapa Mentransmisikan LiDAR Melalui 5G Begitu Sulit?
Jika kamu ingin mengirimkan data sensor yang dihasilkan kendaraan otonom ke luar, kamu akan menghadapi pipa raksasa. Menurut studi lapangan 5G dunia nyata yang dilakukan di Minneapolis, 78,3% data sensor yang dikirimkan oleh kendaraan otonom berasal dari LiDAR dan 18% dari kamera. Sementara satu kamera hanya membutuhkan 8 Mbps, LiDAR dengan 64 atau 128 berkas membutuhkan kapasitas 277 atau 307 Mbps. Rata-rata unggahan jaringan 5G komersial berkisar antara 47-77,7 Mbps tergantung operator. Singkatnya, mengirimkan data LiDAR dengan 5G saat ini hampir mustahil tanpa kompresi agresif.
Dan ini bukan sekadar masalah bandwidth. Perpindahan antar sel, yaitu saat ponsel melompat dari satu base station ke base station lain, dapat meningkatkan latensi frame sensor hingga 85%. Kondisi kanal yang memburuk meningkatkan latensi sekitar 48%. Yang paling berbahaya adalah: Apa yang disebut queue delay, yaitu saat-saat ketika jaringan paling lambat, bisa bertepatan dengan peristiwa yang sangat kritis bagi keselamatan. Teleoperasi harus bekerja bukan dalam kondisi laboratorium yang sempurna, melainkan di lalu lintas kota yang nyata.
Di Mana Rantai Persepsi Berakhir dengan Intervensi Manusia?
Rantai persepsi pada kendaraan terdiri dari radar, kamera, dan lidar. Radar memiliki kemampuan pencitraan yang lemah dan resolusi rendah; kamera bagus tetapi bergantung pada cahaya. Lidar kehilangan performa di lingkungan berkabut, hujan, dan berasap, serta mahal. Artinya, sistem tidak melihat segalanya dengan jelas dalam setiap kondisi. Ketidakpastian inilah yang justru memunculkan kebutuhan akan kontekstualisasi manusia: sensor melihat sesuatu, tetapi ketika sulit untuk menafsirkan apa benda itu dan mengubahnya menjadi keputusan, manusia di atas masuk membantu. Rantai persepsi dimulai dengan mesin, tetapi mata rantai terakhir yang berubah menjadi keputusan sering kali masih merupakan otak manusia.
Klaim Tanpa Pengemudi: Janji atau Kenyataan?
Waymo menolak membandingkannya dengan pusat distribusi pesawat terbang; menurut posisi perusahaan, bantuan jarak jauh adalah alat intervensi terbatas yang berfungsi mengeluarkan kendaraan dari situasi luar biasa. Tetapi suara-suara kritis jauh lebih keras. Peneliti keselamatan Philip Koopman menulis bahwa industri robotaksi telah mengaku kalah dalam kasus-kasus tepi dan mengungsi ke asisten jarak jauh sebagai solusi; ia menekankan bahwa selama kasus tepi yang berat masih ada, robotaksi akan tetap membutuhkan manusia untuk dapat beroperasi di jalan umum. Menurutnya, semua robotaksi memiliki pengemudi jarak jauh masing-masing.
Sisi regulator juga tidak diam. NHTSA membuka penyelidikan mengenai klaim keselamatan tanpa pengemudi dari Tesla Cybercab; ada penilaian bahwa kepercayaan pada teleoperasi melemahkan klaim tanpa pengemudi, dan bahwa operator jarak jauh langsung mengemudikan kendaraan ketika sistem otonom melakukan kesalahan. Dalam sidang di Senat AS, terungkap bahwa perusahaan-perusahaan robotaksi mengandalkan operator manusia jarak jauh ketika sistem gagal atau menghadapi situasi sulit.
Sisi Tesla adalah cerita tersendiri. Perusahaan memulai layanan robotaksi tanpa pengawasan di Austin pada Januari 2026 dengan Model Y, lalu menambahkan Cybercab khusus. Tetapi analis Brad Templeton berpendapat bahwa layanan ini kemungkinan besar tidak benar-benar tanpa pengawasan. Di sisi lain, Tesla mengklaim bahwa perangkat lunak Full Self-Driving sepuluh kali lebih aman daripada pengemudi manusia; namun angka-angka yang mendukung klaim itu dipertanyakan, dan ada temuan serius bahwa para pelatih kecerdasan buatan Tesla sendiri tidak mempercayai teknologi ini. Setelah bertahun-tahun janji yang tak tertepati, para pemilik Tesla telah menggugat perusahaan terkait kemampuan FSD.
Dua Model, Dua Realitas Berbeda
Sekarang mari kita perjelas gambaran besarnya. Di industri ini sebenarnya ada dua pendekatan berbeda dan kita tidak boleh mencampuradukkannya:
| Fitur | Model Waymo (rekomendasi) | Teleoperasi klasik |
|---|---|---|
| Peran manusia | Konsultan yang memberi saran | Operator yang langsung mengemudikan kendaraan |
| Pemantauan berkelanjutan | Tidak ada; terhubung hanya saat kendaraan memintanya | Umumnya terhubung tanpa putus |
| Toleransi latensi | Relatif tinggi (median 150-250 ms) | Di bawah 160 ms adalah syarat untuk kendali |
| Posisi Zoox/Nuro | Mengakui bahwa kedua perusahaan mengandalkan tim bantuan jarak jauh | |
| Kritik terhadap industri | Menurut Koopman, semua robotaxi memiliki pengemudi jarak jauh | |
Pembedaan inilah yang menjadi inti persoalannya. Dalam model saran, latensi sering kali bukan soal hidup dan mati, tetapi dalam model kendali setiap milidetik sangat berarti. Jika perusahaan tidak memperjelas model mana yang mereka gunakan, klaim tanpa pengemudi akan tetap menjadi kalimat pemasaran yang kosong.
Jadi Apakah Benar Tidak Ada Pengemudi di Robotaxi?
Memang tidak ada manusia yang duduk di belakang setir; itu benar. Namun klaim tanpa pengemudi tidak berarti bahwa tidak ada manusia sama sekali di balik kendaraan itu. Kenyataannya adalah: Saat mobil menghadapi situasi yang tidak bisa diselesaikannya sendiri, ia memanggil seseorang yang berada kilometer jauhnya, menerima sarannya, lalu mengambil keputusannya. Dalam beberapa kasus, tim di jalan menyelamatkan secara manual tempat sistem kehabisan akal. Jadi robotaxi saat ini belum sepenuhnya otonom; itu adalah sistem otonomitas tinggi yang didukung manusia. Hal ini tidak membuatnya tidak berguna, justru menjadikannya beberapa sistem berkendara paling maju di dunia. Tetapi memisahkan janji dari kenyataan itu penting: Jika ada sesuatu yang menyebut dirinya tanpa pengemudi, kamu juga harus bertanya bukan hanya siapa yang tidak ada di kursinya, melainkan siapa di mana yang menyelamatkanmu.
Hal yang membuat saya berpikir: jika kelak pusat bantuan jarak jauh ini berkembang menjadi profesi sungguhan, apakah klaim tanpa pengemudi itu menjadi semakin bermakna, atau kita hanya mengganti nama pekerjaannya? Menurutmu yang mana?
Sumber
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, Feb 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, Mei 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, Feb 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA membuka penyelidikan atas klaim keselamatan Tesla Cybercab (Automotive World)
- Robotaxi Cybercab milik Tesla Kemungkinan Besar Tidak 'Tanpa Pengawasan' (Forbes, Okt 2026)
- Orang-orang yang mendukung perjalanan robotaxi Anda (Zoox Journal, Sep 2024)