로봇택시 뒤의 원격 운전자들
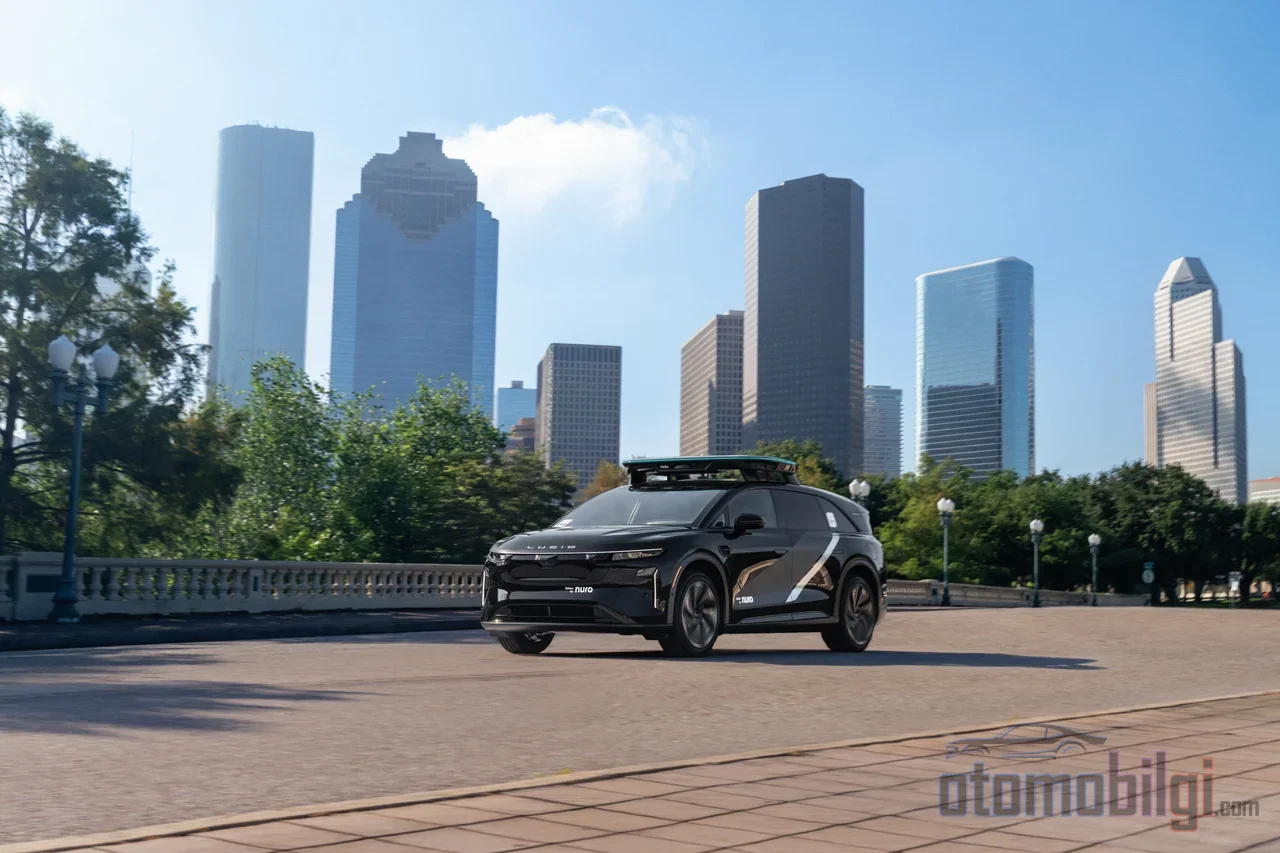
좌석에 앉습니다. 앞좌석에는 핸들도, 페달도, 운전자도 없습니다. 차는 차선을 따라 주행하고, 커브도 스스로 통과합니다. 그러다 공사장이 나타납니다: 콘은 익숙한 배치가 아니고, 어느 차선이 막혔는지도 알 수 없습니다. 차가 멈춥니다. 그리고 바로 그 순간, 수 킬로미터 떨어진 곳에서 화면을 보고 있던 한 사람이 말을 시작합니다. 그렇다면 이것은 여전히 운전자 없는 여행일까요, 아니면 보이지 않는 운전자가 있는 여행일까요?
로보택시 기업들은 이 문제를 보통 두 단어로 넘겨버립니다: 원격 지원. 하지만 이 개념 뒤에는 훨씬 더 흥미로운 현실이 숨어 있습니다. Waymo의 공식 설명에 따르면 원격 지원 팀은 차량에 조언과 지원을 제공하지만 직접 조작하지는 않습니다. 한편 미국 상원에서 열린 청문회는 업계가 어려운 상황에서 원격 인간 운영자에게 의존하고 있음을 명확히 드러냈습니다; NHTSA조차 Tesla Cybercab의 운전자 없음 주장에 대해 조사에 착수했습니다. 이 보이지 않는 층을 한 겹씩 파헤쳐 봅시다.
원격 운영자는 정확히 언제 개입할까?
Waymo가 설명하는 모델은 이렇게 작동합니다: 원격 지원 요원은 차량을 상시 감시하지 않습니다. 대신 자율주행 시스템 스스로 불확실한 상황에 부딪히면 정보를 요청합니다. 운영자가 제안을 보내지만 최종 결정은 차량이 내립니다; 시스템은 그 조언을 따를 수도, 거부할 수도 있습니다. 다시 말해 고전적인 의미의 게임 패드로 운전하는 것이 아니라, 전화기 너머의 상담사처럼 일하는 것입니다.
전형적인 시나리오는 일상에서 익숙하게 다가옵니다: 평소와 다른 콘 배치를 가진 공사장에서 실제로 어느 차선이 막혔는지 확인하기, 불명확한 교통 통제 상황에서 무엇을 해야 할지 명확히 하기, 미끄러진 차량을 피하기 위한 회피 계획을 논의하기. 가장 복잡한 상황에서는 운영자가 차량이 평가한 특정 차선이나 경로를 제안할 수 있습니다. 하지만 차량이 안전하지 않다고 판단하면 멈출 수 있고, 어떤 경우에는 도로 위 구조 팀의 수동 개입이 필요할 수도 있습니다. 한번 생각해 보세요: 완전 자율주행이라 불리는 시스템이 스스로 오르지 못하는 언덕에 몰렸을 때 누가 구하러 오는지, 한번 맞혀 보세요.
70명의 인간, 3,000대의 차량: 감시 신화는 무너지고 있는가?
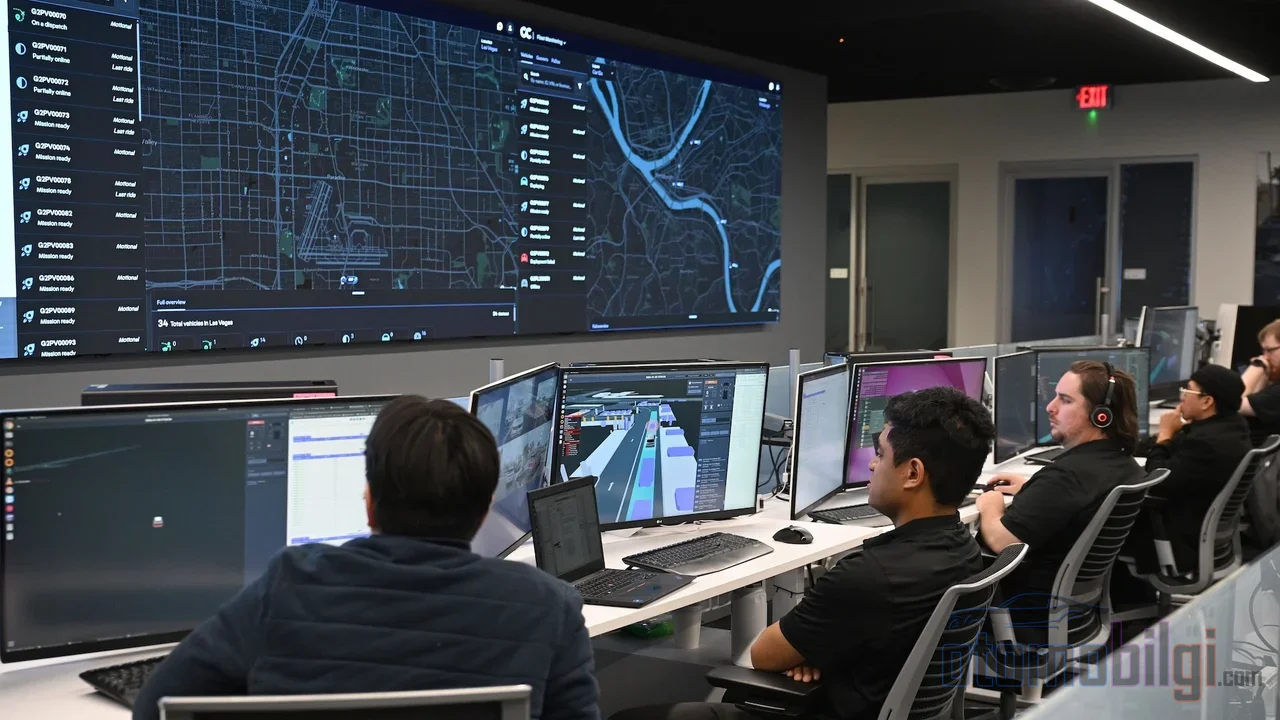
바로 대부분의 사람이 모르는, 가장 놀라운 수치입니다: 2026년 2월 17일 기준 Waymo의 전 세계 상시 근무 원격 지원 요원 수는 약 70명입니다. 이에 비해 차량 군은 3,000대로 구성되어 있고, 차량들은 주당 400만 마일 이상 을 주행하며 40만 건 이상의 주행 이 이루어집니다. 70명으로 3,000대의 차를 실시간으로 감시할 수는 없습니다 - 그리고 회사 스스로도 상시 감시가 이루어지지 않는다고 말하고 있습니다. 이 비율은 감시 비율이 아니라 단순히 근무 중인 인원 수일 뿐입니다. 이상하지 않습니까? 운전자 없다고 하는 시스템에 사람들이 있는데, 그들은 거의 화면을 보지 않고; 오직 차가 호출할 때만 응답한다는 사실이?
Zoox 쪽의 상황은 좀 더 전통적입니다: 회사는 7/24 원격 지원 및 승객 지원, 정비 및 운행 운영으로 차량군을 유지하는 차량군 운영 부서를 운영하고 있습니다. Zoox는 이를 숨기지도 않습니다. 운전자가 없지만 안전이 설계의 근간에 있다는 점을 강조합니다. Nuro 역시 원격 지원 팀에 의존하고 있음을 인정합니다. 즉, 세 가장 로보택시 기업 모두 뒤에 사람이 있음을 공식적으로 인정하고 있는 셈입니다 - 인정의 명칭과 범위만 다를 뿐입니다.
게다가 이러한 운영자의 채용은 결코 느슨하지 않습니다. 운전면허가 필수이며, 운전 이력 검토, 범죄 경력 조회, 약물 검사, 색맹 및 공간 지각 평가가 이루어집니다. 즉, 문 뒤에는 아무나 앉아 있는 것이 아니라 심사를 통과한 운전자들이 앉아 있습니다. Waymo의 긴급 대응 팀은 미국에만 있으며, 사고 후 절차와 같은 더 복잡한 임무를 위해 인증을 받았습니다.
주요 내용
- Waymo의 상시 대기 중인 원격 지원 요원 수는 약 70명이며, 차량군에는 3,000대의 차량 이 있습니다.
- 미국 센터까지의 편도 평균 지연 시간은 약 150 ms, 해외 센터는 약 250 ms입니다.
- 텔레오퍼레이션에서 제어를 위해서는 지연 시간이 160 ms 미만이어야 하며, 500 ms 를 넘으면 원격 주행은 거의 불가능합니다.
- NHTSA는 Tesla Cybercab의 무운전자 주장에 대한 조사를 시작했습니다.
- Tesla는 1월 2026년에 오스틴에서 Model Y로 무감시 로보택시 서비스를 시작했습니다.
지연 시간은 왜 안전의 심장인가?
비디오 게임을 하고 있다고 생각해 보세요. 버튼을 누른 순간과 화면 속 캐릭터가 움직이는 사이에 반 초의 지연이 있다면, 그 어떤 상대도 이길 수 없습니다. 원격으로 자동차를 운전하는 것도 같은 논리지만, 훨씬 더 큰 대가가 따릅니다. 5GAA가 텔레오퍼레이션을 위해 설정한 목표는 명확합니다: 센서 데이터가 전송되는 업링크의 이상적인 종단 간 지연 시간은 100 ms, 제어 명령이 전달되는 다운링크는 20 ms입니다. 인간 운영자 실험에 따르면 100 ms 미만의 지연 시간에서는 원격 조향이 대체로 가능하지만, 그 이상에서는 성능이 급격히 저하됩니다. 한 학술 연구는 충분한 제어를 위해 지연 시간이 160 ms 미만으로 유지되어야 한다고 밝히고 있습니다. 300-500 ms 사이는 어렵고, 500 ms 를 넘으면 거의 불가능합니다.
Waymo의 자체 데이터도 이 그림에 부합합니다: 미국 운영 센터까지의 편도 평균 지연 시간은 약 150 ms, 해외 센터는 약 250 ms입니다. 즉, 해외 지원 센터에 연결된다는 것은 제어 측면에서 중요한 임계값을 훨씬 넘는다는 의미입니다. 여기서 중요한 세부 사항을 짚고 넘어가겠습니다: Waymo의 모델은 직접 제어가 아니라 조언입니다. 지연 시간이 250 ms라 해도 단순 조언이라면 크게 문제되지 않지만, 누군가가 실제로 핸들을 넘겨받는 시나리오에서는 이 수치가 생명과 직결됩니다.
LiDAR를 5G를 통해 전송하는 것이 왜 이렇게 어려운가?
자율 주행 차량이 생성하는 센서 데이터를 외부로 전송하려 하면 엄청난 파이프에 부딪히게 됩니다. 미니애폴리스에서 진행된 실제 5G 필드 실험에 따르면 자율주행차가 전송하는 센서 데이터의 78.3%는 LiDAR에서, 18%는 카메라에서 발생합니다. 카메라 한 대는 8Mbps를 요구하는 반면, 64 또는 128채널 LiDAR는 277 또는 307Mbps의 용량을 필요로 합니다. 상용 5G 네트워크의 업링크 평균은 통신사에 따라 약 47~77.7Mbps 수준입니다. 요컨대 공격적인 압축 없이 LiDAR 데이터를 오늘날의 5G로 전송하는 것은 거의 불가능합니다.
그리고 이것은 대역폭 문제만이 아닙니다. 셀 간 핸드오버, 즉 휴대폰이 하나의 기지국에서 다른 기지국으로 넘어가는 과정은 센서 프레임 지연을 최대 85%까지 증가시킬 수 있습니다. 채널 상태가 악화되면 지연이 약 48% 증가합니다. 가장 위험한 것은 다음과 같습니다: 큐 지연이라고 불리는, 네트워크가 가장 느려지는 순간이 정확히 안전에 치명적인 사건과 겹칠 수 있습니다. 텔레오퍼레이션은 완벽한 실험실 조건이 아니라 실제 도시 교통 상황에서 작동해야 합니다.
인지 체인은 어디서 인간 개입으로 끝나는가?
차량의 인지 체인은 레이더, 카메라, LiDAR로 구성됩니다. 레이더는 영상 표현력이 약하고 해상도가 낮으며, 카메라는 성능이 좋지만 빛에 의존적입니다. LiDAR는 안개, 비, 연기가 있는 환경에서 성능이 저하되고 비쌉니다. 즉, 시스템은 모든 조건에서 모든 것을 선명하게 보지 못합니다. 바로 이 불확실성이 인간의 맥락 해석 필요성을 낳습니다: 센서는 무언가를 감지하지만, 그것이 무엇인지 해석하고 판단으로 전환하는 작업이 어려워지면 위의 인간이 개입합니다. 인지 체인은 기계로 시작하지만 판단으로 이어지는 마지막 고리는 대부분 여전히 인간의 두뇌입니다.
운전자 없음 주장: 약속인가, 현실인가?
Waymo는 이를 항공 허브에 비유하는 것을 거부합니다; 회사의 입장에 따르면 원격 지원은 비정상적인 상황에서 차량을 빼내는 데 쓰이는 제한적인 개입 수단입니다. 하지만 비판적인 목소리는 훨씬 더 강합니다. 안전 연구자 Philip Koopman은 로보택시 업계가 극단적인 사례에서 패배를 선언하고 해결책으로 원격 어시스턴트에 의존하고 있다고 씁니다; 꼬리가 무거운 극단적 사례가 존재하는 한 로보택시가 공공 도로에서 운행하려면 인간이 필요할 것이라고 강조합니다. 그에 따르면 모든 로보택시에는 각각 원격 운전자가 있습니다.
규제 기관 쪽도 가만히 있지 않습니다. NHTSA는 Tesla Cybercab의 운전자 없는 안전 주장에 대해 조사를 개시했습니다; 텔레오퍼레이션에 대한 신뢰가 운전자 없음 주장을 약화시키며, 원격 운영자가 자율주행 시스템이 오류를 일으켰을 때 차량을 직접 운전한다는 평가도 있습니다. 미국 상원에서 열린 청문회에서 로보택시 회사들이 시스템이 실패하거나 어려운 상황에 직면했을 때 원격 인간 운영자에게 의존하고 있다는 사실이 드러났습니다.
Tesla 쪽은 별개의 이야기입니다. 이 회사는 2026년 1월 오스틴에서 Model Y로 무인 로보택시 서비스를 시작했고, 이후 전용 Cybercab을 추가했습니다. 하지만 애널리스트 Brad Templeton은 이 서비스가 아마도 실제로 무인이 아니라고 주장합니다. 한편 테슬라는 풀 셀프 드라이빙(Full Self-Driving) 소프트웨어가 인간 운전자보다 10배 더 안전하다고 주장하고 있습니다. 그러나 이 주장을 뒷받침하는 수치들은 의문을 받고 있으며, 테슬라의 자체 AI 트레이너들이 이 기술을 신뢰하지 않는다는 정황도 심각하게 제기되고 있습니다. 수년간 이어진 깨진 약속에 대해 테슬라 차주들은 FSD 성능과 관련해 회사를 상대로 소송을 제기한 상태입니다.
두 가지 모델, 두 가지 다른 현실
이제 큰 그림을 명확히 해 봅시다. 업계에는 실제로 서로 다른 두 가지 접근 방식이 있으며, 이를 혼동해서는 안 됩니다.
| 항목 | 웨이모(Waymo) 모델 (조언 방식) | 기존 원격 조작 방식 |
|---|---|---|
| 인간의 역할 | 조언을 제공하는 상담가 | 차량을 직접 운전하는 운영자 |
| 지속적인 모니터링 | 없음; 차량이 요청할 때 연결됨 | 일반적으로 끊김 없는 연결 |
| 지연 시간 허용 범위 | 비교적 높음 (중앙값 150-250 ms) | 제어를 위해서는 160 ms 미만 필수 |
| Zoox/Nuro의 위치 | 두 회사 모두 원격 지원 팀에 의존한다는 점을 인정 | |
| 업계 비판 | Koopman에 따르면 모든 로보택시에는 원격 운전자가 존재 | |
이 구분이 문제의 핵심을 이룹니다. 조언 모델에서 지연은 대부분 치명적이지 않지만, 제어 모델에서는 매 밀리초가 중요합니다. 회사들이 자신들이 어떤 모델을 사용하는지 명확히 하지 않는 한, 운전자 없다는 주장은 여전히 텅 빈 마케팅 문구로 남습니다.
그렇다면 로보택시에 정말 운전자가 없는 걸까요?
핸들을 잡고 앉아 있는 인간은 없습니다; 이것은 사실입니다. 그러나 운전자 없다는 주장이 차량 뒤편에 인간이 전혀 없다는 뜻은 아닙니다. 진실은 이것입니다. 차량이 스스로 해결할 수 없는 상황에 빠지면 수 킬로미터 밖의 인간에게 도움을 요청하고, 그 제안을 받아 결정을 내립니다. 어떤 경우에는 시스템이 처한 곤경을 도로 위의 팀이 수동으로 구해주기도 합니다. 즉, 로보택시는 오늘날 완전 자율 주행이 아니라 인간의 지원을 받는 높은 수준의 자율 주행 시스템입니다. 그렇다고 해서 이것들이 무용한 것은 아니며, 오히려 세계에서 가장 발전된 주행 시스템 중 일부입니다. 하지만 약속과 현실을 구분하는 것은 필수입니다. 어떤 것이 당신에게 운전자가 없다고 말한다면, 좌석에 누가 없는지뿐만 아니라 어디에서 누가 당신을 구해주고 있는지도 물어야 합니다.
제 생각을 자극하는 점은 이것입니다. 나중에 이 원격 지원 센터들이 성장해 진정한 직업이 된다면, 그때 운전자 없다는 주장은 더욱 의미가 있어지는 것일까요, 아니면 단지 일의 이름을 바꾼 것에 불과한 걸까요? 당신의 생각은 어느 쪽인가요?
참고 자료
- 조언이지 통제가 아니다: 웨이모 운영에서 원격 지원의 역할 (Waymo, 2026년 2월)
- 차량 대응: 웨이모의 자율 주행 차량에 도움의 손길을 보태다 (Waymo, 2024년 5월)
- 웨이모, 로보택시 운영에서 원격 지원 인력 사용을 옹호 (Reuters, 2026년 2월)
- 상용 5G 네트워크를 통한 자율주행차 원격 조작: 이제 가능한가? (arXiv/UMN)
- 커넥티드 및 자율주행차 원격 조작에서의 네트워크 지연 시간 (PMC, 2024)
- 자율주행차 원격 조작에 미치는 네트워크 지연의 영향 평가 (ACM)
- 모든 로보택시에는 원격 운전자가 있다 (Philip Koopman, Substack)
- NHTSA, 테슬라 사이버캡 안전 주장에 대한 조사 착수 (Automotive World)
- 테슬라 사이버캡 로보택시는 아마 '무감독' 상태가 아닐 것 (Forbes, 2026년 10월)
- 당신의 로보택시 여정을 지원하는 사람들 (Zoox Journal, 2024년 9월)