Os Operadores Remotos por Trás dos Robotáxis
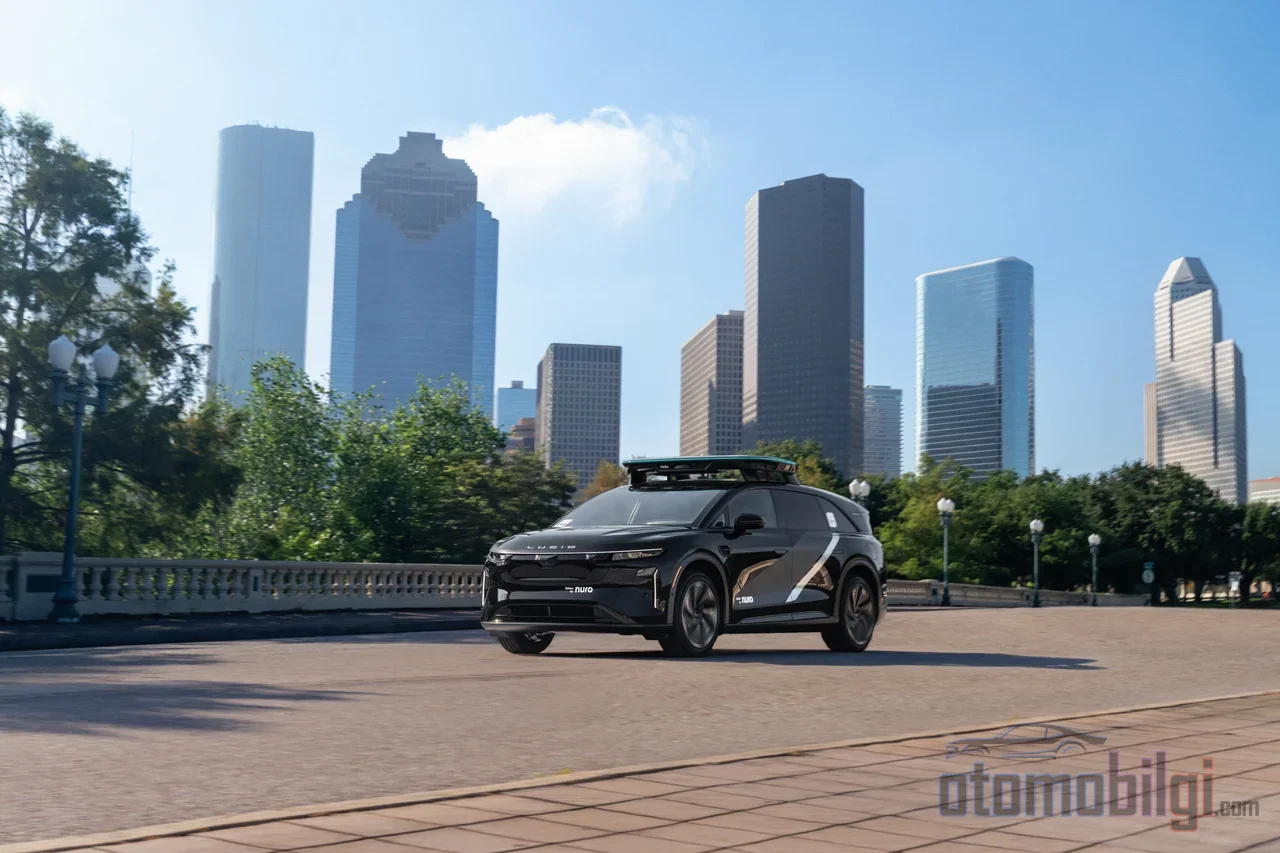
Você entra no seu assento, não há volante no banco da frente, não há pedais, nem motorista. O carro avança na faixa e faz as curvas sozinho. Depois, aparece uma obra: os cones não estão no arranjo de costume, não está claro qual faixa está fechada. O carro para. E justamente nesse momento, a quilômetros de distância, uma pessoa que olha para uma tela começa a falar. Isso ainda é uma viagem sem motorista, ou é uma viagem com um motorista invisível?
As empresas de robotáxi geralmente despacham isso com duas palavras: assistência remota. Na verdade, por trás desse conceito existe uma realidade muito mais interessante. De acordo com a declaração oficial da Waymo, as equipes de assistência remota fornecem conselhos e apoio aos veículos, mas não os controlam diretamente. Por outro lado, uma audiência no Senado dos EUA revelou claramente que o setor confia em operadores humanos remotos em situações difíceis; até a NHTSA abriu uma investigação sobre as alegações de que a Tesla Cybercab operaria sem motorista. Vamos desvendar essa camada invisível camada por camada.
Quando Exatamente o Operador Remoto Assume o Controle?
O modelo descrito pela Waymo funciona assim: Os agentes de assistência remota não monitoram os veículos continuamente. Em vez disso, quando o sistema de direção autônoma encontra uma incerteza, ele próprio solicita informações. O operador envia uma sugestão, mas a decisão final cabe ao veículo; o sistema pode escolher tanto usar quanto recusar essa recomendação. Ou seja, eles não dirigem o carro com um controle de videogame no sentido clássico - trabalham mais como um consultor na ponta do telefone.
Os cenários típicos parecem familiares do dia a dia: confirmar qual faixa está realmente fechada em uma obra com um arranjo incomum de cones, esclarecer o que fazer em situações de gestão de tráfego ambíguas, discutir um plano de desvio de um veículo derrapando. Nos casos mais complexos, o operador pode sugerir uma faixa ou rota específica que o veículo avaliou. Mas se o veículo decidir que não é seguro, ele pode parar e, em alguns casos, é necessária a intervenção manual da equipe de resgate na via para continuar a viagem. Pense bem: quando um sistema chamado de totalmente autônomo é forçado a encarar uma subida que não consegue enfrentar sozinho, adivinhe quem vem ao resgate.
70 Pessoas, 3.000 Veículos: O Mito do Monitoramento Está Desmoronando?
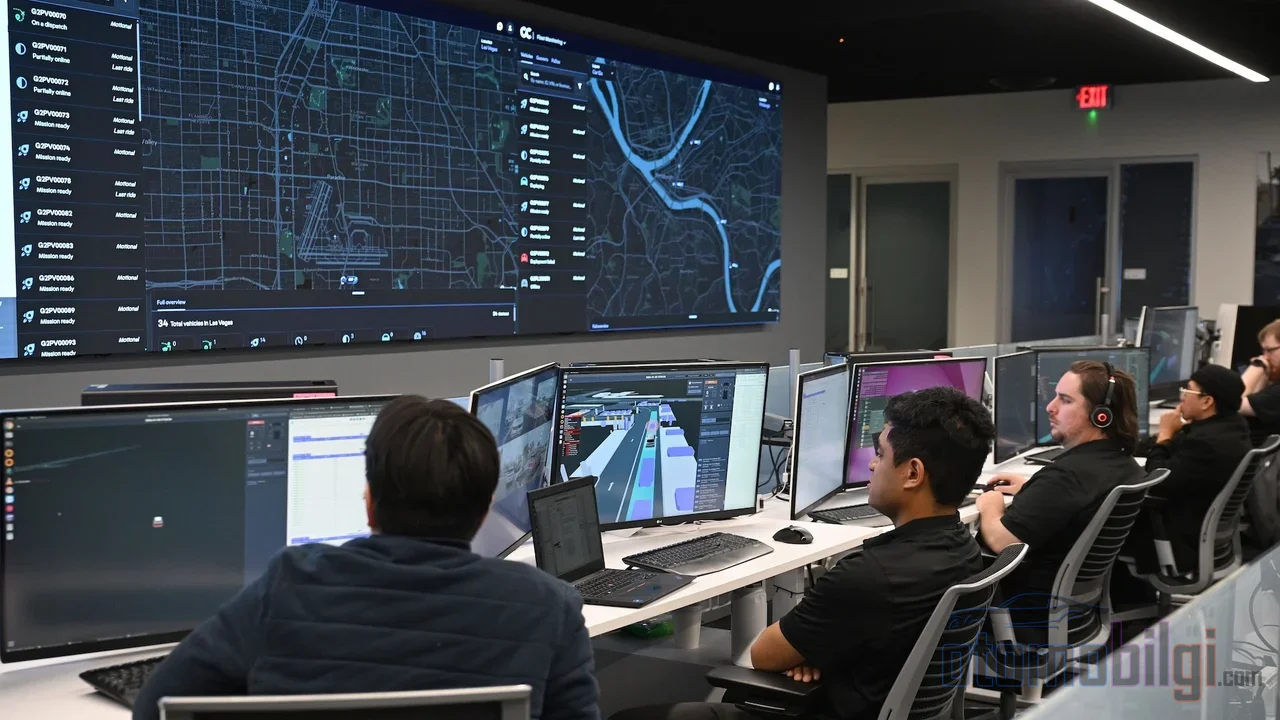
Aqui está o número mais impressionante, que quase ninguém conhece: até 17 de fevereiro de 2026, o número de agentes de assistência remota da Waymo em serviço no mundo a qualquer momento é de cerca de 70 pessoas. Em contrapartida, a frota é composta por 3.000 veículos, os veículos percorrem mais de 4 milhões de milhas por semana e são realizadas mais de 400.000 viagens. 70 pessoas não conseguem monitorar 3.000 carros em tempo real - e a própria empresa já diz que não há monitoramento contínuo. Essa taxa não é uma taxa de monitoramento, é apenas o número de funcionários em serviço. Não te parece estranho que em um sistema chamado de sem motorista existam pessoas, mas que elas quase nunca olham para a tela; e só respondem quando o carro as chama?
No caso da Zoox, a situação é um pouco mais clássica: A empresa mantém uma unidade de Operações de Frota que sustenta a frota com assistência remota e apoio aos passageiros 24/7, além de manutenção e operações de rota. E a Zoox nem tenta esconder isso; ela destaca que não há motorista, mas que a segurança está no cerne do projeto. A Nuro, de forma semelhante, admite que depende de equipes de assistência remota. Ou seja, os três grandes players do robô-táxi admitem oficialmente que há humanos nos bastidores - ainda que o nome e o escopo dessa função variem.
Além disso, a contratação desses operadores não é nada frouxa. É exigida carteira de motorista, há análise do histórico de direção, verificação de antecedentes criminais, testes de drogas e avaliações de daltonismo e percepção espacial. Ou seja, atrás da porta não estão pessoas aleatórias, mas motoristas que passaram por filtros. Já a equipe de resposta a emergências da Waymo existe apenas nos EUA e é certificada para tarefas mais complexas, como procedimentos após acidentes.
Destaques
- O número de agentes de assistência remota de plantão na Waymo a qualquer momento é de aproximadamente 70; e a frota conta com 3.000 veículos.
- A latência média unidirecional até os centros nos EUA é de cerca de 150 ms, e nos centros no exterior, de cerca de 250 ms.
- Na teleoperação, a latência de controle precisa ficar abaixo de 160 ms; acima de 500 ms, a direção remota é praticamente impossível.
- A NHTSA abriu uma investigação sobre as alegações de operação sem motorista do Cybercab da Tesla.
- A Tesla lançou em Austin, em janeiro de 2026, o serviço de robô-táxi sem supervisão com Model Y.
Por que a Latência é o Coração da Segurança?
Pense que você está jogando um videogame. Se houvesse meio segundo de atraso entre o momento em que você aperta o botão e o movimento do personagem na tela, você não passaria de nenhuma fase. Dirigir um veículo remotamente segue a mesma lógica, mas com consequências muito mais graves. As metas estabelecidas pela 5GAA para a teleoperação são claras: latência de ponta a ponta ideal de 100 ms para o uplink, por onde vão os dados dos sensores, e de 20 ms para o downlink, por onde chegam os comandos de controle. Segundo experimentos com operadores humanos, com latências abaixo de 100 ms a direção remota geralmente é possível, mas acima disso o desempenho se degrada rapidamente. Um estudo acadêmico conclui que, para um controle adequado, a latência deve ser mantida abaixo de 160 ms. Entre 300 e 500 ms é desafiador, e acima de 500 ms é praticamente impossível.
Os próprios dados da Waymo se encaixam nesse cenário: latência média unidirecional de cerca de 150 ms até os centros de operações nos EUA, e de cerca de 250 ms nos centros no exterior. Ou seja, conectar-se a um centro de assistência no exterior significa estar bem acima do limiar crítico em termos de controle. Neste ponto, vale lembrar um detalhe importante: o modelo da Waymo não é controle direto, mas recomendação. Uma latência de 250 ms para uma recomendação não incomodaria, mas em um cenário em que alguém realmente assume o volante, esse número se torna vital.
Por que Transmitir o LiDAR via 5G é Tão Difícil?
Se você quiser enviar para fora os dados dos sensores gerados por um veículo autônomo, vai se deparar com um gargalo gigantesco. De acordo com um estudo de campo real de 5G realizado em Minneapolis, 78,3% dos dados de sensores transmitidos por um veículo autônomo vêm do LiDAR e 18% da câmera. Enquanto uma única câmera exige 8 Mbps, um LiDAR de 64 ou 128 feixes exige uma capacidade de 277 ou 307 Mbps. A média de uplink das redes 5G comerciais fica em torno de 47-77,7 Mbps, dependendo da operadora. Em resumo, transmitir o LiDAR com o 5G de hoje é quase impossível sem compressão agressiva.
E esse não é apenas um problema de largura de banda. As transições entre células, ou seja, o salto do telefone de uma estação base para outra, podem aumentar o atraso de quadros do sensor em até 85%. Condições de canal degradadas aumentam a latência em cerca de 48%. O mais perigoso é o seguinte: Os chamados atrasos de fila, os momentos em que a rede fica mais lenta, podem coincidir exatamente com um evento crítico de segurança. A teleoperação precisa funcionar não em condições perfeitas de laboratório, mas no trânsito real de uma cidade.
Onde a Cadeia de Percepção Termina com a Intervenção Humana?
A cadeia de percepção do veículo é composta por radar, câmera e lidar. O radar tem imagem fraca e baixa resolução; a câmera é boa, mas dependente de luz. O lidar perde desempenho em ambientes com neblina, chuva e fumaça, além de ser caro. Ou seja, o sistema não vê tudo com clareza em todas as condições. É exatamente essa incerteza que gera a necessidade do contexto humano: os sensores veem algo, mas quando se torna difícil interpretar o que é essa coisa e transformá-la em decisão, entra em cena o humano mencionado acima. A cadeia de percepção começa com as máquinas, mas o último elo que se transforma em decisão, na maioria das vezes, ainda é um cérebro.
A Promessa Sem Motorista: Promessa ou Realidade?
A Waymo se recusa a comparar isso a um centro de distribuição de aviação; segundo a posição da empresa, a assistência remota é uma ferramenta de intervenção limitada, usada para tirar o veículo de situações excepcionais. Mas as vozes críticas são muito mais duras. O pesquisador de segurança Philip Koopman escreve que o setor de robotáxis declara derrota nos casos extremos e se agarra aos assistentes remotos como solução; ele enfatiza que, enquanto existirem casos extremos de cauda pesada, será necessária intervenção humana para que os robotáxis operem em vias públicas. Segundo ele, todos os robotáxis têm um motorista remoto.
Do lado dos reguladores, também não há inatividade. A NHTSA abriu uma investigação sobre as alegações de segurança sem motorista do Tesla Cybercab; há avaliações de que a confiança na teleoperação enfraquece a alegação de operação sem motorista, e de que os operadores remotos dirigem diretamente os veículos quando o sistema autônomo comete erros. Em uma audiência no Senado dos EUA, ficou evidente que as empresas de robotáxis confiam em operadores humanos remotos quando os sistemas falham ou enfrentam situações difíceis.
Do lado da Tesla, a história é outra. A empresa lançou em Austin, em janeiro de 2026, o serviço de robotáxi sem supervisão com os Model Y e, em seguida, adicionou os Cybercabs dedicados. Mas o analista Brad Templeton argumenta que esse serviço provavelmente não é realmente sem supervisão. Por outro lado, a Tesla afirma que o seu software Full Self-Driving é 10 vezes mais seguro do que os motoristas humanos; mas os números que apoiam essa afirmação estão a ser questionados e há indícios sérios de que os próprios instrutores de IA da Tesla não confiam nesta tecnologia. Após anos de promessas quebradas, proprietários da Tesla moveram ações contra a empresa em relação às capacidades do FSD.
Dois Modelos, Duas Realidades Diferentes
Agora vamos esclarecer o panorama geral. No setor existem, na verdade, duas abordagens diferentes, e não devemos confundi-las:
| Característica | Modelo Waymo (recomendação) | Teleoperação clássica |
|---|---|---|
| Papel do ser humano | Consultor que dá recomendações | Operador que conduz o veículo diretamente |
| Monitorização contínua | Não; conecta-se quando o veículo solicita | Geralmente conexão ininterrupta |
| Tolerância à latência | Relativamente alta (150-250 ms de mediana) | Menos de 160 ms é obrigatório para o controlo |
| Posição da Zoox/Nuro | Admitirem que ambas as empresas dependem de equipas de assistência remota | |
| Crítica ao setor | Segundo Koopman, todos os robotáxis têm um motorista remoto | |
Esta distinção forma o cerne da questão. No modelo de recomendação, a latência nem sempre é crítica, mas no modelo de controlo cada milissegundo conta. Se as empresas não esclarecerem qual modelo utilizam, a alegação de que não há motorista continuará a ser apenas uma frase de marketing vazia.
Então, é verdade que não há motorista nos robotáxis?
Não há um ser humano sentado ao volante; isso é verdade. Mas a alegação de que não há motorista não significa que não haja nenhum ser humano por trás do veículo. A verdade é esta: Quando o carro se depara com uma situação que não consegue resolver sozinho, chama um ser humano a vários quilómetros de distância, recebe a sua sugestão e toma a decisão. Em alguns casos, a equipa na estrada recupera manualmente o local onde o sistema ficou sem alternativas. Ou seja, os robotáxis hoje não são totalmente autónomos; são sistemas com elevada autonomia e apoio humano. Isso não os torna inúteis, pelo contrário, são alguns dos sistemas de condução mais avançados do mundo. Mas é fundamental separar a promessa da realidade: Se algo te diz que não tem motorista, também deves perguntar não só quem não está no assento, mas onde está quem te salvou.
O que me faz pensar é o seguinte: se no futuro estes centros de assistência remota crescerem e se tornarem uma verdadeira profissão, a alegação de que não há motorista tornar-se-á mais significativa, ou será que apenas mudamos o nome da coisa? Qual pensas tu que é?
Fontes
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, fevereiro de 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, maio de 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, fevereiro de 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA abre investigação sobre as alegações de segurança do Tesla Cybercab (Automotive World)
- O Robotaxi Cybercab da Tesla provavelmente não está 'sem supervisão' (Forbes, out de 2026)
- As pessoas que apoiam a sua viagem de robotáxi (Zoox Journal, set de 2024)