Operatorzy zdalni stojący za robotaxami
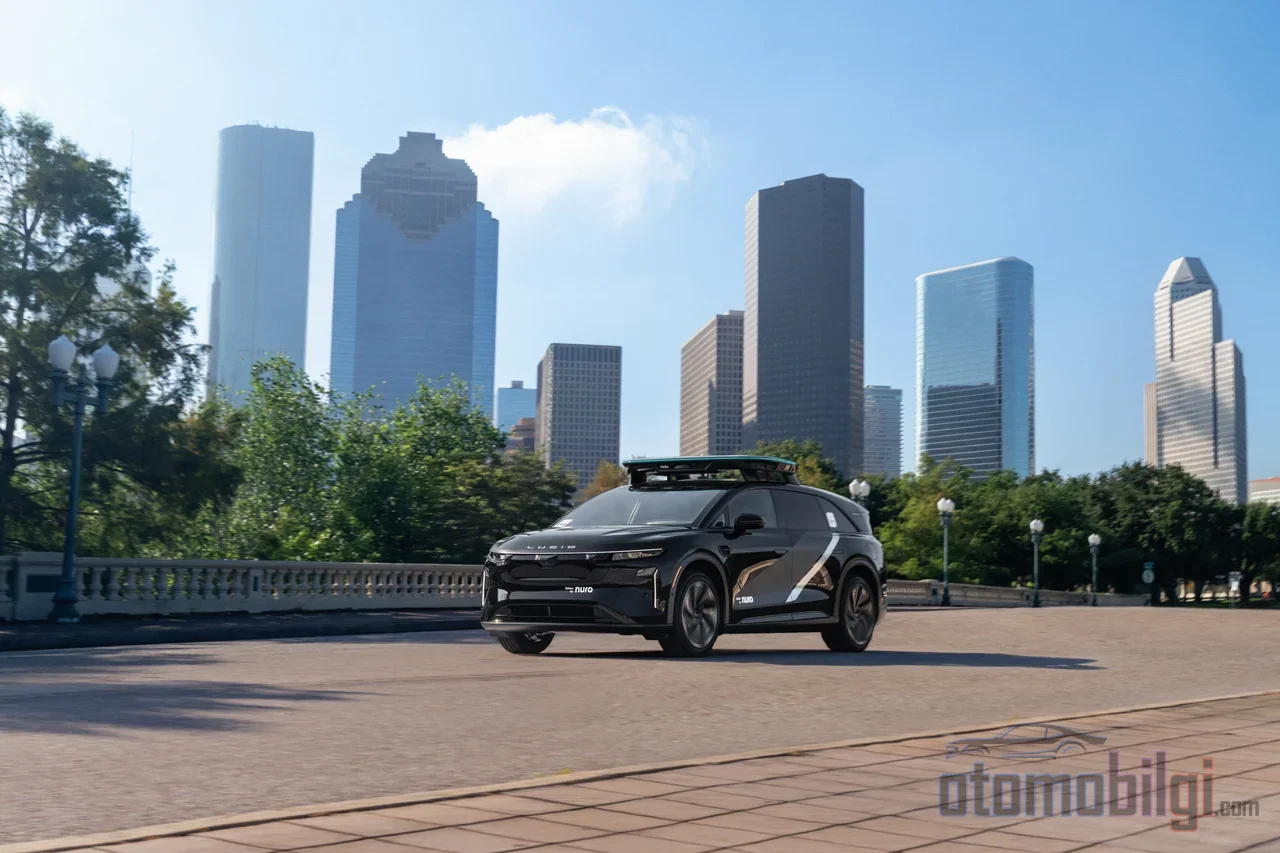
Siadasz na swoje miejsce, a na przednim fotelu nie ma kierownicy, ani pedałów, ani kierowcy. Samochód jedzie pasem, sam pokonuje zakręty. Potem pojawia się budowa: pachołki nie są ustawione w zwyczajnym porządku, nie wiadomo, który pas jest zamknięty. Samochód się zatrzymuje. I właśnie w tej chwili człowiek, który patrzy na ekran wiele kilometrów dalej, zaczyna mówić. Czy to wciąż jest podróż bez kierowcy, czy podróż z niewidzialnym kierowcą?
Firmy robotaksjówkowe zwykle zbywają to dwoma słowami: zdalna pomoc. W rzeczywistości za tym pojęciem kryje się znacznie ciekawsza rzeczywistość. Według oficjalnego oświadczenia Waymo zespoły zdalnej pomoc udzielają pojazdom rad i wsparcia, ale nie kontrolują ich bezpośrednio. Z drugiej strony przesłuchanie w Senacie USA wyraźnie ujawniło, że branża w trudnych sytuacjach polega na zdalnych operatorach ludzkich; nawet NHTSA wszczęła dochodzenie w sprawie deklaracji Tesli o bezkierowcowym Cybercabie. Odkryjmy więc tę niewidzialną warstwę warstwa po warstwie.
Kiedy Dokładnie Włącza się Zdalny Operator?
Model opisywany przez Waymo działa tak: Agenci zdalnej pomoc nie obserwują pojazdów nieprzerwanie. Zamiast tego, gdy autonomiczny system jazdy sam napotka niepewność, żąda informacji. Operator wysyła sugestię, ale ostateczną decyzję podejmuje pojazd; system może wybrać, czy skorzystać z tej rady, czy ją odrzucić. Czyli nie prowadzą samochodu klasycznym padem do gier - działają raczej jak doradca na drugim końcu telefonu.
Typowe scenariusze brzmią znajomo z codziennego życia: potwierdzenie, który pas faktycznie jest zamknięty na budowie o nietypowym układzie pachołków, wyjaśnienie, co robić w niejasnych sytuacjach zarządzania ruchem, omówienie planu uniknięcia wymijanego pojazdu. W najbardziej złożonych sytuacjach operator może zaproponować konkretny pas lub trasę ocenianą przez pojazd. Ale jeśli pojazd uzna, że nie jest to bezpieczne, może się zatrzymać, a w niektórych przypadkach konieczna jest ręczna interwencja ekipy ratunkowej na drodze. Pomyśl sobie: zgadnij, kto przychodzi z ratunkiem, gdy system zwany w pełni autonomicznym zostaje zmuszony do zbocza, z którego sam nie potrafi wyjechać.
70 Ludzi, 3 000 Pojazdów: Czy Mit Monitorowania Upada?
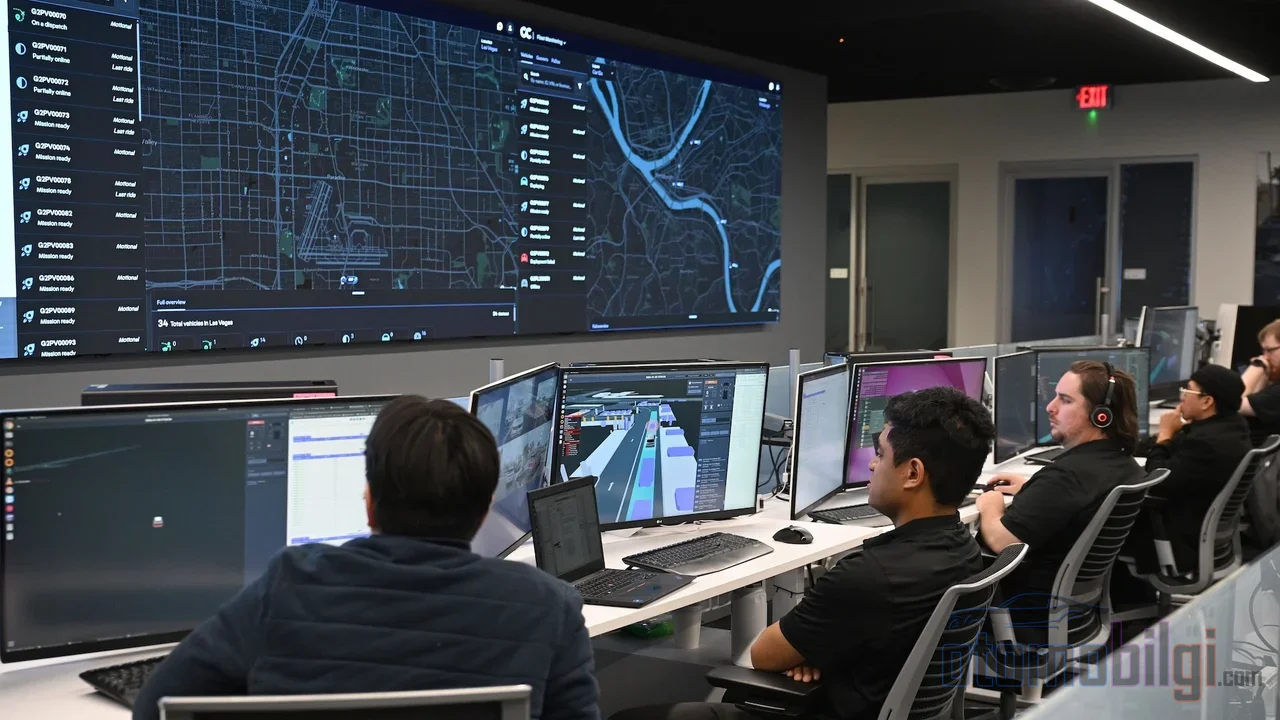
Oto najbardziej uderzająca liczba, o której większość osób nie ma pojęcia: Na stan z 17 lutego 2026 roku liczba agentów zdalnej pomoc Waymo jednocześnie na służbie na całym świecie wynosi około 70 osób. W przeciwieństwie do tego flota liczy 3 000 pojazdów, pojazdy pokonują tygodniowo ponad 4 miliony mil i realizowane jest ponad 400 000 przejazdów. 70 osób nie może monitorować 3 000 samochodów w czasie rzeczywistym - a firma sama mówi, że nie prowadzi ciągłego nadzoru. Ten współczynnik nie jest wskaźnikiem monitorowania, to po prostu liczba personelu na służbie. Nie wydaje ci się to dziwne, że w systemie zwanym bezkierowcowym są ludzie, ale oni prawie w ogóle nie patrzą na ekrany; odpowiadają dopiero, gdy samochód się odezwie?
Po stronie Zoox sytuacja wygląda nieco bardziej klasycznie: Firma prowadzi dział Operacji Floty, który utrzymuje flotę w gotowości dzięki całodobowej zdalnej pomocy i wsparciu pasażerów, serwisowi oraz operacjom drogowym. Zoox tego nie ukrywa; podkreśla, że nie ma kierowcy, ale bezpieczeństwo stanowi fundament projektu. Nuro podobnie przyznaje, że opiera się na zespołach zdalnej pomocy. Czyli trzej wielcy gracze robotaxi oficjalnie przyznają, że za kulisami jest człowiek - choć nazwa i zakres tego przyznania są różne.
Ponadto rekrutacja tych operatorów wcale nie jest luźna. Wymagane jest prawo jazdy, sprawdzana jest historia jazdy, przeprowadzana jest kontrola rejestru karnego, testy narkotykowe oraz oceny ślepoty barw i percepcji przestrzennej. Czyli za drzwiami nie siedzą przypadkowe osoby, lecz kierowcy przejści przez filtr selekcji. Zespół interwencji awaryjnych Waymo znajduje się natomiast wyłącznie w USA i jest certyfikowany do bardziej złożonych zadań, takich jak procedury po wypadku.
Najważniejsze informacje
- Liczba agentów zdalnej pomocy Waymo będących na dyżurze w danym momencie to około 70; flota liczy natomiast 3000 pojazdów.
- Jednokierunkowe medianowe opóźnienie do centrów w USA wynosi około 150 ms, a w ośrodkach zagranicznych około 250 ms.
- W teleoperacji opóźnienie kontrolne musi pozostać poniżej 160 ms; powyżej 500 ms zdalne prowadzenie pojazdu jest niemal niemożliwe.
- NHTSA wszczęła dochodzenie w sprawie bezkierowcowych roszczeń dotyczących Tesli Cybercab.
- Tesla uruchomiła w Austin w styczniu 2026 usługę robotaxi bez nadzoru, wykorzystując modele Y.
Dlaczego Opóźnienie to Serce Bezpieczeństwa?
Wyobraź sobie, że grasz w grę wideo. Gdyby między naciśnięciem klawisza a ruchem postaci na ekranie była półsekundowa zwłoka, nie ominąłbyś żadnej przeszkody. Prowadzenie pojazdu na odległość działa na tej samej zasadzie, ale ze znacznie poważniejszymi konsekwencjami. Cele wyznaczone przez 5GAA dla teleoperacji są jasne: Dla łącza wstępnego, przez które wysyłane są dane z czujników, idealne opóźnienie end-to-end wynosi 100 ms, a dla łącza zwrotnego, przez które przychodzą komendy sterujące, 20 ms. Według eksperymentów z operatorami ludzkimi zdalne kierowanie jest zwykle możliwe przy opóźnieniach poniżej 100 ms, ale powyżej tej wartości wydajność szybko spada. Badanie akademickie wykazało, że dla wystarczającej kontroli opóźnienie musi być utrzymane poniżej 160 ms. Zakres 300-500 ms jest wymagający, a powyżej 500 ms niemal niemożliwy.
Dane Waymo dobrze wpisują się w ten obraz: Jednokierunkowe medianowe opóźnienie do centrów operacyjnych w USA to około 150 ms, a w ośrodkach zagranicznych około 250 ms. Czyli połączenie z zagranicznym centrum pomocy oznacza znaczne przekroczenie progu krytycznego dla kontroli. W tym miejscu przypomnę o ważnym szczególe: Model Waymo to nie bezpośrednia kontrola, lecz doradztwo. Chociaż opóźnienie 250 ms dla porady nie przeszkadza, w scenariuszu, w którym ktoś faktycznie przejmuje kierownicę, ta liczba nabiera kluczowego znaczenia.
Dlaczego Przesyłanie LiDAR przez 5G Jest Tak Trudne?
Jeśli chcesz przesyłać na zewnątrz dane z czujników generowane przez pojazd autonomiczny, stajesz przed ogromnym wyzwaniem przepustowości. Według rzeczywistego badania terenowego sieci 5G przeprowadzonego w Minneapolis 78,3% danych z czujników przesyłanych przez pojazd autonomiczny pochodzi z LiDAR-u, a 18% z kamer. Podczas gdy pojedyncza kamera wymaga 8 Mb/s, LiDAR o 64 lub 128 wiązkach wymaga przepustowości 277 lub 307 Mb/s. Średnia łącza upstream w komercyjnych sieciach 5G wynosi w zależności od operatora około 47-77,7 Mb/s. Krótko mówiąc, przesyłanie danych z LiDAR-u przez dzisiejszą sieć 5G bez agresywnej kompresji jest prawie niemożliwe.
A to nie tylko problem przepustowości. Przełączenia między komórkami, czyli przeskakiwanie telefonu z jednej stacji bazowej na drugą, mogą zwiększyć opóźnienie klatek czujników nawet o 85%. Pogarszające się warunki kanału zwiększają opóźnienie o około 48%. Najbardziej niebezpieczne jest to: opóźnienia kolejkowe, czyli momenty, w których sieć jest najwolniejsza, mogą zbiec się w czasie z zdarzeniem krytycznym dla bezpieczeństwa. Teleoperacja musi działać nie w idealnych warunkach laboratoryjnych, lecz w rzeczywistym ruchu miejskim.
Gdzie kończy się łańcuch percepcji wraz z interwencją człowieka?
Łańcuch percepcji w pojeździe składa się z radaru, kamery i lidaru. Radar ma słabe obrazowanie i niską rozdzielczość; kamera jest dobra, ale zależna od światła. Lidar traci wydajność w warunkach mgły, deszczu i dymu, a przy tym jest drogi. Czyli system nie widzi wszystkiego wyraźnie w każdych warunkach. Ta niepewność rodzi właśnie potrzebę ludzkiej kontekstualizacji: czujniki coś widzą, ale gdy interpretacja, co to jest, i przekształcenie tego w decyzję staje się trudne, włącza się człowiek znajdujący się powyżej. Łańcuch percepcji zaczyna się od maszyn, ale ostatnim ogniwem przekształcanym w decyzję wciąż często jest mózg.
Twierdzenie o jeździe bez kierowcy: Obietnica czy rzeczywistość?
Waymo odmawia porównywania tego do centrum dystrybucji lotniczej; według stanowiska firmy zdalna pomoc to ograniczone narzędzie interwencji służące do wyciągania pojazdu z sytuacji nietypowych. Ale głosy krytyczne są znacznie ostrzejsze. Badacz bezpieczeństwa Philip Koopman pisze, że branża robotaxi ogłasza porażkę w sytuacjach brzegowych i w ramach rozwiązania chwyta się zdalnych asystentów; podkreśla, że dopóki istnieją ciężkie sytuacje brzegowe z długim ogonem, do pracy robotaxi na drogach publicznych będzie potrzebny człowiek. Jego zdaniem każdy robotaxi ma swojego zdalnego kierowcę.
Strona regulacyjna też nie siedzi bezczynnie. NHTSA wszczęła dochodzenie dotyczące twierdzeń o bezpieczeństwie Tesli Cybercab bez kierowcy; istnieją oceny, że zaufanie do teleoperacji osłabia twierdzenie o jeździe bez kierowcy, a zdalni operatorzy bezpośrednio prowadzą pojazdy, gdy system autonomiczny popełnia błąd. Podczas przesłuchania w Senacie USA wyszło na jaw, że firmy robotaxi polegają na zdalnych operatorach-ludziach, gdy systemy zawodzą lub napotykają trudne sytuacje.
Tesla to osobna historia. Firma uruchomiła w styczniu 2026 w Austin beznadzorową usługę robotaxi z modelami Model Y, a następnie dodała dedykowane Cybercaby. Ale analityk Brad Templeton twierdzi, że ta usługa prawdopodobnie tak naprawdę nie jest beznadzorowa. Z drugiej strony Tesla twierdzi, że oprogramowanie Full Self-Driving jest 10 razy bezpieczniejsze niż ludzcy kierowcy; jednak liczby mające potwierdzać to twierdzenie są kwestionowane, a istnieją poważne ustalenia, że własni szkoleniowcy sztucznej inteligencji Tesli nie ufają tej technologii. Po latach złamanych obietnic właściciele Tesli wytoczyli firmie proces dotyczący możliwości FSD.
Dwa modele, dwie różne rzeczywistości
Uściślijmy teraz pełny obraz. W branży faktycznie istnieją dwa różne podejścia i nie wolno ich mylić:
| Cecha | Model Waymo (doradztwo) | Klasyczna teleoperacja |
|---|---|---|
| Rola człowieka | Doradca udzielający wskazówek | Operator bezpośrednio prowadzący pojazd |
| Ciągły nadzór | Brak; łączy się, gdy pojazd o to poprosi | Zwykle połączenie nieprzerwane |
| Tolerancja opóźnień | Relatywnie wysoka (mediana 150–250 ms) | Do przejęcia kontroli wymagane poniżej 160 ms |
| Pozycja Zoox/Nuro | Przyznanie obu firm, że opierają się na zespołach zdalnej pomocy | |
| Krytyka branży | Według Koopmana każdy robotaxi ma swojego zdalnego kierowcę | |
To rozróżnienie stanowi sedno problemu. W modelu doradztwa opóźnienie rzadko bywa krytyczne, ale w modelu kontroli liczy się każda milisekunda. Jeśli firmy nie doprecyzują, którego modelu używają, twierdzenie o braku kierowcy pozostaje pustym sloganem marketingowym.
Czyli czy w robotaxi faktycznie nie ma kierowcy?
Za kierownicą nie siedzi człowiek; to prawda. Ale twierdzenie o braku kierowcy nie oznacza, że za pojazdem nie stoi żaden człowiek. Prawda jest taka: Gdy samochód trafi w sytuację, której sam nie rozwiąże, woła człowieka oddalonego o kilometry, przyjmuje jego sugestię i podejmuje decyzję. W niektórych przypadkach miejsce, w którym system okazał się bezradny, ręcznie ratuje zespół znajdujący się na drodze. Czyli robotaxi nie są dziś w pełni autonomiczne; to systemy o wysokim poziomie autonomii wspierane przez człowieka. Nie czyni ich to bezużytecznymi - wręcz przeciwnie, należą do najbardziej zaawansowanych systemów jazdy na świecie. Ale trzeba oddzielać obietnice od rzeczywistości: Jeśli coś mówi ci, że jest bez kierowcy, powinieneś zapytać nie tylko, kto siedzi w fotelu, ale także gdzie i kto cię ratuje.
Mnie skłania do myślenia to: jeśli w przyszłości te centra zdalnej pomocy rozrosną się i staną się prawdziwym zawodem, czy twierdzenie o braku kierowcy stanie się wtedy bardziej znaczące, czy też po prostu zmienimy nazwę tej pracy? Co ty na to?
Źródła
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, luty 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, maj 2024)
- Waymo broni zatrudniania pracowników zdalnej pomocy w operacjach robotaxi (Reuters, luty 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA wszczyna dochodzenie w sprawie deklaracji bezpieczeństwa Tesla Cybercab (Automotive World)
- Robotaxi Tesla Cybercab prawdopodobnie nie jest "bez nadzoru" (Forbes, październik 2026)
- Ludzie, którzy wspierają Twoją podróż robotaxi (Zoox Journal, wrzesień 2024)