Los operadores remotos detrás de los robotaxis
Te sientas en tu asiento, no hay volador en el asiento delantero, no hay pedales, ni tampoco conductor. El coche avanza por su carril y toma las curvas por sí solo. Luego aparece una obra: los conos no están en la disposición habitual y no se sabe qué carril está cerrado. El coche se detiene. Y justo en ese momento, a kilómetros de distancia, una persona que mira una pantalla empieza a hablar. Entonces, ¿sigue siendo un viaje sin conductor, o es un viaje con un conductor invisible?
Las empresas de robotaxis suelen despachar esto con dos palabras: asistencia remota. En realidad, detrás de este concepto hay una realidad mucho más interesante. Según la declaración oficial de Waymo, los equipos de asistencia remota ofrecen consejos y apoyo a los vehículos, pero no los controlan directamente. Por otra parte, una audiencia en el Senado de EE. UU. dejó claramente expuesto que el sector confía en operadores humanos remotos en situaciones difíciles; incluso la NHTSA abrió una investigación sobre las afirmaciones de que el Tesla Cybercab circula sin chófer. Vamos a desentrañar capa por capa esta capa invisible.
¿Cuándo Exactamente Interviene el Operador Remoto?
El modelo que describe Waymo funciona así: Los agentes de asistencia remota no vigilan los vehículos constantemente. En cambio, cuando el sistema de conducción autónoma se encuentra con una incertidumbre, solicita información. El operador envía una sugerencia, pero la decisión final la toma el vehículo; el sistema puede elegir tanto usar esa recomendación como rechazarla. Es decir, no conducen el coche con un mando de videojuego en el sentido clásico; trabajan más bien como un asesor al otro lado del teléfono.
Los escenarios típicos suenan familiares de la vida cotidiana: Verificar qué carril está realmente cerrado en una obra con una disposición inusual de conos, aclarar qué hacer en situaciones de gestión del tráfico poco claras, discutir el plan de esquiva ante un vehículo derrapante. En los casos más complejos, el operador puede sugerir un carril o una ruta específica que el vehículo ha evaluado. Pero si el vehículo decide que no es seguro, puede detenerse y, en algunos casos, se necesita la intervención manual del equipo de rescate en la vía para continuar el viaje. Piénsalo un momento: cuando un sistema llamado totalmente autónomo es forzado a subir una pendiente que no puede superar por sí solo, adivina quién viene al rescate.
70 Personas, 3.000 Vehículos: ¿Se Derrumba el Mito de la Vigilancia?
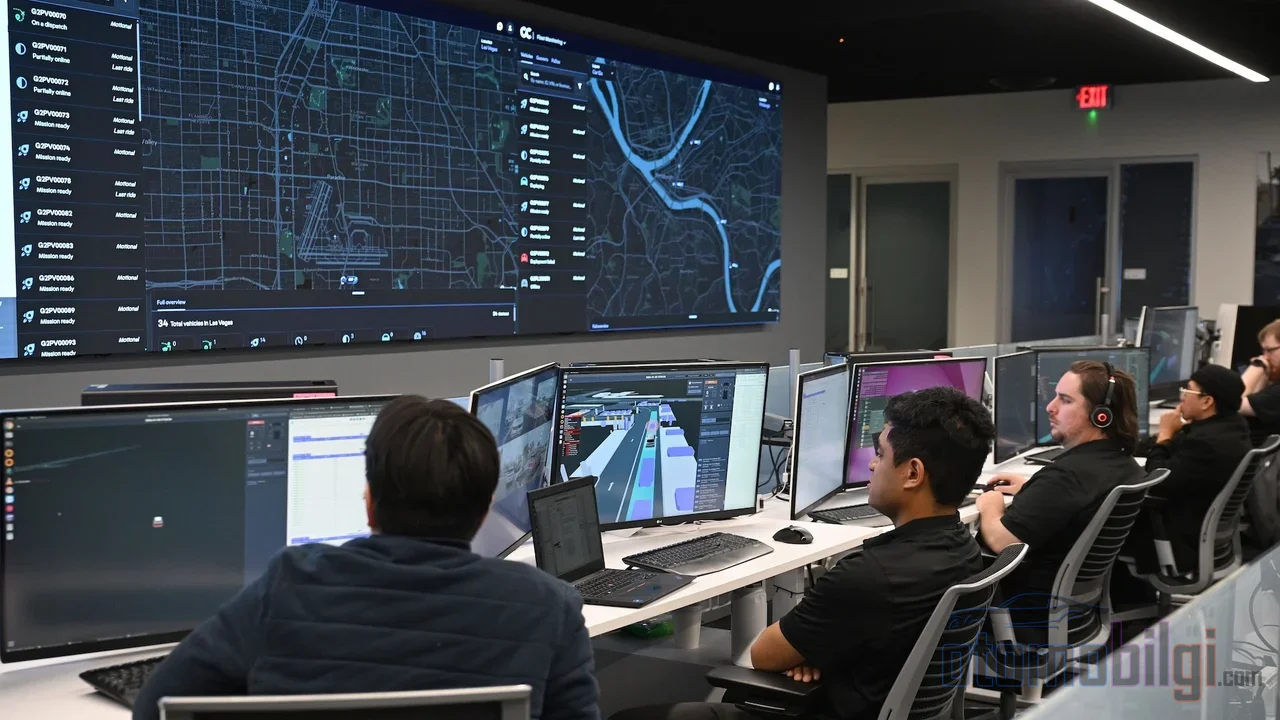
Aquí está el dato más impactante que casi nadie conoce: A fecha del 17 de febrero de 2026, el número de agentes de asistencia remota de Waymo en servicio en el mundo en todo momento es de aproximadamente 70 personas. En contraste, la flota se compone de 3.000 vehículos, los vehículos recorren más de 4 millones de millas por semana y se realizan más de 400.000 viajes. 70 personas no pueden vigilar 3.000 coches en tiempo real, y la propia empresa ya dice que no se realiza una vigilancia constante. Esta cifra no es una tasa de vigilancia, es solo el número de personal en servicio. ¿No te resulta extraño que en un sistema que dicen sin chófer haya personas, pero que casi nunca miren la pantalla; que solo respondan cuando el coche les llama?
En el caso de Zoox, la situación es un poco más clásica: La empresa opera una unidad de Operaciones de Flota que mantiene la flota en pie con asistencia remota y apoyo a pasajeros 24/7, además de mantenimiento y operaciones de ruta. Y Zoox no lo oculta; subraya que no hay conductor, pero que la seguridad está en el corazón del diseño. Nuro, de manera similar, admite que depende de equipos de asistencia remota. Es decir, los tres grandes actores del robotaxi admiten oficialmente que hay humanos detrás - aunque el nombre y el alcance de esa admisión sean diferentes.
Además, la contratación de estos operadores no es en absoluto relajada. Se exige licencia de conducir, se revisa el historial de conducción, hay verificación de antecedentes penales, pruebas de drogas y evaluaciones de daltonismo y percepción espacial. Es decir, detrás de la pantalla no hay cualquiera, sino conductores que han pasado por filtros. El equipo de respuesta de emergencia de Waymo se encuentra únicamente en EE. UU. y está certificado para tareas más complejas como los procedimientos tras un accidente.
Lo más destacado
- El número de agentes de asistencia remota de Waymo en turno en todo momento ronda los 70; y la flota cuenta con 3.000 vehículos.
- La latencia mediana unidireccional hacia sus centros en EE. UU. es de aproximadamente 150 ms, y en los centros en el extranjero de unos 250 ms.
- En la teleoperación, la latencia para el control debe mantenerse por debajo de 160 ms; por encima de 500 ms la conducción remota es casi imposible.
- La NHTSA abrió una investigación sobre las afirmaciones de que el Tesla Cybercab opera sin conductor.
- Tesla lanzó en enero de 2026 su servicio de robotaxi sin supervisión en Austin con Model Y.
¿Por qué la latencia es el corazón de la seguridad?
Imagina que estás jugando a un videojuego. Si hubiera medio segundo de retraso entre el momento en que pulsas el botón y el movimiento del personaje en pantalla, no superarías a ningún equipo. Conducir un vehículo a distancia sigue la misma lógica, pero con consecuencias mucho más graves. Los objetivos que la 5GAA ha establecido para la teleoperación son claros: para el enlace ascendente por donde viajan los datos de los sensores, la latencia ideal de extremo a extremo es de 100 ms, y para el enlace descendente por donde llegan los comandos de control, de 20 ms. Según experimentos con operadores humanos, con latencias por debajo de 100 ms la dirección remota generalmente es posible, pero por encima de ese valor el rendimiento se degrada rápidamente. Un estudio académico revela que, para un control adecuado, la latencia debe mantenerse por debajo de 160 ms. Entre 300 y 500 ms es exigible, y por encima de 500 ms es casi imposible.
Los propios datos de Waymo encajan en este panorama: la latencia mediana unidireccional hacia los centros de operación en EE. UU. es de unos 150 ms, y hacia los centros en el extranjero de unos 250 ms. Es decir, conectarse a un centro de asistencia en el extranjero significa estar bastante por encima del umbral crítico en términos de control. En este punto, permíteme recordarte un detalle importante: el modelo de Waymo no es control directo, sino asesoramiento. Aunque una latencia de 250 ms no te molestaría para un consejo, en un escenario donde alguien realmente toma el volante, esa cifra se vuelve vital.
¿Por qué es tan difícil transmitir el LiDAR a través de 5G?
Si quieres enviar hacia fuera los datos de sensores que genera un vehículo autónomo, te encontrarás con un tubo gigantesco. Según un trabajo de campo real sobre 5G realizado en Minneapolis, el 78,3% de los datos de sensores que transmite un vehículo autónomo proviene del LiDAR y el 18% de la cámara. Mientras una sola cámara solicita 8 Mbps, un LiDAR de 64 o 128 haces requiere una capacidad de 277 o 307 Mbps. El promedio de enlace ascendente de las redes 5G comerciales ronda, según el operador, los 47-77,7 Mbps. En resumen, sin una compresión agresiva es casi imposible transmitir el LiDAR con el 5G de hoy.
Y este no es solo un problema de ancho de banda. Los traspasos entre celdas, es decir, cuando el teléfono salta de una estación base a otra, pueden aumentar hasta un 85% la latencia de los fotogramas de los sensores. El deterioro de las condiciones del canal aumenta la latencia en aproximadamente un 48%. Lo más peligroso es lo siguiente: Las llamadas latencias de cola, es decir, los momentos en que la red está más lenta, pueden coincidir con un evento crítico para la seguridad. La teleoperación debe funcionar no en condiciones perfectas de laboratorio, sino en el tráfico real de una ciudad.
¿Dónde Termina la Cadena de Percepción y Empieza la Intervención Humana?
La cadena de percepción del vehículo está formada por el radar, la cámara y el lidar. El radar tiene una imagen débil y baja resolución; la cámara es buena, pero depende de la luz. El lidar pierde rendimiento en entornos con niebla, lluvia y humo, además de ser caro. Es decir, el sistema no ve todo con claridad en todas las condiciones. Esa incertidumbre es precisamente la que genera la necesidad del contexto humano: los sensores ven algo, pero cuando se vuelve difícil interpretar qué es eso y convertirlo en una decisión, entra en juego el ser humano de arriba. La cadena de percepción comienza con las máquinas, pero el último eslabón que se convierte en decisión sigue siendo, en la mayoría de los casos, un cerebro.
La Afirmación de que no hay Conductor: ¿Promesa o Realidad?
Waymo se niega a compararlo con un centro de distribución de aviones; según la postura de la empresa, la asistencia remota es una herramienta de intervención limitada que sirve para sacar al vehículo de situaciones excepcionales. Pero las voces críticas son mucho más duras. El investigador en seguridad Philip Koopman escribe que el sector de los robotaxis declara la derrota ante los casos límite y se refugia en los asistentes remotos como solución; subraya que, mientras existan casos límite de cola pesada, se necesitarán personas para que los robotaxis operen en vías públicas. Según él, todos los robotaxis tienen un conductor remoto.
El lado regulatorio tampoco se queda quieto. La NHTSA abrió una investigación sobre las afirmaciones de seguridad sin conductor del Tesla Cybercab; hay evaluaciones que indican que la confianza depositada en la teleoperación debilita la afirmación de que no hay conductor, y que los operadores remotos conducen directamente los vehículos cuando el sistema autónomo comete un error. En una audiencia del Senado de EE. UU. se reveló que las empresas de robotaxis confían en operadores humanos remotos cuando los sistemas fallan o se enfrentan a situaciones difíciles.
El caso de Tesla es otra historia. La empresa lanzó en Austin en enero de 2026 su servicio de robotaxi sin supervisión con los Model Y, y luego añadió los Cybercab especiales. Pero el analista Brad Templeton sostiene que este servicio probablemente no es realmente autónomo sin supervisión. Por otro lado, Tesla afirma que su software Full Self-Driving es 10 veces más seguro que los conductores humanos; pero las cifras que respaldan esta afirmación son cuestionadas y hay hallazgos serios que indican que los propios entrenadores de inteligencia artificial de Tesla no confían en esta tecnología. Tras años de promesas incumplidas, los propietarios de Tesla han presentado una demanda contra la empresa en relación con las capacidades del FSD.
Dos modelos, dos realidades diferentes
Ahora aclarémoslo con el panorama completo. En realidad hay dos enfoques diferentes en el sector y no hay que confundirlos:
| Característica | Modelo Waymo (asistencia) | Teleoperación clásica |
|---|---|---|
| Papel del ser humano | Asesor que da recomendaciones | Operador que conduce directamente el vehículo |
| Supervisión continua | No; se conecta cuando el vehículo lo solicita | Generalmente conexión ininterrumpida |
| Tolerancia a la latencia | Relativamente alta (mediana de 150-250 ms) | Menos de 160 ms es imprescindible para el control |
| Posición de Zoox/Nuro | Ambas empresas admiten basarse en equipos de asistencia remota | |
| Crítica al sector | Según Koopman, todos los robotaxis tienen un conductor remoto | |
Esta distinción constituye el corazón del problema. En el modelo de asistencia la latencia rara vez es vital, pero en el modelo de control cada milisegundo importa. Si las empresas no aclaran qué modelo utilizan, la afirmación de que no hay conductor seguirá siendo una frase de marketing vacía.
Entonces, ¿realmente no hay conductor en los robotaxis?
No hay un ser humano sentado al volante; esto es cierto. Pero la afirmación de que no hay conductor no significa que no haya ninguna persona detrás del vehículo. La realidad es esta: Cuando el coche se encuentra en una situación que no puede resolver por sí mismo, llama a una persona a kilómetros de distancia, recibe su sugerencia y toma su decisión. En algunos casos, el equipo en la vía rescata manualmente el punto donde el sistema se quedó sin soluciones. Es decir, los robotaxis hoy no son totalmente autónomos; son sistemas de alta autonomía con apoyo humano. Esto no los hace inútiles; al contrario, son algunos de los sistemas de conducción más avanzados del mundo. Pero es imprescindible separar la promesa de la realidad: Si algo te dice que no tiene conductor, también deberías preguntar dónde está y quién te está rescatando, no solo si hay alguien en el asiento.
Lo que me hace pensar es esto: si en el futuro estos centros de asistencia remota crecen y se convierten en una verdadera profesión, ¿la afirmación de que no hay conductor tendrá aún más sentido, o simplemente habremos cambiado el nombre del trabajo? ¿Tú qué crees?
Fuentes
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, feb. de 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, may de 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, feb. de 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- La NHTSA abre una investigación sobre las afirmaciones de seguridad del Tesla Cybercab (Automotive World)
- El Robotaxi Cybercab de Tesla probablemente no es "no supervisado" (Forbes, oct 2026)
- Las personas que apoyan tu viaje en robotaxi (Zoox Journal, sep 2024)