Les opérateurs à distance derrière les robotaxis
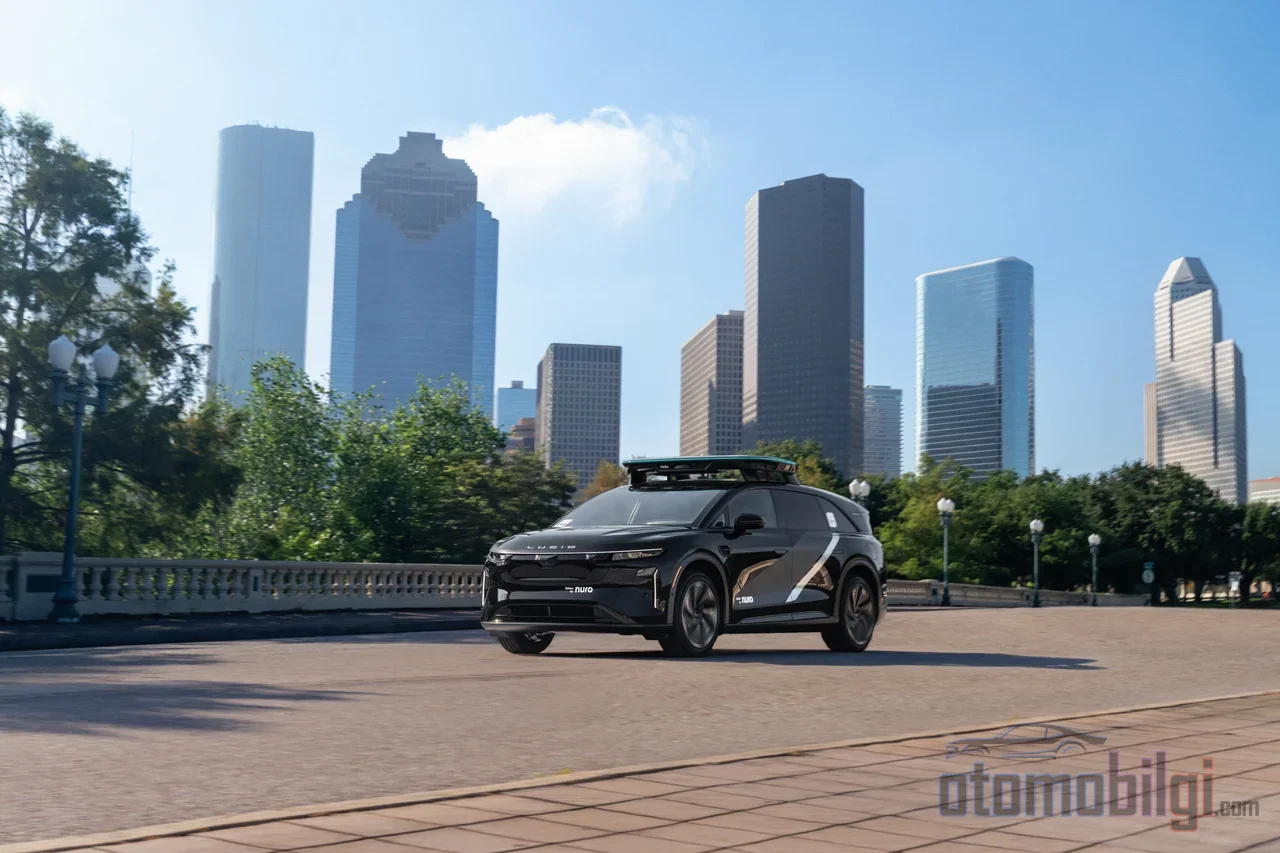
Tu prends place sur ton siège, il n'y a pas de volant à l'avant, pas de pédales, et pas de conducteur. La voiture avance sur sa voie et prend elle-même les virages. Puis un chantier apparaît : les cônes ne sont pas disposés dans l'ordre habituel, impossible de savoir quelle voie est fermée. La voiture s'arrête. Et c'est précisément à ce moment-là qu'un humain, qui regarde un écran à des kilomètres de là, commence à parler. Alors, s'agit-il toujours d'un trajet sans conducteur, ou d'un trajet avec un conducteur invisible ?
Les sociétés de robotaxis éludent généralement la question en deux mots : l'assistance à distance. En réalité, il se cache derrière ce concept une réalité bien plus intéressante. Selon la déclaration officielle de Waymo, les équipes d'assistance à distance fournissent aux véhicules des conseils et un soutien, mais ne les contrôlent pas directement. D'autre part, une audience devant le Sénat américain a clairement révélé que le secteur s'appuie sur des opérateurs humains à distance dans les situations difficiles ; la NHTSA elle-même a ouvert une enquête sur les affirmations de Tesla selon lesquelles le Cybercab serait sans chauffeur. Décortiquons cette couche invisible, couche par couche.
À Quel Moment Exactement l'Opérateur à Distance Intervient-il ?
Le modèle décrit par Waymo fonctionne ainsi : Les agents d'assistance à distance ne surveillent pas les véhicules en permanence. À la place, c'est le système de conduite autonome qui demande des informations lorsqu'il rencontre lui-même une situation ambiguë. L'opérateur envoie une suggestion, mais c'est le véhicule qui prend la décision finale ; le système peut choisir d'utiliser cette recommandation ou de la refuser. Autrement dit, ils ne conduisent pas la voiture avec une manette de jeu au sens classique - ils agissent plutôt comme un conseiller au bout du téléphone.
Les scénarios typiques semblent familiers de la vie quotidienne : vérifier dans un chantier au placement de cônes inhabituel quelle voie est réellement fermée, clarifier quoi faire dans des situations de gestion du trafic ambiguës, discuter d'un plan d'évitement face à un véhicule en dérive. Dans les cas les plus complexes, l'opérateur peut proposer une voie ou un itinéraire spécifique que le véhicule a évalués. Mais si le véhicule juge que ce n'est pas sûr, il peut s'arrêter, et dans certains cas, une intervention manuelle de l'équipe de secours sur place peut s'avérer nécessaire. Imagine un peu : quand un système prétendument entièrement autonome se retrouve bloqué sur une pente qu'il ne peut pas franchir seul, devine qui vient à la rescousse.
70 Humains, 3 000 Véhicules : Le Mythe de la Surveillance S'effondre-t-il ?
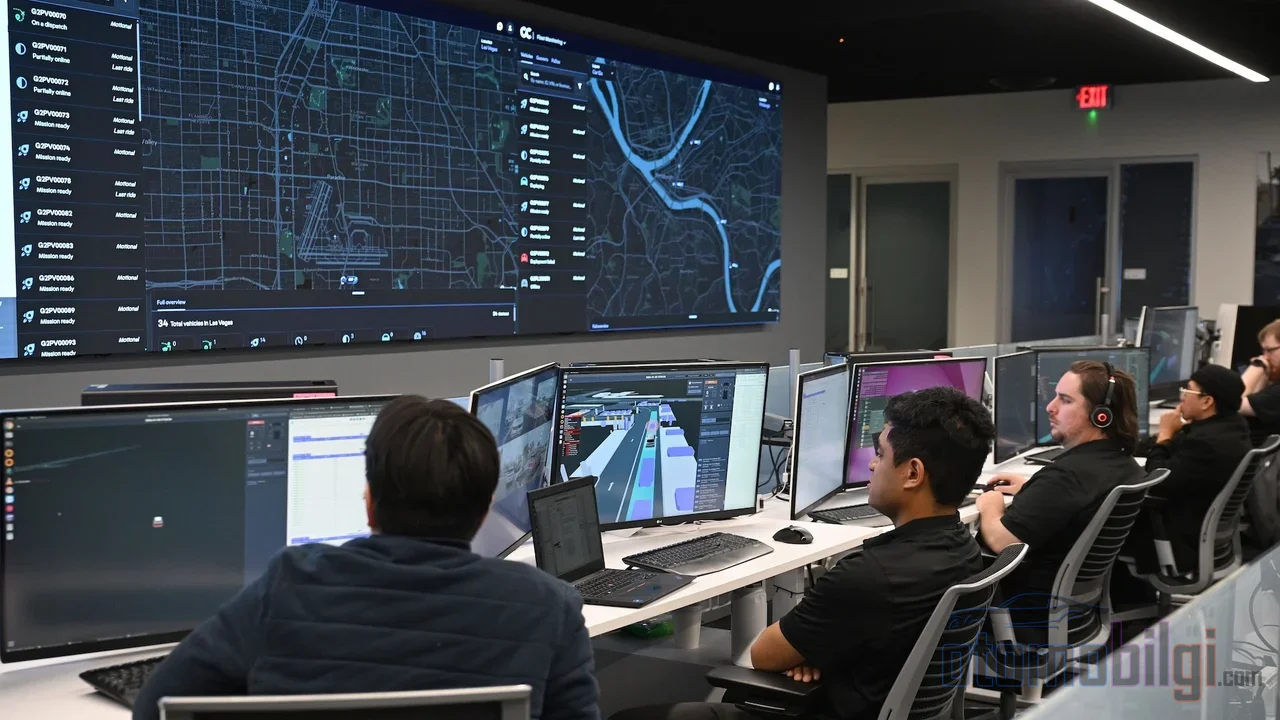
Voici le chiffre le plus frappant, que presque personne ne connaît : au 17 février 2026, le nombre d'agents d'assistance à distance de Waymo en service à tout instant dans le monde est d'environ 70 personnes. En contrepartie, la flotte se compose de 3 000 véhicules, les véhicules parcourent chaque semaine plus de 4 millions de miles et plus de 400 000 trajets sont effectués. 70 personnes ne peuvent pas surveiller 3 000 voitures en temps réel - et l'entreprise elle-même affirme d'ailleurs qu'aucune surveillance continue n'est effectuée. Ce ratio n'est pas un taux de surveillance, c'est simplement le nombre de personnel en service. Ne trouves-tu pas cela étrange : dans un système prétendument sans chauffeur, il y a des humains, mais ils ne regardent presque jamais les écrans ; ils ne répondent que lorsque la voiture les appelle ?
Chez Zoox, la situation est un peu plus classique : L'entreprise exploite une unité d'Opérations de Flotte qui maintient la flotte en activité avec une assistance à distance et un soutien aux passagers 24h/24 et 7j/7, ainsi que la maintenance et les opérations de route. Et Zoox ne le cache pas non plus ; elle souligne qu'il n'y a pas de chauffeur mais que la sécurité est au cœur de la conception. Nuro admet de la même façon qu'elle s'appuie sur des équipes d'assistance à distance. Autrement dit, les trois grands acteurs du robotaxi admettent officiellement qu'il y a des humains derrière - même si le nom et la portée de l'aveu diffèrent.
De plus, le recrutement de ces opérateurs n'a rien de laxiste. Le permis de conduire est exigé, l'historique de conduite est examiné, avec vérification du casier judiciaire, tests de dépistage de drogues, évaluations du daltonisme et de la perception spatiale. Donc derrière l'écran ne se trouvent pas des gens au hasard, mais des conducteurs ayant passé les filtres. Quant à l'équipe d'intervention d'urgence de Waymo, elle n'existe qu'aux États-Unis et est certifiée pour des tâches plus complexes comme les procédures après accident.
Points à retenir
- Le nombre d'agents d'assistance à distance de Waymo en service à tout moment est d'environ 70 ; la flotte compte 3 000 véhicules.
- La latence médiane unidirectionnelle vers leurs centres aux États-Unis est d'environ 150 ms, et d'environ 250 ms pour les centres à l'étranger.
- En téléopération, la latence pour le contrôle doit rester en dessous de 160 ms ; au-dessus de 500 ms, la conduite à distance est presque impossible.
- La NHTSA a ouvert une enquête sur les prétentions de conduite sans chauffeur de la Tesla Cybercab.
- Tesla a lancé en janvier 2026 à Austin son service de robotaxi sans surveillance avec des Model Y.
Pourquoi la latence est-elle le cœur de la sécurité ?
Imagine que tu joues à un jeu vidéo. S'il y avait une demi-seconde de latence entre le moment où tu appuies sur une touche et le moment où le personnage à l'écran bouge, tu ne dépasserais aucune équipe. Conduire un véhicule à distance suit la même logique, mais avec des enjeux bien plus lourds. Les objectifs fixés par la 5GAA pour la téléopération sont clairs : une latence de bout en bout idéale de 100 ms pour la liaison montante qui transporte les données des capteurs, et de 20 ms pour la liaison descendante qui achemine les commandes de contrôle. Selon les expériences avec des opérateurs humains, la direction à distance est généralement possible en dessous de 100 ms de latence, mais au-delà, les performances se dégradent rapidement. Une étude académique établit que la latence doit être maintenue en dessous de 160 ms pour un contrôle suffisant. Entre 300 et 500 ms c'est difficile, et au-dessus de 500 ms c'est presque impossible.
Les propres données de Waymo s'inscrivent dans ce tableau : latence médiane unidirectionnelle d'environ 150 ms vers les centres d'opération aux États-Unis, et d'environ 250 ms vers les centres à l'étranger. Autrement dit, se connecter à un centre d'assistance à l'étranger signifie se situer bien au-dessus du seuil critique pour le contrôle. Je rappelle ici un détail important : le modèle de Waymo n'est pas le contrôle direct, mais la recommandation. Une latence de 250 ms pour une recommandation ne te dérangerait pas, mais dans un scénario où quelqu'un prend réellement le volant, ce chiffre devient vital.
Pourquoi transmettre le LiDAR via la 5G est-il si difficile ?
Si tu veux exporter les données de capteurs produites par un véhicule autonome, tu te heurtes à un goulot d'étranglement colossal. Selon une étude de terrain 5G en conditions réelles menée à Minneapolis, 78,3 % des données de capteurs transmises par un véhicule autonome proviennent du LiDAR et 18 % de la caméra. Alors qu'une seule caméra exige 8 Mbps, un LiDAR à 64 ou 128 faisceaux demande une capacité de 277 ou 307 Mbps. La moyenne du lien montant des réseaux 5G commerciaux se situe quant à elle autour de 47 à 77,7 Mbps selon les opérateurs. En bref, transmettre le LiDAR avec le 5G d'aujourd'hui est presque impossible sans compression agressive.
Et ce n'est pas seulement un problème de bande passante. Les passations inter-cellulaires, c'est-à-dire le saut du téléphone d'une station de base à une autre, peuvent augmenter jusqu'à 85 % la latence des images de capteurs. La dégradation des conditions du canal augmente la latence d'environ 48 %. Le plus dangereux, c'est ceci : Les latences de file d'attente, c'est-à-dire les moments où le réseau est le plus lent, peuvent coïncider avec un événement critique pour la sécurité. La téléopération doit fonctionner non pas dans des conditions de laboratoire parfaites, mais dans le trafic urbain réel.
Où se termine la chaîne de perception avec l'intervention humaine ?
La chaîne de perception du véhicule se compose du radar, de la caméra et du lidar. Le radar souffre d'une imagerie faible et d'une faible résolution ; la caméra est bonne mais dépendante de la lumière. Le lidar perd en performance dans le brouillard, la pluie et les environnements enfumés, et il est coûteux. Autrement dit, le système ne voit pas tout clairement en toutes circonstances. Cette incertitude crée précisément le besoin de contextualisation humaine : les capteurs voient quelque chose, mais lorsque l'interprétation de cette chose et sa transformation en décision deviennent difficiles, l'humain mentionné ci-dessus intervient. La chaîne de perception commence avec les machines, mais le dernier maillon qui aboutit à la décision est souvent encore un cerveau.
La prétention du sans-chauffeur : promesse ou réalité ?
Waymo refuse de le comparer à un centre de distribution aérien ; selon la position de l'entreprise, l'assistance à distance est un outil d'intervention limité servant à sortir le véhicule de situations inhabituelles. Mais les voix critiques sont bien plus dures. Le chercheur en sécurité Philip Koopman écrit que le secteur des robotaxis annonce forfait dans les cas extrêmes et se tourne vers les assistants distants comme solution ; il souligne que tant qu'existeront les cas extrêmes à lourde queue, des humains seront nécessaires pour que les robotaxis circulent sur les voies publiques. Selon lui, tous les robotaxis ont un conducteur à distance.
Le côté régulateur ne reste pas inactif non plus. La NHTSA a ouvert une enquête sur les affirmations de sécurité sans chauffeur de la Tesla Cybercab ; des évaluations indiquent que la confiance accordée à la téléopération affaiblit la prétention du sans-chauffeur, et que les opérateurs distants conduisent directement les véhicules lorsque le système autonome commet une erreur. Lors d'une audience au Sénat américain, il est apparu que les entreprises de robotaxis s'appuient sur des opérateurs humains distants lorsque les systèmes échouent ou rencontrent des situations difficiles.
Du côté de Tesla, c'est une autre histoire. L'entreprise a lancé en janvier 2026 à Austin son service de robotaxi sans surveillance avec des Model Y, puis y a ajouté ses Cybercab dédiées. Mais l'analyste Brad Templeton soutient que ce service n'est probablement pas vraiment sans surveillance. Par ailleurs, Tesla affirme que son logiciel Full Self-Driving est 10 fois plus sûr que les conducteurs humains ; mais les chiffres appuyant cette affirmation sont contestés et il existe des conclusions sérieuses indiquant que les propres formateurs en IA de Tesla ne font pas confiance à cette technologie. Après des années de promesses non tenues, des propriétaires de Tesla ont engagé des poursuites contre l'entreprise au sujet des capacités du FSD.
Deux modèles, deux réalités différentes
Précisons maintenant la grande image. Dans le secteur, il existe en réalité deux approches différentes et il ne faut pas les confondre :
| Caractéristique | Modèle Waymo (conseil) | Téléopération classique |
|---|---|---|
| Rôle de l'humain | Conseiller qui donne des recommandations | Opérateur qui conduit directement le véhicule |
| Surveillance continue | Non ; se connecte lorsque le véhicule le demande | Généralement une connexion ininterrompue |
| Tolérance à la latence | Relativement élevée (médiane de 150-250 ms) | Moins de 160 ms exigé pour le contrôle |
| Position de Zoox/Nuro | Admission que les deux entreprises s'appuient sur des équipes d'assistance à distance | |
| Critique du secteur | Selon Koopman, tous les robotaxis ont un conducteur à distance | |
Cette distinction constitue le cœur du problème. Dans le modèle de conseil, la latence n'est souvent pas vitale, mais dans le modèle de contrôle, chaque milliseconde compte. Si les entreprises ne précisent pas quel modèle elles utilisent, la prétention « sans chauffeur » reste une simple phrase marketing vide.
Alors, un robotaxi n'a-t-il vraiment pas de conducteur ?
Il n'y a pas d'humain assis au volant ; c'est vrai. Mais la prétention « sans chauffeur » ne signifie pas qu'il n'y a aucun humain derrière le véhicule. La réalité est la suivante : Lorsque la voiture se retrouve dans une situation qu'elle ne peut pas résoudre seule, elle appelle un humain à des kilomètres de là, reçoit sa suggestion et prend sa décision. Dans certains cas, c'est l'équipe présente sur la route qui dépanne manuellement l'endroit où le système est resté impuissant. Donc les robotaxis ne sont pas aujourd'hui totalement autonomes ; ce sont des systèmes à haute autonomie assistés par l'humain. Cela ne les rend pas inutiles, bien au contraire : ce sont parmi les systèmes de conduite les plus avancés au monde. Mais il faut distinguer la promesse de la réalité : Si quelque chose se dit sans conducteur, tu devrais aussi demander non pas qui n'est pas sur le siège, mais qui te sauve et depuis où.
Ce qui me fait réfléchir, c'est ceci : si à l'avenir ces centres d'assistance à distance grandissent et deviennent un véritable métier, la prétention « sans chauffeur » deviendra-t-elle plus significative, ou aura-t-on simplement changé le nom du travail ? Et toi, tu en penses quoi ?
Sources
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, févr. 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, mai 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, févr. 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- La NHTSA ouvre une enquête sur les affirmations de Tesla concernant la sécurité du Cybercab (Automotive World)
- Le robotaxi Cybercab de Tesla n'est probablement pas « sans supervision » (Forbes, oct. 2026)
- Les personnes qui accompagnent votre trajet en robotaxi (Zoox Journal, sept. 2024)