A robotaxik mögött álló távoli operátorok
A üléssel ülsz, az első ülésen nincs kormány, nincs pedál, és nincs sofőr sem. Az autó a sávon halad, a kanyarokat maga veszi. Aztán felbukkan egy építkezés: a kúpok nem a szokásos rendben állnak, nem derül ki, melyik sáv van lezárva. Az autó megáll. És éppen ekkor, kilométerekkel távolabb egy ember, aki egy képernyőre néz, beszélni kezd. De vajon ez még mindig sofőr nélküli utazás, vagy egy láthatatlan sofőrrel való utazás?
A robotaxi cégek ezt általában két szóval intézik el: távsegítség. A valóság e fogalom mögött sokkal érdekesebb. A Waymo hivatalos közlése szerint a távsegítségi csapatok tanácsot és támogatást nyújtanak a járműveknek, de nem irányítják azokat közvetlenül. Ugyanakkor az amerikai Szenátusban tartott meghallgatás világosan megmutatta, hogy az iparág nehéz helyzetekben távoli emberi operátorokra támaszkodik; még az NHTSA is vizsgálatot indított a Tesla Cybercab sofőr nélküliségére vonatkozó állításairól. Répezzük ki rétegről rétegre ezt a láthatatlan réteget.
Mikor lép pontosan be a távoli operátor?
A Waymo által leírt modell így működik: A távsegítségi ügynökök nem folyamatosan figyelik a járműveket. Ehelyett az önvezető rendszer maga kér információt, amikor bizonytalansággal találkozik. Az operátor javaslatot küld, de a végső döntést továbbra is a jármű hozza meg; a rendszer dönhet úgy, hogy alkalmazza a tanácsot, vagy elutasítja azt. Tehát nem autóznak klasszikus értelemben vett játékvezérlővel - inkább egy telefonvonalon elérhető tanácsadóként működnek.
A tipikus helyzetek a mindennapi életből ismerősek: meg kell erősíteni egy szokatlan kúpelrendezésű építkezésen, melyik sáv van valóban lezárva, tisztázni kell, mit kell tenni bizonytalan forgalomirányítási helyzetekben, meg kell beszélni a kitérési tervet egy kiszámítatlan irányba csúszó jármű esetén. A legösszetettebb helyzetekben az operátor javasolhat egy konkrét sávot vagy útvonalat, amelyet a jármű értékelt. De ha a jármű azt állapítja meg, hogy az nem biztonságos, meg tud állni, és egyes esetekben az út folytatásához az úton lévő mentőcsapat kézi beavatkozására lehet szükség. Gondold csak el: amikor az ún. teljesen autonóm rendszert egy olyan lejtőre kényszerítik, amelyet egyedül nem tud megmászni, találd ki, ki jön a mentésére.
70 ember, 3.000 jármű: Összeomlik a felügyeleti mítosz?
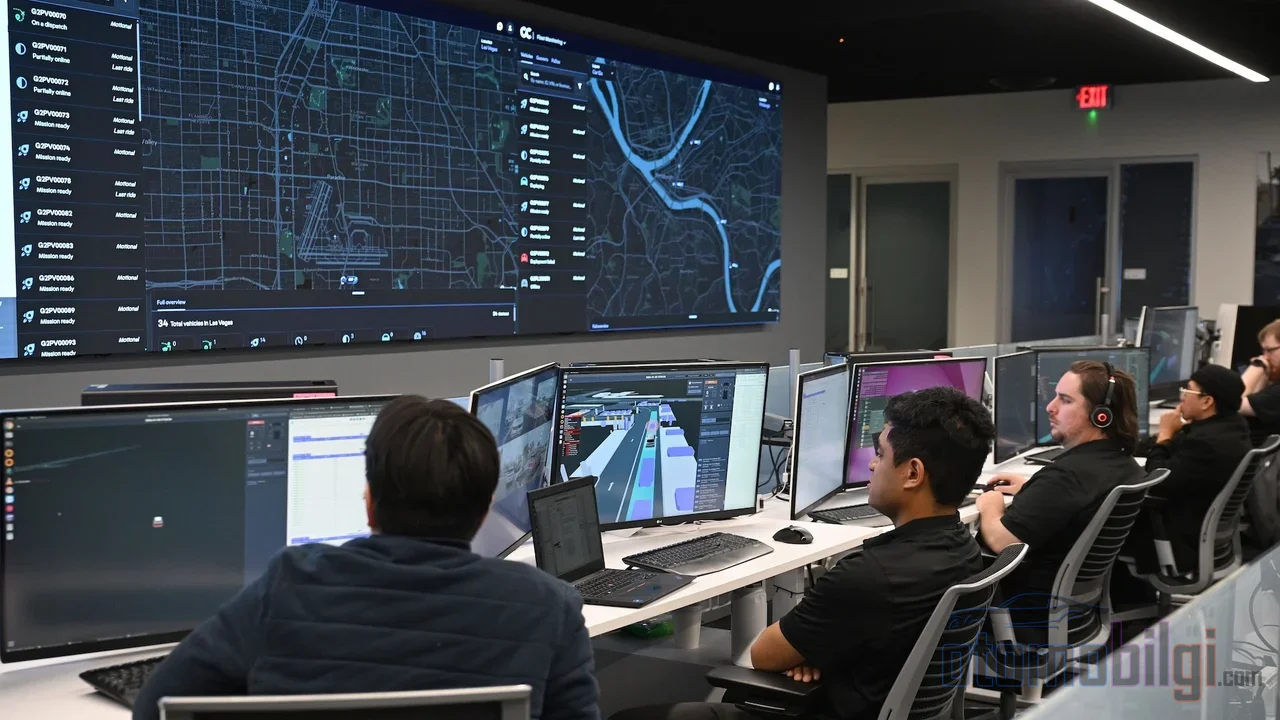
Íme a legmegkapóbb szám, amelyről kevesen tudnak: 2026. február 17-étől a Waymo-nak a világon bármikor szolgálatban lévő távsegítségi ügynökeinek száma körülbelül 70 fő. Ezzel szemben a flotta 3.000 járműből áll, a járművek hetente 4 millió mérföldnél többet tesznek meg, és 400.000-nál több utazás történik. 70 ember nem tud valós időben figyelni 3.000 autót - és a cég maga is azt mondja, hogy nem folyik folyamatos megfigyelés. Ez az arány nem megfigyelési arány, csupán a szolgálatban lévő személyzet létszáma. Nem tűnik furcsának, hogy egy állítólag sofőr nélküli rendszerben vannak emberek, de ők szinte soha nem néznek képernyőre; csak akkor válaszolnak, amikor az autó szólítja őket?
A Zoox esetében a helyzet kicsit klasszikusabb: A vállalat egy Flotta Műveleti részleget működtet, amely éjjel-nappal távoli segítséggel és utas támogatással, karbantartással és útműveletekkel tartja életben a flottát. A Zoox ezt nem is rejtegeti; hangsúlyozza, hogy nincs sofőr, de a biztonság a tervezés alapja. A Nuro is hasonlóan elismeri, hogy távoli segítségnyújtó csapatokra támaszkodik. Vagyis mindhárom nagy robotaxi szereplő hivatalosan is bevallja, hogy ember ül a háttérben - csupán a bevallás neve és köre különbözik.
Ráadásul ezen operátorok felvétele korántsem lazán zajlik. Vezetési engedély szükséges, vizsgálják a vezetési előéletet, büntetett előéleti ellenőrzés, kábítószer-tesztek, színvakság- és térlátás-vizsgálatok történnek. Tehát az ajtó mögött nem véletlenül odakerült emberek ülnek, hanem szűrésen átesett sofőrök. A Waymo gyorstelepítő csapata viszont csak az Egyesült Államokban található, és bonyolultabb feladatokra, például baleset utáni eljárásokra képesített.
Kiemelt pontok
- A Waymo bármikor szolgálatban lévő távoli segítségnyújtó ügynökeinek száma körülbelül 70; a flottában pedig 3.000 jármű van.
- Az amerikai központokba irányuló egyirányú medián késleltetés körülbelül 150 ms, a tengerentúli központokban körülbelül 250 ms.
- A távműködtetésnél a vezérléshez a késleltetésnek 160 ms alatt kell maradnia; 500 ms felett a távoli vezetés szinte lehetetlen.
- Az NHTSA vizsgálatot indított a Tesla Cybercab sofőr nélküli állításairól.
- A Tesla január 2026-jában Austinban indította el felügyelet nélküli robotaxi szolgáltatását Model Y-kkal.
Miért a biztonság szíve a késleltetés?
Gondolj bele, hogy egy videojátékot játszol. Ha a billentyű megnyomása és a képernyőn lévő karakter mozgása között fél másodperc késés lenne, senkit sem tudnál megelőzni. A távoli autóvezetés ugyanazon a logikán alapul, de sokkal nagyobb tétekkel. A 5GAA távműködtetésre vonatkozó céljai egyértelműek: Az érzékelői adat feltöltésére szolgáló upstream kapcsolat ideális végponttól végpontig tartó késleltetése 100 ms, a vezérlőparancs lefelé történő átvitelére szolgáló downstream kapcsolat esetében 20 ms. Az emberi operátorokkal végzett kísérletek szerint 100 ms alatti késleltetésnél a távoli kormányzás általában lehetséges, de e felett a teljesítmény gyorsan romlik. Egy tudományos tanulmány megállapítja, hogy a megfelelő vezérléshez a késleltetést 160 ms alatt kell tartani. 300-500 ms között nehéz, 500 ms felett szinte lehetetlen.
A Waymo saját adatai illeszkednek ehhez a képhez: Az amerikai műveleti központokba irányuló egyirányú medián késleltetés körülbelül 150 ms, a tengerentúli központokban körülbelül 250 ms. Vagyis egy tengerentúli segítségközponthoz csatlakozni a vezérlés szempontjából a kritikus küszöb jóval feletti értéket jelent. Ezen a ponten emlékeztetnék egy fontos részletre: A Waymo modellje nem közvetlen irányítás, hanem tanácsadás. Bár egy tanács esetén a 250 ms nem keserítené meg az embert, olyan forgatókönyvben, ahol valaki valóban átveszi a kormányt, ez a szám életbe vágó fontosságúvá válik.
Miért ennyire nehéz a LiDAR 5G-n történő átvitele?
Ha egy autonóm jármű által termelt érzékelői adatot ki akarod küldeni, óriási csővel találod magad szemben. A minneapolis-i valós terepi 5G vizsgálat szerint az önvezető jármű által továbbított szenzoradatok 78,3%-a LiDAR-ból, 18%-a kamerából származik. Míg egyetlen kamera 8 Mbps-t igényel, egy 64 vagy 128 nyalábot LiDAR 277, illetve 307 Mbps kapacitást kíván. A kereskedelmi 5G-hálózatok feltöltési átlaga szolgáltatótól függően körülbelül 47-77,7 Mbps. Röviden: agresszív tömörítés nélkül a LiDAR továbbítása a mai 5G-vel szinte lehetetlen.
És ez nemcsak sávszélességi probléma. A cellák közötti átadások, azaz amikor a telefon egyik bázisállomásról a másikra ugrik, akár 85%-kal is növelhetik az érzékelő képkésleltetést. A romló csatornakörülmények körülbelül 48%-kal növelik a késleltetést. A legveszélyesebb a következő: Az úgynevezett várakozási késleltetések, vagyis a hálózat leglassabb pillanatai egybeeshetnek egy kritikus biztonsági eseménnyel. A távoperációnak nem tökéletes laboratóriumi körülmények között, hanem a valódi városi forgalomban kell működnie.
Hol ér véget az érzékelési lánc az emberi beavatkozással?
A járműben lévő érzékelési lánc radarból, kamerából és lidarból áll. A radar gyenge képalkotással és alacsony felbontással rendelkezik; a kamera jó, de fényfüggő. A lidar ködös, esős és füstös környezetben teljesítményt veszít, és drága. Vagyis a rendszer nem minden körülmények között lát mindent élesen. Ez a bizonytalanság éppen az emberi kontextusba helyezés iránti igényt szüli: a szenzorok látnak valamit, de amikor annak értelmezése és döntéssé alakítása megnehezül, a fenti ember lép közbe. Az érzékelési lánc gépekkel kezdődik, de a döntéssé alakuló utolsó láncszem gyakran még mindig egy agy.
A vezető nélküli állítás: Ígéret vagy valóság?
A Waymo nem hajlandó repülőtéri diszpécserközponthoz hasonlítani ezt; a cég álláspontja szerint a távoli segítségnyújtás egy korlátozott beavatkozási eszköz, amely rendkívüli helyzetekből segíti ki a járművet. De a kritikai hangok sokkal szigorúbbak. Philip Koopman biztonságkutató szerint a robotaxi-szektor a szélsőséges esetekben vereséget jelent, és megoldásként a távoli asszisztensekhez nyúl; hangsúlyozza, hogy amíg léteznek nehéz fartípusú szélsőséges esetek, a robotaxik közutakon való működéséhez emberekre lesz szükség. Az ő véleménye szerint minden robotaxinak van egy távvezetője.
A szabályozói oldal sem tétlenkedik. Az NHTSA vizsgálatot indított a Tesla Cybercab vezető nélküli biztonsági állításairól; vannak olyan értékelések, amelyek szerint a távoperáció iránti bizalom gyengíti a vezető nélküli állítást, és hogy a távoli operátorok közvetlenül vezetik a járműveket, amikor az önvezető rendszer hibázik. Az amerikai Szenátusban tartott meghallgatáson kiderült, hogy a robotaxi-cégek távoli emberi operátorokra támaszkodnak, amikor a rendszerek meghibásodnak vagy nehéz helyzetekbe kerülnek.
A Tesla oldala külön történet. A cég 2026 januárjában indította el Austinban a felügyelet nélküli robotaxi szolgáltatást Model Y-kkal, majd hozzáadta a különleges Cybercabeket. De Brad Templeton elemző szerint ez a szolgáltatás valószínűleg nem valóban felügyelet nélküli. Másrészt a Tesla azt állítja, hogy a Full Self-Driving szoftver tízszer biztonságosabb, mint az emberi vezetők; azonban ezt az állítást alátámasztó számok megkérdőjelezettek, és komoly megállapítások vannak arra vonatkozóan, hogy a Tesla saját mesterségesIntelligencia-oktatói sem bíznak ebben a technológiában. Az évek óta tartó megszegett ígéretek miatt a Tesla tulajdonosok pert indítottak a vállalat ellen az FSD képességeivel kapcsolatban.
Két modell, két különböző valóság
Most tisztázzuk a nagy képet. Az iparágban valójában két különböző megközelítés létezik, és nem szabad összekeverni őket:
| Tulajdonság | Waymo-modell (tanácsadás) | Klasszikus távműködtetés |
|---|---|---|
| Az ember szerepe | Tanácsot adó konzultáns | A járművet közvetlenül vezető operátor |
| Folyamatos figyelés | Nincs; akkor csatlakozik, amikor a jármű kéri | Általában megszakítás nélküli kapcsolat |
| Késleltetési tűrés | Relatíve magas (150-250 ms medián) | Vezérléshez 160 ms alatt kötelező |
| Zoox/Nuro pozíciója | Mindkét vállalat elismeri, hogy távsegítségi csapatokra támaszkodik | |
| Iparági kritika | Koopman szerint minden robotaxinak van egy távvezetője | |
Ez a megkülönböztetés a probléma szívét képezi. A tanácsadási modellben a késleltetés legtöbbször nem életbevágó, de a vezérlési modellben minden ezredmásodperc számít. Ha a vállalatok nem tisztázzák, melyik modellt használják, a sofőr nélküli állítás üres marketingmondat marad.
Vagyis nincs is valóban vezető a robotaxikban?
Nem ül ember a kormánynál; ez igaz. De a sofőr nélküli állítás nem jelenti azt, hogy a jármű mögött egyáltalán nincs ember. A valóság az: Amikor az autó olyan helyzetbe kerül, amelyet nem tud maga megoldani, felhív egy több kilométerrel arrébb tartózkodó embert, megkapja a javaslatát, és meghozza a döntését. Más esetekben pedig az úton lévő csapat kézi beavatkozással menti meg azt a helyzetet, amelyben a rendszer tehetetlen volt. Vagyis a robotaxik ma nem teljesen autonómok; emberi támogatással működő, magas fokú autonómiájú rendszerek. Ez nem teszi őket használhatatlanná, sőt, a világ egyik legfejlettebb vezetési rendszeréről van szó. De elengedhetetlen az ígéret és a valóság szétválasztása: Ha valami azt mondja neked, hogy vezető nélküli, ne csak azt kérdezd meg, ki nincs az ülésen, hanem azt is, hol és ki ment meg téged.
Ami elgondolkodtat: ha később ezek a távsegítségi központok megnőnek és valódi foglalkozássá válnak, akkor a sofőr nélküli állítás lesz-e még értelmesebb, vagy csak átkereszteltük a dolgot? Te melyiket gondolod?
Források
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, 2026. február)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, 2024. május)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, 2026. február)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- A NHTSA vizsgálatot indít a Tesla Cybercab biztonsági állításai ügyében (Automotive World)
- A Tesla Cybercab robotaxi valószínűleg nem „felügyelet nélküli" (Forbes, 2026. október)
- Az emberek, akik támogatják robotaxi utazásodat (Zoox Journal, 2024. szeptember)