ผู้ควบคุมระยะไกลที่อยู่เบื้องหลังแท็กซี่ไร้คนขับ
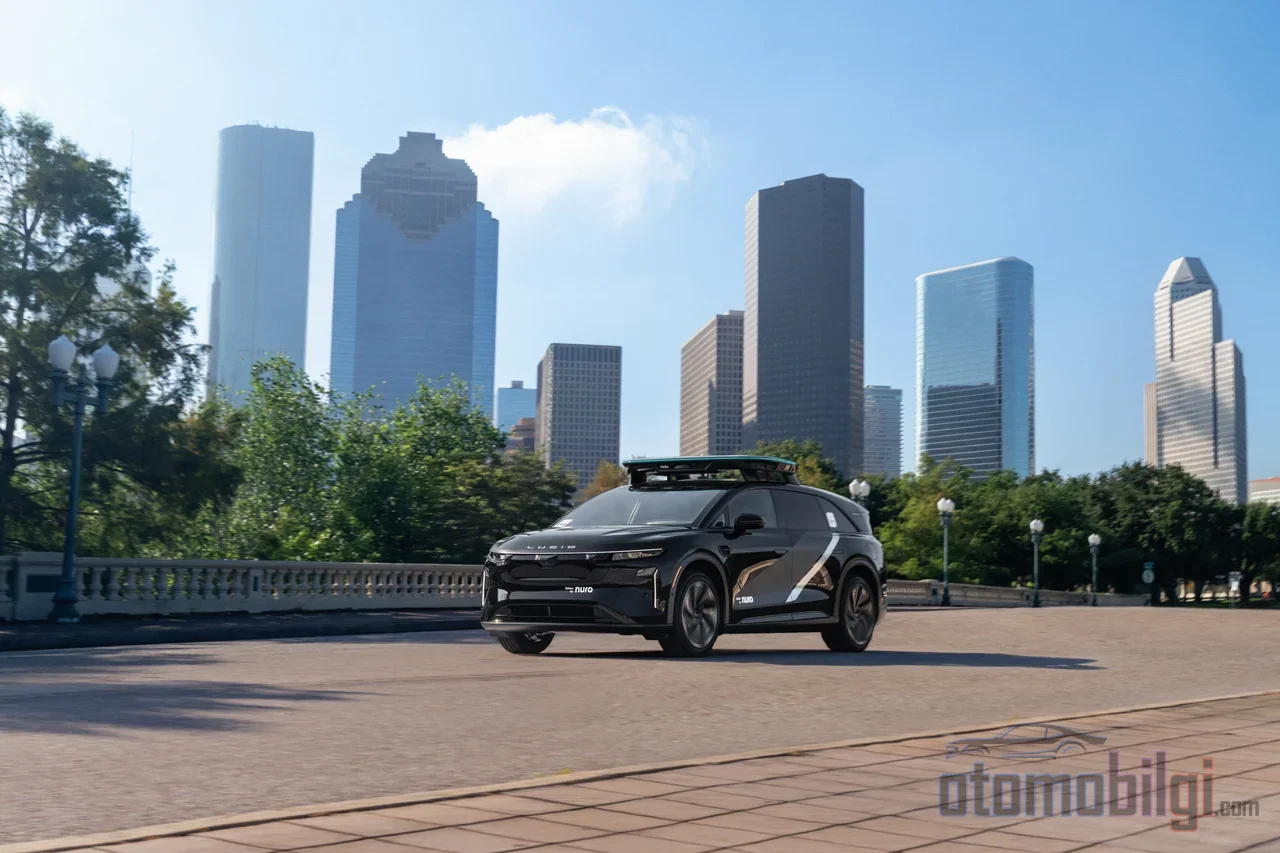
คุณนั่งลงบนที่นั่ง ไม่มีพวงมาลัยที่เบาะหน้า ไม่มีแป้นเร่ง และไม่มีคนขับ รถวิ่งไปตามเลน และเลี้ยวโค้งได้ด้วยตัวเอง แล้วสถานที่ก่อสร้างก็ปรากฏขึ้น: กรวยจัดวางไม่เหมือนที่เคยเห็น และไม่ชัดว่าเลนไหนปิด รถหยุด และในช่วงเวลานั้นเอง คนที่นั่งจ้องหน้าจออยู่ห่างออกไปหลายกิโลเมตรก็เริ่มพูด แล้วนี่ยังถือเป็นการเดินทางแบบไร้คนขับอยู่หรือไม่ หรือเป็นการเดินทางที่มีคนขับที่มองไม่เห็น?
บริษัทแท็กซี่หุ่นยนต์มักตอบคำถามนี้ด้วยคำเพียงสองคำ: การช่วยเหลือระยะไกล ทว่าเบื้องหลังแนวคิดนี้มีความจริงที่น่าสนใจกว่านั้นมาก ตามคำอธิบายอย่างเป็นทางการของ Waymo ทีมช่วยเหลือระยะไกลให้คำแนะนำและการสนับสนุนแก่ยานพาหนะ แต่ไม่ได้ควบคุมโดยตรง ในทางกลับกัน การพิจารณาคดีในวุฒิสภาสหรัฐฯ เปิดเผยอย่างชัดเจนว่า อุตสาหกรรมนี้พึ่งพาผู้ปฏิบัติการมนุษย์ระยะไกลในสถานการณ์ที่ยากลำบาก; แม้แต่ NHTSA ยังเปิดการสอบสวนเกี่ยวกับข้ออ้างว่า Tesla Cybercab ขับเคลื่อนแบบไร้คนขับ มาแกะชั้นที่มองไม่เห็นนี้ทีละชั้นกันเลย
ผู้ปฏิบัติการระยะไกลเข้ามามีส่วนร่วมเมื่อไรกันแน่?
โมเดลที่ Waymo อธิบายทำงานดังนี้: เอเจนต์ช่วยเหลือระยะไกลไม่ได้เฝ้าติดตามยานพาหนะตลอดเวลา แต่เมื่อระบบขับขี่อัตโนมัติพบความไม่ชัดเจนด้วยตัวเอง มันจะร้องขอข้อมูล ผู้ปฏิบัติการส่งข้อเสนอแนะ แต่การตัดสินใจขั้นสุดท้ายเป็นของยานพาหนะ; ระบบสามารถเลือกที่จะใช้คำแนะนำนั้นหรือปฏิเสธก็ได้ กล่าวคือ พวกเขาไม่ได้ขับรถด้วยจอยคอนโทรลเลอร์แบบคลาสสิก - แต่ทำงานคล้ายที่ปรึกษาที่อยู่ปลายสายโทรศัพท์มากกว่า
สถานการณ์ทั่วไปมักคุ้นเคยจากชีวิตประจำวัน: ยืนยันว่าเลนไหนปิดจริงในสถานที่ก่อสร้างที่มีการจัดวางกรวยแปลกไป ชี้แจงว่าต้องทำอย่างไรในสถานการณ์การจัดการจราจรที่ไม่ชัดเจน และหารือแผนหลบหลีกรถที่เสียหลัก ในกรณีที่ซับซ้อนที่สุด ผู้ปฏิบัติการสามารถแนะนำเลนหรือเส้นทางเฉพาะที่ยานพาหนะกำลังประเมินอยู่ได้ แต่หากรถตัดสินใจว่าไม่ปลอดภัย มันก็สามารถหยุดได้ และในบางกรณีจำเป็นต้องมีการแทรกแซงด้วยมือจากทีมกู้ภัยบนถนนเพื่อเดินทางต่อไป ลองคิดดูสิ: ระบบที่เรียกว่าอัตโนมัติเต็มรูปแบบ เมื่อถูกบังคับให้เข้าไปในสถานการณ์ที่มันไปเองไม่ได้ ลองเดาสิว่าใครมาช่วยไว้
คน 70 คน กับรถ 3,000 คัน: ตำนานการเฝ้าดูกำลังจะพังทลายหรือไม่?
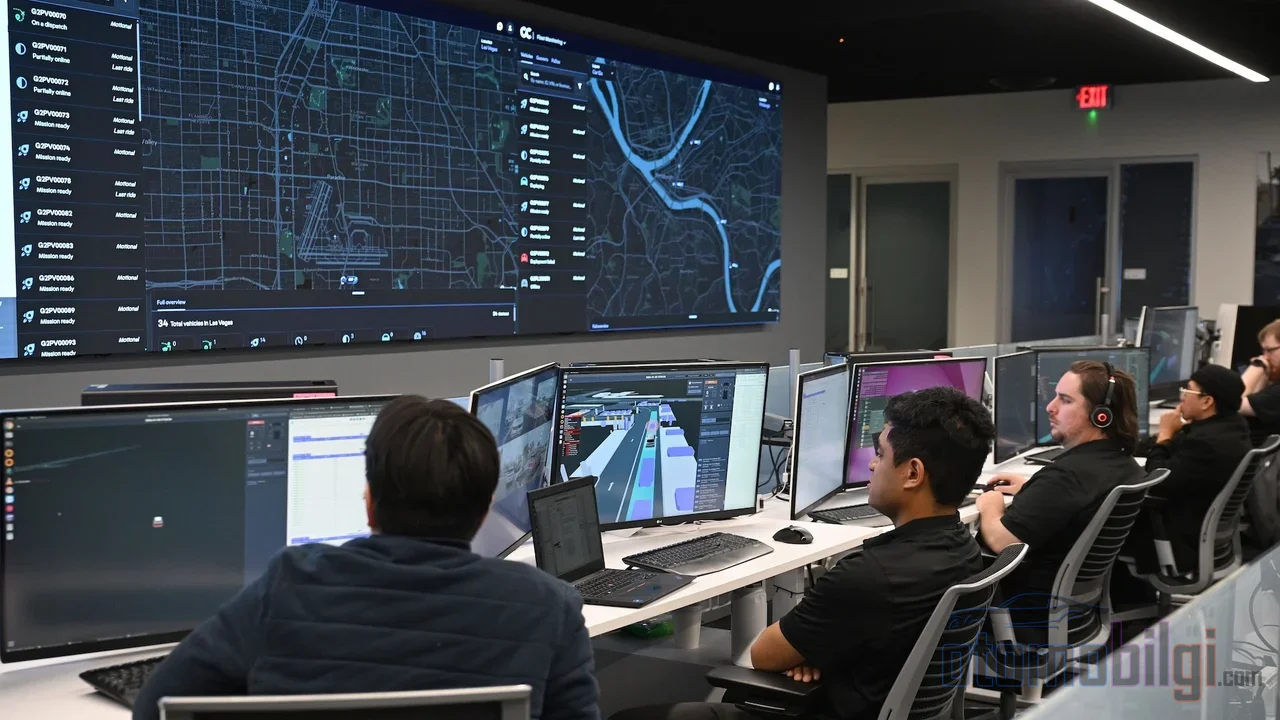
นี่คือตัวเลขที่น่าทึ่งที่สุดซึ่งแทบไม่มีใครรู้: นับตั้งแต่ 17 กุมภาพันธ์ 2026 จำนวนเอเจนต์ช่วยเหลือระยะไกลของ Waymo ที่ปฏิบัติงานอยู่ในแต่ละช่วงเวลาทั่วโลกคือประมาณ 70 คน ในทางกลับกัน กองยานประกอบด้วย รถ 3,000 คัน รถวิ่ง มากกว่า 4 ล้านไมล์ต่อสัปดาห์ และมีการเดินทาง มากกว่า 400,000 ครั้ง คน 70 คนเฝ้าดูรถ 3,000 คันแบบเรียลไทม์ไม่ได้ - และตัวบริษัทเองก็บอกอยู่แล้วว่าไม่มีการเฝ้าติดตามตลอดเวลา อัตราส่วนนี้ไม่ใช่อัตราการเฝ้าดู แต่เป็นเพียงจำนวนบุคลากรที่ปฏิบัติงานอยู่ มันแปลกสำหรับคุณไหม ในระบบที่เรียกว่าไร้คนขับ มีมนุษย์อยู่แต่พวกเขาแทบไม่เคยจ้องหน้าจอเลย; ตอบก็ต่อเมื่อรถเป็นฝ่ายเรียกหาเท่านั้น?
ส่วนฝั่งของ Zoox สถานการณ์ค่อนข้างคลาสสิกกว่า: บริษัทดำเนินการหน่วยปฏิบัติการกองยานพาหนะที่คอยดูแลกองยานตลอด 24/7 ด้วยการช่วยเหลือระยะไกลและสนับสนุนผู้โดยสาร รวมถึงการบำรุงรักษาและการดำเนินงานด้านเส้นทาง Zoox ก็ไม่ได้ปิดบังเรื่องนี้ แต่เน้นย้ำว่าไม่มีคนขับ แต่ความปลอดภัยคือรากฐานสำคัญของการออกแบบ ส่วน Nuro ก็ยอมรับเช่นกันว่าต้องพึ่งพาทีมช่วยเหลือระยะไกล นั่นคือทั้งสามผู้เล่นรายใหญ่ของโรบอตแท็กซี่ต่างยอมรับอย่างเป็นทางการว่ามีมนุษย์อยู่เบื้องหลัง แม้ชื่อเรียกและขอบเขตของการยอมรับจะแตกต่างกันก็ตาม
นอกจากนี้ การคัดเลือกผู้ควบคุมเหล่านี้ก็ไม่ใช่เรื่องหลวม ๆ เลย ต้องมีใบขับขี่ มีการตรวจสอบประวัติการขับขี่ การตรวจสอบประวัติอาชญากรรม การตรวจสารเสพติด รวมถึงการประเมินภาวะตาบอดสีและการรับรู้เชิงพื้นที่ นั่นหมายความว่าที่นั่งหลังประตูไม่ใช่คนอะไรก็ได้ แต่เป็นคนขับที่ผ่านการคัดกรองมาแล้ว ทีมตอบสนองฉุกเฉินของ Waymo มีอยู่เฉพาะในสหรัฐอเมริกาเท่านั้น และได้รับการรับรองสำหรับภารกิจที่ซับซ้อนกว่า เช่น ขั้นตอนหลังเกิดอุบัติเหตุ
ประเด็นเด่น
- จำนวนเจ้าหน้าที่ช่วยเหลือระยะไกลที่ปฏิบัติงานอยู่ตลอดเวลาของ Waymo อยู่ที่ประมาณ 70 โดยในกองยานมี ยานพาหนะ 3,000 คัน
- ความหน่วงสื่อเฉลี่ยแบบทางเดียวไปยังศูนย์ปฏิบัติการในสหรัฐฯ อยู่ที่ประมาณ 150 ms และศูนย์ต่างประเทศอยู่ที่ประมาณ 250 ms
- ในการควบคุมระยะไกล ความหน่วงต้องอยู่ต่ำกว่า 160 ms หากเกิน 500 ms การขับขี่ระยะไกลแทบเป็นไปไม่ได้เลย
- NHTSA เปิดการสอบสวนเกี่ยวกับข้ออ้างว่า Tesla Cybercab สามารถใช้งานได้โดยไม่มีคนขับ
- Tesla เริ่มให้บริการโรบอตแท็กซี่แบบไร้ผู้ดูแลที่ Austin ด้วย Model Y ในเดือนมกราคม 2026
ทำไมความหน่วงจึงเป็นหัวใจของความปลอดภัย?
ลองนึกภาพว่าคุณกำลังเล่นวิดีโอเกม ถ้ามีความหน่วงครึ่งวินาทีระหว่างเวลาที่คุณกดปุ่มกับเวลาที่ตัวละครบนหน้าจอเริ่มเคลื่อนไหว คุณจะเอาชนะทีมไหนไม่ได้เลย การขับรถระยะไกลก็ใช้หลักการเดียวกัน แต่ราคาที่ต้องจ่ายสูงกว่ามาก เป้าหมายที่ 5GAA กำหนดไว้สำหรับการควบคุมระยะไกลชัดเจน: ความหน่วงจากต้นทางถึงปลายทางที่เหมาะสมสำหรับอัปลิงก์ที่ส่งข้อมูลเซนเซอร์คือ 100 ms และสำหรับดาวน์ลิงก์ที่ส่งคำสั่งควบคุมคือ 20 ms ตามการทดลองกับผู้ควบคุมที่เป็นมนุษย์ ที่ความหน่วงต่ำกว่า 100 ms การบังคับพวงมาลัยระยะไกลโดยทั่วไปเป็นไปได้ แต่เกินกว่านั้นประสิทธิภาพจะแย่ลงอย่างรวดเร็ว งานวิจัยทางวิชาการชิ้นหนึ่งชี้ว่า เพื่อการควบคุมที่เพียงพอ ความหน่วงต้องถูกคุมไว้ต่ำกว่า 160 ms ช่วง 300-500 ms ถือว่าท้าทาย และเกิน 500 ms แทบเป็นไปไม่ได้เลย
ข้อมูลของ Waymo เองก็เข้ากับภาพนี้: ความหน่วงสื่อเฉลี่ยแบบทางเดียวไปยังศูนย์ปฏิบัติการในสหรัฐฯ อยู่ที่ประมาณ 150 ms และศูนย์ต่างประเทศอยู่ที่ประมาณ 250 ms นั่นหมายความว่าการเชื่อมต่อไปยังศูนย์ช่วยเหลือในต่างประเทศอยู่เหนือเกณฑ์วิกฤตในแง่ของการควบคุมอย่างมาก ณ จุดนี้ ขอเตือนถึงรายละเอียดสำคัญหนึ่งประการ: โมเดลของ Waymo ไม่ใช่การควบคุมโดยตรง แต่เป็นการให้คำแนะนำ แม้ความหน่วง 250 ms สำหรับคำแนะนำจะไม่ทำให้คุณรู้สึกไม่สบายใจ แต่ในสถานการณ์ที่มีคนเข้ามาควบคุมพวงมาลัยจริง ๆ ตัวเลขนี้กลับมีความสำคัญอย่างชี้ขาด
ทำไมการส่งข้อมูล LiDAR ผ่าน 5G จึงยากขนาดนั้น?
หากคุณต้องการส่งข้อมูลเซนเซอร์ที่ยานพาหนะอัตโนมัติผลิตขึ้นออกไปภายนอก สิ่งที่รอคุณอยู่คือท่อส่งข้อมูลขนาดมหึมา ตามการสำรวจภาคสนาม 5G ในโลกจริงที่ทำขึ้นที่มินนิอาโปลิส ข้อมูลเซ็นเซอร์ที่ยานขับขี่อัตโนมัติส่งถ่ายมี %78.3 มาจาก LiDAR และ %18 มาจากกล้อง กล้องเพียงตัวเดียวต้องการ 8 Mbps ขณะที่ LiDAR แบบ 64 หรือ 128 ลำแสงต้องการความสามารถ 277 หรือ 307 Mbps ส่วนค่าเฉลี่ย uplink ของเครือข่าย 5G เชิงพาณิชย์อยู่ราว 47-77.7 Mbps แล้วแต่ผู้ให้บริการ โดยสรุป การส่งถ่ายข้อมูล LiDAR ด้วย 5G ในปัจจุบันโดยไม่มีการบีบอัดข้อมูลแบบเข้มงวดแทบเป็นไปไม่ได้เลย
และนี่ไม่ใช่แค่ปัญหาเรื่องแบนด์วิดท์เท่านั้น การสลับสัญญาณระหว่างเซลล์ นั่นคือการที่โทรศัพท์กระโดดจากสถานีฐานหนึ่งไปยังอีกสถานีหนึ่ง สามารถเพิ่มความหน่วงของเฟรมเซ็นเซอร์ได้ถึง %85 สภาพช่องสัญญาณที่แย่ลงเพิ่มความหน่วงขึ้นราว %48 ที่อันตรายที่สุดคือ ความหน่วงแบบคิวคือช่วงเวลาที่เครือข่ายช้าที่สุด ซึ่งอาจเกิดขึ้นพร้อมกันกับเหตุการณ์ที่วิกฤตต่อความปลอดภัยโดยสิ้นเชิง การทำงานระยะไกล (teleoperation) ต้องทำงานในสภาพจราจรของเมืองจริง ไม่ใช่ในสภาพห้องแล็บที่สมบูรณ์แบบ
ห่วงโซ่การรับรู้สิ้นสุดลงตรงไหนที่มีการแทรกแซงของมนุษย์?
ห่วงโซ่การรับรู้ในยานพาหนะประกอบด้วยเรดาร์ กล้อง และ lidar เรดาร์มีภาพที่อ่อนแอและความละเอียดต่ำ ส่วนกล้องดีแต่ขึ้นอยู่กับแสง lidar ประสิทธิภาพลดลงในสภาพหมอก ฝน และควัน และราคาแพง นั่นคือระบบไม่ได้เห็นทุกอย่างอย่างชัดเจนในทุกเงื่อนไข ความไม่แน่นอนนี้เองที่ก่อให้เกิดความจำเป็นในการตีความโดยมนุษย์: เซ็นเซอร์มองเห็นบางสิ่ง แต่เมื่อการตีความว่าสิ่งนั้นคืออะไรและเปลี่ยนเป็นการตัดสินใจเป็นเรื่องยาก มนุษย์ตามที่กล่าวข้างต้นจึงเข้ามามีบทบาท ห่วงโซ่การรับรู้เริ่มต้นด้วยเครื่องจักร แต่วงจรสุดท้ายที่กลายเป็นการตัดสินใจมักยังคงเป็นสมอง
ข้ออ้างเรื่องไร้คนขับ: คำสัญญาหรือความจริง?
Waymo ปฏิเสธที่จะเปรียบเทียบสิ่งนี้กับศูนย์กระจายสินค้าทางอากาศ ตามที่ทางบริษัทระบุ การช่วยเหลือระยะไกลเป็นเครื่องมือแทรกแซงที่จำกัด ใช้เพื่อนำยานพาหนะออกจากสถานการณ์ผิดปกติ แต่เสียงวิจารณ์รุนแรงกว่านั้นมาก นักวิจัยด้านความปลอดภัย Philip Koopman เขียนว่า อุตสาหกรรมแท็กซี่หุ่นยนต์ประกาศความพ่ายแพ้ในกรณีขอบ (edge cases) และหันไปพึ่งผู้ช่วยระยะไกลเป็นทางแก้ เขาเน้นว่าตราบใดที่กรณีขอบแบบหางหนัก (heavy-tailed edge cases) ยังคงมีอยู่ แท็กซี่หุ่นยนต์ก็ยังต้องพึ่งมนุษย์เพื่อทำงานบนถนนสาธารณะ ตามความเห็นของเขา แท็กซี่หุ่นยนต์ทั้งหมดล้วนมีคนขับระยะไกลหนึ่งคน
ฝ่ายผู้กำกับดูแลก็ไม่ได้นิ่งเฉย NHTSA เปิดการสอบสวนเกี่ยวกับข้ออ้างด้านความปลอดภัยไร้คนขับของ Tesla Cybercab มีการประเมินว่าความเชื่อมั่นต่อการทำงานระยะไกลบั่นทอนข้ออ้างเรื่องไร้คนขับ และผู้ควบคุมระยะไกลเป็นผู้ขับขี่ยานพาหนะโดยตรงเมื่อระบบอัตโนมัติทำผิดพลาด ในการพิจารณาคดีของวุฒิสภาสหรัฐฯ มีการเปิดเผยว่า บริษัทแท็กซี่หุ่นยนต์พึ่งพาผู้ควบคุมมนุษย์ระยะไกลเมื่อระบบล้มเหลวหรือเผชิญสถานการณ์ที่ยากลำบาก
ฝั่ง Tesla เป็นเรื่องราวแยกต่างหาก บริษัทเปิดบริการแท็กซี่หุ่นยนต์แบบไร้การควบคุมดูแลที่ออสตินในเดือนมกราคม 2026 ด้วยรุ่น Model Y และต่อมาจึงเพิ่ม Cybercab แบบเฉพาะ แต่นักวิเคราะห์ Brad Templeton ให้เหตุผลว่าบริการนี้อาจไม่ได้ไร้การควบคุมดูแลจริงๆ ในทางกลับกัน Tesla อ้างว่าซอฟต์แวร์ Full Self-Driving ปลอดภัยกว่าคนขับมนุษย์ถึง 10 เท่า แต่ตัวเลขที่สนับสนุนข้ออ้างนี้กำลังถูกตั้งคำถาม และมีหลักฐานร้ายแรงว่าผู้ฝึกสอน AI ของ Tesla เองไม่ไว้ใจเทคโนโลยีนี้ จากคำสัญญาที่ถูกทำลายมานานหลายปี ผู้ใช้ Tesla จึงได้ฟ้องร้องบริษัทเกี่ยวกับความสามารถของ FSD อยู่ในขณะนี้
สองโมเดล สองความจริงที่แตกต่าง
ทีนี้มาทำให้ภาพรวมชัดเจนกัน จริง ๆ แล้วในอุตสาหกรรมมีแนวทางที่แตกต่างกันสองแบบ และเราต้องไม่สับสน:
| คุณสมบัติ | โมเดลของ Waymo (แบบให้คำแนะนำ) | การควบคุมระยะไกลแบบดั้งเดิม |
|---|---|---|
| บทบาทของมนุษย์ | ที่ปรึกษาผู้ให้คำแนะนำ | ผู้ควบคุมที่ขับรถโดยตรง |
| การเฝ้าติดตามต่อเนื่อง | ไม่มี เชื่อมต่อเมื่อยานพาหนะร้องขอเท่านั้น | โดยทั่วไปเชื่อมต่อตลอดเวลา |
| ความทนทานต่อความหน่วง | ค่อนข้างสูง (มัธยฐาน 150-250 ms) | ต้องต่ำกว่า 160 ms เพื่อการควบคุม |
| ตำแหน่งของ Zoox/Nuro | การยอมรับของทั้งสองบริษัทว่าพึ่งพาทีมช่วยเหลือระยะไกล | |
| คำวิจารณ์ต่ออุตสาหกรรม | ตามความเห็นของ Koopman รถแท็กซี่ไร้คนขับทุกคันมีคนขับระยะไกลทั้งสิ้น | |
การแบ่งแยกนี้คือหัวใจของปัญหา ในโมเดลให้คำแนะนำ ความหน่วงมักไม่ใช่เรื่องวินัยชีวิต แต่ในโมเดลควบคุม ทุกมิลลิวินาทีสำคัญมาก หากบริษัทไม่ชี้ชัดว่าใช้โมเดลไหน ข้ออ้างเรื่องไร้คนขับก็ยังคงเป็นเพียงประโยคการตลาดที่ว่างเปล่า
แล้วจริง ๆ ในรถแท็กซี่ไร้คนขับไม่มีคนขับเลยหรือ?
ไม่มีมนุษย์นั่งอยู่ที่พวงมาลัย ข้อนี้ถูกต้อง แต่ข้ออ้างเรื่องไร้คนขับไม่ได้แปลว่าไม่มีมนุษย์อยู่เบื้องหลังรถเลย ความจริงคือ: เมื่อรถเจอสถานการณ์ที่แก้เองไม่ได้ มันจะเรียกหามนุษย์ที่อยู่ห่างออกไปหลายกิโลเมตร รับคำแนะนำ แล้วตัดสินใจด้วยตัวเอง ในบางกรณี ทีมภาคสนามบนท้องถนนต้องเข้าไปช่วยจัดการด้วยตนเองในจุดที่ระบบไม่สามารถทำอะไรได้ นั่นคือรถแท็กซี่ไร้คนขับในวันนี้ยังไม่ใช่อิสระเต็มรูปแบบ แต่เป็นระบบอัตโนมัติระดับสูงที่มีมนุษย์สนับสนุน สิ่งนี้ไม่ได้ทำให้พวกมันไร้ประโยชน์ ตรงกันข้าม พวกมันคือหนึ่งในระบบขับขี่ที่ก้าวหน้าที่สุดในโลก แต่การแยกแยะระหว่างคำสัญญากับความจริงเป็นสิ่งจำเป็น: ถ้ามีอะไรบอกว่าไร้คนขับ คุณควรถามด้วยว่าใครอยู่ที่ไหนและช่วยคุณได้อย่างไร ไม่ใช่แค่ว่าไม่มีใครนั่งบนเบาะนั้น
สิ่งที่ทำให้ฉันสงสัยคือ: ถ้าในอนาคตศูนย์ช่วยเหลือระยะไกลเหล่านี้เติบโตจนกลายเป็นอาชีพจริง ข้ออ้างเรื่องไร้คนขับจะมีความหมายมากขึ้นหรือไม่ หรือเราแค่เปลี่ยนชื่อเรียกของงานเท่านั้น? คุณคิดว่าอะไร?
แหล่งอ้างอิง
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, Feb 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, May 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, Feb 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA เปิดการสอบสวนข้อกล่าวอ้างด้านความปลอดภัยของ Tesla Cybercab (Automotive World)
- Cybercab Robotaxi ของ Tesla น่าจะยังไม่ใช่แบบ 'ไร้ผู้ควบคุม' (Forbes, ต.ค. 2026)
- ผู้คนที่คอยสนับสนุนการเดินทาง robotaxi ของคุณ (Zoox Journal, ก.ย. 2024)