Robotaksilərin arxasındakı uzaqdan idarəetmə operatorları
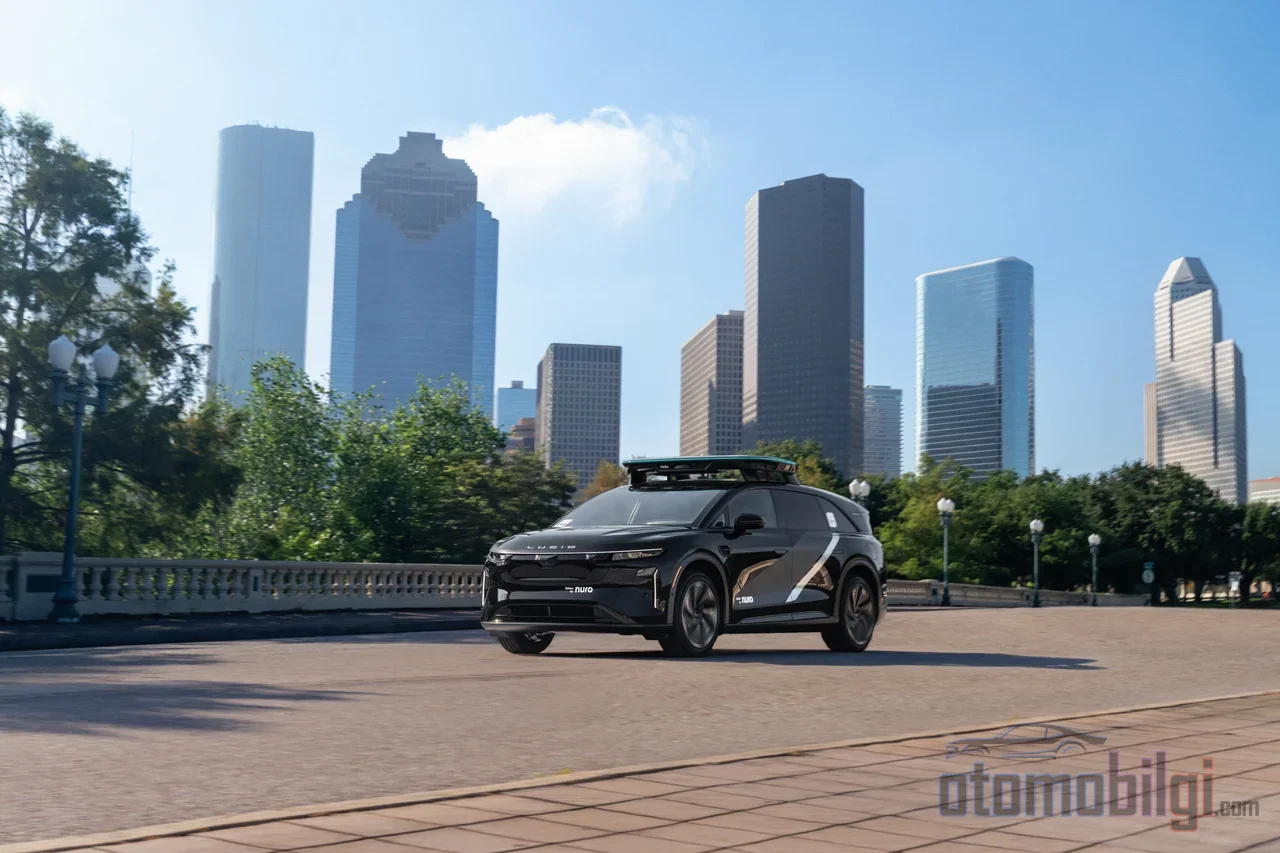
Oturacağına oturursan, ön oturacaqda sükan yoxdur, pedal yoxdur, sürücü də yoxdur. Avtomobil zolaqda irəliləyir, döngələri özü vurur. Sonra bir tikinti meydana çıxır: konuslar adətən düşdüyü düzülüşdə deyil, hansı zolağın bağlı olduğu bəlli deyil. Avtomobil dayanır. Və məhz o anda, kilometrlər uzaqda ekrana baxan bir insan danışmağa başlayır. Bəs bu hələ də sürücüsüz bir səfərdirmi, yoxsa görünməz bir sürücünün olduğu bir səfərdirmi?
Robotaksi şirkətləri bunu adətən iki sözlə keçirdirlər: uzaqdan dəstək. Əslində bu anlayışın arxasında qat-qat maraqlı bir reallıq var. Waymo-nun rəsmi açıqlamasına görə, uzaqdan dəstək komandaları avtomobillərə məsləhət və dəstək verir, lakin birbaşa idarə etmirlər. Digər tərəfdən, ABŞ Senatında keçirilən bir dinləmə sektorun çətin hallarda uzaqdakı insan operatorlarına güvəndiyini aydın şəkildə ortaya qoydu; NHTSA belə Tesla Cybercab-in sürücüsüz iddiaları haqqında istintaq açdı. Gəlin bu görünməz qatını qat-qat açaq.
Uzaqdan Operator Dəqiq Nə Vaxt Devrəyə Girir?
Waymo-nun danışdığı model belə işləyir: Uzaqdan dəstək agentləri avtomobilləri daim izləmir. Bunun əvəzinə avtomatik sürüş sistemi özü bir qeyri-müəyyənliklə qarşılaşdıqda məlumat istəyir. Operator bir təklif göndərir, amma son qərarı yenə avtomobil verir; sistem bu məsləhəti istifadə etməyi də, rədd etməyi də seçə bilir. Yəni klassik mənada oyun qolu ilə avtomobil sürmürlər - daha çox telefonun ucundakı bir məsləhətçi kimi işləyirlər.
Tipik ssenarilər gündəlik həyatdan tanış gəlir: Adi olmayan konus düzülüşünə malik bir tikintidə hansı zolağın həqiqətən bağlandığını təsdiqləmək, qeyri-müəyyən trafik idarəetmə hallarında nə ediləcəyini dəqiqləşdirmək, daşınan bir avtomobildən qaçınma planını müzakirə etmək. Ən mürəkkəb hallarda operator, avtomobilin qiymətləndirdiyi müəyyən bir zolaq və ya marşrut təklif edə bilir. Amma avtomobil təhlükəsiz olmadığına qərar versə, dayana bilir və bəzi hallarda yola davam etmək üçün yoldakı xilasetmə komandasının manual müdaxiləsi lazım ola bilir. Düşün görək: tam avtonom deyilən sistem öz başına çıxa bilmədiyi bir yamacqa məcbur edildikdə kimin xilasetməyə gəldiyini bir təxmin et.
70 İnsan, 3.000 Avtomobil: İzləmə Əfsanəsi Çökürmü?
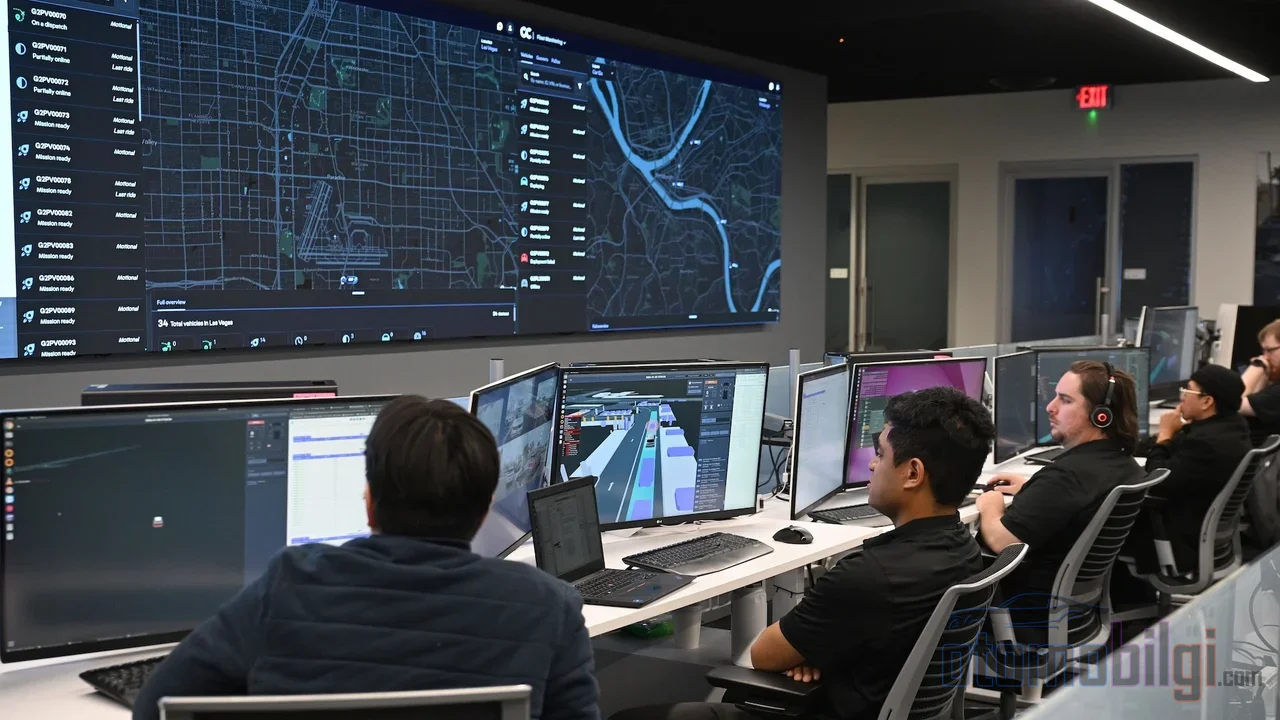
İşte çoxlarının bilmədiyi, ən təsirli rəqəm: 17 fevral 2026 tarixinə qədər Waymo-nun dünyada hər an vəzifədə olan uzaqdan dəstək agenti sayısı təxminən 70 nəfər. Buna qarşıılıq donanma 3.000 avtomobildən ibarətdir, avtomobillər həftədə 4 milyondan çox mil sürür və 400.000-dən çox səfər edilir. 70 nəfər 3.000 avtomobili real vaxtda izləyə bilməz - və şirkətin özü də onsuz da daimi izləmə aparılmadığını deyir. Bu nisbət bir izləmə nisbəti deyil, sadəcə vəzifədə olan personal sayıdır. Sənə qəribə gəlmirmi, sürücüsüz deyilən bir sistemdə insanlar var, amma onlar az qala heç ekrana baxmır; yalnız avtomobil səsləndikdə cavab verirlər?
Zoox tərəfində isə vəziyyət bir az daha klassikdir: Şirkət, parkı 7/24 uzaqdan yardım və sərnişin dəstəyi, texniki xidmət və marşrut əməliyyatları ilə ayaqda saxlayan Birlik Əməliyyatları bölməsi idarə edir. Zoox bunu gizlətmir də; sürücünün olmadığını, lakin təhlükəsizliyin dizaynın əsasında olduğunu vurğulayır. Nuro da eynilə uzaqdan yardım komandalarına arxalandığını etiraf edir. Yəni üç böyük robotaksi oyunçusunun da arxada insan olduğu rəsmən etiraf edir - etirafın adı və əhatəsi fərqli olsa da.
Bundan əlavə, bu operatorların işə götürülməsi heç də boş deyil. Sürücülük vəsiqəsi şərtdir, sürücülük tarixçəsi yoxlanılır, cinayət qeydiyyatı yoxlaması, dərman testləri, rəngkorluğu və məkan qavrayış qiymətləndirmələri aparılır. Yəni qapının arxasında təsadüfi adamlar deyil, filtdən keçmiş sürücülər oturur. Waymo-nun təcili müdaxilə komandası isə yalnız ABŞ-da yerləşir və qəzadan sonrakı prosedurlar kimi daha mürəkkəb tapşırıqlar üçün sertifikatlıdır.
Önə Çıxanlar
- Waymo-nun hər an vəzifədə olan uzaqdan yardım agentlərinin sayı təxminən 70; parkda isə 3.000 nəqliyyat vasitəsi var.
- ABŞ mərkəzlərinə birtərəfli median gecikmə təxminən 150 ms, xaricdəki mərkəzlərdə isə təxminən 250 ms.
- Teleoperasiyada idarəetmə üçün gecikmənin 160 ms altında qalması lazımdır; 500 ms üzərində uzaqdan sürücülük demək olar ki, mümkünsüzdür.
- NHTSA, Tesla Cybercab-in sürücüsüz iddiaları haqqında araşdırma açdı.
- Tesla, Yanvar 2026-da Austin-də nəzarətsiz robotaksi xidmətini Model Y-lərlə başladıb.
Gecikmə Niyə Təhlükəsizliyin Ürəyidir?
Bir video oyunu oynadığını düşün. Düyməni basdığın anda ekrandakı personajın hərəkət etməsi arasında yarım saniyə gecikmə olsa, heç bir komitanı keçə bilməzsən. Nəqliyyat vasitəsini uzaqdan sürmək də eyni məntiqdədir, lakin çox daha ağır ziyanlarla. 5GAA-nın teleoperasiya üçün qoyduğu hədəflər aydındır: Sensor datasının getdiyi yuxarı bağlantı üçün ideal ucdan uca gecikmə 100 ms, idarəetmə əmrinin gəldiyi aşağı bağlantı üçün 20 ms. İnsan operator təcrübələrinə görə 100 ms altındakı gecikmələrdə uzaqdan sükan ümumiyyətlə mümkündür, lakin bunun üzərində performans tez pisləşir. Akademik bir tədqiqat, kifayət qədər idarəetmə üçün gecikmənin 160 ms altında saxlanılması lazım olduğunu ortaya qoyur. 300-500 ms arası çətin, 500 ms üzərində demək olar ki, mümkünsüzdür.
Waymo-nun öz datası bu mənzərəyə uyğun gəlir: ABŞ əməliyyat mərkəzlərinə birtərəfli median gecikmə təxminən 150 ms, xaricdəki mərkəzlərdə təxminən 250 ms. Yəni xaricdəki bir yardım mərkəzinə qoşulmaq, idarəetmə baxımından kritik həddin xeyli üzərində deməkdir. Bu nöqtədə vacib bir detalı xatırladım: Waymo-nun modeli birbaşa idarəetmə deyil, məsləhətdir. Gecikmə bir məsləhət üçün 250 ms olsa canını sıxmasa da, birinin həqiqətən sükanı ələ aldığı bir ssenaridə bu rəqəm həyati əhəmiyyət daşıyır.
LiDAR-ı 5G Üzərindən Ötürmək Niyə Bu Qədər Çətindir?
Bir avtonom nəqliyyat vasitəsinin istehsal etdiyi sensor datasını xaricə ötürmək istəsən, qarşına nəhəng bir boru çıxır. Minneapolisdə aparılan real dünya 5G sahə araşdırmasına görə avtonom maşının ötürdüyü sensor məlumatının 78,3 faizi LiDAR-dan, 18 faizi kameradan gəlir. Tək kamera 8 Mbps tələb edirsə, 64 və ya 128 şüalı LiDAR 277 və ya 307 Mbps tutum tələb edir. Ticarət 5G şəbəkələrinin yuxarı ötürmə ortalaması isə operatorlardan asılı olaraq 47-77,7 Mbps ətrafındadır. Qısacası, aqressiv sıxışdırma olmadan LiDAR-ı bugünün 5G-si ilə ötürmək demək olar ki, mümkünsüzdür.
Və bu yalnız zolaq eni problemi deyil. Hüceyrələrarası keçidlər, yəni telefonun bir baza stansiyasından digərinə keçməsi, sensor kadr gecikməsini 85 faizə qədər artıra bilir. Pisləşən kanal şərtləri gecikməni təxminən 48 faiz artırır. Ən təhlükəlisi budur: Növbə gecikmələri dediyimiz, şəbəkənin ən yavaş qaldığı anlar tam təhlükəsizlik-kritik hadisə ilə üst-üstə düşə bilər. Teleoperasiyanın mükəmməl laboratoriya şəraitində yox, real şəhər hərəkətində işləməsi lazımdır.
Aşkarlama Zənciri İnsan Müdaxiləsi ilə Harada Bitir?
Maşındakı qavrama zənciri radar, kamera və lidardan ibarətdir. Radar zəif görüntüləməyə və aşağı ayırdetmə qabiliyyətinə malikdir; kamera isə yaxşıdır, amma işıqdan asılıdır. Lidar duman, yağış və tüstüli mühitlərdə performansını itirir və bahalıdır. Deməli, sistem hər şəraitdə hər şeyi aydın görmür. Məhz bu qeyri-müəyyənlik insan kontekstləşdirmə ehtiyacını doğurur: sensorlar bir şey görür, amma o şeyin nə olduğunu şərh edib qərara çevirmək çətinləşdikdə yuxarıdakı insan işə düşür. Qavrama zənciri maşınlarla başlayır, amma qərara çevrilən son halqa çox vaxt hələ də bir beyindir.
Şoförsüz İddiası: Vədmi, Realımmı?
Waymo bunu təyyarə paylama mərkəzinə bənzətməkdən imtina edir; şirkətin mövqeyinə görə uzaqdan yardım, fövqəladə hallardan maşını çıxarmağa xidmət edən məhdud müdaxilə alətidir. Amma tənqidi səslər qat-qat sərtdir. Təhlükəsizlik tədqiqatçısı Philip Koopman robotaksi sektorunun uç hallarda məğlubiyyət elan etdiyini və həll kimi uzaqdan köməkçilərə sarıldığını yazır; ağır quyruqlu uç hallar mövcud olduğu müddətcə robotaksilərin ictimai yollarda işləməsi üçün insanlara ehtiyac olacağını vurğulayır. Onun sözlərinə görə bütün robotaksilərin bir-bir uzaqdan sürücüsü var.
Regulyator tərəfi də boş durmur. NHTSA Tesla Cybercab-in şoförsüz təhlükəsizlik iddiaları barədə araşdırma başladıb; teleoperasiyaya olan etimadın şoförsüz iddiasını zəiflətdiyi, uzaqdan operatorların avtonom sistem səhv etdikdə maşınları birbaşa sürdüyü istiqamətində qiymətləndirmələr var. ABŞ Senatında keçirilən dinləmədə robotaksi şirkətlərinin sistemlər uğursuz olduqda və ya çətin vəziyyətlərlə üzləşdikdə uzaqdan insan operatorlara güvəndiyi ortaya çıxdı.
Tesla tərəfi ayrıca hekayədir. Şirkət 2026-cı ilin yanvarında Ostinlə nəzarətsiz robotaksi xidmətini Model Y-lərlə başladıb, ardından xüsusi Cybercab-ləri əlavə edib. Amma analitik Brad Templeton bu xidmətin ehtimal ki, həqiqətən nəzarətsiz olmadığını iddia edir. Digər tərəfdən Tesla, Full Self-Driving proqramının insan sürücülərdən 10 dəfə daha təhlükəsiz olduğunu iddia edir; lakin bu iddianı dəstəkləyən rəqəmlər sorğulanır və Tesla-nın öz süni intellekt təlimçilərinin bu texnologiyaya güvənmədiyi istiqamətində ciddi faktlar var. İllərlə davam edən yerinə yetirilməyən vədlər üzündən Tesla sahibləri, FSD bacarıqları ilə bağlı şirkətə qarşı iddia qaldırıblar.
İki Model, İki Fərqli Reallıq
İndi böyük mənzərəni dəqiqləşdirək. Sahədə əslində iki fərqli yanaşma var və qarışdırmaq olmaz:
| Xüsusiyyət | Waymo modeli (məsləhət) | Klassik teleoperasiya |
|---|---|---|
| İnsanın rolu | Məsləhət verən müşavir | Avtomobili birbaşa idarə edən operator |
| Davamlı izləmə | Yoxdur; avtomobil istədikdə qoşulur | Adətən fasiləsiz əlaqə |
| Gecikmə toleransı | Nisbətən yüksək (150-250 ms mediana) | İdarəetmə üçün 160 ms altı şərtdir |
| Zoox/Nuro mövqeyi | Hər iki şirkətin uzaqdan yardım komandalarına arxalandığını qəbul etməsi | |
| Sahə tənqidi | Koopman-a görə bütün robotaksi-lərin bir uzaqdan sürücüsü var | |
Bu fərq, problemin mərkəzini təşkil edir. Məsləhət modelində gecikmə çox vaxt həyati deyil, amma idarəetmə modelində hər millisaniyə əhəmiyyətlidir. Şirkətlər hansı modeldən istifadə etdiklərini dəqiqləşdirməsə, sürücüsüz iddiası da boş bir marketinq cümləsi olmaqda davam edir.
Deməli, Robotaksi-də Əslində Sürücü Yoxdurmu?
Sükanın arxasında oturan insan yoxdur; bu doğrudur. Amma sürücüsüz iddiası, avtomobilin arxasında heç bir insanın olmadığı demək deyil. Reallıq budur: Avtomobil özü həll edə bilməyəcəyi bir vəziyyətə düşdükdə kilometrlərlə uzaqda olan bir insana müraciət edir, təklifini alır və qərarını verir. Bəzi hallarda isə sistemin aciz qaldığı yeri yoldakı komanda əl ilə xilas edir. Deməli, robotaksi-lər bu gün tam avtonom deyil; insan dəstəkli yüksək avtonomluğa malik sistemlərdir. Bu, onları funksiyasız etmir, əksinə, dünyanın ən inkişaf etmiş sürüş sistemlərindən bəziləridir. Amma vədlə reallığı ayırmaq şərtdir: Bir şey sənə sürücüsüz deyirsə, oturacaqda kimin olmadığını deyil, harada kimin səni xilas etdiyini də soruşmalısan.
Məni düşündürən şu dur: gələcəkdə bu uzaqdan yardım mərkəzləri böyüyüb həqiqi bir peşəyə çevrilsə, o zaman sürücüsüz iddiası daha da mənalı olar, yoxsa sadəcə işin adını dəyişmiş olarıq? Səncə hansıdır?
Mənbələr
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, Feb 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, May 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, Feb 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- NHTSA Tesla Cybercab-ın təhlükəsizlik iddiaları ilə bağlı araşdırma başladır (Automotive World)
- Tesla-nın Cybercab Robotaksi ehtimal ki, "Nəzarətsiz" deyil (Forbes, oktyabr 2026)
- Robotaksi səyahətinizi dəstəkləyən insanlar (Zoox Journal, sentyabr 2024)