রোবোট্যাক্সির আড়ালের রিমোট অপারেটররা
আপনি আপনার সিটে বসে আছেন, সামনের সিটে কোনো স্টিয়ারিং নেই, পেডাল নেই, চালকও নেই। গাড়িটি লেনে এগিয়ে চলছে, বাঁকগুলো নিজে থেকেই নিচ্ছে। তারপর একটি নির্মাণকাজ চোখে পড়ে: কোনগুলো চেনা বিন্যাসে নেই, কোন লেন বন্ধ তা পরিষ্কার নয়। গাড়িটি থেমে যায়। আর ঠিক সেই মুহূর্তে, কিলোমিটার দূরে একটি স্ক্রিনের দিকে তাকিয়ে থাকা একজন মানুষ কথা বলা শুরু করেন। তাহলে এটি কি এখনও বিনা চালকে একটি যাত্রা, নাকি অদৃশ্য একজন চালকের সঙ্গে একটি যাত্রা?
রোবট্যাক্সি কোম্পানিগুলো সাধারণত এটিকে দুটি শব্দ দিয়ে টালিয়ে যায়: রিমোট অ্যাসিস্ট্যান্স। আসলে এই ধারণার পেছনে আছে অনেক বেশি চমকপ্রদ একটি বাস্তবতা। Waymo-র আনুষ্ঠানিক বিবৃতি অনুযায়ী, রিমোট অ্যাসিস্ট্যান্স টিমগুলো গাড়িগুলোকে পরামর্শ ও সহায়তা দেয়, কিন্তু সরাসরি নিয়ন্ত্রণ করে না। অন্যদিকে, মার্কিন যুক্তরাষ্ট্রের সিনেটে অনুষ্ঠিত একটি শুনানি স্পষ্টভাবে প্রকাশ করেছে যে এই খাতটি কঠিন পরিস্থিতিতে রিমোট মানব অপারেটরদের ওপর নির্ভর করে; এমনকি NHTSA-ও Tesla Cybercab-এর চালকবিহীন দাবি নিয়ে তদন্ত শুরু করেছে। চলুন এই অদৃশ্য স্তরটি স্তরে স্তরে খুলে দেখি।
রিমোট অপারেটর ঠিক কখন সক্রিয় হয়?
Waymo বর্ণিত মডেলটি এভাবে কাজ করে: রিমোট অ্যাসিস্ট্যান্স এজেন্টরা গাড়িগুলোর ক্রমাগত পর্যবেক্ষণ করেন না। বরং স্বয়ংক্রিয় ড্রাইভিং সিস্টেম নিজে যখন কোনো অনিশ্চয়তার সম্মুখীন হয়, তখন তথ্য চায়। অপারেটর একটি পরামর্শ পাঠান, কিন্তু চূড়ান্ত সিদ্ধান্ত নেয় গাড়িই; সিস্টেমটি এই পরামর্শ ব্যবহার করাও বেছে নিতে পারে, প্রত্যাখ্যান করাও বেছে নিতে পারে। অর্থাৎ তারা ক্লাসিক অর্থে কোনো গেম কন্ট্রোলার দিয়ে গাড়ি চালান না - বরং তারা মোটামুটি ফোনের ওপাশে থাকা একজন উপদেষ্টার মতো কাজ করেন।
সাধারণ দৃশ্যপটগুলো দৈনন্দিন জীবন থেকে পরিচিত মনে হয়: অপ্রচলিত কোন বিন্যাসের একটি নির্মাণস্থলে কোন লেনটি সত্যিই বন্ধ হয়েছে তা নিশ্চিত করা, অস্পষ্ট ট্রাফিক ব্যবস্থাপনার পরিস্থিতিতে কী করতে হবে তা স্পষ্ট করা, ছিটকে যাওয়া একটি গাড়ি এড়ানোর পরিকল্পনা নিয়ে আলোচনা করা। সবচেয়ে জটিল পরিস্থিতিতে অপারেটর গাড়ির মূল্যায়নকৃত কোনো নির্দিষ্ট লেন বা রুট সাজেস্ট করতে পারেন। কিন্তু গাড়িটি যদি নিরাপদ নয় বলে সিদ্ধান্ত নেয়, তবে এটি থেমে যেতে পারে এবং কিছু ক্ষেত্রে রাস্তায় চলতে থাকার জন্য রাস্তার রেসকিউ টিমের ম্যানুয়াল হস্তক্ষেপ প্রয়োজন হতে পারে। একবার ভাবুন তো: যাকে সম্পূর্ণ স্বয়ংক্রিয় বলা হয় এমন সিস্টেম নিজে উঠতে না পারা একটি ঢালে আটকে গেলে, বের করতে কে আসে একবার অনুমান করুন।
70 জন মানুষ, 3.000 গাড়ি: পর্যবেক্ষণের কিংবদন্তি কি ভেঙে পড়ছে?
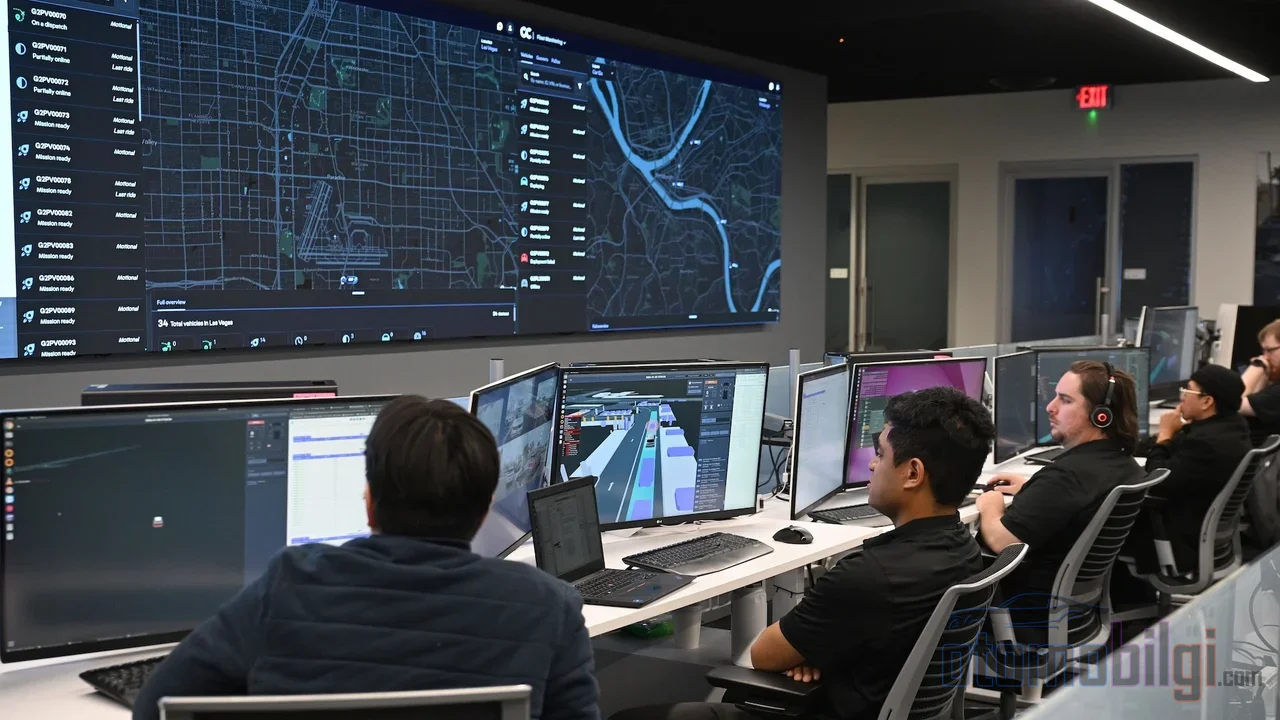
এই যে বেশিরভাগ মানুষ যেটি জানে না, সবচেয়ে চমকপ্রদ সংখ্যাটি: 17 ফেব্রুয়ারি 2026 পর্যন্ত বিশ্বজুড়ে Waymo-র যেকোনো মুহূর্তে ডিউটিতে থাকা রিমোট অ্যাসিস্ট্যান্স এজেন্টের সংখ্যা প্রায় 70 জন। এর বিপরীতে ফ্লিটটি 3.000 গাড়ি নিয়ে গঠিত, গাড়িগুলো সপ্তাহে 4 মিলিয়নের বেশি মাইল চলে এবং 400.000-এর বেশি যাত্রা সম্পন্ন হয়। 70 জন মানুষ 3.000টি গাড়ি রিয়েল টাইমে পর্যবেক্ষণ করতে পারে না - এবং কোম্পানি নিজেই বলে যে ক্রমাগত পর্যবেক্ষণ করা হয় না। এই অনুপাতটি কোনো পর্যবেক্ষণ অনুপাত নয়, শুধুমাত্র ডিউটিতে থাকা কর্মীর সংখ্যা। আপনার কাছে কি অদ্ভুত লাগে না, যাকে চালকবিহীন বলা হয় এমন একটি সিস্টেমে মানুষ আছে কিন্তু তারা প্রায় কখনোই স্ক্রিনের দিকে তাকান না; শুধুমাত্র গাড়ি যখন ডাকে, তখনই তারা সাড়া দেন?
Zoox-এর ক্ষেত্রে অবস্থাটি কিছুটা বেশি ক্লাসিক: কোম্পানিটি একটি ফ্লিট অপারেশনস ইউনিট পরিচালনা করে, যা ফ্লিটকে ২৪/৭ রিমোট সহায়তা ও যাত্রী সহায়তা, রক্ষণাবেক্ষণ এবং রুট অপারেশনের মাধ্যমে সচল রাখে। Zoox এটা লুকিয়েও রাখে না; তারা জোর দিয়ে বলে যে সেখানে কোনো ড্রাইভার নেই, তবে নিরাপত্তা ডিজাইনের ভিত্তিতে রয়েছে। Nuro-ও একইভাবে স্বীকার করে যে তারা রিমোট সহায়তা টিমের উপর নির্ভর করে। অর্থাৎ তিনটি বড় রোবোট্যাক্সি প্লেয়ারই স্বীকার করছে যে পেছনে মানুষ আছে - যদিও স্বীকারোক্তির নাম ও পরিধি ভিন্ন।
এছাড়াও, এই অপারেটরদের নিয়োগ প্রক্রিয়া মোটেও শিথিল নয়। ড্রাইভিং লাইসেন্স বাধ্যতামূলক, ড্রাইভিং রেকর্ড পরীক্ষা করা হয়, অপরাধমূলক রেকর্ড যাচাই, মাদক পরীক্ষা, বর্ণান্ধতা এবং স্থানিক উপলব্ধি মূল্যায়ন করা হয়। অর্থাৎ দরজার আড়ালে এলোমেলো কেউ নয়, বরং ফিল্টার পাস করা ড্রাইভাররা বসে আছে। Waymo-র ইমার্জেন্সি রেসপন্স টিম শুধুমাত্র মার্কিন যুক্তরাষ্ট্রে অবস্থিত এবং দুর্ঘটনা-পরবর্তী পদ্ধতির মতো আরও জটিল কাজের জন্য সার্টিফাইড।
উল্লেখযোগ্য তথ্য
- Waymo-র যেকোনো মুহূর্তে ডিউটিতে থাকা রিমোট অ্যাসিস্ট্যান্স এজেন্টের সংখ্যা প্রায় ৭০; ফ্লিটে অবশ্য 3,000টি গাড়ি রয়েছে।
- মার্কিন যুক্তরাষ্ট্রের সেন্টারগুলোতে ওয়ান-ওয়ে মিডিয়ান লেটেন্সি প্রায় 150 ms, বিদেশি সেন্টারগুলোতে প্রায় 250 ms।
- টেলিঅপারেশনে নিয়ন্ত্রণের জন্য লেটেন্সি 160 ms -এর নিচে থাকা প্রয়োজন; 500 ms -এর উপরে হলে রিমোট ড্রাইভিং প্রায় অসম্ভব।
- NHTSA Tesla Cybercab-এর ড্রাইভারবিহীন দাবি সম্পর্কে তদন্ত শুরু করেছে।
- Tesla জানুয়ারিতে 2026 Austin-এ Model Y দিয়ে আনসুপারভাইজড রোবোট্যাক্সি সেবা চালু করেছে।
লেটেন্সি কেন নিরাপত্তার হৃদয়?
ভাবো তুমি একটি ভিডিও গেম খেলছ। বোতাম চাপার মুহূর্ত এবং পর্দায় ক্যারেক্টারের নড়াচড়ার মধ্যে অর্ধেক সেকেন্ড বিলম্ব থাকলে, তুমি কোনো দলকে পাশ করাতে পারবে না। রিমোটলি গাড়ি চালানোর ক্ষেত্রেও একই যুক্তি, তবে খরচ অনেক বেশি। 5GAA টেলিঅপারেশনের জন্য যে লক্ষ্যমাত্রা নির্ধারণ করেছে তা স্পষ্ট: সেন্সর ডেটা যাওয়ার আপলিংকের জন্য আদর্শ এন্ড-টু-এন্ড লেটেন্সি 100 ms, আর কন্ট্রোল কমান্ড আসার ডাউনলিংকের জন্য 20 ms। মানব অপারেটর পরীক্ষার তথ্য অনুযায়ী 100 ms-এর নিচের লেটেন্সিতে রিমোট স্টিয়ারিং সাধারণত সম্ভব, তবে এর উপরে পারফরম্যান্স দ্রুত অবনতি হয়। একটি একাডেমিক গবেষণা দেখিয়েছে যে পর্যাপ্ত নিয়ন্ত্রণের জন্য লেটেন্সি 160 ms -এর নিচে রাখা প্রয়োজন। 300–500 ms চ্যালেঞ্জিং, আর 500 ms -এর উপরে প্রায় অসম্ভব।
Waymo-র নিজস্ব ডেটা এই চিত্রের সাথে মিলে যায়: মার্কিন অপারেশন সেন্টারগুলোতে ওয়ান-ওয়ে মিডিয়ান লেটেন্সি প্রায় 150 ms, আর বিদেশি সেন্টারগুলোতে প্রায় 250 ms। অর্থাৎ বিদেশি কোনো সহায়তা কেন্দ্রের সাথে সংযোগ মানে নিয়ন্ত্রণের দিক থেকে সংকটাপন্ন সীমার চেয়ে অনেক উপরে থাকা। এখানে একটি গুরুত্বপূর্ণ বিষয় মনে করিয়ে দিই: Waymo-র মডেল সরাসরি নিয়ন্ত্রণ নয়, পরামর্শ। একটি পরামর্শের জন্য 250 ms লেটেন্সি হলে যতটা কষ্ট হয়, কেউ সত্যিই স্টিয়ারিং নিয়ন্ত্রণ নেওয়ার পরিস্থিতিতে এই সংখ্যাটি জীবন-মরণের গুরুত্ব পায়।
LiDAR ডেটা 5G-এর মাধ্যমে প্রেরণ কেন এত কঠিন?
একটি স্বয়ংচালিত যানবাহনের তৈরি সেন্সর ডেটা বাইরে পাঠাতে চাইলে তোমার সামনে বিশাল একটি পাইপলাইন চলে আসে। মিনিয়াপোলিসে পরিচালিত বাস্তব পৃথিবীর 5G ফিল্ড স্টাডি অনুযায়ী একটি স্বয়ংক্রিয় (অটোনোমাস) গাড়ির প্রেরিত সেন্সর ডেটার 78.3% আসে LiDAR থেকে এবং 18% আসে ক্যামেরা থেকে। যেখানে একটি ক্যামেরার জন্য 8 Mbps প্রয়োজন, সেখানে 64 বা 128 বিমযুক্ত একটি LiDAR-এর 277 বা 307 Mbps ক্ষমতা প্রয়োজন। অপারেটরভেদে বাণিজ্যিক 5G নেটওয়ার্কের আপলিংক গড় প্রায় 47-77.7 Mbps। সংক্ষেপে, আক্রমণাত্মক কম্প্রেশন ছাড়া আজকের 5G দিয়ে LiDAR ডেটা প্রেরণ করা প্রায় অসম্ভব।
আর এটি শুধু ব্যান্ডউইডথের সমস্যা নয়। সেল-টু-সেল হ্যান্ডওভার, অর্থাৎ ফোনের একটি বেস স্টেশন থেকে অন্যটিতে লাফ দেওয়া, সেন্সর ফ্রেম বিলম্ব 85% পর্যন্ত বাড়িয়ে দিতে পারে। খারাপ হওয়া চ্যানেল অবস্থা বিলম্ব প্রায় 48% বাড়িয়ে দেয়। সবচেয়ে বিপজ্জনক বিষয়টি হলো: যাকে আমরা কিউ বিলম্ব (queue latency) বলি, অর্থাৎ নেটওয়ার্কের সবচেয়ে ধীর মুহূর্তগুলো, তা ঠিক কোনো নিরাপত্তা-সংকটজনক ঘটনার সাথে মিলে যেতে পারে। টেলিঅপারেশনকে আদর্শ ল্যাব পরিবেশে নয়, বরং বাস্তব শহরের ট্রাফিকে কাজ করতে হয়।
সংবেদন শৃঙ্খল (Perception Chain) মানব হস্তক্ষেপের সাথে কোথায় শেষ হচ্ছে?
গাড়ির সংবেদন শৃঙ্খল রাডার, ক্যামেরা এবং লিডার (LiDAR) নিয়ে গঠিত। রাডারের ইমেজিং দুর্বল এবং রেজোলিউশন কম; ক্যামেরা ভালো, কিন্তু আলোর উপর নির্ভরশীল। লিডার কুয়াশা, বৃষ্টি এবং ধোঁয়াটে পরিবেশে পারফরম্যান্স হারায় এবং এটি ব্যয়বহুল। অর্থাৎ সিস্টেম প্রতিটি পরিস্থিতিতে সবকিছু স্পষ্টভাবে দেখতে পায় না। এই অনিশ্চয়তাই ঠিক মানবিক প্রসঙ্গায়নের (contextualization) প্রয়োজনীয়তা তৈরি করে: সেন্সর কিছু একটা দেখে, কিন্তু সেই জিনিসটা আসলে কী তা ব্যাখ্যা করে সিদ্ধান্তে রূপান্তর করার কাজটি কঠিন হয়ে পড়লে উপরের মানুষটি হস্তক্ষেপ করে। সংবেদন শৃঙ্খল মেশিন দিয়ে শুরু হয়, কিন্তু সিদ্ধান্তে রূপান্তরিত হওয়া শেষ কড়িটি প্রায়ই এখনও একটি মস্তিষ্ক।
ড্রাইভারবিহীন দাবি: প্রতিশ্রুতি, নাকি বাস্তবতা?
Waymo এটিকে বিমান ডিসপ্যাচ সেন্টারের সাথে তুলনা করতে অস্বীকার করে; কোম্পানির অবস্থান অনুযায়ী রিমোট অ্যাসিস্ট্যান্স হলো অস্বাভাবিক পরিস্থিতি থেকে গাড়িকে বের করে আনার জন্য ব্যবহৃত একটি সীমিত হস্তক্ষেপ সরঞ্জাম। তবে সমালোচনামূলক কণ্ঠস্বরগুলো অনেক বেশি কঠোর। নিরাপত্তা গবেষক ফিলিপ কুপম্যান (Philip Koopman) লিখেছেন যে রোবোট্যাক্সি শিল্প প্রান্তিক কেসগুলোতে পরাজয় ঘোষণা করে এবং সমাধান হিসেবে রিমোট অ্যাসিস্ট্যান্টদের আশ্রয় নেয়; তিনি জোর দিয়ে বলেন যে ভারী-সম্মুখের (heavy-tail) প্রান্তিক কেসগুলো বিদ্যমান থাকা পর্যন্ত জনসাধারণের রাস্তায় রোবোট্যাক্সি চালানোর জন্য মানুষের প্রয়োজন থাকবে। তার মতে, প্রতিটি রোবোট্যাক্সির একজন করে রিমোট ড্রাইভার রয়েছে।
নিয়ন্ত্রকদের দিকটিও অলস বসে নেই। NHTSA টেসলা সাইবারক্যাবের (Tesla Cybercab) ড্রাইভারবিহীন নিরাপত্তা দাবি সম্পর্কে তদন্ত শুরু করেছে; এমন মূল্যায়ন রয়েছে যে টেলিঅপারেশনের প্রতি বিশ্বাস ড্রাইভারবিহীন দাবিকে দুর্বল করেছে এবং অটোনোমাস সিস্টেম ভুল করলে রিমোট অপারেটররা সরাসরি গাড়ি চালান। মার্কিন যুক্তরাষ্ট্রের সিনেটে অনুষ্ঠিত এক শুনানিতে প্রকাশ পায় যে সিস্টেম ব্যর্থ হলে বা কঠিন পরিস্থিতির সম্মুখীন হলে রোবোট্যাক্সি কোম্পানিগুলো রিমোট মানব অপারেটরদের উপর নির্ভর করে।
টেসলার দিকটি আলাদা এক গল্প। কোম্পানিটি জানুয়ারি 2026-এ অস্টিনে Model Y গাড়িগুলো দিয়ে পরিচালকবিহীন (unsupervised) রোবোট্যাক্সি সেবা শুরু করে এবং তারপর বিশেষ সাইবারক্যাবগুলো যোগ করে। তবে বিশ্লেষক ব্র্যাড টেম্পলটন (Brad Templeton)-এর মতে, এই সেবাটি সম্ভবত সত্যিকারের পরিচালকবিহীন নয়। অন্যদিকে Tesla দাবি করছে, তাদের Full Self-Driving সফটওয়্যার মানব চালকদের চেয়ে 10 গুণ বেশি নিরাপদ; কিন্তু এই দাবিকে সমর্থনকারী সংখ্যাগুলো নিয়ে প্রশ্ন তোলা হচ্ছে এবং Tesla-র নিজস্ব এআই প্রশিক্ষকরাও এই প্রযুক্তিতে আস্থা রাখেন না - এমন দিকে ইঙ্গিত করে এমন গুরুতর তথ্যও রয়েছে। বছরের পর বছর ভাঙা প্রতিশ্রুতির জেরে Tesla-র মালিকরা FSD-এর সক্ষমতা নিয়ে কোম্পানির বিরুদ্ধে মামলা করেছেন।
দুটি মডেল, দুটি ভিন্ন বাস্তবতা
এবার বড় চিত্রটা পরিষ্কার করা যাক। এই শিল্পে আসলে দুটি ভিন্ন পদ্ধতি রয়েছে এবং এগুলো গুলিয়ে ফেলা উচিত নয়:
| বৈশিষ্ট্য | Waymo মডেল (পরামর্শ) | ধ্রুপদী টেলিঅপারেশন |
|---|---|---|
| মানুষের ভূমিকা | পরামর্শ দেওয়া উপদেষ্টা | গাড়িটি সরাসরি চালানো অপারেটর |
| অবিচ্ছিন্ন পর্যবেক্ষণ | নেই; গাড়ি অনুরোধ করলে সংযোগ স্থাপিত হয় | সাধারণত অবিচ্ছিন্ন সংযোগ |
| বিলম্ব সহনশীলতা | তুলনামূলক বেশি (150-250 ms মিডিয়ান) | নিয়ন্ত্রণের জন্য 160 ms-এর নিচে থাকা আবশ্যক |
| Zoox/Nuro-র অবস্থান | দুটি কোম্পানিই স্বীকার করে যে তারা দূরবর্তী সহায়তা দলের ওপর নির্ভরশীল | |
| শিল্প-সমালোচনা | Koopman-এর মতে সব রোবোট্যাক্সিরই একজন করে দূরবর্তী চালক আছে | |
এই পার্থক্যটাই সমস্যার কেন্দ্রবিন্দু গঠন করে। পরামর্শ মডেলে বিলম্ব প্রায়ই জীবনঘাতী নয়, কিন্তু নিয়ন্ত্রণ মডেলে প্রতিটি মিলিসেকেন্ড গুরুত্বপূর্ণ। কোম্পানিগুলো কোন মডেল ব্যবহার করছে তা স্পষ্ট না করলে, চালকবিহীন দাবিটি একটা ফাঁকা মার্কেটিং বাক্যই থেকে যায়।
তাহলে রোবোট্যাক্সিতে কি সত্যিই কোনো চালক নেই?
স্টিয়ারিংয়ের পাশে বসা কোনো মানুষ নেই; এটা ঠিক। কিন্তু চালকবিহীন দাবির অর্থ এই নয় যে গাড়ির আড়ালে কোনো মানুষ নেই। বাস্তবতা হলো: গাড়িটি যখন নিজের পক্ষে সমাধান করতে না পারা কোনো পরিস্থিতিতে পড়ে, তখন কিলোমিটার দূরে থাকা একজন মানুষকে ডাকে, তার পরামর্শ নেয় এবং সিদ্ধান্ত নেয়। আবার কিছু ক্ষেত্রে সিস্টেমের অসহায় অবস্থান থেকে যান সেই স্থানে ম্যানুয়ালি উদ্ধার করে। অর্থাৎ রোবোট্যাক্সিগুলো আজ সম্পূর্ণ স্বয়ংক্রিয় নয়; মানব-সহায়তায় উচ্চ স্বয়ংক্রিয়তার সিস্টেম। এটা এগুলোকে অকেজো করে না - বরং এগুলো পৃথিবীর সবচেয়ে উন্নত ড্রাইভিং সিস্টেমগুলোর অন্যতম। কিন্তু প্রতিশ্রুতি আর বাস্তবতার পার্থক্য করা জরুরি: কোনো কিছু তোমাকে বললে চালকবিহীন, তখন শুধু সিটে কে নেই তা নয়, কোথায় কে তোমাকে উদ্ধার করছে তাও জিজ্ঞেস করা উচিত।
যেটা আমাকে ভাবায় তা হলো: ভবিষ্যতে এই দূরবর্তী সহায়তা কেন্দ্রগুলো বড় হয়ে সত্যিকারের পেশায় পরিণত হলে, তখন কি চালকবিহীন দাবিটি আরও অর্থবহ হয়, নাকি আমরা শুধু কাজের নাম বদলে ফেলেছি? তোমার মতে কোনটা?
তথ্যসূত্র
- Advice, not control: the role of Remote Assistance in Waymo's operations (Waymo, Feb 2026)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles (Waymo, May 2024)
- Waymo defends use of remote assistance workers in robotaxi operations (Reuters, Feb 2026)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet? (arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles (PMC, 2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs (ACM)
- All Robotaxis Have Remote Drivers (Philip Koopman, Substack)
- Tesla Cybercab-এর নিরাপত্তা দাবি নিয়ে NHTSA তদন্ত শুরু করেছে (Automotive World)
- Tesla-র Cybercab Robotaxি সম্ভবত 'নিরীক্ষিত ছাড়া' নয় (Forbes, অক্টোবর 2026)
- আপনার robotaxি যাত্রাকে সহায়তাকারী মানুষেরা (Zoox Journal, সেপ্টেম্বর 2024)