স্বয়ংচালিত গাড়ি চালনাকে বছরের পর বছর আটকে রাখা এজ কেসগুলো
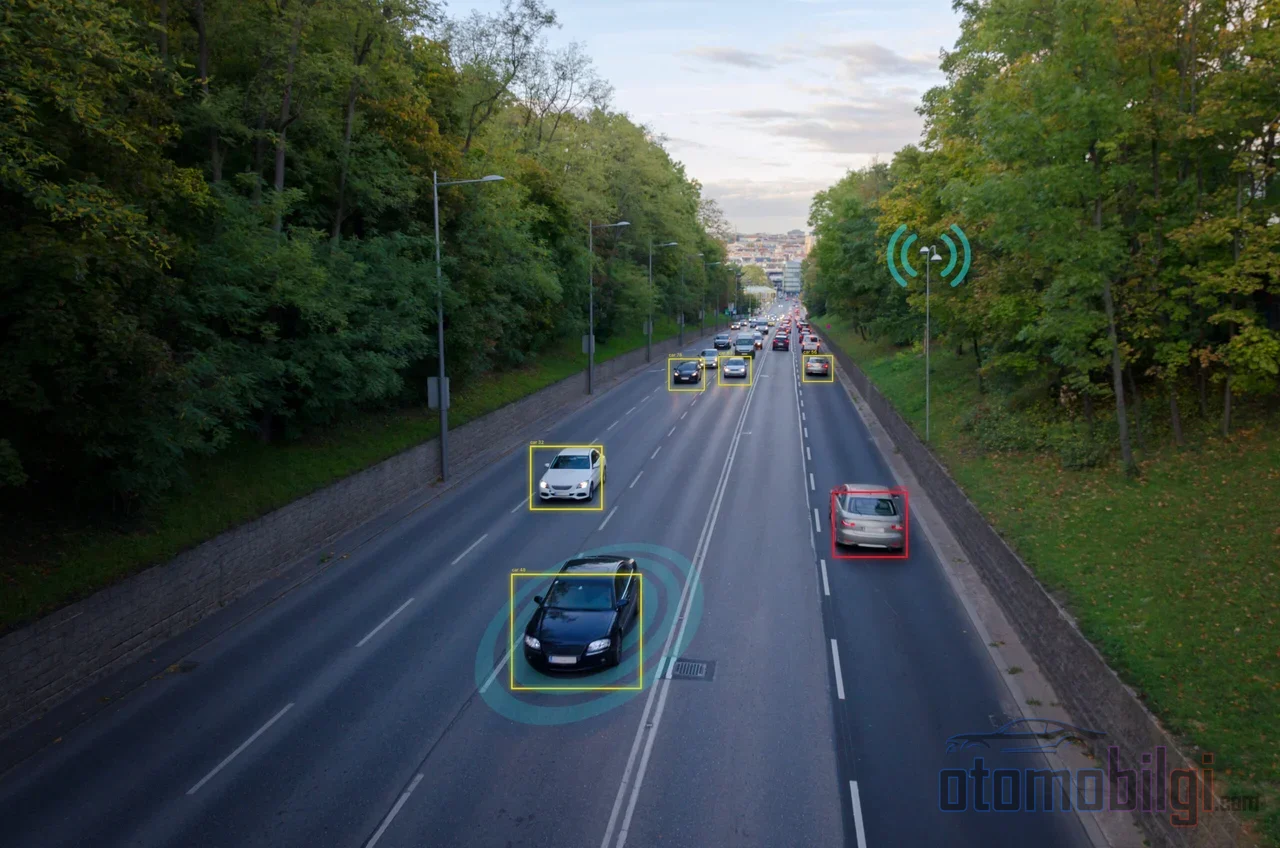
একটি স্বয়ংচালিত যান রাস্তায় বের হলে তার জীবনের 99.9% সময় কাটে একই কাজগুলো করতে করতে: লেনে এগিয়ে চলা, লাল বাতিতে দাঁড়িয়ে থাকা, সামনের গাড়ির সাথে দূরত্ব বজায় রাখা। কিন্তু আসল প্রশ্নটা হলো: বাকি থাকা সেই ক্ষুদ্র অংশে, অর্থাৎ লক্ষ লক্ষ কিলোমিটারে একবার ঘটা সেই অদ্ভুত মুহূর্তগুলোতে ঠিক কী ঘটে? স্বয়ংচালিত ড্রাইভিংয়ের "আগামীকাল প্রস্তুত" প্রতিশ্রুতিকে যা বিলম্বিত করছে, ঠিক এই মুহূর্তগুলোই - এবং এই নিবন্ধে আমি বলব কেন এগুলো এখনও সমাধান করা যায়নি।
এজ কেস কী, আর লং টেইল কেন অন্য কিছু?
প্রথমে পরিভাষাগুলো পরিষ্কার করে নিই, কারণ এই দুটি ধারণা প্রায়ই গুলিয়ে ফেলা হয়। এজ কেস (edge case) হলো এমন একটি বিরল দৃশ্যপট যা স্বয়ংচালিত ড্রাইভিং সিস্টেমের প্রশিক্ষণ ডেটার বাইরে থাকে: মহাসড়কে উল্টে পড়া একটি সিঁড়ি, অপ্রত্যাশিত একটি ট্রাফিক পুলিশের হাতের ইশারা, অস্বাভাবিক আবহাওয়া। এগুলো আগে থেকে সংজ্ঞায়িত করা সম্ভব, অন্তত তত্ত্বের ক্ষেত্রে।
কিন্তু লং টেইল (long tail) হলো আরও ভয়ংকর একটি ধারণা: আপনি ভাবতেও পারবেন না এমন সবকিছুর সমষ্টি। রাত থেকে দিনে বদলানো নির্মাণকাজ, বৃষ্টিতে একটি পিকআপ থেকে গড়িয়ে পড়া গদি, লেজের ডগার সেই দৃশ্যপট যা কেউ কখনও সমস্যার তালিকায় লেখার কথা ভাবেনি। এজ কেস যখন একটি ধাঁধা, লং টেইল হলো এমন একটি বাক্স যাতে কতগুলো অংশ আছে তা আপনি জানেন না।
বিরলতারও নানা প্রকার আছে। প্রথমটি হলো বিরল শ্রেণি: গাধা, অ্যাম্বুলেন্সের মতো রাস্তায় খুব কমই দেখা যায় এমন বস্তু। দ্বিতীয়টি এবং আরও সন্দেহজনকটি হলো বিরল দৃশ্যপট: বস্তুগুলো নিজে সম্পূর্ণ সাধারণ কিন্তু সাজানো অদ্ভুত - ট্রাকের পেছন থেকে হঠাৎ বেরিয়ে আসা একজন পথচারী বা সিঁড়ি বহন করা একজন সাইকেল আরোহী। দ্বিতীয় ধরনটি খুঁজে বের করা অনেক বেশি কঠিন, কারণ সিস্টেমে প্রতিটি উপাদান ইতিমধ্যে সংজ্ঞায়িত; সমস্যা হলো তাদের একসাথে আসা।
বিশেষজ্ঞরা এজ কেসগুলোকে চারটি প্রধান বিভাগে ভাগ করেন: পরিবেশগত (আবহাওয়া, আলোর অবস্থা), বস্তুভিত্তিক (বিরল বস্তু), আচরণগত (অনুমান করা অসম্ভব রাস্তার ব্যবহারকারী) এবং সেন্সরনির্দিষ্ট (হার্ডওয়্যার ত্রুটি, অন্ধ বিন্দু)। প্রতিটি বিভাগ নিজেই একটি মাথাব্যথা; সবগুলো একসাথে ব্যাখ্যা করে কেন এই লেজটি এত লম্বা।
উল্লেখযোগ্য বিষয়সমূহ
- 99% নির্ভুলতায় কাজ করা একটি সিস্টেম প্রায় প্রতি 10,000 মাইলের ড্রাইভিংয়ে একবার এমন একটি বিপজ্জনক দৃশ্যপটের সম্মুখীন হতে পারে যা সমাধান করতে পারে না।
- একটি সাধারণ ডেটাসেটে গাড়ির 493,322 টি অ্যানোটেশন থাকলেও অ্যাম্বুলেন্সের অ্যানোটেশন মাত্র 49টি।
- সবচেয়ে বিরল 30টি বস্তু শ্রেণি জনসাধারণের জন্য উন্মুক্ত লেবেলযুক্ত 344,966 ফ্রেমের ডেটায় প্রতিটি 250 বারেরও কম দেখা যায়।
- স্বয়ংচালিত সিস্টেমগুলো যদি মানুষের মতো চালায়, তবে সমস্ত দুর্ঘটনার মাত্র প্রায় এক-তৃতীয়াংশ প্রতিরোধ করতে পারে।
সংখ্যায় বিরলতা: এই লেজটি এত লম্বা কেন?
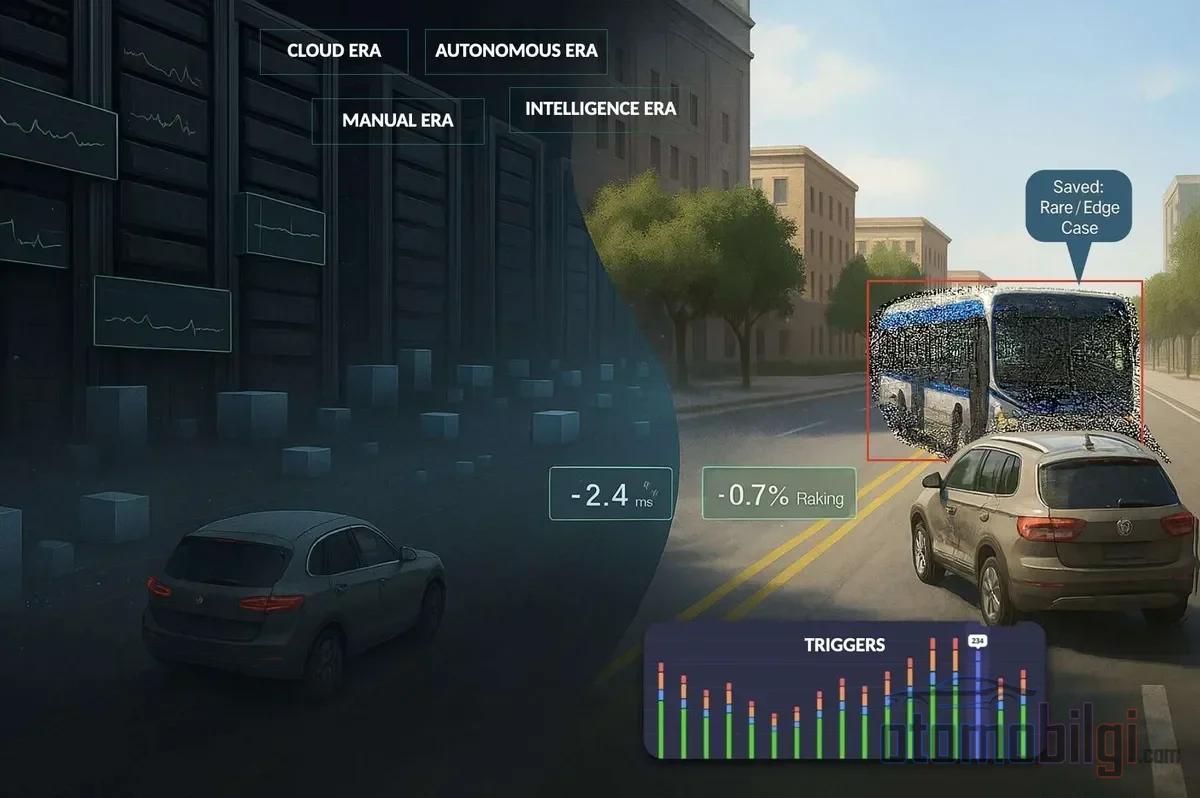
বিরলতার পরিসর বুঝতে কিছুটা গণিত দরকার। 99% নির্ভুলতা শুনতে দুর্দান্ত লাগে, তাই না? কিন্তু হিসাবটা করুন: এই নির্ভুলতায় একটি সিস্টেম 10,000 মাইলের ড্রাইভিংয়ে প্রায় একবার নিজের সমাধান করতে না পারা একটি বিপজ্জনক দৃশ্যপটে পতিত হয়। দৈনন্দিন ব্যবহারের জন্যও এই সংখ্যাটি অনেক বড় - আর সম্পূর্ণ স্বয়ংক্রিয়তার জন্য এটি বিপর্যয়কর মাত্রার, কারণ নিরাপত্তার প্রবেশদ্বারের জন্য অতি-নিম্ন ত্রুটির হার প্রয়োজন।
ডেটার দিক থেকে চিত্রটি আরও চমকপ্রদ। Mercedes-Benz এবং Esslingen বিশ্ববিদ্যালয়ের যৌথ প্রচেষ্টায় তৈরি SearchAD তুলনাটি ১১টি ড্রাইভিং ডেটাসেট থেকে 423,798টি ফ্রেম পরীক্ষা করেছে: ৯০টি বিরল ক্যাটেগরি, 513,265টি ম্যানুয়াল ট্যাগ। ফলাফল? সবচেয়ে বিরল 30টি শ্রেণির প্রতিটি 344,966 ফ্রেমের পাবলিক লেবেলযুক্ত ডেটায় 250 বারের কম দেখা যায়। এই বিরল ঘটনাগুলো হাতে খুঁজে বের করার চেষ্টা করা একটি বিশেষজ্ঞ প্রতিষ্ঠানে কাজটি আট মাস সময় নিয়েছে, প্রতিটি ফ্রেমে গড়ে এক মিনিটেরও বেশি সময় ব্যয় হয়েছে এবং প্রতিটি ফ্রেম অন্তত দুইবার পরীক্ষা করা হয়েছে।
| অবজেক্ট ক্লাস | নমুনা ডেটাসেটে অ্যানোটেশনের সংখ্যা |
|---|---|
| গাড়ি | 493,322 |
| শিশুর ঠেলাগাড়ি | 1,072 |
| অ্যাম্বুলেন্স | 49 |
এই টেবিলটি বিশ্বের নিজের বৈষম্য দেখায়: গাড়ি সর্বত্র, অ্যাম্বুলেন্স প্রায় কোথাও নেই। আর সমস্যাটি শুধু আবিষ্কারের নয়; ট্যাগ-ভিত্তিক অনুসন্ধান শুধুমাত্র পূর্বনির্ধারিত ক্লাসগুলোই রিটার্ন করে। যদি বৃষ্টিতে ময়লার ব্যাগ গায়ে জড়ানো কোনো পথচারীকে কেউ ট্যাগ না করে, তাহলে সেই ডেটা খোঁজা কোনো কোয়েরি তাকে খুঁজে পাবে না। সমষ্টিগত সফলতার মেট্রিকগুলোও বিরল ক্লাসগুলোর অবনতিকে শক্তিশালী সামগ্রিক স্কোরের ভেতরে লুকিয়ে রাখতে পারে।
আরও বেশি ডেটা সংগ্রহ করলে কি হবে না?
উত্তর হলো সংখ্যাগরিষ্ঠের ক্ষেত্রে না, এবং এর কারণ এক বাক্যের একটি সত্য: ডেটার বৈষম্যই বিশ্বের বৈষম্য। রাস্তা থেকে সংগ্রহ করা ড্রাইভিং ডেটার সিংহভাগ সাধারণ আচরণে ভরা - লেন ফলো করা, ট্রাফিক লাইট মানা, সমতল রাস্তা। ডেটাসেট দ্বিগুণ করলে আপনি মূলত দ্বিগুণ সাধারণ উদাহরণ যোগ করে ফেলেন; বিরলগুলো লাইনের ভেতরে আরও গভীরে চাপা পড়ে যায়। এটি ক্লাসিক ক্রমহ্রাসমান রিটার্নের সমস্যা: কম্পিউটিং ক্ষমতা এবং ডেটা স্কেল করা আল্ট্রা-নিম্ন এরর রেটে পর্যাপ্ত ফল দেয় না।
তাহলে কি বিরল পরিস্থিতিগুলো স্টেজে পুনরায় তৈরি করা যায়? এখানেই দ্বিতীয় প্রাচীর: বিরল ঘটনাগুলোর বেশিরভাগই বিপজ্জনক অথবা অসম্ভব। ট্রাকের পেছন থেকে বেরিয়ে আসা একজন পথচারীকে কোরিওগ্রাফিতে ফেলা তো দূরের কথা। তাছাড়া লাইনটি ওপেন-এন্ডেড - শেষ বিন্দু নেই, অর্থাৎ "আমরা সব শেষ করেছি" বলার মুহূর্ত কখনই আসে না।
সিমুলেশন তাই একটি উজ্জ্বল সহায়ক, কিন্তু রক্ষাকর্তা নয়। বাস্তব রাস্তায় কোনো পরীক্ষার সংখ্যাই একা safety নিশ্চিত করতে পারে না; তাছাড়া কৃত্রিমভাবে বিরল ঘটনা তৈরি করাও নিজেই একটি কঠিন ইঞ্জিনিয়ারিং সমস্যা। Waymo-র পদ্ধতি এখানে লক্ষণীয়: টিম বাস্তব জগতে মারাত্মকভাবে শেষ হওয়া সংঘর্ষের পরিস্থিতি পুনর্গঠন করে এবং Waymo Driver-কে সংঘর্ষ শুরু করা গাড়ির জায়গায় বসায়। সিমুলেশনে সে সব সংঘর্ষ এড়িয়ে গেল। অত্যন্ত চিত্তাকর্ষক - কিন্তু এটি নির্ধারিত পরিস্থিতিতে সফল হওয়া মানে লাইনের সম্পূর্ণটি শেষ করা নয়।
নির্মাতারা একই সমস্যার দিকে কীভাবে অগ্রসর হচ্ছে?
Mobileye: ব্যর্থতা শিকার করা কৃত্রিম বুদ্ধিমত্তা
Mobileye 2026 সালে উপস্থাপিত দুটি টুল সমস্যার সমাধানে একটি সুশৃঙ্খল পদ্ধতি নিয়ে আসে। Meteor নামের মাল্টি-এজেন্ট কৃত্রিম বুদ্ধিমত্তা ডেটা বিশ্লেষক ভিজ্যুয়াল-ল্যাঙ্গুয়েজ মডেল এমবেডিং এবং স্বয়ংক্রিয় যুক্তিবিন্যাস ব্যবহার করে লক্ষ ঘণ্টার ড্রাইভিং ভিডিও স্ক্যান করে। এটি যা খুঁজছে তা চমকপ্রদ: "কালো রাজহাঁস" নামের একক বিস্ময় নয়, বরং পুনরাবৃত্তিযোগ্য ব্যর্থতা - আংশিক লুকানো পথচারী, অস্পষ্ট রাস্তার ব্যবহারকারীর মতো বারবার ঘটে যাওয়া প্যাটার্ন। আবিষ্কার, অনুমান, দৃশ্যপট জিজ্ঞাসা, যাচাই এবং প্রশিক্ষণ ডেটা চেইন স্বয়ংক্রিয়ভাবে প্রক্রিয়া করছে। সঙ্গী সিস্টেম Genario প্রতিটি যাচাইকৃত ব্যর্থতাকে ফটোরিয়ালিস্টিক সিনথেটিক দৃশ্যপটে রূপান্তর করে দিন/রাত, বৃষ্টি, তুষার, বরফ, কুয়াশার বৈচিত্র্যের সাথে গুণিত করছে। এর সবকিছুর পেছনে রয়েছে 25 বছরেরও বেশি অভিজ্ঞতা, 230 মিলিয়নেরও বেশি গাড়ি এবং প্রতিদিন 8 মিলিয়ন গাড়ি থেকে আসা ডেটা আপলোড।
Waymo: সীমিত এলাকা, কঠোর নিয়ম
Waymo-র কৌশল হলো লাইন ছোট করার বদলে লাইন যে এলাকায় প্রবেশ করতে পারে সেটি ছোট করা। Operational Design Domain (ODD) নামে পরিচিত এই পরিচালনগত নকশা এলাকা; ভূগোল, রাস্তার ধরন, গতির সীমা, আবহাওয়া এবং দিনের সময় দিয়ে সংজ্ঞায়িত হয়। কোম্পানির নিয়ন্ত্রক ফাইল অনুযায়ী লক্ষ্য এলাকায় ৬৫ mph পর্যন্ত গতি সীমা থাকা রাস্তাগুলো অন্তর্ভুক্ত। গাড়িগুলো সম্পূর্ণ স্বয়ংক্রিয়ভাবে চলে; দূরে থাকা মানব অপারেটররা জয়স্টিক দিয়ে গাড়ি চালান না, শুধু উচ্চ স্তরের পরিচালনা দেন। অপ্রত্যাশিত পরিস্থিতির জন্য প্রস্তুতি হিসেবে ঘটনা ব্যবস্থাপনা মহড়া সংক্রান্ত একটি নতুন কাঠামোও অক্টোবর 2026-এ প্রকাশ করেছে। ব্যবস্থাপনার দিক থেকে বার্তাটি স্পষ্ট: স্বয়ংচালিত গাড়ি দুর্ঘটনা নাটকীয়ভাবে কমাতে পারে কিন্তু 100% এ পৌঁছাতে পারে না এবং এ বিষয়ে খোলাখুলি ও সৎভাবে কথা বলা দরকার। কোম্পানির ডেটা দেখাচ্ছে তাদের রোবোট্যাক্সির প্রতি মিলিয়ন মাইলে দুর্ঘটনার সংখ্যা আগের বছরগুলোর তুলনায় অনেক কম। আরেকটি পর্যবেক্ষণ হলো ODD সংজ্ঞা এবং সুরক্ষা ধারণাগুলো একাধিক শহরে পুনরায় ব্যবহার করা যায় - এই নমনীয়তা এলাকার সীমানাও প্রশ্ন করায়।
Tesla এবং NVIDIA: দুটি ভিন্ন বাজি
Tesla বাজি ধরেছে যে মিলিয়ন গাড়ি এবং বিলিয়ন মাইল বাস্তব-বিশ্বের ডেটা সময়ের সাথে লাইন আলো করে দেবে। Full Self-Driving (Supervised) সংস্করণে ব্যবহারকারীরা কম হস্তক্ষেপ জানাচ্ছেন এবং কোম্পানির মতে FSD মানুষের ভুলের কারণে সংঘর্ষের সম্ভাবনা ৮০%-এরও বেশি কমাচ্ছে - তবে এটি কোম্পানির নিজস্ব ডেটা এবং স্বাধীন যাচাইয়ের সমস্যা বিতর্কিত; Tesla কোনো আনুষ্ঠানিক ডিসএনগেজমেন্ট ডেটা প্রকাশ করেনি। ব্যবহারকারীদের রিপোর্টগুলোও একগুচ্ছ অভিজ্ঞতার স্তরে হলেও ইঙ্গিতে ভরা: লেন পরিবর্তনকারী একটি ট্রাকের সামনে সিস্টেম থেকে আলাদা হওয়ার বাধ্যবাধকতা অথবা বাম লেনে দাঁড়িয়ে থাকা নির্মাণ ট্রাকের দিকে উচ্চ গতিতে এগিয়ে যাওয়া একটি সিস্টেম।
NVIDIA বরং বিপরীত দিকে তাকাচ্ছে: সিমুলেশন এবং সাধারণীকরণযোগ্য বুদ্ধিমত্তা দিয়ে অজানা পরিস্থিতির ওপর দিয়ে যুক্তি প্রয়োগ করা। Alpamayo-R1 প্রকল্প দেখিয়েছে যুক্তি ডেটা দিয়ে প্রশিক্ষিত মডেলটি কঠিন ক্ষেত্রে পরিকল্পনার নির্ভুলতা ১২% পর্যন্ত উন্নত করেছে এবং নিকট সংঘর্ষ ৩৫% কমিয়েছে। দুটি দর্শনই - ঠিক Mobileye-র অনুমান-নির্দেশিত ডেটা মাইনিং এবং Wayve-র এন্ড-টু-এন্ড কৃত্রিম বুদ্ধিমত্তা পদ্ধতির মতো - এখনো চূড়ান্ত সমাধান হিসেবে প্রমাণিত নয়। কেউই লাইনের শেষ দেখেনি।
দূরবর্তী মানব হস্তক্ষেপ: সুরক্ষা জাল, নাকি দুর্বলতা?
রোবোট্যাক্সি কোম্পানিগুলোর ব্যবহারিক নিশ্চয়তা হলো টেলিঅপারেশন: সিস্টেম চাপে পড়লে বা ত্রুটিপূর্ণ হলে দূর থেকে একজন মানব অপারেটরের হস্তক্ষেপ করা। একটি মার্কিন সিনেট শুনানি প্রকাশ করেছে যে রোবোট্যাক্সি কোম্পানিগুলো ঠিক এর ওপরেই নির্ভর করছিল। ক্রুজের রোবোট্যাক্সিগুলো দূরবর্তী অপারেটরদের ঘন ঘন হস্তক্ষেপের প্রয়োজন হয় - এমন শিল্প-অভ্যন্তরীণ ধারণা আগে থেকেই ছিল।
কিন্তু এই সেফটি নেটের একটি সিঁড়ি আছে। ওয়েমো মডেলে দূরবর্তী অপারেটর শুধুমাত্র উচ্চ স্তরের গাইডেন্স দেয়; স্টিয়ারিংয়ের নিয়ন্ত্রণ নেয় না। টেসলার অস্টিন রোবোট্যাক্সি লঞ্চে বলা হয়েছে যে দূরবর্তী সহায়তা কর্মীরা 2 mph বা তার নিচের গতিতে সাময়িক নিয়ন্ত্রণ নিতে এবং গাড়িটি দূর থেকে চালাতে পারে, এবং একটি রাজ্য পরিবহন দফতরের 2025 সালের প্রতিবেদনে নথিভুক্ত করা হয়েছে যে টেসলা বিরল এজ কেস এবং চ্যালেঞ্জিং পরিবেশের জন্য রিমোট অপারেশন গ্রহণ করেছে। কম লেটেন্সির 5G এবং 6G সংযোগ এই মডেলগুলোকে কারিগরিভাবে সম্ভব করে তুলছে। প্রশ্ন হলো: সিস্টেম যেসব দৃশ্যকল্প সমাধান করতে পারে না সেগুলো মানুষ সমাধান করতে পারা সত্যিই কি একটি সমাধান, নাকি আমরা সমস্যাটিকে একটি অদৃশ্য সারিতে সরিয়ে নিচ্ছি?
প্রতিশ্রুতি ও বাস্তবতার মাঝে আইন কী বলে?
এখানে বিষয়গুলো জটিল হয়ে ওঠে, কারণ একটি বিরল এজ কেসে ঘটা দুর্ঘটনা শুধু কারিগরি নয়, আইনি প্রশ্নও তৈরি করে। মার্কিন যুক্তরাষ্ট্রে NHTSA এপ্রিল 2026-তে অটোনোমাস ড্রাইভিং সিস্টেমের নিয়মাবলিতে একটি আপডেট প্রকাশ করেছে। আইনি দিক থেকে একটি চমৎকার পার্থক্য আছে: গাড়ির সেফটি স্ট্যান্ডার্ড মেনে চলা তাকে নিখুঁত করে না; অবহেলার দাবি সম্পূর্ণ ভিন্ন একটি আইনি পথ, এবং মামলাকারী আইনজীবীরা ঠিক এখানেই খেলেন। টেক্সাসে প্রস্তুত করা একটি আইনি গাইড অনুসারে, মামলায় ব্যবহৃত যুক্তি হলো কোম্পানির প্রতিশ্রুতি এবং গাড়িটি বাস্তবে যা করে তার মধ্যকার পার্থক্য। ব্রুকিংসের উত্থাপিত কারিগরি ঝুঁকিও একই বিন্দুর সাথে সংযুক্ত: সনাক্তকরণ ও পূর্বাভাস ব্যবস্থায় অপ্রত্যাশিত ত্রুটি গাড়িকে ভুল সময়ে ভুল কাজ করতে বাধ্য করতে পারে।
SAE-র J3016 স্ট্যান্ডার্ডের স্তরগুলোও প্রতিশ্রুতির বাস্তবতা টেবিলে আনে। লেভেল 0 থেকে লেভেল 5 পর্যন্ত বিস্তৃত স্কেলে, রাস্তার গাড়িগুলোর বিশাল সংখ্যাগরিষ্ঠ অংশ এখনও লেভেল 1 বা লেভেল 2-তে রয়েছে। লেভেল 3 দায়িত্ব চালক থেকে প্রস্তুতকারকের কাছে স্থানান্তরিত করে একটি বিশাল দায়িত্ব পরিবর্তন তৈরি করে। লেভেল 5 সম্পর্কে কিছু বিশেষজ্ঞের মতো ভাবা হয়: মানুষ যেখানে সিঁচতে পারে সেখানে কাজ করা গাড়ি কখনই থাকবে না। 2026 সালের একটি বৈজ্ঞানিক প্রবন্ধও প্রস্তাব করে যে বর্তমান স্তরগুলো বাস্তব জগতের সক্ষমতা প্রতিফলিত করে না এবং পরিবেশ ও পরিস্থিতিভিত্তিক একটি অতিরিক্ত শ্রেণিবিন্যাস প্রস্তাব করে।
সারি কি শেষ করা সম্ভব? সৎ উত্তর
আমি তোমাকে সবচেয়ে স্পষ্টভাবে বলি: এজ কেসগুলো হলো এমন দৃশ্যকল্প যা অটোনোমাস ড্রাইভিংয়ের প্রতিশ্রুত সম্পূর্ণ অটোনমিতে পৌঁছাতে বিলম্ব করে, পরিসংখ্যানগতভাবে অত্যন্ত বিরল কিন্তু অপ্রত্যাশিত; অসীম ডেটা সংগ্রহ করাও যেমন পারে না, সিমুলেশনও এই খোলা সারিটি একা শেষ করতে পারে না। আশাবাদী পক্ষের হাতে বাস্তব দুর্ঘটনা আছে: ওয়েমোর ডেটা দেখায় যে মিলিয়ন মাইল প্রতি দুর্ঘটনার সংখ্যা সত্যিই কমেছে এবং মোবাইলআইয়ের সিনথেটিক দৃশ্যকল্প উৎপাদন সারিটিকে পদ্ধতিগতভাবে সংকুচিত করছে। নিরাশাবাদী পক্ষের হাতেও বাস্তবতা আছে: মানুষের মতো চালালে তুমি মাত্র প্রায় এক-তৃতীয়াংশ দুর্ঘটনা ঠেকাতে পারবে; কিছু সেফটি সংস্থার মতে, চালকবিহীন পর্যায় এখনও আসেনি, মৌলিক কাজগুলোতে নিয়মিতই এখনও ব্যর্থতা রয়েছে। আর পরের বিতর্কটা তো এই মুহূর্তেই দরজায়: এজ কেসগুলো কোনোভাবে সমাধান করলে, এবার জেনারেলিজেবল এআই মডেলের নির্ভুলতা কীভাবে নিশ্চিত করব?
আমার পাঠটা এই: অটোনমাস ড্রাইভিং কোনো প্রতিযোগিতা নয়, এটা একটা কনভেয়ার বেল্টে বাদ দেওয়ার কাজ। প্রতিদিন হাজার হাজার কিলোমিটার সমস্যাহীনভাবে চলা কারও মনে ধরে না; পার্থক্য তৈরি করে সেই অদ্ভুত মুহূর্তে তুমি কী করো, যা আসে প্রতি মিলিয়ন মাইলে একবার। আর সেই মুহূর্তে তুমি কী করবে, তা সেই দিনই অজানা থাকে যেদিন তুমি প্রথম এই দৃশ্যটা কল্পনা করো। তোমার মনে হয় রোবট্যাক্সিগুলো কি এই লম্বা লাইনটা জয় করবে, নাকি সবসময় এক ধাপ দূরে পালিয়ে থাকবে? মন্তব্যে তোমার মতামত জানতে আগ্রহী।
সূত্র
- Diagnosing the long tail: how Mobileye turns edge cases into targeted training (Mobileye Blog)
- Why AV Models Miss Rare Edge Cases (and How to Find Them) | Voxel51
- Edge Cases in Autonomous Driving: Detection and Handling Guide | Kognic
- Waymo simulated driving behavior in reconstructed fatal crashes (Scanlon et al., 2021, ScienceDirect)
- Preparing for the Unexpected: A New Framework for AV Incident Management Exercises (Waymo Blog, Oct 2026)
- Full Self-Driving (Supervised) Vehicle Safety Report (Tesla)
- Solving the long-tail with e2e AI (Wayve)
- SAE Levels of Driving Automation (SAE International)
- Self-driving vehicles could struggle to eliminate most crashes (IIHS)
- STATE DOT Policy and Regulatory Approaches (NCDOT, 2025)