自動運転を長年遅らせてきたエッジケースの数々
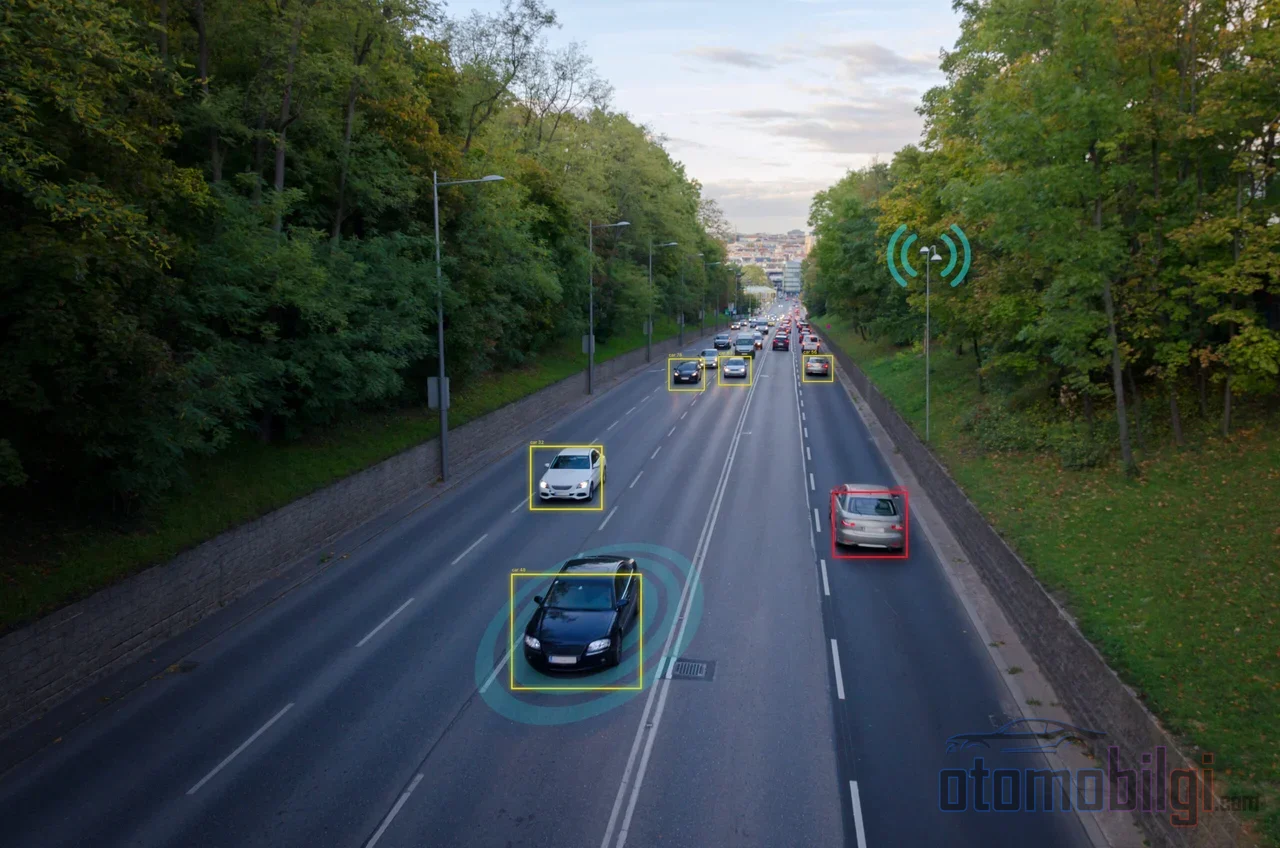
自律走行車は交通に出ると、その人生の99.9%を同じことの繰り返しで過ごしています: 車線を進むこと、赤信号で止まること、前の車との車間距離を保つこと. しかし本当の問いはこうです: 残りのわずかな切片、つまり数百万キロに一度起こる奇妙な瞬間に、いったい何が起きているのか? まさにこの瞬間こそが、自動運転の「もうすぐ実現可能」という約束を遅らせているものであり、この記事ではなぜ今も解決できていないのかを解説します.
エッジケースとは何か、ロングテールはなぜ別物なのか?
まずは用語を整理しましょう.この2つの概念は頻繁に混同されます. エッジケースとは、自律走行システムの学習データの範囲外に属する稀なシナリオのことです: 高速道路に転がった梯子、見慣れない交通警察官の手信号、異常な気象条件. これらは事前に定義できます.少なくとも理論上は.
一方、ロングテールはさらに不気味な概念です: 思いつきすらできないすべてのものの総体. 夜から朝に変わる工事現場、雨の日にピックアップトラックから転がり落ちたマットレス、そしてリストの果てにある、誰も問題リストに書き記そうとも考えなかったあのシナリオ. エッジケースがパズルであるのに対し、ロングテールはピースがいくつあるのかも分からない箱のようなものです.
レアさにも種類があります. 第一は稀なクラス: ロバや救急車のように、道路上ではめったに見かけない物体. 第二の、そしてさらに陰湿なのが稀なシナリオ: 物体そのものはごく普通なのに、その配置が奇妙なケース.トラックの後ろから突然飛び出した歩行者や、梯子を積んだ自転車. 第二のタイプを見つけるのははるかに難しく、システム内の各構成要素はすでに定義済みです. 問題は、それらが組み合わさることにあります.
専門家はエッジケースを4つの主要カテゴリーに分類しています: 環境(天候、光の条件)、物体ベース(稀な物体)、行動(予測不可能な道路利用者)、センサー固有(ハードウェアの故障、死角). 各カテゴリーはそれだけで頭痛の種. すべてが揃うと、このテールがなぜこれほど長いのかを説明することになります.
ハイライト
- 99%の精度で動作するシステムでも、約10,000マイルごとに一度、解決できない危険なシナリオに遭遇する可能性があります.
- ある大規模なデータセットでは、自動車のアノテーションは493,322件あるのに対し、救急車のアノテーションはわずか49件です.
- 最も稀な30の物体クラスは、344,966フレームの公開ラベル付きデータにおいて、それぞれ250回未満しか出現しません.
- 自律システムが人間のように運転するなら、すべての事故のうち約3分の1しか防げません.
数字で見るレア度: なぜこのテールはこれほど長いのか?
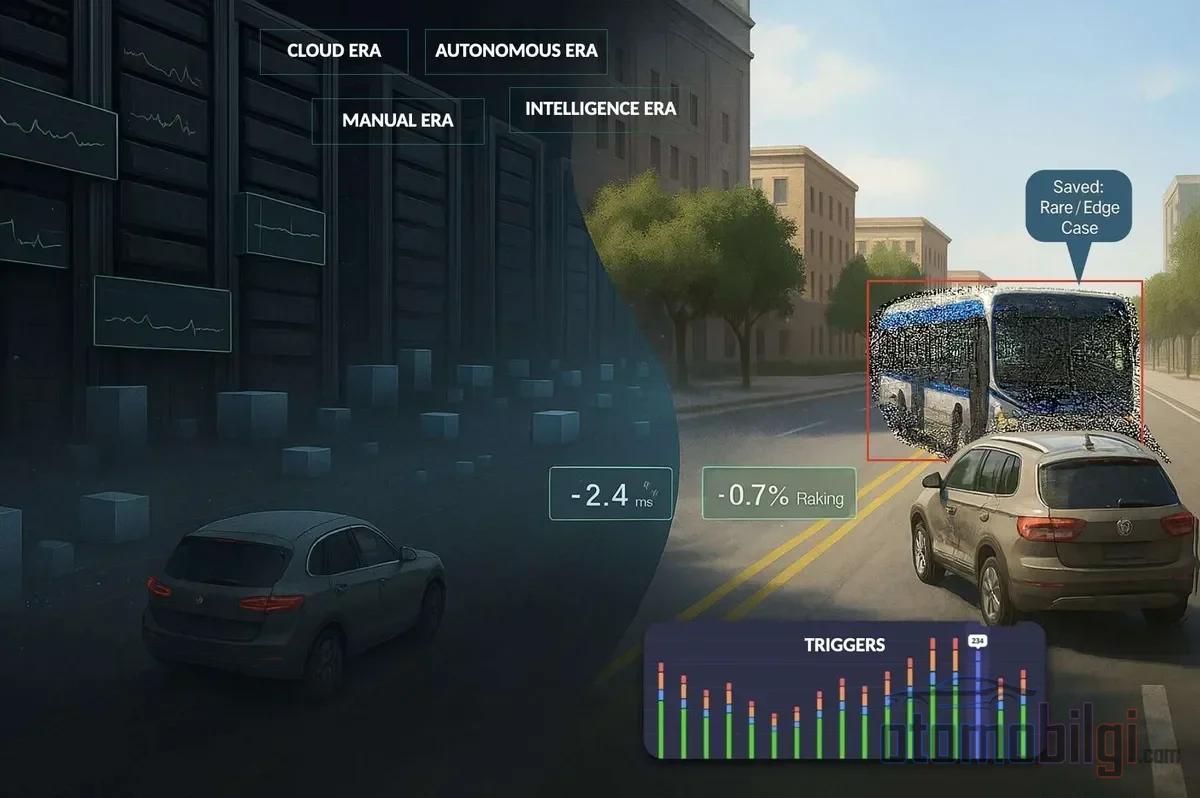
レア度のスケールを理解するには、少し計算が必要です. 99%の精度は素晴らしく聞こえますよね? しかし計算してみると: この精度のシステムは、10,000マイルの走行で約1回、自力で解決できない危険なシナリオに陥ります. 日常使用ですらこの数字は大きすぎ、完全自動運転となると悲惨な規模です.なぜなら、安全性のしきい値は超低エラー率を要求するからです.
データ面の状況はさらに衝撃的です. Mercedes-Benzとエスリンゲン大学の共同研究によるSearchADベンチマークは、11の走行データセットから423,798フレームを調査しました: 90のレアカテゴリ、513,265件の手動アノテーション. その結果は? 最もレアな30クラスのそれぞれが、344,966フレームの公開アノテーション済みデータにおいて250フレーム未満しか登場していません. こうしたレアケースを手作業で探そうとした専門企業では、作業に8か月かかり、1フレームあたり平均1分以上が費やされ、各フレームは少なくとも2回確認されました.
| オブジェクトクラス | サンプルデータセット内のアノテーション数 |
|---|---|
| 乗用車 | 493,322 |
| ベビーカー | 1,072 |
| 救急車 | 49 |
この表は、世界そのものの偏りを示しています: 乗用車はどこにでもあり、救急車はほとんどどこにもない. そして問題は発見の難しさだけではありません; タグベースの検索は、事前に定義されたクラスしか返せないのです. 雨の中ゴミ袋を着た歩行者を誰もタグ付けしていなければ、そのデータを探すどんなクエリも見つけられません. 集計ベースの成功指標も、レアクラスでの劣化を高い総合スコアの中に隠してしまうことがあります.
もっとデータを集めれば解決しないのか?
答えは圧倒的にノーであり、その理由はたった一文の事実にあります: データの偏りは世界の偏りである.道路上で収集された走行データの圧倒的多数は、日常的な挙動——車線維持、信号遵守、まっすぐな道——で満ちています. データセットを2倍にしても、基本的にありふれた例が2倍追加されるだけ; レアなものはキューのさらに奥深くに埋もれてしまいます. これは古典的な収穫逓減の問題です: 計算能力とデータをスケールしても、超低エラー率の領域では十分な成果が得られません.
では、レアなシナリオを舞台の上で再現すれば? ここに2つ目の壁があります: レアケースの大半は、危険であるか実行不可能です. トラックの後ろから飛び出す歩行者を振り付けにすることなど、論外です. しかもキューはオープンエンド——終点がなく、「すべて完了した」と言える瞬間は決して来ません.
だからシミュレーションは優秀な補助者であって、救世主ではありません. 実路では、どんな数のテストも安全性を単独では保証できません; さらに、人工的にレアイベントを生成すること自体が、それだけで難しい工学問題です. Waymoのアプローチはここで注目に値します: チームは現実世界で致命的な結果となった衝突シナリオを再構築し、Waymo Driverを衝突を起こした車両の位置に置きます. シミュレーションでは、すべての衝突を回避しました. 印象的ですが——これは、定義済みシナリオで成功することを意味し、キュー全体を消費することではありません.
メーカーは同じ問題にどう取り組んでいるのか?
Mobileye: 失敗を捉えるAI
Mobileyeが2026年に発表した2台のツールは、この問題に体系的な解決策をもたらします. MeteorというマルチエージェントAIデータアナリストは、視覚言語モデルの埋め込みと自動推論を用いて、数百万時間におよぶ走行動画をスキャンします. 探しているものは興味深い: kara kuğuと呼ばれる単発の奇跡ではなく、再現可能な失敗 - 部分的に隠された歩行者、不確かな道路利用者のような繰り返されるパターン. 探索、仮説、シナリオの検証、確認、そして学習データのパイプラインを自動で処理している. 一方、パートナーシステムのGenarioは、検証済みの失敗をフォトリアルな合成シナリオに変換し、昼/夜、雨、雪、氷、霧などのバリエーションで増殖させる. これらすべての背景には、25年以上の経験、2億3000万台を超える車両、そして1日800万台の車両からのデータアップロードがあります.
Waymo: 限られたエリア、厳格なルール
Waymoの戦略は、行列を短くするのではなく、行列が進入できるエリアを小さくすることだ. 同社がOperational Design Domain (ODD)と呼ぶ運行設計領域は、 地理、道路タイプ、速度範囲、天候、時間帯によって定義される. 同社の規制提出書類によれば、目標エリアは時速65マイルまでの速度制限のある道路を含んでいる. 車両は完全自動運転で稼働しており、 遠隔の人間オペレーターはジョイスティックで車を運転するのではなく、高レベルのガイダンスを提供するだけだ. 2026年10月には、予期せぬ事態への備えとして、インシデント管理訓練に関する新しいフレームワークも公開した. 経営陣側のメッセージは明確である: 自動運転車は事故を劇的に減らすことはできるが100%には到達できず、この点についてオープンかつ正直に語る必要がある. 同社のデータによれば、ロボタクシーの100万マイルあたりの事故件数は、過去の年と比べてはるかに低いことを示している. もう一つの観察は、ODDの定義と安全性の概念が複数の都市で再利用できるというものである - この柔軟性は、この分野の限界をも問わせる.
TeslaとNVIDIA: 二つの異なる賭け
Teslaは、数百万台の車両と数十億マイルの実世界データがやがて行列を照らし出すことに賭けている. Full Self-Driving (Supervised)のリリースにおいて、ユーザーは介入が減ったと報告しており、同社によればFSDは人のミスに起因する衝突の可能性を80%以上削減しているという - ただしこれは同社自身のデータであり、独立した検証の問題は議論の余地がある. Teslaは公式の介入解除(disengagement)データを一切公開していない. ユーザーの報告も逸話的なレベルではあるが、ヒントに満ちている: 車線変更する大型トレーラーの前でシステムから離脱せざるを得なかった事例や、左車線に停車していた工事車両に高速で接近したシステムの事例.
一方、NVIDIAは逆の方向を見ている: シミュレーションと汎用知能によって、未知の状況を推論で乗り切るアプローチだ. Alpamayo-R1プロジェクトは、推論データで学習したモデルが、難しいケースで計画の正確性を最大12%改善し、衝突寸前の事態を35%削減したことを示した. 両者の哲学は - Mobileyeの仮説主導のデータマイニングやWayveのエンドツーエンドAIアプローチと同様に - まだ決定的な解決策として証明されてはいない. 誰も行列の終わりを見ていない.
遠隔による人間の介入: 安全網か、それとも弱点か?
ロボタクシー企業の実用的な保証はテレオペレーション(遠隔操作)である: システムに負荷がかかったり故障したりした際に、遠隔の人間オペレーターが介入すること. 米国上院の公聴会で、ロボタクシー企業がまさにこれに依存していることが明らかになりました. Cruiseのロボタクシーが遠隔オペレーターによる頻繁な介入を必要としているという業界内の見解は、すでに存在していました.
しかし、このセーフティネットにはDAOがあります. Waymoモデルでは、遠隔オペレーターはあくまで高度なガイダンスを提供するだけで、 ハンドルを握ることはありません. 一方、Teslaのオースティンでのロボタクシー投入では、遠隔サポート担当者が時速2mph以下で一時的に制御を引き継ぎ、車両を遠隔運転できることが示されており、ある州の交通当局の2025年の報告書は、Teslaが稀なエッジケースや困難な環境のために遠隔運用を採用していることを記録しています. 低レイテンシの5Gおよび6G接続が、これらのモデルを技術的に可能にしています. 問いはこうです: システムが解決できないシナリオを人間が解決することは本当に解決策なのか、それとも問題を目に見えないキューへ移しているだけなのか?
約束と現実の間で、法律は何と言っているのか?
ここで話はシリアスになります.なぜなら、稀なエッジケースでの事故は、技術的な問題だけでなく法的な問題も引き起こすからです. 米国では、NHTSAが2026年4月に自動運転システムに関する規則の更新を発表しました. 法務面では興味深い区別があります: 車両が安全基準に適合していても、それが完璧であることを意味しません; 過失の主張はまったく別の法的手段であり、原告側弁護士が活躍するのはまさにこの部分です. テキサス州で作成された法務ガイドによれば、訴訟で用いられる論拠は、企業の約束と自動車が実際に行っていることの間の差異です. Brookingsが指摘した技術的リスクも同じ点につながっています: 知覚および予測システムにおける予測不能な誤りは、車両が間違ったタイミングで間違った動作をすることにつながり得ます.
SAEのJ3016標準におけるレベルも、約束と現実の問題を明らかにしています. レベル0からレベル5に及ぶスケールの中で、道路上の車両の圧倒的多数は依然としてレベル1またはレベル2にとどまっています. レベル3は、責任をドライバーからメーカーへ移す大きな負担の転換をもたらします. レベル5については、一部の専門家は次のように考えています: 人間が運転できるあらゆる場所で作動する車両は決して実現しないだろう、と. 2026年の学術論文でさえ、現行のレベルは現実世界の能力を反映していないと主張し、環境や状況に基づく追加の分類を提案しています.
キューは消費できるのか? 正直な答え
最も率直な形でお伝えしましょう: エッジケースとは、自動運転が約束された完全な自動運転に到達するのを遅らせる、統計的に極めて稀だが予測不能なシナリオです.無限のデータ収集もシミュレーションも、このオープンエンドのキューを単独で消費することはできません.楽観的な側には実際の事故データがあります: Waymoのデータは、走行100万マイルあたりの事故件数が実際に減少していることを示しており、Mobileyeの合成シナリオ生成はキューを体系的に狭めています. 悲観的な側にも事実があります: 人間のように運転しても、事故の約3分の1しか防げない; 一部の安全機関によれば、完全な自動運転はまだ熟しておらず、基本的なタスクでも定期的に失敗が起きている. そして次の議論はすでに目前に迫っている: エッジケースを何とか解決できたとして、今度は汎用AIモデルの正確性をどう保証するのか?
私の読みはこうだ: 自動運転は競争ではなく、ベルトコンベア式のふるい分け作業だ. 毎日何千キロも問題なく走っても誰も感動しない; 差をつけるのは、数百万マイルに一度やってくるあの奇妙な瞬間に何をするかだ. そしてその瞬間に何をするかは、そのシナリオを想像したその日には分からない. ロボタクシーはこの行列に追いつけると思うか、それともいつも一歩先へ逃げ続けるのか? コメントであなたの意見を聞かせてほしい.
参考文献
- ロングテールの診断: Mobileyeがエッジケースを標的型トレーニングに変える方法 (Mobileye Blog)
- なぜ自動運転モデルは稀なエッジケースを見逃すのか(そしてどう見つけるか) | Voxel51
- 自動運転におけるエッジケース: 検出と対処ガイド | Kognic
- Waymoが再構築された致死事故における運転挙動をシミュレーション (Scanlon et al., 2021, ScienceDirect)
- 予期せぬ事態への備え: 自動運転インシデント管理訓練の新フレームワーク (Waymo Blog, Oct 2026)
- フルセルフドライビング(監視付き)車両安全性レポート (Tesla)
- e2e AIによるロングテールの解決 (Wayve)
- SAEの運転自動化レベル (SAE International)
- 自動運転車はほとんどの事故を排除するのに苦労する可能性 (IIHS)
- 州交通当局の政策および規制アプローチ (NCDOT, 2025)