Az évek óta késleltetett autonóm vezetés edge case esetei
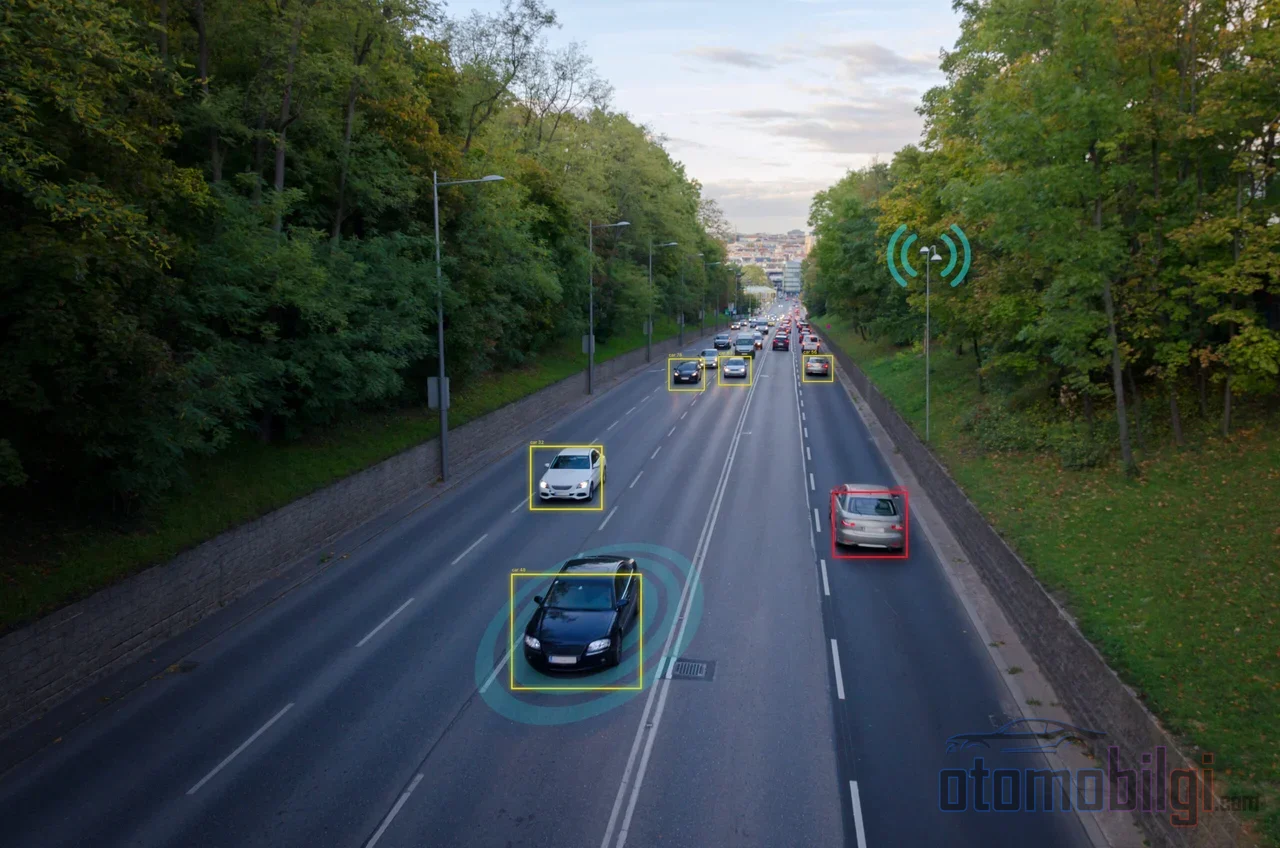
Egy autonóm jármű, amikor kihajt a forgalomba, az idejének 99,9 százalékát ugyanazoknak a dolgoknak a csinálásával tölti: haladni a sávban, megállni a piros lámpánál, távolságot tartani az előtte haladó járműtől. De a fő kérdés ez: mindez a megmaradó pici szeletben, azaz millió kilométerenként egyszer előforduló furcsa pillanatokban, mi történik? Épp ezek a pillanatok késleltetik az autonóm vezetés "holnap elkészül" ígéretét - és ebben a cikkben elmondom, miért nem oldódtak meg még mindig.
Mi a szélsőséges eset, és miért valami egészen más a hosszú farok?
Először tisztázzuk a terminológiát, mert ezt a két fogalmat gyakran összekeverik. A szélsőséges eset (edge case) egy ritka forgatókönyv, amely az autonóm vezetési rendszer tanítási adatain kívül esik: egy az autóútra dőlt létra, egy szokatlan forgalmi rendőri kézjel, egy szélsőséges időjárási állapot. Ezek előre meghatározhatók, legalábbis elvileg.
A hosszú farok (long tail) viszont jóval rémisztőbb fogalom: mindannak összessége, amire gondolkodni sem gondolnánk. Éjszakáról nappalra változó építkezések, esőben egy pickupról leguruló matrac, meg az a forgatókönyv a farok legvégén, amiről senki sem gondolta, hogy problémalistára írja. Amíg a szélsőséges eset egy kirakó, addig a hosszú farok olyan, mint egy doboz, amiről nem tudjuk, hány darabos a kirakó.
A ritkaságnak is vannak fajtái. Az első az ritka osztályok: olyan objektumok, mint a szamár vagy a mentőautó, amelyekkel az utakon ritkán találkozunk. A második, és alattomosabb, az ritka forgatókönyvek: maguk az objektumok teljesen hétköznapiak, de az elrendezésük furcsa - egy teherautó mögül hirtelen előbukkanó gyalogos vagy egy létrát cipelo kerékpáros. A második fajtát sokkal nehezebb megtalálni, mert a rendszerben minden komponens már definiált; a probléma az, ahogyan ezek együtt jelennek meg.
A szakértők a szélsőséges eseteket négy fő kategóriába sorolják: környezeti (időjárás, fényviszonyok), objektumalapú (ritka objektumok), viselkedésbeli (kiszámíthatatlan közlekedők) és szenzor-specifikus (hardverhibák, holtfoltok). Minden kategória önmagában is fejfájás; együtt pedig megmagyarázzák, miért ilyen hosszú a farok.
A legfontosabbak
- Egy 99 százalékos pontossággal működő rendszer körülbelül minden 10 000 mérföldes vezetés során találkozhat egy megoldhatatlan, veszélyes forgatókönyvvel.
- Egy széles körben használt adathalmazban az autókhoz 493 322 annotáció tartozik, míg mentőautóból mindössze 49 van.
- A 30 legritkább objektumosztály egy 344 966 képkockás, nyilvánosan elérhető, címkézett adathalmazban egyenként 250-nél kevesebbszer jelenik meg.
- Ha az autonóm rendszerek úgy vezetnek, mint az emberek, az összes balesetnek mindössze körülbelül egyharmadát tudnák megelőzni.
A ritkaság számokban: Miért ilyen hosszú ez a farok?
A ritkaság nagyságrendjének megértése némi matematikát igényel. A 99 százalékos pontosság nagyszerűen hangzik, nem igaz? De számoljuk ki: ennek a pontosságnak megfelelő rendszer 10 000 mérföldes vezetés során nagyjából egyszer egy számára megoldhatatlan, veszélyes forgatókönyvbe ütközik. Napi használatra is nagyon nagy ez a szám - a teljes autonómiához pedig katasztrofális méretű, mert a biztonsági küszöb ultraalacsony hibaarányt igényel.
Az adatok oldali kép még szembetűnőbb. A Mercedes-Benz és az Esslingeni Egyetem közös munkájaként született SearchAD összehasonlítás 423.798 képkockát vizsgált meg 11 vezetési adathalmazból: 90 ritka kategória, 513.265 manuális címke. Az eredmény? A 30 legritkább osztály mindegyike 250-nél kevesebbszer jelenik meg a 344.966 képkockányi nyilvánosan elérhető, címkézett adatban. EgySpecialista cég, amely ezeket a ritka eseteket kézzel próbálta megtalálni, nyolc hónapig dolgozott a feladaton, képkockánként átlagosan több mint egy percet töltöttek, és minden képkockát legalább kétszer vizsgáltak.
| Objektumosztály | Példaadathalmazban lévő annotációk száma |
|---|---|
| Autó | 493.322 |
| Babakocsi | 1.072 |
| Mentőautó | 49 |
Ez a táblázat a világ saját ferdeségét mutatja: az autók mindenhol vannak, a mentőautók szinte sehol. És a probléma nemcsak a felkutatás; a címke alapú keresés csak előre definiált osztályokat ad vissza. Ha senki nem címkézte meg azt a gyalogost, aki szemétszatyrot visel az esőben, akkor egyetlen lekérdezés sem találja meg azt az adatot. A összesített teljesítménymutatók a ritka osztályokban bekövetkezett visszaeséseket is elrejthetik az erős általános pontszámon belül.
Nem lehetne több adatot gyűjteni?
A válasz döntő többségben nem, és ennek oka egyetlen mondatnyi tény: az adatferdeség a világ ferdesége. Az utakon gyűjtött vezetési adatok döntő többsége hétköznapi viselkedésekkel van tele - sávtartás, közlekedési lámpák tiszteletben tartása, egyenes út. Ha megkétszerezed az adathalmazt, nagyrészt kétszerannyi hétköznapi példát adsz hozzá; a ritkák még mélyebbre süllyednek a sor végére. Ez a klasszikus csökkenő hozam problémája: a számítási teljesítmény és az adat skálázása ultra-alacsony hibaarányoknál nem ad elegendő hozamot.
És mi lenne, ha a ritka forgatókönyveket újra létrehoznánk a színpadon? Itt áll a második fal: a ritka esetek többsége veszélyes vagy lehetetlen. Egy autó mögül kilépő gyalogos mozgósítása koreográfiába önteni kívül esik a lehetőségeken. Ráadásul a sor nyitott végű - nincs végpontja, vagyis soha nem jön el a pillanat, amikor azt mondhatjuk: "mindet befejeztük".
A szimuláció ezért fényes segédeszköz, de nem megmentő. A valódi úton egyetlen számú teszt sem tudja egyedül garantálni a biztonságot; ráadásul a mesterségesen ritka események előállítása önmagában is nehéz mérnöki probléma. A Waymo megközelítése itt figyelemre méltó: a csapat a valóságban halálos kimenetelű ütközési forgatókönyveket rekonstruál, és a Waymo Drivert az ütközést indító jármű helyébe helyezi. A szimulációban minden ütközést elkerült. Lenyűgöző - de ez azt jelenti, hogy meghatározott forgatókönyvekben sikeres volt, nem azt, hogy a sor egészét kimerítette.
Hogyan közelítik meg a gyártók ugyanazt a problémát?
Mobileye: A kudarcot vadászó mesterséges intelligencia
A Mobileye 2026-ban bemutatott két eszköze rendszerszintű megoldást hoz a problémára. A Meteor nevű multiagentes mesterséges intelligencia adatelemző vizuális-nyelvi modell beágyazásokat és automatikus következtetést használva pásztázza át a vezetési videók több millió órát. Amit keres, az érdekes: nem az úgynevezett egyedi csodákról, a fekete hattyúkról van szó, hanem megismételhető kudarcokról - részben elrejtett gyalogosokról, bizonytalan közlekedőkről, mint ismétlődő mintázatokról. A felderítés, hipotézis, forgatókönyv-lekérdezés, validálás és a tanítási adat lánc automatikusan működik. A Genario barát-rendszer pedig minden validált kudarcot fotorealisztikus szintetikus forgatókönyvvé alakít, és éjjel/nappal, eső, hó, jég, köd variációkkal sokszorozza meg. Mindez mögött több mint 25 év tapasztalat, több mint 230 millió jármű és naponta 8 millió járműtől érkező adatfeltöltés áll.
Waymo: Korlátozott terület, szigorú szabályok
A Waymo stratégiája nem a sor rövidítése, hanem annak a területnek a csökkentése, ahová a sor behatolhat. Az Operational Design Domain (ODD), azaz az operatív tervezési terület; földrajz, úttípus, sebességtartomány, időjárás és napszak határozza meg. A vállalat szabályozási dokumentumai szerint a célterülete 65 mph-ig terjedő sebességkorlátozású utakat foglal magában. A járművek teljesen autonóm módon működnek; a távoli emberi operátorok nem joystickkal vezetik a járművet, csak magas szintű iránymutadást adnak. 2026 októberében új keretrendszert is közzétett az eseménykezelési gyakorlatokról a váratlan helyzetekre való felkészülés érdekében. A vezetés oldaláról az üzenet egyértelmű: az autonóm járművek drámaian csökkenthetik a baleseteket, de nem tudják elérni a 100%-ot, és ebben a témában nyíltan, őszintén kell beszélni. A vállalat adatai azt mutatják, hogy robotaxisaik baleseteinek száma millió mérföldre vetítve jóval alacsonyabb az előző évekhez képest. Megfigyelés az is, hogy az ODD-definíciók és a biztonsági koncepciók több városban is újrahasznosíthatók - ez a rugalmasság viszont a terület határait is megkérdőjelezi.
Tesla és NVIDIA: Két különböző fogadás
A Tesla arra fogad, hogy a millió jármű és a milliárd mérföldnyi valós világbeli adat idővel megvilágítja a sor végét. A Full Self-Driving (Supervised) verzióknál a felhasználók kevesebb beavatkozást jelentenek, és a vállalat szerint az FSD több mint 80%-kal csökkenti az emberi hibából eredő ütközés valószínűségét - ám ez a cég saját adata, és a független validálás kérdése vitatott; A Tesla soha nem tette közzé hivatalos lekapcsolási (disengagement) adatait. A felhasználói jelentések is anekdota szintűek, de teli vannak nyomokkal: sávváltó teherautó előtti kényszerű kilépés a rendszerből, vagy egy rendszer, amely nagy sebességgel közelít egy bal sávban álló útépítő kamionhoz.
Az NVIDIA ellenkezőleg, más irányba néz: szimuláció és általánosítható intelligencia révén gondolkodik végig az ismeretlen helyzeteken. Az Alpamayo-R1 projekt kimutatta, hogy az érvelési adatokkal tanított modell a nehéz esetekben akár 12%-kal javította a tervezési pontosságot, és 35%-kal csökkentette a közeli ütközéseket. Mindkét filozófia - akárcsak a Mobileye hipotézisvezérelt adatbányászata és a Wayve végponttól végpontig tartó mesterséges intelligencia megközelítése - még nem bizonyult végleges megoldásnak. Senki sem látta a sor végét.
Távoli emberi beavatkozás: Biztonsági háló vagy gyenge pont?
A robotaxi-cégek gyakorlati biztosítéka a teleoperáció: rendszer amikor túlterhelt vagy meghibásodik, egy távoli emberi operátor lép be. Egy amerikai szenátusi meghallgatás kimutatta, hogy a robotaxi cégek pontosan erre támaszkodnak. Már volt is iparági belső meggyőződés arról, hogy a Cruise robotaxik gyakran igényelnek beavatkozást a távoli operátoroktól.
De ennek a biztonsági hálóznak van egy lépcsőfoka. A Waymo modelljében a távoli operátor csak felső szintű iránymutatást ad; nem veszi kézbe a kormányt. A Tesla austini robotaxi indulásánál viszont azt közölték, hogy a távoli támogató munkatársak 2 mph alatti sebességnél ideiglenes irányítást vehetnek át, és távolról vezethetik a járművet, valamint egy állami közlekedési hatóság 2025-ös jelentése dokumentálja, hogy a Tesla ritka szélsőséges esetekre és nehéz környezetekre távoli működtetést alkalmaz. Az alacsony késleltetésű 5G és 6G kapcsolatok technikailag lehetővé teszik ezeket a modelleket. A kérdés az: valódi megoldás-e, hogy az ember megoldja azokat a forgatókönyveket, amelyeket a rendszer nem tud, vagy csak egy láthatatlan sorba helyezzük át a problémát?
Mit mond a jog a ígéret és a valóság között?
Itt komollyá válnak a dolgok, mert egy ritka szélsőséges esetben bekövetkező baleset nemcsak technikai, hanem jogi kérdést is felvet. Az Egyesült Államokban a NHTSA 2026 áprilisában frissítést adott ki az autonóm vezetési rendszerek szabályairól. A jogi oldalon pedig érdekes megkülönböztetés van: az, hogy a jármű megfelel a biztonsági előírásoknak, nem teszi tökéletessé; a gondatlansági igény teljesen más jogi út, és a felperesi ügyvédek pontosan itt játszanak. Egy texasi jogi útmutató szerint a perekben használt érv a cég ígérete és az autó valós működése közötti különbség. A Brookings által említett technikai kockázat is ugyanahhoz a ponthoz kapcsolódik: az észlelési és predikciós rendszerek kiszámíthatatlan hibái azt okozhatják, hogy a jármű rossz időpontban rossz dolgot tesz.
Az SAE J3016 szabványának szintjei is az asztalra teszik az ígéret és a valóság kérdését. A 0-s szinttől az 5-ös szintig terjedő skálán az utakon közlekedő járművek túlnyomó többsége még mindig 1-es vagy 2-es szintű. A 3-as szint hatalmas felelősségváltást hoz, mivel a felelősséget a vezetőtől a gyártóhoz helyezi át. Az 5-ös szinttel kapcsolatban egyes szakértők így gondolkodnak: mindenhol működő járművek, ahol az ember vezethet, soha nem fognak létezni. Még egy 2026-os tudományos cikk is azt állítja, hogy a jelenlegi szintek nem tükrözik a valós világbeli képességet, és egy környezet- és helyzetalapú további besorolást javasol.
Fogyasztható-e a sor? Az őszinte válasz
A legtisztább formában mondom el neked: A szélsőséges esetek olyan forgatókönyvek, amelyek késleltetik az autonóm vezetés ígért teljes autonómiájának elérését; statisztikailag rendkívül ritkák, de kiszámíthatatlanok; sem a végtelen adatgyűjtés, sem a szimuláció nem tudja egyedül kiüríteni ezt a nyílt végű sort. Az optimista oldal kezében valós balesetek vannak: A Waymo adatai azt mutatják, hogy a balesetek száma millió mérföldenként valóban csökkent, a Mobileye szintetikus forgatókönyv-gyártása pedig szisztematikusan szűkíti a sort. A pesszimista oldal kezében is vannak tények: ha az emberekhez hasonlóan vezetsz, a baleseteknek csak nagyjából a harmadát tudod megelőzni; egyes biztonsági szervezetek szerint a vezető nélküliség még nem érkezett meg, az alapvető feladatokban rendszeresen akad még kudarc. És a következő vita már a kapu előtt áll: ha valahogy megoldjuk a szélsőséges eseteket, akkor ezúttal hogyan garantáljuk az általános célú mesterséges intelligencia modellek helyességét?
Az én értelmezésem a következő: az önvezetés nem verseny, hanem szalagról való kiválogatás. A nap mint nap gond nélkül megtett több ezer kilométer senkit nem nyűgöz le; ami számít, az az, hogy mit teszel abban a furcsa pillanatban, ami millió mérföldenként egyszer jön el. És azt, hogy mit fogsz tenni abban a pillanatban, még azon a napon sem tudod, amikor először elképzeled azt a forgatókönyvet. Szerinted legyőzik a robotaxik ezt a sort, vagy mindig egy lépéssel odébb szalad majd? Kíváncsian várom a véleményedet a hozzászólásokban.
Források
- Diagnosing the long tail: how Mobileye turns edge cases into targeted training (Mobileye Blog)
- Why AV Models Miss Rare Edge Cases (and How to Find Them) | Voxel51
- Edge Cases in Autonomous Driving: Detection and Handling Guide | Kognic
- Waymo simulated driving behavior in reconstructed fatal crashes (Scanlon et al., 2021, ScienceDirect)
- Preparing for the Unexpected: A New Framework for AV Incident Management Exercises (Waymo Blog, Oct 2026)
- Full Self-Driving (Supervised) Vehicle Safety Report (Tesla)
- Solving the long-tail with e2e AI (Wayve)
- SAE Levels of Driving Automation (SAE International)
- Self-driving vehicles could struggle to eliminate most crashes (IIHS)
- STATE DOT Policy and Regulatory Approaches (NCDOT, 2025)