Otonom Sürüşü İllərdir Gecikdirən Kənar Hallar
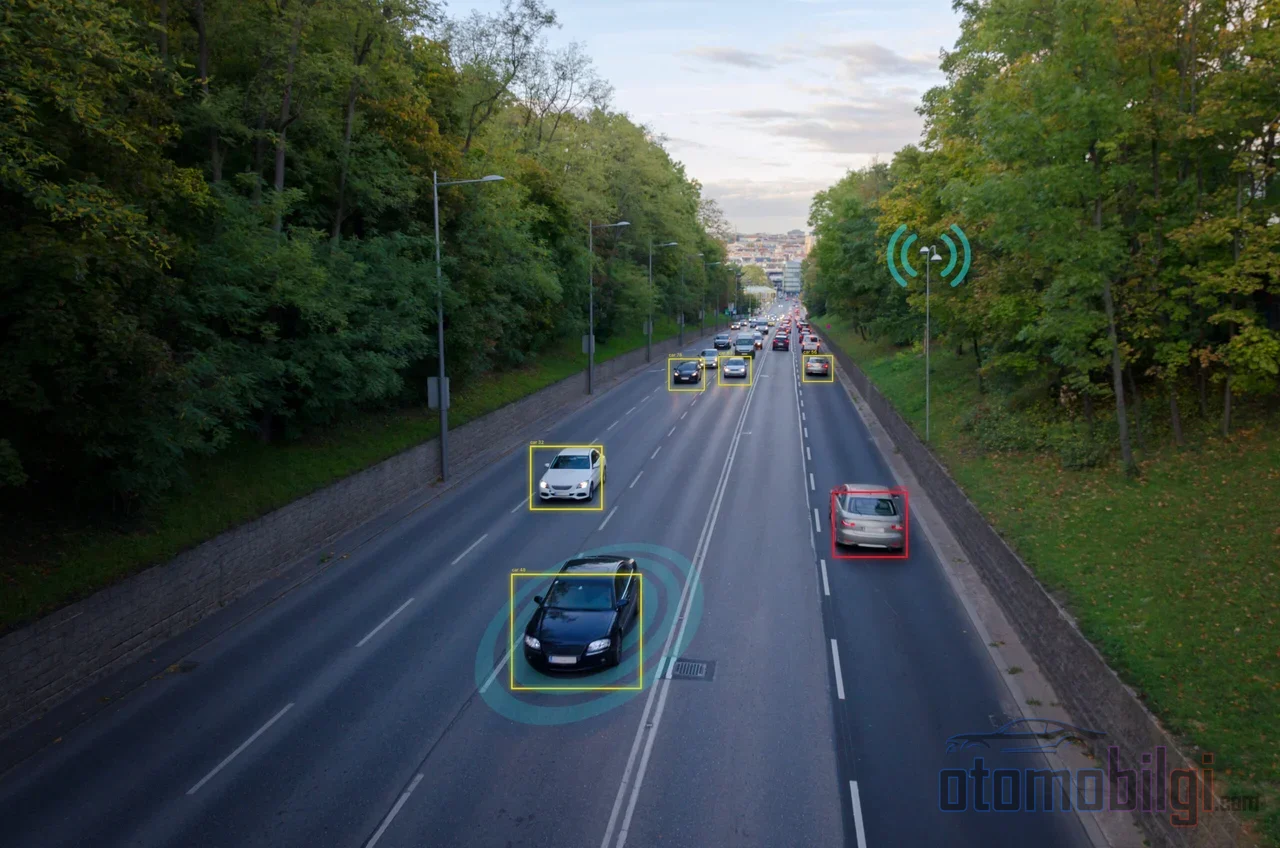
Otonom vasitə yola çıxdıqda həyatının 99,9 faizini eyni şeyləri edərək keçirir: zolaqda irəliləmək, qırmızı işıqda dayanmaq, qabaqdakı vasitə ilə məsafəsini qorumaq. Bəs əsl sual budur: geridə qalan kiçicik dilimdə, yəni milyonlarla kilometrdə bir yaşanan o qəribə anlarda nə olur? Məhz bu anlar otonom sürüşün "sabah hazır" vədini gecikdirən şeydir - və bu yazıda onların niyə hələ də həll olunmadığını anlatacağam.
Uc Hadisə Nədir, Uzun Quyruq Niyə Başqa Bir Şeydir?
Əvvəlcə terminologiyanı dəqiqləşdirək, çünki bu iki anlayış tez-tez qarışdırılır. Uc hadisə (edge case), otonom sürüş sisteminin təlim məlumatlarının xaricində qalan nadir səhnədir: avtomobil yoluna aşırılmış nərdivan, vərdişətməyən trafik polisi əl işarəsi, adətən uyğun olmayan hava şəraiti. Bunlar əvvəlcədən müəyyən edilə bilir, ən azından nəzəriyyədə.
Uzun quyruq (long tail) isə daha qorxunc bir anlayışdır: düşünməyi belə ağlına gətirə bilmədiyiniz hər şeyin cəmi. Gecədən gündəzə dəyişən tikinti sahələri, yağışda pikapdan yuvarlanan dolab, quyruğun ucundakı o səhnə ki, heç kim onu problem siyahısına yazmağı düşünməmişdi. Uc hadisə tapmaca olduqda, uzun quyruq tapmacanın neçə parçadan ibarət olduğunu bilmədiyiniz bir qutudur.
Nadirliyin də növləri var. Birincisi nadir siniflər: eşşək, təcili yardım kimi yollarda az rast gəlinən obyektlər. İkincisi və daha məkrcəyi nadir səhnələr: obyektlərin özü tam adi olsa da, düzülüşü qəribədir - kamyonun arxasından qəflətən çıxan bir piyada və ya nərdivan daşıyan velosipedçi. İkinci növü tapmaq xeyli çətindir, çünki sistemdə hər komponent artıq müəyyənləşdirilib; problem onların bir yerə toplanmasındadır.
Mütəxəssislər uc hadisələri dörd əsas kategoriyaya ayırır: mühitə aid (hava, işıq şəraiti), obyekt əsaslı (nadir obyektlər), davranışa aid (proqnozlaşdırıla bilməyən yol istifadəçiləri) və sensora xas (avat ehtiyatının nasazlıqları, kor nöqtələr). Hər kategoriya öz başına bir baş ağrısıdır; hamısı birlikdə quyruğun niyə bu qədər uzun olduğunu izah edir.
Önə Çıxanlar
- 99 faiz dəqiqliklə işləyən bir sistem təxminən hər 10.000 millik sürüşdə bir həll edə bilmədiyi təhlükəli səhnə ilə qarşılaşa bilər.
- Geniş yayılmış bir məlumat dəstində avtomobillərə aid 493.322 annotasiya varkən təcili yardım annotasiyası yalnız 49-dir.
- Ən nadir 30 obyekt sinfi, 344.966 kadrlik ictimaiyyətə açıq etiketli məlumatda hər biri 250 dəfədən az görünür.
- Otonom sistemlər insanlar kimi sürsə, bütün qəzaların yalnız təxminən üçdə birini qarşısını ala bilər.
Rəqəmlərlə Nadirlik: Niyə Bu Quyruq Bu Qədər Uzundur?
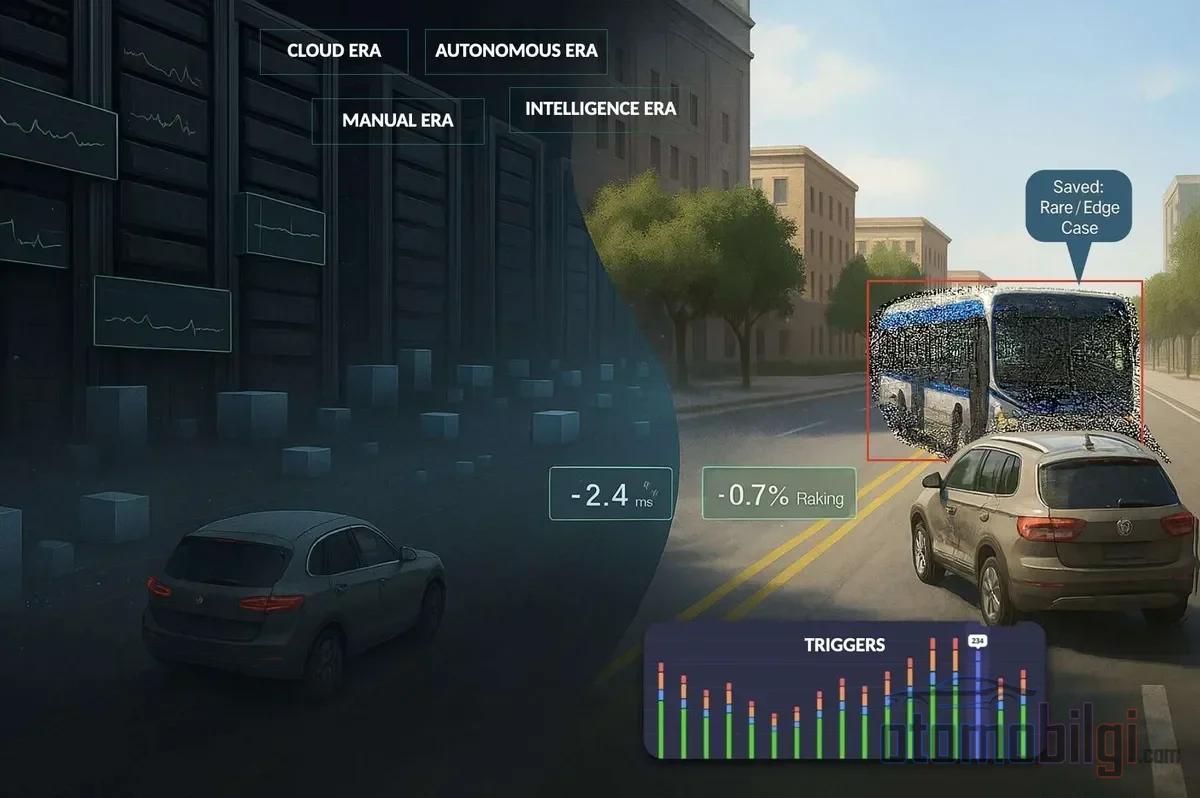
Nadirliyin miqyasını anlamaq bir az riyaziyyat tələb edir. 99 faiz dəqiqliq qulaqa möhtəşəm gəlir, elə deyilmі? Amma hesabı edin: bu dəqiqlikdə olan bir sistem 10.000 millik sürüşdə təxminən bir dəfə, özünün həll edə bilmədiyi təhlükəli bir səhnəyə düşür. Gündəlik istifadə üçün belə bu rəqəm çox böyükdür - tam avtonomiya üçün isə fəlakət ölçüsündədir, çünki təhlükəsizlik həddi ultra-aşağı xəta nisbətləri tələb edir.
Məlumat tərəfindəki mənzərə daha da təsirli. Mercedes-Benz və Esslingen Universitetinin birgə əməkdaşlığı olan SearchAD müqayisəsi 11 sürüş məlumat dəstindən 423.798 kadrı araşdırdı: 90 nadir kateqoriya, 513.265 əl ilə edilmiş etiket. Nəticə? Ən nadir 30 sinfinin hər biri, 344.966 kadrlik ictimai etiketli məlumatda 250 dəfədən az görünür. Bu nadir hadisələri əl ilə axtarmağa çalışan ixtisaslaşmış bir şirkətdə iş səkkiz ay çəkdi, hər kadrə orta hesabla birdən çox dəqiqə sərf edildi və hər kadr ən azı iki dəfə yoxlanıldı.
| Obyekt Sinfi | Nümunə Məlumat Dəstindəki Annotasiya Sayı |
|---|---|
| Məşin | 493.322 |
| Uşaq arabası | 1.072 |
| Təcili yardım maşını | 49 |
Bu cədvəl dünyanın özünün qeyri-bərabərliyini göstərir: maşınlar hər yerdə, təcili yardım maşınları isə demək olar heç yerdə yoxdur. Və problem yalnız kəşf deyil; etiket əsaslı axtarış yalnız əvvəlcədən müəyyən edilmiş sinifləri qaytarır. Yağışda zibil kisəsi geyinmiş piyadanı heç kim etiketləməyibsə, o məlumatı axtaran heç bir sorğu onu tapa bilmir. Ümumi uğur metrikləri də nadir siniflərdəki geriləmələri güclü ümumi balın içinə gizlədə bilər.
Daha Çox Məlumat Təpləsək Olmazmı?
Cavab üstüörtülü əksəriyyətlə xeyirdir və bunun səbəbi bir cümləlik bir həqiqətdir: məlumatın qeyri-bərabərliyi dünyanın qeyri-bərabərliyidir. Yollardan toplanan sürüş məlumatının üstüörtülü əksəriyyəti adi davranışlarla doludur - zolaq izləmə, işıq forlarına əməl etmə, düz yol. Məlumat dəstini iki dəfə artırdığınızda əsasən iki dəfə adi nümunə əlavə etmiş olursunuz; nadir olanlar sıranın içinə daha da dərin qəbul edilir. Bu, klassik azalan gəlirlər problemidir: işləmə gücünü və məlumatı miqyaslandırmaq, ultra-aşağı xəta dərəcələrində kifayət qədər məhsuldarlıq vermir.
Bəs nadir ssenariləri səhnədə yenidən yaratasaq? İşte burada ikinci divar var: nadir hadisələrin əksəriyyəti təhlükəli və ya mümkünsüzdür. Yük maşınının arxasından çıxacaq bir piyadanı xoreografiyaya tökmək cəhd edilə bilməz. Üstəlik sıra açıq ucluqludur - son nöqtəsi yoxdur, yəni "hamısını tamamladıq" deyəcək bir an heç vaxt gəlmir.
Simulyasiya buna görə parlaq bir köməkçidir, lakin xilasedici deyil. Real yolda heç bir test sayı təhlükəsizliyi təkbaşına zəmanət verə bilməz; üstəlik süni şəkildə nadir hadisə yaratmaq da özü-özlüyündə çətin bir mühəndislik problemidir. Waymo-nun yanaşması burada diqqətçəkəndir: komanda real dünyada ölümcül nəticələnmiş toqquşma ssenarilərini yenidən quraraq Waymo Driver-ı toqquşmaya səbəb olan maşının yerinə qoyur. Simulyasiyada bütün toqquşmalardan qaçındı. Təsiredici - amma bu, müəyyən edilmiş ssenarilər üzərində uğur qazanmaq deməkdir, sıranın tamamını tükətmək deyil.
İstehsalçılar Eyni Probleminə Necə Yanaşırlar?
Mobileye: Uğursuzluğu ovlayan süni intellekt
Mobileye-nin 2026-da təqdim etdiyi iki maşın probleminə sistematik bir həll gətirir. Meteor adlı çoxagentli süni intellekt məlumat analitiki, vizual-dil modeli daxil etmələri və avtomatik mühakimə yürütmədən istifadə edərək milyonlarla saatlıq sürüş videosunu araşdırır. Axtardığı şey isə maraqlıdır: qara ququ adlanılan tək möcüzələr deyil, təkrarlana bilən uğursuzluqlar - qismən gizlədilmiş piyadalar, qeyri-müəyyən yol istifadəçiləri kimi təkrarlanan nümunələr. Kəşf, hipotez, ssenari sorğusu, doğrulama və təlim məlumatları zənciri avtomatik işləyir. Genario yoldaş sistemi isə doğrulanmış hər uğursuzluğu fotorealistik sintetik ssenariyə çevirib gecə/gündüz, yağış, qar, buz, duman variyasiyaları ilə çoxaldır. Bütün bunların arxasında 25 ildən çox təcrübə, 230 milyondan çox avtomobil və gündə 8 milyon avtomobildən gələn məlumat yükləməsi var.
Waymo: Məhdud ərazi, sərt qaydalar
Waymo-nun strategiyası növbəni qısaltmaq əvəzinə növbənin girə biləcəyi ərazini kiçiltməkdir. Operational Design Domain (ODD) adlandırdığı əməliyyat layihələndirmə sahəsi; coğrafiya, yol tipi, sürət diapazonu, hava şəraiti və günün saatı ilə müəyyən edilir. Şirkətin tənzimləyici sənədlərinə görə hədəf sahəsi 65 mph-ə qədər sürət həddi olan yolları əhatə edir. Avtomobillər tam avtonom işləyir; uzaqdakı insan operatorlar avtomobili joystickle idarə etmir, yalnız ali səviyyəli istiqamət verir. Oktyabr 2026-da gözlənilməz hallara hazırlıq üçün hadisə idarəetmə təlimlərinə dair yeni bir çərçivə də dərc etdi. İdarəetmə tərəfindəki mesaj aydındır: avtonom avtomobillər qəzaları dramatik şəkildə azalda bilər, amma %100-ə çatdıra bilməz və bu məsələdə açıq, səmimi danışmaq lazımdır. Şirkət məlumatları robotaksilərinin milyon mil başına qəza sayının əvvəlki illərə görə çox daha aşağı olduğunu göstərir. Digər müşahidə isə ODD təriflərinin və təhlükəsizlik anlayışlarının bir neçə şəhərdə yenidən istifadə oluna bilməsidir - bu çeviklik sahənin sərhədlərini də sorğulatır.
Tesla və NVIDIA: İki fərqli mərc
Tesla milyonlarla avtomobil və milyardlarla mil real dünya məlumatının zamanla növbəni aydınladacağına mərc edib. Full Self-Driving (Supervised) buraxılışlarında istifadəçilər daha az müdaxilə bildirir və şirkətə görə FSD insan xətasından yaranan toqquşma ehtimalını %80-dən çox azaldır - amma bunun üçün şirkətin öz məlumatı və müstəqil doğrulama problemi mübahisəlidir; Tesla heç bir rəsmi ayrılma (disengagement) məlumatı dərc etməyib. İstifadəçi hesabatları da anekdot səviyyəsində olsa da məlumat doludur: zolaq dəyişən bir yük avtomobilinin qarşısında sistemdən ayrılma məcburiyyəti ya da sol zolaqda duran tikinti kamyonuna yüksək sürətlə yaxınlaşan bir sistem.
NVIDIA isə əks istiqamətə baxır: simulyasiya və ümumiləşdirilə bilən intellektlə naməlum halların üzərindən mühakimə yürütmək. Alpamayo-R1 layihəsi mühakimə məlumatı ilə təlim edilən modelin çətin hallarda planlama dəqiqliyini %12-yə qədər yaxşılaşdırdığını və yaxın toqquşmaları %35 azaltdığını göstərdi. Hər iki fəlsəfə də - tıpkı Mobileye-nin hipotez yönümlü məlumat mədənçiliyi və Wayve-nin ucdan uca süni intellekt yanaşması kimi - hələ dəqiq həll kimi sübut olunmayıb. Heç kim növbənin sonunu görməyib.
Uzaqdan İnsan Müdaxiləsi: Təhlükəsizlik Şəbəkəsi mi, Zəiflik mi?
Robotaksi şirkətlərinin praktik zəmanəti teleoperasiyadır: sistem çətinliyə düşdükdə və ya sıradan çıxdıqda uzaqdan bir insan operatorun işə qarışması. ABŞ Senatının dinləməsi robotaksi şirkətlərinin məhz buna arxalandığını ortaya qoydu. Cruise robotaksilərinin uzaq operatorlardan tez-tez müdaxilə tələb etdiyinə dair sənayedaxili bir qənaət də onsuz da mövcud idi.
Amma bu təhlükəsizlik şəbəkəsinin bir nərivanısi var. Waymo modelində uzaq operator yalnız yüksək səviyyəli istiqamət verir; sükanın idarəsini öz üzərinə götürmür. Teslanın Austin robotaksi təqdimatında isə uzaq dəstək işçilərinin 2 mil/saat və ondan aşağı sürətlərdə müvəqqəti nəzarət ala bildiyi, avtomobili uzaqdan süra bildiyi bildirilir və bir ştat nəqliyyat idarəsinin 2025-ci il tarixli hesabatı, Teslanın nadir kənar hallar və çətin mühitlər üçün uzaq əməliyyatı mənimsədiyini sənədləşdirir. Aşağı gecikməli 5G və 6G bağlantıları bu modelləri texniki cəhətdən mümkün edir. Sual budur: sistemin həll edə bilmədiyi ssenariləri insanın həll edə bilməsi real həlldirmi, yoxsa problemi görünməz bir növbəyəmi keçiririk?
Vədlə Reallıq Arasında Hüquq Nə Deyir?
Burada işlər ciddiləşir, çünki nadir bir kənar halda baş verən qəza yalnız texniki deyil, hüquqi bir sual da doğurur. ABŞ-da NHTSA 2026-cı ilin aprelində avtonom sürüş sistemi qaydalarında yeniləmə dərc etdi. Hüquq cəbhəsində isə maraqlı bir fərq var: avtomobilin təhlükəsizlik standartlarına uyğun gəlməsi onu mükəmməl etmir; ehtiyatsızlıq iddiası tamamilə fərqli bir hüquqi yoldur və iddiaçı vəkillər məhz burada oynayır. Teksasda hazırlanmış bir hüquqi bələdçiyə görə, məhkəmə işlərində istifadə olunan arqument, şirkətin vədi ilə avtomobilin əslində etdiyi arasındakı fərqdir. Brookingsin dilə gətirdiyi texniki risk də eyni nöqtəyə bağlanır: qavrama və proqnoz sistemlərindəki gözlənilməz xətalar, avtomobilin yanlış vaxtda yanlış şey etməsinə səbəb ola bilər.
SAE-nin J3016 standardındakı səviyyələr də vəd reallığını masaya qoyur. Səviyyə 0-dan Səviyyə 5-ə uzanan şkalada, yollardaki avtomobillərin böyük əksəriyyəti hələ də Səviyyə 1 və ya Səviyyə 2-dədir. Səviyyə 3, məsuliyyəti sürücüdən istehsalçıya keçirən böyük bir yük dəyişikliyi yaradır. Səviyyə 5 üçün isə bəzi mütəxəssislər kimi düşünülür: insanın süra biləcəyi hər yerdə işləyən avtomobillər heç vaxt olmayacaq. 2026-cı ilə aid elmi bir məqalə belə mövcud səviyyələrin real dünya qabiliyyətini əks etdirmədiyini irəli sürərək mühitə və vəziyyətə əsaslanan əlavə bir təsnifat təklif edir.
Növbə Tükəndirilə Bilərmi? Dürüst Cavab
Sənə ən aydın şəkildə deyim: Kənar hallar, avtonom sürüşün vəd edilmiş tam avtonomiyaya çatmasını gecikdirən, statistik olaraq son dərəcə nadir amma gözlənilməz ssenarilərdir; nə sonsuz məlumat toplamaq, nə də simulyasiya bu açıq uclu növbəni tək başına tükəndirə bilər. İ.optimist tərəfin əlində real qəzalar var: Waymo məlumatları milyon mil başına qəza sayının həqiqətən azaldığını göstərir və Mobileye-nin sintetik ssenari istehsalı növbəni sistematik şəkildə daraldır. Pessimist tərəfin əlində də reallıqlar var: insanlar kimi sürsən, qəzaların yalnız təxminən üçdə birini qarşısını ala bilərsən; bəzi təhlükəsizlik təşkilatlarına görə sürücüsüzlük hələ gəlməyib, əsas vəzifələrdə müntəzəm olaraq hələ də uğursuzluqlar var. Və növbəti müzakirə artıq qapıdadır: uç halları bir şəkildə həll etsək, bu dəfə ümumiləşdirilə bilən süni intellekt modellərinin düzgünlüyünü necə təmin edəcəyik?
Mənim oxumağım budur: avtonom sürüş bir yarış deyil, zolaqdan eləmə işidir. Hər gün minlərlə kilometr problemsiz getmək heç kimə təsir etmir; fərq yaradan şey, bir milyonda bir gələn o qəribə anda nə etdiyindir. Və o anda nə edəcəyin, hələ o ssenarini təsəvvür etdiyin gündə məlum deyil. Səncə robotaksi bu növbəni üstələyəcək, yoxsa həmişə bir addım qabaqda qaçacaq? Şərhlərdə fikrini bilmək istəyirəm.
Mənbələr
- Diagnosing the long tail: how Mobileye turns edge cases into targeted training (Mobileye Blog)
- Why AV Models Miss Rare Edge Cases (and How to Find Them) | Voxel51
- Edge Cases in Autonomous Driving: Detection and Handling Guide | Kognic
- Waymo simulated driving behavior in reconstructed fatal crashes (Scanlon et al., 2021, ScienceDirect)
- Preparing for the Unexpected: A New Framework for AV Incident Management Exercises (Waymo Blog, Oct 2026)
- Tam Avtonom Sürüş (Nəzarətli) Nəqliyyat Vasitəsi Təhlükəsizlik Hesabatı (Tesla)
- Solving the long-tail with e2e AI (Wayve)
- SAE Levels of Driving Automation (SAE International)
- Self-driving vehicles could struggle to eliminate most crashes (IIHS)
- STATE DOT Policy and Regulatory Approaches (NCDOT, 2025)