Robot出租车背后的远程操作员
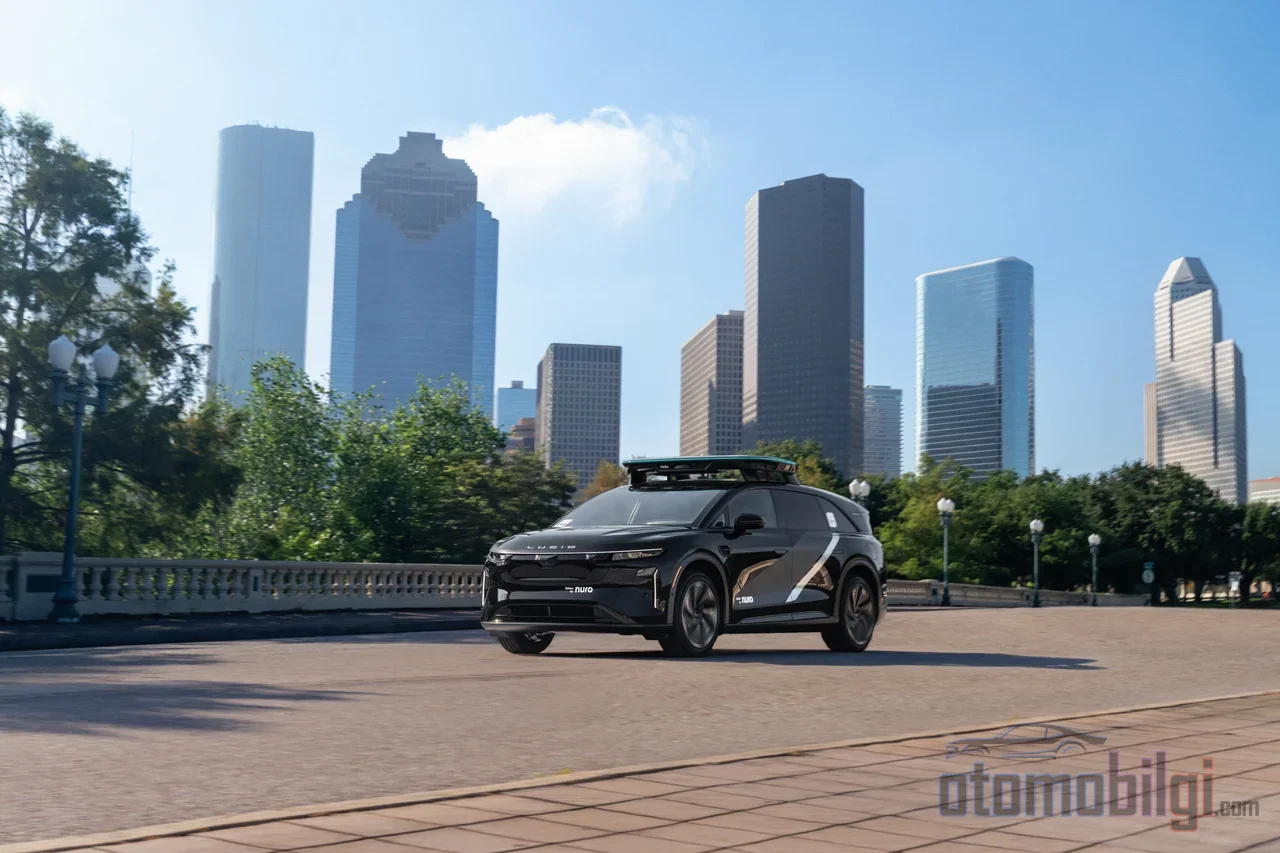
你坐进座位,前排没有方向盘,没有踏板,也没有司机. 车辆在车道上行驶,自行转弯. 然后一个施工现场出现在眼前: 锥桶的摆放方式不同寻常,看不清哪条车道被封闭了. 车停了下来. 而就在那一刻,几公里之外,一个盯着屏幕的人开始说话. 那么这还算是一次无人驾驶的旅程吗,还是说这是一次有一个看不见的司机的旅程?
Robotaxi公司通常用两个词来搪塞这个问题: 远程协助. 实际上,这个概念背后隐藏着一个有趣得多的现实. 根据Waymo的官方说明,远程协助团队为车辆提供建议和支持,但不直接控制车辆. 另一方面,美国参议院举行的一场听证会清楚地表明,该行业在遇到困难情况时依赖远程人工操作员; 就连NHTSA也针对Tesla Cybercab关于无司机的宣传展开了调查. 让我们一层层揭开这个看不见的层面.
远程操作员到底什么时候介入?
Waymo所描述的模型是这样运作的: 远程协助人员并不持续监控车辆. 相反,当自动驾驶系统自身遇到不确定情况时,它会主动请求信息. 操作员发送一条建议,但最终决定仍由车辆作出; 系统可以选择采纳这条建议,也可以选择拒绝. 也就是说,他们并不是在用传统意义上的游戏手柄开车,而是更像电话另一端的顾问.
典型的场景在日常生活中很常见: 在一个锥桶摆放方式不同寻常的施工现场确认究竟哪条车道被封闭,在交通管理情况不明时明确该怎么做,讨论避开一辆失控车辆的规避方案. 在最复杂的情况下,操作员可以建议车辆所评估的某条车道或路线. 但如果车辆判断情况不安全,它可以停车,某些情况下需要道路救援团队手动干预才能继续行驶. 想一想吧: 当一个所谓完全自动驾驶的系统被迫面对一个它自己无法应对的坡道时,猜猜赶来救援的是谁?
70个人,3000辆车: 监控神话正在崩塌吗?
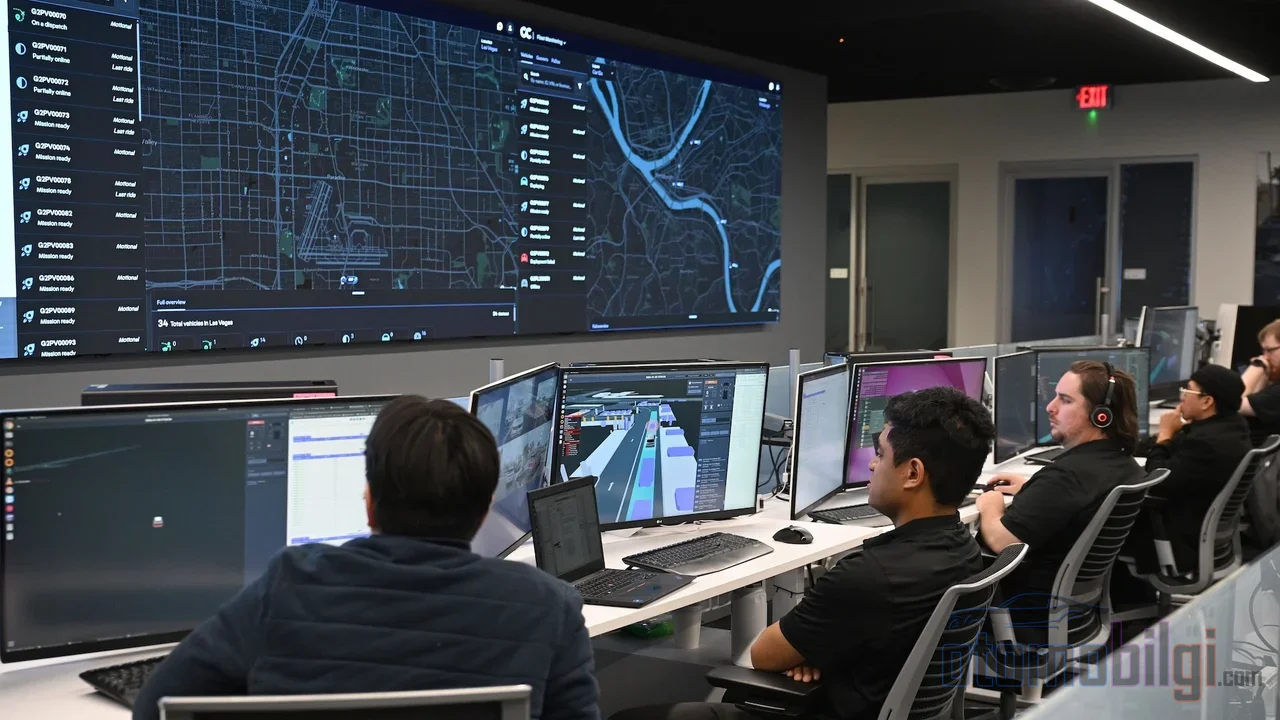
这就是大多数人不知道的、最惊人的数字: 截至2026年2月17日,Waymo在全球范围内随时在岗的远程协助人员数量约为70人. 与此相对,车队由3000辆车组成,车辆每周行驶超过400万英里,完成超过40万次行程. 70个人不可能实时监控3000辆车——而且公司自己也说并没有进行持续监控. 这个比例不是监控比例,只是在岗人员数量. 你不觉得奇怪吗,在一个号称没有司机的系统里有真人存在,但他们几乎从不盯着屏幕; 只有当汽车呼叫时他们才作出回应?
而在Zoox那边,情况则要传统一些: 该公司设有一个车队运营部门,负责维持车队全天候(7/24)运行,提供远程协助和乘客支持,以及维护和道路运营. Zoox并没有隐瞒这一点; 强调车内没有司机,但安全性是设计的核心. Nuro也承认其依赖于远程协助团队. 也就是说,三家大型Robotaxi玩家都正式承认背后有真人存在——尽管承认的名称和范围各不相同.
此外,这些运营商的招聘流程一点也不宽松. 要求持有驾照,审查驾驶记录,进行犯罪记录检查、药物测试,以及色盲和空间感知评估. 也就是说,门后坐的不是随便什么人,而是通过层层筛选的司机. Waymo的紧急响应团队仅位于美国,并且针对事故后处理程序等更复杂的任务进行了认证.
亮点速览
- Waymo随时在岗的远程协助坐席数量约为70个; 车队则拥有3,000辆车.
- 到美国中心的单向中位延迟约为150毫秒,海外中心约为250毫秒.
- 在远程操作中,要实现控制,延迟必须保持在160毫秒以下; 超过500毫秒时,远程驾驶几乎不可能.
- NHTSA已就Tesla Cybercab的无司机宣称展开调查.
- Tesla于2026年1月在奥斯汀以Model Y启动了无人监督的Robotaxi服务.
延迟为何是安全的核心?
想象一下你在玩一款电子游戏. 如果按下按键到屏幕上角色移动之间有半秒的延迟,你根本赢不了任何对手. 远程驾驶车辆也是同样的道理,但代价要沉重得多. 5GAA为远程操作设定的目标很明确: 上传链路传输传感器数据的理想端到端延迟为100毫秒,下行链路传输控制指令的延迟为20毫秒. 根据人类操作员实验,延迟低于100毫秒时通常可以进行远程转向,但超过这个数值后性能会迅速恶化. 一项学术研究表明,为了保证足够的控制,延迟必须保持在160毫秒以下. 300-500毫秒之间就已经很勉强,超过500毫秒则几乎不可能.
Waymo自身的数据正符合这一图景: 到美国运营中心的双向中位延迟约为150毫秒,海外中心约为250毫秒. 也就是说,连接到海外协助中心,延迟已远超控制安全的关键阈值. 在这里我要提醒一个重要的细节: Waymo的模式不是直接控制,而是建议. 如果延迟只是针对一条建议,250毫秒倒也无妨;但在有人真正接管方向盘的场景中,这个数字就变得生死攸关.
为什么通过5G传输LiDAR数据如此之难?
如果你想将一辆自动驾驶汽车产生的传感器数据传输到外部,迎接你的将是一个巨大的管道难题. 根据明尼阿波利斯的实际5G现场研究,自动驾驶车辆传输的传感器数据中,78.3%来自LiDAR,18%来自摄像头. 单个摄像头需要8 Mbps,而64线或128线的LiDAR则需要277或307 Mbps的容量. 商用5G网络的上行链路平均速率因运营商而异,大约在47-77.7 Mbps之间. 简而言之,如果不进行激进压缩,几乎不可能用当今的5G传输LiDAR数据.
而这不仅仅是带宽问题. 小区之间的切换,也就是手机从一个基站跳到另一个基站,可能使传感器帧延迟增加高达85%. 信道条件恶化时,延迟会增加约48%. 最危险的是: 所谓队列延迟,即网络最慢的时刻,可能与完全安全关键的事件同时发生. 远程操作必须在实际的城市交通中运行,而不是在完美的实验室条件下.
感知链路在哪里结束,人工介入从哪里开始?
车上的感知链路由雷达、摄像头和激光雷达组成. 雷达成像能力弱,分辨率低; 摄像头效果好,但依赖光线. 激光雷达在雾、雨和烟雾环境中性能下降,而且价格昂贵. 也就是说,系统并非在所有条件下都能清晰地看到一切. 这种不确定性恰恰催生了人工语境判断的需求: 传感器确实看到了某样东西,但当要解读它是什么并将其转化为决策变得困难时,就需要上面提到的人工介入. 感知链路始于机器,但转化为决策的最后一环往往仍然是一个大脑.
“无人驾驶”的说法: 是承诺,还是现实?
Waymo拒绝将其比作飞机调度中心; 按照公司的定位,远程协助是一种有限的干预工具,用于在异常情况下将车辆解救出来. 但批评的声音要严厉得多. 安全研究员Philip Koopman写道,机器人出租车行业在极端情况下已经宣布投降,并把远程助手当作解决方案; 他强调,只要严重的长尾极端情况存在,机器人出租车要在公共道路上运行就离不开人工. 在他看来,所有机器人出租车背后都有一位远程驾驶员.
监管方面也没有闲着. NHTSA已就Tesla Cybercab的无人驾驶安全声明展开调查; 有评估认为,对远程操作的依赖削弱了“无司机”的说法——当自动驾驶系统出错时,远程操作员会直接驾驶车辆. 美国参议院的一场听证会披露,robotaxi公司在系统失效或遇到困难情况时,依赖远程人类操作员.
Tesla方面则是另一番故事. 该公司于2026年1月在奥斯汀以Model Y启动了无监督机器人出租车服务,随后加入了专用Cybercab. 但分析师Brad Templeton认为,这项服务很可能并非真正无监督. 另一方面,特斯拉声称其Full Self-Driving软件比人类驾驶员安全10倍; 但支持这一说法的数据正受到质疑,而且有确凿迹象表明,特斯拉自己的AI培训师并不信任这项技术. 在多年承诺落空之后,Tesla车主已就FSD的能力问题对该公司提起诉讼.
两种模式,两种不同的现实
现在让我们把大局面理清楚. 行业里实际上存在两种不同的方法,不能混淆:
| 特性 | Waymo模式(建议) | 传统远程操控 |
|---|---|---|
| 人的角色 | 提供建议的顾问 | 直接驾驶车辆的操作员 |
| 持续监控 | 没有; 仅在车辆发出请求时才连接 | 通常保持不间断连接 |
| 延迟容忍度 | 相对较高(中位数150–250 ms) | 控制必须低于160 ms |
| Zoox/Nuro的定位 | 两家公司都承认依赖远程协助团队 | |
| 行业批评 | 按Koopman的说法,所有机器人出租车都有远程驾驶员 | |
这一区别正是问题的核心. 在建议模式下,延迟大多无关生死,但在控制模式下,每一毫秒都至关重要. 如果公司不明确自己使用的是哪种模式,"无司机"的说法就仍然只是一句空洞的营销口号.
那么机器人出租车真的没有司机吗?
没有一个人坐在方向盘前; 这是事实. 但"无司机"的说法并不意味着车辆背后完全没有人类. 事实是: 当汽车遇到自己无法解决的情况时,它会呼叫数公里之外的人,听取对方的建议,然后做出决定. 而在某些情况下,是路上的工作人员手动救援系统束手无策的位置. 所以机器人出租车如今并不是完全自动驾驶,而是人类辅助的高级别自动驾驶系统.这并不会让它们失去价值,相反,它们是世界上最先进的驾驶系统之一. 但必须把承诺与现实区分开: 如果有东西告诉你它是无司机的,你不该只问座位上有没有人,还应该问在什么地方、是谁在拯救你.
让我思考的是: 如果将来这些远程协助中心发展壮大,成为一种真正的职业,那么"无司机"的说法会变得更有意义,还是我们只是换了个名头? 你觉得是哪一个?
参考资料
- Advice, not control: the role of Remote Assistance in Waymo's operations(Waymo,2026年2月)
- Fleet response: Lending a helpful hand to Waymo's autonomously driven vehicles(Waymo,2024年5月)
- Waymo defends use of remote assistance workers in robotaxi operations(Reuters,2026年2月)
- Teleoperating Autonomous Vehicles over Commercial 5G Networks: Are We There Yet?(arXiv/UMN)
- Network Latency in Teleoperation of Connected and Autonomous Vehicles(PMC,2024)
- Evaluating the Impact of Network Latency on the Teleoperation of AVs(ACM)
- All Robotaxis Have Remote Drivers(Philip Koopman,Substack)
- NHTSA对Tesla Cybercab安全声明展开调查 (Automotive World)
- Tesla的Cybercab Robotaxi很可能并非"无人监督"运行 (Forbes, 2026年10月)
- 支持您无人驾驶出租车之旅的人们 (Zoox Journal, 2024年9月)