چرا نقشه وِیمو فقط در شهرهای خاصی است؟
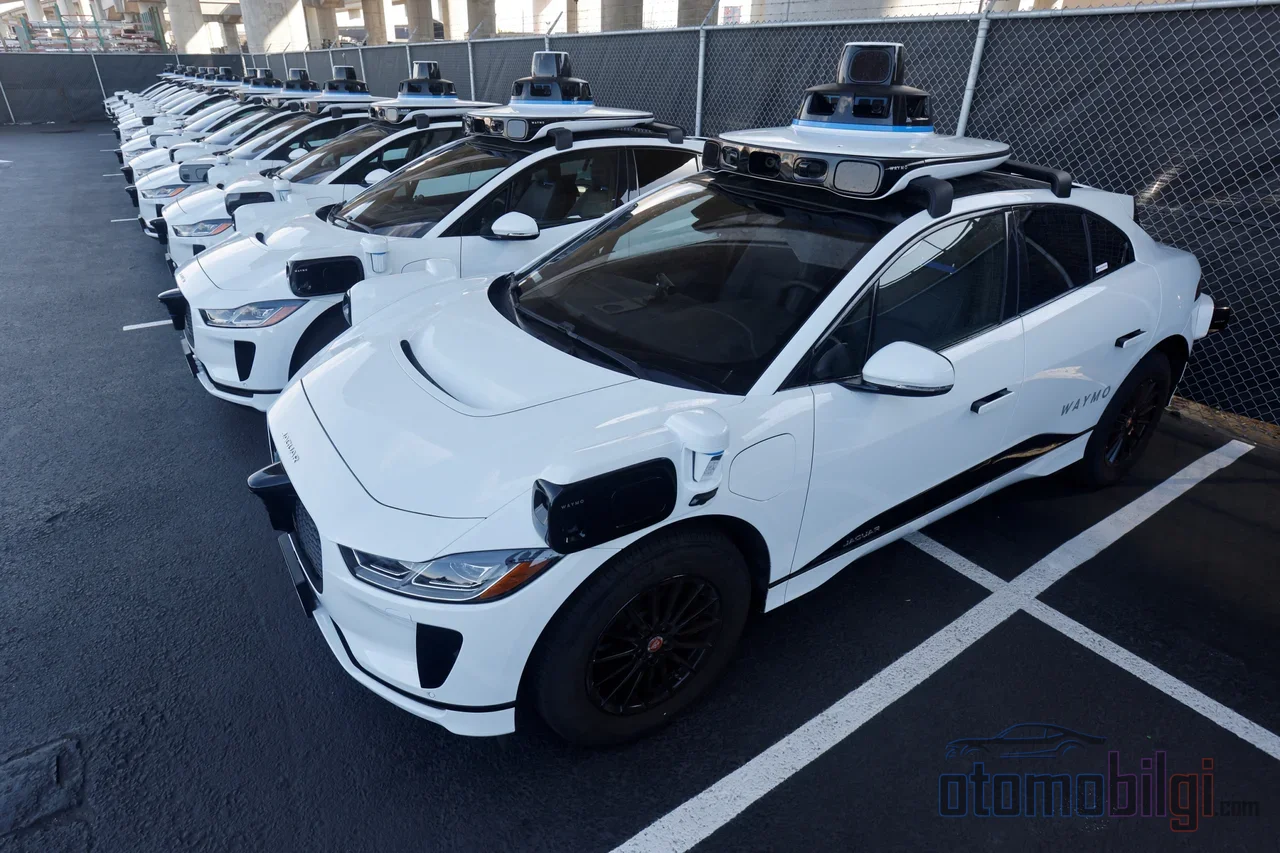
در سان فرانسیسکو اپلیکیشن را روی گوشیات باز میکنی و تاکسی بدون راننده صدا میزنی؛ خودرو به در خونهات میآید، تو را سر کار میرساند و هیچکس پشت فرمان نیست. اما وقتی همان اپلیکیشن را چند کیلومتر آنطرفتر، در یک شهرک معمولی که روی نقشه علامت نخورده باز کنی چه میشود؟ هیچ چیز. اصلاً خودرویی وجود ندارد. روبوتاکسیهای Waymo یکی از پیشرفتهترین سیستمهای رانندگی دنیا را دارند، اما این سیستم نمیتواند از یک خط قدمی بیرون بگذارد. نام آن خط geofence و نام منطق پشت آن ODD است. در این مقاله شما را به درون این دیوارهای نامرئی میبرم و گردشی میدهم - چون سوالِ «در کدام شهر موجود است؟» سوال اصلی نیست. سوال اصلی این است: چرا هنوز محدود است؟
جیوفنس چیست؟ دیوار نامرئی خودروهای خودران
جیوفنس، یعنی محدودسازی جغرافیایی، همانطور که از نامش پیداست: محدود کردن منطقهای که یک خودرو میتواند در آن حرکت کند با قابی مجازی که با مختصات GPS ترسیم شده است. انگار روی نقشه یک دایره نامرئی میکشی و خودرو نمیتواند از آن دایره بیرون برود. برای شرکتهای روبوتاکسی این فقط یک اقدام ایمنی نیست، بلکه سنگ بنای کل عملیات است. سیستم فقط اجازه میدهد خودرو در مناطقی کار کند که مطمئن است محیط در آنها بهدرستی نقشهبرداری شده؛ و بقیه همه چیز بسته است.
این را اینطور تصور کن: تصور کن در یک بازی ویدیویی، شخصیت فقط میتواند در منطقه بازشده پرسه بزند. بخش تاریک نقشه آنجاست، ایستاده، اما نمیتوانی واردش شوی. خودروهای Waymo دقیقاً همینطور کار میکنند. فرقش این است که در بازی، منطقه تاریک یک انتخاب طراحی است، اما در اینجا ناشی از اجبارِ ناشی از پیچیدگی دنیای واقعی است.
ODD یعنی دامنه طراحی عملیاتی: نه فقط جغرافیا، همه چیز محدود است
وقتی از جیوفنس صحبت میشود، اولین چیزی که به ذهنت میرسد نقشه است، حق داری. اما ODD - دامنه طراحی عملیاتی (Operational Design Domain) - مفهومی بسیار گستردهتر است. در بر گیرنده تمام شرایطی است که یک سیستم خودران میتواند در آنها با اطمینان کار کند: وضعیت هوا، شرایط نور، نوع جاده، محدودیتهای سرعت... همه بخشی از این دامنهاند. یعنی جیوفنس یک Waymo فقط این نیست که «تا این شهر میرود»؛ بلکه یعنی «در این شهر، در این شرایط جوی، در این محدودههای سرعت، در این انواع جاده میرود».
و اینجاست که ماجرا جالب میشود. اگر خودرو از این مرزها بیرون رانده شود چه اتفاقی میافتد؟ سیستم ناگهان نمیایستد و درمانده نمیماند. به این «تحویل کنترلشده» میگویند: خودرو متوجه وضعیت میشود، با کاهش ایمن سرعت متوقف میشود یا از راه دور هدایت میشود. درست مثل بازی رایانهای که میگوید «این منطقه هنوز باز نشده» - سیستم بازی را خراب نمیکند، بلکه تو را با خیال راحت به نقطه شروع برمیگرداند.
در سطوح رانندگی خودران SAE این تصویر را بهوضوح میبینی. در سطوحی که از صفر تا پنج شمارهگذاری شدهاند، روبوتاکسیها اغلب در سطح 4 یعنی اتوماسیون بالا قرار دارند. اما سطح 4 خودش یک مفهوم مرزی است: محلههای مشخص، مسیرهای نقشهبرداریشده، شرایط جوی پذیرفتهشده. مثلاً برخی سیستمهای L4 از یک سرعت مشخص بالاتر نمیروند یا اصلاً در باران شدید و برف رانندگی نمیکنند. و خودران کامل یعنی سطح 5. سطح اما به معنای کار کردن در هر مکان و هر شرایطی است - و امروز نمونهای از آن در جادهها وجود ندارد.
نکات برجسته
- Waymo اعلام کرد که منطقه خدمات خود را در ماه مه 2026 به 1400 مایل مربع در 11 شهر گسترش داده است - رشدی حدود 27 درصد نسبت به ماه قبل.
- دنور، دیترویت، لاس وگاس، سن دیگو و واشنگتن دیسی در میان شهرهایی هستند که انتظار میرود در سال 2026 اضافه شوند.
- اگر خودروهای Waymo از محدوده جغرافیایی خارج شوند، بهصورت از راه دور هدایت میشوند و با یک تحویل کنترلشده به حالت ایمن میروند.
- نقشههای HD؛ شامل جزئیاتی مانند خطوط عبور است که در نقشههای معمولی وجود ندارد و نواحی پشت میدان دید سنسورها را پوشش میدهد.
مسئله نقشه HD: چرا نمیتوانند هر شهری را فوراً نقشهبرداری کنند؟
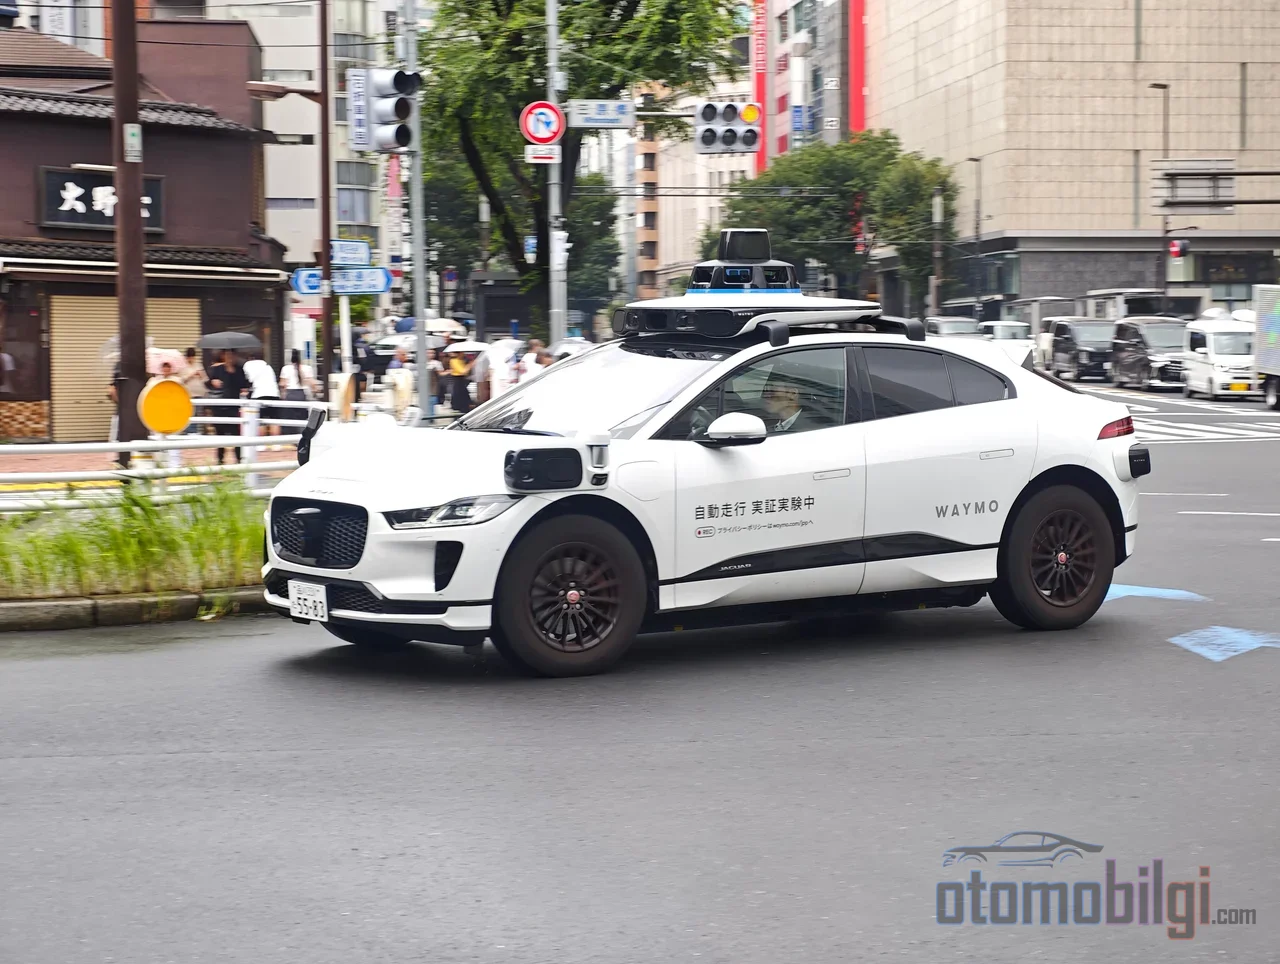
در قلب رویکرد Waymo، نقشههای HD یا با کیفیت بالا قرار دارد. اینها کاملاً در جهانی متفاوت از نقشههای ناوبری معمولی قرار دارند: مرزهای خطوط عبور، تابلوها، جزئیات زیرساخت - اطلاعاتی با دقت سانتیمتری که در نقشههای معمولی یافت نمیشود. خودرو با استفاده از این نقشه، موقعیت خود را مشخص میکند، مسیر را برنامهریزی میکند و حتی به اطلاعات فراتر از برد سنسورها دسترسی پیدا میکند. در شرایط جوی بد، اگر دوربین، لیدار و رادار محدود شوند، نقشه HD به تازهسازی حافظه خودرو ادامه میدهد.
سنسورها و نقشه در واقع مانند یک زوج عمل میکنند: سنسورها محیط را بهصورت زنده مدل میکنند و نقشه با افزودن زمینه، قابلیت 'دیدن فراتر' را به خودرو میدهد. در بعد ایمنی نیز افزونگی بالایی فراهم میکند؛ خودرو بهطور مداوم نقشه را با ادراک زنده خود مقایسه میکند. خوب، اما مشکل چیست؟ مشکل این است که ساختن این نقشهها از صفر برای هر شهر، زمان و تلاش میخواهد. Waymo پیش از شروع فعالیت در یک منطقه جدید، برای آموزش هوش مصنوعی خود، نقشه سهبعدی دقیق آن منطقه را تهیه میکند. یعنی هر شهر جدید، ماهها آمادگی در پس خود دارد.
رقبا در این نقطه راههای متفاوتی را در پیش گرفتهاند. Zoox پیش از فعالیت در منطقه جدید، آن منطقه را با تویوتا هایلندرهای modificated و مجهز به راننده ایمن انسانی نقشهبرداری میکند. تسلا اما فلسفه کاملاً متفاوتی را دنبال میکند: سیستم را به گونهای طراحی میکند که 'در همه جا بتواند براند' و از وابستگی شدید به نقشههای دقیق HD پرهیز میکند. بازیگر دیگری به نام Wayve نیز رویکرد رانندگی بدون نقشه را ارائه میدهد که نیازی به آموزش نقشه سهبعدی در شهرهای جدید ندارد. بنابراین پاسخ پرسش 'چرا همه جا نیست؟' تا حدی یک بحث صنعتی است: با نقشه یا بدون نقشه؟
Waymo در چه شهرهایی فعالیت دارد و کجا گسترش مییابد؟
رشد Waymo واقعی و سریع است - اما باید تصویر را درست خواند. شرکت در ماه مه 2026 اعلام کرد که منطقه خدمات خود را به بیش از 1400 مایل مربع در 11 شهر در آمریکا گسترش خواهد داد. این یعنی افزایشی بیش از بیست و پنج درصد نسبت به ماه قبل. انتظار میرود دنور، دیترویت، لاس وگاس، سن دیگو و واشنگتن دیسی در سال 2026 اضافه شوند؛ شرکت بهصراحت از برنامه گسترش خود به بیش از 20 شهر دیگر تا پایان سال 2026 سخن گفته است. در ایالتهای جنوبی نیز در میامی، دالاس، هیوستون، سن آنتونیو و اورلاندو مناطق آزمایشی وجود دارد و انتظار میرود خدمات کامل ارائه شود. طرح گسترش ساکرامنتو که در فوریه 2026 اعلام شد و برنامه تورنتو در کانادا نشان میدهد که این داستان به خارج از آمریکا نیز تسری یافته است.
اما توجه کن: حتی 1400 مایل مربع اگرچه عدد بزرگی است، در مقایسه با کل مساحت ایالات متحده هنوز یک قطره به شمار میآید. پشت انتخاب شهرها منطق فنی خالصی نیز وجود دارد: لازم است مناطق عملیاتی نسبتاً فشرده نگه داشته شوند، تراکم تقاضا بالا بماند و کیلومترهای خالی خودروها محدود شود. به همین دلیل خدمت Waymo همه سناریوهای مشتریان را پوشش نمیدهد - مواردی مانند سفرهای فرودگاهی یا مناطق حومهای با تراکم کم هنوز مناطق بحثبرانگیزی هستند. یعنی وجود یک نقطه روی نقشه به این معنا نیست که خودرو تا دم در خانهات خواهد آمد.
اگر از مرز بیرون بروم چه میشود؟ سناریوهای واقعی بیرون از Geofence
فرض کن با یک Waymo سفر کردهای و مقصدت دقیقاً درست بیرون خط geofence قرار دارد. خودرو چه میکند؟ معمولاً هیچ دراماتی تجربه نمیکنی: نرمافزار مسیریابی داخلی خودرو بهطور هوشمندانه مسیردهی میکند و اگر خودرو به بیرون از مرز هدایت شود، یک تیم از راه دور وارد عمل شده و جهتدهی میکند. سیستم فقط نمیگوید «از خط رد نشو»؛ تلاش میکند راهحلی معقول تولید کند.
اما هر سناریویی تا این اندازه روان نیست. اگر ناحیه geofence به دلیل یک ساختوساز یا تصادف بزرگ ناگهان تغییر کند، خودرو ممکن است گرفتار شود و ترافیک را مسدود کند. حتی نمونه واقعی چنین اتفاقی رخ داده است: در آتلانتا، یک سردرگمی کوچک در یک بنبست باعث شد دهها رباتاکسی Waymo خیابان را مسدود کنند. وقتی دیوار نامرئی محکم ایستاده، همهچیز روال عادی خود را طی میکند؛ اما وقتی ترکی در دیوار ایجاد میشود، آشکار میشود که سیستم چقدر میتواند شکننده باشد. این ما را به پرسش اصلی میرساند: این مرزها دائمیاند یا موقتی؟
تفاوت میان وعده و واقعیت: چرا «رانندگی همهجا» هنوز کمی دور است؟
وقتی از رانندگی خودران صحبت میشود، بیشتر مردم این تصویر را در ذهن دارند که «ماشینم را برمیدارم و به هرجا که بخواهم میروم». اما در واقعیت، رباتاکسیهای امروزی طبق تعریف، سیستمهای L4 هستند که در محدوده عملیاتی محدود کار میکنند. Geofence یک نقص نیست، بلکه بخشی از طراحی ایمنی است: سیستم بهروشنی میگوید چه میداند و چه نمیداند و بیرون از محدودهای که میشناسد ریسک نمیکند. از این منظر، رشد شهر به شهر Waymo یک اشتباه نیست، بلکه یک روش است.
با این حال، این پیشرفتها یادآور میشود که خودکاملی کامل هنوز به لمس انسانی نیاز دارد. خودروهای Jaguar I-Pace مورد استفاده Waymo قابلیت بسته شدن خودکار در را ندارند؛ خودرویی که با در باز رها شود ممکن است از کار بیفتد. معلوم است که در آتلانتا شرکت به پیکهای DoorDash برای بستن درها پول میدهد و در لسآنجلس برخی کاربران تا 24 دلار به ازای هر سفر دریافت میکنند. پیشرفتهترین سیستم رانندگی جهان نمیتواند یک در را ببندد و راهحل را نه در فناوری، بلکه در نیروی انسانی پیدا میکند. این جزئیات، روح بحث geofence را خلاصه میکند: تا آنجا که فناوری آماده است، محیط نیز باید آماده باشد.
فراخوان 3.871 رباتاکسی به دلیل یک مشکل نرمافزاری که باعث ورود خودروها به مناطق عمرانی بزرگراهها در ژوئن 2026 شده بود، نیز بخشی از این تصویر است. مرزها تعیین میکنند که سیستم چه زمانی و کجا به خودش اعتماد کند؛ اگر مرز اشتباه رسم شود، نتایج مستقیماً روی جاده منعکس میشود.
خلاصه: چرا Waymo فقط در شهرهای خاصی کار میکند؟
پاسخ در یک جمله چنین است: Waymo فقط در مناطقی فعالیت میکند که محیط را با دقت بالا نقشهبرداری کرده و شرایط هوا، نور، نوع جاده و سرعت را با اطمینان کنترل کرده است - یعنی درون یک ODD تعریفشده - و چون هر شهر جدید نیازمند آمادهسازی این حوزه از صفر است، این سرویس هنوز بخش کوچکی از جهان را پوشش میدهد. گئوفنس مانند یک دیوار نامرئی به نظر میرسد اما پشت آن یک فلسفه ایمنی عمدی وجود دارد: سیستم به مکانی که نمیشناسد، جسارت نمیکند.
خب، آیا این دیوارها ذوب خواهند شد؟ با توجه به سرعت گسترش، بهتدریج بله: 11 شهر، 1.400 مایل مربع، و بیش از 20 شهر دیگر در راه است. رقابت میان رویکرد نقشهمحور و چشمانداز بدون نقشه که Tesla و Wayve از آن دفاع میکنند، به نظر میرسد دینامیکی اصلی برای تعیین نتیجه باشد. فعلاً تنها چیزی که باید بدانی این است: اگر یک رباتاکس در نقشهات دیده نمیشود، به این معنا نیست که بد است - هنوز نقشه محله تو ترسیم نشده است. به نظرت کدام شهر باید بعدی باشد؟
منابع
- رشد به 1.400 مایل مربع - وبلاگ Waymo
- Waymo: مکانهای در دسترس و شهرهای آینده - 9to5Google
- گئوفنسها: دیوارهای نامرئی اطراف خودروهای خودران - Apex
- 2 ماژول جدید: پیکربندی گئوفنس و Ackermann - Polymath Robotics
- چرایی و چگونگی ساخت نقشههای HD - Mobileye
- بحث: آیا خودروهای خودران به نقشه نیاز دارند؟ - HERE
- SAE شش سطح از خودکارسازی رانندگی را تعریف میکند - Robohub
- Tesla در برابر Waymo - ThinkAutonomous
- بدون راننده و بیخبر: Waymo رباتاکسها را فراخوانی میکند - Washington Times
- رباتاکسهای Waymo نمیتوانند درهای خود را ببندند - Yahoo Autos/Autoblog