Waymo的地图为什么只覆盖特定城市?
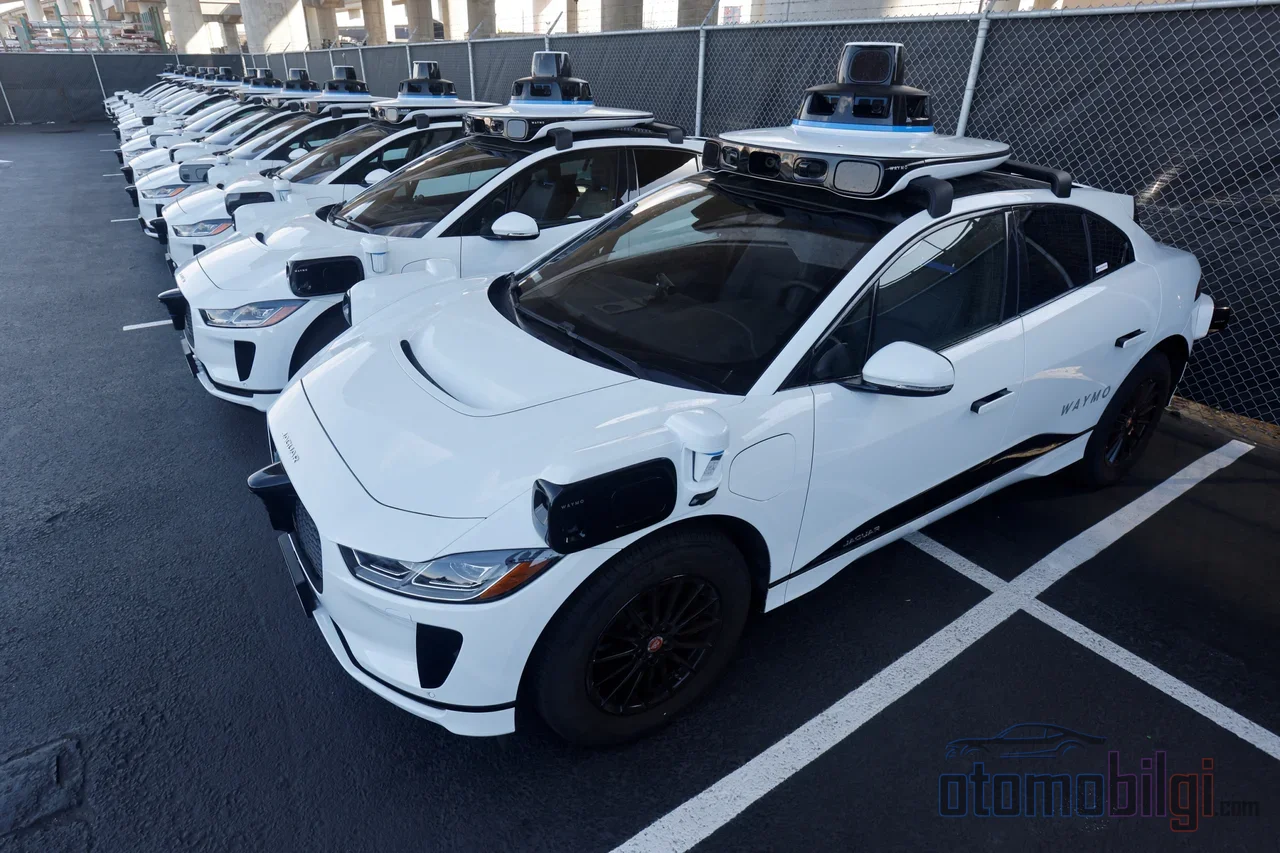
在旧金山,你在手机上打开应用叫一辆无人驾驶出租车; 车开到你门前,载你去上班,方向盘后没有人. 可如果你在几公里外、地图上没有标记的一个普通小镇打开同一个应用,会发生什么? 什么也不会发生. 根本没有车. Waymo的自动驾驶出租车拥有世界上最先进的驾驶系统之一,但这个系统无法跨越一条线. 那条线的名字叫地理围栏(geofence),其背后的逻辑叫ODD. 在这篇文章里,我将带你走进那些看不见的围墙并四处逛逛——因为"它存在于哪些城市?"并不是真正的问题. 真正的问题是: 为什么它仍然受限?
什么是地理围栏? 自动驾驶汽车的无形之墙
地理围栏,顾名思义就是地理限制: 用GPS坐标绘制的虚拟边框来限定车辆可以移动的区域. 就好像在地图上画了一个看不见的圆圈,车辆无法驶出这个圆圈. 对于自动驾驶出租车公司来说,这不仅仅是一项安全措施,更是运营的基石. 系统只允许车辆在环境已被妥善绘制地图的区域运行; 其余一切都被关闭.
你可以这样想: 想象在一款电子游戏里,你的角色只能在已解锁的区域中活动. 地图的黑暗部分就在那里,静止不动,但你进不去. Waymo的车辆正是这样工作的. 区别在于,游戏中的黑暗区域是一种设计选择,而这里的限制则是源于现实世界复杂性的必然.
ODD即运行设计域(Operational Design Domain): 不仅是地理,一切都有限制
提到地理围栏,你首先想到的是地图,这没错. 但ODD——运行设计域(Operational Design Domain)——是一个更广泛的概念. 它涵盖了一个自动驾驶系统能够安全运行的全部条件: 天气、光照条件、道路类型、限速…… 全都是这个域的一部分. 所以,Waymo的地理围栏并不意味着"它只开到这个城市为止"; 而是说"它在这个城市、这种天气条件、这种速度限制、这种道路类型下行驶".
而在这里,事情变得有趣起来. 如果车辆被推到这些边界之外,会发生什么? 系统并不是突然停下并束手无策. 这被称为"受控移交": 车辆察觉情况后,会安全减速停车,或接受远程调度. 就像电脑游戏说"此区域尚未解锁"一样——系统不会让游戏崩坏,而是安全地将你送回起点.
在SAE的自动驾驶分级中,你可以清楚地看到这一图景. 在从零到五的分级中,自动驾驶出租车大多处于4级, 级,也就是高度自动化水平. 但4级 本身就是一个边界概念: 特定的街区、已绘制的路线、被认可的天气条件. 例如,某些L4系统不会超过特定速度,或者在暴雨和大雪中完全不行驶. 完全自动驾驶,也就是5级. 级别则意味着在任何地方、任何条件下都能行驶——而今天在路上还没有这样的例子.
亮点
- Waymo宣布,到2026年5月将把服务范围扩大到11座城市的1400平方英里 ——较上月增长约27%.
- 丹佛、底特律、拉斯维加斯、圣迭戈和华盛顿特区都在预计2026年开通的城市之列.
- 如果Waymo车辆被逼出地理围栏范围,将被远程引导,并通过受控交接进入安全状态.
- 高清地图; 包含普通地图上没有的细节,例如车道,并覆盖传感器看不到的另一端.
高清地图问题: 为什么不能立刻绘制每个城市的地图?
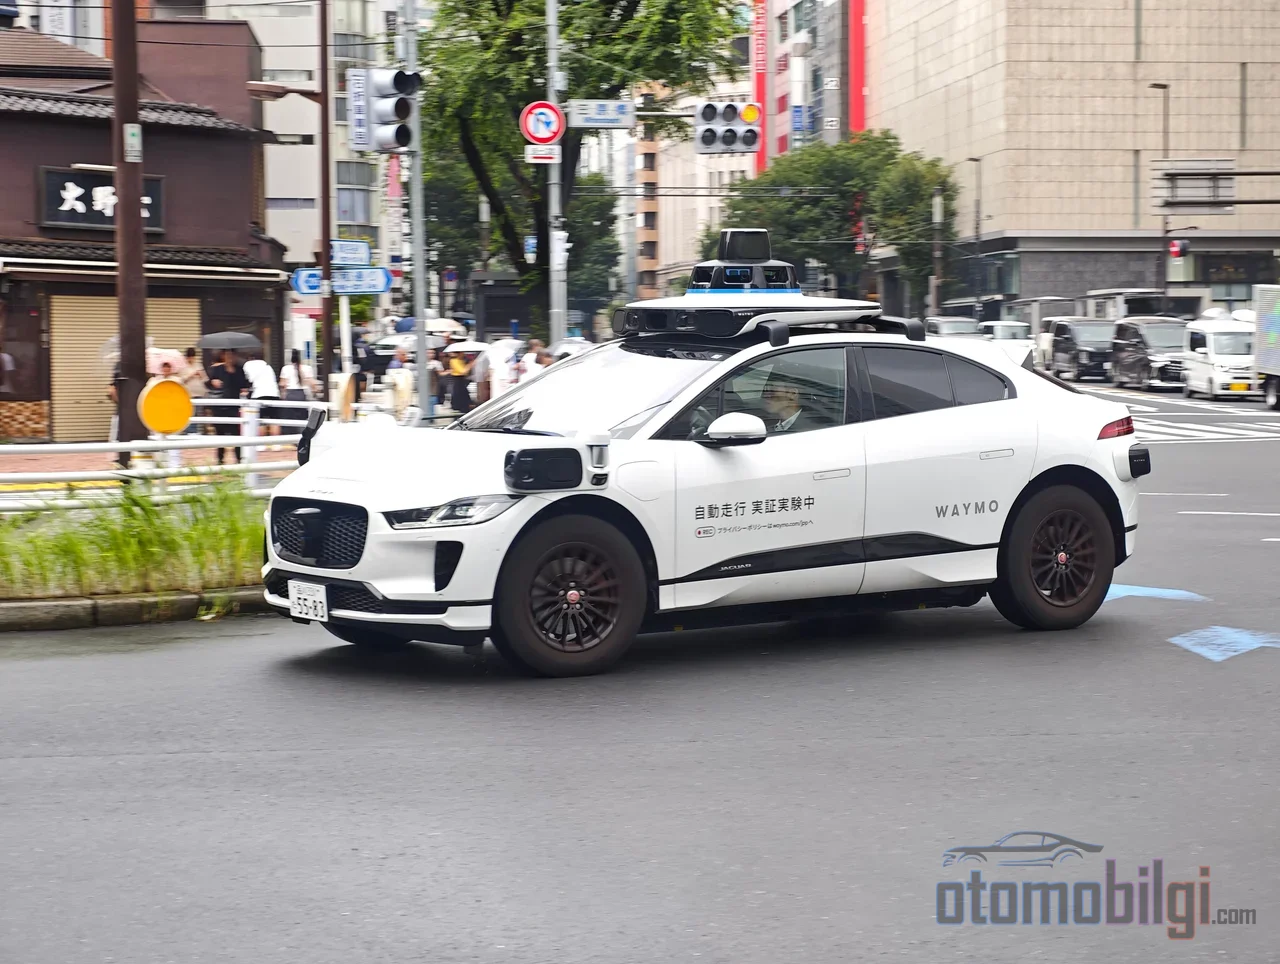
Waymo方案的核心在于HD,即高精地图. 这些地图与你所熟悉的导航地图完全不在一个层级: 车道边界、标志牌、基础设施细节——厘米级精度的信息,普通地图上根本不存在. 车辆利用这张地图进行自我定位、规划路线,甚至获取传感器探测范围之外的信息. 在恶劣天气下,当摄像头、激光雷达和雷达能力受限时,高清地图会继续刷新车辆的记忆.
传感器和地图实际上像一对搭档: 传感器实时为环境建模,而地图则提供上下文,赋予车辆"看得更远"的能力. 在安全方面,它也提供了高度冗余; 车辆不断将实时感知与地图进行比对. 很好,那问题是什么? 问题在于,为每个城市从零开始构建这些地图需要时间和人力. Waymo在进入新区域之前,会创建该区域的详细3D地图来训练其人工智能. 也就是说,每座新城市的背后都蕴藏着长达数月的准备工作.
竞争对手在这点上选择了不同的道路. Zoox在进入新区域之前,使用配备人类安全驾驶员的改装丰田Highlander绘制该区域的地图. 特斯拉则主张完全相反的理念: 将系统设计成"能在任何地方行驶",避免严重依赖详细的高清地图. 另一家名为Wayve的参与者则承诺一种无需地图的驾驶方案,在新城市不需要3D地图训练. 也就是说,"为什么不是到处都有?"这一问题的答案在一定程度上是一场行业争论: 有地图,还是没有地图?
Waymo在哪些城市运营,向哪里扩张?
Waymo的增长是真实且迅速的——但需要正确解读这一局面. 2026年5月,该公司宣布将把服务范围扩大到覆盖美国11座城市的1400平方英里以上. 这意味着环比增长超过百分之二十五. 预计丹佛、底特律、拉斯维加斯、圣迭戈和华盛顿特区将于2026年加入; 公司明确表示了在2026年底前向20多座额外城市扩张的计划. 在南部各州,迈阿密、达拉斯、休斯敦、圣安东尼奥和奥兰多也已设有测试区域,完整服务指日可待. 2026年2月宣布的Sacramento扩张计划以及在加拿大多伦多的布局,表明这一故事正在延伸到美国之外.
但请注意: 即使1400平方英里已经是个巨大的数字,与美国总国土面积相比,仍然只是沧海一粟. 城市选择的背后也有纯粹的技术逻辑: 需要将运营区域保持在相对紧凑的范围内,保持较高的需求密度,并限制车辆的空驶里程. 因此Waymo的服务并不覆盖所有客户场景——比如前往机场的行程或低密度的郊区,这些仍是有争议的领域. 也就是说,地图上有个点,并不意味着车就会开到你家门口.
如果超出边界会怎样? Geofence之外发生的真实场景
假设你乘坐Waymo出行,而你的目的地恰好在geofence边界线之外. 车辆会怎么做? 通常不会有什么戏剧性场面: 车辆的内部路线软件会进行智能导航,如果车辆被逼到边界之外,远程团队会介入并进行引导. 系统并不是简单地说“我不能越过这条线”; 而是试图生成一个合理的解决方案.
但并非每个场景都如此顺利. 如果geofence区域因施工或重大事故而突然变化,车辆可能被困并阻碍交通. 这种事甚至真实发生过: 在Atlanta的一条死胡同里,一场小小的混乱导致数十辆Waymo机器人出租车堵住了街道. 只要那道看不见的墙稳固存在,一切都会顺畅运转; 而当墙上出现裂缝时,系统可能有多么脆弱便暴露无遗. 这把我们带到真正的问题上: 这些边界是永久的还是临时的?
承诺与现实之间的差距: 为什么“随处驾驶”还有点遥远?
谈到自动驾驶,大多数人脑海中浮现的画面是“开着我的车去我想去的任何地方”. 而实际上,今天的机器人出租车按定义来说,是在受限运营区域内工作的L4系统. Geofence不是缺陷,而是安全设计的一部分: 系统明确说明自己知道什么、不知道什么,并且不在它了解的区域之外冒险. 从这个角度看,Waymo一个城市一个城市地扩张不是失误,而是方法.
不过,这些进展提醒我们,完全自动驾驶仍然需要人的参与. Waymo使用的Jaguar I-Pace车辆没有自动关门功能; 车门敞开的车辆可能会陷入困境. 据悉,该公司在Atlanta向DoorDash配送员付费让他们关闭车门,而在Los Angeles,一些用户每次行程最高支付24美元. 世界上最先进的驾驶系统却关不上一扇车门,而解决方案不在技术中,而是在人力中. 这个细节概括了geofence争论的核心: 不仅要技术就绪,环境也必须就绪.
2026年6月因软件问题导致车辆驶入高速公路施工区而被召回的3,871辆Robotaxi也是这幅图景的一部分. 边界决定了系统在何时、何地可以相信自己; 如果边界划错了,后果会直接反映到道路上.
概括来说: Waymo为什么只在特定城市运营?
答案一句话就能说完: Waymo只在其对环境进行了高精度地图测绘,并能安全掌控天气、光线、道路类型和速度条件的区域运营——即一个定义明确的ODD之内.而由于每个新城市都需要从零开始准备这一区域,该服务目前仅覆盖世界的一小部分. 地理围栏看起来像一堵无形的墙,但它背后有一套刻意为之的安全哲学: 系统不会贸然涉足它不熟悉的地方.
那么这些墙会逐渐消融吗? 从扩张速度来看,答案是越来越趋向于肯定: 11座城市,1,400平方英里,路上还有20多座城市待拓展. 有地图路线与Tesla和Wayve所倡导的无地图愿景之间的竞争,似乎是决定最终结果的关键动态. 目前你只需要知道一点: 如果一辆Robotaxi没有出现在你的地图上,并不代表那辆车不好——只是你的社区还没被绘制进地图而已. 你觉得下一个城市会是哪个?
参考资料
- 扩展至1,400平方英里 - Waymo博客
- Waymo:覆盖范围与即将进入的城市 - 9to5Google
- 地理围栏:环绕自动驾驶汽车的无形之墙 - Apex
- 两个新模块:地理围栏与阿克曼配置 - Polymath Robotics
- 制作高精地图的原因与方法 - Mobileye
- 辩论:自动驾驶汽车需要地图吗? - HERE
- SAE定义驾驶自动化的六个级别 - Robohub
- Tesla对垒Waymo - ThinkAutonomous
- 无人驾驶却不知所措:Waymo召回Robotaxi - Washington Times
- Waymo的Robotaxi无法自动关门 - Yahoo Autos/Autoblog