Mengapa Peta Waymo Hanya Tersedia di Kota Tertentu?
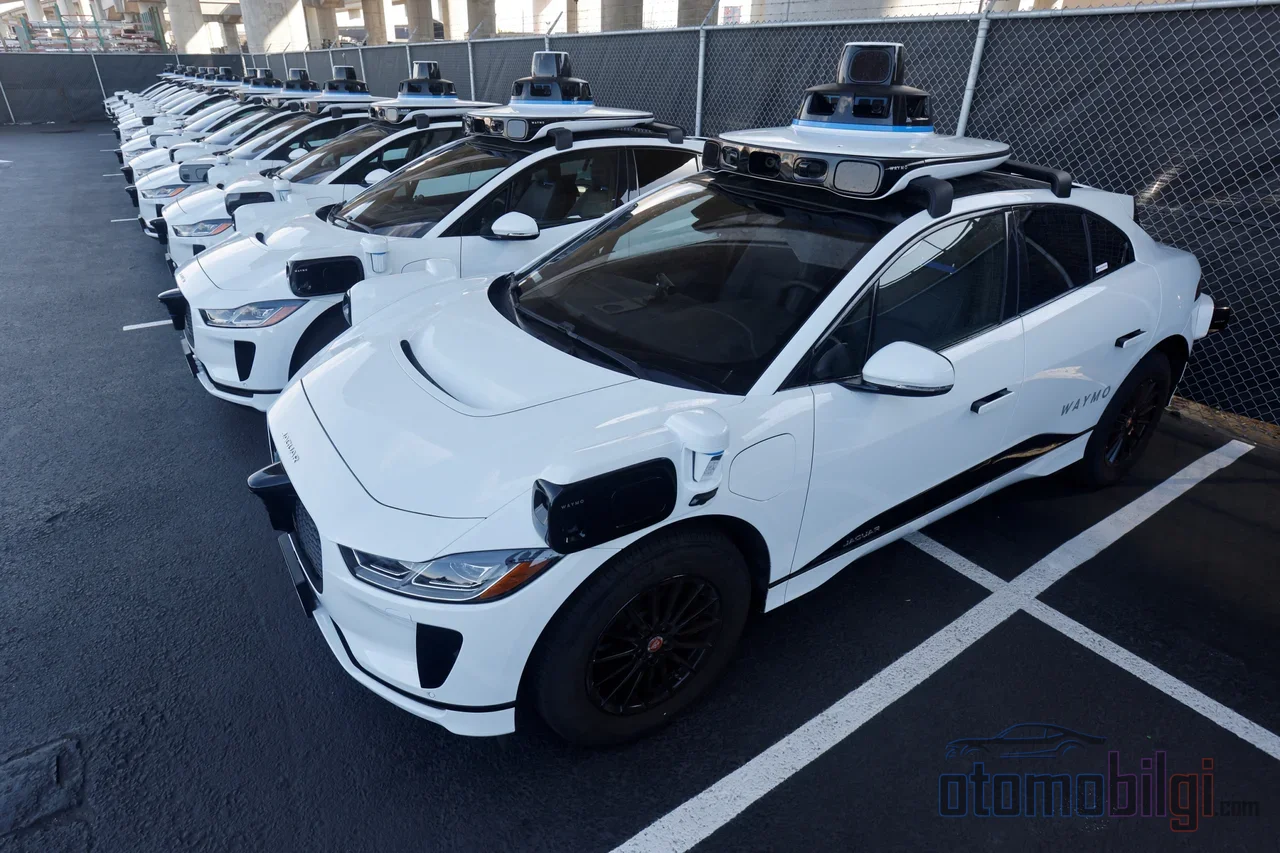
Di San Francisco kamu membuka aplikasi di ponselmu dan memanggil taksi tanpa sopir; kendaraan datang ke depan pintumu, mengantarmu ke tempat kerja, dan tidak ada siapa pun di kemudi. Tapi apa yang terjadi saat kamu membuka aplikasi yang sama beberapa kilometer jauhnya, di kota biasa yang tidak ditandai di peta? Tidak ada apa-apa. Kendaraannya memang tidak ada. Robotaksi Waymo memiliki salah satu sistem berkendara paling canggih di dunia, tetapi sistem itu tidak bisa melangkah melewati satu garis batas. Garis itu bernama geofence, dan logika di baliknya bernama ODD. Nah, dalam tulisan ini aku akan membawa kamu berkeliling di dalam dinding-dinding tak terlihat itu - karena pertanyaan 'ada di kota mana saja?' bukanlah pertanyaan yang sebenarnya. Pertanyaan yang sebenarnya adalah ini: mengapa masih terbatas?
Apa Itu Geofence? Dinding Tak Terlihat Kendaraan Otonom
Geofence, atau pembatasan geografis, sesuai dengan namanya: membatasi area di mana sebuah kendaraan dapat bergerak dengan kerangka virtual yang digambar berdasarkan koordinat GPS. Seolah-olah kamu menggambar lingkaran tak terlihat di atas peta dan kendaraan itu tidak bisa keluar dari lingkaran tersebut. Bagi perusahaan robotaksi, ini bukan sekadar langkah keselamatan, melainkan fondasi utama operasi. Sistem hanya mengizinkan kendaraan beroperasi di area yang diyakini telah dipetakan dengan benar lingkungannya; sisanya semuanya tertutup.
Bayangkan seperti ini: bayangkan dalam sebuah video game, karaktermu hanya bisa berkeliling di area yang sudah terbuka. Bagian gelap peta ada di sana, menunggu, tapi kamu tidak bisa masuk. Kendaraan-kendaraan Waymo bekerja persis seperti itu. Bedanya, area gelap dalam game adalah pilihan desain, sedangkan di sini itu adalah keharusan yang muncul dari kompleksitas dunia nyata.
ODD alias Operational Design Domain (Area Desain Operasional): Bukan Hanya Geografi, Semua Saja Terbatas
Saat mendengar geofence, hal pertama yang terlintas di pikiranmu tentu saja peta, itu wajar. Tapi ODD - operational design domain atau area desain operasional - adalah konsep yang jauh lebih luas. Konsep ini mencakup seluruh kondisi di mana sistem otonom dapat beroperasi dengan aman: cuaca, kondisi pencahayaan, jenis jalan, batas kecepatan... Semuanya bagian dari area tersebut. Jadi geofence sebuah Waymo bukan berarti 'berlaku sampai kota ini saja'; melainkan 'berlaku di kota ini, dalam kondisi cuaca ini, pada batas kecepatan ini, untuk jenis jalan ini'.
Dan di sinilah hal-hal menjadi menarik. Apa yang terjadi jika kendaraan didorong melampaui batas-batas ini? Sistem tidak tiba-tiba berhenti dan menjadi tak berdaya. Ini disebut 'penyerahan terkendali': kendaraan menyadari situasinya, memperlambat dan berhenti dengan aman, atau diarahkan dari jarak jauh. Persis seperti video game yang berkata 'area ini belum terbuka' - sistem tidak membuat game-mu crash, melainkan membawamu kembali dengan aman ke titik awal.
Pada tingkat berkendara otonom SAE, kamu akan melihat gambaran ini dengan jelas. Dalam tingkatan bernomor dari nol hingga lima, robotaksi umumnya berada di tingkat 4, yaitu otomasi tinggi. Tapi tingkat 4 itu sendiri adalah konsep batas: lingkungan tertentu, rute yang telah dipetakan, kondisi cuaca yang diterima. Beberapa sistem L4 misalnya tidak beroperasi di atas kecepatan tertentu, atau sama sekali tidak berkendara dalam hujan deras dan salju. Otonomi penuh, yaitu tingkat 5. sementara level berarti bekerja di mana saja, dalam segala kondisi - dan hari ini tidak ada contohnya di jalan.
Sorotan Utama
- Waymo mengumumkan bahwa pada Mei 2026 area layanannya diperluas ke 1.400 mil persegi di 11 kota - sebuah pertumbuhan sekitar 27% dibanding bulan sebelumnya.
- Denver, Detroit, Las Vegas, San Diego, dan Washington DC termasuk kota-kota yang diharapkan hadir pada 2026.
- Jika kendaraan Waymo terdorong keluar dari geofence, kendaraan tersebut diarahkan dari jarak jauh dan bertransisi ke kondisi aman dengan penyerahan kendali yang terkontrol.
- Peta HD; memuat detail yang tidak ada di peta biasa seperti lajur, dan mencakup area yang tidak terlihat oleh sensor.
Persoalan Peta HD: Mengapa Mereka Tidak Bisa Langsung Memetakan Setiap Kota?
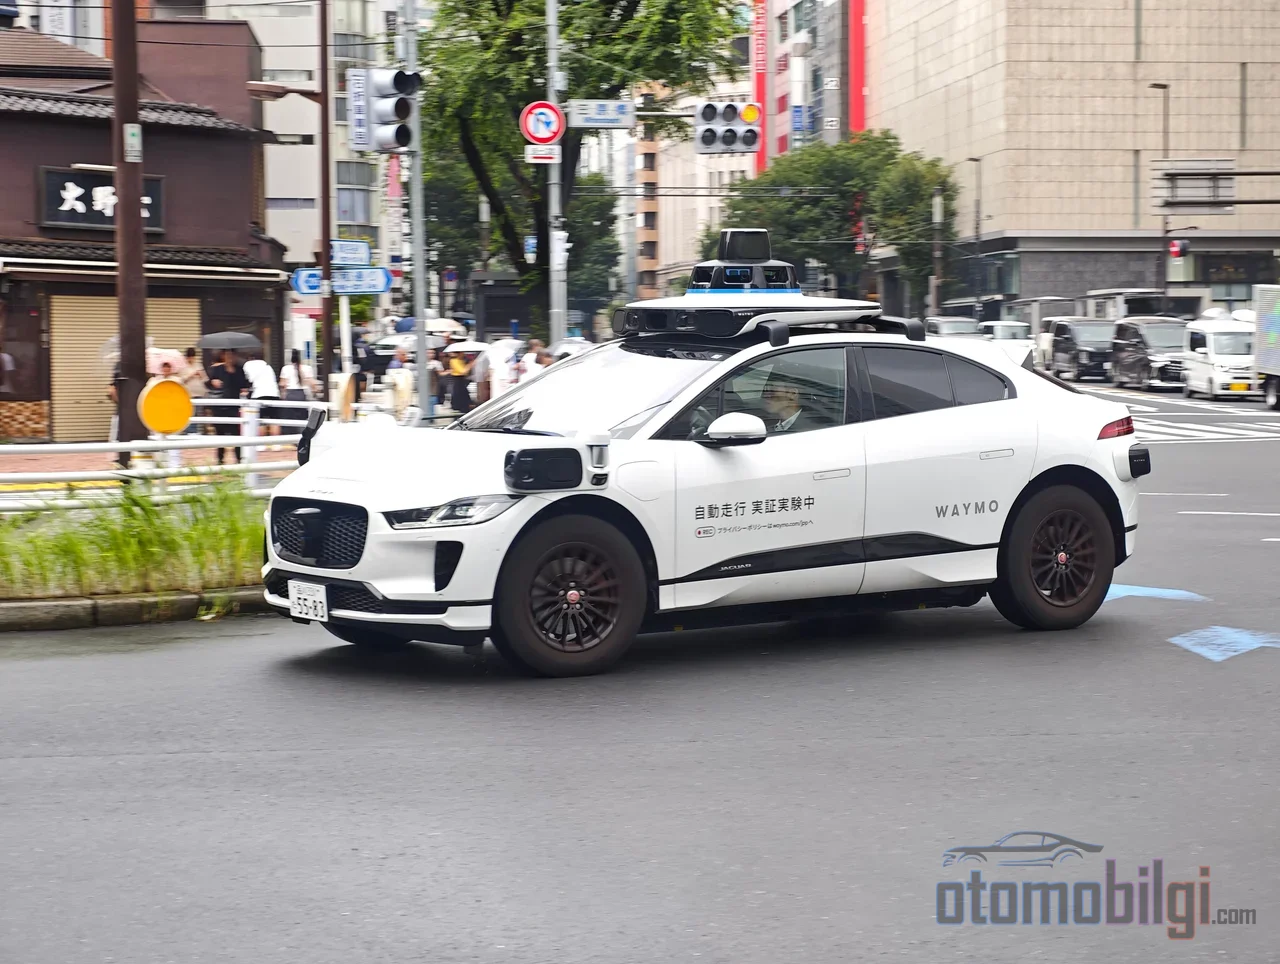
Di jantung pendekatan Waymo terdapat peta HD, yaitu peta beresolusi tinggi. Ini benar-benar beda alam semesta dengan peta navigasi yang kamu kenal: batas lajur, rambu, detail infrastruktur - informasi presisi sentimeter yang tidak ditemukan di peta biasa. Menggunakan peta ini, kendaraan memosisikan dirinya, merencanakan rute, bahkan mengakses informasi di luar jangkauan sensor. Saat kondisi cuaca buruk membuat kamera, lidar, dan radar terbatas, peta HD terus menyegarkan memori kendaraan.
Sensor dan peta sebenarnya bekerja seperti sebuah pasangan: sensor memodelkan lingkungan secara langsung, sementara peta menambahkan konteks dan memberi kendaraan kemampuan 'melihat lebih jauh'. Di sisi keselamatan, hal ini juga memberikan redundansi yang tinggi; kendaraan terus membandingkan peta dengan persepsi langsungnya. Bagus, lalu apa masalahnya? Masalahnya, membangun peta-peta ini dari nol untuk setiap kota membutuhkan waktu dan tenaga. Sebelum beroperasi di area baru, Waymo membuat peta 3D terperinci dari wilayah tersebut untuk melatih kecerdasan buatannya. Artinya, setiap kota baru membawa persiapan berbulan-bulan di belakangnya.
Di titik ini, para pesaing mengambil jalan yang berbeda. Zoox, sebelum beroperasi di area baru, memetakan wilayah tersebut dengan Toyota Highlander yang dimodifikasi dan dilengkapi pengemudi keselamatan manusia. Sementara Tesla memjuarakan filosofi yang sebaliknya: sistemnya dirancang agar 'bisa mengemudi di mana saja', menghindari ketergantungan berat pada peta HD terperinci. Pemain lain bernama Wayve juga menjanjikan pendekatan mengemudi tanpa peta yang tidak memerlukan pelatihan peta 3D di kota-kota baru. Jadi jawaban atas pertanyaan 'mengapa belum ada di mana-mana?' sebagian merupakan perdebatan industri: dengan peta atau tanpa peta?
Di Kota Mana Waymo Beroperasi, dan Ke Mana Itu Meluas?
Pertumbuhan Waymo nyata dan cepat - tetapi kita perlu membaca gambarannya dengan tepat. Pada Mei 2026, perusahaan mengumumkan bahwa area layanannya diperluas hingga melebihi 1.400 mil persegi di 11 kota di AS. Ini berarti peningkatan lebih dari dua puluh lima persen dibanding bulan sebelumnya. Denver, Detroit, Las Vegas, San Diego, dan Washington DC diharapkan bergabung pada 2026; perusahaan secara eksplisit menyatakan rencana ekspansi ke lebih dari 20 kota tambahan hingga akhir 2026. Di negara-negara bagian selatan juga ada area uji di Miami, Dallas, Houston, San Antonio, dan Orlando, dengan layanan penuh yang diharapkan. Rencana ekspansi ke Sacramento yang diumumkan pada Februari 2026 dan rencana Toronto di Kanada menunjukkan bahwa kisah ini juga meluas ke luar AS.
Tapi perhatikan: Meskipun 1.400 mil persegi adalah angka yang sangat besar, itu masih setitik kecil dibandingkan total luas permukaan Amerika Serikat. Ada juga logika teknis murni di balik pemilihan kota: area operasi harus dijaga agar relatif kompak, kepadatan permintaan tetap tinggi, dan kilometer kosong kendaraan dibatasi. Karena itu, layanan Waymo tidak mencakup setiap skenario pelanggan - situasi seperti perjalanan ke bandara atau area pinggiran kota dengan kepadatan rendah masih menjadi wilayah yang diperdebatkan. Artinya, keberadaan satu titik di peta tidak berarti mobil akan datang ke depan pintumu di sana.
Apa yang Terjadi Jika Saya Keluar dari Batas? Skenario Nyata di Luar Geofence
Katakanlah kamu melakukan perjalanan dengan Waymo dan titik tujuanmu tepat berada sedikit di luar garis geofence. Apa yang dilakukan kendaraan? Biasanya kamu tidak mengalami drama apa pun: perangkat lunak rute internal kendaraan melakukan pengarahan dengan cerdas, dan jika kendaraan terpaksa keluar dari batas, tim jarak jauh akan turun tangan memberikan arahan. Sistemnya tidak sekadar bilang 'aku tidak boleh melewati garis'; ia berusaha menghasilkan solusi yang masuk akal.
Tapi tidak semua skenario berjalan sesmooth itu. Jika area geofence berubah mendadak karena konstruksi atau kecelakaan besar, kendaraan bisa terjebak dan menghambat lalu lintas. Bahkan ada contoh nyatanya: Kekacauan kecil di sebuah jalan buntu di Atlanta menyebabkan puluhan robotaksi Waymo menyumbat jalan tersebut. Selama tembok tak terlihat itu kokoh dan semuanya berjalan lancar; ketika muncul retakan di tembok itu, betapa rapuhnya sistem terlihat jelas. Ini membawa kita ke pertanyaan sebenarnya: apakah batas-batas ini permanen atau sementara?
Jarak Antara Janji dan Kenyataan: Mengapa 'Berkendara di Mana Saja' Masih Sedikit Jauh?
Saat membicarakan berkendara otonom, kebanyakan orang membayangkan 'aku mengambil mobil dan pergi ke mana pun yang aku inginkan'. Padahal kenyataannya, robotaksi saat ini adalah sistem L4 yang menurut definisinya beroperasi di area operasi terbatas. Geofence bukanlah kekurangan, melainkan bagian dari desain keselamatan: sistem secara jelas menyatakan apa yang diketahuinya dan apa yang tidak, dan tidak mengambil risiko di luar area yang diketahuinya. Dilihat dari sudut pandang ini, perluasan Waymo dari kota ke kota bukanlah kesalahan, melainkan metode.
Namun perkembangan ini tetap mengingatkan bahwa otonomi penuh masih membutuhkan sentuhan manusia. Kendaraan Jaguar I-Pace yang digunakan Waymo tidak memiliki penutupan pintu otomatis; kendaraan yang dibiarkan dengan pintu terbuka bisa terjebak. Diketahui bahwa di Atlanta perusahaan membayar kurir DoorDash untuk menutup pintu, sementara di Los Angeles beberapa pengguna menerima hingga 24 dolar per perjalanan. Sistem berkendara paling canggih di dunia tidak mampu menutup sebuah pintu, dan solusinya ditemukan bukan di teknologi, melainkan dalam tenaga manusia. Detail ini merangkum inti dari perdebatan geofence: seiring kesiapan teknologi, lingkungannya juga harus siap.
Penarikan kembali 3.871 robotaksi karena masalah perangkat lunak yang menyebabkan kendaraan memasuki area konstruksi di jalan tol pada Juni 2026 juga merupakan bagian dari gambaran ini. Batas menentukan kapan dan di mana sistem akan percaya diri; jika batas digambar secara keliru, konsekuensinya langsung terlihat di jalan.
Singkatnya: Mengapa Waymo Hanya Beroperasi di Kota-Kota Tertentu?
Jawabannya dalam satu kalimat adalah: Waymo hanya beroperasi di wilayah-wilayah yang telah dipetakan lingkungannya dengan presisi tinggi dan di mana kondisi cuaca, cahaya, jenis jalan, dan kecepatan telah diperiksa dengan aman - yaitu dalam sebuah ODD yang terdefinisi - dan karena setiap kota baru mengharuskan area ini disiapkan dari nol, layanannya baru mencakup bagian kecil dari dunia. Geofence tampak seperti tembok tak terlihat, tetapi di baliknya ada filosofi keselamatan yang disengaja: sistem tidak memberanikan diri memasuki tempat yang tidak dikenalnya.
Lalu, apakah tembok-tembok ini akan luntur? Jika melihat kecepatan perluasannya, jawabannya semakin lama semakin ya: 11 kota, 1.400 mil persegi, lebih dari 20 kota lain dalam perjalanan. Persaingan antara pendekatan berbasis peta dan visi tanpa peta yang diusung Tesla dan Wayve tampaknya menjadi dinamika utama yang akan menentukan hasilnya. Untuk saat ini, satu-satunya hal yang perlu kamu ketahui adalah: jika sebuah robotaksi tidak muncul di peta-mu, kendaraan itu tidak buruk - peta lingkunganmu belum digambar. Menurutmu kota mana yang harus masuk daftar berikutnya?
Sumber
- Growing to 1,400 sq mi - Blog Waymo
- Waymo: Where it's available, upcoming cities - 9to5Google
- Geofences: The Invisible Walls Surrounding Autonomous Cars - Apex
- 2 New Modules: Geofence and Ackermann Configuration - Polymath Robotics
- The Why and How of Making HD Maps - Mobileye
- Debate: do self-driving cars need maps? - HERE
- SAE defines six levels of driving automation - Robohub
- Tesla vs Waymo - ThinkAutonomous
- Driverless and clueless: Waymo recalls robotaxis - Washington Times
- Waymo's Robotaxis Can't Close Their Own Doors - Yahoo Autos/Autoblog