IPMとSPMの違い: EVモーターにおける磁石の配置
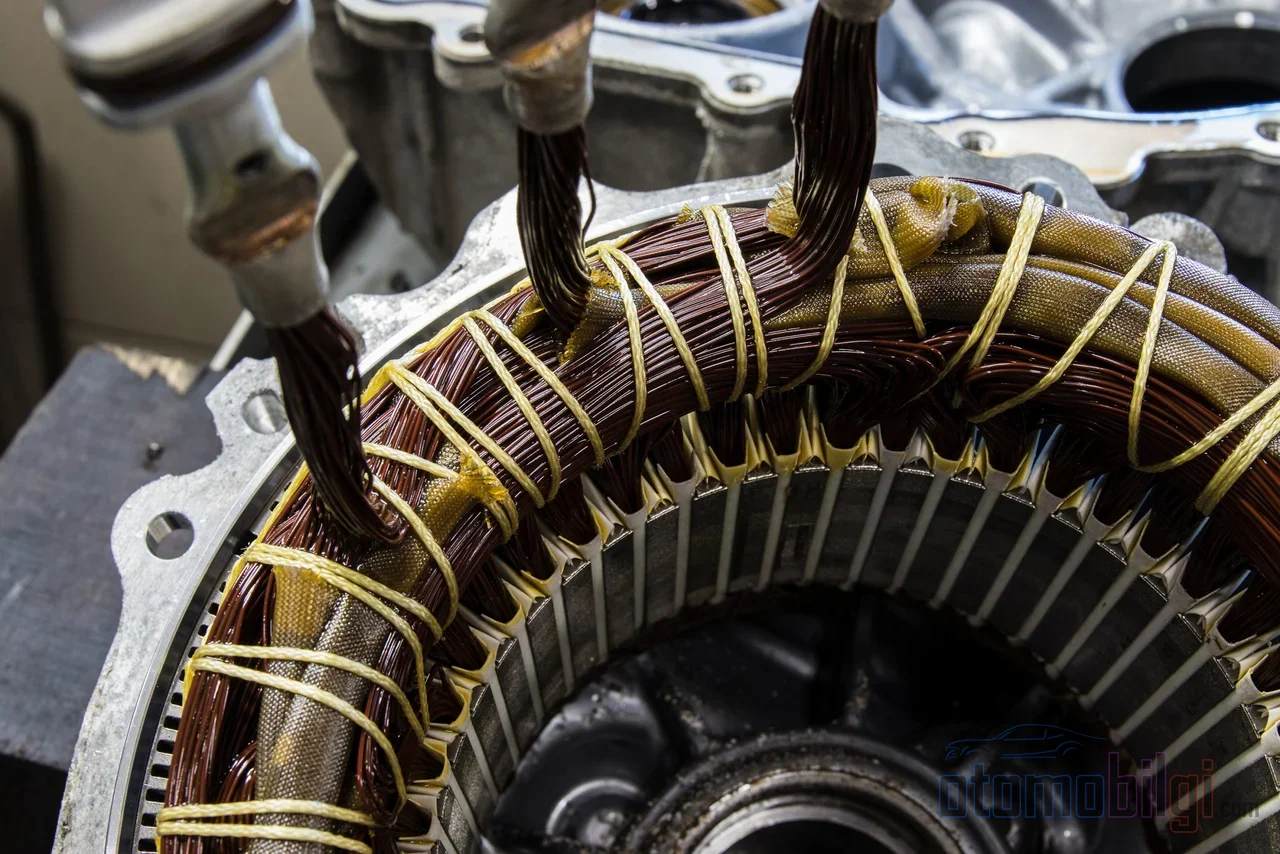
電動自動車のほとんどの心臓部には、回転子の磁場と同期して動作するモーターが搭載されています: 永久磁石同期モーター. しかし本当に興味深いのは、磁石が回転子のどこに配置されているかという点です. 今日市場に投入されている次世代電動車プラットフォームのほぼすべてにおいて、磁石は回転子の表面に貼り付けられているのではなく、回転子本体に設けられた溝の中に埋め込まれています. 表面磁石型(SPM)設計が長年にわたり永久磁石モーター市場を支配してきた中、なぜ自動車業界は事実上の標準となった埋込磁石型(IPM)設計に向かったのでしょうか?
その答えは単一の利点にあるのではなく、 トルク、速度範囲、機械的強度、磁石材料の経済性の交差点にあります. このページでは、SPMとIPMの工学的な違い、埋込磁石がモーターにもたらすリラクタンストルク、高回転域での弱め磁束制御、そして回転子の機械的信頼性を順を追って解説します.
SPMとIPM: 磁石は回転子の中のどこにある?
永久磁石式ACモーターにおいて、磁石は基本的に2つの方法で配置されます. 表面磁石型モーター(SPM、Surface Permanent Magnet)では、磁石は回転子の外周に取り付けられ、 通常はリング状またはアーク状の磁石が使用され、一部の設計では磁石の剥離を防ぐためにカーボンファイバーまたはステンレス鋼のスリーブ、つまり保護カバーが巻かれます.
一方、埋込磁石型モーター(IPM、Interior Permanent Magnet)では、磁石は回転子コアに加工された溝に配置されます. ここでは長方形または直方体の磁石が使用され、溝内での磁石の配置角度がモーターの性能を直接決定します. この精度により、IPMの製造はSPMに比べて複雑でコストが高くなりますが、 その見返りとして、電動車の駆動に不可欠な一連の利点が得られます.
2つの設計の最も根本的な電気的な違いは、インダクタンスの挙動にあります. SPMでは、回転子の位置に関係なくインダクタンスは一定です. 一方、IPMでは回転子の2つの磁軸が異なるリラクタンス、つまり磁気抵抗を示し、 その尺度がLq/Ldインダクタンス比であり、この比がIPMの特性を決定します. それが何をもたらすのかは、後ほど見ていきます.
注目ポイント
- IPMは磁気トルクとリラクタンストルクを併用する
- 同じ磁石の力に対して、IPMはSPMの磁石材料のわずか66.7%しか必要としない
- 同じ出力において、IPMは従来の設計に比べ約30%の省エネを実現できる
- 磁石は回転子コアに固定されているため遠心力で外れることなく、最大安全機械速度が向上する
- 弱め磁束制御により、IPMは広い速度範囲で定格出力領域で動作する
リラクタンストルク: IPMの隠れたセカンドモーター
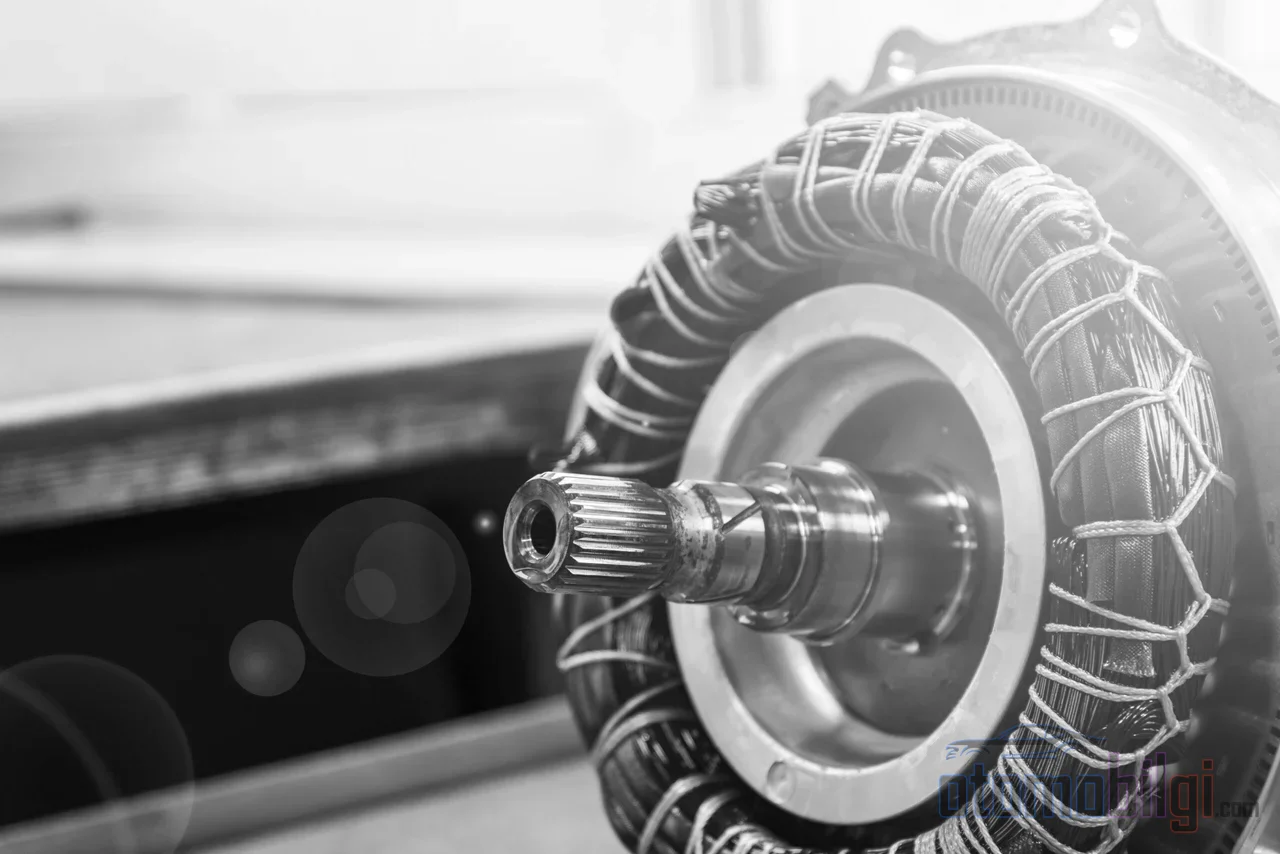
SPMにおけるトルクの発生は、主に単一のメカニズムに依存しています: 磁石の磁場が固定子の磁場と整列しようとする性質、すなわち磁気トルクです. 一方、IPMでは第2の要素が関与します. ローターの2軸間の磁気リラクタンス差のため、ローターはアーマチュア磁束が見るリラクタンスが減少する位置へ回転しようとします. この傾向から生じるトルクはリラクタンストルクと呼ばれます.
つまりIPMモーターのトルクは2つの成分の合計です. 磁石の整列トルクと突極性(saliency)が生み出すリラクタンストルクです. この二重のメカニズムにより、同じ電流でより大きなトルクを得ることが可能になります.
MTPA制御: 同じ電流からより多くのトルクを
二重トルクの利点を最大限に活かすため、IPMドライブには通常MTPA(Maximum Torque Per Ampere)制御戦略が適用されます. 制御アルゴリズムは電流ベクトルを継続的に調整し、最小限のモーター電流で可能な最大トルクを目標とします. その結果、効率マップのすべてのポイントで銃損失が減り、それに伴い発熱が少なく、航続距離が長くなります. その代償は制御の複雑さです. MTPAと弱め磁束アルゴリズムは、より高精度なセンサーとより多くの計算能力を必要とします.
弱め磁束制御: 高回転でも効率を維持する方法
電気自動車のモーターは、市街地速度での発進から高速道路速度まで、非常に広い回転数範囲で動作しなければなりません. 基本速度を超えるとモーターに印加される電圧がピークに達します. より高い速度に到達するには、ローターに作用する有効磁場を弱める必要があります. この技術は弱め磁束制御(field weakening)と呼ばれ、その代償はトルクの低下です.
ここで2つの設計の性格が分かれます. SPMのパワー-速度曲線はほぼ双曲線の形をしています. 狭い速度帯域でほぼ一定の出力に達し、その後急速に低下します. IPMははるかに広い速度範囲で一定出力領域を維持します. 磁束弱め制御に構造的に適しています. このため、電気自動車の駆動モーターのように低回転で高トルク、高回転で連続出力を求める用途では、IPMがほぼ必然的な選択となります.
効率の面でも状況は似ています. SPMは低回転かつ一定速度では、そのシンプルな磁気回路により高い効率を発揮します. IPMは広い速度範囲で高効率を維持し、高速度では明らかに効率が優れています. この広い動作領域は、実際の走行サイクルにおいて航続距離という形で還元されます.
機械的強度と熱: ローターをカプセル化するとなぜ有効なのか
電気自動車のモーターは15,000-20,000回転レベルに達しうる速度で回転します. 表面実装磁石に作用する遠心力は、回転数が上がるごとに接着やスリーブ(sleeve)による解決策をより重要にします. SPMでは機械的強度の限界がモーターの最大安全回転数を制限します. 高温は、表面に露出した磁石における減磁のリスクも大きくします.
IPMでは磁石がローターコアの内部に封入されているため、遠心力による脱離という問題は存在しません. ローターはより頑丈で、機械的な信頼性が向上します. 熱の面でも同様の論理が働きます. コアによるカプセル化は磁石に一定レベルの放熱を提供し、磁石をより低い温度に保ちます. SPMでは、磁石が直接空気中にさらされるため放熱性が弱くなります. その結果、IPMモーターは低速から高速まで、SPMよりも優れた過負荷耐性を示します.
IPMかSPMか: どの設計がどの用途に向いているのか?
IPMの利点は無料ではありません. 埋め込み加工は複雑なローター形状を必要とし、 製造コストと時間を増大させ、高度な製造技術と厳しい品質管理を要求します. 突極性のために、IPMはSPMに比べて明らかに大きなコギングトルクとトルク脈動を生じさせ、 この脈動はコストや効率の目標と矛盾する可能性があり、現実的なエンジニアリングバランスが求められます. 一方、SPMはシンプルで安価、そして滑らかに動作する構造を提供し、 低速ポンプや家電製品のような狭い動作範囲を必要とする用途では依然として合理的な選択肢です.
| 特性 | SPM(表面磁石) | IPM(埋め込み磁石) |
|---|---|---|
| 磁石の位置 | ローター表面に取り付け | ローター内部に開けられた溝に埋め込み |
| トルク機構 | 主に磁気トルク | 磁気トルク + リラクタンストルク |
| インダクタンス特性 | 一定のインダクタンス | 高いLq/Ld比(突極性) |
| 高速域での動作 | 狭い一定出力領域、速度とともに出力低下 | 広い範囲で一定出力、弱め磁束制御に適する |
| 機械的強度 | 限定的、 スリーブが必要な場合あり | 高い、 磁石がコア内部にある |
| 製造と制御 | シンプルで安価 | 複雑、高コスト、高度な制御が必要 |
| 典型的な用途 | 家電製品、低速ポンプ | 電気自動車駆動モーター |
希土類の面でもIPMに有利な計算があります. 研究によれば、IPMはSPMと同じ仕事に対して必要な磁石材料がわずか66.7%で済むことが示されています. ネオジム-鉄-ホウ素磁石の価格変動に直面して、これは直接のコスト優位性です. さらに、高い出力密度とトルク密度により、同程度の性能を持つ永久磁石モーターは従来のモーターの約3分の1のサイズで製造可能であり、 磁石の磁気寿命は約400年とされています.
希土類をめぐる議論と未来
市場の面では状況は明確です. ハイブリッド車と電気自動車の台頭によりIPMの需要が拡大し、主要な自動車メーカーのほぼすべての新型電気自動車プラットフォームが主駆動モーターとしてIPMを使用しています. 技術の発展の道筋も示唆に富んでいます. 1980年代のネオジム-鉄-ホウ素磁石の発見が永久磁石モーターに弾みをつけ、1990年代にSPMとIPMの構成が形になり、2000年代の初めにはベクトル制御とベクトル磁束制御のアルゴリズムが成熟しました.
一方で、希土類の供給と価格変動は、両方の設計において続くコストの懸念事項です. 代替材料の探索は続いており、 希土類を含まないフェライト磁石駆動モーターに関する学術研究が存在し、業界ではこの方向への移行に関する議論が行われています. しかし現時点では、永久磁石同期モーターは高出力・高トルク密度のおかげで、電気自動車市場で圧倒的に最も普及しているモータータイプであり続けています.
まとめ: なぜ磁石は内側に埋め込まれるのか?
短い答えはこうです: IPMモーターは、磁石をローターのコアに埋め込むことで、単一のトルク源の代わりに2つのトルク源を獲得します. リラクタンストルクの寄与とMTPA制御によって同じ電流からより多くの仕事を取り出し、弱め磁束制御により広い速度範囲で定出力と高効率を実現するうえ、ローターを高回転域で機械的により安全にし、より少ない磁石材料で同じ性能を発揮します. SPMのシンプルさが有利な狭い帯域の用途を除き、電気自動車の駆動における3つの基本要件 - 低速時の高トルク、広い定出力領域、機械的信頼性 - は、IPMに有利な一方的な形勢を描いています. 標準化された理由はこの全体的な優位性であり、その見返りとして支払われるのが製造と制御の複雑さです.
出典
- Surface Permanent Magnet Motors Vs Interior Permanent Magnet Motors - Tengye
- 表面磁石モーターと埋込磁石モーターの選び方 - Newland
- 内部・表面永久磁石モータートポロジーの比較 - IEEE
- 表面磁石 vs 埋込PMSMの分析 - Patsnap Eureka
- リラクタンストルク - ScienceDirect
- 弱め磁束制御 - MATLAB & Simulink
- レアアースを使わずEVモーターを作る方法 - IEEE Spectrum
- なぜ多くの自動車メーカーが「IPM」電気モーターを使うのか - The Autopian