Az IPM és SPM közötti különbség: mágneselhelyezés az elektromos járműmotorokban
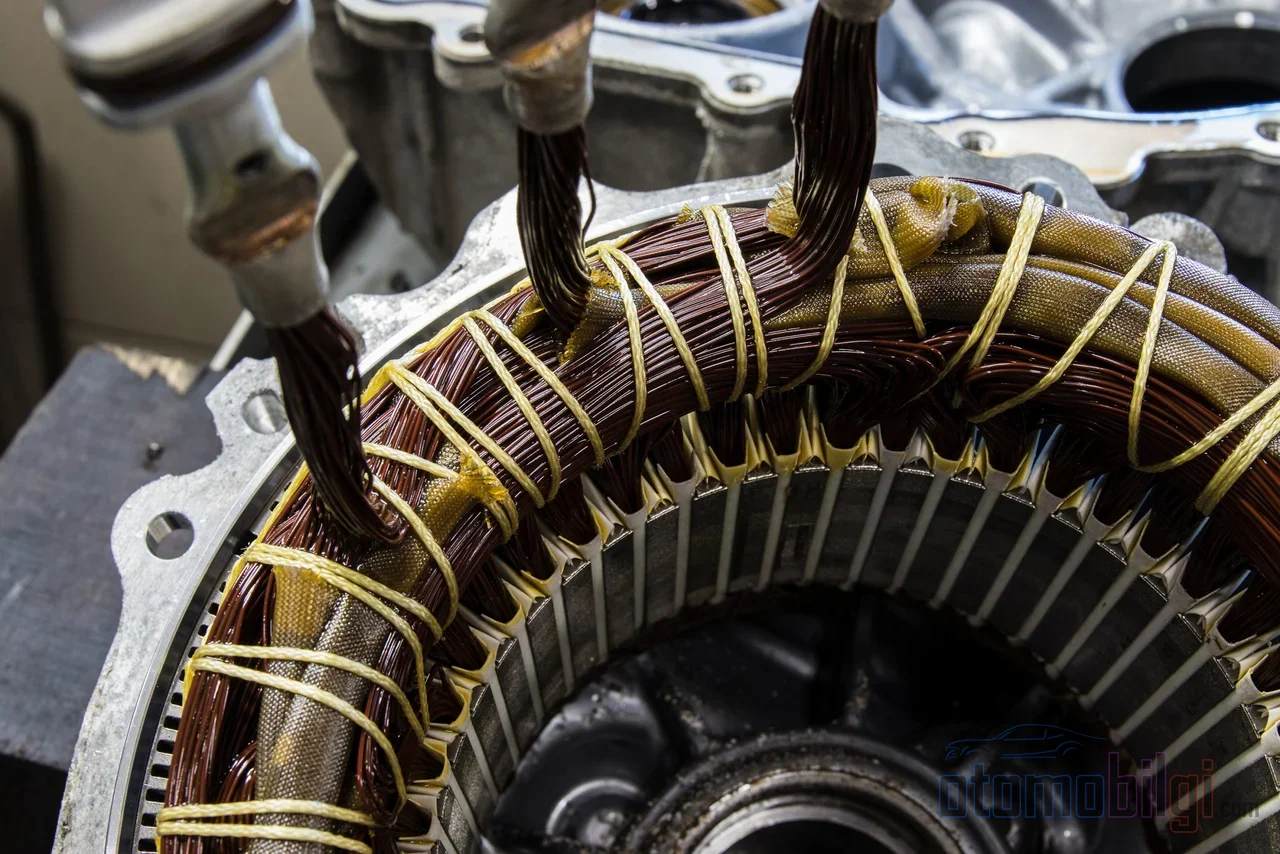
A legtöbb elektromos autóban forgórész mágneses mezejével szinkronban működő motor dolgozik: állandó mágneses szinkronmotor. Az azonban a legérdekesebb, hogy a mágnesek hol helyezkednek el a forgórészen. A ma piacra kerülő új generációs elektromos járműplatformok szinte mindegyikénél a mágnesek nem a forgórész felszínére ragasztva, hanem a forgórésztestbe vájt üretekbe ágyazva találhatók. Amíg a felszíni mágneses (SPM) kialakítás évtizedekig uralta a permanent magnet motorok piacát, miért fordult az autóipar gyakorlatilag szabvánnyá vált belső beágyazott mágneses (IPM) kialakítás felé?
A válasz nem egyetlen előnyben rejlik; a nyomaték, a sebességtartomány, a mechanikai szilárdság és a mágnesanyag-gazdaságosság metszéspontjában található. Ezen az oldalon lépésről lépésre bemutatjuk az SPM és az IPM közötti mérnöki különbséget, a beágyazott mágnesnek a motor számára biztosított reluctancia-nyomatékát, a magas fordulatszámnál alkalmazott mezőgyengítési technikát, valamint a forgórész mechanikai megbízhatóságát.
SPM és IPM: Hol helyezkedik el a mágnes a forgórészen belül?
Az állandó mágneses váltakozó áramú motorokban a mágnesek két alapvető módon helyezhetők el. A felszíni mágneses motorban (SPM, Surface Permanent Magnet) a mágnesek a forgórész külső peremére vannak szerelve; általában gyűrű vagy ív alakú mágneseket használnak, és egyes kialakításokban a mágnesek szétválásának megakadályozására szénszálas vagy rozsdamentes acél köpenyt, azaz védőburkolatot csavarnak rájuk.
A belső beágyazott mágneses motorban (IPM, Interior Permanent Magnet) a mágnesek a forgórész magjába vájt üretekbe kerülnek. Itt téglalap vagy kuboid alakú mágneseket használnak, és a mágnes helyzetének szöge az üregen belül közvetlenül meghatározza a motor teljesítményét. Ez a pontosság az IPM gyártását az SPM-hez képest összetettebbé és költségesebbé teszi; de cserébe olyan előnyök sorát biztosítja, amelyek kritikusak az elektromos járművek hajtása szempontjából.
A két kialakítás közötti legfundamentálisabb elektromos különbség az induktivitás viselkedésében van. Az SPM-ben az induktivitás állandó, a forgórész helyzetétől függetlenül. Az IPM-ben viszont a forgórész két mágneses tengelye eltérő reluctanciát, azaz mágneses ellenállást mutat; ennek mértéke az Lq/Ld induktivitási arány, és ez az arány határozza meg az IPM jellegét. Mindezt hamarosan látni fogjuk.
Kiemelt szempontok
- Az IPM egyszerre használja a mágneses nyomatékot és a reluktancia-nyomatékot
- Azonos mágneserő esetén az IPM csak az SPM mágnesanyagának 66,7%-át igényli
- Azonos kimenő teljesítmény esetén az IPM a hagyományos kialakításokhoz képest körülbelül 30%-os energiamegtakarítást érhet el
- Mivel a mágnesek a forgórész magjában vannak bezárva, nem szakadnak le a centrifugális erő hatására, a maximális biztonságos mechanikus sebesség nő
- Mezőgyengítéssel az IPM széles sebességtartományban állandó teljesítmény tartományban működik
Reluktancia-nyomaték: Az IPM rejtett második motora
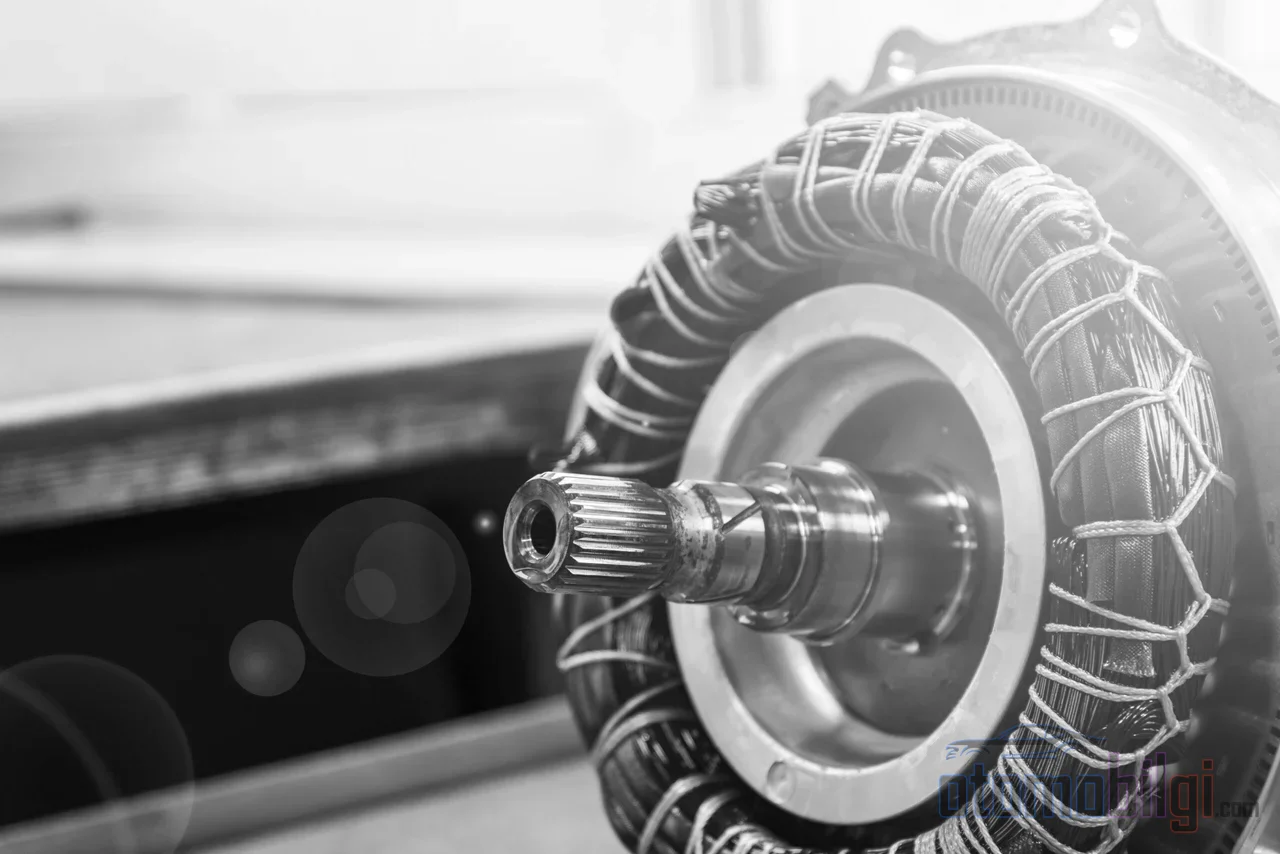
Az SPM-ben a nyomatéktermelés nagyrészt egyetlen mechanizmusra épül: a mágneses mező és az állórész mezőjének egymáshoz igazodási hajlama, azaz a mágneses nyomaték. Az IPM-ben viszont egy második komponens is szerepet játszik. A rotor két tengelye közötti mágneses reluktancia-különbség miatt a rotor az armatúra fluxusa által látott reluktancia csökkenése felé szeretne elfordulni; e hajlamból eredő nyomatékot reluktancia-nyomatéknak nevezzük.
Vagyis az IPM motor nyomatéka két komponens összege: mágnesebbek igazodási nyomatéka és a szélusság (saliency) által termelt reluktancia-nyomaték. Ez a kettős mechanizmus teszi lehetővé, hogy ugyanannyi áramérték több nyomaték nyerhető.
MTPA-vezérlés: Több Nyomaték Ugyanabból az Áramból
A kettős nyomatékelőny teljes kihasználására az IPM hajtásokban általában az MTPA (Maximum Torque Per Ampere) vezérlési stratégiát alkalmazzák. A vezérlő algoritmus folyamatosan állítja az áramvektort, és a lehető legkisebb motorteljesítmény-árammal a maximális nyomatékot célozza meg. Az eredmény a hatékonysági térkép minden pontján kevesebb rézveszteség, következésképpen kevesebb hő és nagyobb hatótávolság. Ennek ára a vezérlés összetettsége: az MTPA és a mezőgyengítés algoritmusai pontosabb érzékelőket és nagyobb számítási teljesítményt igényelnek.
Mezőgyengítés: Az Út a Hatékony Maradáshoz Magas Fordulatszámon
A villamos jármű motorjának nagyon széles fordulatszám-tartományban kell működnie, a városi sebességű elindulástól az autópálya-sebességig. Az alapfordulatszám felett a motort alkalmazott feszültség eléri a csúcsot; magasabb sebesség eléréséhez a rotort ható hatékony mágneses mezőt gyengíteni kell. Ezt a technikát mezőgyengítésnek (field weakening) nevezik, és az ára a csökkenő nyomaték.
És itt válnak el a két tervezés karaktere. Az SPM teljesítmény-sebesség görbéje nagyjából hiperbolikus alakú: szűk sebességtartományban majdnem állandó teljesítményt ad, majd gyorsan csökken. Az IPM viszont sokkal szélesebb sebességtartományban megőrzi az állandó teljesítményű zónát; a fluxus gyengítésére szerkezetileg alkalmas. Ezért a villamos jármű hajtómotorjához hasonló alkalmazásokban, amelyek alacsony fordulatszámon nagy nyomatékot, magas fordulatszámon pedig folyamatos teljesítményt igényelnek, az IPM szinte elkerülhetetlen választás.
A hatékonyság oldalon is hasonló a kép: az SPM alacsony és állandó fordulatszámon egyszerű mágneses árama miatt magas hatásfokot ad. Az IPM viszont széles sebességtartományban megőrzi magas hatásfokát, és magas fordulatszámon kifejezetten hatékonyabb. Ez a széles működési tartomány a valós vezetési ciklusban hatótávolságként tér vissza.
Mechanikai Szilárdság és Hő: Miért Hasznos a Rotor Kapszulázása
A villamos jármű motorja akár 15.000-20.000 fordulat/perc szintet elérő sebességgel forog. A felületre szerelt mágnesebbekre ható centrifugális erő a fordulatszám minden növekedésével kritikusabbá teszi a ragasztást és a sleeve megoldást; az SPM-nél a mechanikai szilárdság határa korlátozza a motor maximális biztonságos fordulatszámát. A magas hőmérséklet a felületre kiterülő mágnesebbeknél a demagnetizáció kockázatát is növeli.
Az IPM-nél a mágnesebbek a rotor magjának belsejében vannak bezárva, ezért a centrifugális erő miatt nincs leszakadás-veszély; a rotor ellenállóbb, és nő a mechanikai megbízhatóság. A hő oldalon is hasonló logika érvényesül: a mag kapszulázása bizonyos szintű hőelvezetést biztosít a mágnesebbnek, és alacsonyabb hőmérsékleten tartja azt. Az SPM-ben a levegőnek közvetlenül kitett mágnesek hőleadása gyengébb. Ennek eredményeképpen az IPM gépek alacsony és magas fordulatszámon egyaránt jobb túlterhelési képességet mutatnak az SPM-nél.
IPM vagy SPM: Melyik terv melyik feladathoz?
Az IPM előnyei nem ingyenesek. A beágyazás összetett forgórészgeometriát igényel; növeli a gyártási költséget és időt, fejlett gyártástechnológiát és szigorú minőségellenőrzést követel. A szalagosság miatt az IPM az SPM-hez képest jelentősen nagyobb fogaskerekes nyomatékot (cogging torque) és nyomatéklengést produkál; ez a lengés ütközhet a költség- és hatásfokcélokkal, és pragmatikus mérnöki egyensúlyt igényel. Az SPM ezzel szemben egyszerű, olcsó és simán működő felépítést kínál; olyan, szűk üzemi tartományt igénylő feladatoknál, mint az alacsony fordulatszámú szivattyú vagy a háztartási készülék, továbbra is ésszerű választás.
| Tulajdonság | SPM (felületi mágneses) | IPM (beágyazott mágneses) |
|---|---|---|
| Mágnes helyzete | A forgórész felületére szerelve | A forgórészbe maradt mélyedésekbe ágyazva |
| Nyomatékmechanizmus | Elsősorban mágneses nyomaték | Mágneses + reluktancia nyomaték |
| Induktancia-viselkedés | Állandó induktancia | Magas Lq/Ld arány (szalagosság) |
| Nagy fordulatszámú viselkedés | Szűk állandó teljesítményű tartomány, fordulatszámmal csökkenő teljesítmény | Széles tartományban állandó teljesítmény, alkalmas a mágneses fluxus gyengítésére |
| Mechanikai szilárdság | Korlátozott; hüvelyre lehet szükség | Magas; a mágnes a magon belül van |
| Gyártás és vezérlés | Egyszerű és olcsó | Összetett, költséges, fejlett vezérlést igényel |
| Tipikus felhasználás | Háztartási készülékek, alacsony fordulatszámú szivattyú | Elektromos jármű hajtómotorja |
A ritkaföldfémek oldalán is az IPM mellett szól egy számítás: a kutatások azt mutatják, hogy az IPM-nek az SPM-mel azonos munkához csak a mágnesanyag 66,7%-ára van szüksége. A neodímium-vas-bór mágnesek árainak ingadozása mellett ez közvetlen költségelőny. Ráadásul a magas teljesítmény- és nyomatéksűrűségnek köszönhetően a hasonló teljesítményű állandó mágneses motorok a hagyományos motorok körülbelül egyharmada méretben gyárthatók; a mágnesek mágneses élettartamát pedig körülbelül 400 évre adják meg.
Ritkaföldfém-vita és a jövő
A piacon a kép egyértelmű: a hibrid és elektromos járművek felemelkedése növelte az IPM iránti keresletet, és a vezető autógyártók szinte minden új generációs elektromos járműplatforma fő hajtómotoraként IPM-t használ. A technológia fejlődési vonala is tanulságos: az 1980-as években a neodímium-vas-bór mágnesek felfedezése lendületet adott az állandó mágneses motoroknak, az 1990-es években kialakultak az SPM és IPM konfigurációk, a 2000-es évek elején pedig beértek a vektorvezérlés és a mezőorientált vezérlés algoritmusai.
Ezzel szemben a ritkaföldfém-ellátás és az ár-ingadozás mindkét terv esetében folyamatos költségaggodalom. Az alternatív anyagok keresése folytatódik; ritkaföldfémet nem tartalmazó, potenciálisan ferritmágneses hajtómotorokról akadémiai tanulmányok érhetők el, és az iparágban folynak az ilyen irányú átállási viták. Mindazonáltal a mai napig a állandó mágneses motorok maradnak a villamos járművek piacának messze legelterjedtebb motor típusának, köszönhetően a nagy teljesítmény- és nyomatéksűrűségnek.
Eredmény: Miért építik a mágnest belsőleg beágyazva?
Röviden: Az IPM-motor a mágnest a rotor magjába ágyazva nem egy, hanem két nyomatékforráshoz jut; a reluctance-nyomaték hozzájárulása és az MTPA-vezérlés révén ugyanabból az áramból több munkát nyer ki, a mezőgyengítésnek köszönhetően széles fordulatszám-tartományban biztosít állandó teljesítményt és magas hatásfokot, ráadásul a rotort mechanikailag biztonságosabbá teszi magas fordulatszámon, és kevesebb mágnesanyaggal adja ugyanazt a teljesítményt. A keskeny sávú feladatok kivételével, ahol az SPM egyszerűsége előnyös, a villamos járművek hajtásának három alapvető követelménye - nagy nyomaték alacsony fordulatszámon, széles állandó teljesítményű tartomány és mechanikai megbízhatóság - egyértelműen az IPM mellett dönt. Szabvánnyá válásának oka ez az átfogó fölény, ennek ellenértékéért cserébe pedig a gyártási és vezérlési bonyolultság.
Források
- Surface Permanent Magnet Motors Vs Interior Permanent Magnet Motors - Tengye
- How to choose between surface permanent magnet motors and interior permanent magnet motors - Newland
- Comparison of internal and surface permanent-magnet motor topologies - IEEE
- Surface permanent magnet vs. interior PMSM analysis - Patsnap Eureka
- Reluctance Torque - ScienceDirect
- Field-Weakening Control - MATLAB & Simulink
- How to Build EV Motors Without Rare Earth Elements - IEEE Spectrum
- Why So Many Automakers Are Using 'IPM' Electric Motors - The Autopian