Miért demagnetizálódik az állandó mágneses motor?
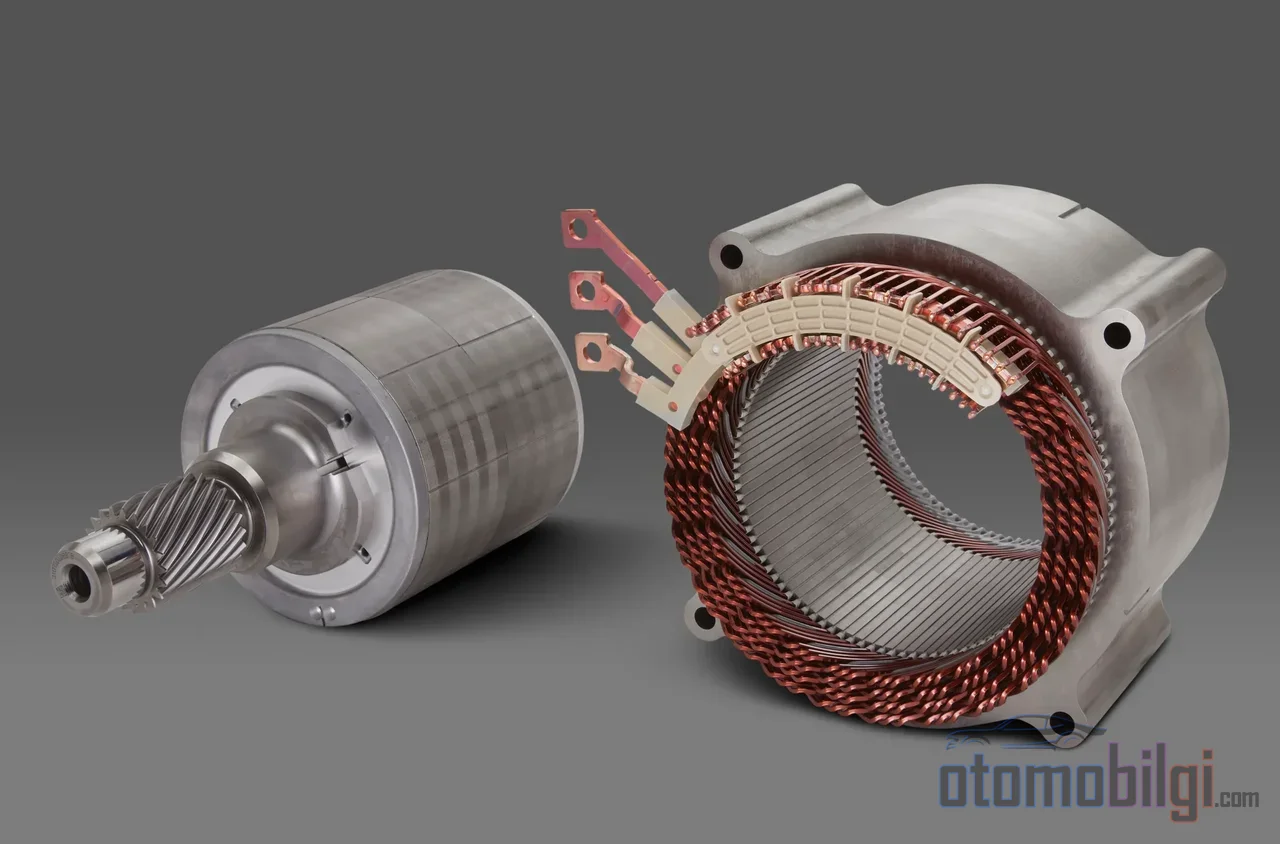
A legtöbb elektromos autóban szinkronmotorok működnek, amelyek teljesítményét a forgórész belsejébe helyezett neodímium mágnesek szolgáltatják. Ezek a mágnesek az autó szívének tűnnek, azonban valójában kémiai szempontból törékeny alkatrészek: ha nem megfelelő körülményekkel találkoznak, csendben és maradandóan elveszíthetik mágnesességüket. A motor abban a pillanatban nem áll le; fokozatosan gyengül, felmelegszik, és a hatásfoka csökken. De hogyan indul be ez a veszteség, miért nem reversiblek, és a gyártók hogyan kezelik ezt a kockázatot? Ezen az oldalon a probléma fizikai eredetétől kezdve veszed sorra a kérdéseket.
Mit jelent a demagnetizáció a mágneses gerjesztésű motorokban?
A mágneses gerjesztésű szinkronmotorokban (PMSM), valamint a forgórészbe ágyazott mágnesű típusokban (IPMSM) a forgatónyomaték a forgórészben lévő neodímium-vas-bór (NdFeB) mágnesek által termelt mágneses mezőből származik. A mágnes munkapontja az anyag magnetizációs görbéje és az áramkör mágneses terhelésének metszéspontja. A kívülről érkező ellentétes irányú mágneses tér vagy a túlzott hőmérséklet ezt a munkapontot a görbén hátrafelé tolja.
Itt a kritikus megkülönböztetés a görbén lévő térd (knee) pont. Ha a munkapont a térd felett marad, a veszteség visszafordítható: amikor az ellentétes tér megszűnik, a mágnes visszatér a kezdeti fluxus-sűrűségére. Ha a pont a térd alá süllyed, a helyzet megváltozik: a mágnes egy új, alacsonyabb munkavonalra lép, és a fluxus-sűrűség maradandóan csökken. Ez a nem visszafordítható demagnetizáció, és a gyakorlati elfogadási küszöbként a hátsó elektromotoros erő (back-EMF) csökkenésének 3%-ot meghaladó mértékét tekintik.
Kiemelt témák
- Az NdFeB mágnesek Curie-hőmérséklete mindössze 312°C; a maradandó veszteség sokkal alacsonyabb hőmérsékleten kezdődhet
- A szabványos N-típusú neodímium mágnesek 80 °C feletti hőmérsékleten maradandóan elveszítik mágnesességük egy részét
- A hajtásinverterekben a túláram-védelmi határérték jellemzően a névleges áram 1,5-2,4-szerese
- Valós vezetési ciklus elemzésében az N45SH mágneses motorban nem figyeltek meg nem visszafordítható demagnetizációt
Hogyan gyengíti a hőmérséklet a mágneseket?
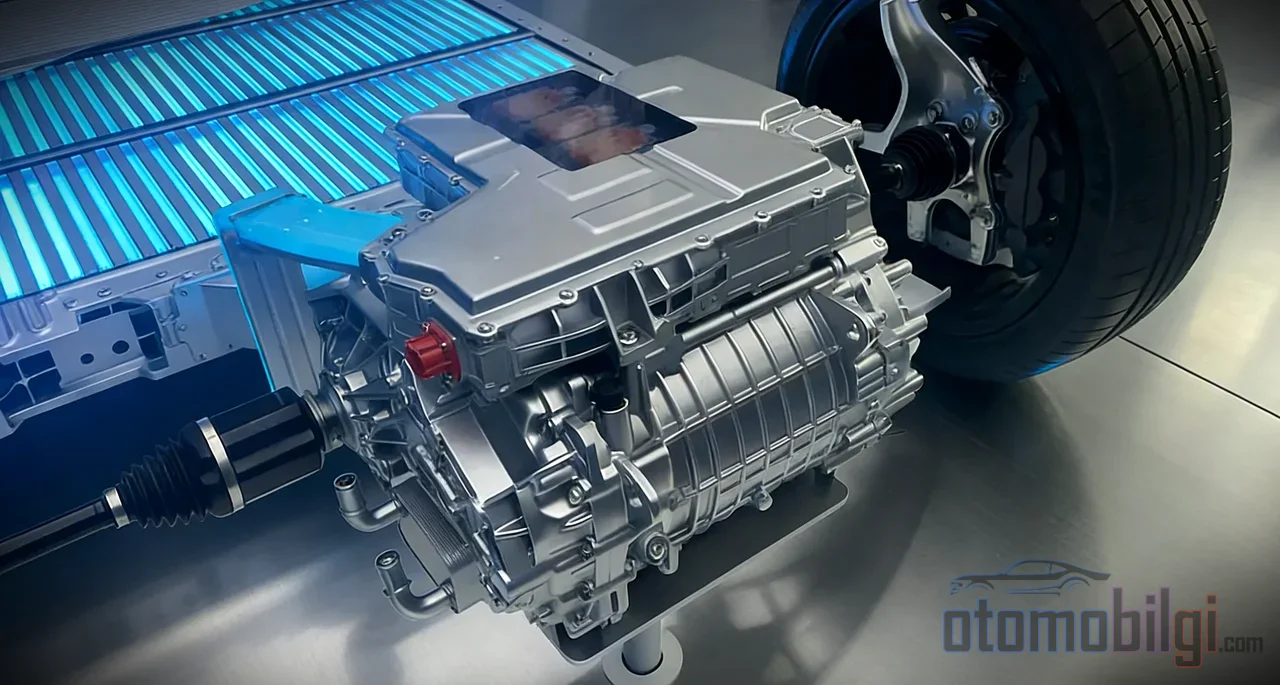
Ahogy a hőmérséklet emelkedik, a mágnes két alapvető paramétere egyszerre csökken: a maradó fluxus-sűrűség (Br) és a koercitív erő (Hcj). Ez utóbbi a mágnes külső hatásokkal szembeni ellenállását méri. Ahogy a koercitív erő csökken, a térdpont egy sérülékenyebb területre tolódik; vagyis a meleg mágnes ugyanazzal az ellentétes térrel szemben sokkal könnyebben szenved veszteséget, mint hideg állapotban.
Az NdFeB anyag alapfázisának (Nd2Fe14B) Curie-hőmérséklete mindössze 312°C, és az összetételtől függően változik. Ellentétben azzal, amit általában hisznek, a mágnes romlásához nem szükséges elérni a Curie-hőmérsékletet. Szinterelt NdFeB mágneseknél már a 100°C-ot meghaladó hőmérsékletek is jelentős, nem visszafordítható polarizációs veszteségeket okozhatnak a munkapontban. A szabványos N-típusú neodímium mágnesek 80°C-en (szalagtermékeknél 85°C-en) maradandóan elveszítik mágnesességük egy részét; összehasonlításul: a ferrit mágnesek 250°C-ig, az Alnico típusú mágnesek pedig 500-550°C-ig képesek működni. A szakirodalomban 10 százalékot elérő, visszafordíthatatlan mágneses mágnesezettség-veszteségről számoltak be.
A villamos járművek hajtómotorjai hosszú utakon 60-65°C körüli hűtőközeg-hőmérsékletet érhetnek el; lejtőn felfelé haladáskor és hirtelen gyorsításkor a névleges áram kétszeresét meghaladó áramokkal működnek. Ha a hő és az áram egyszerre nehezedik, a tartalék szűkös. A Curie-hőmérséklet túllépése esetén a veszteség végérvényesen visszafordíthatatlan; a két eset egymást nem zárja ki, az egyik sokkal korábban bekövetkező küszöb a másikhoz képest.
Túláram és hibapillanatok: Rövidzárlat, aktív rövidzárlat, regeneráció
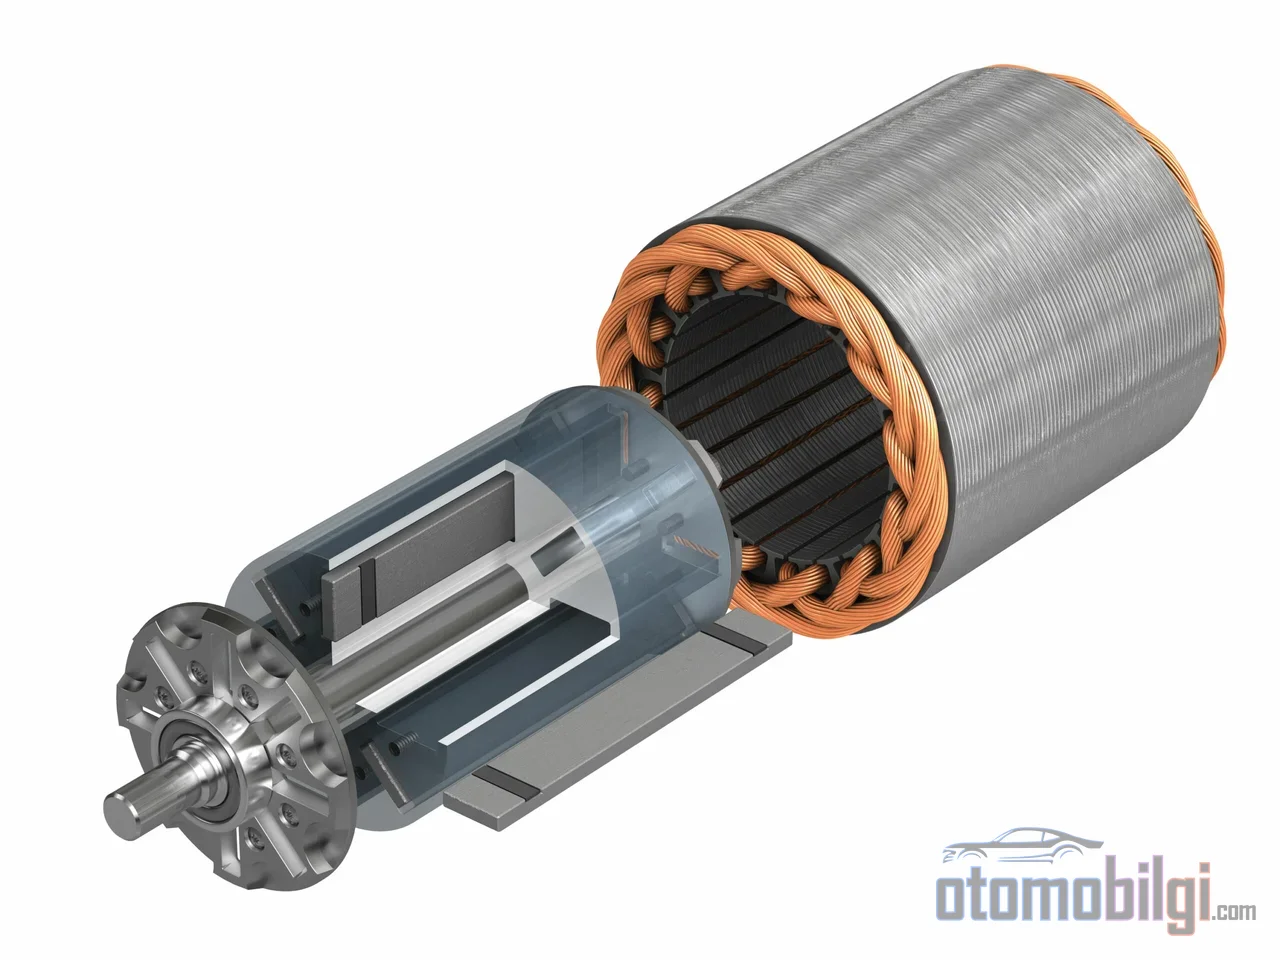
A tekercseken áthaladó áram a mágneses mezővel szemben ellentétes mágneses mezőt hoz létre. Ha a sztortekercs kevés menete rövidzárlatos, a keletkező többletáram önmagában nem elegendő a mágnes tönkretételéhez; minél több menet rövidzárlatos, annál erősebb az ellentétes mező, amely a mágneses fluxust elnyomására elegendő erőt ér el, és a rövidzárlatos áramkörön áthaladó nagy áram emellett hőt is termel. Az egyfázisú aszimmetrikus rövidzárlatok intenzívebb és nagyobb amplitúdójú hibaáramokat hoznak létre, mint a szimmetrikusak.
Árulósabb forgatókönyv a biztonsági célra alkalmazott aktív rövidzárlat (ASC). Ez az eljárás, amelyet akkor alkalmaz az inverter, amikor az ember nem tud beavatkozni a járműbe, hogy biztonságosan leállítsa a motort, nagy tranziens áramokat generálhat, és a mágnesek visszafordíthatatlan demagnetizációjának kockázatát hordozza. A megoldás az, hogy az áramvektort mezőorientált szabályozással vagy közvetlen áramvektorszabályozással a biztonságos üzemi tartományba irányítják, és az aktív rövidzárlatot ezen a határon belül alkalmazzák.
Az erős regeneráció pillanatai is hasonló terhelést okoznak: nő a sebesség, nő az indukált ellentétes elektromotoros erő, és a vezérlőszoftver ennek kiegyensúlyozására a mágneses fluxussal ellentétes irányú áramot alkalmaz. Ez a tervezés része; a probléma akkor jelentkezik, amikor a határt túllépik. A hajtásinverterekben a túláramvédelem jellemzően a névleges áram 1,5-2,4-szeresénél lép működésbe, a hardver pedig körülbelül 3-szoros névleges áramig van méretezve.
Részleges demagnetizáció láncolódó hatása
Ha a mágnes egyszer részlegesen meggyengült, a motor csendben tovább működik, de termodinamikailag romló ciklusba kerül. A forgatónyomaték csökken; ugyanakkora kimenő teljesítményhez több áram szükséges; a nagyobb áram növeli a rézveszteségeket és a hőmérsékletet; a növekvő hőmérséklet a mágnest még sebezhetőbbé teszi. Emellett a kiegyensúlyozatlanná vált mágneses mező növeli a rezgést és a zajt.
A mechanikai oldalon is van egy hozzájárulás: dinamikus excentricitásnál a légrés hossza a forgórész körül egyenetlenné válik, a fluxussűrűség eloszlása romlik, és a beágyazott mágnesezésű motoroknál ez visszafordíthatatlan demagnetizációig fajulhat. Mivel a mágnesek a forgórészbe vannak ágyazva, a magas fordulatszámú centrifugális erőkkel szemben is védettek; ez az IPMSM architektúra egyik alapvető előnye.
Mit mutatnak a valós vezetési körülmények?
A laboratóriumon kívül, egy valós vezetési ciklusban tesztelték az ügyet. Egy 8 pólusú, 48 hornyos, V típusú beágyazott mágneses és hairpin tekercselésű IPMSM elektromos járművön N45SH osztályú mágnessel NEDC ciklusban került elemzésre; legrosszabb eseti feltételként az indulási és a maximális sebességi pontokat választották. Az eredmény megnyugtató: 60°C kezdő hőmérsékleten és nagy áram mellett is a demagnetizációs arány 3 százalék alatt maradt, visszafordíthatatlan veszteséget nem észleltek; a mágnes energiasűrűségének legnagyobb csökkenése 1,05 százalék volt.
Ugyanez az elemzés megerősítette, hogy az N45SH mágnes 20°C-s és 150°C-s görbéinek összehasonlításában a hőmérséklet emelkedésével a fluxus sűrűsége és a koercitív erő csökken. A hőfolyamat-egyesített elektromos elemzésből az is kiderült, hogy a hairpin tekercselésű motorokban az ohmikus veszteségek a hőmérséklettel jelentősen nőnek, és domináns hőforrássá válnak, a veszteségek pedig a légrés és a horogynyílások köré koncentrálódnak. Az irodalom jelentős része még mindig önkényes feltételezésekkel dolgozik (120-180°C állandó hőmérsékletek, 1-10-szeres névleges áramok); helyette egyre inkább valós vezetési adatokon alapuló elemzések kerülnek.
Hogyan kezeli a kockázatot a gyártó?
Hűtési tervezés
A legközvetlenebb intézkedés a hő szabályozása: a fejlett hűtés a mágnes hőmérsékletét biztonságos tartományban tartva közvetlenül növeli a demagnetizációs tartalékot. Sorozatgyártású elektromos járművekben elterjedt a sztatortest körüli vízhéj és az tekercsekre fecskendezett olaj; hűtőközegként 50/50 arányú etilénglikol-víz keveréket használnak. Szabadalmaztattak olyan terveket, amelyek a rotor mágneseket tartalmazó csatornákon áramoltatják a folyadékot, és közvetlen érintkezéssel hűtenek; ez a megközelítés lehetővé teszi alacsonyabb hőállóságú (és olcsóbb) mágnesek választását. Többfizikás szimulációs eszközökkel a tervezést a gyártás előtt elektromágnesesen és termikusan együtt ellenőrzik.
Vezérlő szoftver és áramkorlátozás
A szoftver rétegen belüli védelem az áramvektor kezelésén alapul. A negatív d-tengelyű áramot tudatosan a mágnesfluxus gyengítésére használják; a sebesség-áram térkép, a vezérlési határok, a DC-gyűjtő feszültség és a mágnes hőmérséklete együttes figyelésével védik a demagnetizáció ellen. A rotor hőmérsékletét figyelembe vevő és az ellenkező mező alkalmazását ennek megfelelően korlátozó algoritmusokat szimulációval és kísérlettel igazoltak; kiterjesztett Kalman-szűrőn alapuló megfigyelőkkel a mezőgyengítés során a demagnetizációs áramot pontosan szabályozzák. A frekvenciaváltós hajtások folyamatosan figyelik a háromfázisú áramot, és rendellenes esetekben megszakítják az áramkört; léteznek szabadalmaztatott megközelítések is, amelyek külön áramhatárokat határoznak meg a különböző vezetési feltételekhez. A hibadiagnosztika oldalán, mivel a mágnesfluxus-kapcsolás a mágnes erejével arányos, a visszamotoros feszültség (back-EMF) mérésével kimutatható a demagnetizáció jelenléte és mértéke; az excentritás és a demagnetizációs hibák megkülönböztetésére módszereket fejlesztettek ki.
Mágnesanyag és rotorm architectsúra
Az anyag oldalon két megközelítés létezik. Először is, nehéz ritkaföldfémek, például diszprózium és terbium hozzáadásával növelni a mágnesek hőállóságát; másodszor, olyan mértékben javítani a hűtésen, hogy ezekhez a drága elemekhez egyáltalán ne legyen szükség. A Bosch a motorhűtés fejlesztésével olyan állandó mágneses motorokat mutatott be, amelyek teljesen kiküszöbölik a nehéz ritkaföldfémeket. Ennek ellátási lánc vonatkozása is van: Kína a mágnesekben használt ritkaföldfémek 60 százalékát bányássza, 91 százalékát finomítja, és az állandó mágnesek 94 százalékát állítja elő. A mágnesárak emelkedése és ez a függőség egyes gyártókat mágnes nélküli architektúrák felé tereli, például réz elektromágneses rotort (a Renault, BMW és egyes Nissan modellekben) vagy indukciós motort. A mechanikus védelmi megoldások, mint például a hőre lágyuló kompozit rotorburkolatok, szintén a motor élettartamának meghosszabbítását célozzák.
Összefoglalva: Mikor és Miért Veszíti El a Mágnes a Mágnesességét?
A rövid, idézhető válasz a következő: Egy állandó mágneses elektromos motor véglegesen elveszíti mágnesességét, amikor a fűtés és az ellenkező irányú túláram együttes hatása a mágnes munkapontját a derékpont alá viszi; ez a veszteség a 3 százalékot meghaladó hátsó elektromotoros erő csökkenéseként mérhető, és a mágnes egy új, gyengébb munkavonalon marad.
A mai elektromos járművek esetében a helyzet nem aggasztó. A hőálló mágnesosztályok, a beágyazott rotor architektúrák, a víz- és olajhűtés, valamint a hőmérsékletet és az áramot együttesen figyelő vezérlőszoftver már a tervezési szakaszban elnyomja a kockázatot. A valós vezetési ciklus tesztek azt mutatják, hogy egy jól megtervezett motor még a legrosszabb terhelési pontokon is biztonsági tartalékon belül működik. A demagnetizáció nem véletlenül történik; akkor következik be, amikor a hűtést elhanyagolják, az áramhatárokat túllépik, vagy a hibakezelést nem tervezik meg helyesen - ez egy mérnöki számítás eredménye, és ez a számítás már a gyártó ellenőrzése alatt áll.
Források
- Mágnes hőmérsékleti határok: Maximális üzemi hőmérséklet vs. Curie-hőmérséklet
- Visszafordíthatatlan mágnesdemagnetizáció elemzése IPM típusú BLDC motornál szekunder tekercshiba esetén
- Belső állandó mágneses (IPM) motor vezérlése
- Elektrifikált járművek toleranciaelemzése a motoron
- Demagnetizációs hibadiagnosztikai módszer elektromos jármű PMSM motorjánál
- Demagnetizációs elemzés nyitott végtekercselésű 5-fázisú PMSM-nél tranzisztor zárlati hiba esetén
- Demagnetizáció PMSM rotorokban: Okok, hatások és megelőzés
- Hőálló mágnesek: Magas hőmérsékletű NdFeB, ferrit
- NdFeB Curie-hőmérséklet és alkalmazások magas hőmérsékletű környezetben