Miért független a forgatókönyvtől a nyomaték elektromos motorban?
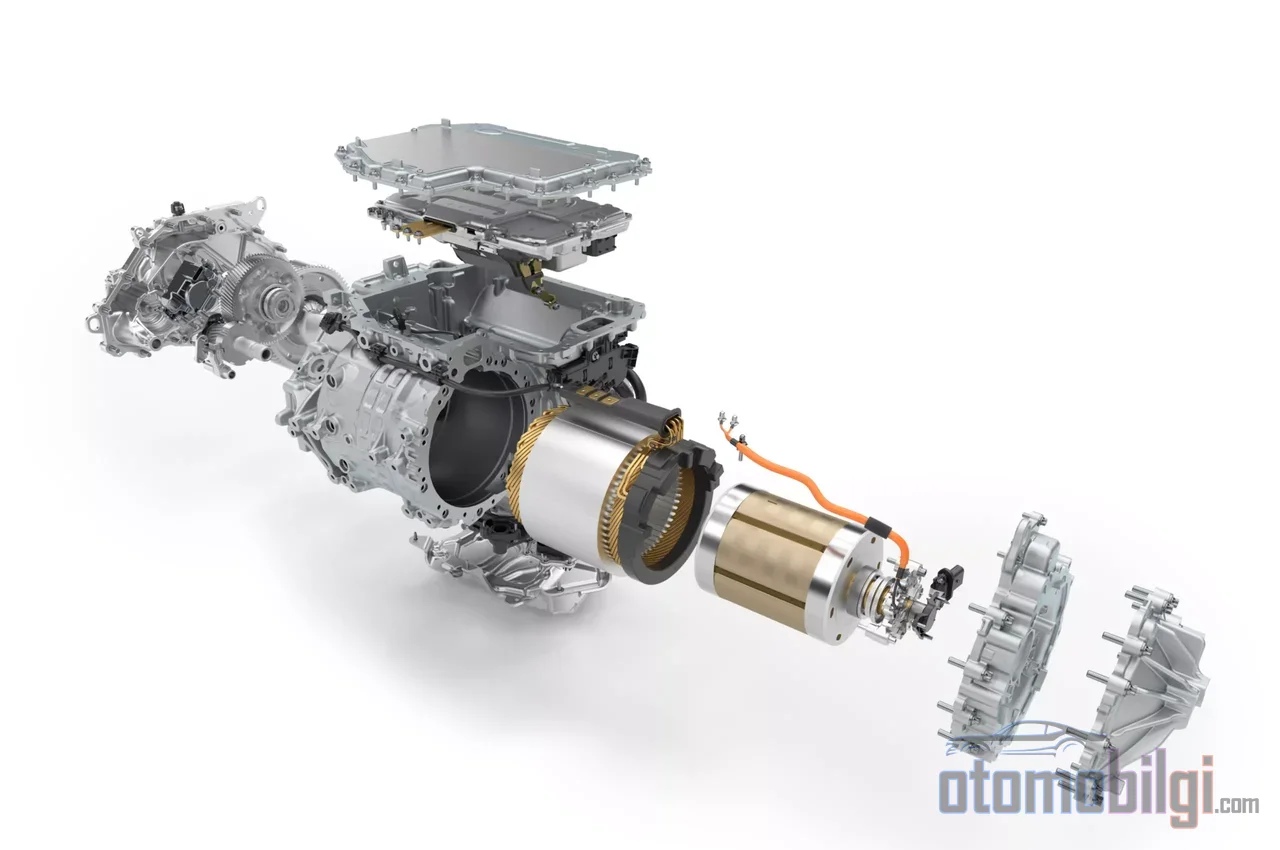
A gázpedál lenyomásának pillanatában érkező azt a lökést, ami leginkább meglepíti azokat, akik először vezetnek elektromos autót. Belső égésű autóban ugyanez az érzés ahhoz kell, hogy a motor felforogjon, a megfelelő fokozatot bekapcsoljuk, és néha megvárjuk, míg a turbó bekapcsol. Az elektromos autóban viszont nincs várakozás. Honnan származik tehát az elektromos autó azonnali nyomatéka? A válasz nem egyetlen alkatrészben rejlik; egy láncban rejtőzik, amelyben a fizika, a reduktor, az inverter és a szoftver együttműködik.
Ezen az oldalon láncról láncra, gyöngysorról gyöngyörre bontjuk ki: először azt vizsgáljuk meg, hogyan termel nyomatékot az elektromotor, majd a belső égésű motorral való nyomatékgörbe különbségét, azután az egysfokozatú hajtás és az inverter szerepét, végül azt, hogy a szoftver hogyan formálja ezt az érzést.
Miért tud az elektromotor nullán fordulatszámon nyomatékot termelni?
A belső égésű motorban a nyomaték egy összetett folyamatlánc eredménye: beszívódik a levegő, befecskendezik az üzemanyag, a keverék eléget, és a dugattyú eltolja a főtengelyt. A lánc minden gyűrűje időt igényel; ugyanakkor az égés csak bizonyos fordulatszám-tartományban zajlik hatékonyan. Álló motornál vagy nagyon alacsony fordulatszámon ez a lánc nem működik teljes hatékonysággal.
Az elektromotor esetében a helyzet gyökeresen más. A nyomaték a motoron átáramló árammal egyenesen arányos, és nem függ a sebességtől. Megforduló rotor esetén is, amint áramot kap a motor, az állórész mágneses tere a rotor pólusait igazodásra kényszeríti; a tengely még az első fokot sem fordította meg, de a csavaró erő már kialakult. Nem kell várni a levegőre, nem kell üzemanyagot befecskendezni, a turbót nem kell feltölteni. Amint az áram átfolyik, a nyomaték ott van.
Itt egy kulcsfontosságú fogalom a hátsó-EMK, vagyis a motor által menet közben termelt, saját maga ellen dolgozó feszültség. Nulla fordulatszámon a hátsó-EMK nulla; ezért a motorra kapcsolt feszültség teljes egészében áram- és mágneses terek termelésére fordítódhat. Ahogy nő a fordulatszám, nő a hátsó-EMK, csökken a motorra ténylegesen adható feszültség, és a nyomaték-termelés képessége csökken. Az elektromotor karaktere röviden ez: álló motornál a legerősebb csavaró potenciál, forgó motornál egyre nehezebb termelés.
Itt érdemes hozzátenni egy őszinte mérnöki részletet is: nulla fordulatszámon a teljesítmény nulla, mert a teljesítmény a nyomaték és a fordulatszám szorzata, és fordulatszám nincs. A motornak adott energia egy része ebben a szakaszban a tekercsek ellenállásának I²R veszteségeivé alakul. Tehát a helyes kifejezés az, hogy a motor nulla fordulatszámon képes teljes nyomatékot termelni, azonnal és teljes kapacitással felhasználható; ez az árnyalat a marketingnyelvben általában kimarad.
Kiemelések
- Az elektromotor nyomatéka egyenesen arányos az árammal, és nulla fordulatszámtól kezdve teljes kapacitással termelhető.
- A modern elektromos autókban a reduktor áttételei jellemzően 8:1 és 12:1 között vannak.
- Ipari mérésekben a nyomatékreakció ideje 5 milliszekundumnál rövidebb, az ismételhetőség 1% nagyságrendű.
- Az egysfokozatú reduktor a motor nyomatékát a veszteségek után az áttétel arányában megszorozva viszi át a kerekekre.
- A szoftver a nyomatékot tudatosan korlátozhatja, hogy megvédje az akkumulátort és a hajtásrendszert.
Nyomatékgörbe összehasonlítás: Elektromotor vagy belső égésű motor?
A két motortípus közötti legpontosabb vizuális eszköz a nyomatékgörbe. A belső égésű motor görbéje egy csúcsot rajzol: a nyomaték egy adott fordulatszám-tartományban emelkedik, eléri a csúcsát, majd csökken. Példaként egy benzinmotor 1000 fordulatszámnál körülbelül 180 Nm, 3500 fordulatszám környékén pedig körülbelül 235 Nm nyomatékot képes leadni; a különbség megköveteli a vezetőtől, hogy a megfelelő pillanatban a megfelelő fokozatban legyen.
Az elektromotor görbéje ezzel szemben egy lapos platóként indul. A csúcsponti nyomaték nulláról indul, és az alapfordulatszámig, vagyis egy széles fordulatszám-tartományban állandó marad. Az alapfordulatszám túllépése után, különösen a gyengített mező tartományában a nyomaték fokozatosan csökken. A gyakorlatban ez azt jelenti, hogy az elektromos autó az elindulástól a közepes sebességekig stabilan megtartja a vonóerőt.
Ennek a platógörbének egy másik következménye a fokozatok szükségessége. Az elektromos hajtás széles fordulatszám-tartományban nyújtott következetes nyomatéka nem igényel többfokozatú sebességváltót. Ugyanez nem mondható el a belső égésű motorról: egyetlen fix áttétellel működő benzinautó lassan gyorsul, és nagy sebességnél a fordulatszám-korlátozóhoz ütközik; a sebességváltó pontosan ezért létezik.
Reduktor: Hogyan válik az egyfokozatú váltó nyomatékszorzóvá?
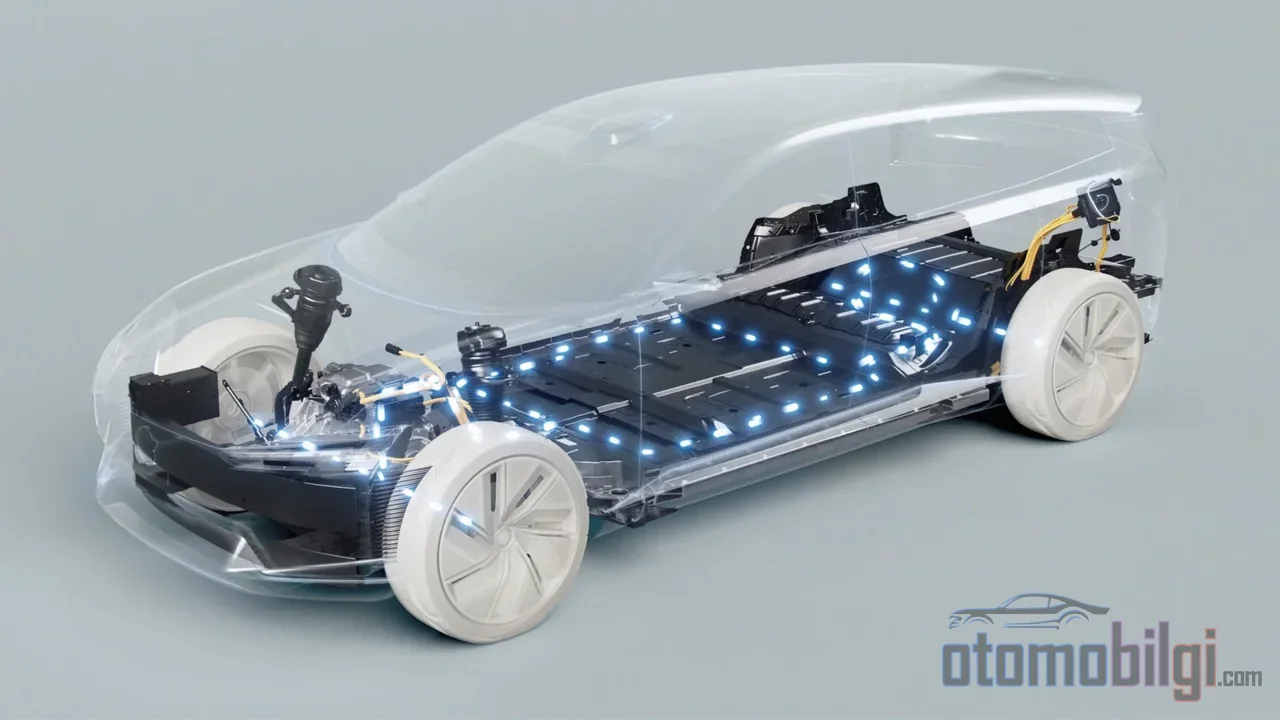
A legtöbb elektromos autóban klasszikus értelemben nincs sebességváltó; helyette egy egy áttételű reduktor található. Ennek a reduktornak két feladata van: a motor több ezer fordulatos sebességének a kerék számára használható szintre csökkentése, valamint a motor nyomatékának megszorzása.
A matek egyszerű. Ha a motor 200 lb-ft nyomatékot termel, egy 10:1-es reduktor ezt az értéket a veszteségek után körülbelül 2000 lb-ft-ként juttatja el a kerekekhez. A modern elektromos autókban az áttételek jellemzően 8:1 és 12:1 között vannak; a 9:1-es arány azt jelenti, hogy a kerék minden fordulatáért a motor kilencszer fordul meg. A keréknyomaték nagyjából a motor nyomatékának, a reduktor áttételének és a hajtás hatásfokának szorzata.
Az egyfokozatú váltó elégségességének másik oka, hogy az elektromotornak nincs alapjáratja. Amíg az autó áll, a motor nem forog; induláskor viszont nulláról azonnal teljes nyomaték érkezik, így az induláshoz alacsonyabb fokozatba kapcsolás problémája eleve nem merül fel. Nem szabad elfelejteni, hogy a belső égésű motor az alapjárat környékén gyenge, ezért az induláshoz nyomatékszorzóra van szüksége; az elektromotor ezt az igényt gyökeresen megszünteti.
Inverter: Mi történik az első ezredmásodpercekben?
Az azonnali nyomaték érzésének legkevésbé emlegetett hőse az inverter. Ez a teljesítményelektronikai egység az akkumulátorból érkező egyenáramot IGBT vagy MOSFET kapcsolókkal háromfázisú, szabályozott váltóárammá alakítja, és közvetlenül szabályozza a motor fordulatszámát és nyomatékát. Indulás, megállás, irányváltás; mind az inverter parancsai alapján történik.
A vezérlés oldalon PWM-et, vagyis impulzusszélesség-modulációt használnak: egy adott kapcsolási periódus átlagos feszültsége a kívánt feszültség-parancsnak megfelelően áll be, miközben a kapcsolók milliószor nyitnak és zárnak. A Kapcsolási idők nanoszekundumos nagyságrendűek; Egy modern 400 V-os rendszerben a DC sínteszültség körülbelül 540 V, és a kapcsolások 100 nanoszekundumos idősíkon történnek. Az ipari hajtásmérések ennek a sebességnek a kézzelfogható bizonyítékát adják: a nyomatékreakciós idő 5 ms-nél rövidebb, az ismételhetőség 1%-os nagyságrendű.
A vezérlő szoftver emellett az áram és a nyomaték komponenseit egymástól elkülönítve szabályozza; ez a szétválasztás élesebb nyomatékreakciót és nagyobb indítónyomatékot tesz lehetővé. A gázpedál lenyomása és az erő a kerekekhez való eljutása közötti idő jóval rövidebb, mint a pislogásé, és éppen ez a sebesség annak a pillanatnyi reakciónak a technikai megfelelője, amelyet érzel.
Miért korlátozza a szoftver szándékosan a nyomatékot?
Bár a fizika megengedi a teljes nyomatékot, nem minden körülmény között használják ki azt. A gyártók a nyomatékot szoftverszinten az inverter áramkorlátai révén szabályozzák közvetlenül, és a motor hőhatárai alatt tetszőleges ponton húzhatnak teljesítményhatárt. E korlátok okai kézzelfoghatók.
- Tapadási veszteség: kemény gyorsuláskor az elsőkerék-meghajtású elektromos autók kerekei megcsúszhatnak; a szoftver ennek megelőzése érdekében alacsony sebességnél korlátozza a nyomatékot. Egyes modelleknél ismert felhasználói mérések alapján, hogy körülbelül 45 mph alatt korlátozzák a nyomatékkimenetet.
- Akkumulátorvédelem: ha az akkumulátor kimeneti teljesítménye egy bizonyos küszöb alá esik, a kerekekhez adott nyomaték az átadható nyomaték alá csökkenthető; ez a megközelítés a szabadalmi szakirodalomban is le van írva.
- A hajtáslánc élettartama: a meglévő teljesítmény nem használatos ki minden pillanatban; határértékeket határoznak meg a kopás kiegyensúlyozására.
Kétmotoros járművekben a szoftver szerepe még nagyobb: a nyomatékvektorozással azt, hogy melyik motor mennyi erőt állít elő, pillanatról pillanatra elosztják. Ha a jármű tapadása meghaladja az útviszonyok által biztosítottat, a rendszer szándékosan csökkentheti a nyomatékot. Röviden: a pillanatnyi nyomaték érzése nemcsak a tiszta fizika, hanem a mérnöki döntések eredménye is.
Az akkumulátor és a motortípus hatása
Az akkumulátorkémia e történetben nem közvetlen szereplő; a nyomaték forrása a motor. Az akkumulátor szerepe az, hogy mennyi ideig és mekkora teljesítményküszöbig tudja biztosítani a kért pillanatnyi áramot; a fenti nyomatékkorlátozások egy része éppen ebből a küszöbből ered. Az akkumulátorkémiák részletei külön téma; itt ennyi tudás elegendő: a hajtáslánc minden elemehez hasonlóan az akkumulátor is meghatározza az átadható nyomaték felső határát.
A motortípus pedig a karaktert formálja. A permanens mágneses szinkronmotorok a rotorukban kész mágneses fluxust hordoznak, ezért nagy nyomatéksűrűséget és akár 97%-os hatásfokot kínálnak; egy 50 kW-os permanens mágneses motor lehet 14 kg-nál könnyebb is. Az aszinkronmotorokban a fluxus azáltal jön létre, hogy a sztátor áramot indukál a rotorban, ezért a nyomatéksűrűség tipikusan alacsonyabb, a hatásfok optimális terhelésnél 90-93%-os sávban van. Bárminek is választják, nullafordulatonál az áram-nyomaték összefüggés nem változik; csak az változik, hogy milyen hatásfokkal állítják elő ezt a nyomatékot.
Vezetési érzés: Hogyan érezhető az úton a pillanatnyi nyomaték?
Mindezeknek a technikai láncnak az útonkénti megfelelője egyértelmű. Amint lenyomja a gázpedált, a motor kész állapotban van, és a legtöbb esetben maximális nyomatékon működik; egy közönséges elektromos autó, amely zöld jelzésnél elindul, az első métereken szinte mindegyik legnagyobb teljesítményű hagyományos járművet leküzdi. Mert az erő nem csupán egy adott fordulatszámtartományban létezik, hanem a motor első fordulatától kezdve jelen van.
Az élmény nemcsak a gyorsulás nagyságában rejlik, hanem a reakció minőségében is. Az elektromos hajtáslánc gyorsuláskor és lassuláskor egyaránt rendkívül érzékeny, de mégis folyékonyan viselkedik; a belső égésű járműnél a vezetőre háruló várakozás és fokozatkezelés itt nem létezik. A rekuperatív fékezés is teljessé teszi ezt az élményt: a motor ellentétes irányban működve visszanyeri az energiát, amely egyébként hőként veszne el, és akár 0.3 G-s lassulást is biztosít; ez a pedálon keresztül vezérelt hatás érezhetően erősebb, mint a benzinmotor motorfékje. Az alacsony súlypont is külön hozzájárulást ad a kanyaregyensúlyhoz.
Rövid válasz: Az azonnali nyomaték pontosan honnan származik?
Foglaljuk össze: az elektromos autókban az azonnali nyomaték onnan ered, hogy az elektromos motorban a nyomaték közvetlenül arányos az árammal és független a fordulatszámtól, hogy az egyszfokozatú reduktor ezeket a nyomatékat az áttételnek megfelelő szorzattal juttatja el a kerekekig, és hogy az inverter 5 ezredmásodperc alatti reakcióidővel irányítja az áramot. A szoftver pedig ezt az erőt a tapadás, az akkumulátor és a tartósság feltételeihez mérve folyamatosan szabályozza. Az eredmény egy hajtóerő, amely a vezető pedál lenyomásának pillanatában, várakozás és fokozatok nélkül érkezik meg; a belső égésű motor fordulatszámtól és fokozattól függő láncától való különbség éppen ebből a fizikai és rendszerszintű egységből születik.