چرا گشتاور در موتور برقی مستقل از دور موتور است
همان رانشی که لحظه فشردن پدال گاز حس میکنید، بزرگترین شگفتی برای کسانی است که برای اولین بار خودروهای برقی را میرانند. برای رسیدن به همان حس در یک خودرو با موتور احتراق داخلی، باید موتور را به دور بالا رساند، دنده مناسب را درگیر کرد و گاهی منتظر ورود توربو به مدار شد. اما در خودرو برقی هیچ انتظاری وجود ندارد. پس گشتاور لحظهای در خودرو برقی از کجا میآید؟ پاسخ در یک قطعه نیست؛ در زنجیرهای پنهان است که فیزیک، گیربکس کاهنده، اینورتر و نرمافزار در آن با هم کار میکنند.
در این صفحه آن زنجیره را حلقه به حلقه باز میکنیم: ابتدا شیوه تولید گشتاور موتور برقی، سپس تفاوت منحنی گشتاور با موتور احتراق داخلی، آنگاه نقش انتقال تکدنده و اینورتر، و در پایان بررسی میکنیم که نرمافزار چگونه این حس را شکل میدهد.
چرا موتور برقی در دور صفر گشتاور تولید میکند؟
در موتور احتراق داخلی، گشتاور محصول زنجیرهای پیچیده از فرآیندهاست: هوا مکیده میشود، سوخت پاشیده میشود، مخلوط میسوزد و پیستون با هل دادن، میللنگ را میچرخاند. هر حلقه این زنجیره به زمان نیاز دارد؛ همچنین احتراق تنها در یک بازه دور مشخص بهصورت کارآمد رخ میدهد. وقتی موتور خاموش است یا در دور بسیار پایین کار میکند، این زنجیره با بازدهی کامل کار نمیکند.
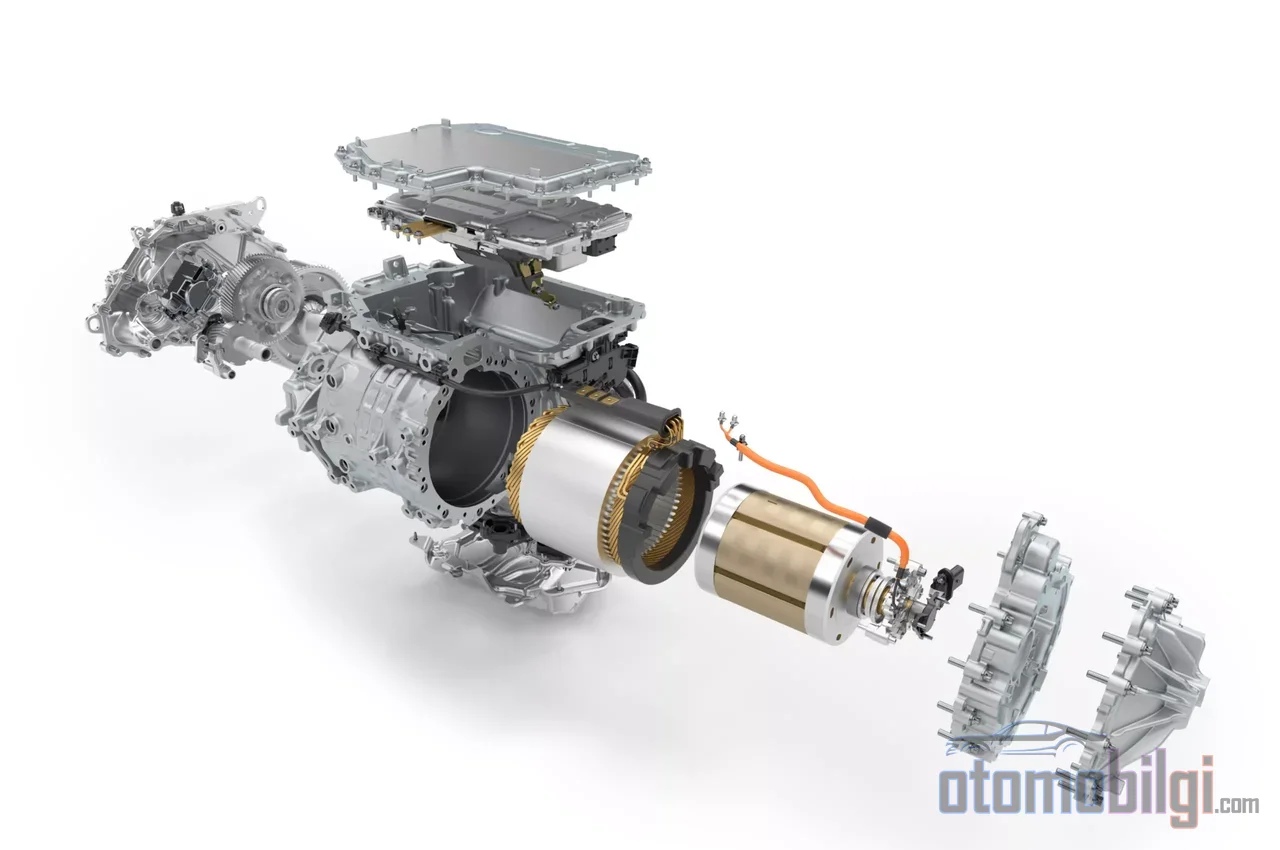
وضعیت در موتور برقی کاملاً متفاوت است. گشتاور با جریان عبوری از موتور نسبت مستقیم دارد و به سرعت وابسته نیست. حتی اگر روتور نچرخد، همان لحظهای که جریان داده میشود، میدان مغناطیسی استاتور قطبهای روتور را به تراز شدن وادار میکند؛ نیروی پیچشی پیش از آنکه حتی اولین درجه میل محور بچرخد، به وجود آمده است. هوا منتظر نمیماند، سوخت پاشیده نمیشود و نیازی به پر شدن توربو نیست. همان لحظهای که جریان جاری میشود، گشتاور آنجاست.
در اینجا یک مفهوم کلیدی وجود دارد: نیروی ضدمحی (back-EMF)، یعنی ولتاژی که موتور با چرخیدن در خود تولید میکند و علیه خودش عمل میکند. در دور صفر، نیروی ضدمحی صفر است؛ بنابراین تمام ولتاژ اعمالشده به موتور صرف تولید جریان و میدان مغناطیسی میشود. با بالاتر رفتن دور، نیروی ضدمحی بزرگتر میشود، ولتاژ مؤثر قابل اعمال به موتور کاهش مییابد و ظرفیت تولید گشتاور کم میشود. شخصیت موتور برقی بهاختصار همین است: بیشترین پتانسیل پیچشی در موتور ساکن، و تولیدی که در موتور چرخان بهتدریج دشوار میشود.
در این نقطه باید یک جزئیات مهندسی صادقانه را هم اضافه کرد: در دور صفر توان صفر است، زیرا توان حاصلضرب گشتاور در دور است و دوری وجود ندارد. در این مرحله بخشی از انرژی دادهشده به موتور به تلفات I²R در مقاومت سیمپیچ تبدیل میشود. یعنی بیان درست این است که موتور میتواند در دور صفر گشتاور کامل تولید کند و بلافاصله و با ظرفیت کامل قابل استفاده باشد؛ این ظرافت در ادبیات بازاریابی معمولاً نادیده گرفته میشود.
نکات برجسته
- در موتور برقی، گشتاور با جریان نسبت مستقیم دارد و از دور صفر میتواند با ظرفیت کامل تولید شود.
- نسبتهای گیربکس کاهنده در خودروهای برقی مدرن معمولاً در بازه 8:1 تا 12:1 است.
- در اندازهگیریهای صنعتی، زمان واکنش گشتاور کمتر از 5 میلیثانیه و تکرارپذیری آن در حد 1 درصد است.
- گیربکس تکدنده، گشتاور موتور را پس از تلفات به اندازه نسبت در خود ضرب کرده و به چرخها منتقل میکند.
- نرمافزار میتواند گشتاور را برای محافظت از باتری و قطعات انتقال قدرت بهعمد محدود کند.
مقایسه منحنی گشتاور: موتور برقی یا موتور احتراق داخلی؟
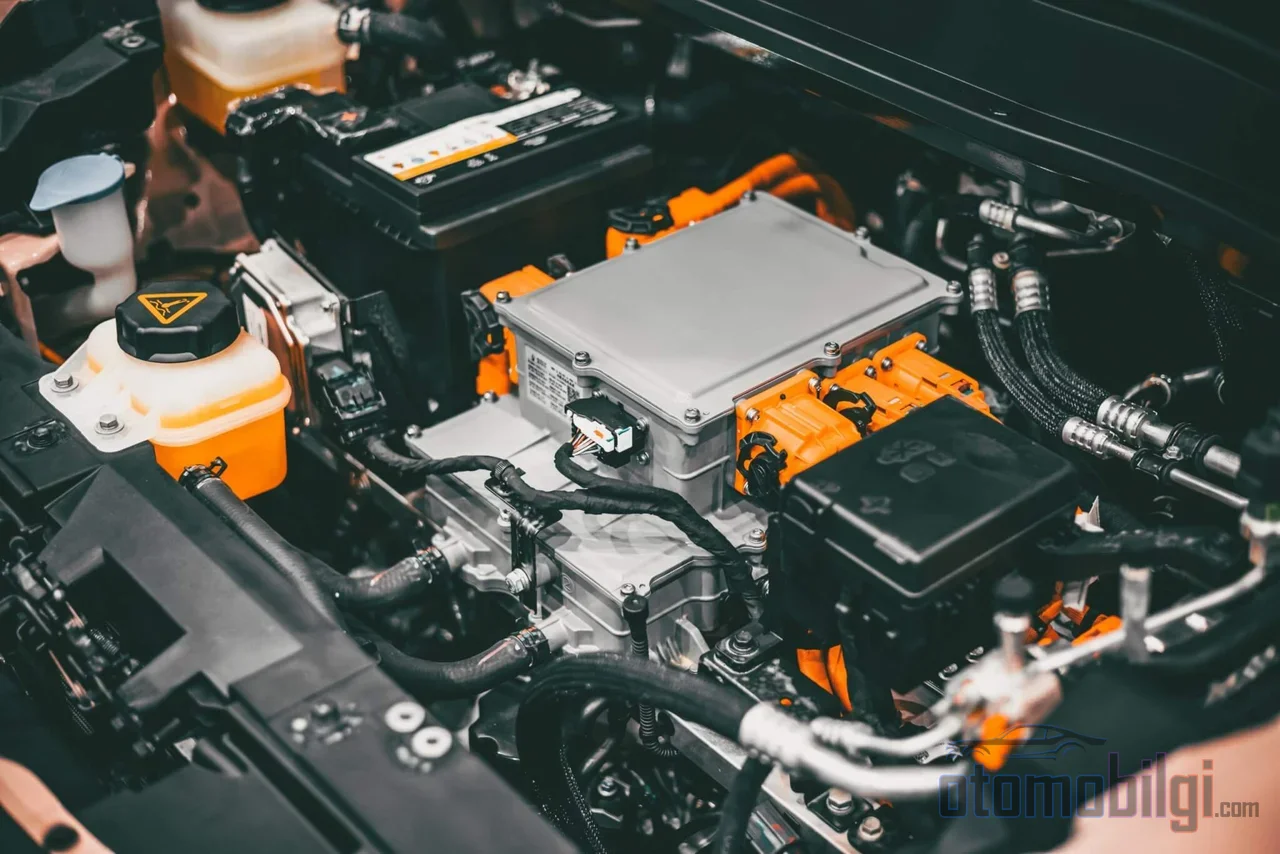
واضحترین ابزار بصری که دو نوع موتور را از هم جدا میکند، منحنی گشتاور است. منحنی موتور احتراق داخلی یک قله ترسیم میکند: گشتاور در محدوده خاصی از دور موتور افزایش مییابد، به اوج میرسد و سپس کاهش پیدا میکند. برای مثال، یک موتور بنزینی در 1000 دور در دقیقه حدود 180 نیوتنمتر و در حدود 3500 دور در دقیقه حدود 235 نیوتنمتر تولید میکند؛ این اختلاف، نیازمند آن است که راننده در لحظه درست، دنده درست را انتخاب کند.
اما منحنی موتور برقی مانند یک صفحه تخت آغاز میشود. گشتاور بیشینه از صفر دور در دسترس است و تا سرعت پایه، یعنی در طول محدوده وسیعی از دور موتور، ثابت میماند. پس از عبور از سرعت پایه، بهویژه در ناحیه تضعیف میدان، گشتاور بهتدریج کاهش مییابد. در عمل، این به آن معناست که خودروی برقی نیروی کشش خود را از لحظه حرکت تا سرعتهای میانی بهطور پایدار حفظ میکند.
نتیجه دیگر این منحنی صفحهای تخت، نیاز به دنده است. اینکه سیستم انتقال قدرت برقی در محدوده وسیعی از دور موتور گشتاور یکسانی ارائه میدهد، نیاز به گیربکس چنددنده را از بین میبرد. همین جمله در مورد موتور احتراق داخلی صادق نیست: یک خودرو بنزینی که فقط با یک نسبت ثابت کار میکند، کند شتاب میگیرد و در سرعتهای بالا به قطعکن دور موتور میرسد؛ جعبهدنده دقیقاً به همین دلیل وجود دارد.
کاهنده: تکدنده چگونه به ضریب افزایش گشتاور تبدیل میشود؟
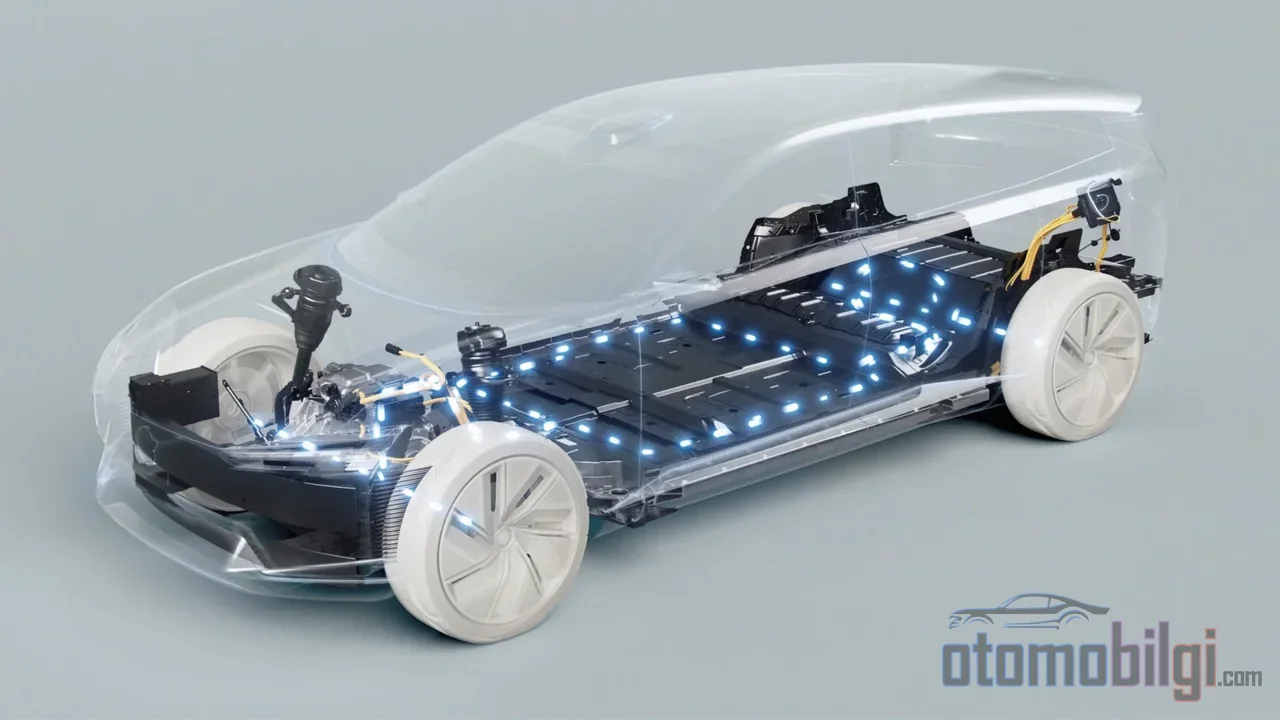
در بیشتر خودروهای برقی به معنای کلاسیک گیربکسی وجود ندارد؛ در عوض، یک کاهنده تکنسبت وجود دارد. این کاهنده دو وظیفه دارد: کاهش سرعت چند هزار دور موتور به سطحی قابل استفاده برای چرخ، و افزایش گشتاور موتور از طریق ضرب آن.
محاسبه ساده است. اگر موتور 200 پوند-فوت گشتاور تولید کند، یک کاهنده با نسبت 10:1 این مقدار را پس از اتلافها حدود 2000 پوند-فوت به چرخها منتقل میکند. در خودروهای برقی مدرن، نسبتها معمولاً در محدوده 8:1 تا 12:1 قرار دارند؛ نسبت 9:1 یعنی برای هر دور چرخ، موتور نه بار میچرخد. گشتاور چرخ تقریباً حاصلضرب گشتاور موتور، نسبت کاهنده و بازده انتقال قدرت است.
یکی دیگر از دلایل کافی بودن تکدنده، این است که موتور برقی کار در حالت درجا ندارد. وقتی خودرو متوقف است، موتور نمیچرخد؛ و هنگام شروع حرکت، چون گشتاور کامل از صفر دور در دسترس است، مسئله نیاز به دنده سنگین برای حرکت اصلاً مطرح نیست. نباید فراموش کرد که موتور احتراق داخلی در حدود دور درجا ضعیف عمل میکند و به همین دلیل برای شروع حرکت به ضریب افزایش گشتاور نیاز دارد؛ موتور برقی این نیاز را بهکلی از بین میبرد.
اینورتر: در نخستین میلیثانیهها چه اتفاقی میافتد؟
قهرمان کمتر گفتهشده احساس گشتاور آنی، اینورتر است. این واحد الکترونیک قدرت که جریان مستقیم دریافتی از باتری را با کلیدهای IGBT یا MOSFET به جریان متناوب کنترلشده سهفاز تبدیل میکند، سرعت و گشتاور موتور را مستقیماً تنظیم مینماید. حرکت، توقف، تغییر جهت؛ همه اینها با فرمانهای اینورتر انجام میشود.
در بخش کنترل از PWM یعنی مدولاسیون پهنای پالس استفاده میشود: کلیدها میلیونها بار روشن و خاموش میشوند تا میانگین ولتاژ در یک دوره کلیدزنی مشخص، برابر با فرمان ولتاژ موردنظر شود. زمانهای سوئیچینگ در مرتبه نانوثانیه است؛ در یک سیستم 400 ولت مدرن، ولتاژ باس DC حدود 540 ولت است و سوئیچینگها در مقیاس زمانی 100 نانوثانیه انجام میشوند. اندازهگیریهای درایوهای صنعتی معادل ملموس این سرعت را نشان میدهند: زمان پاسخ گشتاور کمتر از 5 میلیثانیه و تکرارپذیری در مرتبه 1 درصد است.
نرمافزار کنترلر همچنین با تفکیک مؤلفههای جریان و گشتاور، کنترل را انجام میدهد؛ این تفکیک، پاسخ گشتاور تیزتر و گشتاور راهاندازی بالاتری فراهم میکند. زمان بین فشردن پدال گاز و انتقال نیرو به چرخها بسیار کمتر از duration پلک زدن است و دقیقاً همین سرعت، پاسخ فوریای است که حس میکنید.
چرا نرمافزار عمداً گشتاور را محدود میکند؟
چون فیزیک اجازه گشتاور کامل را میدهد، در همه شرایط از گشتاور کامل استفاده نمیشود. سازندگان، گشتاور را در سطح نرمافزار از طریق محدودیتهای جریان اینورتر مستقیماً کنترل میکنند و میتوانند در هر نقطهای زیر محدودیتهای حرارتی موتور، سقف توان را تعیین کنند. دلایل این محدودیتها ملموس است.
- از دست دادن کشش: در شتابگیری شدید، خودروهای برقی دیفرانسیل جلو ممکن است لغزش چرخ داشته باشند؛ نرمافزار برای جلوگیری از این موضوع، در سرعتهای پایین گشتاور را محدود میکند. با اندازهگیریهای کاربران مشخص شده که برخی مدلها زیر حدود 45 مایل بر ساعت خروجی گشتاور را محدود میکنند.
- حفاظت از باتری: وقتی توان خروجی باتری زیر آستانه مشخصی افت کند، گشتاور اعمالی به چرخها میتواند تا زیر گشتاور قابل اعمال کاهش یابد؛ این رویکرد در ادبیات پتنت نیز توصیف شده است.
- طول عمر قطعات انتقال قدرت: تمام توان موجود هر لحظه استفاده نمیشود؛ برای متعادل کردن فرسایش، مقادیر حدی تعیین میشود.
در خودروهای دوموتوره، نقش نرمافزار بزرگتر هم میشود: با گشتاور برداری، مشخص میشود هر موتور لحظهای چقدر نیرو تولید کند. اگر روی سطح لغزنده، چسبندگی خودرو از حد بگذرد، سیستم میتواند گشتاور را عمداً کاهش دهد. خلاصه اینکه حس گشتاور آنی، هم محصول فیزیک محض است و هم محصول تصمیمهای مهندسی.
تأثیر نوع باتری و موتور
شیمی باتری در این ماجرا بازیگر مستقیم نیست؛ منبع گشتاور، موتور است. سهم باتری این است که جریان آنی مورد نیاز را تا چه مدتی و تا چه آستانه توانی بتواند تأمین کند؛ بخشی از محدودیتهای گشتاور فوق دقیقاً از همین آستانه ناشی میشود. جزئیات شیمی باتریها موضوعی جداگانه است؛ در اینجا دانستن همین کافی است: باتری مانند هر عنصر دیگری در زنجیره انتقال قدرت، سقف گشتاور قابل اعمال را تعیین میکند.
اما نوع موتور، شخصیت را شکل میدهد. موتورهای سنکرون با آهنربای دائم چون شار مغناطیسی آمادهای در روتور خود دارند، چگالی گشتاور بالا و راندمانی تا حدود 97 درصد ارائه میدهند؛ یک موتور با آهنربای دائم 50 کیلوواتی میتواند از 14 کیلوگرم سبکتر باشد. در موتورهای آسنکرون، چون شار از طریق القای جریان در روتور توسط استاتور به وجود میآید، چگالی گشتاور معمولاً پایینتر و راندمان در بار بهینه در بازه 90 تا 93 درصد است. هر کدام که انتخاب شود، رابطه جریان-گشتاور در دور صفر تغییری نمیکند؛ تنها چیزی که تغییر میکند این است که این گشتاور را با چه راندمانی تولید میکنند.
حس رانندگی: گشتاور آنی در جاده چگونه حس میشود؟
معادل جادهای تمام این زنجیره فنی روشن است. به محض فشردن پدال گاز، موتور آماده است و در بیشتر موارد در بالاترین مقدار گشتاور خود قرار دارد؛ یک خودروی الکتریکی معمولی که از چراغ راهنمایی راهاندازی میشود، میتواند در همان مترهای اول تقریباً تمام خودروهای سنتی پرقدرت را پشت سر بگذارد. زیرا توان نه فقط در یک بازه دور خاص، بلکه از نخستین دوران موتور وجود دارد.
حس فقط در بزرگی شتاب نیست، در کیفیت واکنش است. سیستم انتقال قدرت الکتریکی در شتابگیری و کاهش سرعت بسیار حساس اما روان رفتار میکند؛ انتظار و مدیریت دندهای که در خودروی احتراق داخلی بر عهده راننده است، در اینجا وجود ندارد. ترمز تجدیدی نیز این تجربه را کامل میکند: موتور بهصورت معکوس کار میکند، انرژیای که معمولاً بهصورت گرما از دست میرفت را بازیابی میکند و کاهش سرعتی تا 0.3 G ایجاد میکند؛ این اثر که از طریق پدال کنترل میشود، بهطور قابل توجهی قویتر از ترمز موتور خودروهای بنزینی است. مرکز ثقل پایین نیز سهمی جداگانه به تعادل در پیچ اضافه میکند.
پاسخ کوتاه: گشتاور آنی دقیقاً از کجا میآید؟
خلاصه کنیم: گشتاور آنی در خودروهای الکتریکی از این نکته ناشی میشود که در موتور الکتریکی، گشتاور مستقیماً با جریان متناسب است و به دور موتور وابسته نیست، گیربکس تکدنده این گشتاور را بهاندازه نسبت دنده در تیرها ضرب و منتقل میکند و اینورتر با زمان واکنش زیر 5 میلیثانیه جریان را مدیریت میکند. نرمافزار نیز این نیرو را هر لحظه بر اساس شرایط کشش، باتری و دوام اندازهگیری و تنظیم میکند. نتیجه، نیروی محرکهای است که در همان لحظه فشردن پدال، بدون انتظار و بدون پلهبندی به راننده میرسد؛ تفاوت آن با زنجیره موتور احتراق داخلی که به دور و دنده وابسته است، دقیقاً از همین انسجام فیزیکی و سیستمی سرچشمه میگیرد.