Warum das Drehmoment beim Elektromotor unabhängig von der Drehzahl ist
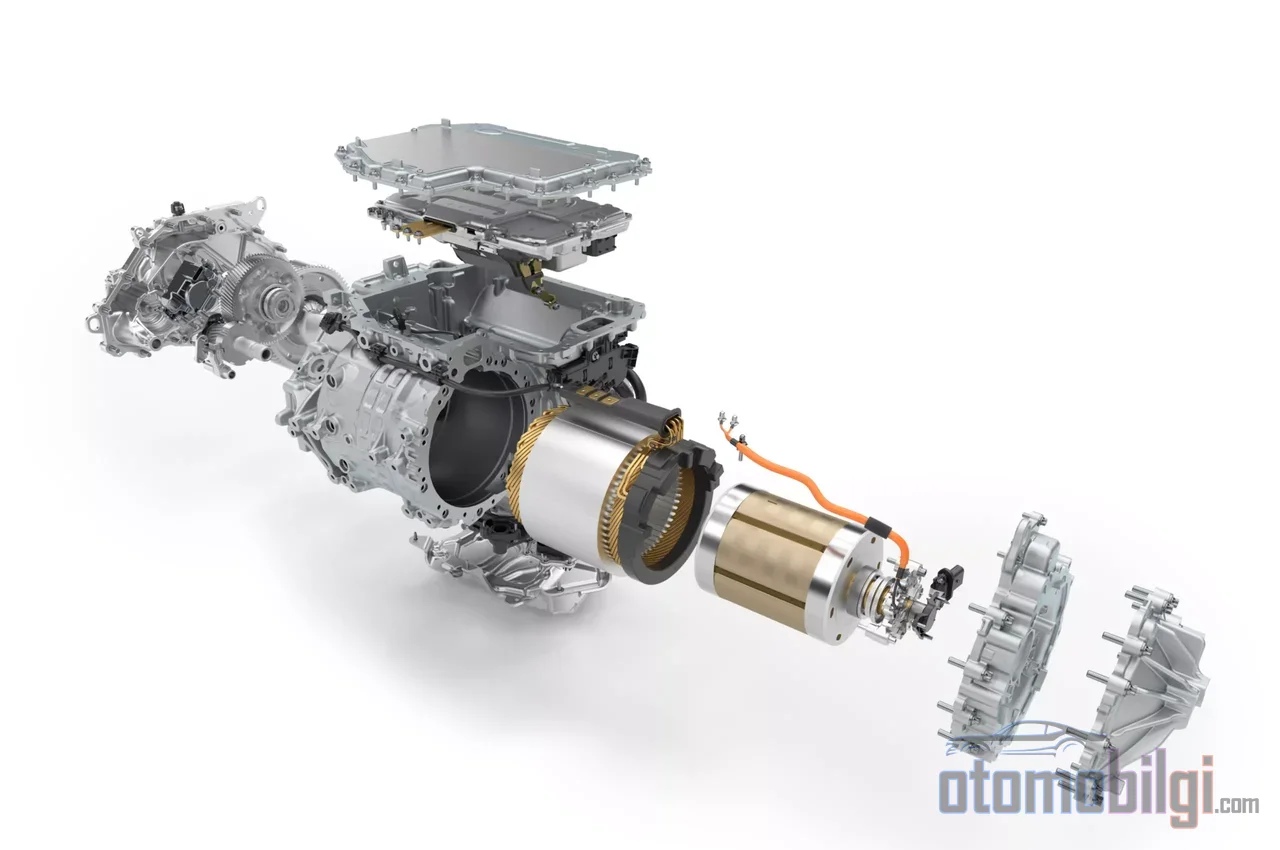
Das/die Druckgefühl, das entsteht, sobald man aufs Gaspedal tritt, ist das, was Erstfahrer von Elektroautos am meisten überrascht. Um in einem Fahrzeug mit Verbrennungsmotor dasselbe Gefühl zu erzielen, muss man den Motor hochdrehen, den richtigen Gang einlegen und manchmal darauf warten, dass der Turbo eingreift. Beim Elektroauto gibt es dieses Warten nicht. Woher kommt aber das sofortige Drehmoment im Elektroauto? Die Antwort steckt nicht in einem einzelnen Bauteil; sie verbirgt sich in einer Kette, in der Physik, Getriebe, Wechselrichter und Software zusammenarbeiten.
Auf dieser Seite erklären wir diese Kette Glied für Glied: zuerst, wie der Elektromotor Drehmoment erzeugt, dann der Unterschied der Drehmomentkurve gegenüber dem Verbrennungsmotor, anschließend die Rolle des Egang-Getriebes und des Wechselrichters und zuletzt, wie die Software dieses Gefühl formt.
Warum kann ein Elektromotor bei null Drehzahl Drehmoment erzeugen?
Beim Verbrennungsmotor ist Drehmoment das Produkt einer komplexen Prozesskette: Luft wird angesaugt, Kraftstoff eingespritzt, das Gemisch verbrennt und der Kolben drückt die Kurbelwelle an. Jedes Glied dieser Kette braucht Zeit; außerdem findet die Verbrennung nur in einem bestimmten Drehzahlbereich effizient statt. Bei stehendem Motor oder sehr niedriger Drehzahl läuft diese Kette nicht mit voller Effizienz.
Beim Elektromotor ist die Lage grundlegend anders. Das Drehmoment ist proportional zum in den Motor fließenden Strom und hängt nicht von der Geschwindigkeit ab. Selbst wenn der Rotor nicht dreht, zwingt das Magnetfeld des Stators die Rotorkräfte zur Ausrichtung, sobald Strom fließt; die Torsionskraft ist also entstanden, bevor die Welle auch nur den ersten Grad gedreht hat. Es wird keine Luft erwartet, kein Kraftstoff eingespritzt, kein Turbo muss aufgeladen werden. Sobald Strom fließt, ist das Drehmoment da.
Hier ist ein entscheidendes Konzept die Gegen-EMK, also die Spannung, die der Motor mit zunehmender Drehzahl selbst erzeugt und die ihm entgegenwirkt. Bei null Drehzahl ist die Gegen-EMK null; damit kann die gesamte angelegte Spannung vollständig für Strom- und Magnetfelderzeugung genutzt werden. Mit steigender Drehzahl wächst die Gegen-EMK, die effektiv an den Motor anlegbare Spannung sinkt und die Fähigkeit, Drehmoment abzugeben, nimmt ab. Das ist kurz gesagt der Charakter des Elektromotors: größtes Torsionspotenzial im stehenden Motor, zunehmend schwierigere Erzeugung im laufenden Motor.
An dieser Stelle muss man auch ein ehrliches technisches Detail hinzufügen: Bei null Drehzahl ist die Leistung null, denn Leistung ist das Produkt aus Drehmoment und Drehzahl, und Drehzahl fehlt. Ein Teil der dem Motor zugeführten Energie geht in dieser Phase in I²R-Verluste im Wicklungswiderstand über. Korrekt formuliert bedeutet es also, dass der Motor bei null Drehzahl volles Drehmoment erzeugen kann, das sofort und mit voller Kapazität nutzbar ist; diese Feinheit wird im Marketingsprech meistens weggelassen.
Das Wichtigste in Kürze
- Beim Elektromotor ist das Drehmoment proportional zum Strom und kann ab null Drehzahl mit voller Kapazität erzeugt werden.
- Bei modernen Elektroautos liegen die Getriebeübersetzungen typischerweise im Bereich von 8:1 bis 12:1.
- Bei industriellen Messungen liegt die Drehmoment-Reaktionszeit bei unter 5 Millisekunden, die Wiederholbarkeit in der Größenordnung von 1 %.
- Das Egang-Getriebe multipliziert das Motordrehmoment nach Verlusten um die Übersetzung und überträgt es auf die Räder.
- Die Software kann das Drehmoment gezielt begrenzen, um Batterie und Antriebsstrang zu schützen.
Vergleich der Drehmomentkurven: Elektromotor oder Verbrennungsmotor?
Das klarste visuelle Hilfsmittel zur Unterscheidung der beiden Motortypen ist die Drehmomentkurve. Die Kurve des Verbrennungsmotors beschreibt einen Gipfel: das Drehmoment steigt in einem bestimmten Drehzahlband an, erreicht seinen Höhepunkt und fällt dann wieder ab. Als Beispiel kann ein Benzinmotor bei 1000 U/min etwa 180 Nm und bei rund 3500 U/min etwa 235 Nm erzeugen; der Unterschied erfordert, dass der Fahrer zur richtigen Zeit im richtigen Gang ist.
Die Kurve des Elektromotors beginnt dagegen wie ein flaches Plateau. Das Spitzendrehmoment liegt ab null Drehzahl an und bleibt konstant bis zur Grunddrehzahl, also über einen breiten Drehzahlbereich hinweg. Wird die Grunddrehzahl überschritten, nimmt das Drehmoment insbesondere im Feldschwächbereich allmählich ab. In der Praxis bedeutet das, dass das Elektroauto seine Zugkraft vom Anfahren bis zu mittleren Geschwindigkeiten stabil beibehält.
Eine weitere Folge dieser Plateaukurve ist der Gangbedarf. Dass der Antriebsstrang des Elektrofahrzeugs über einen breiten Drehzahlbereich hinweg konstantes Drehmoment liefert, macht ein stufenreiches Getriebe überflüssig. Dasselbe gilt nicht für den Verbrennungsmotor: ein Benzinfahrzeug mit fester, einzelner Übersetzung beschleunigt langsam und geht bei hohen Geschwindigkeiten in den Drehzahlbegrenzer; genau deshalb gibt es das Getriebe.
Das Reduziergetriebe: Wie wird ein Gang zum Drehmomentmultiplikator?
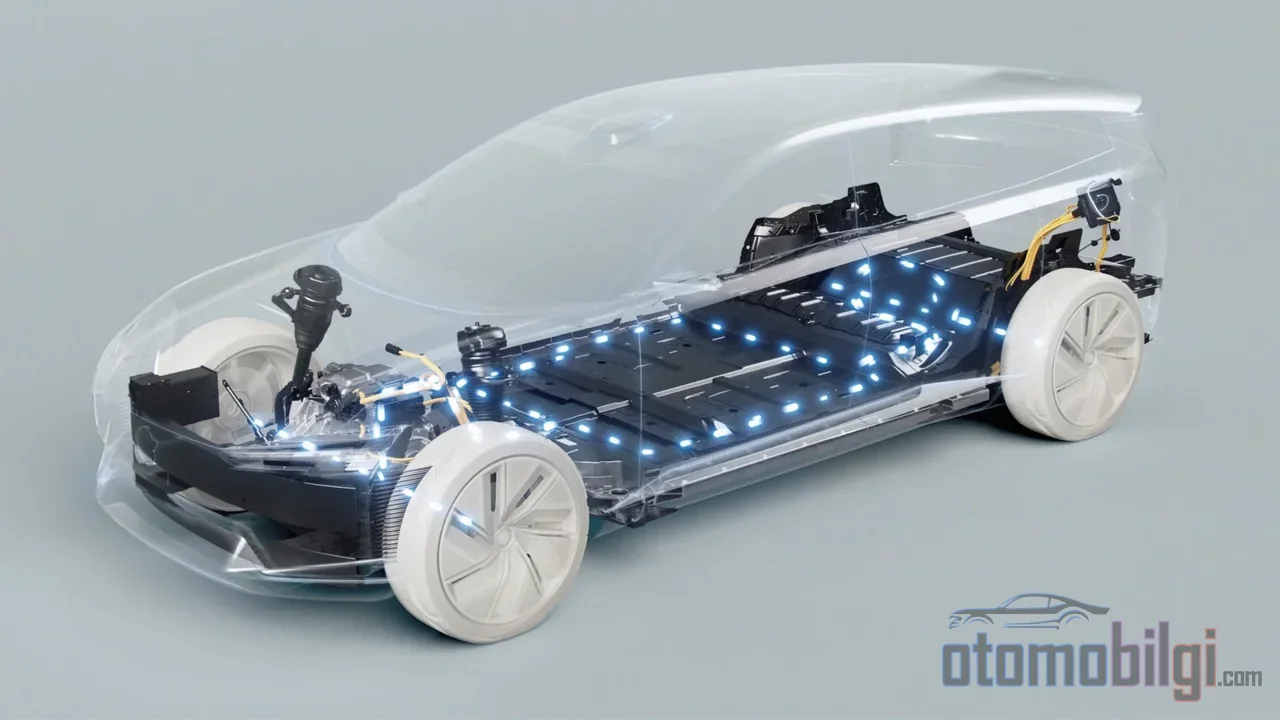
In den meisten Elektroautos gibt es im klassischen Sinne kein Getriebe; stattdessen findet sich ein einstufiges Reduziergetriebe. Dieses Reduziergetriebe hat zwei Aufgaben: die tausende U/min schnelle Drehung des Motors auf eine für das Rad nutzbare Ebene zu reduzieren und das Motordrehmoment durch Multiplikation zu vergrößern.
Die Rechnung ist einfach. Leistet der Motor 200 lb-ft Drehmoment, überträgt ein Reduziergetriebe mit 10:1 diesen Wert nach Verlusten mit etwa 2000 lb-ft an die Räder. Bei modernen Elektroautos liegen die Übersetzungen typischerweise zwischen 8:1 und 12:1; eine Übersetzung von 9:1 bedeutet, dass der Motor sich für jede Radumdrehung neunmal dreht. Das Raddrehmoment ist näherungsweise das Produkt aus Motordrehmoment, Getriebeübersetzung und Antriebswirkungsgrad.
Ein weiterer Grund, warum der Gang ausreicht, ist, dass der Elektromotor nicht im Leerlauf läuft. Steht das Fahrzeug, dreht sich der Motor nicht; beim Anfahren kommt jedoch ab null Drehzahl das volle Drehmoment an, sodass das Problem des Herunterschaltens zum Anfahren entfällt. Man sollte nicht vergessen, dass der Verbrennungsmotor nahe der Leerlaufdrehzahl schwach ist und daher einen Drehmomentmultiplikator zum Anfahren benötigt; der Elektromotor beseitigt diesen Bedarf von Grund auf.
Der Inverter: Was passiert in den ersten Millisekunden?
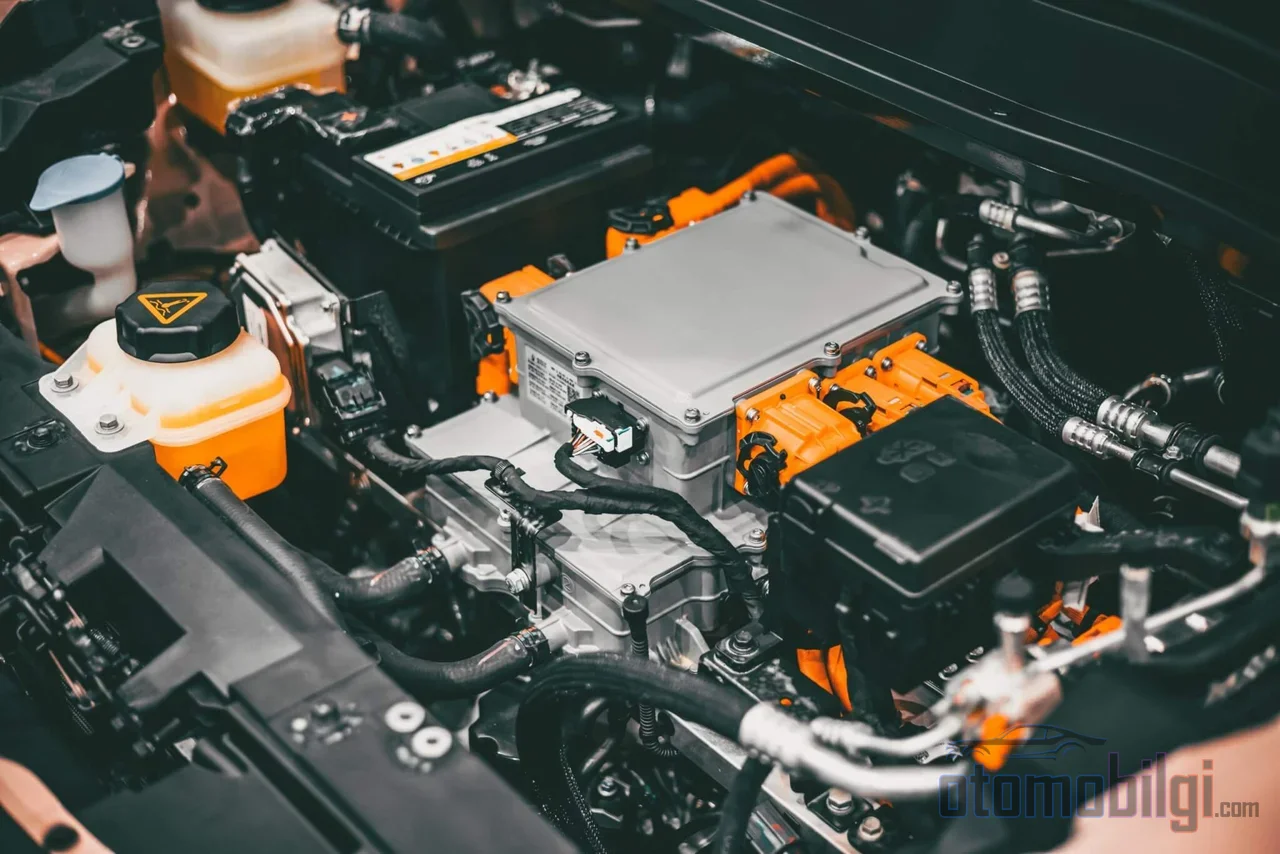
Der am wenigsten besprochene Held des Augenblicksdrehmoments ist der Inverter. Diese Leistungselektronikeinheit, die den Gleichstrom aus der Batterie mithilfe von IGBT- oder MOSFET-Schaltern in geregelten Drehstrom umwandelt, steuert Drehzahl und Drehmoment des Motors direkt. Anfahren, Stoppen, Richtungswechsel; alles geschieht auf Befehl des Inverters.
Auf der Steuerungsseite wird PWM, also Pulsweitenmodulation, verwendet: die Schalter öffnen und schließen sich millionenfach, sodass die Spannung in einem bestimmten Schaltzyklus dem gewünschten Spannungssollwert entspricht. Die Schaltzeiten liegen im Nanosekundenbereich; in einem modernen 400-V-System beträgt die DC-Zwischenkreisspannung rund 540 V und die Schaltvorgänge erfolgen in einem Zeitrahmen von 100 Nanosekunden. Messungen von Industrieschaltern liefern den greifbaren Beleg für diese Geschwindigkeit: die Torkreaktionszeit liegt unter 5 ms, die Wiederholgenauigkeit im Bereich von 1 %.
Die Reglersoftware steuert zudem, indem sie die Komponenten von Strom und Drehmoment voneinander trennt; diese Entkopplung ermöglicht eine schärfere Torkreaktion und ein höheres Anfahrmoment. Die Zeit zwischen dem Drücken des Gaspedals und der Kraftübertragung auf die Räder liegt weit unter der Dauer eines Augenblinzelns, und genau diese Geschwindigkeit ist die technische Entsprechung jener sofortigen Reaktion, die man spürt.
Warum begrenzt die Software das Drehmoment bewusst?
Nur weil die Physik das volle Drehmoment erlaubt, wird es nicht unter allen Bedingungen genutzt. Die Hersteller steuern das Drehmoment auf Softwareebene direkt über die Stromgrenzen des Inverters und können die Leistungsgrenze an einen beliebigen Punkt unter den thermischen Grenzwerten des Motors setzen. Die Gründe für diese Grenzen sind greifbar.
- Traktionsverlust: bei harter Beschleunigung können frontgetriebene Elektroautos durchdrehen; um das zu verhindern, begrenzt die Software das Drehmoment bei niedrigen Geschwindigkeiten. Bei einigen Modellen ist durch Nutzermessungen bekannt, dass sie ihr Drehmoment unterhalb von etwa 45 mph begrenzen.
- Batterieschutz: sinkt die Ausgangsleistung der Batterie unter einen bestimmten Schwellenwert, kann das an die Räder abgegebene Drehmoment unter das verfügbare Drehmoment abgesenkt werden; dieser Ansatz ist auch in der Patentliteratur beschrieben.
- Lebensdauer des Antriebsstrangs: die gesamte vorhandene Leistung wird nicht in jedem Moment genutzt; zur Ausbalancierung des Verschleißes werden Grenzwerte festgelegt.
Bei Fahrzeugen mit zwei Motoren wächst die Rolle der Software noch weiter: per Torque Vectoring wird momentan verteilt, welcher Motor wie viel Kraft erzeugt. Auf glattem Untergrund kann das System das Drehmoment bewusst reduzieren, wenn die Traktion des Fahrzeugs überschritten wird. Kurz gesagt ist das Gefühl des sofortigen Drehmoments ebenso das Ergebnis ingenieurstechnischer Entscheidungen wie der reinen Physik.
Der Einfluss von Batterie und Motortyp
Die Batteriechemie ist in dieser Geschichte kein direkter Akteur; die Quelle des Drehmoments ist der Motor. Der Anteil der Batterie besteht darin, über welche Dauer und bis zu welcher Leistungsschwelle sie den geforderten Momentanstrom liefern kann; ein Teil der oben genannten Drehmomentbegrenzungen ergibt sich genau aus dieser Schwelle. Die Details der Batteriechemien sind ein eigenes Thema; hier genügt es zu wissen: wie jedes Element in der Leistungsübertragungskette bestimmt auch die Batterie die Obergrenze des verfügbaren Drehmoments.
Der Motortyp dagegen prägt den Charakter. Permanentmagnet-Synchronmotoren bieten eine hohe Drehmomentdichte und einen Wirkungsgrad von bis zu etwa 97 %, da sie im Rotor bereits magnetischen Fluss mitführen; ein 50-kW-Permanentmagnetmotor kann leichter als 14 kg sein. Bei Asynchronmotoren entsteht der Fluss dadurch, dass der Stator im Rotor Strom induziert, weshalb die Drehmomentdichte typischerweise geringer ist und der Wirkungsgrad bei optimaler Last im Bereich von 90-93 % liegt. Welcher Typ auch gewählt wird, das Verhältnis von Strom zu Drehmoment bei null Drehzahl bleibt unverändert; es ändert sich lediglich, mit welchem Wirkungsgrad sie dieses Drehmoment erzeugen.
Das Fahrgefühl: Wie fühlt sich das sofortige Drehmoment auf der Straße an?
All diese technischen Ketten haben eine klare Entsorgung auf der Straße. In dem Moment, in dem Sie das Gaspedal betätigen, ist der Motor bereit und in den meisten Fällen beim maximalen Drehmoment; ein gewöhnliches Elektroauto, das an einer Ampere anfährt, kann in den ersten Metern fast jedes leistungsstärkste konventionelle Fahrzeug überholen. Denn die Kraft existsiert nicht nur in einem bestimmten Drehzahlbereich, sondern ab der ersten Umdrehung des Motors.
Das Gefühl liegt nicht nur in der Gröẞe der Beschleunigung, sondern in der Qualität der Reaktion. Der elektrische Antriebsstrang reagiert beim Beschleunigen und Verzögern sehr präzise, aber flüssig; das Warten und die Gangverwaltung, die der Fahrer bei einem Fahrzeug mit Verbrennungsmotor übernimmt, entfallen hier. Die rekuperative Bremsung rundet dieses Erlebnis ab: Der Motor arbeitet in umgekehrter Richtung und gewinnt die Energie zurück, die normalerweise als Wärme verloren gehen würde, und erreicht eine Verzögerung von bis zu 0.3 G; diese über das Pedal gesteuerte Wirkung ist deutlich stärker als die Motorbremse eines Benzinmotors. Der niedrige Schwerpunkt trägt zusätzlich zur Kurvenstabilität bei.
Kurze Antwort: Woher kommt das sofortige Drehmoment genau?
Fassen wir zusammen: Das sofortige Drehmoment bei Elektroautos ergibt sich daraus, dass beim Elektromotor das Drehmoment direkt proportional zum Strom ist und von der Drehzahl unabhängig, dass das eingangige Getriebe dieses Drehmoment um das Übersetzungsverhältnis multipliziert an die Räder überträgt und dass der Inverter mit einer Reaktionszeit unter 5 Millisekunden den Strom steuert. Die Software misst diese Kraft zudem ständig nach den Bedingungen von Traktion, Batterie und Haltbarkeit. Das Ergebnis ist eine Antriebskraft, die in dem Moment ankommt, in dem der Fahrer das Pedal betätigt - ohne Warten und ohne Stufen; der Unterschied zur Kette des Verbrennungsmotors mit ihrer Drehzahl- und Gangabhängigkeit entsteht genau aus dieser physischen und systemischen Geschlossenheit.