Warum verlieren Elektromotoren bei hohen Drehzahlen an Leistung?
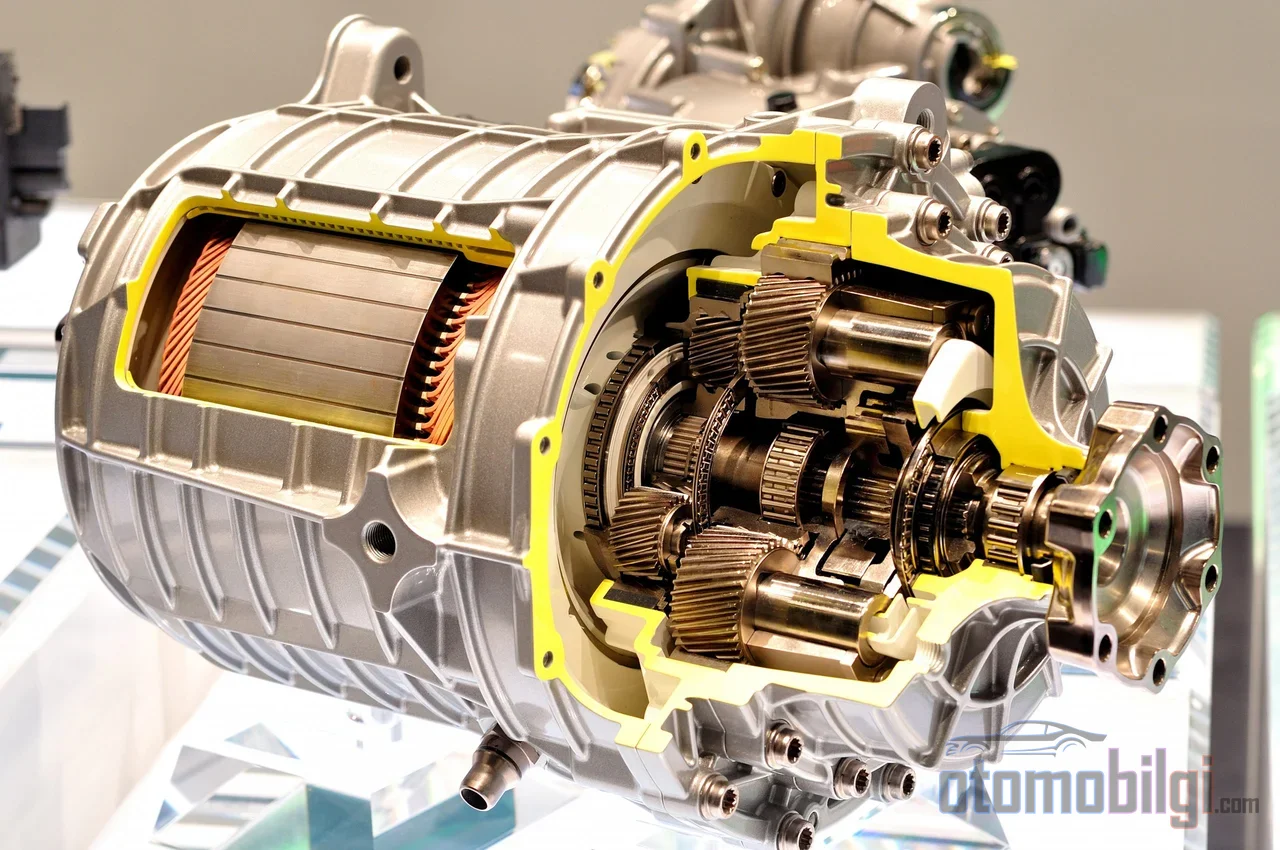
Wer sich die Beschleunigungskurve eines Elektroautos ansieht, trifft überall auf dasselbe überraschende Bild: der Motor liefert bei niedriger Drehzahl sein volles Drehmoment, die Leistungskurve steigt schnell an und ab einem bestimmten Punkt beginnt das Drehmoment steil abzufallen. Bei einem Verbrennungsmotor kommt das Getriebe zum Einsatz, doch der Elektromotor dreht mit nur einem Gang weiter. Warum erzeugt derselbe Motor bei hoher Drehzahl zunehmend weniger Leistung, während er an dieselbe Batterie angeschlossen ist und das Gaspedal voll durchgetreten ist? Die Antwort ist weder ein Defekt noch eine Softwarebeschränkung, sondern direkt elektromagnetische Physik: Sobald sich der Motor dreht, erzeugt er eine Spannung in sich selbst, und wenn diese Spannung an die Grenze dessen stößt, was der Wechselrichter zur Verfügung hat, muss das System auf Drehmoment verzichten, um Drehzahl zu kaufen. Auf dieser Seite erklären wir Schritt für Schritt den Mechanismus dieses Kompromisses, also des Feldschwächungsbereichs.
Gegen-EMK: Der vom Motor selbst erzeugte Gegner
Jeder rotierende Elektromotor erzeugt eine Spannung, die der ihn speisenden Spannung entgegenwirkt: die Gegen-Elektromotorische Kraft, kurz Gegen-EMK. Diese Spannung steigt proportional zur Drehzahl und wird mit dem magnetischen Fluss des Motors multipliziert. Bei niedriger Drehzahl ist das kein Problem; der Wechselrichter wandelt die DC-Zwischenkreisspannung der Batterie mit einem geeigneten Verfahren in die vom Motor benötigte Phasenspannung um und lenkt den Strom mühelos.
Das Problem beginnt in dem Moment, in dem der Motor seine Grunddrehzahl erreicht. Die Grunddrehzahl ist die Drehzahl, bei der die Gegen-EMK die maximale Spannung erreicht, die der Regler aus dem DC-Zwischenkreis bereitstellen kann. Bei linearer Modulation entspricht die höchste Phasenspannung, die der Wechselrichter seinem Motor aufprägen kann, näherungsweise der DC-Zwischenkreisspannung geteilt durch Wurzel drei; ist dieser Punkt erreicht, bleibt dem Wechselrichter kein Spannungsspielraum mehr, um zwischen den Phasen zu variieren. Um Strom in die Wicklungen einzuprägen, muss die angelegte Spannung die Gegen-EMK übersteigen; je näher die Differenz null kommt, desto weniger kann der Regler den Strom steuern, und der Drehzahlanstoß stößt an eine natürliche Grenze.
An diesem Punkt hat der Regler zwei Möglichkeiten: entweder er friert die Drehzahl bei der Grunddrehzahl ein oder er verlangsamt das Anwachsen der Gegen-EMK, indem er den Fluss verringert. Der zweite Weg ist genau die Technik, die als Feldschwächung bekannt ist.
Wie funktioniert Feldschwächung und warum senkt sie das Drehmoment?
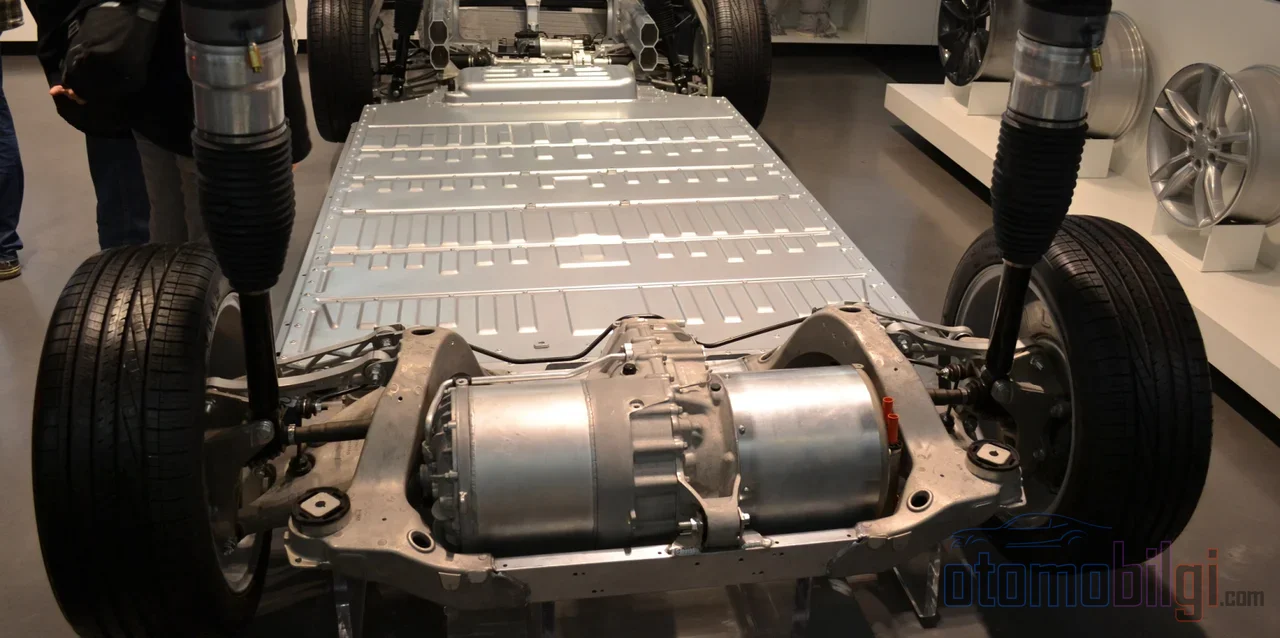
Die Logik der Feldschwächung ist einfach: Da die Gegen-EMK sowohl proportional zum Fluss als auch zur Drehzahl ist, bleibt die Spannung konstant, wenn Sie den Fluss bei steigender Drehzahl verringern, und der Motor kann schneller drehen. Bei permanenterregten Synchronmotoren geschieht dies, indem ein negativer d-Achsen-Strom in die Wicklungen eingeprägt wird; dieser Strom wirkt dem festen Magnetfluss des Rotors teilweise entgegen und senkt den effektiven Fluss.
Der Preis dafür ist jedoch unvermeidlich. Das Drehmoment ist das Produkt aus Fluss und drehmomentbildendem Strom; halbiert man den Fluss, erhält man bei gleichem Strom die Hälfte des Drehmoments. Außerdem ist der Statorstrom durch den Stromgrenzwert des Wechselrichters begrenzt, und ein Teil dieses Budgets wird nun nicht mehr für die Drehmoment erzeugung, sondern zur Unterdrückung des Magnetflusses aufgewendet. Bei tiefer Feldschwächung fließt mit Annäherung an die höchsten Drehzahlen der gesamte Strom in die Feldschwächung, und das Drehmoment nähert sich null; sogar die Leistung bricht umgekehrt proportional zum Quadrat der Drehzahl ein. Dies ist eine bewusste Abwägung des Motorcontrollers zwischen Drehzahl und Drehmoment, kein Fähigkeitsverlust.
Highlights
- Bei einem typischen Fahrzeug-Traktionsmotor liegt die Grunddrehzahl im Bereich von 2.500-3.500 U/min und die maximale Drehzahl bei 10.000-12.000 U/min.
- Bei Autobahngeschwindigkeiten dreht der Motor typischerweise um 6.000-8.000 U/min, befindet sich also innerhalb des Feldschwächbereichs.
- Von der Grunddrehzahl bis zur Höchstdrehzahl kann der Wirkungsgrad von Motor und Inverter um 5-15 Prozentpunkte sinken.
- Für Personenkraftwagen mit Elektroantrieb liegt das Zielverhältnis von konstanter Leistung zu Drehzahl bei etwa 4:1 bis 5:1.
Wie wird die Leistungskurve in drei Bereiche unterteilt?
Die Leistung eines Elektromotors wird auf der Drehzahlachse in drei charakteristische Bereiche unterteilt, in denen jeweils unterschiedliche physikalische Regeln gelten.
- Bereich konstanten Drehmoments (unterhalb der Grunddrehzahl): Das Verhältnis von Spannung zu Drehzahl wird konstant gehalten, der Fluss bleibt konstant und der Motor erzeugt volles Drehmoment. Die Leistung steigt linear und direkt proportional zur Drehzahl.
- Bereich konstanter Leistung (Feldschwächung): Der Fluss sinkt näherungsweise umgekehrt proportional zur Drehzahl, das Drehmoment nimmt im gleichen Maße ab; ihre Summe, die Leistung, bleibt näherungsweise konstant. Da jedoch die Verluste zunehmen, ist diese Konstanz nicht perfekt.
- Tiefe Feldschwächung: Mit der Annäherung an die Höchstdrehzahl sinken Fluss und Drehmoment auf sehr niedrige Werte; die Leistung beginnt, umgekehrt proportional zum Quadrat der Drehzahl abzunehmen.
Warum sinkt der Wirkungsgrad oberhalb der Grunddrehzahl? Weil zur Erzeugung desselben Drehmoments ein höherer Strom erforderlich ist: Erhöhte Kupferverluste, erhöhte Schalt- und Übertragungsverluste bedeuten weniger mechanische Leistung pro Ampere. Beispielsweise liegt bei einem Traktionsmotor mit 80 kW die Grunddrehzahl typischerweise im Bereich von 2.500-3.500 U/min, während die maximale Drehzahl 10.000-12.000 U/min erreicht; der Wirkungsgradverlust zwischen diesen beiden Punkten kann 5-15 Prozentpunkte betragen. Bei Autobahngeschwindigkeiten dreht der Motor in einem Fahrzeug mit einstufigem Getriebe typischerweise bei 6.000-8.000 U/min; das Autobahnfahren ist also weitgehend eine Arbeit im Feldschwächbereich.
Wie verhalten sich die Motortypen in diesem Bereich?
Der Preis der Feldschwächung wird nicht bei jedem Motortyp gleichermaßen bezahlt. Die drei wichtigsten Traktionsmotortechnologien unterscheiden sich in diesem Bereich deutlich.
| Motortyp | Feldschwächungskapazität | Spitzenwirkungsgrad | Wirkungsgrad bei hohen Drehzahlen | Anmerkung |
|---|---|---|---|---|
| Permanentmagnet (PM) | Begrenzt | 95-97 % | Niedrig | Der Magnetfluss ist konstant und muss überwunden werden |
| Asynchron | Gut | 94-96 % | Besser | Der Fluss wird über die Schlupffrequenz natürlich gesteuert |
| Fremderregter Synchronmotor (Ge rotorwicklung) | Ausgezeichnet | 94-96 % | Am besten | Der Fluss wird aktiv über den Erregerstrom reduziert |
Die Stärke der Permanentmagnetmotoren ist zugleich ihre Schwäche: da der Rotorfluss konstant ist, bieten sie bei niedrigen Drehzahlen eine einzigartige Drehmomentdichte, doch bei hohen Drehzahlen muss der Controller diesen konstanten Fluss kontinuierlich unterdrücken. Beim Asynchronmotor wird der Fluss über die Schlupffrequenz induziert; reduziert man den Magnetisierungsfluss, sinkt der Rotorfluss auf natürliche Weise, weshalb er im Bereich konstanter Leistung eine breitere und flachere Wirkungsgradkarte bietet. Der fremderregte Synchronmotor hingegen steuert den Rotorfluss über einen separaten Erregerstrom; da der Aktivbereich verkürzt werden kann, ist der Hochgeschwindigkeitswirkungsgrad der beste der drei; der Preis dafür sind die Kosten und die Komplexität, die Bürsten- oder Drehstromübertragungssysteme mit sich bringen.
Unterscheidung zwischen IPM und SPM
Permanentmagnetmotoren lassen sich ihrerseits weiter unterteilen. Während bei der SPM -Bauart (Oberflächenmagnet) die Magnete auf der Rotorenoberfläche montiert sind, bietet die IPM -Struktur (eingebettete Magnete), bei der die Magnete in den Rotorkörper eingelassen sind, einen besseren konstanten Leistungsbereich und ein kontrollierteres Feldschwächungsverhalten. Wenn ein breiter Drehzahlbereich angestrebt wird, fällt die Designwahl meist zugunsten von IPM aus; auf der Regelungsseite ist die getrennte Manipulation der d- und q-Achsenströme über den Inverter der Standardweg, um den Magnetfluss zu kompensieren. Unter der Basisdrehzahl kommt die Strategie des maximalen Drehmoments pro Strom (MTPA) zum Einsatz, bei tiefer Feldschwächung die Strategie des maximalen Drehmoments pro Spannung (MTPV); die Arbeitspunkte werden im Schnittpunkt der Spannungsgrenze-Ellipse mit dem Stromgrenze-Kreis bestimmt.
Was bedeutet das in echten Fahrzeugen?
Ein paar konkrete Beispiele verdeutlichen, wie sich die Physik auf die Straße auswirkt. Der EM57-Motor des Nissan Leaf arbeitet mit einer festen Übersetzung von 7,94:1 und geht ab etwa 56-72 km/h in die Feldschwächung über; je weiter er bei Geschwindigkeiten über 112 km/h in den Bereich der tiefen Feldschwächung fortschreitet, desto schneller steigt der Flussunterdrückungsstrom für jedes zusätzliche km/h an als die Leistung, die zum Rad gelangt. Der Tesla Model S mit Asynchronmotor hat einen Einzelgang-Antrieb mit einer Übersetzung von 9,73:1; der ausgewogenere Charakter des Asynchronmotors in diesem Bereich, kombiniert mit einer Karosserie mit niedrigem Luftwiderstandsbeiwert und einem großen Akku, macht die Autobahn-Strafe weniger spürbar.
Das vielleicht lehrreichste Beispiel ist der Chevrolet Volt. Das Voltec-Antriebssystem verfügt über zwei Maschinen (MG-A und MG-B), die über einen Planetenradsatz arbeiten; bei Geschwindigkeiten über etwa 112 km/h wechselt es den Antriebsmodus, die Drehzahl beider Motoren sinkt auf etwa die Hälfte, und so werden beide Motoren aus dem Bereich der tiefen Feldschwächung herausgeholt. Mit diesem Übergang werden 10-15 Prozent der Hochgeschwindigkeitsverluste zurückgewonnen. Die meisten heutigen Hersteller akzeptieren diesen Aufwand nicht: eine Einzelübersetzung plus Permanentmagnet- oder Asynchronmotor ist die dominierende Architektur, und der Verlust durch Feldschwächung wird als Preis für die Einfachheit gezahlt.
Die zwei Ursachen des Reichweitenverlusts bei hohen Geschwindigkeiten
Nur ein Teil des Reichweitenverlusts von Elektrofahrzeugen bei hohen Geschwindigkeiten stammt vom Motor. Der aerodynamische Widerstand skaliert mit der dritten Potenz der Geschwindigkeit: Für ein Fahrzeug mit einem Luftwiderstandsbeiwert von 0,29 und einer Stirnfläche von etwa 2,27 m² verlangt allein der Luftwiderstand bei 105 km/h grob 20 kW Leistung; die gesamte Fahrlast steigt in den Bereich von 23-25 kW. Der motorbedingte Wirkungsgradabfall kommt zu diesem Bild hinzu. Das heißt, ein Teil des erhöhten Verbrauchs bei hohen Geschwindigkeiten beruht physikalisch auf dem unvermeidlichen Widerstandskubikgesetz, ein anderer Teil auf den Verlusten im Bereich der Feldschwächung; die beiden zu verwechseln bedeutet, das Problem falsch zu diagnostizieren.
Risiken und Designgrenzen
Feldschwächung ist ein sicherer und routinemäßiger Betriebsmodus, solange sie innerhalb der Grenzen von Motor und Regler bleibt; allerdings bringt sie drei ernsthafte Einschränkungen mit sich. Die erste ist die thermische Belastung: das drehmomentfreie d-Achsen-Heizung erzeugt in den Wicklungen und der Leistungselektronik reine Kupferverluste; deshalb greifen Kühlkapazität und thermisches Derating ein. Die zweite ist bei permanenterregten Motoren die Entmagnetisierungsgefahr: ein zu hoher oder bei heißen Magneten applizierter starker negativer d-Achsen-Strom kann die Magnete dauerhaft schädigen; die Stromgrenzen werden entsprechend der Magnettemperatur festgelegt. Die dritte ist der Spannungssprung: geht bei hohen Drehzahlen die Kontrolle über den d-Achsen-Strom verloren, kann der vom Rotor weiterhin erzeugte Fluss einen Spannungsanstieg verursachen, der den Wert des DC-Busses übersteigt; insbesondere bei Batteriesystemen, die durch Entladen ausgetauscht werden, ist dies ein echter Fehlermodus.
Ohne Hardwareänderungen ist eine breitere Feldschwächung allein über die Reglersoftware oft möglich; die Voraussetzung ist, dass Stromgrenze und Kühlung ausreichend sind. Lässt sich die Batteriespannung nicht erhöhen, stehen dem Ingenieur klare Alternativen zur Verfügung: ein Motor mit höherer Nenndrehzahl oder anderer Wicklung, eine höhere DC-Busspannung (z. B. eine 800V-Architektur) oder ein Übersetzungsgetriebe mit anderer Übersetzung. Warum die Höchstgeschwindigkeit von Elektrofahrzeugen vergleichsweise niedrig ist, erklärt dieser Rahmen ebenfalls: die Höchstgeschwindigkeit wird durch die maximale Drehzahl des Motors und die Spannungsgrenze der Gegen-EMK bestimmt.
Kurze Antwort: Warum geht Leistung verloren?
Elektromotoren verlieren bei hohen Drehzahlen an Leistung, weil der Regler den magnetischen Fluss des Motors reduzieren muss, wenn die Gegen-EMK an die Spannungsgrenze stößt, die der Inverter bereitstellen kann; der sinkende Fluss erzeugt bei gleichem Strom weniger Drehmoment, und ein Teil des Strombudgets wird statt für Drehmoment für die Flussunterdrückung aufgewendet. Das Ergebnis ist ein mit der Geschwindigkeit etwa umgekehrt proportionaler Drehmomentabfall und bei tiefer Feldschwächung auch ein Schrumpfen der Leistung. Das ist kein Mangel, sondern der natürliche Preis, den ein System zahlt, das mit einem einzigen Gang von 0 bis zur Höchstgeschwindigkeit arbeiten kann; die Aufgabe des Konstrukteurs ist es, die Balance zu finden, die diesen Preis zwischen Drehmomentdichte und Hochlauf-Wirkungsgrad minimiert.
Quellen
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It