Perché i motori elettrici perdono potenza agli alti regimi?
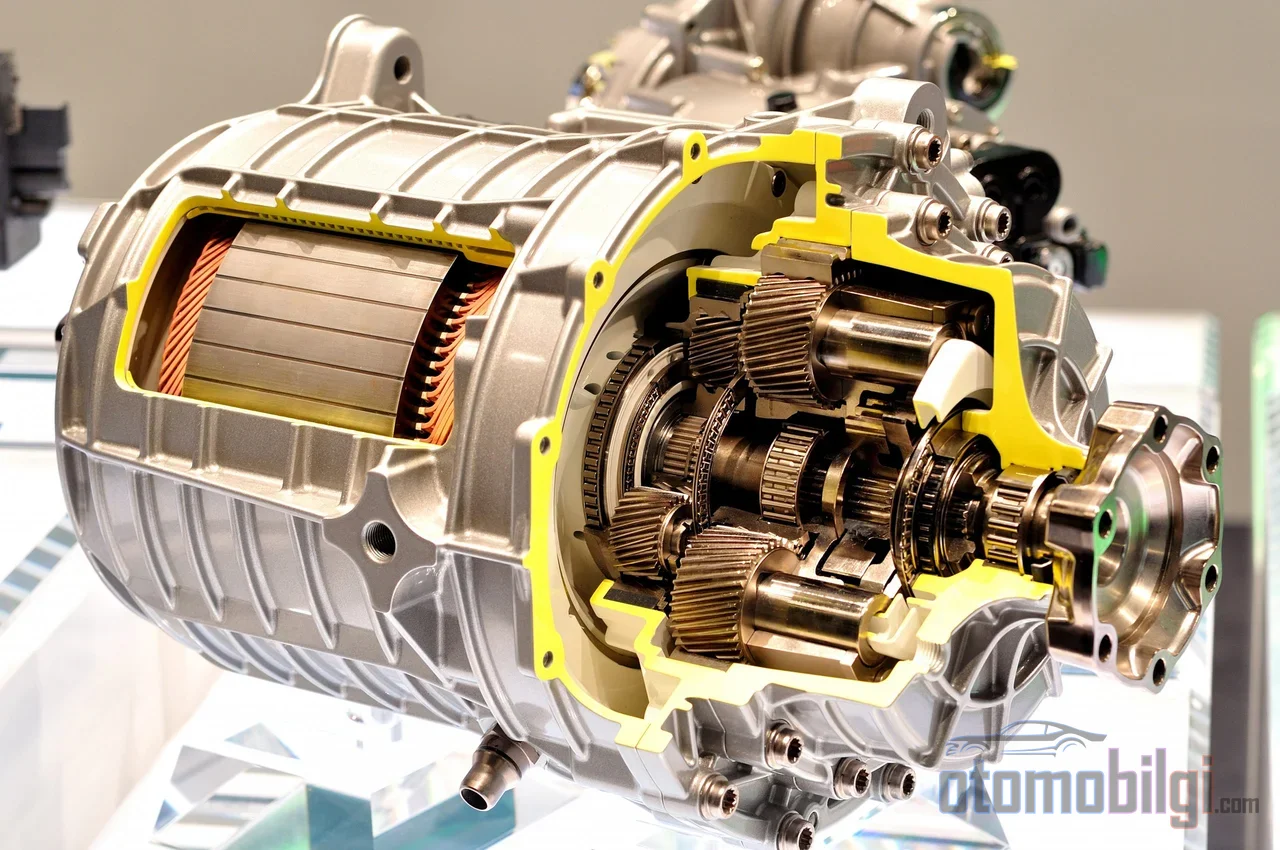
Chiunque osservi la curva di accelerazione di un'automobile elettrica si trova davanti allo stesso quadro sorprendente: il motore eroga la coppia massima già ai bassi regimi, la curva di potenza sale rapidamente e, da un certo punto in poi, la coppia inizia a calare bruscamente. In un motore a combustione interna entra in gioco la marcia, mentre il motore elettrico continua a girare con un unico rapporto. Ma perché lo stesso motore, collegato alla stessa batteria e con il pedale dell'acceleratore premuto a fondo, produce progressivamente meno potenza agli alti regimi? La risposta non è un guasto né un limite software, è pura fisica elettromagnetica: mentre gira, il motore genera al proprio interno una tensione e, quando questa tensione raggiunge il limite delle risorse a disposizione dell'inverter, il sistema è costretto a rinunciare a coppia per comprare velocità. In questa pagina spieghiamo passo dopo passo il meccanismo di questo scambio, cioè la regione di indebolimento di campo.
Forza controelettromotrice: il nemico prodotto dal motore stesso
Ogni motore elettrico rotante genera una tensione che si oppone alla tensione che lo alimenta: la forza elettromotrice inversa, in breve la controelettromotrice. Questa tensione aumenta in proporzione diretta al regime di rotazione e viene moltiplicata per il flusso magnetico del motore. Ai bassi regimi non ci sono problemi: l'inverter converte la tensione del bus DC della batteria nella tensione di fase necessaria al motore con un metodo adeguato e indirizza la corrente senza difficoltà.
Il problema inizia nel momento in cui il motore raggiunge la velocità di base. La velocità di base è il regime di rotazione al quale la controelettromotrice raggiunge la tensione massima che il controller può ricavare dal bus DC. Con la modulazione lineare, la massima tensione di fase che l'inverter può applicare al motore è pari approssimativamente alla tensione del bus DC divisa per radice di tre; raggiunto questo punto, all'inverter non resta più margine di tensione da distribuire tra le fasi. Per imporre corrente agli avvolgimenti, la tensione applicata deve superare la controelettromotrice; man mano che il margine si avvicina a zero, il controller non riesce più a indirizzare la corrente e l'aumento di velocità si scontra con un limite naturale.
A questo punto il controller ha due opzioni: o blocca il regime alla velocità di base, oppure riduce il flusso per rallentare la crescita della controelettromotrice. La seconda strada è proprio la tecnica nota come indebolimento di campo.
Come funziona l'indebolimento di campo e perché riduce la coppia?
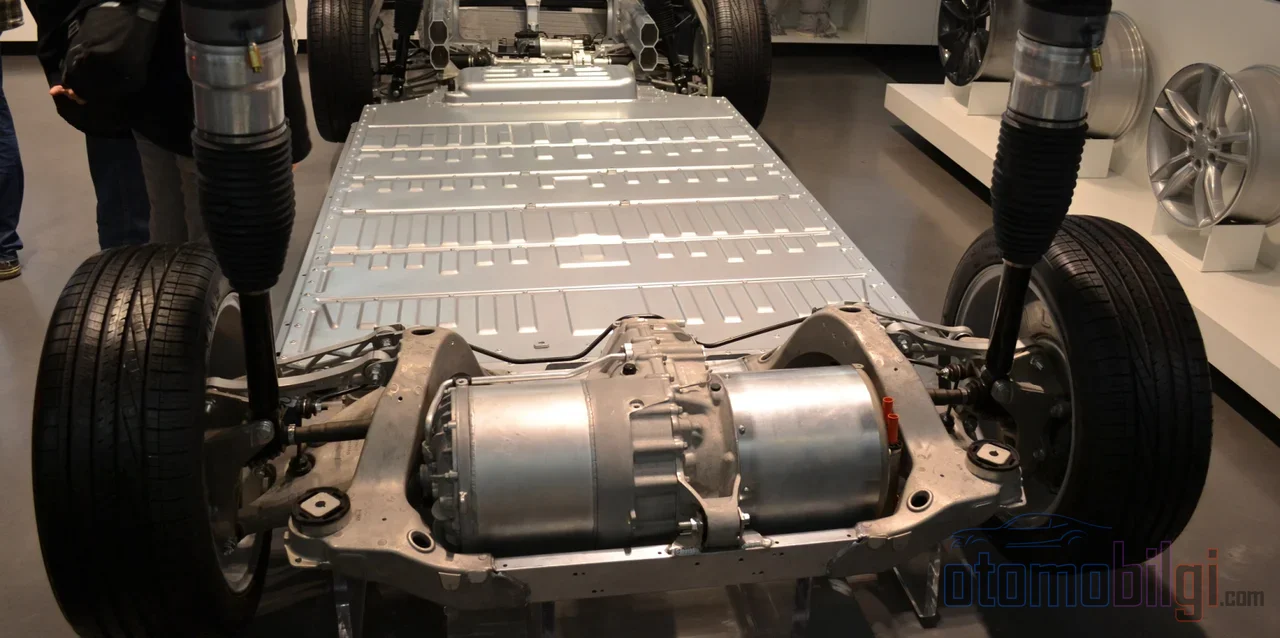
La logica dell'indebolimento di campo è semplice: poiché la controelettromotrice è proporzionale sia al flusso sia al regime, se si riduce il flusso mentre il regime aumenta la tensione resta costante e il motore può girare più velocemente. Nei motori sincroni a magneti permanenti questo si ottiene iniettando negli avvolgimenti una corrente negativa sull'asse d; questa corrente contrasta parzialmente il flusso magnetico costante del rotore e riduce il flusso effettivo.
Il prezzo, però, è inevitabile. La coppia è il prodotto del flusso per la corrente che genera coppia; se si dimezza il flusso, con la stessa corrente si ottiene metà coppia. Inoltre la corrente dello statore è limitata dal limite di corrente dell'inverter e una parte di questo budget viene ora spesa per sopprimere il flusso magnetico invece che per produrre coppia. Nell'indebolimento di campo profondo, avvicinandosi ai regimi massimi, tutta la corrente va nell'indebolimento del campo e la coppia si avvicina a zero; anche la potenza crolla in proporzione inversa al quadrato della velocità. Questo è un compromesso deliberato fatto dal controllore del motore tra velocità e coppia, non una perdita di capacità.
In evidenza
- In un tipico motore di trazione automobilistico la velocità di base si trova nell'intervallo 2.500-3.500 rpm e il regime massimo nell'intervallo 10.000-12.000 rpm.
- Alle velocità autostradali il motore gira generalmente intorno ai 6.000-8.000 rpm, quindi si trova all'interno della zona di indebolimento di campo.
- Dalla velocità di base alla velocità massima, l'efficienza del motore e dell'inverter può scendere di 5-15 punti.
- Per i veicoli elettrici passeggeri l'obiettivo del rapporto velocità/potenza costante è di circa 4:1 a 5:1.
Come si divide la curva di potenza in tre zone?
La prestazione di un motore elettrico si divide in tre zone caratteristiche sull'asse dei giri, e in ciascuna valgono regole fisiche diverse.
- Zona di coppia costante (sotto la velocità di base): Il rapporto tensione-giri viene mantenuto costante, il flusso resta costante e il motore produce la coppia massima. La potenza aumenta linearmente in proporzione diretta ai giri.
- Zona di potenza costante (indebolimento di campo): Il flusso scende approssimativamente in proporzione inversa ai giri, e la coppia diminuisce allo stesso ritmo; la loro prodotto, la potenza, resta approssimativamente costante. Tuttavia, questa costanza non è perfetta perché le perdite aumentano.
- Indebolimento di campo profondo: Avvicinandosi al regime massimo, il flusso e la coppia scendono a livelli molto bassi; anche la potenza inizia a diminuire in proporzione inversa al quadrato della velocità.
Perché l'efficienza scende al di sopra della velocità di base? Perché serve una corrente più elevata per produrre la stessa coppia: una maggiore perdita nel rame, maggiori perdite di commutazione e trasmissione significano meno potenza meccanica per ampere. Ad esempio, in un motore di trazione da 80 kW la velocità di base si trova generalmente nella fascia 2.500-3.500 rpm, mentre il regime massimo raggiunge 10.000-12.000 rpm; la perdita di efficienza tra i due punti può arrivare a 5-15 punti. Alle velocità autostradali, in un veicolo con trasmissione a riduzione singola, il motore tipicamente gira a 6.000-8.000 rpm; cioè la guida autostradale è un lavoro svolto in gran parte nella zona di indebolimento di campo.
Come si comportano i tipi di motore in questa zona?
Il prezzo dell'indebolimento di campo non si paga nella stessa misura per ogni tipo di motore. Le tre principali tecnologie di motori di trazione si differenziano in modo marcato in questa zona.
| Tipo di motore | Capacità di indebolimento di campo | Efficienza di picco | Efficienza ad alta velocità | Nota |
|---|---|---|---|---|
| Magneti permanenti (PM) | Limitata | 95-97% | Bassa | Il flusso magnetico è costante e va superato |
| Asincrono | Buona | 94-96% | Meglio | Il flusso è controllato naturalmente con la frequenza di scorrimento |
| Sincrono eccitato (rotore avvolto) | Eccellente | 94-96% | La migliore | Il flusso viene ridotto attivamente con la corrente di eccitazione |
La forza dei motori a magneti permanenti è anche la loro debolezza: poiché il flusso del rotore è costante, offrono una densità di coppia impareggiabile a bassi regimi, ma ad alti regimi il controllore è costretto a sopprimere continuamente questo flusso costante. Nel motore asincrono il flusso è indotto attraverso la frequenza di scorrimento; quando si riduce il flusso magnetizzante, il flusso del rotore scende naturalmente, motivo per cui offre una mappa di efficienza più ampia e più piatta nella zona di potenza costante. Il motore sincrono eccitato invece gestisce il flusso del rotore con una corrente di eccitazione separata; può ridurre attivamente il campo, quindi l'efficienza alle alte velocità è la migliore dei tre; il prezzo è il costo e la complessità apportati dai sistemi a spazzole o ad eccitazione rotante.
Distinzione tra IPM e SPM
I motori a magneti permanenti si suddividono a loro volta in categorie. Al contrario del progetto SPM (magneti a superficie), in cui i magneti sono montati sulla superficie del rotore, la struttura IPM (magneti interni), in cui i magneti sono incorporati nel corpo del rotore, offre un intervallo di potenza costante migliore e un comportamento di indebolimento di campo più controllabile. Quando si punta a un ampio intervallo di velocità, la scelta di progetto è per lo più a favore dell'IPM; sul lato del controllo, la manipolazione separata delle correnti sugli assi d e q tramite l'inverter è il metodo standard per compensare il flusso magnetico. Sotto la velocità di base entra in gioco la strategia della coppia massima per ampere (MTPA), mentre nell'indebolimento di campo profondo si attiva la strategia della coppia massima per volt (MTPV); i punti di lavoro sono determinati dall'intersezione tra l'ellisse del limite di tensione e il cerchio del limite di corrente.
Cosa significa tutto ciò nelle auto reali?
Alcuni esempi concreti chiariscono come la fisica si riflette sulla strada. Il motore EM57 della Nissan Leaf funziona con una riduzione fissa di 7,94:1 ed entra nell'indebolimento di campo al di sopra di velocità di circa 56-72 km/h; mentre procede nella zona di indebolimento di campo profondo oltre i 112 km/h, per ogni km/h aggiuntivo la corrente di soppressione del flusso aumenta più rapidamente della potenza inviata alla ruota. La Tesla Model S con motore asincrono ha una trasmissione a riduzione singola di 9,73:1; il carattere più equilibrato del motore asincrono in questa zona, unito alla carrozzeria con basso coefficiente di resistenza e alla batteria di grandi dimensioni, rende meno percepibile la "penalità autostradale".
L'esempio più istruttivo è forse la Chevrolet Volt. Il sistema di trasmissione Voltec dispone di due macchine (MG-A e MG-B) che funzionano attraverso un gruppo di ingranaggi planetari; oltre i 112 km/h circa cambia la modalità di trasmissione, il regime di entrambi i motori scende pressoché alla metà e così entrambi i motori vengono estratti dalla zona di indebolimento di campo profondo. Con questa transizione viene recuperato il 10-15% delle perdite alle alte velocità. La maggior parte dei costruttori di oggi non accetta questa complicazione: un'unica riduzione più un motore a magneti permanenti o asincrono è l'architettura dominante, e la perdita da indebolimento di campo si paga come prezzo della semplicità.
Le due fonti della perdita di autonomia alle alte velocità
Solo una parte della perdita di autonomia alle alte velocità delle auto elettriche proviene dal motore. La resistenza aerodinamica scala con il cubo della velocità: per un veicolo con coefficiente di resistenza di 0,29 e superficie frontale di circa 2,27 m², alla velocità di 105 km/h la sola resistenza dell'aria richiede all'incirca 20 kW di potenza; il carico totale sulla strada sale a un intervallo di 23-25 kW. Il calo di efficienza dovuto al motore si aggiunge a questo quadro. Dunque una parte dell'aumento dei consumi alle alte velocità deriva fisicamente dall'inevitabile legge del cubo della resistenza, e un'altra parte dalle perdite nella zona di indebolimento di campo; confondere le due cose significa diagnosticare male il problema.
Rischi e limiti di progetto
L'indebolimento di campo è una modalità di funzionamento sicura e di routine, purché si resti entro i limiti del motore e dell'inverter; tuttavia comporta tre limiti seri. Il primo è il carico termico: la corrente dell'asse d, che non produce coppia, scalda gli avvolgimenti e lo stadio di potenza come pura perdita di rame; per questo entrano in gioco la capacità di raffreddamento e il derating termico. Il secondo è il rischio di demagnetizzazione nei motori a magneti permanenti: una forte corrente negativa sull'asse d, applicata a valori molto alti o con i magneti caldi, può causare danni permanenti ai magneti; i limiti di corrente vengono posizionati in base alla temperatura dei magneti. Il terzo è il sovratensione: se ad alto regime si perde il controllo della corrente dell'asse d, il flusso ancora generato dal rotore può creare un aumento di tensione che supera il valore del bus DC; nei sistemi batteria modificati scaricando il bus si tratta di una vera modalità di guasto.
Senza modifiche hardware, un uso più ampio dell'indebolimento di campo solo tramite il software dell'inverter è spesso possibile; la condizione è che il limite di corrente e il raffreddamento siano sufficienti. Se la tensione della batteria non può essere aumentata, le alternative a disposizione dell'ingegnere sono chiare: un motore con regime nominale più elevato o con avvolgimenti diversi, una tensione di bus DC più alta (per esempio un'architettura 800V) o una trasmissione con rapporti differenti. Questo quadro spiega anche perché la velocità massima dei veicoli elettrici è relativamente bassa: la velocità massima è definita dal regime massimo del motore e dal limite di tensione della forza controelettromotrice.
Risposta breve: Perché la potenza si perde?
I motori elettrici perdono potenza ad alto regime perché, quando la forza controelettromotrice raggiunge il limite di tensione che l'inverter può fornire, l'inverter è costretto a ridurre il flusso magnetico del motore; il flusso ridotto produce meno coppia a parità di corrente e una parte del budget di corrente viene spesa per sopprimere il flusso invece che per la coppia. Il risultato è un calo della coppia approssimativamente inversamente proporzionale alla velocità e, con un indebolimento di campo profondo, anche un'ererosione della potenza. Non si tratta di un difetto, ma del prezzo naturale pagato da un sistema in grado di funzionare con un solo rapporto da 0 alla velocità massima; il compito del progettista è trovare l'equilibrio tra densità di coppia ed efficienza alle alte velocità che minimizzi questo prezzo.
Fonti
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It