전기 모터는 고속 회전에서 왜 출력을 잃어버릴까?
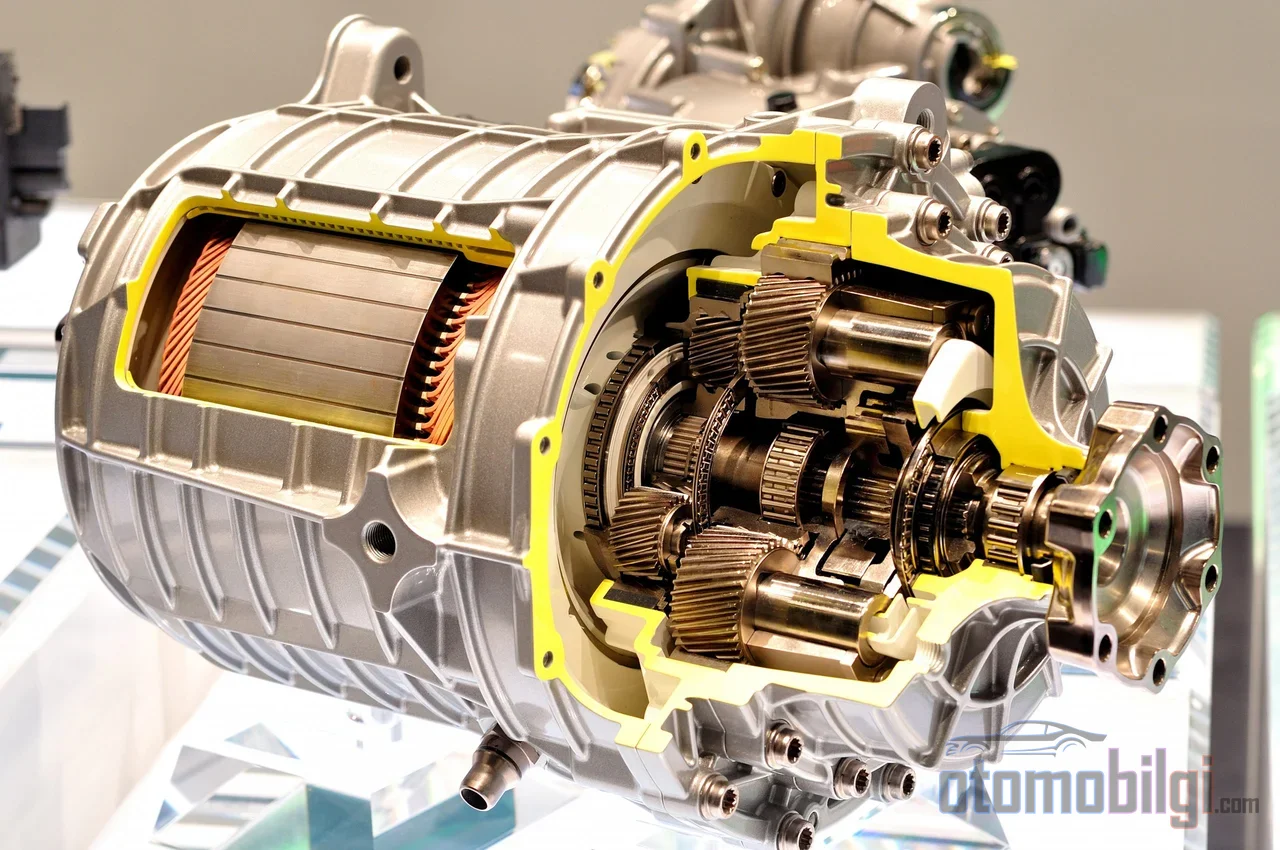
전기차의 가속 그래프를 들여다보는 사람이라면 누구나 같은 놀라운 그림과 마주하게 됩니다: 모터는 저속 회전에서 최대 토크를 발휘하고, 출력 곡선은 빠르게 상승하다가 일정 지점을 넘으면 토크가 급격히 떨어지기 시작합니다. 내연기관 엔진에서는 기어 단계가 개입하지만, 전기 모터는 단일 기어로 계속 회전합니다. 그런데 왜 같은 모터가, 같은 배터리에 연결되어 있고 액셀을 끝까지 밟고 있는데도 고속 회전에서 점점 더 적은 출력을 생산하는 걸까요? 답은 고장이나 소프트웨어 제한이 아니라 바로 전자기 물리학입니다: 모터가 회전하면서 자기 자신 안에 전압을 만들어내고, 이 전압이 인버터가 가진 자원과 맞닿을 때 시스템은 속도를 사기 위해 토크를 포기해야만 합니다. 이 페이지에서는 이 트레이드오프, 즉 약계자(필드 위크닝) 영역의 메커니즘을 단계별로 설명합니다.
역기전력(Back EMF): 모터가 스스로 만들어내는 적
회전하는 모든 전기 모터는 자신을 공급하는 전압에 맞서는 전압을 생성합니다: 바로 역기전력, 줄여서 역 EMF입니다. 이 전압은 회전수에 정비례하여 상승하며 모터의 자속과 곱해집니다. 저속 회전에서는 문제가 없습니다; 인버터는 배터리의 DC 링크 전압을 적절한 방식으로 모터에 필요한 상 전압으로 변환하고 전류를 원활하게 보낼 수 있습니다.
문제는 모터가 기저 속도(base speed)에 도달하는 순간 시작됩니다. 기저 속도란 역 EMF가 컨트롤러가 DC 링크에서 공급할 수 있는 최대 전압에 도달하는 회전수를 말합니다. 선형 변조 방식에서 인버터가 모터에 인가할 수 있는 최대 상 전압은 대략 DC 링크 전압을 루트 3으로 나눈 값과 같습니다; 이 지점에 이르면 인버터는 상 사이에서 조절할 전압 여유를 더 이상 갖지 못합니다. 권선에 전류를 밀어 넣기 위해 인가하는 전압은 역 EMF를 넘어서야 합니다; 여유가 0에 가까워질수록 컨트롤러는 전류를 보낼 수 없게 되고, 속도 상승은 자연스러운 한계에 걸립니다.
이 시점에서 컨트롤러에게는 두 가지 선택지가 있습니다: 회전수를 기저 속도에서 고정하거나, 자속을 줄여서 역 EMF의 증가를 늦추는 것입니다. 두 번째 방법이 바로 약계자(field weakening)로 알려진 기법 그 자체입니다.
약계자는 어떻게 작동하고 왜 토크를 떨어뜨릴까?
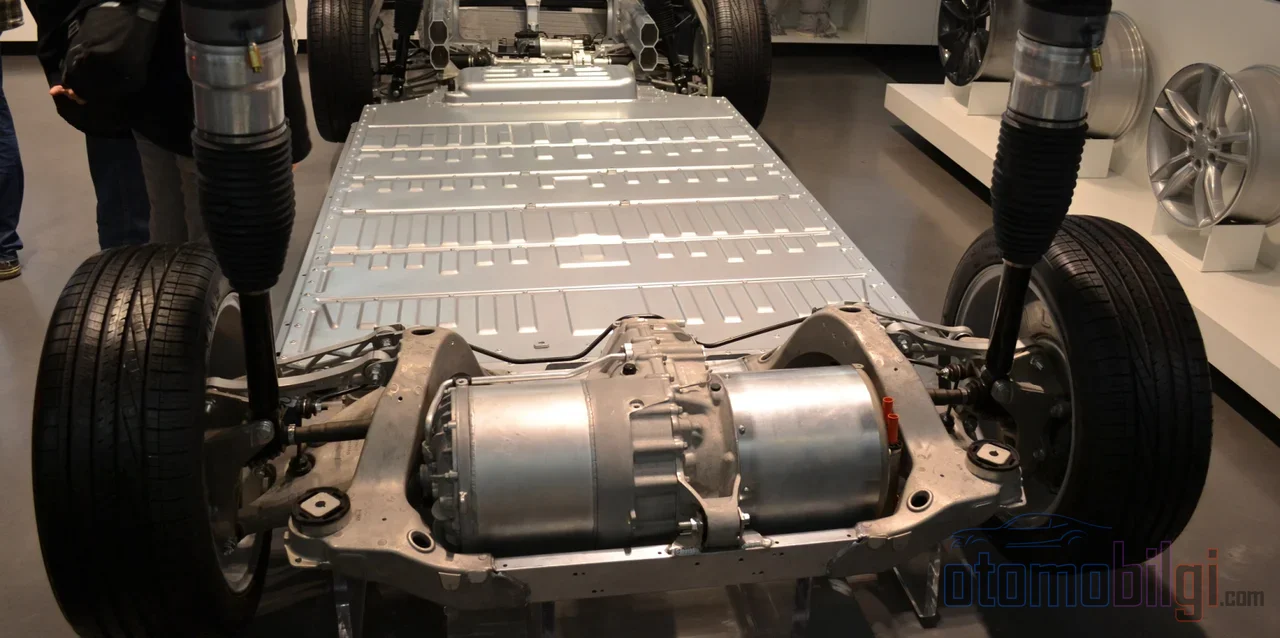
약계자의 논리는 간단합니다: 역 EMF가 자속과 회전수에 모두 비례하므로, 회전수가 올라갈 때 자속을 줄이면 전압은 일정하게 유지되고 모터는 더 빠르게 회전할 수 있습니다. 영구자석 동기 모터에서는 권선에 음의 d축 전류를 주입하는 방식으로 이루어집니다; 이 전류는 로터의 고정 자석 자속을 일부 상쇄하고 유효 자속을 낮춥니다.
대가는 피할 수 없습니다. 토크는 자속과 토크를 만들어내는 전류의 곱입니다; 자속을 절반으로 줄이면 같은 전류로 절반의 토크를 얻습니다. 게다가 스테이터 전류는 인버터의 전류 한계로 제한되며, 이 예산의 일부는 이제 토크 생산 대신 자석 자속을 누르는 데 소모됩니다. 깊은 약계자 영역에서는 최고 회전수에 가까워질수록 모든 전류가 자속 약화에 쓰이고 토크는 0에 가까워집니다; 출력조차 속도의 제곱에 반비례하는 형태로 무너져 내립니다. 이것은 모터 컨트롤러가 속도와 토크 사이에서 의도적으로 수행하는 절충안이며, 능력의 상실이 아닙니다.
주요 특징
- 일반적인 자동차 트랙션 모터의 기준 속도는 2,500-3,500 rpm, 최대 회전수는 10,000-12,000 rpm 범위입니다.
- 고속도로 주행 속도에서 모터는 일반적으로 6,000-8,000 rpm 부근에서 회전하며, 즉 자속 약화 영역 안에 있습니다.
- 기준 속도부터 최대 속도까지 모터와 인버터의 효율은 5-15포인트 까지 떨어질 수 있습니다.
- 승용 전기차의 경우 정출력 속도 비율 목표는 약 4:1에서 5:1입니다.
출력 곡선은 어떻게 세 영역으로 나뉘는가?
전기 모터의 성능은 회전수 축을 따라 세 가지 특성 영역으로 나뉘며, 각 영역마다 서로 다른 물리 법칙이 적용됩니다.
- 정토크 영역(기준 속도 이하): 전압-속도 비율이 일정하게 유지되고, 자속은 일정하며, 모터는 최대 토크를 생성합니다. 출력은 속도에 정비례하여 선형적으로 증가합니다.
- 정출력 영역(자속 약화): 자속은 대략 속도에 반비례하여 감소하고, 토크도 같은 비율로 줄어듭니다; 그 곱인 출력은 대략 일정하게 유지됩니다. 그러나 손실이 증가하기 때문에 이러한 일정함은 완벽하지 않습니다.
- 심층 자속 약화: 최대 회전수에 가까워질수록 자속과 토크는 매우 낮은 수준으로 내려가며; 출력도 속도의 제곱에 반비례하여 감소하기 시작합니다.
기준 속도 이상에서 효율은 왜 떨어지는가? 동일한 토크를 생성하기 위해 더 높은 전류가 필요하기 때문입니다: 증가한 구리 손실, 증가한 스위칭 및 전송 손실은 암페어당 더 적은 기계적 출력을 의미합니다. 예를 들어 80 kW 트랙션 모터에서 기준 속도는 일반적으로 2,500-3,500 rpm 범위에 있는 반면, 최대 회전수는 10,000-12,000 rpm까지 확장됩니다; 두 지점 사이의 효율 손실은 5-15포인트에 이를 수 있습니다. 고속도로 속도에서 단일 감속 기어를 사용하는 차량의 모터는 일반적으로 6,000-8,000 rpm에서 회전합니다; 즉, 고속도로 주행은 상당 부분 자속 약화 영역에서 이루어지는 작업입니다.
모터 유형은 이 영역에서 어떻게 동작하는가?
자속 약화의 대가는 모터 유형마다 같은 정도로 치러지지 않습니다. 세 가지 주요 트랙션 모터 기술은 이 영역에서 뚜렷이 차별화됩니다.
| 모터 유형 | 자속 약화 능력 | 최대 효율 | 고속 효율 | 비고 |
|---|---|---|---|---|
| 영구자석(PM) | 제한적 | 95-97% | 낮음 | 자석 자속이 고정되어 있어 이를 극복해야 함 |
| 유도(비동기) | 양호 | 94-96% | 더 나음 | 미끄럼 주파수로 자속이 자연스럽게 제어됨 |
| 권권 동기(권선 회전자) | 탁월함 | 94-96% | 최고 | 자속이 계자 전류로 능동적으로 감소됨 |
영구자석 모터의 강점은 동시에 약점이기도 합니다: 회전자 자속이 고정되어 있어 저속에서는 독보적인 토크 밀도를 제공하지만, 고속에서는 컨트롤러가 이 고정 자속을 지속적으로 억제해야 합니다. 유도 모터에서는 자속이 미끄럼 주파수를 통해 유도됩니다; 자기화 자속을 줄이면 회전자 자속이 자연스럽게 낮아지므로, 정출력 영역에서 더 넓고 평탄한 효율 맵을 제공합니다. 권권 동기 모터는 회전자 자속을 별도의 계자 전류로 관리합니다; 영역을 능동적으로 줄일 수 있기 때문에 고속 효율은 셋 중 가장 뛰어나며, 그 대가는 브러시나 회전 여자 시스템이 가져오는 비용과 복잡성입니다.
IPM과 SPM의 구분
영구자석 모터는 그 내부에서도 다시 나뉩니다. 자석이 로터 표면에 장착되는 SPM (표면 부착 자석) 설계와 달리, 자석이 로터 몸체 내부에 매립되는 IPM (내장 자석) 구조는 더 나은 정출력 범위와 더 제어 가능한 약자 자속 동작을 제공합니다. 넓은 속도 범위를 목표로 할 때 설계 선택은 대부분 IPM 쪽에 있습니다; 제어 측면에서는 d축과 q축 전류를 인버터를 통해 개별적으로 조작하는 것이 자석 자속을 상쇄하는 표준적인 방법입니다. 기저 속도 이하에서는 전류당 최대 토크(MTPA), 깊은 약자 자속 영역에서는 전압당 최대 토크(MTPV) 전략이 적용됩니다; 동작점은 전압 한계 타원과 전류 한계 원의 교차점에서 결정됩니다.
실제 차량에서 이것은 무엇을 의미할까요?
몇 가지 구체적인 예가 물리 법칙이 도로에 어떻게 반영되는지 명확히 보여줍니다. 닛산 리프(Nissan Leaf) 의 EM57 모터는 7.94:1의 고정 감속비로 작동하며 약 56-72 km/s 이상의 속도에서 약자 자속 영역에 진입합니다; 112 km/s 이상의 속도에서 깊은 약자 자속 영역으로 나아갈수록, 추가로 1 km/s 빨라질 때마다 자속 억제 전류는 바퀴로 가는 출력보다 더 빠르게 증가합니다. 유도전동기를 사용하는 테슬라 모델 S(Tesla Model S)는 9.73:1의 단일 감속 기어를 갖추고 있습니다; 유전동기 모터가 이 영역에서 보이는 더 균형 잡힌 특성은 낮은 공기저항 계수의 차체와 큰 배터리와 결합할 때 고속 주행의 페널티가 덜 느껴집니다.
가장 교육적인 예는 아마도 쉐보레 볼트(Chevrolet Volt)일 것입니다. 볼텍(Voltec) 구동 시스템은 유성 기어 세트를 통해 작동하는 두 개의 모터(MG-A와 MG-B)를 갖추고 있습니다; 약 112 km/s 이상의 속도에서 구동 모드를 전환하며, 두 모터의 회전수가 거의 절반으로 떨어져 두 모터 모두 깊은 약자 자속 영역에서 벗어나게 됩니다. 이 전환으로 고속 손실의 10-15%를 회수할 수 있습니다. 오늘날 대부분의 제조사는 이러한 복잡성을 받아들이지 않습니다: 단일 감속 기어에 영구자석 모터 또는 유전동기 모터를 조합한 것이 지배적인 아키텍처이며, 약자 자속 손실은 단순성의 대가로 지불됩니다.
고속 주행 시 주행거리 감소의 두 가지 원인
전기차가 고속에서 주행거리를 잃는 것은 오직 일부만이 모터에서 비롯됩니다. 공기역학적 저항은 속도의 세제곱에 비례하여 증가합니다: 공기저항 계수 0.29이고 전면 면적이 약 2.27 m²인 차량의 경우 105 km/s 속도에서 공기저항만으로도 대략 20 kW의 출력이 필요합니다; 총 주행 부하는 23-25 kW 범위에 이릅니다. 모터에서 비롯된 효율 저하가 이 그림 위에 추가됩니다. 즉, 고속에서 소비 전력 증가의 일부는 물리적으로 피할 수 없는 저항의 세제곱 법칙에서, 일부는 약자 자속 영역의 손실에서 비롯됩니다; 이 둘을 혼동하는 것은 문제를 잘못 진단하는 것입니다.
위험 요소와 설계 한계
영약 감쇠(field weakening)는 모터와 컨트롤러의 한계 내에서 유지되는 한 안전하고 일상적인 운전 모드입니다. 하지만 세 가지 중대한 한계를 안고 있습니다. 첫째는 열 부담입니다. 토크를 만들지 않는 d축 전류는 순수한 구리 손실로 권선과 전력단을 가열합니다. 따라서 냉각 능력과 열 감률(derating)이 작용합니다. 둘째, 영구자석 모터에서는 탈자 위험입니다. 너무 크거나 자석이 뜨거운 상태에서 인가되는 강한 음의 d축 전류는 자석에 영구적인 손상을 남길 수 있습니다. 전류 한계는 자석 온도에 따라 설정됩니다. 셋째는 전압 서지입니다. 고 회전에서 d축 전류 제어를 잃으면 로터가 여전히 만들어내는 자속이 DC 버스 전압을 넘어서는 전압 상승을 일으킬 수 있습니다. 특히 버스를 방전한 채 교체된 배터리 시스템에서는 이것이 실제 고장 모드입니다.
하드웨어 변경 없이 컨트롤러 소프트웨어만으로 더 넓은 영역의 영약 감쇠를 사용하는 것은 대개 가능합니다. 조건은 전류 한계와 냉각이 충분하다는 것입니다. 배터리 전압을 올릴 수 없다면 엔지니어가 선택할 수 있는 대안은 분명합니다. 더 높은 정격 회전수나 다른 권선 사양의 모터, 더 높은 DC 버스 전압(예: 800V 아키텍처), 또는 다른 기어비의 변속기. 전기차의 최고 속도가 상대적으로 낮은 이유도 이 틀에서 설명됩니다. 최고 속도는 모터의 최대 회전수와 역기전력의 전압 한계로 정의됩니다.
짧은 답변: 출력은 왜 줄어들까요?
전기 모터는 고 회전에서 출력을 잃는데, 이는 역기전력이 인버터가 제공할 수 있는 전압 한계에 도달하면 컨트롤러가 모터의 자속을 줄일 수밖에 없기 때문입니다. 자속이 줄어들면 같은 전류로 더 적은 토크가 만들어지고, 전류 예산의 일부가 토크 대신 자속을 누르는 데 소모됩니다. 그 결과 토크는 속도에 거의 반비례해 떨어지고, 깊은 영약 감쇠 영역에서는 출력마저 줄어듭니다. 이것은 결함이 아니라, 단일 기어로 0부터 최고 속도까지 작동할 수 있는 시스템이 지불하는 자연스러운 대가입니다. 설계자의 일은 토크 밀도와 고속 효율 사이에서 이 대가를 최소화하는 균형을 잡는 것입니다.
출처
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It