Mengapa Motor Listrik Kehilangan Tenaga pada Putaran Tinggi?
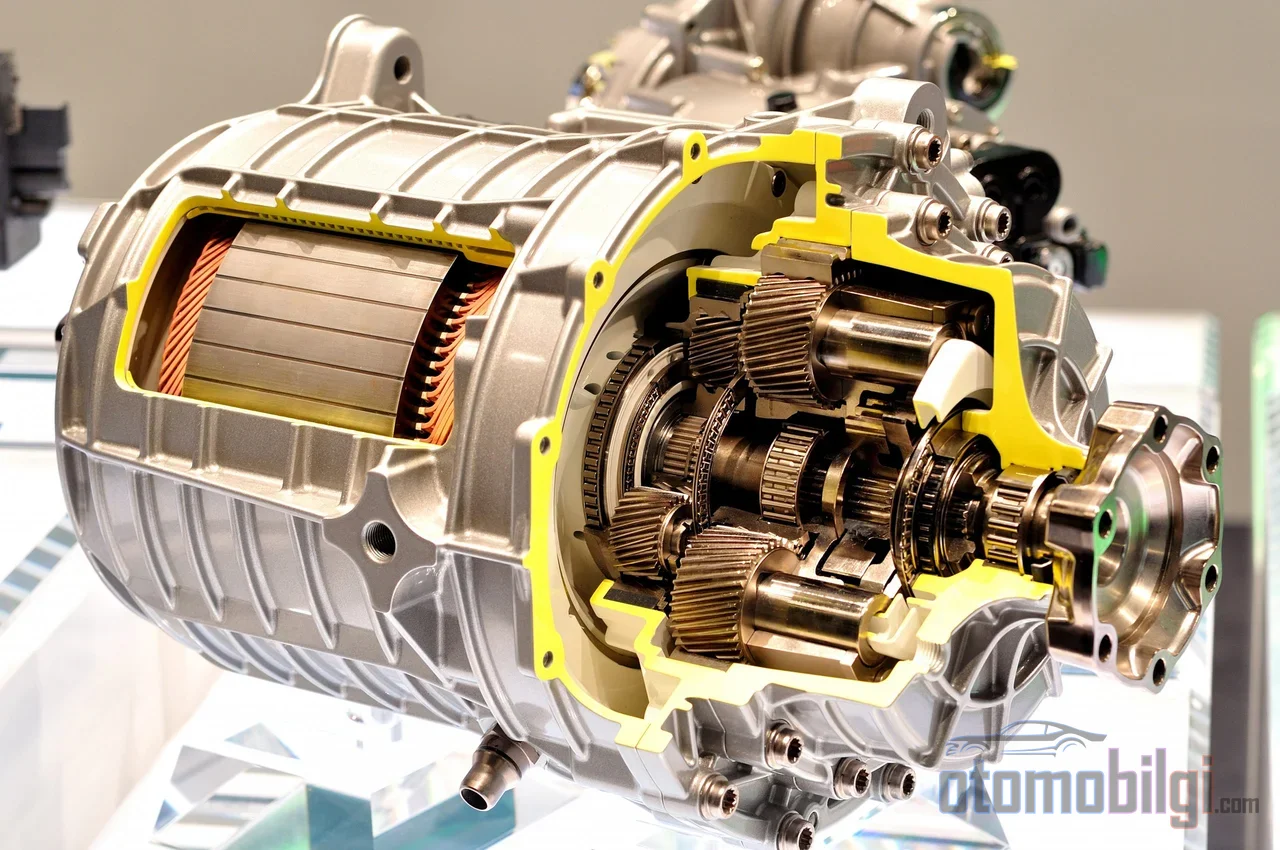
Siapa pun yang melihat grafik akselerasi mobil listrik akan dihadapi dengan pemanduan yang sama mengejutkan: motor memberikan torsi penuhnya pada putaran rendah, kurva daya naik dengan cepat, dan setelah satu titik tertentu torsi mulai turun dengan tajam. Pada mesin pembakaran dalam, gigi transmisi berperan, tetapi motor listrik terus berputar hanya dengan satu gigi. Lalu mengapa motor yang sama, saat terhubung ke baterai yang sama dan pedal gas ditekan penuh, menghasilkan daya yang semakin berkurang pada putaran tinggi? Jawabannya bukanlah kerusakan atau batasan perangkat lunak, melainkan fisika elektromagnetik itu sendiri: saat motor berputar, ia menghasilkan tegangan di dalam dirinya sendiri, dan ketika tegangan ini mencapai batas sumber daya yang dimiliki inverter, sistem harus mengorbankan torsi untuk membeli kecepatan. Di halaman ini kita mengupas mekanisme trade-off ini, yaitu wilayah pelemahan medan, langkah demi langkah.
EMK Balik: Musuh yang Diproduksi Sendiri oleh Motor
Setiap motor listrik yang berputar menghasilkan tegangan yang melawan tegangan yang menyuplainya: gaya elektromotif balik, atau disingkat EMK balik. Tegangan ini naik sebanding dengan putaran dan dikalikan dengan fluks magnetik motor. Pada putaran rendah tidak ada masalah; inverter mengonversi tegangan bus DC baterai menjadi tegangan fasa yang dibutuhkan motor dengan metode yang tepat, dan arus dialirkan dengan mudah.
Masalah mulai muncul begitu motor mencapai kecepatan dasar. Kecepatan dasar adalah putaran ketika EMK balik mencapai tegangan maksimum yang dapat disuplai pengendali dari bus DC. Pada modulasi linear, tegangan fasa tertinggi yang dapat diterapkan inverter ke motor kira-kira sama dengan tegangan bus DC dibagi akar tiga; ketika mencapai titik ini, inverter tidak lagi memiliki sisa tegangan untuk dimainkan di antara fasa-fasanya. Tegangan yang diterapkan untuk memaksakan arus ke gulungan harus melampaui EMK balik; karena margin mendekati nol, pengendali menjadi tidak mampu mengarahkan arus dan kenaikan kecepatan terbentur pada batas alami.
Pada titik ini pengendali memiliki dua pilihan: menahan putaran pada kecepatan dasar, atau memperlambat pertumbuhan EMK balik dengan mengurangi fluks. Jalan kedua inilah teknik yang dikenal sebagai pelemahan medan.
Bagaimana Pelemahan Medan Bekerja dan Mengapa Menurunkan Torsi?
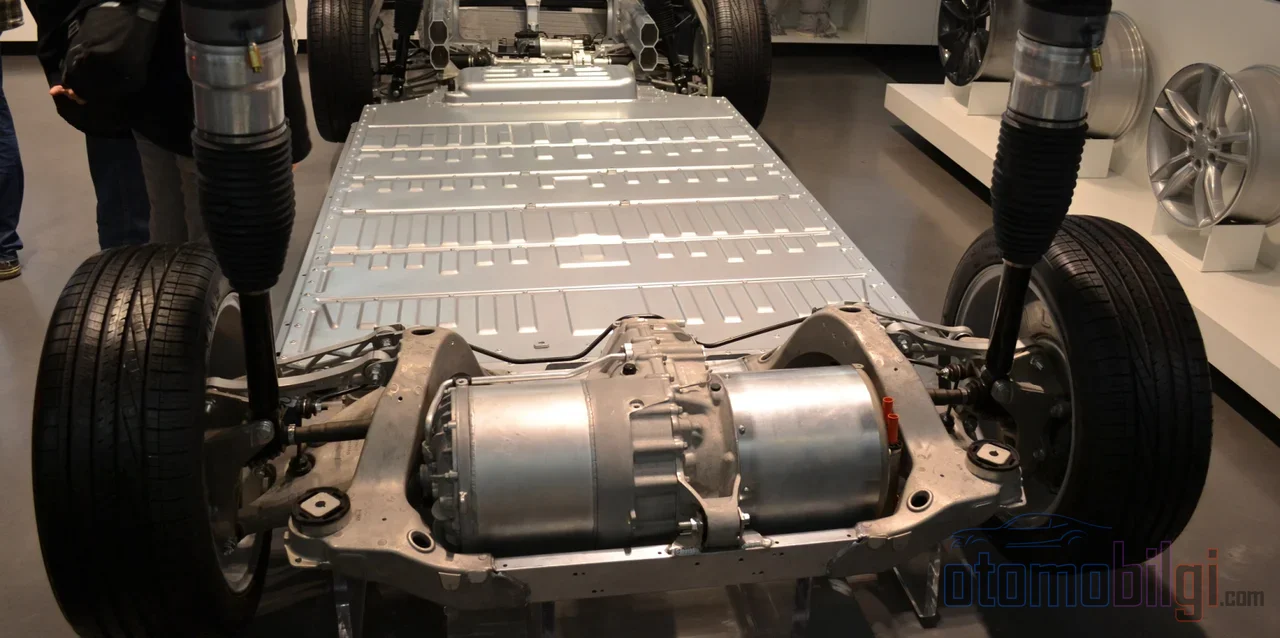
Logika pelemahan medan sederhana: karena EMK balik sebanding dengan fluks dan putaran, jika Anda mengurangi fluks saat putaran meningkat, tegangan tetap konstan dan motor dapat berputar lebih cepat. Pada motor sinkron magnet permanen, ini dilakukan dengan menyuntikkan arus d-axis negatif ke gulungan; arus ini sebagian melawan fluks magnet tetap rotor dan menurunkan fluks efektif.
Namun harganya tidak bisa dihindari. Torsi adalah hasil kali fluks dengan arus penghasil torsi; jika Anda memotong fluks menjadi setengah, Anda mendapatkan setengah torsi dengan arus yang sama. Lebih jauh lagi, arus stator dibatasi oleh batas arus inverter, dan sebagian dari anggaran ini kini dipakai untuk menekan fluks magnet alih-alih menghasilkan torsi. Pada pelemahan medan dalam, saat mendekati putaran tertinggi, seluruh arus dialihkan untuk pelemahan medan dan torsi mendekati nol; bahkan daya runtuh berbanding terbalik dengan kuadrat kecepatan. Ini adalah kompromi yang disengaja oleh pengendali motor antara kecepatan dan torsi, bukan kehilangan kemampuan.
Sorotan Utama
- Pada motor traksiyon otomotif yang khas, kecepatan dasar berada pada rentang 2.500-3.500 rpm dan kecepatan maksimum pada rentang 10.000-12.000 rpm.
- Pada kecepatan jalan tol, motor umumnya berputar di sekitar 6.000-8.000 rpm, artinya berada di dalam wilayah pelemahan medan.
- Dari kecepatan dasar hingga kecepatan maksimum, efisiensi motor dan inverter dapat turun 5-15 poin.
- Untuk kendaraan listrik penumpang, target rasio kecepatan daya tetap adalah sekitar 4:1 hingga 5:1.
Bagaimana Kurva Daya Terbagi Menjadi Tiga Wilayah?
Kinerja motor listrik terbagi menjadi tiga wilayah karakteristik pada sumbu putaran, dan setiap wilayah mengikuti aturan fisika yang berbeda.
- Wilayah torsi tetap (di bawah kecepatan dasar): Rasio tegangan-kecepatan dijaga tetap, fluks tetap konstan, dan motor menghasilkan torsi penuh. Daya meningkat secara linear sebanding dengan kecepatan.
- Wilayah daya tetap (pelemahan medan): Fluks menurun kira-kira berbanding terbalik dengan kecepatan, dan torsi berkurang dengan proporsi yang sama; daya, yang merupakan hasil kalinya, tetap kira-kira konstan. Namun karena kerugian meningkat, konstansi ini tidak sempurna.
- Pelemahan medan dalam: Saat mendekati putaran maksimum, fluks dan torsi turun ke tingkat yang sangat rendah; daya juga mulai turun berbanding terbalik dengan kuadrat kecepatan.
Mengapa efisiensi menurun di atas kecepatan dasar? Karena diperlukan arus yang lebih tinggi untuk menghasilkan torsi yang sama: kerugian tembaga yang meningkat, kerugian pensaklaran dan transmisi yang meningkat, berarti daya mekanis yang lebih kecil per ampere. Sebagai contoh, pada motor traksiyon 80 kW, kecepatan dasar biasanya berada pada rentang 2.500-3.500 rpm, sementara putaran maksimum mencapai 10.000-12.000 rpm; kerugian efisiensi di antara dua titik tersebut dapat mencapai 5-15 poin. Pada kecepatan jalan tol, pada kendaraan dengan transmisi reduksi tunggal, motor umumnya berputar pada 6.000-8.000 rpm; artinya berkendara di jalan tol adalah pekerjaan yang sebagian besar dilakukan di wilayah pelemahan medan.
Bagaimana Perilaku Berbagai Jenis Motor di Wilayah Ini?
Harga pelemahan medan tidak dibayar dengan ukuran yang sama pada setiap jenis motor. Tiga teknologi utama motor traksiyon berbeda secara mencolok di wilayah ini.
| Jenis motor | Kapasitas pelemahan medan | Efisiensi puncak | Efisiensi kecepatan tinggi | Catatan |
|---|---|---|---|---|
| Magnet permanen (PM) | Terbatas | 95%-97% | Rendah | Fluks magnet konstan dan harus diatasi |
| Asinkron | Baik | 94%-96% | Lebih baik | Fluks dikendalikan secara alami melalui frekuensi slip |
| Sinkron tereksitasi (rotor berlilitan) | Sangat baik | 94%-96% | Terbaik | Fluks dikurangi secara aktif dengan arus eksitasi |
Kekuatan motor magnet permanen sekaligus merupakan kelemahannya: karena fluks rotor konstan, ia menawarkan kepadatan torsi yang tak tertandingi pada putaran rendah, namun pada putaran tinggi pengendali harus terus-menerus menekan fluks konstan ini. Pada motor asinkron, fluks diinduksikan melalui frekuensi slip; saat Anda mengurangi fluks magnetisasi, fluks rotor turun secara alami, sehingga menawarkan peta efisiensi yang lebih luas dan lebih datar di wilayah daya tetap. Sementara motor sinkron tereksitasi mengelola fluks rotor dengan arus eksitasi terpisah; karena area tersebut dapat dikurangi secara aktif, efisiensi kecepatan tinggi adalah yang terbaik dari ketiganya, sedangkan harganya adalah biaya dan kompleksitas yang ditimbulkan oleh sistem eksitasi sikat atau rotasi.
Pembedaan IPM dan SPM
Motor magnet permanen juga terbagi di dalam dirinya sendiri. Berbanding dengan desain SPM (magnet permukaan) di mana magnet dipasang pada permukaan rotor, struktur IPM (magnet tertanam) di mana magnet ditanam di dalam bodi rotor menawarkan rentang daya konstan yang lebih baik dan perilaku pelemahan medan yang lebih terkendali. Ketika rentang kecepatan yang lebar menjadi target, pilihan desain umumnya berpihak pada IPM; di sisi kontrol, manipulasi arus sumbu d dan q secara terpisah melalui inverter adalah cara standar untuk menangkal fluks magnet. Di bawah kecepatan dasar, strategi torsi maksimum per arus (MTPA) digunakan, sedangkan pada pelemahan medan mendalam digunakan strategi torsi maksimum per tegangan (MTPV); titik operasi ditentukan pada perpotongan elips batas tegangan dan lingkaran batas arus.
Apa Artinya Ini pada Kendaraan Nyata?
Beberapa contoh konkret memperjelas bagaimana fisika tercermin di jalan. Motor EM57 pada Nissan Leaf bekerja dengan reduksi tetap 7,94:1 dan mulai masuk ke area pelemahan medan di atas kecepatan sekitar 56-72 km/jam; seiring melaju ke area pelemahan medan mendalam di atas kecepatan 112 km/jam, arus penekan fluks meningkat lebih cepat daripada daya yang menuju ke roda untuk setiap tambahan km/jam kecepatan. Tesla Model S dengan motor asinkron memiliki transmisi satu tingkat reduksi 9,73:1; karakter motor asinkron yang lebih seimbang di area ini, bila digabungkan dengan bodi berkoefisien gesek rendah dan baterai besar, membuat "denda" tol jalan raya lebih sedikit terasa.
Contoh yang paling mengedukasi mungkin adalah Chevrolet Volt. Sistem transmisi Voltec memiliki dua mesin (MG-A dan MG-B) yang bekerja melalui rangkaian gigi planet; di atas kecepatan sekitar 112 km/jam mode transmisi berubah, putaran kedua motor turun sekitar setengahnya, sehingga kedua motor dikeluarkan dari area pelemahan medan mendalam. Dengan transisi ini, 10-15 persen dari kerugian kecepatan tinggi berhasil dipulihkan. Sebagian besar produsen saat ini tidak menerima kerumitan ini: satu reduksi ditambah motor magnet permanen atau asinkron adalah arsitektur yang dominan, dan kerugian pelemahan medan dibayar sebagai harga dari kesederhanaan.
Dua Sumber Kehilangan Jangkauan pada Kecepatan Tinggi
Hanya sebagian dari hilangnya jangkauan kendaraan listrik pada kecepatan tinggi berasal dari motor. Hambatan aerodinamis berskala dengan kubus kecepatan: untuk kendaraan dengan koefisien gesek 0,29 dan area frontal sekitar 2,27 m2, pada kecepatan 105 km/jam hambatan udara saja membutuhkan sekitar 20 kW daya; beban jalan total naik ke kisaran 23-25 kW. Penurunan efisiensi akibat motor ditambahkan ke atas gambaran ini. Artinya, sebagian dari peningkatan konsumsi pada kecepatan tinggi berasal secara fisik dari hukum kubus hambatan yang tidak dapat dihindari, dan sebagian lainnya berasal dari kerugian di area pelemahan medan; mencampuradukkan keduanya adalah kesalahan diagnosis atas masalah tersebut.
Risiko dan Batasan Desain
Pelemahan medan adalah mode kerja yang aman dan rutin selama tetap berada dalam batas motor dan pengendali; namun ia membawa tiga batasan serius. Yang pertama adalah beban termal: arus sumbu-d yang tidak menghasilkan tork menjadi kerugian tembaga murni yang memanaskan gulungan dan tahap daya; karena itu kapasitas pendinginan dan derating termal ikut berperan. Kedua, pada motor magnet permanen ada risiko demagnetisasi: arus negatif sumbu-d yang kuat, diterapkan saat nilai terlalu tinggi atau saat magnet panas, dapat meninggalkan kerusakan permanen pada magnet; batas arus ditentukan berdasarkan suhu magnet. Ketiga adalah lonjakan tegangan: jika kendali arus sumbu-d hilang pada putaran tinggi, fluks yang masih dihasilkan rotor dapat menciptakan kenaikan tegangan yang melebihi nilai bus DC; terutama pada sistem baterai yang diganti dengan bus yang dide-energikan, ini merupakan mode kegagalan yang nyata.
Tanpa mengubah perangkat keras, penggunaan pelemahan medan yang lebih luas hanya dengan perangkat lunak pengendali sering kali memungkinkan; syaratnya adalah batas arus dan pendinginan yang memadai. Jika tegangan baterai tidak dapat dinaikkan, alternatif yang dimiliki insinyur sudah jelas: motor dengan putaran nominal lebih tinggi atau gulungan berbeda, tegangan bus DC lebih tinggi (misalnya arsitektur 800V), atau transmisi dengan rasio berbeda. Kerangka ini juga menjelaskan mengapa kecepatan maksimum kendaraan listrik relatif rendah: kecepatan maksimum ditentukan oleh putaran maksimum motor dan batas tegangan EMK balik.
Jawaban Singkat: Mengapa Daya Hilang?
Motor listrik kehilangan daya pada putaran tinggi karena ketika EMK balik mencapai batas tegangan yang dapat diberikan inverter, pengendali terpaksa mengurangi fluks magnetik motor; fluks yang berkurang menghasilkan tork lebih sedikit untuk arus yang sama dan sebagian anggaran arus dialihkan untuk menekan fluks alih-alih tork. Hasilnya adalah penurunan tork yang kira-kira berbanding terbalik dengan kecepatan dan terkikisnya daya pada pelemahan medan yang dalam. Ini bukan suatu cacat, melainkan harga alami yang harus dibayar oleh sistem yang mampu bekerja dengan satu gigi dari 0 hingga kecepatan maksimum; tugas perancang adalah menemukan keseimbangan antara kepadatan tork dan efisiensi kecepatan tinggi yang meminimalkan harga tersebut.
Sumber
- Field Weakening Explained: Kapan Motor Anda Membutuhkannya - DMC
- Kendali Field-Weakening - MATLAB & Simulink
- Field Weakening dalam VFD: Kendali V/Hz dan Efisiensi Motor
- Kurva Tork dan Daya Motor Kendaraan Listrik
- Memahami Kurva Torsi-Kecepatan dan Efisiensi Motor
- Perbandingan Multi-Fisika Motor PM Surface-Mounted dan Interior - MDPI
- Tinjauan Strategi Kendali Field Weakening - IEEE
- Rasio hibridisasi motor sinkron eksitasi hibrid - IET
- Pertimbangan Desain EV: Akselerasi & Kecepatan Maksimum - Delta Q
- Field Weakening: Apa, Bagaimana, dan Mengapa Melakukannya