Tại sao động cơ điện bị mất công suất ở vòng tua máy cao?
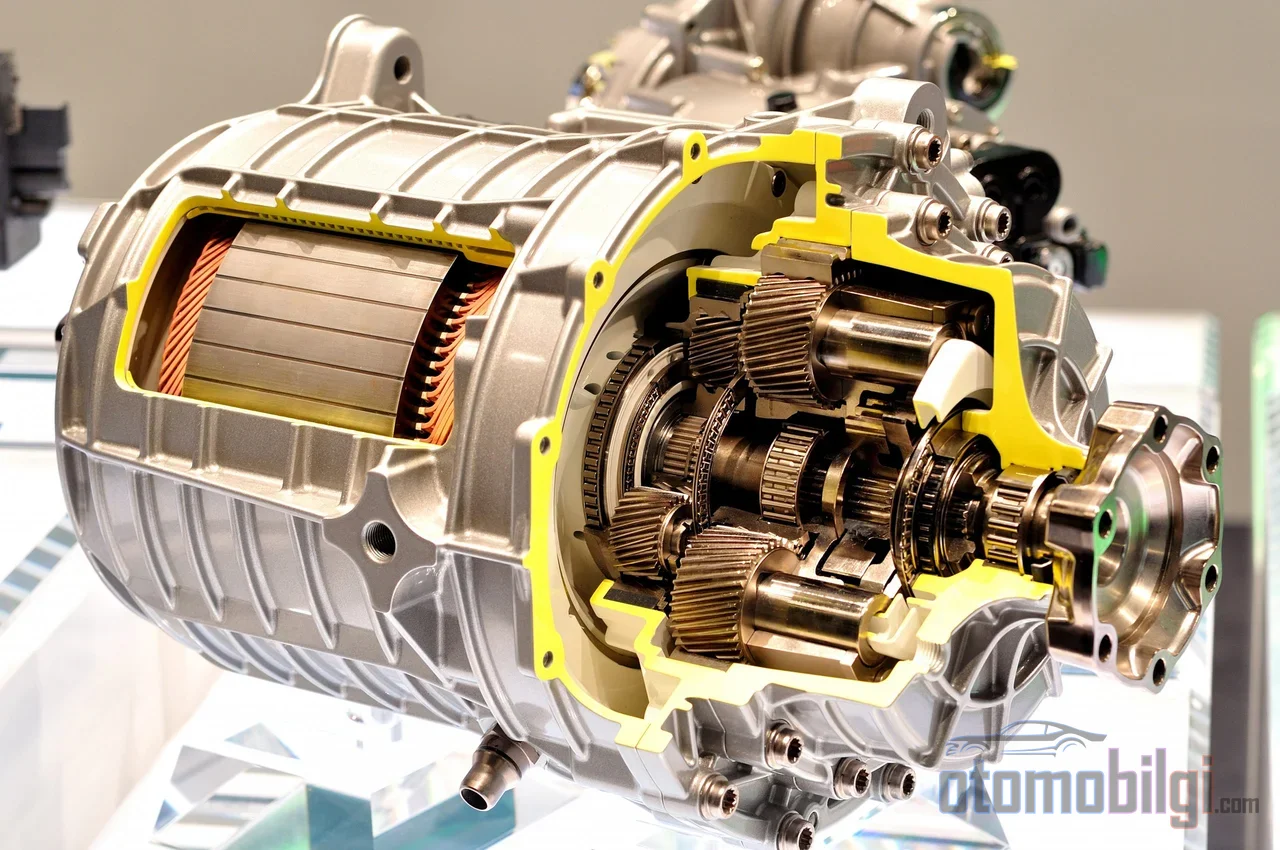
Mọi người nhìn vào đồ thị gia tốc của một chiếc xe điện đều gặp cùng một bức tranh đáng ngạc nhiên: động cơ phát mô-men xoắn tối đa ở vòng tua thấp, đường công suất leo nhanh và từ một điểm nào đó mô-men xoắn bắt đầu giảm mạnh. Với động cơ đốt trong, các cấp số hộp số được đưa vào sử dụng, nhưng động cơ điện vẫn tiếp tục quay với một cấp số duy nhất. Vậy tại sao cùng một động cơ, khi nối với cùng một ắc quy và chân ga đậm hết cỡ, lại sản sinh ngày càng ít công suất ở vòng tua cao? Câu trả lời không phải là một lỗi hỏng hay giới hạn phần mềm, mà là vật lý điện từ trực tiếp: khi động cơ quay, nó tự sinh ra trong chính nó một điện áp, và khi điện áp này chạm đến nguồn mà bộ biến tần nắm trong tay, hệ thống buộc phải từ bỏ mô-men xoắn để đổi lấy tốc độ. Trên trang này, chúng tôi mở cơ chế của sự đánh đổi này, tức vùng khử từ trường (field weakening), từng bước một.
EMK ngược: Kẻ thù do chính động cơ tạo ra
Mọi động cơ điện đang quay đều sinh ra một điện áp đối lập với điện áp đang nuôi nó: sức điện động ngược, gọi tắt là EMK ngược. Điện áp này tăng tỉ lệ thuận với vòng tua và nhân với từ thông của động cơ. Ở vòng tua thấp thì không có vấn đề gì; bộ biến tần chuyển điện áp thanh DC của ắc quy thành điện áp pha mà động cơ cần bằng phương pháp thích hợp và dẫn dòng điện một cách dễ dàng.
Rắc rối bắt đầu vào đúng khoảnh khắc động cơ đạt đến tốc độ nền. Tốc độ nền là vòng tua mà EMK ngược đạt đến điện áp tối đa mà bộ điều khiển có thể cung cấp từ thanh DC. Với điều chế tuyến tính, điện áp pha cao nhất mà bộ biến tần có thể áp lên động cơ xấp xỉ bằng điện áp thanh DC chia cho căn ba; Khi đạt đến điểm này, bộ biến tần không còn dư điện áp giữa các pha để điều phối. Điện áp áp vào để ép dòng điện vào các cuộn dây phải vượt qua EMK ngược; Khi phần điện áp này tiến về 0, bộ điều khiển không còn khả năng định hướng dòng điện và tốc độ tăng tốc bị chặn lại ở một giới hạn tự nhiên.
Tại điểm này, bộ điều khiển có hai lựa chọn: hoặc đóng băng vòng tua ở tốc độ nền, hoặc giảm từ thông để làm chậm sự lớn lên của EMK ngược. Con đường thứ hai chính là kỹ thuật được gọi là khử từ trường.
Khử từ trường hoạt động thế nào và vì sao làm giảm mô-men xoắn?
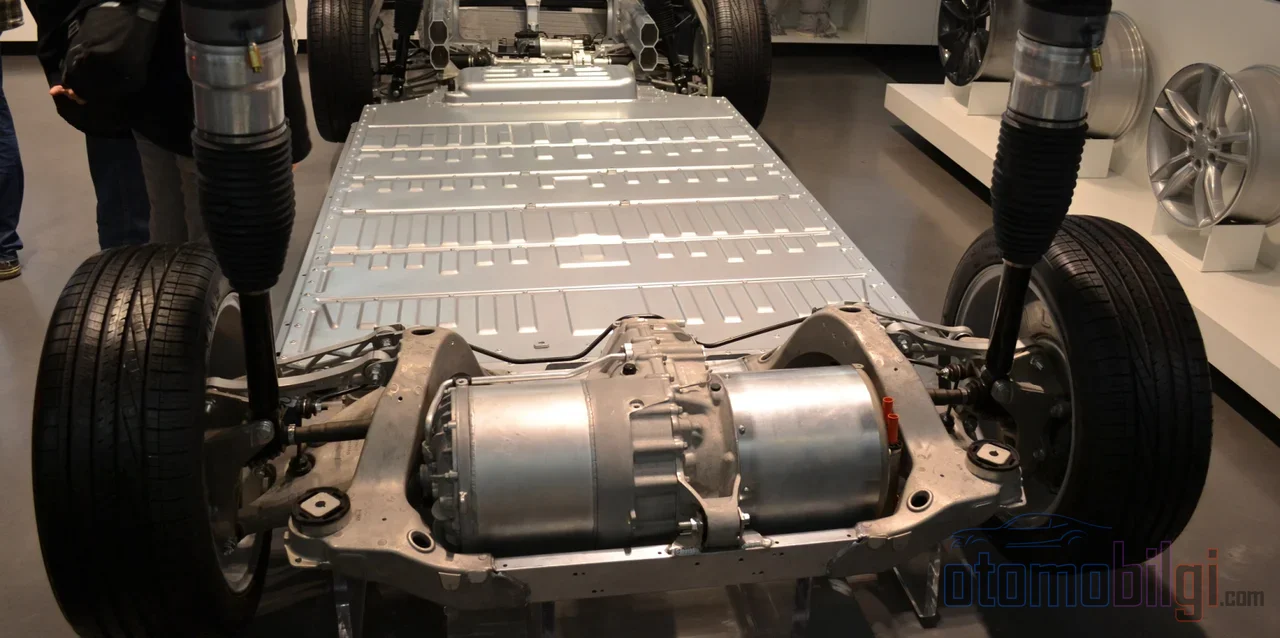
Logic của khử từ trường rất đơn giản: vì EMK ngược tỉ lệ với cả từ thông lẫn vòng tua, khi vòng tua tăng nếu bạn giảm từ thông thì điện áp giữ nguyên và động cơ có thể quay nhanh hơn. Với động cơ đồng bộnam châm vĩnh cửu, điều này được thực hiện bằng cách tiêm dòng điện trục d âm vào các cuộn dây; dòng điện này một phần chống lại từ thông cố định của nam châm trên rôto và làm giảm từ thông hiệu dụng.
Nhưng cái giá phải trả là không thể tránh khỏi. Mô-men xoắn là tích của từ thông với dòng điện sinh mô-men; khi bạn giảm từ thông đi một nửa, với cùng dòng điện bạn chỉ nhận được một nửa mô-men xoắn. Hơn nữa dòng stator bị giới hạn bởi giới hạn dòng của bộ biến tần, và một phần ngân sách này giờ bị dùng để dập từ thông nam châm thay vì sinh mô-men xoắn. Ở vùng khử từ trường sâu, khi tiến sát đến các vòng tua cao nhất, toàn bộ dòng điện dành cho khử từ trường và mô-men xoắn tiến gần đến không; thậm chí công suất sụp đổ tỉ lệ nghịch với bình phương tốc độ. Đây là một sự đánh đổi có chủ đích của bộ điều khiển động cơ giữa tốc độ và mô-men xoắn, chứ không phải một sự thiếu hụt năng lực.
Những điểm nổi bật
- Trong một động cơ traction ô tô điển hình, tốc độ cơ bản nằm trong khoảng 2.500-3.500 rpm và tốc độ tối đa dao động 10.000-12.000 rpm.
- Ở tốc độ đường cao tốc, động cơ thường quay quanh 6.000-8.000 rpm, nghĩa là nó đang hoạt động bên trong vùng giảm từ trường.
- Từ tốc độ cơ bản đến tốc độ tối đa, hiệu suất của động cơ và bộ biến tần có thể giảm 5-15 điểm phần trăm.
- Đối với xe điện hành khách, tỷ lệ tốc độ công suất không đổi mục tiêu là khoảng 4:1 đến 5:1.
Đường công suất được chia thành ba vùng như thế nào?
Hiệu suất của một động cơ điện được chia thành ba vùng đặc trưng trên trục tốc độ vòng quay, và mỗi vùng có những quy luật vật lý riêng.
- Vùng mô-men xoắn không đổi (dưới tốc độ cơ bản): Tỷ lệ điện áp-tốc độ được giữ không đổi, từ thông được giữ ổn định và động cơ sản xuất đầy đủ mô-men xoắn. Công suất tăng tuyến tính tỷ lệ thuận với tốc độ.
- Vùng công suất không đổi (giảm từ trường): Từ thông giảm gần như tỷ lệ nghịch với tốc độ, mô-men xoắn cũng giảm với tỷ lệ tương ứng; công suất, tức tích của chúng, vẫn giữ gần như không đổi. Tuy nhiên, sự không đổi này không hoàn hảo vì tổn thất tăng lên.
- Giảm từ trường sâu: Khi tiến gần tốc độ vòng quay tối đa, từ thông và mô-men xoắn giảm xuống mức rất thấp; công suất cũng bắt đầu giảm tỷ lệ nghịch với bình phương tốc độ.
Tại sao hiệu suất giảm trên tốc độ cơ bản? Vì cần dòng điện cao hơn để sản xuất cùng một mô-men xoắn: tổn thất đồng tăng lên, tổn thất chuyển mạch và truyền dẫn tăng lên, nghĩa là ít công suất cơ khí hơn cho mỗi ampe. Ví dụ, trong một động cơ traction 80 kW, tốc độ cơ bản thường nằm trong dải 2.500-3.500 rpm, trong khi tốc độ vòng quay tối đa lên tới 10.000-12.000 rpm; mức giảm hiệu suất giữa hai điểm này có thể lên tới 5-15 điểm phần trăm. Ở tốc độ đường cao tốc, trong một xe có truyền động một cấp giảm tốc, động cơ thường quay ở mức 6.000-8.000 rpm; nghĩa là lái xe trên đường cao tốc chủ yếu là công việc được thực hiện trong vùng giảm từ trường.
Các loại động cơ hoạt động ra sao trong vùng này?
Giá của việc giảm từ trường không được trả như nhau trong mọi loại động cơ. Ba công nghệ động cơ traction chính phân biệt rõ ràng trong vùng này.
| Loại động cơ | Khả năng giảm từ trường | Hiệu suất đỉnh | Hiệu suất tốc độ cao | Ghi chú |
|---|---|---|---|---|
| Nam châm vĩnh cửu (PM) | Hạn chế | 95%-97% | Thấp | Từ thông nam châm là cố định, phải khắc phục nó |
| Dị bộ (Asynchronous) | Tốt | 94%-96% | Tốt hơn | Từ thông được kiểm soát tự nhiên theo tần số trượt |
| Đồng bộ kích thích (rotor có cuộn dây) | Xuất sắc | 94%-96% | Tốt nhất | Từ thông được giảm chủ động bằng dòng điện kích thích |
Sức mạnh của động cơ nam châm vĩnh cửu đồng thời cũng là điểm yếu của nó: vì từ thông rotor là cố định, nó cung cấp mật độ mô-men xoắn độc đáo ở tốc độ thấp, nhưng ở tốc độ cao, bộ điều khiển phải liên tục triệt tiêu từ thông cố định này. Trong động cơ dị bộ, từ thông được cảm ứng thông qua tần số trượt; khi bạn giảm từ thông hóa nam châm, từ thông rotor giảm một cách tự nhiên, do đó nó cung cấp bản đồ hiệu suất rộng hơn và phẳng hơn trong vùng công suất không đổi. Động cơ đồng bộ kích thích thì quản lý từ thông rotor bằng một dòng điện kích thích riêng; vì nó có thể chủ động thu hẹp vùng từ thông nên hiệu suất tốc độ cao là tốt nhất trong ba loại, cái giá phải trả là chi phí và độ phức tạp do hệ thống chổi than hoặc cấp điện quay mang lại.
Sự phân biệt giữa IPM và SPM
Máy điện từ vĩnh cửu bên trong cũng được chia thành các loại khác nhau. Đối lập với thiết kế SPM (từ trường trên bề mặt) nơi các nam châm được gắn trên bề mặt rôto, cấu trúc IPM (nam châm nhúng bên trong) với các nam châm được nhúng sâu vào thân rôto mang lại dải công suất không đổi tốt hơn và hành vi yếu từ trường dễ kiểm soát hơn. Khi nhắm tới dải tốc độ rộng, lựa chọn thiết kế thường nghiêng về IPM; về mặt điều khiển, việc điều chỉnh độc lập dòng điện trục d và trục q qua bộ biến tần là con đường tiêu chuẩn để đốiuvo từ thông của nam châm. Dưới tốc độ cơ bản, chiến lược mô-men xoắn cực đại trên mỗi ampe (MTPA) được áp dụng, còn khi yếu từ trường sâu thì đến lượt chiến lược mô-men xoắn cực đại trên mỗi vôn (MTPV); các điểm làm việc được xác định tại giao điểm của elip giới hạn điện áp và đường tròn giới hạn dòng điện.
Điều này có ý nghĩa gì trên các xe thực tế?
Một vài ví dụ cụ thể giúp làm rõ vật lý phản ánh ra đường like như thế nào. Động cơ EM57 trên Nissan Leaf hoạt động với tỉ số truyền cố định 7,94:1 và bước vào vùng yếu từ trường ở tốc độ trên khoảng 56-72 km/h; khi tiến sâu hơn vào vùng yếu từ trường ở tốc độ trên 112 km/h, dòng điện chống từ thông tăng nhanh hơn công suất đến bánh xe với mỗi km/h tốc độ bổ sung. Tesla Model S dùng động cơ cảm ứng có hệ truyền dẫn một cấp tỉ số 9,73:1; đặc tính cân bằng hơn của động cơ cảm ứng trong vùng này, khi kết hợp với thân xe có hệ số cản thấp và pin lớn, khiến hình phạt trên đường cao tốc ít cảm nhận hơn.
Ví dụ mang tính giáo dục nhất có lẽ là Chevrolet Volt. Hệ truyền dẫn Voltec có hai máy điện (MG-A và MG-B) hoạt động thông qua bộ bánh răng hành tinh; ở tốc độ trên khoảng 112 km/h, chế độ truyền dẫn thay đổi, tốc độ quay của cả hai động cơ giảm xuống còn khoảng một nửa và nhờ vậy cả hai động cơ đều được đưa ra khỏi vùng yếu từ trường sâu. Nhờ sự chuyển đổi này, khoảng 10-15% tổn thất tốc độ cao được phục hồi. Phần lớn các nhà sản xuất ngày nay không chấp nhận sự phức tạp này: một cấp giảm tốc kết hợp với động cơ từ vĩnh cửu hoặc động cơ cảm ứng là kiến trúc thống trị, và tổn thất do yếu từ trường được trả như cái giá của sự đơn giản.
Hai nguồn gốc của tổn thất tầm xa ở tốc độ cao
Chỉ một phần trong việc xe điện mất tầm hoạt động ở tốc độ cao là đến từ động cơ. Lực cản khí động học tỷ lệ với lập phương của tốc độ: với một chiếc xe có hệ số cản 0,29 và diện tích cản trước khoảng 2,27 m², riêng lực cản không khí ở tốc độ 105 km/h đã đòi hỏi khoảng 20 kW công suất; tổng tải trọng trên đường đi lên tới dải 23-25 kW. Sự sụt giảm hiệu suất do động cơ được cộng thêm vào bức tranh này. Nghĩa là một phần trong mức tiêu thụ tăng ở tốc độ cao xuất phát từ định luật lập phương của lực cản vốn không thể tránh về mặt vật lý, một phần khác lại đến từ các tổn thất trong vùng yếu từ trường; việc lẫn lộn hai thứ này là chẩn đoán sai vấn đề.
Rủi ro và giới hạn thiết kế
Làm suy giảm từ trường là chế độ vận hành an toàn và thường xuyên, miễn là nằm trong giới hạn của động cơ và bộ điều khiển; nhưng nó mang theo ba giới hạn nghiêm trọng. Thứ nhất là tải nhiệt: dòng điện trục d không sinh mô-men quay làm nóng dây quấn và tầng công suất dưới dạng tổn thất đồng thuần túy; vì vậy năng lực làm mát và việc giảm tải vì nhiệt mới là yếu tố quyết định. Thứ hai là nguy cơ khử từ ở động cơ nam châm vĩnh cửu: dòng điện trục d âm mạnh, áp dụng quá cao hoặc khi nam châm còn nóng, có thể gây tổn thương vĩnh viễn cho nam châm; giới hạn dòng điện được đặt dựa theo nhiệt độ của nam châm. Thứ ba là điện áp đột tăng: nếu mất kiểm soát dòng trục d ở vòng tua cao, từ thông mà rotor vẫn đang sinh ra có thể tạo ra sự tăng điện áp vượt quá giá trị thanh góp DC; đặc biệt ở các hệ thống pin được thay thế bằng cách xả hết thanh góp, đây là một chế độ lỗi thực sự.
Sử dụng phạm vi làm suy giảm từ trường rộng hơn chỉ bằng phần mềm bộ điều khiển, mà không thay đổi phần cứng, thường là khả thi; điều kiện là giới hạn dòng điện và khả năng làm mát phải đủ. Nếu không thể nâng cao điện áp pin, các lựa chọn của kỹ sư là rõ ràng: một động cơ có vòng tua định mức cao hơn hoặc dây quấn khác, điện áp thanh góp DC cao hơn (ví dụ kiến trúc 800V) hoặc hệ thống truyền lực với tỷ số khác. Chính khung này cũng giải thích tại sao tốc độ tối đa của xe điện tương đối thấp: tốc độ tối đa được xác định bởi vòng tua tối đa của động cơ và giới hạn điện áp của lực phản điện động (back-EMF).
Trả lời ngắn gọn: Tại sao công suất bị mất?
Động cơ điện mất công suất ở vòng tua cao vì khi lực phản điện động chạm đến giới hạn điện áp mà bộ biến tần có thể cung cấp, bộ điều khiển buộc phải giảm từ thông của động cơ; từ thông giảm sinh ra ít mô-men quay hơn cho cùng dòng điện, và một phần ngân sách dòng điện bị dành để dập từ thông thay vì tạo mô-men. Kết quả là mô-men quay giảm tỷ lệ nghịch gần đúng với tốc độ, và khi làm suy giảm từ trường sâu thì công suất cũng bị bào mòn. Đây không phải là một khuyết điểm, mà là cái giá tự nhiên mà một hệ thống có thể vận hành từ 0 đến tốc độ tối đa chỉ với một số cơ phải trả; công việc của người thiết kế là tạo ra sự cân bằng giữa mật độ mô-men quay và hiệu suất tốc độ cao sao cho giảm thiểu cái giá đó ở mức tối đa.
Nguồn tài liệu
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It