電気モーターは高回転数でなぜパワーを失うのか?
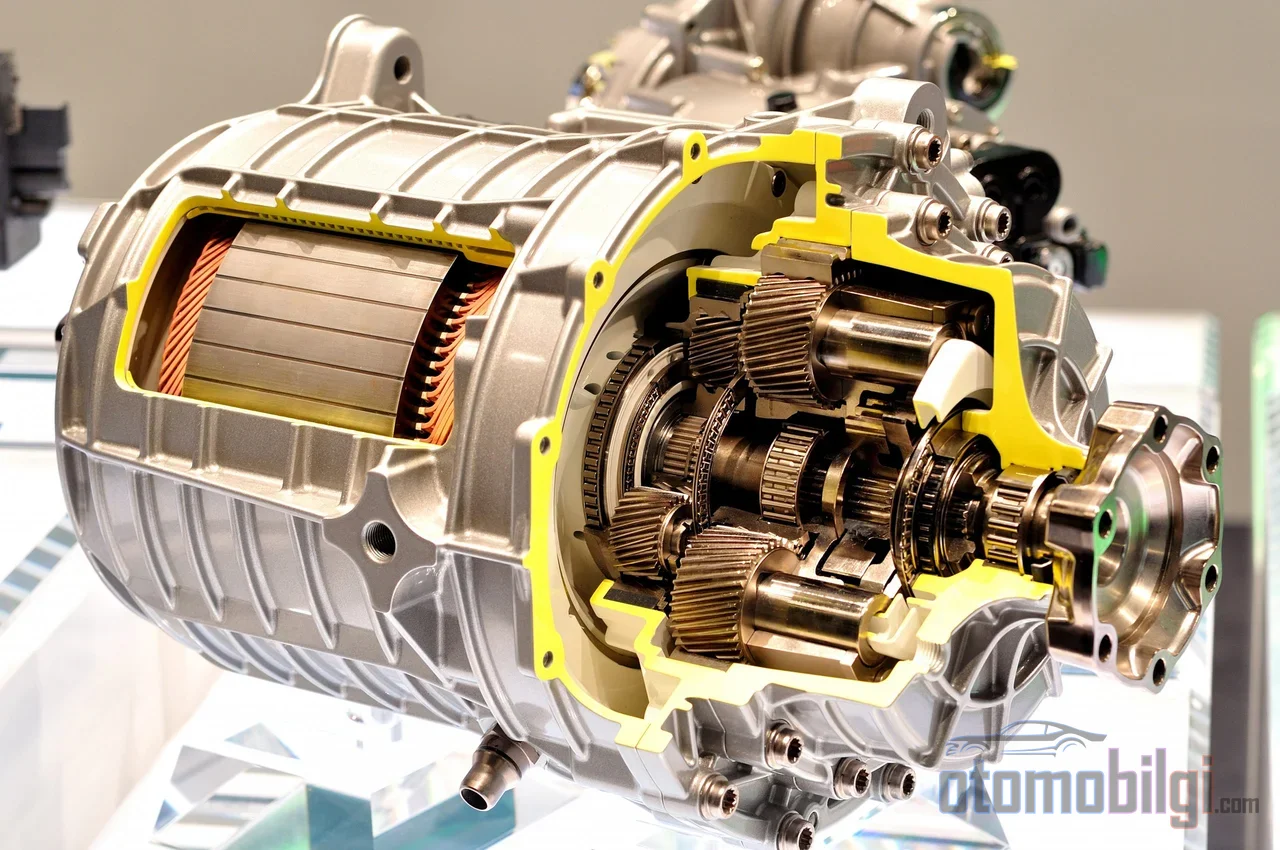
電気自動車の加速グラフを見た人は誰でも、同じ驚くべき光景に出会います: モーターは低回転域でフルトルクを発生させ、パワー曲線は急上昇し、ある時点からトルクは急激に落ち始めます. 内燃機関ではギヤの段切り替えが働きますが、電気モーターはギヤ1段のまま回り続けます. では、同じモーター、同じバッテリーに接続され、アクセルペダルが全開の状態で、なぜ高回転域では次第に少ないパワーしか生み出せないのでしょうか? 答えは故障でもソフトウェアの制限でもなく、純粋な電磁物理です: モーターは回転すると自らの内部に電圧を生み出し、この電圧がインバーターの手持ち電源の限界に達すると、システムは速度を買うためにトルクを諦めざるを得なくなります. このページでは、このトレードオフ、すなわち弱め磁束領域のメカニズムを段階的に解説します.
逆起電力: モーターが自ら生み出す敵
回転するすべての電気モーターは、自分自身を駆動する電圧に抗する電圧を生み出します: 逆起電力、略して逆EMKです. この電圧は回転数に正比例して上昇し、モーターの磁束と掛け合わされます. 低回転域では問題ありません; インバーターはバッテリーのDCリンク電圧を適切な方法でモーターが必要とする相電圧に変換し、電流を楽々と制御します.
問題は、モーターが基準速度(ベーススピード)に達した瞬間に始まります. 基準速度とは、逆EMKがコントローラーがDCリンクから供給できる最大電圧に達する回転数のことです. 線形変調では、インバーターがモーターに印加できる最大相電圧は、おおよそDCリンク電圧を3の平方根で割った値に等しくなります; この点に達すると、インバーターの手元には相間で振るう電圧の余裕がなくなります. 巻線に電流を押し込むために印加する電圧は、逆EMKを上回らなければなりません; 余裕がゼロに近づくと、コントローラーは電流を制御できなくなり、速度の上昇は自然な限界に達します.
この時点でコントローラーには2つの選択肢があります: 回転数を基準速度で固定するか、磁束を減らして逆EMKの増大を遅らせるかです. 後者の道こそ、弱め磁束制御として知られる技術そのものです.
弱め磁束制御はどのように機能し、なぜトルクを下げるのか?
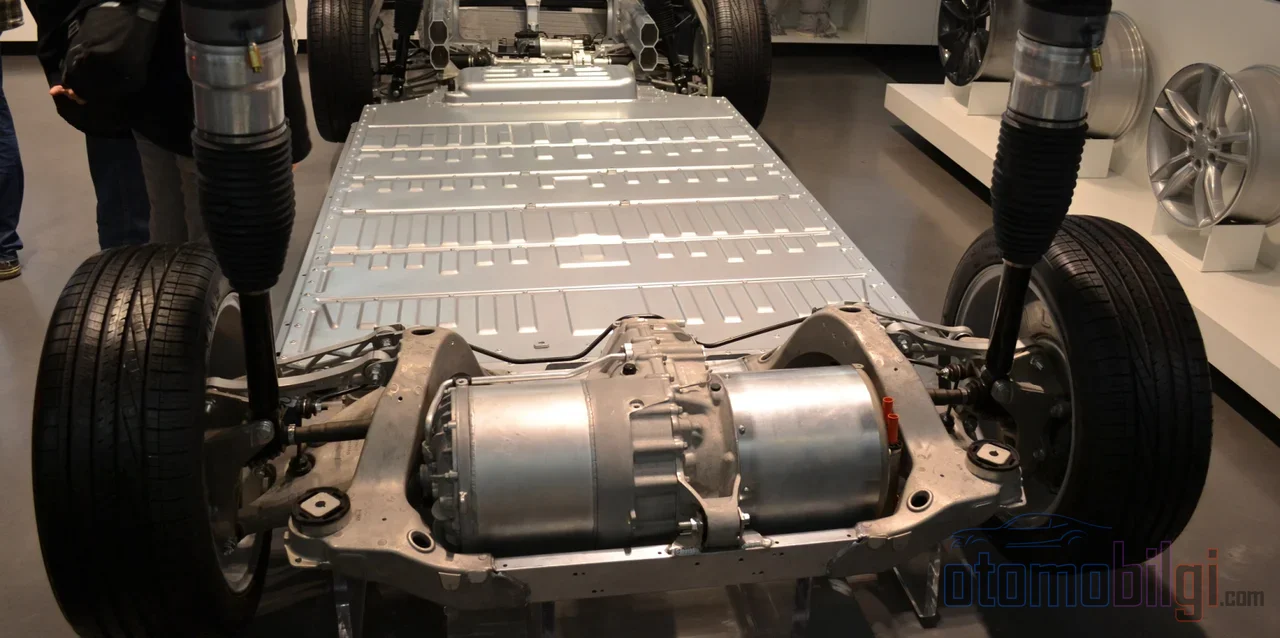
弱め磁束制御の論理はシンプルです: 逆EMKは磁束と回転数の両方に比例するので、回転数が上がるとき磁束を減らせば電圧は一定のままで、モーターはより速く回転できます. 永久磁石同期モーターでは、これは巻線に負のd軸電流を注入することで行われます; この電流はローターの固定磁石磁束を部分的に打ち消し、実効磁束を下げます.
代償は避けられません. トルクは磁束とトルク生成電流の積です; 磁束を半分にすれば、同じ電流でトルクも半分になります. さらに、ステーター電流はインバーターの電流制限によって制約されており、この予算の一部はもはやトルク生成ではなく、磁石磁束の抑制に費やされます. 深い弱め磁束制御では、最高回転数に近づくにつれて全電流が弱め磁束に割かれ、トルクはゼロに近づきます; パワーでさえ、速度の2乗に反比例する形で崩れ落ちます. これはモーターコントローラーが速度とトルクの間で意図的に行うトレードオフであり、能力の欠落ではありません.
ハイライト
- 典型的な自動車用トラクションモーターの基本速度は2,500-3,500 rpm、最大回転数は10,000-12,000 rpmの範囲です.
- 高速道路走行時にはモーターは通常6,000-8,000 rpm前後で回転しており、つまり弱め磁束領域内にあります.
- 基本速度から最大速度までの間に、モーターとインバーターの効率は5-15ポイント低下する可能性があります.
- 乗用電気自動車の場合、定出力速度比の目標はおよそ4:1から5:1です.
出力曲線はどのように3つの領域に分かれるのか?
電気モーターの性能は回転数軸上で3つの特徴的な領域に分けられ、それぞれに異なる物理法則が適用されます.
- 定トルク領域(基本速度以下): 電圧-速度比は一定に保たれ、磁束は一定のままで、モーターは最大トルクを発生します. 出力は速度に正比例して直線的に増加します.
- 定出力領域(弱め磁束): 磁束は速度にほぼ反比例して低下し、トルクも同じ割合で減少します. その積である出力はほぼ一定に保たれます. しかし損失が増加するため、この一定性は完全ではありません.
- 深い弱め磁束領域: 最大回転数に近づくにつれ、磁束とトルクは非常に低いレベルまで低下します. 出力も速度の2乗に反比例して低下し始めます.
基本速度を超えると効率が低下するのはなぜか? 同じトルクを発生させるには、より大きな電流が必要になるからです. 増加する銅損、増加するスイッチング損失と伝導損失は、1アンペアあたりの機械的出力が少なくなることを意味します. たとえば80 kWのトラクションモーターでは、基本速度は通常2,500-3,500 rpmの範囲にあり、最大回転数は10,000-12,000 rpmに達します. 2点間の効率低下は5-15ポイントに達することがあります. 高速道路走行時、シングルリダクションのトランスミッションを備えた車両では、モーターは通常6,000-8,000 rpmで回転します. つまり高速道路走行は、大部分が弱め磁束領域で行われる仕事なのです.
モータータイプはこの領域でどのように振る舞うのか?
弱め磁束の代償は、すべてのモータータイプで同じように支払われるわけではありません. 3つの主要なトラクションモーター技術は、この領域で明確に異なる挙動を示します.
| モータータイプ | 弱め磁束能力 | ピーク効率 | 高速時効率 | 備考 |
|---|---|---|---|---|
| 永久磁石式(PM) | 限定的 | 95%-97% | 低い | 磁束が固定されており、打ち消す必要がある |
| 誘導(非同期)式 | 良好 | 94%-96% | やや良い | スリップ周波数によって磁束が自然に制御される |
| 同期巻線界磁式(巻線ローター) | 優れている | 94%-96% | 最良 | 界磁電流によって磁束を能動的に減少させる |
永久磁石モーターの強みは、同時に弱点でもあります. ローター磁束が固定されているため、低回転数では比類のないトルク密度を発揮しますが、高回転数ではコントローラーがこの固定磁束を絶えず抑制しなければなりません. 誘導モーターでは、磁束はスリップ周波数を通じて誘導されます. 磁化磁束を減らすとローター磁束は自然に低下するため、定出力領域でより広く平坦な効率マップを実現します. 同期巻線界磁モーターは、ローター磁束を別の界磁電流で管理します. ローターに通電領域を積極的に絞り込めるため、高速時の効率は3方式の中で最も優れていますが、その代償はブラシや回転誘導システムがもたらすコストと複雑さです.
IPMとSPMの違い
永久磁石モーターはさらに細分化されます. 磁石をローター表面に取り付けるSPM (表面磁石式)に対し、磁石をローター本体の内部に埋め込むIPM (埋込磁石式)構造は、より優れた定出力範囲と、より制御しやすい弱め磁束特性を提供します. 広い速度範囲を狙う場合、設計の選択は多くの場合IPMに傾きます. 制御の面では、d軸とq軸の電流をインバータ経由で個別に操作することが、磁束の打ち消しの標準的な方法です. 基礎速度以下では最大トルク/電流(MTPA)戦略、深い弱め磁束領域では最大トルク/電圧(MTPV)戦略が用いられます. 動作点は、電圧制限楕円と電流制限円の交点で決定されます.
実車ではこれは何を意味するのか?
いくつかの具体例が、物理学が走行にどう反映されるかを明確にしてくれます. 日産リーフのEM57モーターは7.94:1の固定減速比で動作し、約56-72 km/s以上の速度で弱め磁束制御に入ります. 112 km/sを超えると深い弱め磁束領域へ進むにつれ、速度が1 km/s増えるごとに、磁束打ち消し電流は車輪へ伝わる動力よりも速く増加します. 誘導モーターを搭載するテスラ モデルSは、9.73:1の単段減速ギアを持っています. この領域での誘導モーターのより安定した特性は、低い空気抵抗係数のボディと大容量バッテリーと組み合わさることで、高速走行のペナルティがより少なく感じられます.
最も参考になる例はおそらくシボレー ボルトです. ボルトの駆動システムであるVoltecは、遊星歯車機構を介して動作する2つのモーター(MG-AとMG-B)を備えています. 約112 km/sを超える速度で駆動モードを切り替え、両モーターの回転数は約半分に下がり、これにより両モーターとも深い弱め磁束領域から脱します. この切替により、高速時の損失のうち10-15%が回収されます. 今日のほとんどのメーカーはこの複雑さを受け入れません. 単段減速+永久磁石モーターまたは誘導モーターが支配的なアーキテクチャであり、弱め磁束による損失はシンプルさの代償として支払われます.
高速時の航続距離減少の2つの要因
電気自動車が高速で航続距離を失うのは、その一部だけがモーターによるものです. 空気抵抗は速度の3乗に比例して増大します. 空気抵抗係数0.29、前面投影面積約2.27 m²の車両の場合、105 km/sでの空気抵抗だけでもおよそ20 kWの出力が必要です. 総走行負荷は23-25 kWの帯域に達します. モーター起因の効率低下がこの状況にさらに上乗せされます. つまり、高速時の消費電力増加の一部は物理的に避けられない抵抗の3乗則から、別の一部は弱め磁束領域での損失から生じています. この2つを混同することは、問題を誤って診断することです.
リスクと設計上の限界
弱め付き磁束制御(フラックスウィークニング)は、モーターとコントローラーの限界内に収まっている限り安全で日常的な動作モードです. ただし、3つの重大な制約を抱えています. 第一は熱負荷です. トルクを生まないd軸電流は純粋な銅損として巻線とパワーステージを加熱します. そのため冷却能力と熱デレーティングが作用することになります. 第二に、永久磁石モーターにおける減磁リスクです. 過大、または磁石が高温の状態で印加される強い負のd軸電流は、磁石に恒久的な損傷を残す可能性があります. 電流リミットは磁石温度に応じて設定されます. 第三は電圧サージです. 高回転域でd軸電流制御を失うと、ローターが依然として発生している磁束が、DCバス電圧を超える電圧上昇を引き起こす可能性があります. 特にバスを放電して交換されたバッテリーシステムでは、これは現実の故障モードです.
ハードウェアを変更せず、コントローラーのソフトウェアだけでより広い弱め付き磁束制御を利用することは多くの場合可能です. 条件は、電流リミットと冷却が十分であることです. バッテリー電圧を上げられない場合、エンジニアが持つ選択肢は明確です. より高い定格回転数を持つ、または異なる巻線仕様のモーター、より高いDCバス電圧(例えば800Vアーキテクチャー)、あるいは異なるギア比のトランスミッション. 電気自動車の最高速度が比較的低い理由も、この枠組みで説明できます. 最高速度は、モーターの最大回転数と逆起電力による電圧リミットによって定義されます.
短い回答: なぜパワーが失われるのか?
電気モーターが高回転でパワーを失うのは、逆起電力がインバーターが供給できる電圧の限界に達したとき、コントローラーがモーターの磁束を減らさざるを得なくなるためです.減少した磁束は同じ電流に対してより少ないトルクしか生まず、電流バジェットの一部はトルクではなく磁束の打ち消しに使われます.その結果、トルクは速度にほぼ反比例して急落し、深い弱め付き磁束領域ではパワーも摩減していきます. これは欠陥ではなく、1速だけで0から最高速度まで動作できるシステムが支払う必然的な代償です. 設計者の仕事は、トルク密度と高速効率の間でこの代償を最小化するバランスを見つけることです.
参考文献
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It