इलेक्ट्रिक मोटर्स उच्च आरपीएम पर शक्ति क्यों खोते हैं?
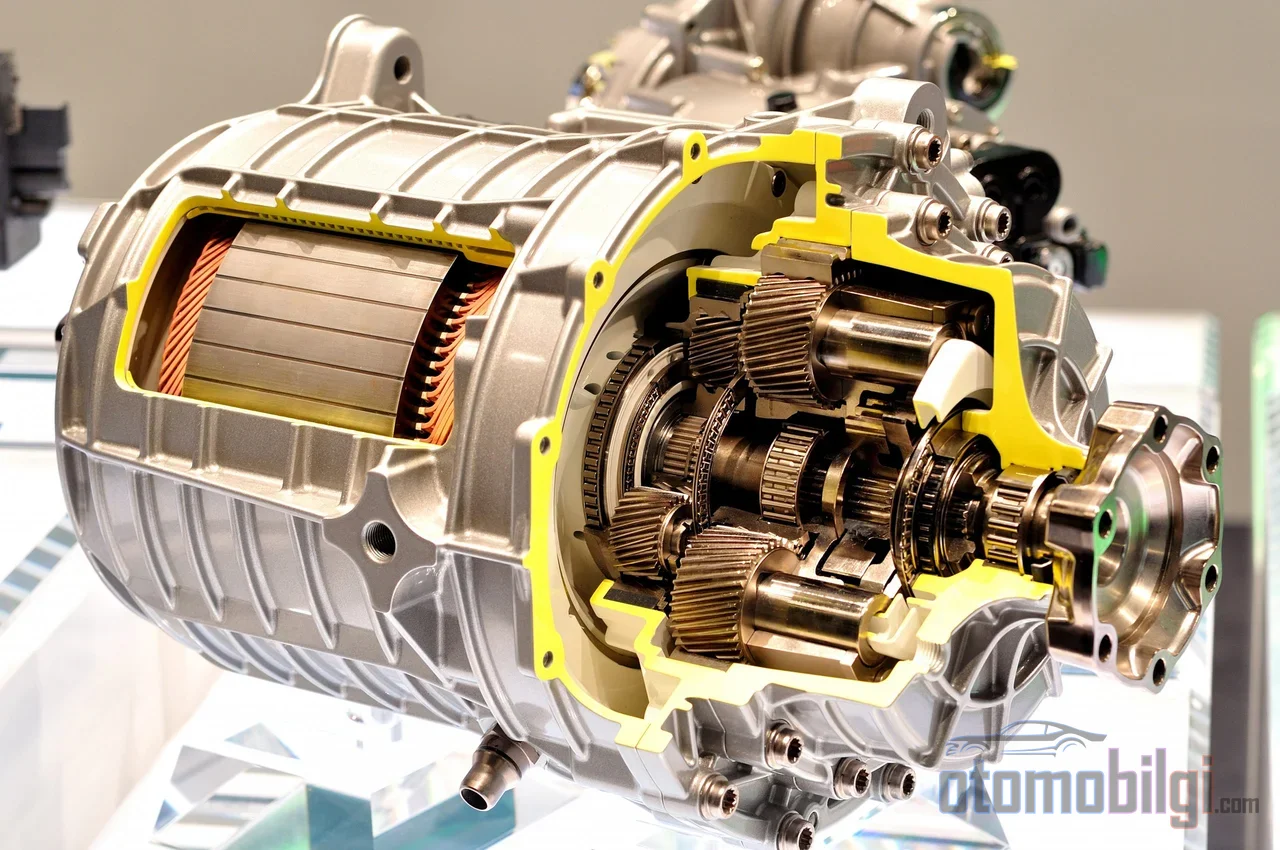
किसी भी व्यक्ति जो बिजली से चलने वाली कार के त्वरण ग्राफ़ को देखता है, वह एक ही चौंकाने वाला चित्र देखता है: मोटर कम घूर्णन गति पर अपना पूरा टॉर्क देती है, पावर कर्व तेज़ी से ऊपर चढ़ता है और एक बिंदु के बाद टॉर्क तेज़ी से गिरना शुरू हो जाता है। आंतरिक दहन इंजन में गियर स्तर काम में आता है, लेकिन इलेक्ट्रिक मोटर एक ही गियर के साथ घूर्णन करती रहती है। तो वही मोटर, वही बैटरी से जुड़ी होने और गैस पेडल पूरी तरह दबे होने पर, उच्च घूर्णन गति पर धीरे-धीरे कम शक्ति क्यों पैदा करती है? जवाब कोई खराबी या सॉफ़्टवेयर सीमा नहीं, बल्कि सीधे तौर पर विद्युत चुंबकीय भौतिकी है: मोटर घूमने के साथ अपने भीतर एक वोल्टेज उत्पन्न करती है, और जब यह वोल्टेज इनवर्टर के पास उपलब्ध संसाधन तक पहुँच जाता है, तो सिस्टम को गति खरीदने के लिए अपने टॉर्क का त्याग करना पड़ता है। इस पृष्ठ पर हम इस सौदे के तंत्र को, यानी फील्ड वीकनिंग क्षेत्र को, कदम-दर-कदम समझाते हैं।
बैक EMK: मोटर का खुद का बनाया शत्रु
हर घूमने वाला इलेक्ट्रिक मोटर उस वोल्टेज के विरुद्ध एक वोल्टेज उत्पन्न करता है जो उसे बिजली देता है: बैक इलेक्ट्रोमोटिव फोर्स, संक्षेप में बैक EMK। यह वोल्टेज घूर्णन गति के अनुपात में बढ़ता है और मोटर के चुंबकीय फ्लक्स से गुणा किया जाता है। कम घूर्णन गति पर कोई समस्या नहीं होती; इनवर्टर बैटरी के DC बस वोल्टेज को उपयुक्त विधि से मोटर की ज़रूरत के फेज वोल्टेज में बदल देता है और करंट को आसानी से निर्देशित करता है।
समस्या तब शुरू होती है जब मोटर आधार गति तक पहुँच जाती है। आधार गति वह घूर्णन गति है जिस पर बैक EMK नियंत्रक के DC बस से उपलब्ध अधिकतम वोल्टेज तक पहुँच जाता है। रैखिक मॉडुलन में इनवर्टर अपनी मोटर पर लागू कर सकने वाला सबसे बड़ा फेज वोल्टेज लगभग DC बस वोल्टेज को वर्गमूल तीन से भाग देने के बराबर होता है; इस बिंदु पर आने पर इनवर्टर के पास फेज़ों के बीच खेलने के लिए वोल्टेज का कोई हिस्सा नहीं बचता। वाइंडिंग्स में करंट बाध्य करने के लिए लागू किया गया वोल्टेज बैक EMK से अधिक होना चाहिए; जैसे-जैसे अंतर शून्य की ओर सिमटता है, नियंत्रक करंट को निर्देशित नहीं कर पाता और गति वृद्धि एक स्वाभाविक सीमा में अटक जाती है।
इस बिंदु पर नियंत्रक के पास दो विकल्प होते हैं: या तो वह घूर्णन को आधार गति पर रोक देता है, या फ्लक्स कम करके बैक EMK की वृद्धि को धीमा कर देता है। दूसरा रास्ता ही फील्ड वीकनिंग नाम से जानी जाने वाली तकनीक है।
फील्ड वीकनिंग कैसे काम करती है और टॉर्क क्यों घटाती है?
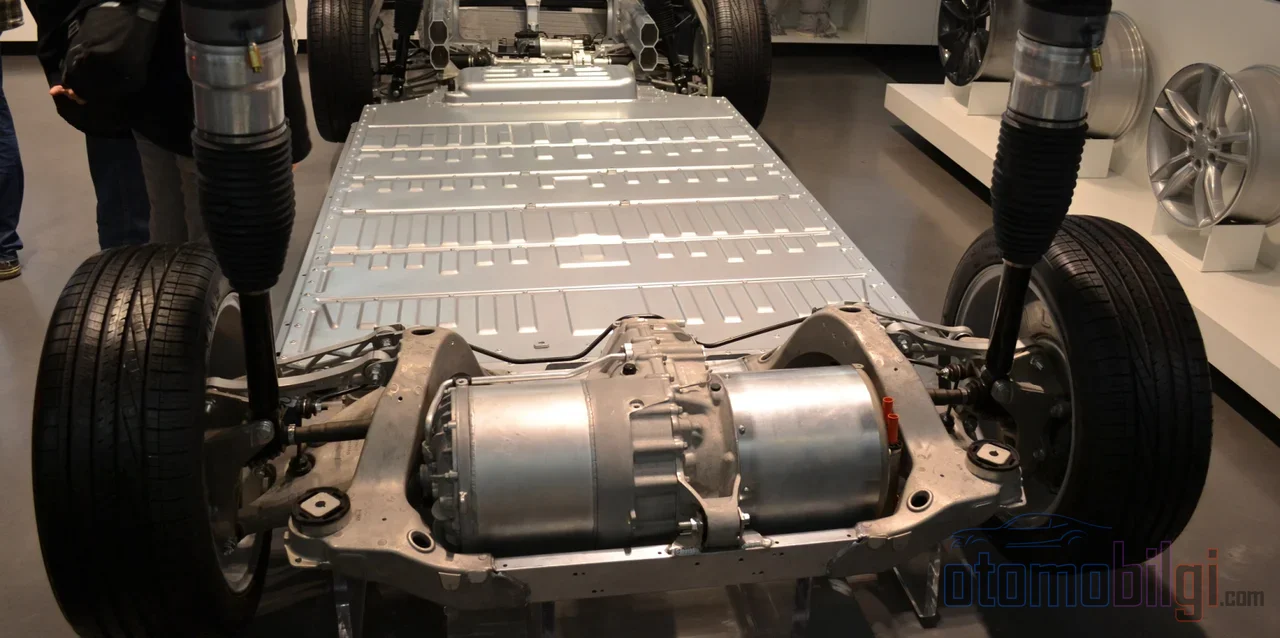
फील्ड वीकनिंग का तर्कक्रम सरल है: चूँकि बैक EMK फ्लक्स और घूर्णन दोनों के अनुपात में होता है, घूर्णन बढ़ते समय फ्लक्स घटा देने पर वोल्टेज स्थिर रहता है और मोटर तेज़ घूम सकती है। स्थायी चुंबक वाली सिंक्रोनस मोटर्स में यह वाइंडिंग्स में ऋणात्मक d-अक्ष करंट इंजेक्ट करके किया जाता है; यह करंट रोटर के स्थिर चुंबकीय फ्लक्स को आंशिक रूप से काउंटर करता है और प्रभावी फ्लक्स को घटा देता है।
लेकिन कीमत चुकानी अनिवार्य है। टॉर्क, फ्लक्स और टॉर्क पैदा करने वाले करंट का गुणनफल है; फ्लक्स को आधा कर देने पर उसी करंट से आपको आधा टॉर्क मिलता है। इसके अलावा स्टेटर करंट इनवर्टर की करंट सीमा तक सीमित होता है, और इस बजट का एक हिस्सा अब टॉर्क पैदा करने के बजाय चुंबकीय फ्लक्स को दबाने में खर्च होता है। गहरी फील्ड वीकनिंग में, जैसे-जैसे अधिकतम घूर्णन गति के पास पहुँचा जाता है, पूरा करंट फील्ड वीकनिंग में चला जाता है और टॉर्क शून्य की ओर सिमटता है; शक्ति तो गति के वर्ग के विपरीत अनुपात में ढह जाती है। यह मोटर नियंत्रक द्वारा गति और टॉर्क के बीच एक जानबूझकर किया गया समझौता है, कोई क्षमता की कमी नहीं।
मुख्य बातें
- एक सामान्य ऑटोमोटिव ट्रैक्शन मोटर में बेस स्पीड 2,500-3,500 rpm और अधिकतम आरपीएम 10,000-12,000 rpm की सीमा में होती है।
- हाईवे गतियों पर मोटर आमतौर पर 6,000-8,000 rpm के आसपास घूमती है, यानी फील्ड वीकनिंग क्षेत्र के भीतर।
- बेस स्पीड से अधिकतम गति तक मोटर और इनवर्टर दक्षता 5-15 अंक तक गिर सकती है।
- यात्री इलेक्ट्रिक वाहनों के लिए कॉन्स्टेंट पावर स्पीड रेशियो का लक्ष्य लगभग 4:1 से 5:1 होता है।
पावर कर्व तीन क्षेत्रों में कैसे विभाजित होती है?
एक इलेक्ट्रिक मोटर का प्रदर्शन आरपीएम अक्ष पर तीन विशिष्ट क्षेत्रों में विभाजित होता है, और हर एक में भौतिकी के अलग-अलग नियम लागू होते हैं।
- कॉन्स्टेंट टॉर्क क्षेत्र (बेस स्पीड से नीचे): वोल्टेज-स्पीड अनुपात स्थिर रखा जाता है, फ्लक्स स्थिर रहता है और मोटर पूर्ण टॉर्क का उत्पादन करती है। शक्ति गति के समानुपात में रैखिक रूप से बढ़ती है।
- कॉन्स्टेंट पावर क्षेत्र (फील्ड वीकनिंग): फ्लक्स गति के व्युत्क्रमानुपाती रूप से घटता है, टॉर्क भी उसी दर से घटता है; इनका गुणनफल यानी शक्ति लगभग स्थिर रहती है। लेकिन हानियां बढ़ने के कारण यह स्थिरता पूर्ण नहीं होती।
- गहरी फील्ड वीकनिंग: अधिकतम आरपीएम के करीब पहुंचने पर फ्लक्स और टॉर्क बहुत निम्न स्तर पर चले जाते हैं; शक्ति भी गति के वर्ग के व्युत्क्रमानुपाती रूप से गिरना शुरू हो जाती है।
बेस स्पीड से ऊपर दक्षता क्यों घटती है? क्योंकि वही टॉर्क पैदा करने के लिए अधिक धारा की आवश्यकता होती है: बढ़ता कॉपर लॉस, बढ़ता स्विचिंग और ट्रांसमिशन लॉस, यानी प्रति एम्पियर कम मैकेनिकल पावर। उदाहरण के लिए, 80 kW की एक ट्रैक्शन मोटर में बेस स्पीड आमतौर पर 2,500-3,500 rpm की सीमा में होती है, जबकि अधिकतम आरपीएम 10,000-12,000 rpm तक जाता है; इन दो बिंदुओं के बीच दक्षता का नुकसान 5-15 अंक तक पहुंच सकता है। हाईवे गतियों पर सिंगल रिडक्शन गियरबॉक्स वाले वाहन में मोटर आमतौर पर 6,000-8,000 rpm पर घूमती है; यानी हाईवे ड्राइविंग का काम बड़े पैमाने पर फील्ड वीकनिंग क्षेत्र में किया जाता है।
मोटर प्रकार इस क्षेत्र में कैसे व्यवहार करते हैं?
फील्ड वीकनिंग की कीमत हर मोटर प्रकार में एक समान नहीं चुकाई जाती। तीन प्रमुख ट्रैक्शन मोटर तकनीकें इस क्षेत्र में स्पष्ट रूप से अलग हो जाती हैं।
| मोटर प्रकार | फील्ड वीकनिंग क्षमता | पीक दक्षता | हाई स्पीड दक्षता | टिप्पणी |
|---|---|---|---|---|
| परमानेंट मैग्नेट (PM) | सीमित | 95%-97% | कम | मैग्नेट फ्लक्स स्थिर है, उस पर काबू पाना पड़ता है |
| इंडक्शन (एसिंक्रोनस) | अच्छा | 94%-96% | बेहतर | स्लिप फ्रीक्वेंसी के साथ फ्लक्स स्वाभाविक रूप से नियंत्रित होता है |
| रेगुलेटेड सिंक्रोनस (वाउंड रोटर) | उत्कृष्ट | 94%-96% | सर्वश्रेष्ठ | फ्लक्स को फील्ड करंट के साथ सक्रिय रूप से कम किया जाता है |
परमानेंट मैग्नेट मोटरों की ताकत ही उनकी कमजोरी भी है: रोटर फ्लक्स स्थिर होने के कारण कम आरपीएम पर अद्वितीय टॉर्क घनत्व प्रदान करती हैं, लेकिन उच्च आरपीएम पर नियंत्रक को इस स्थिर फ्लक्स को लगातार दबाना पड़ता है। इंडक्शन मोटर में फ्लक्स स्लिप फ्रीक्वेंसी के माध्यम से प्रेरित होता है; मैग्नेटाइजिंग फ्लक्स कम करने पर रोटर फ्लक्स स्वाभाविक रूप से गिरता है, इसलिए यह कॉन्स्टेंट पावर क्षेत्र में अधिक व्यापक और अधिक सपाट दक्षता मैप प्रदान करती है। रेगुलेटेड सिंक्रोनस मोटर रोटर फ्लक्स को एक अलग फील्ड करंट के साथ प्रबंधित करती है; अंतरिक्ष को सक्रिय रूप से कम कर सकने के कारण उच्च गति दक्षता तीनों में सर्वश्रेष्ठ है, इसकी कीमत ब्रश या रोटरी आर्क्युएशन सिस्टमों की लागत और जटिलता है।
IPM और SPM में भेद
स्थायी चुंबक मोटरें अपने भीतर भी विभाजित होती हैं। जहां चुंबक रोटर की सतह पर लगाए जाते हैं, वहां SPM (सतही चुंबक वाली) डिजाइन के बदले, चुंबकों को रोटर के ढांचे के भीतर गड़ाए जाने वाली IPM (आंतरिक चुंबक वाली) संरचना बेहतर स्थिर शक्ति सीमा और अधिक नियंत्रित क्षेत्र-दुर्बलीकरण व्यवहार प्रदान करती है। जब गति की व्यापक सीमा का लक्ष्य रखा जाता है, तो डिजाइन पसंद अधिकांशतः IPM के पक्ष में होती है; नियंत्रण के क्षेत्र में, d- और q-अक्ष धाराओं को इनवर्टर के माध्यम से अलग-अलग संचालित करना, चुंबकीय फ्लक्स की प्रतिपूर्ति का मानक तरीका है। आधार गति से नीचे प्रति धारा अधिकतम बलाघूर्ण (MTPA) और गहन क्षेत्र-दुर्बलीकरण में प्रति वोल्टेज अधिकतम बलाघूर्ण (MTPV) रणनीति लागू होती है; संचालन बिंदु, वोल्टेज सीमा दीर्घवृत्त और धारा सीमा वृत्त के प्रतिच्छेदन पर निर्धारित होते हैं।
वास्तविक वाहनों में इसका क्या अर्थ है?
कुछ ठोस उदाहरण भौतिकी का सड़क पर कैसे प्रभाव पड़ता है, यह स्पष्ट करते हैं। Nissan Leaf की EM57 मोटर 7,94:1 के स्थिर रिडक्शन के साथ काम करती है और लगभग 56-72 km/s की गति से ऊपर क्षेत्र-दुर्बलीकरण में प्रवेश करती है; 112 km/s से ऊपर की गतियों पर गहन क्षेत्र-दुर्बलीकरण क्षेत्र की ओर बढ़ते हुए, प्रत्येक अतिरिक्त km/s गति के लिए फ्लक्स-दमन धारा पहियों तक जाने वाली शक्ति से अधिक तीव्र गति से बढ़ती है। असिंक्रोनस मोटर वाली Tesla Model S में 9,73:1 के एकल रिडक्शन वाला ट्रांसमिशन है; इस क्षेत्र में असिंक्रोनस मोटर का अधिक संतुलित स्वभाव, कम घर्षण गुणांक वाले शरीर और बड़ी बैटरी के साथ मिलकर हाईवे दंड कम महसूस होता है।
सबसे शिक्षाप्रद उदाहरण शायद Chevrolet Volt है। Voltec ट्रांसमिशन सिस्टम में प्लैनेटरी गियर सेट के माध्यम से काम करने वाली दो मशीनें (MG-A और MG-B) हैं; लगभग 112 km/s से ऊपर की गतियों पर ट्रांसमिशन मोड बदल जाता है, दोनों मोटरों की गति लगभग आधी हो जाती है और इस प्रकार दोनों मोटरों को गहन क्षेत्र-दुर्बलीकरण क्षेत्र से बाहर निकाल दिया जाता है। इस संक्रमण से उच्च गति के नुकसान का 10-15 प्रतिशत पुनर्प्राप्त हो जाता है। आज के अधिकांश निर्माता यह जटिलता स्वीकार नहीं करते: एकल रिडक्शन और स्थायी चुंबक या असिंक्रोनस मोटर ही प्रभावी आर्किटेक्चर है, और क्षेत्र-दुर्बलीकरण का नुकसान सरलता की कीमत के रूप में चुकाया जाता है।
उच्च गति पर रेंज के नुकसान के दो स्रोत
विद्युत वाहनों का उच्च गति पर रेंज खोना केवल आंशिक रूप से मोटर से आता है। वायुगतिकीय प्रतिरोध गति के घन के अनुपात में बढ़ता है: 0,29 घर्षण गुणांक और लगभग 2,27 m² अग्र क्षेत्र वाले वाहन के लिए 105 km/s की गति पर केवल हवा का खिंचाव लगभग 20 kW शक्ति मांगता है; कुल सड़क भार 23-25 kW के बैंड तक पहुंच जाता है। मोटर-जनित दक्षता में गिरावट इस चित्र में जुड़ जाती है। अर्थात उच्च गति पर खपत की वृद्धि का एक हिस्सा भौतिक रूप से अपरिहार्य प्रतिरोध के घन नियम से, और एक हिस्सा क्षेत्र-दुर्बलीकरण क्षेत्र के नुकसानों से उत्पन्न होता है; इन दोनों को आपस में मिलाना समस्या की गलत पहचान करना है।
जोखिम और डिजाइन सीमाएं
फील्ड वीकनिंग (क्षेत्र क्षीणन) जब तक मोटर और कंट्रोलर की सीमाओं के भीतर रहती है, तब तक एक सुरक्षित और नियमित संचालन मोड है; लेकिन इसमें तीन गंभीर सीमाएं होती हैं। पहली है थर्मल लोड: टॉर्क उत्पन्न न करने वाली d-एक्सिस धारा शुद्ध कॉपर हानि के रूप में वाइंडिंग्स और पावर स्टेज को गर्म करती है; इसीलिए कूलिंग क्षमता और थर्मल डीरेटिंग काम में आते हैं। दूसरी, स्थायी चुंबक वाली मोटर्स में डिमैग्नेटाइजेशन (चुंबकत्व का नष्ट होने) का जोखिम है: बहुत अधिक या चुंबकों के गर्म होने पर लगाई गई प्रबल ऋणात्मक d-एक्सिस धारा, चुंबकों में स्थायी क्षति छोड़ सकती है; धारा सीमाएं चुंबक के तापमान के अनुसार निर्धारित की जाती हैं। तीसरी वोल्टेज स्पाइक (वोल्टेज वृद्धि) है: उच्च गति पर d-एक्सिस धारा नियंत्रण खो दिए जाने पर, रोटर द्वारा अभी भी उत्पन्न फ्लक्स, DC बार के मूल्य से अधिक वोल्टेज वृद्धि उत्पन्न कर सकता है; विशेष रूप से बार को डिस्चार्ज करके बदली गई बैटरी प्रणालियों में यह एक वास्तविक विफलता मोड है।
हार्डवेयर में बदलाव किए बिना, केवल कंट्रोलर सॉफ्टवेयर से अधिक व्यापक फील्ड वीकनिंग का उपयोग अक्सर संभव है; शर्त यह है कि धारा सीमा और कूलिंग पर्याप्त हों। यदि बैटरी वोल्टेज बढ़ाया नहीं जा सकता, तो इंजीनियर के पास विकल्प स्पष्ट हैं: अधिक नॉमिनल गति वाली या भिन्न वाइंडिंग वाली मोटर, अधिक DC बार वोल्टेज (उदाहरण के लिए 800V आर्किटेक्चर) या भिन्न अनुपात वाला ट्रांसमिशन। इलेक्ट्रिक वाहनों की अधिकतम गति अपेक्षाकृत कम क्यों होती है, यह भी इसी ढांचे से समझाया जाता है: अधिकतम गति, मोटर की अधिकतम गति और बैक EMK के वोल्टेज सीमा द्वारा परिभाषित होती है।
संक्षिप्त उत्तर: शक्ति क्यों खो जाती है?
इलेक्ट्रिक मोटर्स उच्च गति पर शक्ति खो देती हैं क्योंकि जब बैक EMK इनवर्टर द्वारा प्रदान की जा सकने वाली वोल्टेज सीमा तक पहुंच जाती है, तो कंट्रोलर को मोटर के चुंबकीय फ्लक्स को कम करना पड़ता है; घटता फ्लक्स उसी धारा के बदले कम टॉर्क उत्पन्न करता है और धारा बजट का एक हिस्सा टॉर्क के बजाय फ्लक्स को दबाने में खर्च हो जाता है। परिणाम, टॉर्क की गति के साथ लगभग व्युत्क्रम अनुपात में गिरावट और गहरी फील्ड वीकनिंग में शक्ति का भी क्षय है। यह एक दोष नहीं, बल्कि 0 से अधिकतम गति तक केवल एक गियर से काम कर सकने वाली प्रणाली द्वारा चुकाई गई प्राकृतिक कीमत है; डिजाइनर का काम, टॉर्क घनत्व और उच्च गति दक्षता के बीच इस कीमत को न्यूनतम करने वाला संतुलन स्थापित करना है।
स्रोत
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It