विद्युत मोटर में टॉर्क आरपीएम से स्वतंत्र क्यों होता है
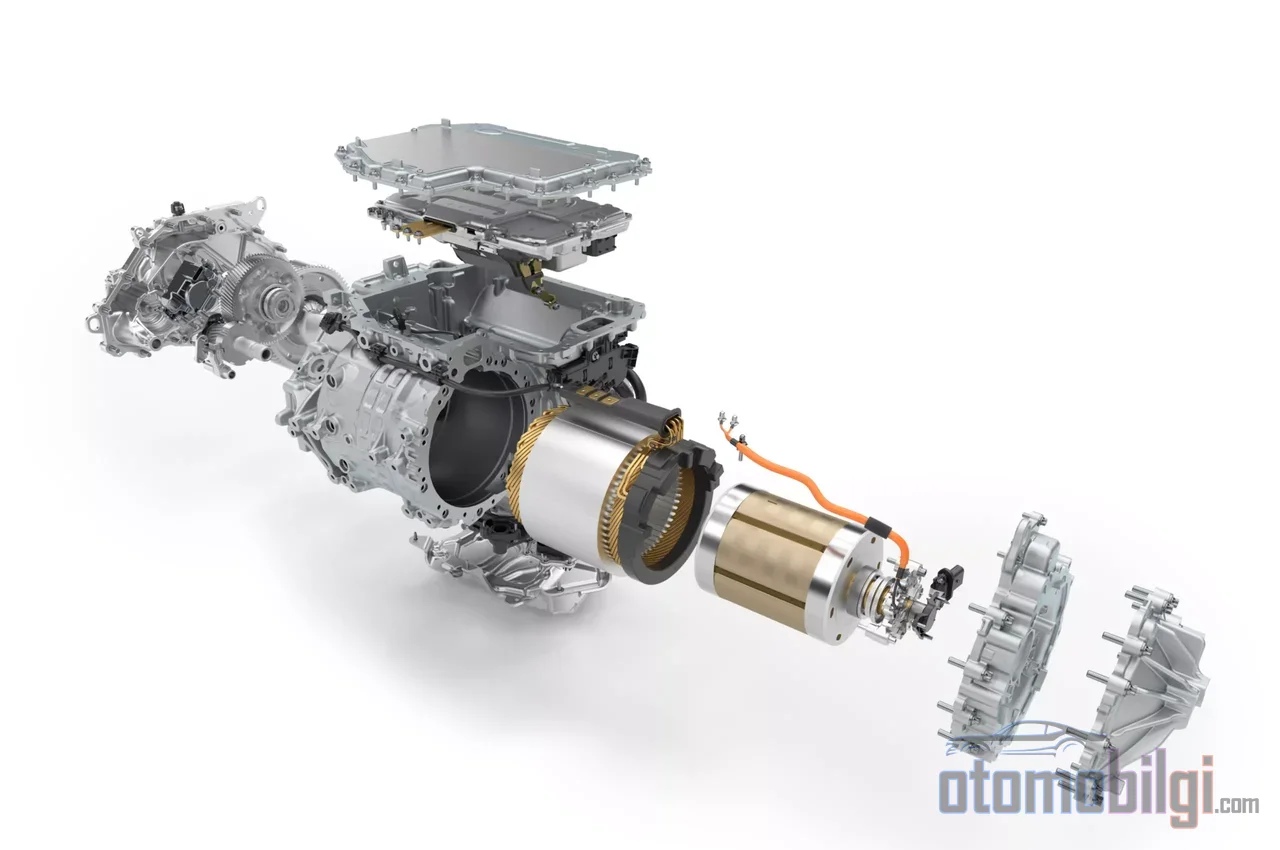
गैस पैडल दबाते ही मिलने वाला वह धक्का बिजली से चलने वाली कारों को पहली बार चलाने वालों को सबसे अधिक चौंकाने वाली चीज है। आंतरिक दहन वाली कार में वही अनुभव पाने के लिए इंजन को आरपीएम तक पहुंचाना, सही गियर में डालना और कभी-कभी टर्बोचार्जर के सक्रिय होने का इंतजार करना पड़ता है। लेकिन इलेक्ट्रिक कार में कोई इंतजार नहीं होता। तो इलेक्ट्रिक कार में यह तुरंत टॉर्क कहाँ से आता है? जवाब किसी एक हिस्से में नहीं है; यह भौतिकी, रिड्यूसर, इनवर्टर और सॉफ्टवेयर के साथ काम करने वाली एक श्रृंखला में छिपा है।
इस पेज पर हम उस श्रृंखला को कड़ी-कड़ी खोलेंगे: पहले इलेक्ट्रिक मोटर के टॉर्क बनाने के तरीके को, फिर आंतरिक दहन इंजन से टॉर्क वक्र के अंतर को, इसके बाद सिंगल-स्पीड ट्रांसमिशन और इनवर्टर की भूमिका को, और अंत में सॉफ्टवेयर इस अनुभव को कैसे आकार देता है, इसकी जांच करेंगे।
इलेक्ट्रिक मोटर शून्य आरपीएम पर टॉर्क क्यों उत्पन्न कर सकती है?
आंतरिक दहन इंजन में टॉर्क एक जटिल प्रक्रिया श्रृंखला का परिणाम है: हवा अंदर खींची जाती है, ईंधन का छिड़काव होता है, मिश्रण जलता है और पिस्टन कनेक्टिंग रॉड को धकेलकर क्रैंकशाफ्ट घुमाता है। इस श्रृंखला की हर कड़ी को समय चाहिए; साथ ही दहन कुशलतापूर्वक केवल एक निश्चित आरपीएम सीमा में ही होता है। इंजन के रुके होने पर या बहुत कम आरपीएम पर यह श्रृंखला पूरी क्षमता से काम नहीं करती।
इलेक्ट्रिक मोटर में स्थिति पूरी तरह अलग है। टॉर्क मोटर में बहने वाली धारा के अनुपाती होता है और गति पर निर्भर नहीं करता। रोटर घूम न भी रहा हो, धारा देने के क्षण ही स्टेटर का चुंबकीय क्षेत्र रोटर के ध्रुवों को संरेखित होने के लिए मजबूर कर देता है; शाफ्ट पहला डिग्री भी घुमा नहीं पाया होता और बलाघूर्ण पैदा हो चुका होता है। हवा का इंतजार नहीं, ईंधन का छिड़काव नहीं, टर्बो को भरने की जरूरत नहीं। धारा बहते ही टॉर्क वहीं मौजूद होता है।
यहाँ एक महत्वपूर्ण अवधारणा बैक-EMK है, यानी मोटर जितनी घूमती है, वह अपने भीतर जो वोल्टेज उत्पन्न करती है और जो उसके विरुद्ध काम करता है। शून्य आरपीएम पर बैक-EMK शून्य होती है; इसलिए मोटर पर लगाया गया पूरा वोल्टेज धारा और चुंबकीय क्षेत्र उत्पन्न करने में लगाया जा सकता है। आरपीएम बढ़ने के साथ बैक-EMK बढ़ती है, मोटर को दिया जाने वाला प्रभावी वोल्टेज घटता है और टॉर्क देने की क्षमता कम हो जाती है। इलेक्ट्रिक मोटर की प्रकृति संक्षेप में यही है: रुकी हुई मोटर में सबसे प्रबल बलाघूर्ण की क्षमता, घूमती हुई मोटर में धीरे-धीरे कठिन होता उत्पादन।
इस बिंदु पर एक ईमानदार इंजीनियरिंग विवरण जोड़ना भी जरूरी है: शून्य आरपीएम पर शक्ति शून्य होती है, क्योंकि शक्ति टॉर्क और आरपीएम का गुणनफल है और आरपीएम नहीं होता। मोटर को दी गई ऊर्जा का कुछ हिस्सा इस स्तर पर वाइंडिंग प्रतिरोध के I²R नुकसान में बदल जाती है। यानी सही कथन यह है कि मोटर शून्य आरपीएम पर पूरा टॉर्क उत्पन्न कर सकती है, जिसे तुरंत और पूरी क्षमता से उपयोग किया जा सकता है; यह बारीकी विपणन की भाषा में आमतौर पर छोड़ दी जाती है।
मुख्य बातें
- इलेक्ट्रिक मोटर में टॉर्क धारा के अनुपाती होता है और शून्य आरपीएम से ही पूरी क्षमता से उत्पन्न किया जा सकता है।
- आधुनिक इलेक्ट्रिक कारों में रिड्यूसर अनुपात आमतौर पर 8:1 से 12:1 की सीमा में होते हैं।
- औद्योगिक मापनों में टॉर्क प्रतिक्रिया समय 5 मिलीसेकंड से कम और पुनरावृत्ति सटीकता %1 के स्तर पर होती है।
- सिंगल-स्पीड रिड्यूसर मोटर के टॉर्क को नुकसान के बाद अनुपात जितना गुणा करके पहियों तक पहुंचाता है।
- सॉफ्टवेयर बैटरी और ट्रांसमिशन घटकों की रक्षा के लिए टॉर्क को जानबूझकर सीमित कर सकता है।
टॉर्क कर्व की तुलना: इलेक्ट्रिक मोटर या आंतरिक दहन इंजन?
दोनों इंजन प्रकारों के बीच सबसे स्पष्ट दृश्य अंतर टॉर्क कर्व है। आंतरिक दहन इंजन का कर्व एक चोटि बनाता है: टॉर्क एक निश्चित आरपीएम सीमा में बढ़ता है, चरम पर पहुँचता है और फिर गिर जाता है। उदाहरण के तौर पर एक पेट्रोल इंजन 1000 आरपीएम पर लगभग 180 Nm और 3500 आरपीएम के आसपास लगभग 235 Nm उत्पन्न कर सकता है; इस बीच का अंतर यह माँग करता है कि ड्राइवर सही समय पर सही गियर में हो।
इलेक्ट्रिक मोटर का कर्व एक सपाट प्लेटू की तरह शुरू होता है। चरम टॉर्क शून्य आरपीएम से मिलता है और आधार गति तक, यानी आरपीएम की एक विस्तृत सीमा में स्थिर रहता है। आधार गति पार होने पर, विशेष रूप से फील्ड वीकनिंग क्षेत्र में टॉर्क धीरे-धीरे कम हो जाता है। व्यावहारिक रूप से इसका मतलब है कि इलेक्ट्रिक कार शुरुआत से मध्यम गति तक खिंचाव बल को स्थिर रूप से बनाए रखती है।
इस प्लेटू कर्व का एक और परिणाम गियर की आवश्यकता है। इलेक्ट्रिक ड्राइवट्रेन की विस्तृत आरपीएम सीमा में सुसंगत टॉर्क देना, बहुत-स्तरीय गियरबॉक्स की ज़रूरत नहीं रहती। यही बात आंतरिक दहन इंजन के लिए नहीं कही जा सकती: एक निश्चित एकल अनुपात पर चलने वाला पेट्रोल वाहन धीरे तेज़ होता है और उच्च गतियों पर रिव लिमिटर में अटक जाता है; गियरबॉक्स ठीक इसी कारण से होता है।
रिड्यूसर: एकल गियर टॉर्क गुणक कैसे बनता है?
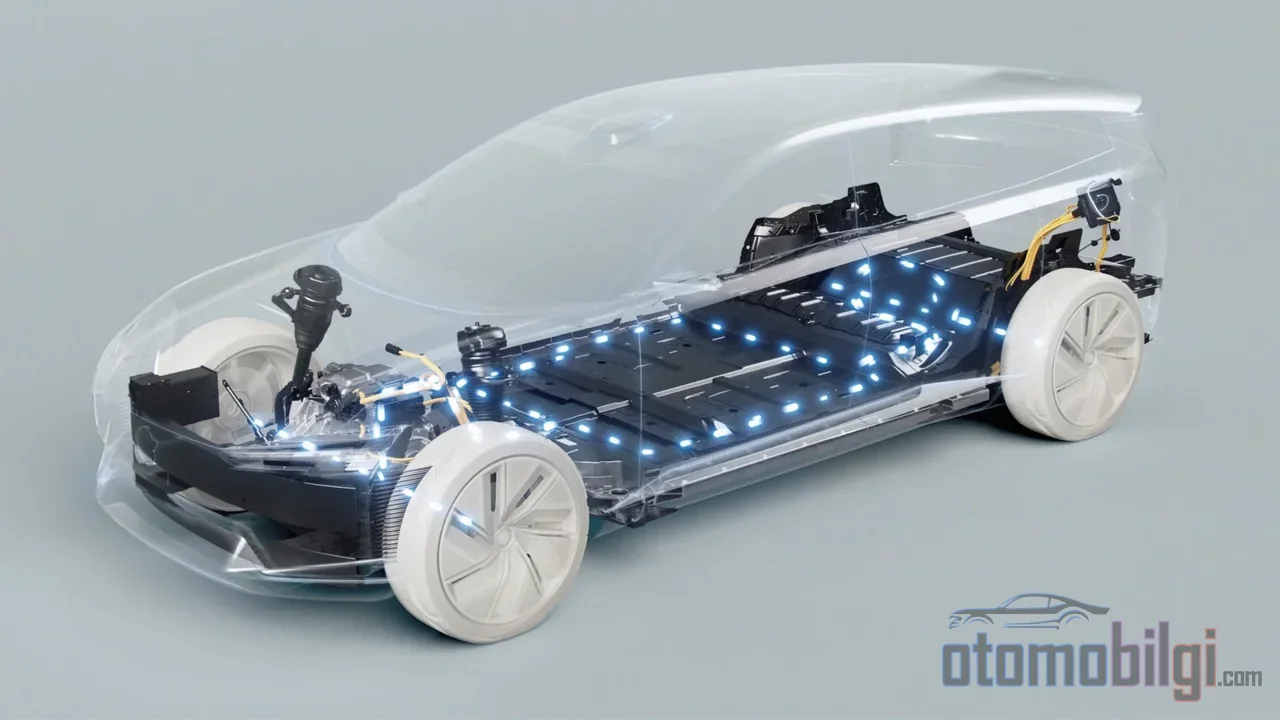
अधिकांश इलेक्ट्रिक कारों में शास्त्रीय अर्थों में कोई गियरबॉक्स नहीं होता; इसके बजाय एक एकल-अनुपात वाला रिड्यूसर होता है। इस रिड्यूसर के दो कार्य हैं: मोटर की हज़ारों आरपीएम की गति को पहियों के लिए उपयोगी स्तर तक लाना और मोटर के टॉर्क को गुणा करके बढ़ाना।
गणित सरल है। यदि मोटर 200 lb-ft टॉर्क उत्पन्न करता है, तो 10:1 का रिड्यूसर इस मान को नुकसान के बाद पहियों तक लगभग 2000 lb-ft के रूप में पहुँचाता है। आधुनिक इलेक्ट्रिक कारों में अनुपात आमतौर पर 8:1 से 12:1 की सीमा में होते हैं; 9:1 का अनुपात इसका मतलब है कि पहिये के हर चक्कर के लिए मोटर नौ बार घूमता है। पहिया टॉर्क लगभग मोटर टॉर्क, रिड्यूसर अनुपात और ड्राइवट्रेन दक्षता का गुणनफल होता है।
एकल गियर के पर्याप्त होने का एक कारण यह भी है कि इलेक्ट्रिक मोटर आइडल नहीं करता। वाहन के रुके होने पर मोटर घूमता नहीं है; और शुरुआत के क्षण में शून्य आरपीएम से पूरा टॉर्क मिलने के कारण, शुरुआत के लिए निचले गियर में जाने जैसी कोई समस्या ही नहीं रह जाती। यह नहीं भूलना चाहिए कि आंतरिक दहन इंजन आइडल के आसपास कमज़ोर रहता है, इसलिए शुरुआत के लिए टॉर्क गुणक की आवश्यकता होती है; इलेक्ट्रिक मोटर इस आवश्यकता को जड़ से समाप्त कर देता है।
इन्वर्टर: पहले मिलीसेकंडों में क्या होता है?
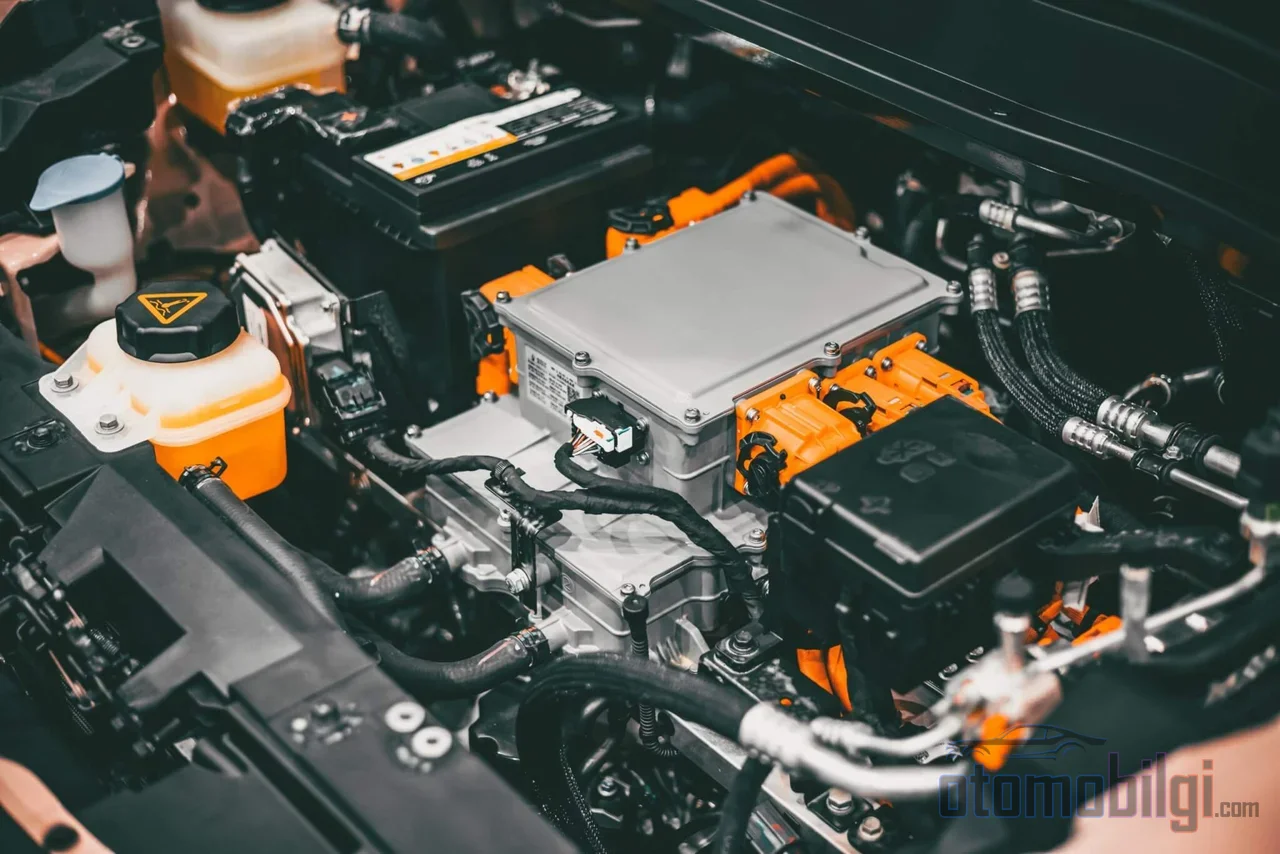
तत्काल टॉर्क की अनुभूति का सबसे कम चर्चित नायक इन्वर्टर है। बैटरी से आने वाली डायरेक्ट करंट को IGBT या MOSFET स्विच के ज़रिए तीन-फेज़ नियंत्रित अल्टरनेटिंग करंट में बदलने वाली यह पावर इलेक्ट्रॉनिक्स इकाई, मोटर की गति और टॉर्क को सीधे नियंत्रित करती है। शुरुआत, रुकना, दिशा बदलना; यह सब इन्वर्टर के आदेशों से होता है।
नियंत्रण के क्षेत्र में PWM, यानी पल्स विड्थ मॉडुलन का उपयोग किया जाता है: एक निश्चित स्विचिंग अवधि में औसत वोल्टेज को वांछित वोल्टेज आदेश के बराबर करने के लिए स्विच लाखों बार खुलते और बंद होते हैं। स्विचिंग समय नैनोसेकंड के स्तर पर होता है; आधुनिक 400 V सिस्टम में DC बस वोल्टेज लगभग 540 V होता है और स्विचिंग 100 नैनोसेकंड के समय-पैमाने पर होती है। औद्योगिक ड्राइव माप इस गति का ठोस प्रमाण देते हैं: टॉर्क प्रतिक्रिया समय 5 ms से कम, पुनरावृत्तियोग्यता %1 के स्तर पर।
नियंत्रक सॉफ्टवेयर धारा और टॉर्क के घटकों को एक-दूसरे से अलग करके भी नियंत्रण करता है; यह पृथक्करण अधिक तीखी टॉर्क प्रतिक्रिया और अधिक उच्च स्टार्टिंग टॉर्क प्रदान करता है। गैस पेडल दबाने और पहियों तक बल पहुंचने के बीच का समय पलक झपकने के समय से भी कम होता है, और यही गति आपको जो तुरंत महसूस होने वाली प्रतिक्रिया का तकनीकी रूप है।
सॉफ्टवेयर टॉर्क को जानबूझकर क्यों सीमित करता है?
भले ही भौतिकी पूर्ण टॉर्क की अनुमति देती है, हर स्थिति में पूर्ण टॉर्क का उपयोग नहीं किया जाता। निर्माता टॉर्क को सॉफ्टवेयर स्तर पर इन्वर्टर की धारा सीमाओं के माध्यम से सीधे नियंत्रित करते हैं और मोटर की थर्मल सीमाओं के नीचे अपनी इच्छानुसार किसी बिंदु तक शक्ति की सीमा तय कर सकते हैं। इन सीमाओं के कारण ठोस हैं।
- ट्रैक्शन की हानि: तेज त्वरण में फ्रंट-व्हील ड्राइव इलेक्ट्रिक कारें पहियों को फिसला सकती हैं; इसे रोकने के लिए सॉफ्टवेयर कम गति पर टॉर्क को सीमित करता है। कुछ मॉडल लगभग 45 mph से नीचे टॉर्क आउटपुट को सीमित करते हैं, यह उपयोगकर्ता मापों से ज्ञात है।
- बैटरी सुरक्षा: जब बैटरी की आउटपुट शक्ति एक निश्चित सीमा से नीचे गिर जाती है, तो पहियों को दिया जाने वाला टॉर्क देने योग्य टॉर्क से नीचे खींचा जा सकता है; यह दृष्टिकोण पेटेंट साहित्य में भी वर्णित है।
- ट्रांसमिशन घटकों का जीवनकाल: उपलब्ध शक्ति का पूरा उपयोग हर समय नहीं किया जाता; घिसाव को संतुलित करने के लिए सीमा मान निर्धारित किए जाते हैं।
दो-मोटर वाले वाहनों में सॉफ्टवेयर की भूमिका और भी बड़ी हो जाती है: टॉर्क वेक्टरिंग के माध्यम से कौन सी मोटर कितना बल उत्पन्न करेगी, यह क्षणिक रूप से वितरित किया जाता है। फिसलन भरी सतह पर यदि वाहन की पकड़ से अधिक हो जाए, तो सिस्टम टॉर्क को जानबूझकर कम कर सकता है। संक्षेप में, तत्काल टॉर्क की अनुभूति शुद्ध भौतिकी जितनी ही इंजीनियरिंग निर्णयों की भी उपज है।
बैटरी और मोटर प्रकार का प्रभाव
इस कहानी में बैटरी केमिस्ट्री सीधा खिलाड़ी नहीं है; टॉर्क का स्रोत मोटर है। बैटरी का हिस्सा यह है कि वह मांगी गई तात्कालिक धारा कितने समय तक और किस शक्ति सीमा तक प्रदान कर सकती है; ऊपर बताई गई टॉर्क सीमाओं का कुछ हिस्सा ठीक इसी सीमा से उत्पन्न होता है। बैटरी केमिस्ट्री का विवरण एक अलग विषय है; यहाँ इतना जानना पर्याप्त है: पावर ट्रांसमिशन श्रृंखला के हर तत्व की तरह बैटरी भी देने योग्य टॉर्क की ऊपरी सीमा निर्धारित करती है।
मोटर का प्रकार उसके चरित्र को आकार देता है। परmanent मैग्नेट सिंक्रोनस मोटर अपने रोटर में तैयार चुंबकीय फ्लक्स रखने के कारण उच्च टॉर्क घनत्व और लगभग %97 तक की दक्षता प्रदान करती हैं; 50 kW की एक परmanent मैग्नेट मोटर 14 kg से हल्की हो सकती है। इंडक्शन मोटर में फ्लक्स स्टेटर द्वारा रोटर में धारा प्रेरित करने से उत्पन्न होता है, इसलिए टॉर्क घनत्व आमतौर पर कम होता है और दक्षता अनुकूल भार पर %90-93 के बैंड में होती है। जो भी चुना जाए, शून्य आरपीएम पर धारा-टॉर्क संबंध नहीं बदलता; बदलता केवल यह है कि वे इस टॉर्क को किस दक्षता के साथ उत्पन्न करते हैं।
ड्राइविंग का अनुभव: तत्काल टॉर्क सड़क पर कैसा महसूस होता है?
इस पूरे तकनीकी शृंखला का सड़क पर प्रभाव स्पष्ट है। जैसे ही आप एक्सल पेडल दबाते हैं, मोटर तैयार रहती है और अधिकांश स्थितियों में अधिकतम टॉर्क पर होती है; ट्रैफिक लाइट से चलने वाली एक साधारण इलेक्ट्रिक कार पहले ही मीटरों में लगभग हर उच्च-प्रदर्शन पारंपरिक वाहन को पीछे छोड़ सकती है। क्योंकि शक्ति केवल एक विशेष आरपीएम सीमा में नहीं, बल्कि मोटर के पहले घुमाव से ही मौजूद रहती है।
अनुभव केवल त्वरण की मात्रा में नहीं, बल्कि प्रतिक्रिया की गुणवत्ता में होता है। इलेक्ट्रिक पावरट्रेन त्वरण और मंदी में अत्यंत संवेदनशील पर सहज व्यवहार करता है; आंतरिक दहन वाहन में ड्राइवर को जो प्रतीक्षा और गियर प्रबंधन करना पड़ता है, वह यहाँ नहीं होता। रीजनरेटिव ब्रेकिंग इस अनुभव को पूरा करती है: मोटर विपरीत दिशा में कार्य करके सामान्यतः ऊष्मा के रूप में खोई जाने वाली ऊर्जा को पुनः प्राप्त करती है और 0.3 G तक की मंदी प्रदान करती है; पेडल से नियंत्रित यह प्रभाव पेट्रोल इंजन के इंजन ब्रेक से काफी अधिक मजबूत है। कम गुरुत्व केंद्र भी मोड़ संतुलन में अलग योगदान जोड़ता है।
संक्षिप्त उत्तर: तत्काल टॉर्क ठीक कहाँ से आता है?
संक्षेप में: इलेक्ट्रिक कारों में तत्काल टॉर्क इसलिए आता है क्योंकि इलेक्ट्रिक मोटर में टॉर्क धारा के सीधे आनुपातिक होता है और आरपीएम से स्वतंत्र होता है, सिंगल-स्पीड रिडक्टर इस टॉर्क को अनुपात के बराबर गुणा करके पहियों तक पहुँचाता है, और इन्वर्टर 5 मिलीसेकंड से कम प्रतिक्रिया समय के साथ धारा का प्रबंधन करता है। सॉफ्टवेयर भी इस बल को ट्रैक्शन, बैटरी और स्थायित्व की शर्तों के अनुसार हर समय मापता है। परिणाम एक ऐसी गति बल है जो ड्राइवर के पेडल दबाते ही, बिना प्रतीक्षा और बिना चरणों के पहुँच जाती है; आंतरिक दहन इंजन की आरपीएम और गियर निर्भर शृंखला से इसका अंतर ठीक इसी भौतिक और प्रणालीगत एकीकरण से उत्पन्न होता है।