電気モーターでトルクが回転数に依存しない理由
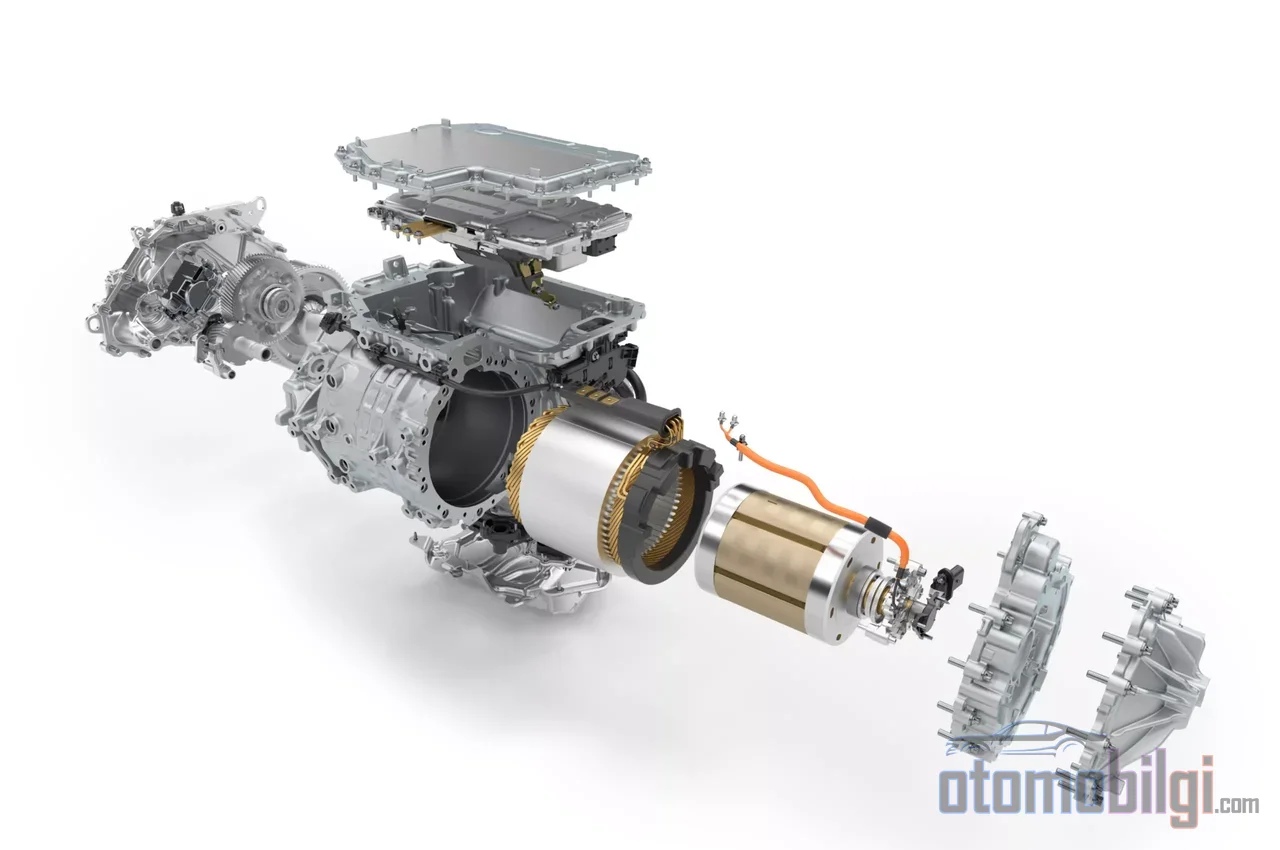
アクセルを踏んだ瞬間に来るあの加速力は、電気自動車を初めて運転する人が最も驚くポイントです. 内燃機関車で同じ感覚を得るには、エンジンを回転させ、適切なギアにシフトし、場合によってはターボの作動を待つ必要があります. 電気自動車にはその待ち時間がありません. では、電気自動車の瞬間トルクはどこから生まれるのでしょうか? 答えは単一の部品にあるのではなく、 物理、減速機、インバータ、ソフトウェアが連携するチェーンの中に隠れています.
このページではそのチェーンを一つずつ紐解いていきます. まず電気モーターのトルク発生の仕組みを、次に内燃機関とのトルク曲線の違いを、続いてシングルギア駆動とインバータの役割を、最後にソフトウェアがこの感覚をどう形作っているかを検証します.
電気モーターはなぜ回転数ゼロでもトルクを発生できるのか?
内燃機関では、トルクは複雑なプロセスチェーンの産物です. 空気が吸い込まれ、燃料が噴射され、混合気が燃焼し、ピストンがクランクシャフトを押して回転させます. このチェーンの各段階には時間がかかります. さらに燃焼は特定の回転数範囲でのみ効率的に行われます. エンジンが停止中や極低速では、このチェーンはフルパフォーマンスで機能しません.
電気モーターでは状況が根本的に異なります. トルクはモーターに流れる電流に比例し、速度には依存しません. ローターが回っていなくても、電流が供給された瞬間にステーターの磁界がローターの磁極を整列させようとします. シャフトが最初の1度も回っていないうちに、ねじり力はすでに発生しています. 空気を待つことも、燃料を噴射することも、ターボを充填することも必要ありません. 電流が流れた瞬間にトルクはそこにあります.
ここで重要な概念が逆起電力です.これはモーターが回転するにつれてモーター内部で生成され、それ自体に逆らって働く電圧です. 回転数ゼロでは逆起電力はゼロです. したがって、モーターに印加された電圧のすべてが電流と磁界の生成に充てられます. 回転数が上がると逆起電力が大きくなり、モーターに実効的に印加できる電圧が下がり、トルク発生能力が低下します. 電気モーターの性格とは端的に言えばこうです. 停止しているモーターには最も強力なねじりの可能性があり、回転しているモーターでは生成が次第に難しくなります.
ここで正直なエンジニアリング上の詳細も付け加える必要があります. 回転数ゼロでは出力はゼロです.なぜなら出力はトルクと回転数の積であり、回転数が存在しないからです. モーターに供給されるエネルギーの一部は、この段階で巻線抵抗におけるI²R損失に変わります. 正確に言えば、モーターが回転数ゼロでフルトルクを生成できるというのは、瞬時にフルキャパシティで利用できるという意味です. この繊細な点はマーケティングの用語では通常省略されます.
要点まとめ
- 電気モーターのトルクは電流に比例し、回転数ゼロからフルキャパシティで生成できます.
- 現代の電気自動車の減速機ギア比は通常、8:1から12:1の範囲にあります.
- 産業用測定では、トルクの応答時間は5ミリ秒未満、再現性は1%程度です.
- シングルギアの減速機は、モーターのトルクに損失後のギア比を乗じてタイヤに伝えます.
- ソフトウェアは、バッテリーと駆動系を保護するためにトルクを意図的に制限することがあります.
トルク曲線の比較: 電気モーターか内燃機関か?
2つのエンジンタイプを最も明確に視覚的に区別するのはトルク曲線です. 内燃機関の曲線はピークを描きます: トルクは特定の回転数帯域で上昇し、頂点に達した後、低下します. 例として、ガソリンエンジンは1000回転で約180 Nm、3500回転付近では約235 Nmを発生させることができます. この差があるため、ドライバーは適切なタイミングで適切なギアに入れることが求められます.
一方、電気モーターの曲線は平坦なプラトーのように始まります. 最大トルクはゼロ回転から発生し、基本速度まで、つまり広い回転数範囲にわたって一定に保たれます. 基本速度を超えると、特に弱め磁束領域でトルクは徐々に減少します. 実際には、これは電気自動車が発進から中速域まで牽引力を安定して維持することを意味します.
このプラトー曲線のもう一つの帰結がギアの必要性です. 電気駆動系が広い回転数範囲で一貫したトルクを供給するため、多段ギアボックスは必要ありません. 同じことは内燃機関には言えません: 単一の固定比率で動作するガソリン車は加速が遅く、高速域ではレブリミッターに達します. ギアボックスが存在するのはまさにこのためです.
減速機: シングルギアはどのようにトルク倍率になるのか?
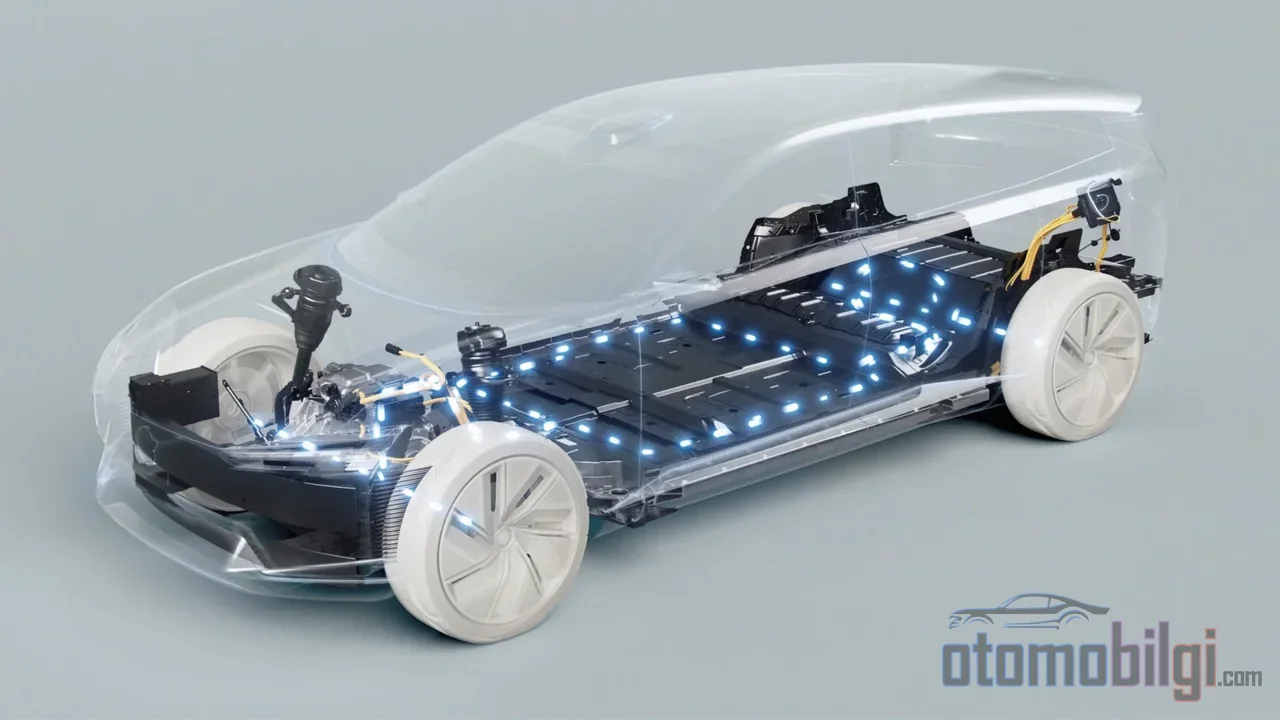
電気自動車のほとんどには古典的な意味でのトランスミッションがなく、 代わりに単一比率の減速機が搭載されています. この減速機には2つの役割があります: モーターの数千回転の速度を車輪にとって使用可能なレベルまで下げることと、モーターのトルクを掛け合わせて増大させることです.
計算はシンプルです. モーターが200 lb-ftのトルクを発生させる場合、10:1の減速機はこの値を損失を考慮した上で約2000 lb-ftとして車輪に伝えます. 現代の電気自動車では、比率は通常8:1から12:1の範囲です. 9:1の比率は、車輪の1回転につきモーターが9回転することを意味します. 車輪のトルクはおおよそ、モータートルク×減速機比率×駆動効率の積です.
シングルギアで十分なもう一つの理由は、電気モーターがアイドリングしないことです. 車両停止時にはモーターは回転していません. 発進時にはゼロ回転から最大トルクが得られるため、発進のためにローギアに切り替えるといった問題はそもそも存在しません. 内燃機関はアイドル回転数付近では弱く、そのため発進にはトルク倍率が必要であることを忘れてはいけません. 電気モーターはこの必要性を根本的に排除します.
インバーター: 最初の数ミリ秒で何が起こるのか?
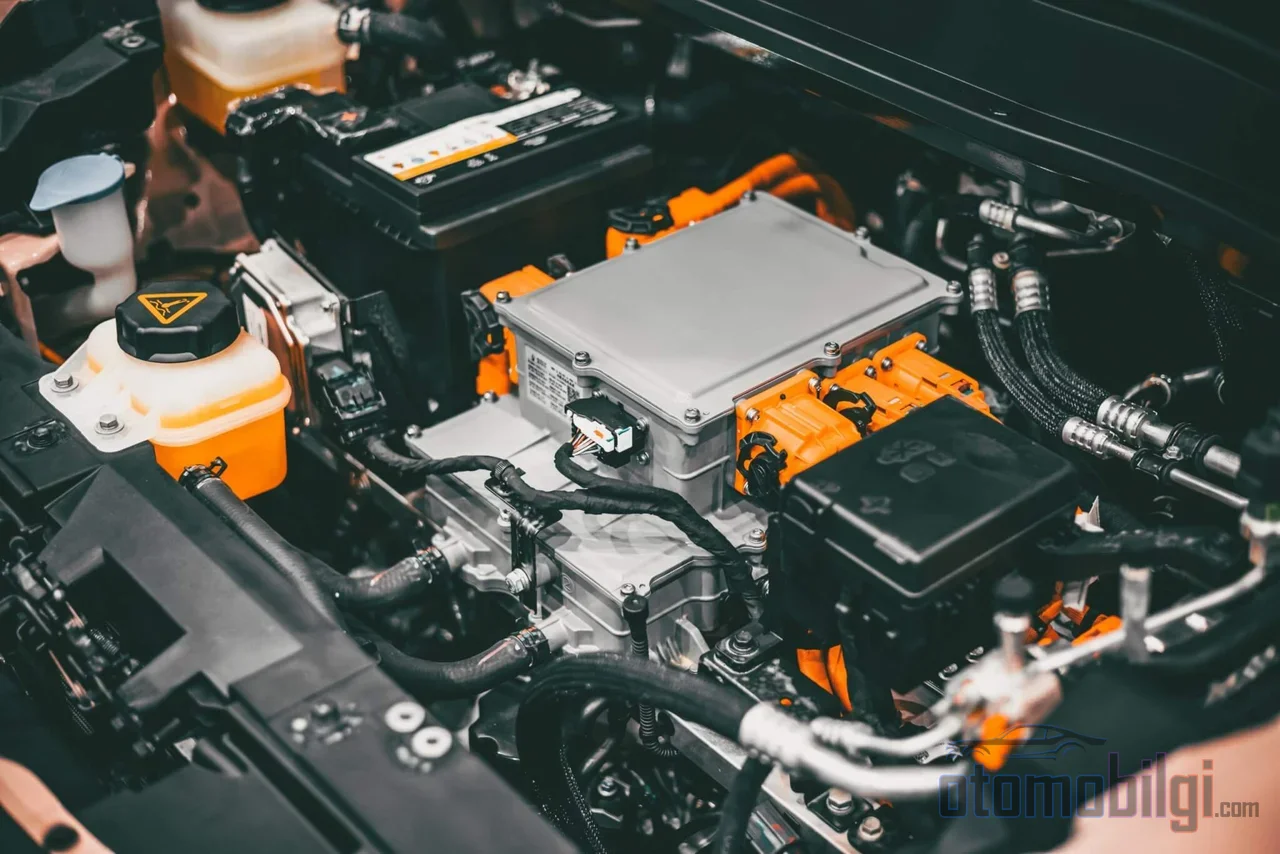
瞬時トルクの感覚における最も語られない英雄はインバーターです. バッテリーからの直流を、IGBTやMOSFETスイッチによって三相の制御された交流に変換するこのパワーエレクトロニクスユニットは、モーターの速度とトルクを直接制御します. 発進、停止、方向転換、 そのすべてがインバーターの指令によって実現されます.
制御面ではPWM、つまりパルス幅変調が使用されます: 特定のスイッチング周期における平均電圧が目標電圧指令と等しくなるように、スイッチは数百万回の開閉を繰り返します. スイッチング時間はナノ秒オーダーです. 最新の400 VシステムではDCバス電圧は約540 Vであり、スイッチングは100ナノ秒のタイムスケールで行われます. 産業用ドライブの測定値はこの速さの具体的な証拠を示しています: トルク応答時間は5 ms未満、再現性は1%オーダーです.
コントローラのソフトウェアはさらに、電流とトルクの成分を互いに分離して制御します. この分離により、より鋭いトルク応答とより高い発進トルクが実現されます. アクセルペダルを踏んでから車輪に力が伝わるまでの時間は、まばたきの時間よりはるかに短く、この速さこそが、あなたが感じる即座の反応の技術的な正体なのです.
ソフトウェアはなぜトルクを意図的に制限するのか?
物理法則がフルトルクを許容するからといって、あらゆる状況でフルトルクが使われるわけではありません. メーカーは、ソフトウェアレベルでインバータの電流制限を通じてトルクを直接制御し、モーターの熱的限界以下の任意の地点にパワー制限線を引くことができます. これらの制限には具体的な理由があります.
- トラクションロス: 急加速時、前輪駆動の電気自動車はタイヤをスリップさせることがあります. ソフトウェアはこれを防ぐため、低速域でトルクを制限します. 一部のモデルが約45 mph以下でトルク出力を制限していることは、ユーザーによる測定で知られています.
- バッテリー保護: バッテリーの出力パワーが一定の閾値を下回ると、車輪に与えられるトルクは供給可能トルク以下に引き下げられることがあります. このアプローチは特許文献にも記載されています.
- 駆動系の寿命: 既存のパワーすべてが常に使われるわけではありません. 摩耗のバランスを取るために限界値が設定されます.
デュアルモーター車ではソフトウェアの役割はさらに大きくなります: トルクベクタリングにより、どのモーターがどの程度の力を生み出すかが瞬時に配分されます. 滑りやすい路面で車両のグリップを超えると、システムはトルクを意図的に減らすことがあります. 要するに、即時トルクの感覚は、純粋な物理法則と同じくらいエンジニアリングの判断の産物なのです.
バッテリーとモーター種類の影響
バッテリーの化学はこの物語の直接的なプレイヤーではありません. トルクの源はモーターです. バッテリーの役割は、要求される瞬間的な電流をどのくらいの期間、どのパワー閾値まで供給できるかということです. 前述のトルク制限の一部はまさにこの閾値に由来します. バッテリー化学の詳細は別のテーマです. ここで知っておくべきことは以下の通りです: パワートレイン内のすべての要素と同様に、バッテリーも供給可能トルクの上限を決定します.
モーターの種類はキャラクターを形作ります. 永久磁石同期モーターは、ローターに既製の磁束を備えているため、高いトルク密度と最大約97%に達する効率を提供します. 50 kWの永久磁石モーターは14 kgより軽くなることもあります. 誘導モーターでは、磁束がステーターがローターに電流を誘導することで生じるため、トルク密度は典型的に低く、効率は最適負荷で90-93%の範囲にあります. どちらが選ばれても、ゼロ回転時の電流-トルク関係は変わりません. 変わるのは、そのトルクをどの効率で生み出すかだけです.
ドライブフィール: 即時トルクは道の上でどのように感じられるのか?
これらすべての技術的な連鎖は、道路上で明確な結果をもたらします. アクセルを踏んだ瞬間にモーターは準備ができており、多くの場合最大トルク値にあります. 信号から発進する普通の電気自動車は、最初の数メートルでほぼすべての高性能な従来型車両を追い越すことができます. なぜなら、力は特定の回転数範囲でのみ存在するのではなく、モーターの最初の回転から生まれているからです.
感覚は加速の大きさだけでなく、反応の質にあります. 電気駆動系は加速と減速において非常に敏感でありながら、滑らかに動作します. 内燃機関車でドライバーが担う待ち時間やギア操作は、ここには存在しません. 回生ブレーキもこの体験を完成させます. モーターが逆方向に動作することで、通常は熱として失われるエネルギーを回収し、最大0.3 Gに達する減速を実現します. ペダルを通じて制御されるこの効果は、ガソリンエンジンのエンジンブレーキよりも明確に強力です. 低い重心位置も、コーナリングバランスにさらなる貢献を加えます.
短い回答: 即時トルクは正確にはどこから来るのか?
まとめると: 電気自動車における即時トルクは、電気モーターでトルクが電流に正比例し回転数に依存しないこと、単速ギアボックスがこのトルクを比率に応じて増幅してタイヤに伝えること、そしてインバーターが5ミリ秒未満の応答時間で電流を制御することから生まれます. ソフトウェアもこの力を、トラクション、バッテリー、耐久性の条件に応じて常に測定しています. その結果は、ドライバーがペダルを踏んだ瞬間に、待ち時間も段階もなく届く駆動力です. 回転数とギアへの依存を含む内燃機関の連鎖との違いは、まさにこの物理的かつシステム的な一体性から生まれます.