বৈদ্যুতিক মোটরে টর্ক কেন আরপিএম থেকে স্বাধীন
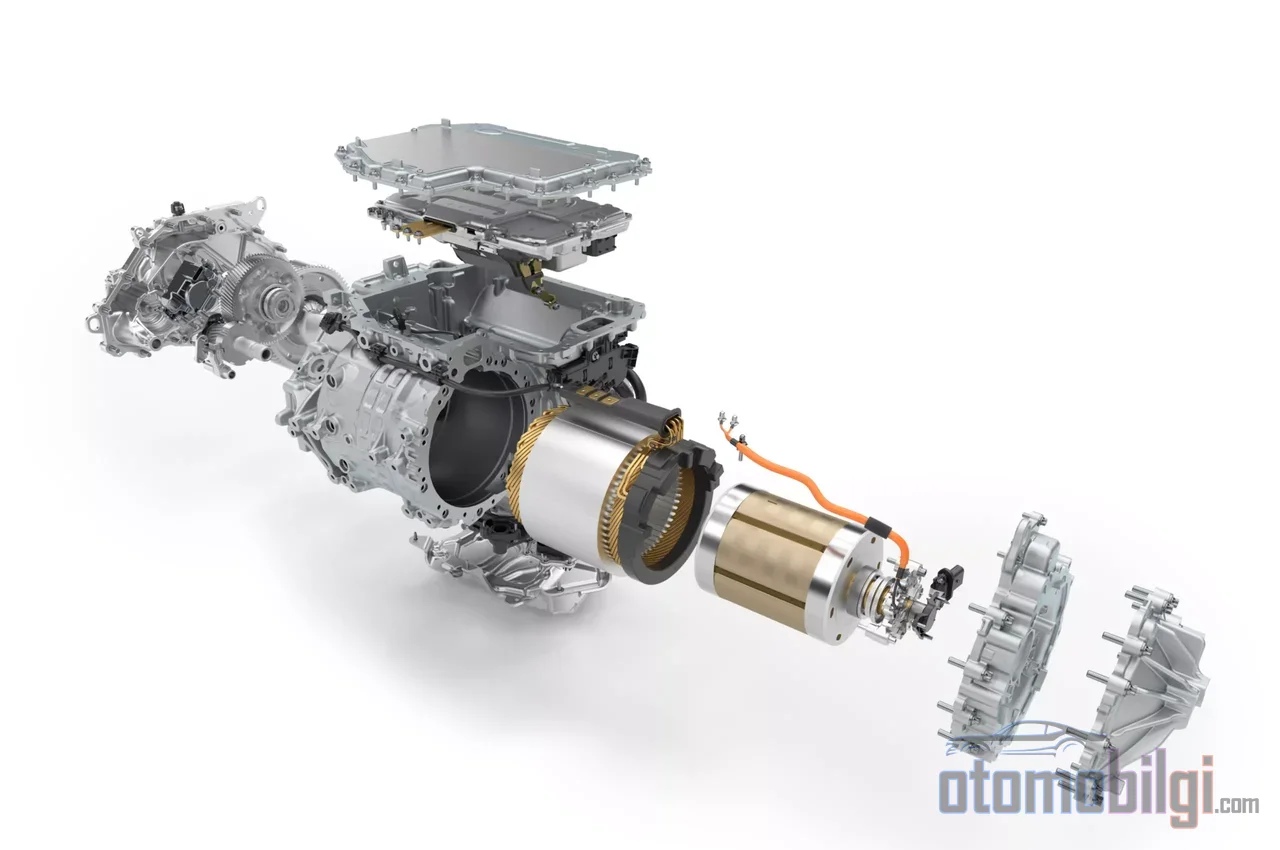
গ্যাস প্যাডেলে চাপ দেওয়ার মুহূর্তেই যে টান অনুভব হয়, তা প্রথমবার ইলেকট্রিক গাড়ি চালানোদের সবচেয়ে বেশি যা অবাক করে। একটি অভ্যন্তরীণ দহন ইঞ্জিনের গাড়িতে একই অনুভূতি পেতে ইঞ্জিনের রিভ বাড়াতে হয়, সঠিক গিয়ারে যেতে হয় এবং মাঝে মাঝে টার্বোচার্জ সক্রিয় হওয়ার জন্য অপেক্ষা করতে হয়। কিন্তু ইলেকট্রিক গাড়িতে কোনো অপেক্ষা নেই। তাহলে ইলেকট্রিক গাড়িতে তাৎক্ষণিক টর্ক আসে কোথা থেকে? উত্তর একটি মাত্র যন্ত্রাংশে নেই; এটি লুকিয়ে আছে পদার্থবিজ্ঞান, রিডাক্টর, ইনভার্টার এবং সফটওয়্যারের যৌথ কর্মের একটি শৃঙ্খলে।
এই পৃষ্ঠায় আমরা সেই শৃঙ্খলটি কড়ায় কড়ায় খুলে দেখব: প্রথমে ইলেকট্রিক মোটরের টর্ক উৎপাদনের পদ্ধতি, তারপর অভ্যন্তরীণ দহন ইঞ্জিনের সাথে টর্ক কার্ভের পার্থক্য, এরপর সিঙ্গেল-স্পিড ট্রান্সমিশন এবং ইনভার্টারের ভূমিকা, এবং শেষে সফটওয়্যার কীভাবে এই অনুভূতিকে রূপ দেয় তা পরীক্ষা করব।
ইলেকট্রিক মোটর শূন্য রিভে কেন টর্ক তৈরি করতে পারে?
অভ্যন্তরীণ দহন ইঞ্জিনে টর্ক হলো একটি জটিল প্রক্রিয়া-শৃঙ্খলের ফল: বাতাস শোষিত হয়, জ্বালানি স্প্রে হয়, মিশ্রণ পোড়ে এবং পিস্টন ক্র্যাঙ্কশ্যাফ্টকে ঘুরিয়ে দেওয়ার জন্য রডকে ধাক্কা দেয়। এই শৃঙ্খলের প্রতিটি কড়ার জন্য সময় লাগে; আরও, দহন কার্যকরভাবে শুধুমাত্র একটি নির্দিষ্ট রিভ পরিসরেই ঘটে। ইঞ্জিন থেমে থাকলে বা খুব কম রিভে থাকলে এই শৃঙ্খল পূর্ণ দক্ষতায় কাজ করে না।
ইলেকট্রিক মোটরে অবস্থা সম্পূর্ণ ভিন্ন। টর্ক মোটরে প্রবাহিত কারেন্টের সাথে সরাসরি আনুপাতিক এবং গতির ওপর নির্ভর করে না। রোটর ঘুরছে না হোক বা না হোক, কারেন্ট দেওয়ার মুহূর্তেই স্টেটরের চৌম্বক ক্ষেত্র রোটরের মেরুগুলোকে সামঞ্জস্য হতে বাধ্য করে; শ্যাফ্ট প্রথম ডিগ্রিও ঘোরার আগেই মোচড় দেওয়ার বল তৈরি হয়ে গিয়েছে। বাতাসের জন্য অপেক্ষা নেই, জ্বালানি স্প্রে হয় না, টার্বো ভরাট হওয়ার প্রয়োজন নেই। কারেন্ট প্রবাহিত হওয়ার মুহূর্তেই টর্ক সেখানে উপস্থিত।
এখানে একটি গুরুত্বপূর্ণ ধারণা হলো ব্যাক-EMK, অর্থাৎ মোটর যত ঘোরে তত এটি ভেতরে তৈরি করে এবং নিজের বিরুদ্ধে কাজ করে এমন ভোল্টেজ। শূন্য রিভে ব্যাক-EMK শূন্য থাকে; ফলে মোটরে প্রয়োগ করা ভোল্টেজের সম্পূর্ণটাই কারেন্ট এবং চৌম্বক ক্ষেত্র তৈরিতে ব্যবহার করা যায়। রিভ বাড়ার সাথে সাথে ব্যাক-EMK বাড়ে, মোটরে কার্যকরভাবে প্রদান করা যায় এমন ভোল্টেজ কমে এবং টর্ক প্রদানের সক্ষমতা হ্রাস পায়। ইলেকট্রিক মোটরের চরিত্র সংক্ষেপে এটাই: থামা মোটরে সবচেয়ে শক্তিশালী মোচড়ের সম্ভাবনা, ঘুরন্ত মোটরে ক্রমশ কঠিন হয়ে আসা উৎপাদন।
এই প্রসঙ্গে একটি সৎ প্রকৌশলগত বিস্তারিত যোগ করা দরকার: শূন্য রিভে ক্ষমতা শূন্য, কারণ ক্ষমতা হলো টর্ক ও রিভের গুণফল এবং রিভ থাকে না। মোটরে দেওয়া শক্তির একটি অংশ এই পর্যায়ে ওয়াইন্ডিং রেজিস্ট্যান্সের I²R ক্ষতিতে রূপ নেয়। অর্থাৎ সঠিক বক্তব্য হলো, মোটর শূন্য রিভে পূর্ণ টর্ক উৎপাদন করতে পারে, তাৎক্ষণিকভাবে এবং পূর্ণ সক্ষমতায় ব্যবহার করা যায়; এই সূক্ষ্মতা মার্কেটিংয়ের ভাষায় সাধারণত এড়িয়ে যাওয়া হয়।
উল্লেখযোগ্য বিষয়সমূহ
- ইলেকট্রিক মোটরে টর্ক কারেন্টের সাথে সরাসরি আনুপাতিক এবং শূন্য রিভ থেকেই পূর্ণ সক্ষমতায় উৎপাদন করা যায়।
- আধুনিক ইলেকট্রিক গাড়িগুলোতে রিডাক্টর অনুপাত সাধারণত 8:1 থেকে 12:1 পরিসরে থাকে।
- শিল্পোপযোগী পরিমাপে টর্ক প্রতিক্রিয়ার সময় 5 মিলিসেকেন্ডের কম, এবং পুনরাবৃত্তিযোগ্যতা %1 মাত্রার হয়।
- সিঙ্গেল-স্পিড রিডাক্টর মোটরের টর্ককে ক্ষতির পরে অনুপাত অনুযায়ী গুণ করে চাকায় পৌঁছে দেয়।
- সফটওয়্যার ব্যাটারি এবং ড্রাইভট্রেন রক্ষা করার জন্য ইচ্ছাকৃতভাবে টর্ক সীমিত করতে পারে।
টর্ক বক্ররেখার তুলনা: বৈদ্যুতিক মোটর নাকি অভ্যন্তরীণ দহন ইঞ্জিন?
দুই ধরনের ইঞ্জিনকে আলাদা করে এমন সবচেয়ে স্পষ্ট দৃশ্যমান উপকরণ হলো টর্ক বক্ররেখা। অভ্যন্তরীণ দহন ইঞ্জিনের বক্ররেখা একটি শীর্ষবিন্দু তৈরি করে: নির্দিষ্ট আরপিএম ব্যাপ্তিতে টর্ক বেড়ে ওঠে, শীর্ষে পৌঁছায় এবং তারপর কমে যায়। উদাহরণ হিসেবে, একটি পেট্রোল ইঞ্জিন 1000 আরপিএম-এ প্রায় 180 Nm এবং 3500 আরপিএম-এর কাছাকাছি প্রায় 235 Nm টর্ক উৎপন্ন করতে পারে; এই পার্থক্যের জন্য চালককে সঠিক সময়ে সঠিক গিয়ারে থাকতে হয়।
কিন্তু বৈদ্যুতিক মোটরের বক্ররেখা শুরু হয় সমতল একটি প্লাটোর মতো। সর্বোচ্চ টর্ক শূন্য আরপিএম থেকেই পাওয়া যায় এবং বেস স্পিড পর্যন্ত, অর্থাৎ ব্যাপক আরপিএম ব্যাপ্তি জুড়ে তা স্থির থাকে। বেস স্পিড অতিক্রম করার পর, বিশেষত ফিল্ড উইকেনিং অঞ্চলে টর্ক ধাপে ধাপে কমতে থাকে। বাস্তবে এর অর্থ হলো, বৈদ্যুতিক গাড়ি যাত্রা শুরু থেকে মাঝারি গতি পর্যন্ত ট্র্যাকশন ফোর্স ধারাবাহিকভাবে ধরে রাখে।
এই প্লাটো বক্ররেখার আরেকটি ফলাফল হলো গিয়ারের প্রয়োজনীয়তা। বৈদ্যুতিক ড্রাইভট্রেনের বিস্তৃত আরপিএম ব্যাপ্তিতে সামঞ্জস্যপূর্ণ টর্ক প্রদান করার কারণে বহু-স্তরের গিয়ারবক্সের প্রয়োজন হয় না। তবে একই কথা অভ্যন্তরীণ দহন ইঞ্জিনের ক্ষেত্রে বলা যায় না: নির্দিষ্ট একটি অনুপাতে চলা পেট্রোল গাড়ি ধীরে ত্বরান্বিত হয় এবং উচ্চ গতিতে রিভ লিমিটারে আটকে যায়; গিয়ারবক্স ঠিক এই কারণেই থাকে।
রিডাক্টর: একক গিয়ার কীভাবে টর্ক মাল্টিপ্লায়ার হয়?
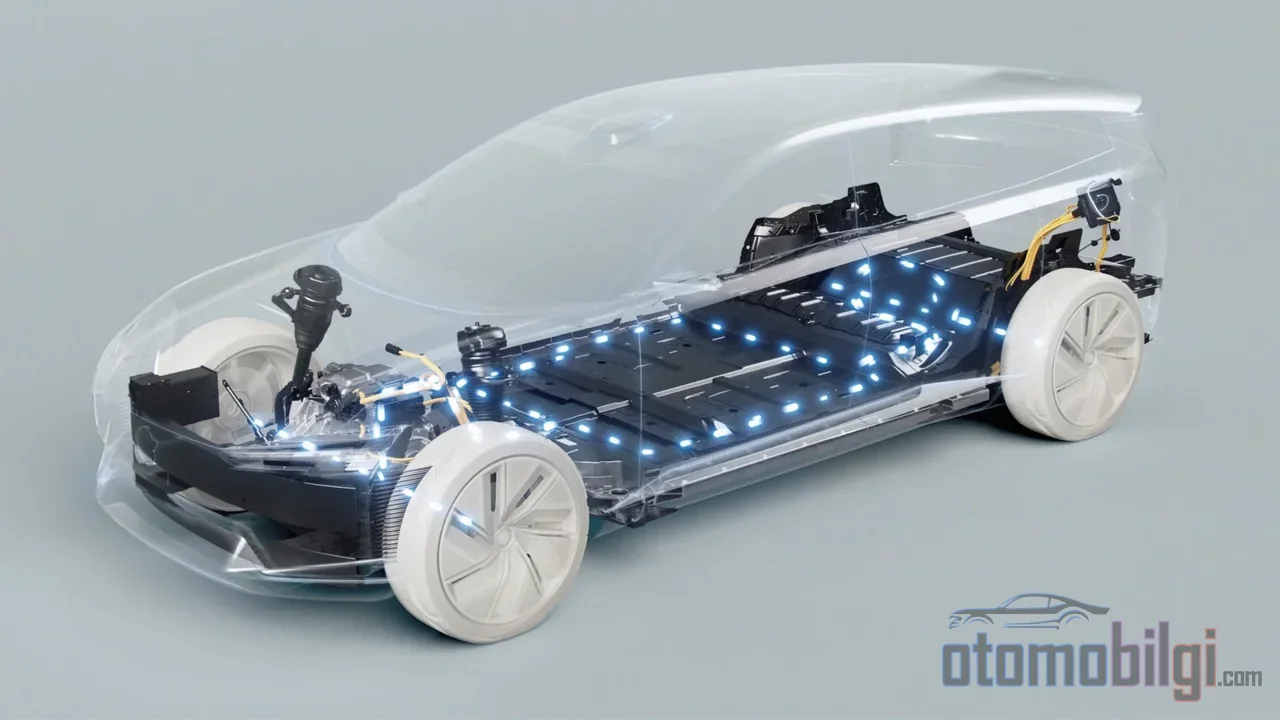
বেশিরভাগ বৈদ্যুতিক গাড়িতে শাস্ত্রীয় অর্থে কোনো গিয়ারবক্স থাকে না; তার বদলে থাকে একক অনুপাতের একটি রিডাক্টর। এই রিডাক্টরের দুটি কাজ রয়েছে: মোটরের হাজার হাজার আরপিএম-এর গতিকে চাকার জন্য ব্যবহারযোগ্য স্তরে নামিয়ে আনা এবং মোটরের টর্ককে গুণ করে বাড়িয়ে দেওয়া।
গণিতটি সহজ। মোটর 200 lb-ft টর্ক উৎপন্ন করলে 10:1 অনুপাতের একটি রিডাক্টর ক্ষতির পরে এই মানকে প্রায় 2000 lb-ft হিসেবে চাকায় পৌঁছে দেয়। আধুনিক বৈদ্যুতিক গাড়িতে অনুপাতগুলো সাধারণত 8:1 থেকে 12:1 এর মধ্যে থাকে; 9:1 অনুপাতের অর্থ হলো, চাকার প্রতিটি ঘূর্ণনের জন্য মোটর নয়বার ঘোরে। চাকার টর্ক মোটামুটিভাবে মোটরের টর্ক, রিডাক্টর অনুপাত এবং ড্রাইভট্রেন দক্ষতার গুণফল।
একক গিয়ারই যথেষ্ট হওয়ার আরেকটি কারণ হলো বৈদ্যুতিক মোটর আইডল করে না। গাড়ি থামা অবস্থায় মোটর ঘোরে না; আর যাত্রা শুরুর মুহূর্তে শূন্য আরপিএম থেকেই পূর্ণ টর্ক পাওয়া যায় বলে, যাত্রা শুরুর জন্য নিচু গিয়ারে যাওয়ার মতো কোনো সমস্যার অস্তিত্বই থাকে না। অভ্যন্তরীণ দহন ইঞ্জিন আইডল গতির কাছাকাছি দুর্বল থাকে, তাই যাত্রা শুরুর জন্য টর্ক মাল্টিপ্লায়ারের প্রয়োজন হয় - এ কথা ভুলে যাওয়া উচিত নয়; বৈদ্যুতিক মোটর এই প্রয়োজনকে সম্পূর্ণভাবে দূর করে দেয়।
ইনভার্টার: প্রথম মিলিসেকেন্ডগুলোতে কী ঘটে?
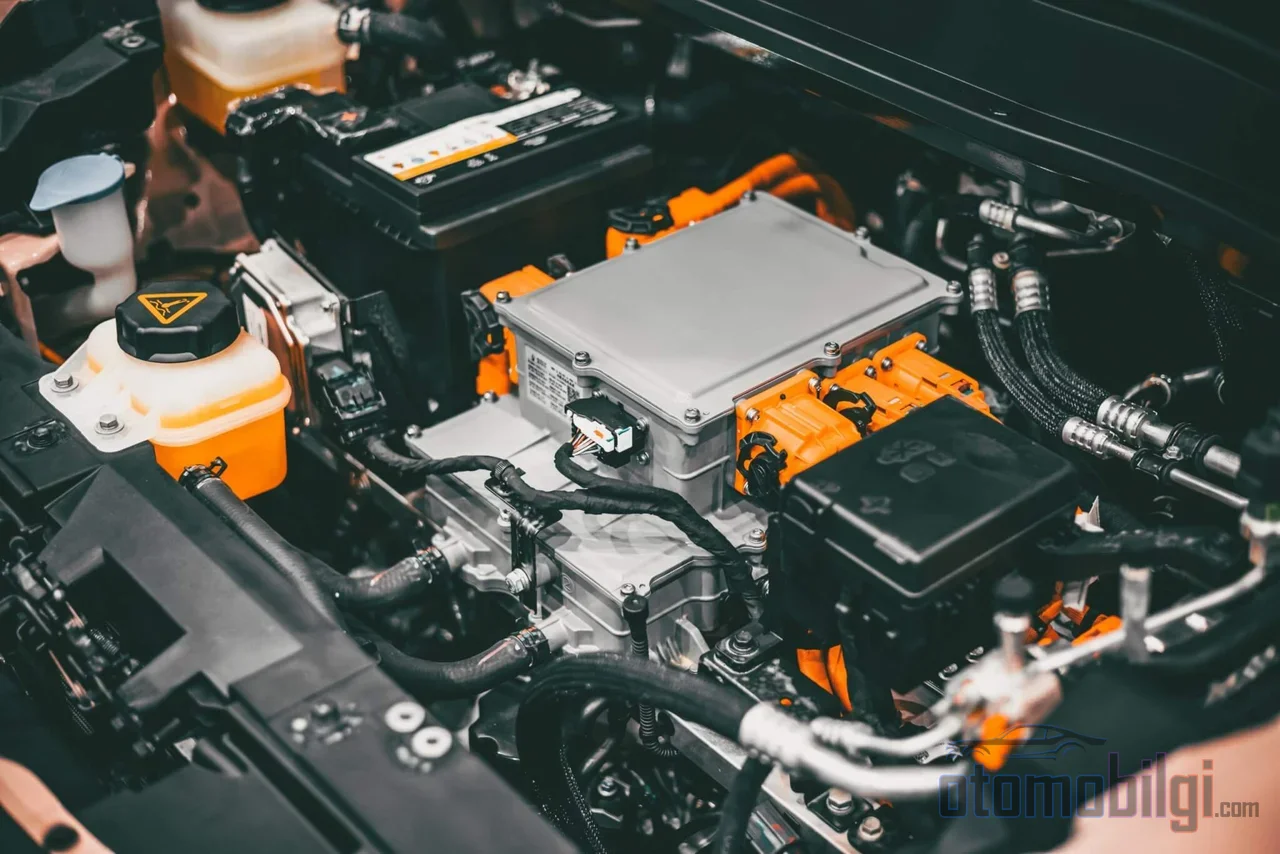
তাৎক্ষণিক টর্কের অনুভূতির সবচেয়ে কম আলোচিত নায়ক হলো ইনভার্টার। ব্যাটারি থেকে আসা ডিসি কারেন্টকে IGBT বা MOSFET সুইচ দিয়ে তিন-ফেজ নিয়ন্ত্রিত এসি কারেন্টে রূপান্তরকারী এই পাওয়ার ইলেকট্রনিক্স ইউনিট মোটরের গতি ও টর্ককে সরাসরি নিয়ন্ত্রণ করে। যাত্রা শুরু, থামা, দিক পরিবর্তন; সবই ঘটে ইনভার্টারের নির্দেশে।
নিয়ন্ত্রণের ক্ষেত্রে PWM বা পালস প্রস্থ মড্যুলেশন ব্যবহৃত হয়: নির্দিষ্ট একটি সুইচিং পিরিয়ডের গড় ভোল্টেজ যেন কাঙ্ক্ষিত ভোল্টেজ কমান্ডের সমান হয়, সেভাবে সুইচগুলো লক্ষ লক্ষবার খোলে ও বন্ধ হয়। সুইচিং সময় ন্যানোসেকেন্ড মাত্রায় থাকে; একটি আধুনিক 400 V সিস্টেমে DC বারের ভোল্টেজ প্রায় 540 V এবং সুইচিংগুলো 100 ন্যানোসেকেন্ডের সময়সীমায় ঘটে। শিল্পক্ষেত্রের ড্রাইভ পরিমাপগুলো এই গতির মূর্ত প্রমাণ দেয়: টর্ক প্রতিক্রিয়ার সময় 5 ms-এর কম, পুনরাবৃত্তিযোগ্যতা %1 মাত্রায়।
কন্ট্রোলার সফ্টওয়্যার এছাড়াও প্রবাহ ও টর্কের উপাদানগুলো একে অপর থেকে আলাদা করে নিয়ন্ত্রণ করে; এই বিচ্ছেদ তীক্ষ্ণ টর্ক প্রতিক্রিয়া এবং উচ্চতর স্টার্টিং টর্ক নিশ্চিত করে। আপনার গ্যাস পেডলে চাপ দেওয়া এবং চাকায় শক্তি পৌঁছানোর মধ্যকার সময় চোখের পলক পড়ার সময়ের চেয়েও অনেক কম, এবং এই গতিই আপনি যে তাৎক্ষণিক প্রতিক্রিয়া অনুভব করেন তার কারিগরি প্রতিফলন।
সফ্টওয়্যার কেন ইচ্ছাকৃতভাবে টর্ক সীমাবদ্ধ করে?
পদার্থবিজ্ঞান পূর্ণ টর্কের অনুমতি দিলেও প্রতিটি অবস্থায় পূর্ণ টর্ক ব্যবহার করা হয় না। নির্মাতারা সফ্টওয়্যার স্তরে ইনভার্টারের কারেন্ট সীমার মাধ্যমে টর্ক সরাসরি নিয়ন্ত্রণ করে এবং মোটরের থার্মাল সীমার নিচে যেকোনো বিন্দুতে ক্ষমতার সীমা নির্ধারণ করতে পারে। এই সীমাগুলোর কারণগুলো মূর্ত।
- ট্র্যাকশন ক্ষতি: তীব্র ত্বরণে ফ্রন্ট-হুইল ড্রাইভ ইলেকট্রিক গাড়ির চাকা পিছলে যেতে পারে; সফ্টওয়্যার এটি প্রতিরোধ করতে কম গতিতে টর্ক সীমাবদ্ধ করে। কিছু মডেল প্রায় 45 mph-এর নিচে টর্ক আউটপুট সীমিত করে বলে ব্যবহারকারীর পরিমাপে জানা যায়।
- ব্যাটারি সুরক্ষা: ব্যাটারির আউটপুট ক্ষমতা নির্দিষ্ট সীমার নিচে নেমে গেলে চাকায় দেওয়া টর্ক প্রদানযোগ্য টর্কের নিচে নামানো হতে পারে; এই পদ্ধতি প্যাটেন্ট সাহিত্যেও বর্ণিত হয়েছে।
- ট্রান্সমিশন সিস্টেমের আয়ু: বিদ্যমান ক্ষমতার সম্পূর্ণটি প্রতিটি মুহূর্তে ব্যবহার করা হয় না; ক্ষয় ভারসাম্যে রাখতে সীমা মানগুলো নির্ধারণ করা হয়।
দুই মোটরের গাড়িতে সফ্টওয়্যারের ভূমিকা আরও বড় হয়: টর্ক ভেক্টরিংয়ের মাধ্যমে কোন মোটর কতটুকু শক্তি উৎপাদন করবে তা মুহূর্তেই বণ্টন করা হয়। পিছলন্ত রাস্তায় যদি গাড়ির গ্রিপ অতিক্রম করে, সিস্টেম ইচ্ছাকৃতভাবে টর্ক কমাতে পারে। সংক্ষেপে, তাৎক্ষণিক টর্কের অনুভূতি একান্ত পদার্থবিজ্ঞানের মতোই প্রকৌশল সিদ্ধান্তেরও ফল।
ব্যাটারি ও মোটরের ধরনের প্রভাব
ব্যাটারির রসায়ন এই গল্পে সরাসরি কোনো ভূমিকায় নেই; টর্কের উৎস মোটর। ব্যাটারির অংশ হলো, চাওয়া তাৎক্ষণিক কারেন্টটি কত সময় এবং কোন ক্ষমতার সীমা পর্যন্ত সরবরাহ করতে পারে; উপরের টর্ক সীমাবদ্ধতাগুলোর একটি অংশ ঠিক এই সীমা থেকেই উদ্ভূত। ব্যাটারির রসায়নের বিস্তারিত আলাদা বিষয়; এখানে শুধু এটুকু জানা যথেষ্ট: ক্ষমতা সঞ্চালন শৃঙ্খলের প্রতিটি উপাদানের মতো ব্যাটারিও প্রদানযোগ্য টর্কের ঊর্ধ্বসীমা নির্ধারণ করে।
মোটরের ধরন চরিত্র গড়ে তোলে। স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর তার রোটরে প্রস্তুত চৌম্বক প্রবাহ বহন করে বলে উচ্চ টর্ক ঘনত্ব এবং প্রায় %97 পর্যন্ত দক্ষতা প্রদান করে; 50 kW এর একটি স্থায়ী চুম্বক মোটর 14 kg-এরও হালকা হতে পারে। অ্যাসিঙ্ক্রোনাস মোটরে চৌম্বক প্রবাহ স্টেটরের রোটরে কারেন্ট আবিষ্ট করার মাধ্যমে সৃষ্টি হয় বলে টর্ক ঘনত্ব সাধারণত কম হয় এবং দক্ষতা সর্বোত্তম লোডে %90-93 ব্যাপ্তিতে থাকে। যেটিই বেছে নেওয়া হোক, শূন্য ঘূর্ণনে কারেন্ট-টর্ক সম্পর্ক অপরিবর্তিত থাকে; বদলায় শুধু এই টর্ক তারা কত দক্ষতায় উৎপাদন করে।
ড্রাইভিং অনুভূতি: তাৎক্ষণিক টর্ক রাস্তায় কেমন অনুভূত হয়?
এই সমগ্র প্রযুক্তিগত চেইনের রাস্তার প্রতিফলন স্পষ্ট। গ্যাস প্যাডেলে চাপ দিলেই মোটর প্রস্তুত থাকে এবং বেশিরভাগ ক্ষেত্রেই সর্বোচ্চ টর্ক মানে থাকে; ট্রাফিক সিগন্যাল থেকে যাত্রা শুরু করা একটি সাধারণ বৈদ্যুতিক গাড়ি প্রথম কয়েক মিটারেই প্রায় সব সর্বোচ্চ-পারফরম্যান্স ঐতিহ্যবাহী গাড়িকে ছাড়িয়ে যেতে পারে। কারণ শক্তি শুধু নির্দিষ্ট একটি ঘূর্ণন পরিসরেই নয়, মোটরের প্রথম ঘূর্ণন থেকেই বিদ্যমান।
অনুভূতিটি শুধু ত্বরণের পরিমাণেই নয়, প্রতিক্রিয়ার গুণমানে নিহিত। বৈদ্যুতিক ট্রান্সমিশন ত্বরণ ও ধীরগতিতে খুবই সংবেদনশীল কিন্তু মসৃণ আচরণ করে; অভ্যন্তরীণ দহন ইঞ্জিনের গাড়িতে চালকের জন্য অপেক্ষা ও গিয়ার পরিচালনার প্রয়োজন হয়, এখানে তা নেই। রিজেনারেটিভ ব্রেকিংও এই অভিজ্ঞতাকে পূর্ণতা দেয়: মোটর বিপরীত দিকে কাজ করে সাধারণত তাপ হিসেবে হারিয়ে যাওয়া শক্তি পুনরুদ্ধার করে এবং 0.3 G পর্যন্ত ধীরগতি অর্জন করে; প্যাডেলের মাধ্যমে নিয়ন্ত্রিত এই প্রভাব পেট্রোল ইঞ্জিনের ইঞ্জিন ব্রেকের চেয়ে উল্লেখযোগ্যভাবে শক্তিশালী। কম ওজন কেন্দ্রও বাঁকে ভারসাম্যে আলাদা অবদান রাখে।
সংক্ষিপ্ত উত্তর: তাৎক্ষণিক টর্ক আসলে কোথা থেকে আসে?
সারসংক্ষেপ: বৈদ্যুতিক গাড়িতে তাৎক্ষণিক টর্ক আসে এই কারণে যে বৈদ্যুতিক মোটরে টর্ক কারেন্টের সাথে সরাসরি সমানুপাতিক এবং ঘূর্ণন থেকে স্বাধীন, এক গিয়ারের রিডাক্টর এই টর্ককে অনুপাতের সমান গুণ করে চাকায় পৌঁছে দেয় এবং ইনভার্টার 5 মিলিসেকেন্ডের নিচের প্রতিক্রিয়া সময়ে কারেন্ট পরিচালনা করে। সফটওয়্যারও এই শক্তিকে ট্র্যাকশন, ব্যাটারি ও স্থায়িত্বের শর্ত অনুযায়ী প্রতিনিয়ত পরিমাপ করে। ফলাফল হল এমন একটি ট্র্যাকশন শক্তি যা চালক প্যাডেলে চাপ দেওয়ার সাথে সাথেই, অপেক্ষা ও ধাপ ছাড়াই পৌঁছে যায়; অভ্যন্তরীণ দহন ইঞ্জিনের ঘূর্ণন ও গিয়ার-নির্ভর চেইনের সাথে এর পার্থক্য ঠিক এই ভৌত ও সিস্টেমগত অখণ্ডতা থেকেই জন্ম নেয়।