ทำไมแรงบิดในมอเตอร์ไฟฟ้าจึงไม่ขึ้นอยู่กับรอบเครื่อง
แรงดันที่รู้สึกได้ทันทีเมื่อคุณกดคันเร่ง คือสิ่งที่ทำให้ผู้ที่ขับรถยนต์ไฟฟ้าเป็นครั้งแรกประทับใจที่สุด ในรถยนต์เครื่องยนต์สันดาปภายใน การได้ความรู้สึกแบบเดียวกันจำเป็นต้องทำให้เครื่องยนต์มีรอบสูง เข้าเกียร์ให้ถูกต้อง และบางครั้งต้องรอให้เทอร์โบทำงานด้วย แต่ในรถยนต์ไฟฟ้าไม่ต้องรอเลย แล้วแรงบิดทันทีในรถยนต์ไฟฟ้ามาจากไหน? คำตอบไม่ได้อยู่ที่ชิ้นส่วนเดียว แต่ซ่อนอยู่ในห่วงโซ่ที่ฟิสิกส์ เกียร์ทดลง อินเวอร์เตอร์ และซอฟต์แวร์ทำงานร่วมกัน
ในหน้านี้เราจะแกะห่วงโซ่นั้นทีละห่วง: เริ่มจากวิธีการสร้างแรงบิดของมอเตอร์ไฟฟ้า ตามด้วยความแตกต่างของเส้นโค้งแรงบิดระหว่างมอเตอร์ไฟฟ้ากับเครื่องยนต์สันดาปภายใน จากนั้นคือบทบาทของชุดส่งกำลังเกียร์เดียวและอินเวอร์เตอร์ และสุดท้ายคือซอฟต์แวร์กำหนดรูปแบบความรู้สึกนี้อย่างไร
ทำไมมอเตอร์ไฟฟ้าจึงสร้างแรงบิดได้ที่รอบศูนย์?
ในเครื่องยนต์สันดาปภายใน แรงบิดเป็นผลผลิตของห่วงโซ่กระบวนการที่ซับซ้อน: อากาศถูกดูดเข้า น้ำมันเชื้อเพลิงถูกฉีด ส่วนผสมเผาไหม้ และลูกสูบผลักก้านสูบทำให้เพลาข้อเหวี่ยงหมุน แต่ละห่วงของห่วงโซ่นี้ต้องใช้เวลา ยิ่งไปกว่านั้น การเผาไหม้ที่มีประสิทธิภาพจะเกิดขึ้นได้เฉพาะในช่วงรอบเครื่องยนต์ที่กำหนดเท่านั้น เมื่อเครื่องยนต์หยุดทำงานหรือทำงานที่รอบต่ำมาก ห่วงโซ่นี้จะทำงานได้ไม่เต็มประสิทธิภาพ
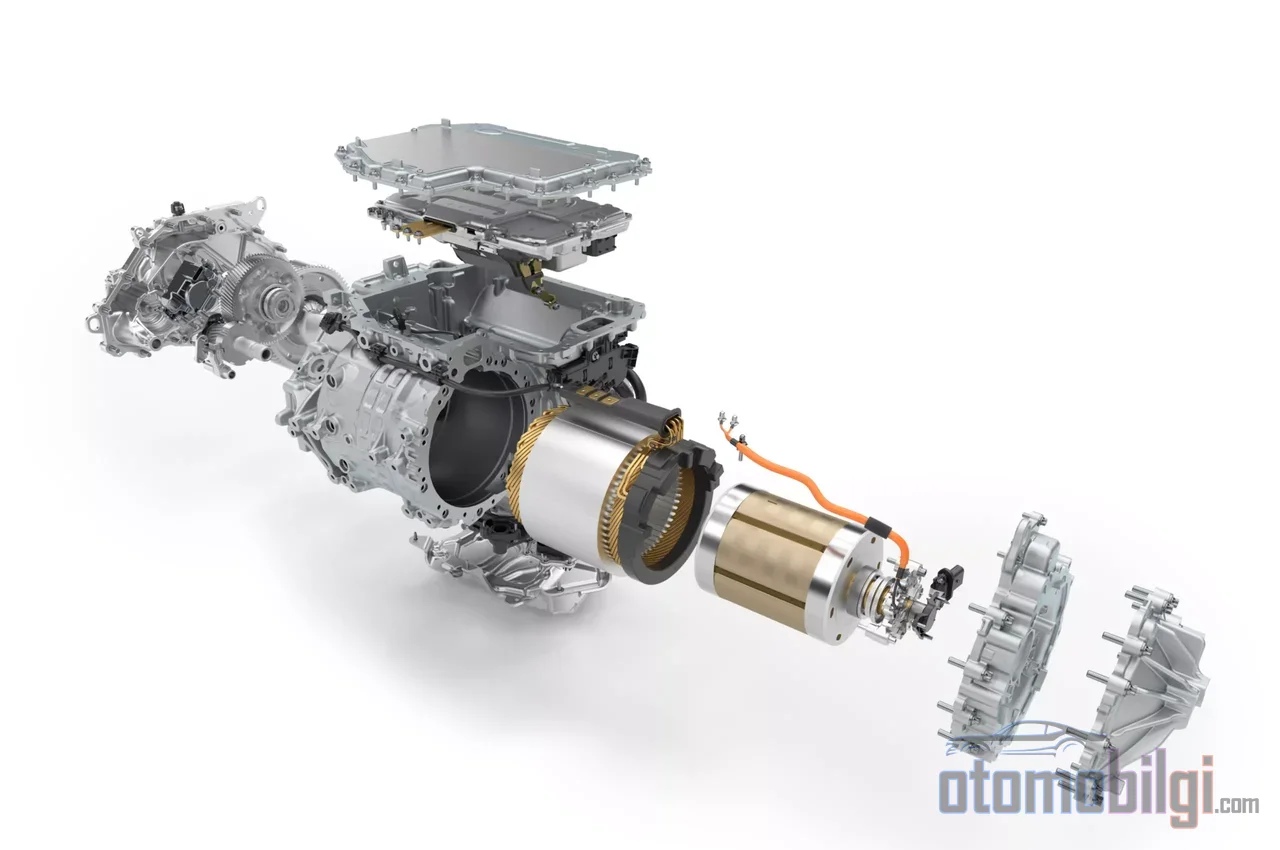
แต่ในมอเตอร์ไฟฟ้าสถานการณ์ต่างออกไปอย่างสิ้นเชิง แรงบิดแปรผันตรงกับกระแสไฟที่ไหลเข้ามอเตอร์ และไม่ขึ้นอยู่กับความเร็ว แม้โรเตอร์ยังไม่หมุน ทันทีที่จ่ายกระแสไฟ สนามแม่เหล็กของสเตเตอร์จะบังคับให้ขั้วของโรเตอร์ปรับตำแหน่งให้ตรงกัน แรงบิดเกิดขึ้นแล้วแม้เพลายังไม่ได้หมุนแม้แต่องศาแรก ไม่ต้องรออากาศ ไม่ต้องฉีดน้ำมันเชื้อเพลิง ไม่ต้องรอเทอร์โบอัด ทันทีที่กระแสไฟไหล แรงบิดก็อยู่ที่นั่นแล้ว
แนวคิดสำคัญ ณ จุดนี้คือแรงดันย้อนกลับ (back-EMF) ซึ่งเป็นแรงดันไฟฟ้าที่มอเตอร์สร้างขึ้นภายในตัวเองขณะหมุน และทำงานต่อต้านตัวมอเตอร์เอง ที่รอบศูนย์ แรงดันย้อนกลับเป็นศูนย์ ดังนั้นแรงดันไฟที่จ่ายให้มอเตอร์ทั้งหมดจึงสามารถใช้สร้างกระแสไฟและสนามแม่เหล็กได้ เมื่อรอบเพิ่มขึ้น แรงดันย้อนกลับก็เพิ่มขึ้น แรงดันที่จ่ายให้มอเตอร์ได้อย่างมีประสิทธิผลลดลง และความสามารถในการสร้างแรงบิดก็ลดลง นั่นคือลักษณะของมอเตอร์ไฟฟ้าโดยย่อ: ศักยภาพแรงบิดที่แรงที่สุดเมื่อมอเตอร์หยุดนิ่ง และการสร้างแรงบิดที่ยากขึ้นเรื่อยๆ เมื่อมอเตอร์หมุน
ในจุดนี้ จำเป็นต้องเพิ่มรายละเอียดทางวิศวกรรมอย่างตรงไปตรงมา: กำลังที่รอบศูนย์เป็นศูนย์ เพราะกำลังคือผลคูณของแรงบิดกับรอบ และที่รอบศูนย์ไม่มีรอบ พลังงานบางส่วนที่จ่ายให้มอเตอร์ในขั้นตอนนี้จะกลายเป็นการสูญเสีย I²R ที่ความต้านทานของขดลวด ดังนั้นคำกล่าวที่ถูกต้องคือ มอเตอร์สามารถสร้างแรงบิดเต็มที่ที่รอบศูนย์ และสามารถใช้งานได้ทันทีและเต็มความสามารถ แต่ความละเอียดเช่นนี้มักถูกข้ามไปในภาษาการตลาด
สิ่งที่น่าสนใจ
- ในมอเตอร์ไฟฟ้า แรงบิดแปรผันตรงกับกระแสไฟ และสามารถสร้างได้เต็มความสามารถ ตั้งแต่รอบศูนย์
- ในรถยนต์ไฟฟ้ายุคใหม่ อัตราทดของเกียร์ทดลงโดยทั่วไปอยู่ในช่วง 8:1 ถึง 12:1
- ในการวัดเชิงอุตสาหกรรม เวลาตอบสนองของแรงบิดน้อยกว่า 5 มิลลิวินาที และความสม่ำเสมออยู่ในระดับ 1%
- เกียร์ทดลงเกียร์เดียวคูณแรงบิดของมอเตอร์ด้วยอัตราทดหลังหักการสูญเสีย แล้วส่งต่อไปยังล้อ
- ซอฟต์แวร์สามารถจำกัดแรงบิดโดยเจตนาเพื่อปกป้องแบตเตอรี่และชุดส่งกำลัง
การเปรียบเทียบกราฟแรงบิด: มอเตอร์ไฟฟ้าหรือเครื่องยนต์สันดาปภายใน?
เครื่องมือภาพที่ชัดเจนที่สุดในการแยกแยะมอเตอร์ทั้งสองประเภทคือกราฟแรงบิด กราฟของเครื่องยนต์สันดาปภายในจะวาดเป็นยอดสูงสุด: แรงบิดเพิ่มขึ้นในช่วงรอบเครื่องยนต์หนึ่ง ถึงจุดสูงสุดแล้วจึงลดลง ยกตัวอย่างเครื่องยนต์เบนซินที่รอบ 1000 ผลิตแรงบิดได้ประมาณ 180 Nm และที่รอบประมาณ 3500 ผลิตได้ประมาณ 235 Nm; ความต่างนี้บังคับให้ผู้ขับต้องเลือกเกียร์ที่ถูกต้องในจังหวะที่ถูกต้อง
ส่วนกราฟของมอเตอร์ไฟฟ้าเริ่มต้นเหมือนที่ราบคงที่ แรงบิดสูงสุดมาตั้งแต่รอบศูนย์ และคงที่จนถึงความเร็วฐาน กล่าวคือตลอดช่วงรอบเครื่องยนต์ที่กว้าง เมื่อพ้นความเร็วฐานไป โดยเฉพาะในช่วงการอ่อนสนามแม่เหล็ก แรงบิดจะลดลงอย่างค่อยเป็นค่อยไป ในทางปฏิบัติ หมายความว่ารถยนต์ไฟฟ้ารักษาแรงฉุดลากได้อย่างเสถียรตั้งแต่การออกตัวจนถึงความเร็วปานกลาง
อีกผลที่ตามมาจากกราฟที่ราบคงที่นี้คือความจำเป็นของเกียร์ การที่ชุดส่งกำลังไฟฟ้าให้แรงบิดสม่ำเสมอในช่วงรอบเครื่องยนต์ที่กว้าง ทำให้ไม่จำเป็นต้องใช้เกียร์หลายสเต็ป แต่เรื่องเดียวกันนี้ใช้กับเครื่องยนต์สันดาปภายในไม่ได้: รถเบนซินที่ทำงานด้วยอัตราทดเดียวคงที่จะเร่งความเร็วได้ช้า และที่ความเร็วสูงจะโดนตัดรอบเครื่องยนต์; กล่องเกียร์ก็มีอยู่เพราะเหตุผลนี้โดยตรง
เกียร์ทดรอก: เกียร์เดียวกลายเป็นตัวคูณแรงบิดได้อย่างไร?
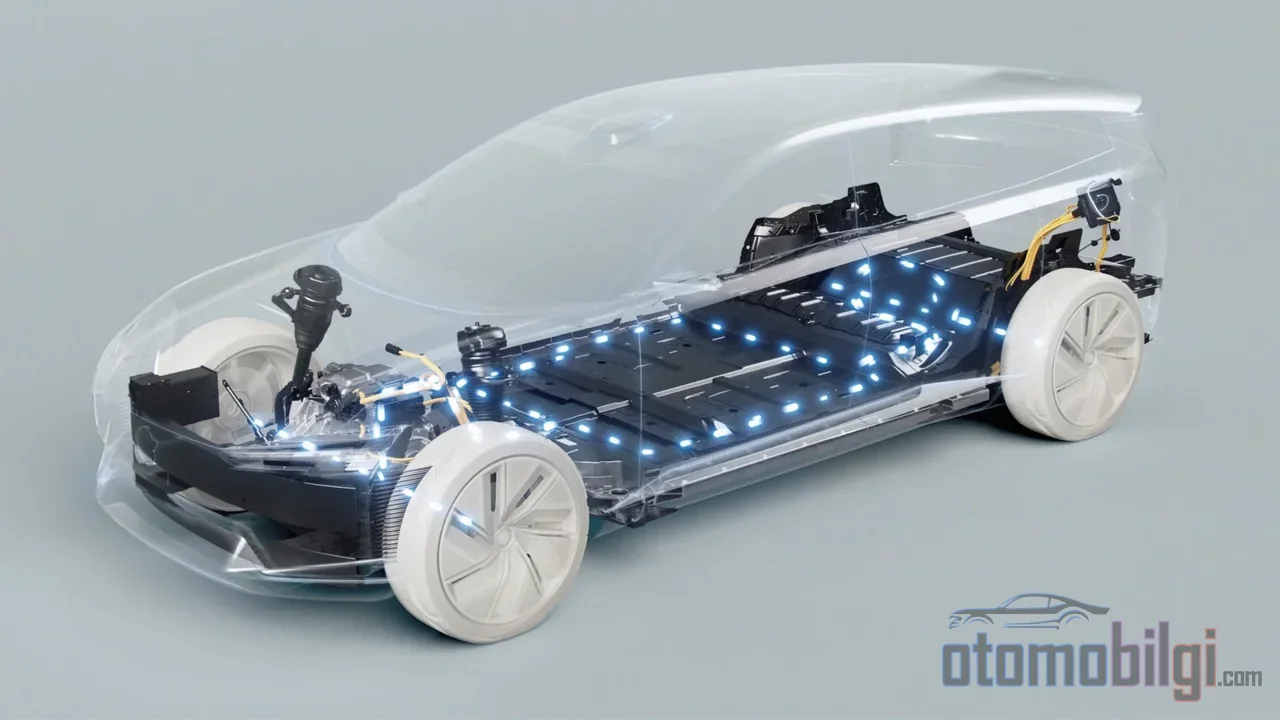
รถยนต์ไฟฟ้าส่วนใหญ่ไม่มีเกียร์ในความหมายดั้งเดิม; แต่มีเกียร์ทดรอกอัตราทดเดียวแทน เกียร์ทดรอกนี้มีหน้าที่สองประการ: ลดความเร็วหลายพันรอบของมอเตอร์ให้ใช้ได้กับล้อ และคูณเพิ่มแรงบิดของมอเตอร์
เรื่องคณิตศาสตร์ง่ายมาก ถ้ามอเตอร์ผลิตแรงบิด 200 lb-ft เกียร์ทดรอกอัตราทด 10:1 จะส่งมอบค่านี้ให้ล้อประมาณ 2000 lb-ft หลังหักความสูญเสีย ในรถยนต์ไฟฟ้าสมัยใหม่ อัตราทดโดยทั่วไปอยู่ในช่วง 8:1 ถึง 12:1; อัตราทด 9:1 หมายความว่ามอเตอร์หมุนเก้ารอบต่อการหมุนหนึ่งรอบของล้อ แรงบิดที่ล้อโดยประมาณคือผลคูณของแรงบิดมอเตอร์ อัตราทดของเกียร์ทดรอก และประสิทธิภาพการส่งกำลัง
อีกเหตุผลที่เกียร์เดียวเพียงพอคือมอเตอร์ไฟฟ้าไม่มีสภาพรอบเดินเบา ขณะรจอยู่กับที่ มอเตอร์ไม่หมุน; และช่วงออกตัวแรงบิดเต็มมาตั้งแต่รอบศูนย์ ความจำเป็นในการเข้าเกียร์ต่ำเพื่อออกตัวจึงหาไปได้ ต้องไม่ลืมว่าเครื่องยนต์สันดาปภายในอ่อนแรงในบริเวณรอบเดินเบา จึงต้องใช้ตัวคูณแรงบิดสำหรับการออกตัว; มอเตอร์ไฟฟ้าขจัดความจำเป็นนี้ได้อย่างสิ้นเชิง
อินเวอร์เตอร์: มิลลิวินาทีแรกเกิดอะไรขึ้น?
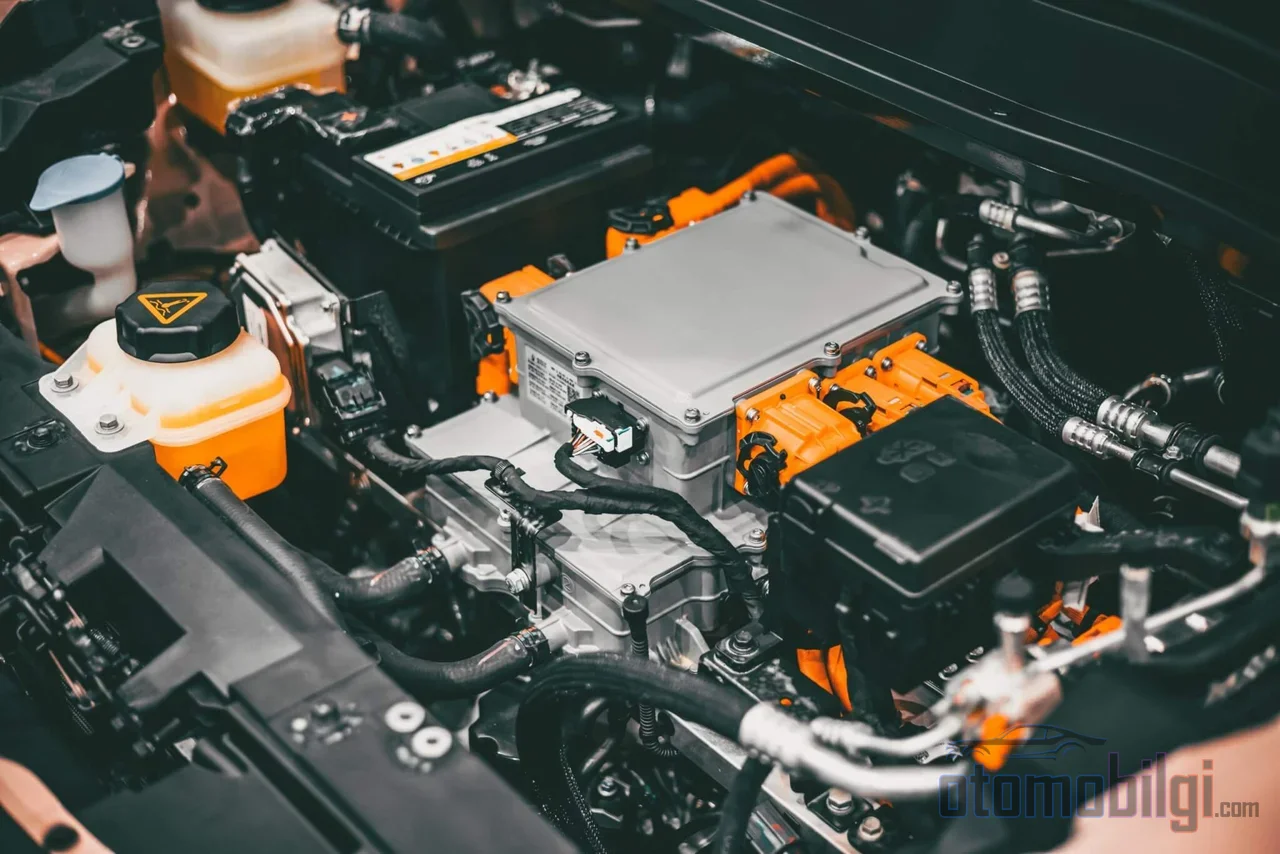
ฮีโร่ที่ถูกพูดถึงน้อยที่สุดของความรู้สึกแรงบิดทันทีคืออินเวอร์เตอร์ หน่วยอิเล็กทรอนิกส์กำลังนี้แปลงกระแสตรงจากแบตเตอรี่ให้เป็นกระแสสลับควบคุมสามเฟสด้วยสวิตช์ IGBT หรือ MOSFET และควบคุมความเร็วและแรงบิดของมอเตอร์โดยตรง การออกตัว การหยุด การเปลี่ยนทิศทาง; ทั้งหมดเกิดขึ้นด้วยคำสั่งของอินเวอร์เตอร์
ด้านการควบคุมใช้ PWM หรือการมอดูเลชันความกว้างพัลส์: สวิตช์เปิดปิดหลายล้านครั้งเพื่อให้ค่าเฉลี่ยแรงดันในหนึ่งรอบการสวิตช์ที่กำหนดเท่ากับค่าแรงดันที่ต้องการ เวลาในการสลับสวิตช์อยู่ในระดับนาโนวินาที ในระบบ 400 V สมัยใหม่ แรงดันบาร์ DC อยู่ที่ประมาณ 540 V และการสลับสวิตช์เกิดขึ้นในมาตราส่วนเวลา 100 นาโนวินาที การวัดผลของตัวขับเคลื่อนเชิงอุตสาหกรรมให้ภาพที่เป็นรูปธรรมของความเร็วนี้: เวลาตอบสนองแรงบิดน้อยกว่า 5 ms ความสามารถในการทำซ้ำอยู่ในระดับ 1%
ซอฟต์แวร์ตัวควบคุมยังควบคุมโดยแยกองค์ประกอบของกระแสและแรงบิดออกจากกัน การแยกส่วนนี้ช่วยให้ได้การตอบสนองแรงบิดที่คมชัดยิ่งขึ้นและแรงบิดตอนสตาร์ทที่สูงขึ้น ช่วงเวลาตั้งแต่คุณเหยียบคันเร่งจนถึงการส่งกำลังไปยังล้อนั้นสั้นกว่าเวลากะพริบตามาก และความเร็วนี้เองคือคำตอบทางเทคนิคของการตอบสนองที่คุณรู้สึกได้ทันที
ทำไมซอฟต์แวร์จึงจำกัดแรงบิดโดยเจตนา?
แม้ฟิสิกส์จะอนุญาตให้ใช้แรงบิดสูงสุดได้ แต่ก็ไม่ได้ใช้แรงบิดเต็มที่ในทุกสถานการณ์ ผู้ผลิตควบคุมแรงบิดโดยตรงในระดับซอฟต์แวร์ผ่านขีดจำกัดกระแสของอินเวอร์เตอร์ และสามารถกำหนดเพดานกำลังไว้ที่จุดใดก็ได้ที่ต้องการ โดยอยู่ต่ำกว่าขีดจำกัดทางความร้อนของมอเตอร์ เหตุผลของขีดจำกัดเหล่านี้เป็นรูปธรรม
- การสูญเสียแรงยึดเกาะ: ในการเร่งความเร็วแรง รถยนต์ไฟฟ้าขับเคลื่อนล้อหน้าอาจมีล้อหมุนฟรี ซอฟต์แวร์จึงจำกัดแรงบิดที่ความเร็วต่ำเพื่อป้องกันสิ่งนี้ มีการทราบจากการวัดผลของผู้ใช้ว่าบางรุ่นจำกัดกำลังแรงบิดไว้ที่ความเร็วต่ำกว่าประมาณ 45 mph
- การปกป้องแบตเตอรี่: เมื่อกำลังส่งออกของแบตเตอรี่ลดลงต่ำกว่าเกณฑ์ที่กำหนด แรงบิดที่ส่งไปยังล้ออาจถูกลดลงต่ำกว่าแรงบิดที่ส่งได้ แนวทางนี้ได้รับการอธิบายไว้ในวรรณกรรมสิทธิบัตรด้วย
- อายุการใช้งานของระบบส่งกำลัง: กำลังที่มีอยู่ทั้งหมดไม่ได้ถูกใช้ตลอดเวลา ค่าขีดจำกัดถูกกำหนดไว้เพื่อสร้างความสมดุลกับการสึกหรอ
ในรถที่มีมอเตอร์คู่ บทบาทของซอฟต์แวร์ยิ่งใหญ่ขึ้นไปอีก: ด้วยการเวกเตอร์แรงบิด กำลังที่มอเตอร์แต่ละตัวจะผลิตได้รับการจัดสรรแบบทันที หากแรงยึดเกาะของยานพาหนะเกินบนพื้นผิวที่ลื่น ระบบสามารถลดแรงบิดลงโดยเจตนาได้ โดยสรุป ความรู้สึกแรงบิดทันทีเป็นผลผลิตของการตัดสินใจทางวิศวกรรมเท่ากับฟิสิกส์บริสุทธิ์
อิทธิพลของประเภทแบตเตอรี่และมอเตอร์
เคมีของแบตเตอรี่ไม่ใช่ผู้เล่นโดยตรงในเรื่องราวนี้ แหล่งที่มาของแรงบิดคือมอเตอร์ ส่วนของแบตเตอรี่คือระยะเวลาและระดับกำลังที่สามารถจ่ายกระแสชั่วขณะที่ต้องการได้ ข้อจำกัดแรงบิดบางส่วนที่กล่าวถึงข้างต้นเกิดขึ้นจากเกณฑ์นี้โดยตรง รายละเอียดของเคมีแบตเตอรี่เป็นหัวข้อแยกต่างหาก ที่นี่เพียงแค่ต้องรู้ว่า: แบตเตอรี่เช่นเดียวกับองค์ประกอบทุกตัวในห่วงโซ่การส่งกำลังกำหนดขีดสูงสุดของแรงบิดที่ส่งได้
ส่วนประเภทมอเตอร์เป็นตัวกำหนดลักษณะ มอเตอร์ซิงโครนัสแม่เหล็กถาวรให้ความหนาแน่นของแรงบิดสูงและประสิทธิภาพสูงถึงประมาณ 97% เนื่องจากมีฟลักซ์แม่เหล็กพร้อมในโรเตอร์ มอเตอร์แม่เหล็กถาวรขนาด 50 kW อาจมีน้ำหนักน้อยกว่า 14 กก. ในมอเตอร์อินดักชัน ฟลักซ์เกิดขึ้นจากการเหนี่ยวนำกระแสจากสเตเตอร์ไปยังโรเตอร์ ความหนาแน่นของแรงบิดจึงโดยทั่วไปต่ำกว่า และประสิทธิภาพอยู่ในช่วง 90-93% ที่โหลดเหมาะสม ไม่ว่าจะเลือกแบบใด ความสัมพันธ์ระหว่างกระแสกับแรงบิดที่ 0 รอบต่อนาทีก็ไม่เปลี่ยนแปลง สิ่งที่เปลี่ยนแปลงคือประสิทธิภาพที่แรงบิดนี้ถูกผลิตออกมาเท่านั้น
ความรู้สึกในการขับขี่: แรงบิดทันทีรู้สึกอย่างไรบนท้องถนน?
คำตอบทางเทคนิคทั้งหมดในห่วงโซ่นี้สะท้อนออกมาบนท้องถนนได้ชัดเจน ทันทีที่คุณเหยียบแป้นคันเร่ง มอเตอร์ก็พร้อมทำงาน และในกรณีส่วนใหญ่อยู่ในค่าแรงบิดสูงสุด รถยนต์ไฟฟ้าธรรมดาที่ออกตัวจากไฟจราจรสามารถแซงรถดั้งเดิมสมรรถนะสูงเกือบทั้งหมดได้ตั้งแต่ไม่กี่เมตรแรก เพราะกำลังไม่ได้มีอยู่เฉพาะในช่วงรอบเครื่องหนึ่งใด แต่มีตั้งแต่รอบแรกที่มอเตอร์หมุน
ความรู้สึกไม่ได้อยู่ที่ขนาดของการเร่งความเร็วเท่านั้น แต่อยู่ที่คุณภาพของการตอบสนอง ระบบส่งกำลังไฟฟ้าตอบสนองอย่างละเอียดมากทั้งตอนเร่งและตอนชะลอ แต่ลื่นไหล โดยไม่มีการรอคอยและการจัดการเกียร์ที่ผู้ขับต้องทำในรถเครื่องเผาไหม้ภายใน การเบรกสร้างพลังงานย้อนกลับยังช่วยเติมเต็มประสบการณ์นี้อีกด้วย มอเตอร์ทำงานย้อนทิศทางเพื่อกู้คืนพลังงานที่ปกติสูญเสียไปในรูปความร้อน และสร้างแรงชะลอได้ถึง 0.3 G เอฟเฟกต์นี้ที่ควบคุมผ่านแป้นเบรกมีกำลังมากกว่า engine brake ของเครื่องยนต์เบนซินอย่างชัดเจน จุดศูนย์ถ่วงที่ต่ำยังเพิ่มส่วนช่วยความสมดุลในโค้งอีกชั้นหนึ่ง
คำตอบสั้น: แรงบิดทันทีมาจากไหนกันแน่?
สรุปให้ฟัง: แรงบิดทันทีในรถยนต์ไฟฟ้ามาจากการที่แรงบิดในมอเตอร์ไฟฟ้าแปรผันตรงกับกระแสโดยไม่ขึ้นกับรอบเครื่อง เกียร์เดี่ยวกระจายกำลังนำแรงบิดนี้ไปส่งยังล้อโดยคูณด้วยอัตราทด และอินเวอร์เตอร์ที่มีเวลาตอบสนองต่ำกว่า 5 มิลลิวินาทีทำหน้าที่ควบคุมกระแส ซอฟต์แวร์ยังวัดแรงนี้ทุกขณะตามเงื่อนไขการยึดเกาะ แบตเตอรี่ และความทนทาน ผลลัพธ์คือแรงขับเคลื่อนที่มาถึงทันทีที่ผู้ขับเหยียบแป้น โดยไม่ต้องรอและไม่มีการแบ่งระยะ ความแตกต่างจากห่วงโซ่ที่ต้องพึ่งรอบเครื่องและเกียร์ของเครื่องยนต์เผาไหม้ภายในเกิดขึ้นก็จากความสมบูรณ์ทั้งทางฟิสิกส์และระบบเช่นนี้