มอเตอร์ไฟฟ้าทำงานได้มีประสิทธิภาพในช่วงรอบการหมุน (RPM) ใด?
แชร์หน้านี้
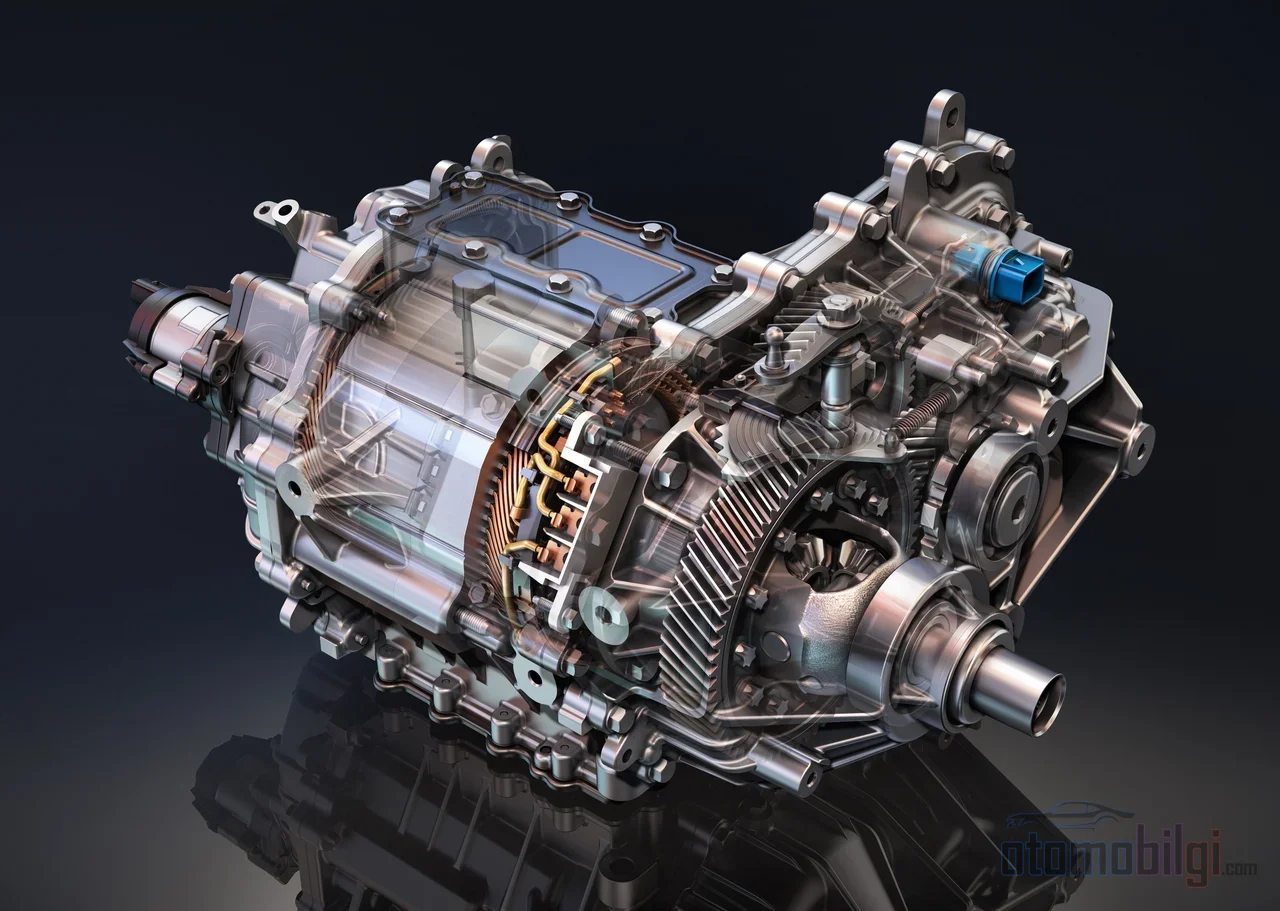
มอเตอร์ไฟฟ้าจะไปถึงประสิทธิภาพสูงสุดไม่ใช่ที่จุดเดียว แต่ในบริเวณหนึ่งของระนาบแรงบิด-รอบมอเตอร์; ในการออกแบบส่วนใหญ่ในปัจจุบัน บริเวณนี้ตรงกับช่วงรอบต่ำ-ปานกลาง และช่วงแรงบิดปานกลาง นั่นคือคำตอบสั้นๆ ของคำถามนี้: มอเตอร์ทำงานได้มีประสิทธิภาพที่สุดในแถบภาระปานกลางที่รถใช้งานอยู่เป็นเวลาส่วนใหญ่ในแต่ละวัน โดยไม่จำเป็นต้องคับเครื่องหรือจอดนิ่ง กราฟที่เรียกว่าแผนที่ประสิทธิภาพก็แสดงบริเวณนี้ออกมาอย่างแท้จริง
สิ่งที่น่าสนใจ
- แผนที่ประสิทธิภาพคือกราฟที่วาดเส้นชั้นความสูงของประสิทธิภาพบนแกนแรงบิดและแกนรอบหมุน
- ในตัวอย่างของมอเตอร์แม่เหล็กถาวร บริเวณที่มีประสิทธิภาพจะกระจุกตัวที่ ต่ำกว่า 4,000 rpm และ ต่ำกว่า 250 Nm
- EPA ระบุว่ารถ EV ใช้พลังงานจากไฟฟ้าได้ถึง 87-91% จนถึงล้อ
- ด้วยการกระจายแรงบิดที่อิงตามแผนที่ประสิทธิภาพ แสดงให้เห็นการประหยัดพลังงานในยานพาหนะสองมอเตอร์ถึง 8.94%
- ในตัวอย่างอินเวอร์เตอร์ วัดประสิทธิภาพสูงสุดได้ 99.57% และที่ภาระ 5% วัดได้ 98.5%
วิธีอ่านแผนที่ประสิทธิภาพ
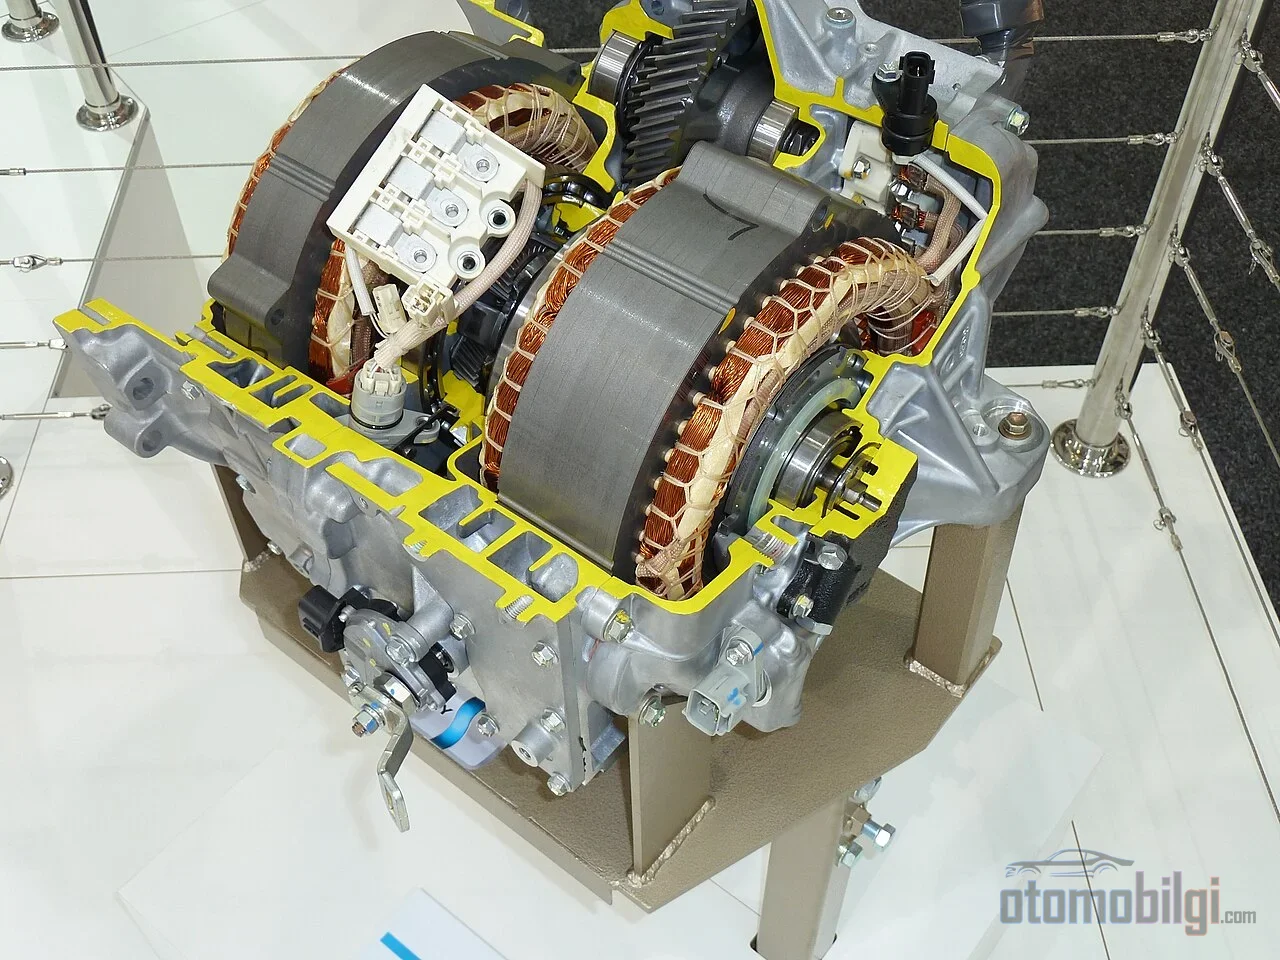
แผนที่ประสิทธิภาพคือกราฟที่แสดงช่วงการทำงานทั้งหมดของมอเตอร์ในกรอบเดียว แกนนอนแสดงรอบหมุน (rpm) แกนตั้งแสดงแรงบิด (Nm); บนนั้นจะวาดเส้นชั้นเป็นเปอร์เซ็นต์การแปลงพลังงานไฟฟ้าเป็นพลังงานกล บริเวณชั้นในสุดของเส้นชั้นเหล่านี้ที่คล้ายกับแผนที่ระดับของเหลว คือเกาะประสิทธิภาพของมอเตอร์: ยิ่งมอเตอร์ทำงานบนเกาะนั้นมากเท่าไร พลังงานที่ดึงมาจากแบตเตอรี่ก็ยิ่งเดินทางไปถึงล้อมากขึ้นเท่านั้น
ลองทำให้การอ่านเป็นรูปธรรมขึ้น ในแผนที่มอเตอร์แม่เหล็กถาวรแบบภายใน (IPM) ที่เผยแพร่ มอเตอร์ทำงานในบริเวณที่มีประสิทธิภาพสูงสุดที่ รอบต่ำกว่า 4,000 rpm และแรงบิดต่ำกว่า 250 Nm นี่ไม่ได้หมายความว่ามอเตอร์อ่อนแอ; เพียงแต่บ่งชี้ว่าจุดทำงานที่พลังงานไฟฟ้าถูกแปลงเป็นพลังงานกลอย่างไร้การสูญเสียมากที่สุดนั้นอยู่ตรงนั้น ในการวิเคราะห์เดียวกัน จะสร้างแผนที่กระแสและแผนที่การสูญเสียควบคู่กับแผนที่นี้ด้วย; แผนที่การสูญเสียแสดงการสูญเสียแบบจูล การสูญเสียเหล็ก การสูญเสียทางกล และการสูญเสียเพิ่มเติมแยกจากกัน เมื่อวิศวกรปรับเกาะประสิทธิภาพให้เหมาะสม แท้จริงแล้วคือการบีบการสูญเสียเหล่านี้ทีละอย่าง
การทำความเข้าใจแผนที่จำเป็นต้องรู้สองบริเวณการทำงาน จนถึงความเร็วฐาน มอเตอร์ทำงานในบริเวณแรงบิดคงที่: สามารถให้แรงบิดสูงสุดได้ตั้งแต่ศูนย์ ดังนั้นการเร่งตั้งแต่เริ่มต้นของรถไฟฟ้าจึงรวดเร็วอย่างเหลือเชื่อ เหนือความเร็วฐาน บริเวณกำลังคงที่จะเริ่มต้น; การควบคุมแบบปรับลดสนาม (field weakening) จะเข้ามาทำงาน และแรงบิดจะลดลงโดยประมาณแปรผกผันกับความเร็ว เนื่องจากกำลังคือผลคูณของแรงบิดกับความเร็ว เส้นโค้งแรงบิดและเส้นโค้งกำลังจึงเป็นภาพสะท้อนของกันและกัน
เกาะประสิทธิภาพอยู่ที่ไหนตามประเภทของมอเตอร์?
แผนที่ประสิทธิภาพของมอเตอร์แต่ละประเภทไม่เหมือนกัน; ตำแหน่งของเกาะเปลี่ยนแปลงโดยตรงตามประเภทของมอเตอร์ เนื่องจากมอเตอร์แม่เหล็กถาวรกระตุ้นโรเตอร์ด้วยแม่เหล็กของตัวเองแทนที่จะใช้วิธีเหนี่ยวนำ จึงมักให้ประสิทธิภาพและความหนาแน่นของแรงบิดสูงกว่า; ประสิทธิภาพที่ภาระเต็มสูงกว่ามอเตอร์แบบอะซิงโครนัส ราคาที่ต้องจ่ายคือต้นทุนของแม่เหล็กที่ฝังอยู่ในโรเตอร์ ลักษณะของมอเตอร์แบบอะซิงโครนัสตรงกันข้ามโดยสิ้นเชิง: รักษาประสิทธิภาพได้ดีกว่าที่รอบสูงและแรงบิดสูง แต่อ่อนแอที่ความเร็วต่ำและภาระต่ำ ที่ภาระบางส่วนประสิทธิภาพอาจลดลงอย่างชัดเจน
| คุณลักษณะ | แม่เหล็กถาวร (IPM) | อะซิงโครนัส |
|---|---|---|
| โซนประสิทธิภาพสูง | ความเร็วต่ำ แรงบิดต่ำ-ปานกลาง | ความเร็วสูง แรงบิดสูง |
| พฤติกรรมที่ภาระต่ำ | ประสิทธิภาพยังคงสูง | ประสิทธิภาพลดลง |
| ลักษณะแรงบิด | แถบแรงบิดคงที่กว้างและเรียบ | เกิดการลื่นสไลป์ แรงบิดตอนออกตัวอยู่ราว %150-200 ของแรงบิดพิกัด |
| ความหนาแน่นของแรงบิด | สูง | ต่ำกว่า |
| ต้นทุน | สูงเนื่องจากแม่เหล็กในโรเตอร์ | ไม่มีแม่เหล็ก จึงต่ำกว่า |
ความแตกต่างของแผนที่ทั้งสองนี้ไม่ใช่เพียงทางเลือกหนึ่งเดียว แต่เป็นพื้นที่ของการออกแบบ การใช้งานที่เน้นในเมืองทำให้มอเตอร์ของรถทำงานที่รอบต่ำและแรงบิดต่ำเป็นเวลาส่วนใหญ่ ซึ่งก็คือบริเวณเกาะประสิทธิภาพของมอเตอร์แม่เหล็กถาวรนั่นเอง ส่วนการเดินทางไกลที่ความเร็วสูง ประสิทธิภาพของมอเตอร์อะซิงโครนัสจะไม่ดิ่งลงเมื่อความเร็วเพิ่มขึ้น ผู้ผลิตบางรายจึงเลือกใช้มอเตอร์แม่เหล็กถาวรในมอเตอร์หลักที่เพลาหลัง และมอเตอร์อะซิงโครนัสในมอเตอร์ขนาดเล็กด้านหน้า ด้วยเหตุผลของความเสริมกันโดยเฉพาะ: มอเตอร์อะซิงโครนัสจะไม่กลายเป็นภาระในสภาวะภาระต่ำที่มันไม่มีประสิทธิภาพ และจะเข้าทำงานเมื่อจำเป็น
ในเมืองหรือบนทางด่วน: มอเตอร์ทำงานในบริเวณไหน?
ความสัมพันธ์ระหว่างประสิทธิภาพกับความเร็วของยานยนต์ไฟฟ้าแตกต่างจากรถเบนซิน เครื่องยนต์สันดาปภายในทำงานได้อบอุ่นและมีประสิทธิภาพที่ความเร็วทางด่วน แต่ให้ประสิทธิภาพแย่ในการสตาร์ท-หยุดในเมือง ส่วนใน EV ภาพตรงกันข้าม เนื่องจากแรงต้านอากาศศาสตร์เพิ่มขึ้นอย่างมากตามความเร็ว การใช้พลังงานของรถไฟฟ้าบนทางด่วนจึงสูงขึ้น ในรถส่วนใหญ่ตัวเลขการใช้งานในเมืองจึงดีกว่าบนทางด่วน การทดสอบระยะทางในโลกจริงก็ยืนยันสิ่งนี้เช่นกัน: ระยะทางจริงบนทางด่วนของ EV มักต่ำกว่าค่าทางการแบบผสม เพราะทางด่วนไม่ใช่โหมดที่มีประสิทธิภาพที่สุด
ตัวมอเตอร์เองเป็นด้านที่ดีที่สุดของภาพรวม ตัวเลขที่ EPA ระบุแสดงให้เห็นว่า EV สามารถนำพลังงานจากไฟฟ้าไปใช้ได้ถึงล้อราว %87-91 ซึ่งเป็นระดับที่เปรียบเทียบกับเครื่องยนต์สันดาปภายในไม่ได้เลย จำเป็นต้องแยกให้ชัดว่าประสิทธิภาพนี้มาจากมอเตอร์เท่าใด และมาจากพาวเวอร์อิเล็กทรอนิกส์เท่าใด ประสิทธิภาพของมอเตอร์เปลี่ยนแปลงตามความเร็วในการทำงาน แรงบิด และกลยุทธ์การควบคุม ขีดจำกัดของฮาร์ดแวร์เป็นตัวกำหนด แต่การใช้งานจริงในสนามถูกวาดโดยกลยุทธ์การควบคุม การควบคุมแบบจัดทิศทางสนาม (FOC) คือวิธีที่แยกกระแสสเตเตอร์ออกเป็นองค์ประกอบแรงบิดและฟลักซ์ แล้วจัดการทั้งสองอย่างอย่างเป็นอิสระ เพื่อรักษามอเตอร์ให้อยู่ภายในเกาะประสิทธิภาพ อินเวอร์เตอร์ก็ไม่ใช่จุดอ่อนของห่วงโซ่เช่นกัน: ในงานออกแบบระดับ 200 kW วัดประสิทธิภาพได้ %99.57 ที่จุดสูงสุด และ %98.5 ที่ภาระ %5 นั่นคือการที่รถมีประสิทธิภาพในเมืองส่วนใหญ่เป็นผลจากแผนที่ของมอเตอร์ที่สอดคล้องกับโหมดการใช้งานในเมือง
เกียร์เดียวและอัตราทด: การเปลี่ยนแผนที่ให้เป็นถนนจริง
ยานยนต์ไฟฟ้าส่วนใหญ่อย่างท่วมท้นออกมาพร้อมเกียร์เดียว เพราะมอเตอร์สามารถผลิตแรงบิดได้ตั้งแต่ศูนย์รอบจนถึงช่วงความเร็วที่กว้าง จึงไม่มีแถบแคบ ๆ ที่จำเป็นต้องเปลี่ยนเกียร์ ราคาที่ต้องจ่ายสำหรับเรื่องนี้ก็คือ: เนื่องจากอัตราทดเกียงคงที่ ความต้องการความเร็วล้อและแรงบิดที่แปรผันทำให้เครื่องยนต์ถูกดันไปอยู่จุดต่าง ๆ บนแผนที่การทำงาน การเลือกอัตราทดเกียงส่งผลอย่างมากต่อการส่งถ่ายแรงบิดและเงื่อนไขการทำงานของเครื่องยนต์ อัตราทดที่แตกต่างกันเปลี่ยนทั้งการเร่งความเร็วและการใช้พลังงาน หากปรับอัตราทดไปทางหนึ่ง จะทำให้โหมดการขับขี่ในเมืองอยู่บนเกาะประสิทธิภาพ แต่ผลักรอบเครื่องยนต์บนทางด่วนออกไปนอกเกาะ ถ้าทำในทางกลับกัน ผลลัพธ์ก็จะกลับด้าน
ความตึงเครียดนี้เป็นประเด็นถกเถียงทางวิศวกรรมที่ยังคงเป็นปัจจุบัน ในยานพาหนะงานหนัก ประสิทธิภาพของเครื่องยนต์คำนวณจากแผนที่ประสิทธิภาพสำหรับทุกค่าความเร็ว-แรงบิด และเนื่องจากประสิทธิภาพของกล่องเกียงก็เปลี่ยนแปลงตามแรงบิด ความเร็ว และเกียงขับเคลื่อน การเพิ่มประสิทธิภาพของห่วงโซ่ทั้งหมดจึงไม่จบลงด้วยแผนที่เครื่องยนต์เพียงอย่างเดียว ในฐานะทางแก้สำหรับขีดจำกัดของโซนประสิทธิภาพเกียงเดียว มีการศึกษาการปรับขนาดมอเตอร์ขับเคลื่อนร่วมกับเกียงสองสปีด เป้าหมายคือทำให้มอเตอร์ใช้เวลาส่วนใหญ่อยู่บนเกาะประสิทธิภาพ ในยานพาหนะหนัก อัตราทดเกียงส่งผลต่อพฤติกรรมมอเตอร์ในสี่ปัจจัยสำคัญพร้อมกัน: แรงบิด ความเร็ว ประสิทธิภาพ และความสามารถในการบรรทุก โดยสรุป อัตราทดเกียงคือสกรูปรับสุดท้ายที่จับคู่แผนที่ประสิทธิภาพเข้ากับโปรไฟล์ถนนในโลกจริง
สถาปัตยกรรมมอเตอร์คู่: การใช้แผนที่สองแผนที่ร่วมกัน
ในยานพาหนะสองมอเตอร์ มอเตอร์แต่ละตัวมีแผนที่ประสิทธิภาพของตัวเอง และไม่จำเป็นต้องเหมือนกัน ในสถาปัตยกรรมมอเตอร์หลังหลักกับมอเตอร์หน้าขนาดเล็ก การใช้พลังงานรวมขึ้นอยู่กับว่าแรงบิดถูกแบ่งระหว่างเพลาสองข้างอย่างไร การแบ่งแบบง่าย ๆ 50/50 ทำให้มอเตอร์ทั้งสองตัวทำงานที่จุดเดียวกันบนแผนที่ ในขณะที่อัลกอริทึมการแบ่งแรงบิดที่เหมาะสมที่สุดจะกระจายแรงบิดขับเคลื่อนและเบรก โดยดูว่าในแต่ละขณะมอเตอร์ตัวใดอยู่ในโซนประสิทธิภาพใด การกระจายแบบที่มอเตอร์หนึ่งทำงานที่ใจกลางเกาะ ส่วนอีกตัวอยู่ที่ขอบ อาจใช้พลังงานน้อยกว่าการกระจายแบบสมมาตรที่ดันมอเตอร์ทั้งสองไปที่ขอบ
ในสถาปัตยกรรมนี้ที่การแบ่งงานถูกควบคุมด้วยอิเล็กทรอนิกส์ผ่านการกระจายกำลังจากแบตเตอรี่ ผลกำไรไม่ใช่เป้าหมายทางวิศวกรรมที่เป็นนามธรรม ด้วยกลยุทธ์การกระจายแรงบิดที่อิงแผนที่ประสิทธิภาพ ได้มีการแสดงให้เห็นการประหยัดพลังงานสูงถึง 8.94% การได้คืนมากถึงเท่านี้จากแบตเตอรี่หนึ่งก้อน ส่งผลโดยตรงต่อระยะทางที่วิ่งได้ ตรรกะเดียวกันนี้ใช้ได้กับการเบรกด้วย: มอเตอร์ตัวใดจะผลิตแรงบิดสร้างไฟฟ้าย้อนกลับมากน้อยเพียงใดขณะชะลอความเร็ว ถูกเลือกตามตำแหน่งประสิทธิภาพ ณ จุดความเร็วและแรงบิดขณะนั้น
การเบรกสร้างไฟฟ้าย้อนกลับ: ครึ่งลบของแผนที่
การเบรกสร้างไฟฟ้าย้อนกลับคือกลไกที่ทำให้มอเตอร์ทำงานในทิศทางกลับ เพื่อกู้คืนพลังงานจลน์ที่จะสูญเสียไปเป็นความร้อนระหว่างการเบรกกลับเข้าสู่แบตเตอรี่ และเป็นมอเตอร์ตัวที่สองที่มองไม่เห็นของประสิทธิภาพพลังงานของ EV แต่เมื่อมอเตอร์ทำงานเป็นเครื่องกำเนิดไฟฟ้า มันก็มีแผนที่ประสิทธิภาพเช่นกัน ปริมาณการกู้คืนที่ไปถึงแบตเตอรี่จริง ๆ ขึ้นอยู่กับว่าขณะเบรก มอเตอร์ตกไปอยู่บริเวณใดของแผนที่ ด้วยเหตุนี้ จึงมีการทำแผนที่แยกต่างหากสำหรับตัวการสร้างไฟฟ้าย้อนกลับเอง: สร้างกราฟประสิทธิภาพการกู้คืนพลังงานภายใต้เงื่อนไขการเบรกที่แตกต่างกัน และปรับกลยุทธ์การควบคุมให้เป็นขั้นตอนตามผลที่ได้
จุดที่ละเอียดอ่อนในที่นี้คือความเร็วต่ำ: ในช่วงที่รถเกือบหยุดนิ่ง พลังงานที่จะกู้คืนได้มีน้อย และการให้ระบบสร้างไฟฟ้าย้อนกลับทำงานในช่วงที่ไม่มีประสิทธิภาพก็ไร้ความหมาย งานวิจัยล่าสุดแสดงให้เห็นว่าเกณฑ์ความเร็วต่ำสำหรับการลดการสูญเสียสามารถลดลงได้ถึง 5% ขึ้นอยู่กับสภาพการขับขี่ นั่นหมายความว่าระบบสามารถขยายช่วงการสร้างไฟฟ้าย้อนกลับให้มีประสิทธิภาพไปจนถึงความเร็วที่ต่ำกว่าได้ กลยุทธ์การควบคุมแบบหลายระดับสำหรับการสร้างไฟฟ้าย้อนกลับยังช่วยปรับปรุงการตอบสนองเชิงไดนามิกได้อย่างชัดเจนอีกด้วย สำหรับยานพาหนะที่ติดตั้งมอเตอร์อิสระทั้งสี่ล้อ การควบคุมประหยัดพลังงานแบบอิงตามแผนที่จะกระจายแรงบิดเบรกตามแผนที่ประสิทธิภาพของแต่ละล้อ ทำให้เกิดการเพิ่มประสิทธิภาพแยกกันในระดับการขับเคลื่อนและการเบรก จากมุมมองของผู้ใช้ ผลลัพธ์นั้นง่ายๆ คือ: การสร้างไฟฟ้าย้อนกลับที่ปรับจูนได้ดี หมายถึงระยะทางที่ไกลขึ้นในสภาพจราจรเดิม
แผนที่ประสิทธิภาพบอกอะไรเราในทางปฏิบัติ?
หลังจากอ่านกราฟเส้นชั้นไปหลายหน้า สรุปสำหรับผู้ขับขี่เหลือเพียงสามประโยคนี้ ประการแรก การที่ EV ของคุณใช้พลังงานต่ำในเมืองและที่ความเร็วปานกลางไม่ใช่เรื่องบังเอิญ แต่เป็นผลจากตำแหน่งของเกาะประสิทธิภาพของมอเตอร์ที่ตั้งอยู่ในบริเวณนั้น ส่วนการใช้พลังงานที่เพิ่มขึ้นบนทางด่วนเป็นค่าใช้จ่ายของอากาศพลศาสตร์ ไม่ใช่ของมอเตอร์ ประการที่สอง ระบบควบคุมความเร็วอัตโนมัติ (cruise control) ช่วยให้ความต้องการแรงบิดของรถราบรื่นระหว่างการเดินทางระยะไกล และปกป้องมอเตอร์จากการถูกดันออกนอกแผนที่ด้วยแรงบิดสูงที่เกิดขึ้นกะทันหัน ความต้องการที่ราบรื่น หมายถึงการอยู่บนเกาะนั่นเอง ประการที่สาม ในยานพาหนะสองมอเตอร์ ระบบจะเปรียบเทียบแผนที่ทั้งสองอย่างต่อเนื่องโดยที่คุณไม่รู้ตัว และพยายามส่งงานให้มอเตอร์ที่มีประสิทธิภาพมากกว่าในทุกช่วงเวลา ในการสร้างไฟฟ้าย้อนกลับ การเปรียบเทียบแบบเดียวกันนี้ยังช่วยเพิ่มพลังงานที่กู้คืนได้อีกด้วย
แผนที่ประสิทธิภาพไม่จำเป็นต้องเป็นแฟ้มข้อมูลวิศวกรรมที่ซ่อนเร้นสำหรับผู้ใช้ปลายทาง การรู้ว่ารถของคุณทำงานสบายในช่วงความเร็วและแรงบิดใด ช่วยให้คุณวางรากฐานที่วัดผลได้ให้กับนิสัยการขับขี่ของคุณ: การขับขี่ที่คงมอเตอร์ไว้ภายในเกาะช่วยลดทั้งการใช้พลังงานและภาระทางความร้อน เมื่อมองผ่านสายตาวิศวกรเครื่องกล แผนที่ประสิทธิภาพคือเอกสารที่ซื่อสัตย์ที่สุดที่บอกเล่าตัวตนของยานยนต์ไฟฟ้าได้ในภาพเดียว
แหล่งอ้างอิง
- Efficiency Maps for Electric Motors Made Easy - Ansys
- Efficiency map - Motor - Altair documentation
- Mastering Torque Curves for Electric Motors
- Electric Vehicle Myths | US EPA
- Real-World Electric Car Range Comparison - Consumer Reports
- How to game efficiency in your electric car - Recurrent Auto
- Efficient Gear Ratio Selection of a Single-Speed Drivetrain - MDPI
- Traction Motor Size Optimization with Two-Speed Transmission - McMaster
- How Many Speed Ratios for Electric Cars? One Example - Gear Technology
- Comparison of torque-split strategies for an independent dual-motor EV - IEEE
- Energy Consumption Optimization of Electric Vehicles - DiVA portal
- การเบรกแบบสร้างพลังงานกลับ - วิกิพีเดีย
- ระบบควบคุมการประหยัดพลังงานตามแผนที่ประสิทธิภาพมอเตอร์สำหรับยานยนต์ไฟฟ้า - SAGE
- กรอบการปรับปรุงประสิทธิภาพพลังงานสำหรับการเบรกแบบสร้างพลังงานกลับ - University of Minnesota
- การควบคุมมอเตอร์ไฟฟ้า: เพิ่มประสิทธิภาพยานยนต์ไฟฟ้า - EMobility Engineering
- มอเตอร์แบบเหนี่ยวนำกับมอเตอร์แม่เหล็กถาวร - Horizon Technology
- ความเร็วการทำงาน แรงบิด และกลยุทธ์การควบคุมของมอเตอร์ส่งผลต่อประสิทธิภาพอย่างไร - Charged EVs