ตรรกะ EV สองมอเตอร์: ทำไมจึงใช้มอเตอร์แม่เหล็กถาวรด้านหน้าและมอเตอร์อะซิงโครนัสด้านหลัง?
แชร์หน้านี้
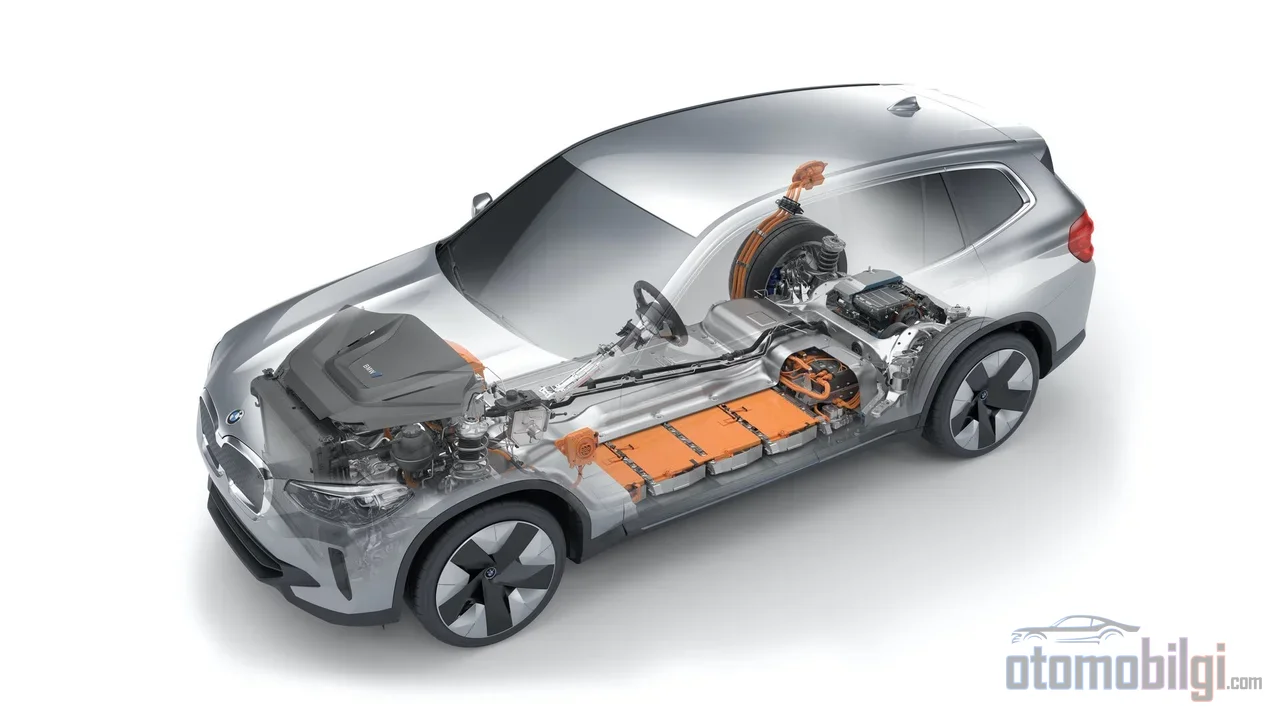
เหตุผลที่รถยนต์ไฟฟ้าสองมอเตอร์ใช้มอเตอร์แบบต่างกันสองชนิดบนเพลาหน้าและเพลาหลังก็เพราะเป็นดุลยภาพทางวิศวกรรมอย่างง่าย: มอเตอร์ซิงโครนัสแม่เหล็กถาวรมีประสิทธิภาพสูงสุดจึงทำงานบนเพลาที่รับโหลดตลอดเวลา ส่วนมอเตอร์อะซิงโครนัสสามารถหมุนอิสระแทบไม่มีการสูญเสียเมื่อไม่ได้รับไฟเลี้ยง จึงทำหน้าที่บนเพลาสำรอง EV แบบ AWD จึงยังคงประสิทธิภาพสูงในโหมดครูซและมีความยืดหยุ่นในการใช้พลังงานจากทั้งสี่ล้อเมื่อต้องการแรงบิด
จุดเด่น
- มอเตอร์แม่เหล็กถาวรมีประสิทธิภาพสูงสุดถึง 95–97% มอเตอร์อะซิงโครนัสโดยทั่วไปอยู่ในช่วง 90–93%
- เมื่อตัดไฟเลี้ยงสเตเตอร์ของมอเตอร์อะซิงโครนัส โรเตอร์จะหมุนอย่างอิสระ คุณสมบัตินี้ทำให้มันเป็น เพลาสำรองที่เหมาะสมที่สุดในระบบสองมอเตอร์
- มอเตอร์อะซิงโครนัสกำลังเท่ากันมีน้ำหนัก 45–60 กก. ขณะที่ PMSM มีน้ำหนักราว 22 กก. ความหนาแน่นของแรงบิดสูงกว่า 2–3 เท่า
- Tesla Model 3 Dual Motor ใช้มอเตอร์อินดักชันบนเพลาหน้าและมอเตอร์แม่เหล็กถาวรแบบ internal (IPM) บนเพลาหลัง ขณะที่รุ่น Mercedes-Benz EQ เลือกแบบตรงกันข้าม
ทำไมไม่ใช้มอเตอร์แบบเดียวกันทั้งสองตัว?
การติดตั้งมอเตอร์แม่เหล็กถาวรบนทั้งสองเพลาดูสมเหตุสมผลในทางทฤษฎี: ในเมื่อมันมีประสิทธิภาพสูงกว่า เบากว่า และกะทัดรัดกว่า ปัญหาคือสนามแม่เหล็กของมอเตอร์ PM ไม่เคยปิดลง แม่เหล็กบนโรเตอร์ของมอเตอร์เหล่านี้สร้างสนามตลอดเวลา แม้ในโหมดแล่นเฉยๆ ที่มอเตอร์ไม่ได้รับพลังงาน โรเตอร์แม่เหล็กที่หมุนอยู่ก็จะสร้างกระแสไฟฟ้าที่ไม่ต้องการและการสูญเสียในแกนเหล็กบนขดลวดสเตเตอร์ กล่าวโดยย่อ มอเตอร์ PM ไม่สามารถ "บังคับให้หลับ" ได้อย่างแท้จริง
ส่วนมอเตอร์อะซิงโครนัส (อินดักชัน) กระแสในโรเตอร์ถูกเหนี่ยวนำทางอ้อมโดยสเตเตอร์ เมื่อตัดไฟเลี้ยงสเตเตอร์ โรเตอร์จะปราศจากสนามแม่เหล็กและหมุนอิสระทางกลไก ทำให้แรงต้านจากการลากลดลงเหลือใกล้ศูนย์ คุณสมบัติเพียงข้อนี้คือคำอธิบายหลักของสถาปัตยกรรมสองมอเตอร์: เพลาที่ไม่ได้ใช้งานต้องหมุนโดยไม่มีต้นทุน และมอเตอร์ที่ทำสิ่งนี้ได้ก็คือมอเตอร์อะซิงโครนัส
ลักษณะของมอเตอร์ทั้งสองประเภท: ประสิทธิภาพ น้ำหนัก ความหนาแน่นของแรงบิด
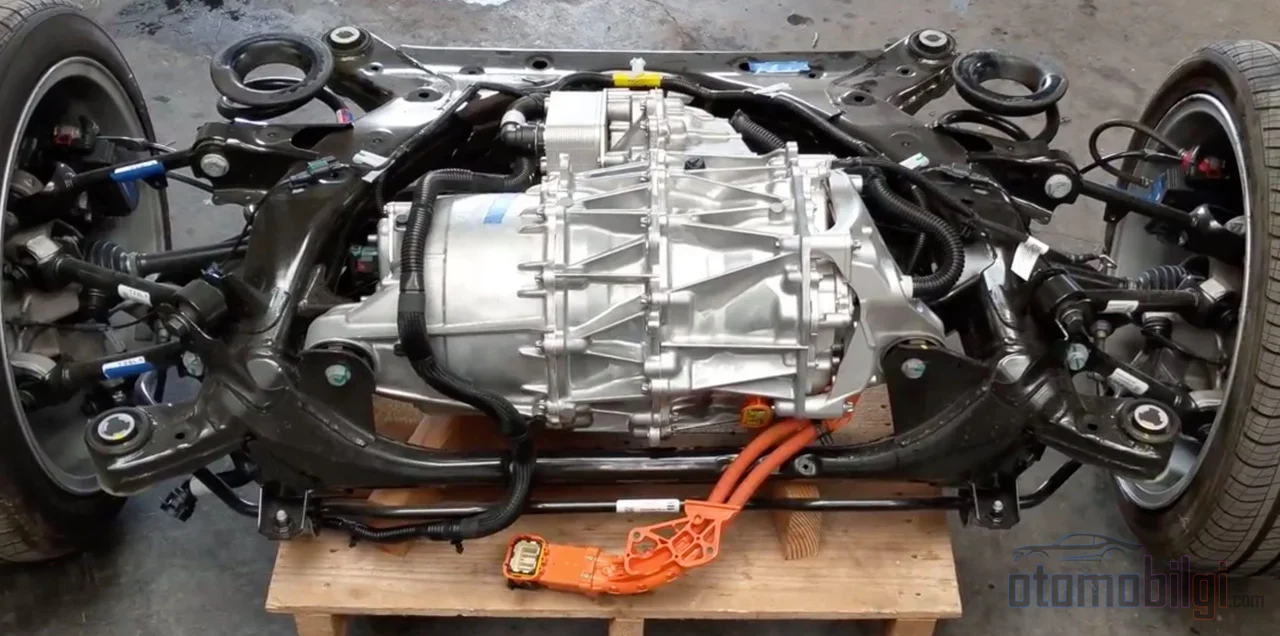
ความเหนือกว่าของมอเตอร์ซิงโครนัสแม่เหล็กถาวร (PMSM) ไม่ได้อยู่แค่ที่ประสิทธิภาพสูงสุด แต่อยู่ที่การกระจายของประสิทธิภาพ เนื่องจากไม่มีการสูญเสียกระแสโรเตอร์ จึงยังคงมีประสิทธิภาพสูงในช่วงความเร็วและแรงบิดที่กว้าง ซึ่งในการใช้งานประจำวันมักมีค่ามากกว่าประสิทธิภาพสูงสุดที่จุดคงที่จุดเดียว การสูญเสียบางส่วนของมอเตอร์อะซิงโครนัสเป็นสิ่งที่หลีกเลี่ยงไม่ได้เชิงโครงสร้าง: ยิ่งโรเตอร์ตามหลังความเร็วของสนามสเตเตอร์ (สลิป) มากเท่าไร กระแสและความร้อนในโรเตอร์ก็ยิ่งเกิดมากขึ้นเท่านั้น เพื่อสร้างฟลักซ์เท่ากัน มอเตอร์อะซิงโครนัสต้องการเหล็กและทองแดงมากกว่า - มอเตอร์อะซิงโครนัส 50 kW หนัก 45–60 กก. ขณะที่ PMSM เทียบเท่าหนักเพียง 22 กก. ความหนาแน่นของแรงบิดของมอเตอร์ PM ก็สูงกว่า 2–3 เท่า หมายความว่าประสิทธิภาพเท่าเดิมบรรจุอยู่ในแพ็กเกจที่กะทัดรัดกว่า
| คุณสมบัติ | ซิงโครนัสแม่เหล็กถาวร (PMSM) | อะซิงโครนัส (อินดักชัน) |
|---|---|---|
| ประสิทธิภาพสูงสุด | 95–97% | 90–93% |
| การสูญเสียเมื่อหมุนอิสระ | ต่ำแต่ไม่ใช่ศูนย์ (สนามแม่เหล็กถาวร) | ต่ำมาก หมุนอิสระในทางปฏิบัติ |
| มวลมอเตอร์ 50 kW | ราว 22 กก. | 45–60 กก. |
| ความหนาแน่นของแรงบิด | สูง (2-3 เท่า) | ต่ำกว่า |
| ประสิทธิภาพในช่วงภาระ | มีประสิทธิภาพในช่วงกว้าง | ลดลงเร็วกว่าเมื่อภาระแปรผัน |
| ความต้องการแม่เหล็ก | ต้องใช้ธาตุหายาก | ไม่จำเป็น |
| บทบาทโดยทั่วไป | เพลาที่รับภาระต่อเนื่อง | เพลาสำรอง / กำลังเสริม |
ตรรกะการจับคู่บนแผนที่ประสิทธิภาพ
มอเตอร์ไฟฟ้าทุกตัวมีแผนที่ประสิทธิภาพของตัวเอง: แผนภาพเส้นชั้นที่แสดงว่ามีประสิทธิภาพเพียงใดในแต่ละบริเวณของระนาบความเร็ว-แรงบิด การสูญเสียมาจากสามกลุ่มหลัก ได้แก่ การสูญเสียโอห์มิกจากความต้านทานของขดลวด การสูญเสียเหล็กจากฟลักซ์ที่เปลี่ยนแปลงในแกนเหล็ก และการสูญเสียเพิ่มเติมที่เกิดจากตัวแม่เหล็กเองในมอเตอร์ PM ระบบมอเตอร์คู่ที่ดีจะจับคู่บริเวณที่มีประสิทธิภาพสูงสุดของแผนที่เหล่านี้ให้ตรงกับจุดที่รถใช้เวลามากที่สุดในโปรไฟล์การใช้งานทั่วไป
กลยุทธ์ทำงานดังนี้: เมื่อรถวิ่งด้วยความเร็วคงที่ (ครูซ) จะมีเพียงมอเตอร์ PM ทำงานเท่านั้น และขนาดของมันถูกเลือกให้พอดีกับเกาะที่มีประสิทธิภาพสูงสุดของแผนที่ประสิทธิภาพในสถานการณ์ภาระต่ำนี้โดยเฉพาะ มอเตอร์อะซิงโครนัสจะถูกปิดด้วยคำสั่งจากอินเวอร์เตอร์ โรเตอร์หมุนอย่างอิสระ แรงต้านเกือบเป็นศูนย์ เมื่อต้องเร่ง ขึ้นทางชัน หรือเสียการยึดเกาะ มอเตอร์ตัวที่สองจะเริ่มผลิตแรงบิด ซอฟต์แวร์ของรถจะปรับการกระจายแรงบิดระหว่างเพลาหน้าและเพลาหลังให้เพิ่มประสิทธิภาพการใช้พลังงานได้ทุกขณะ อัลกอริทึมการจัดสรรแรงบิดนี้ยังเป็นโครงสร้างพื้นฐานของการเวกเตอร์แรงบิดขั้นพื้นฐานอีกด้วย โดยพยายามรักษาสมดุลของกำลังแรงด้านข้างของแต่ละเพลา
การเบรกแบบรีเจเนอเรทีฟก็มีความไม่สมมาตรเช่นกัน: มอเตอร์ PM เปลี่ยนเข้าสู่โหมดเครื่องกำเนิดไฟฟ้าได้ตามธรรมชาติ เพราะสนามของมันพร้อมอยู่เสมอ การใช้มอเตอร์อะซิงโครนัสเป็นเครื่องกำเนิดไฟฟ้ามีความซับซ้อนกว่าเล็กน้อย เนื่องจากสนามของโรเตอร์เกิดจากการเหนี่ยวนำทางอ้อม ชั้นควบคุมจึงต้องสร้างสนามนี้ขึ้นก่อน อย่างไรก็ตาม ในรถมอเตอร์คู่สมัยใหม่ เพลาทั้งสองสามารถเข้าร่วมการกู้คืนพลังงานได้
ทำไมผู้ผลิตจึงเลือกการจับคู่แบบใดแบบหนึ่ง?
Tesla: หน้าใช้อินดักชัน หลังใช้ IPM
Tesla Model 3 Dual Motor เป็นตัวอย่างที่ถูกพูดถึงมากที่สุดของสถาปัตยกรรมนี้: เพลาหน้าเป็นมอเตอร์อินดักชันสามเฟส สี่ขั้ว เพลาหลังเป็นมอเตอร์สามเฟส หกขั้ว แบบแม่เหล็กถาวรแบบฝังใน (IPM) เส้นทางในอดีตของบริษัทก็ให้บทเรียนเช่นกัน - Roadster รุ่นแรกและ Model S ใช้อินดักชันทั้งหมด แต่มาถึง Model 3 และ Y หน่วยขับเคลื่อนหลักได้เปลี่ยนไปใช้พื้นฐานแบบ PMSM เหตุผลชัดเจน: ต้นทุนที่สูงกว่าของมอเตอร์ PM คุ้มค่ากับประสิทธิภาพที่ได้เพิ่มขึ้น Tesla ยังผสมผสานแม่เหล็กถาวรเข้ากับการออกแบบรีลัคแตนซ์ (แรงบิดจากความต้านทานแม่เหล็ก) เพื่อยกระดับประสิทธิภาพไปอีกขั้น ในมอเตอร์รุ่นนี้ที่เรียกว่า PMSR จะเห็นร่องรอยของสถาปัตยกรรมไฮบริดแบบ IPM-SynRM
Mercedes-Benz: ภาพสะท้อนแบบกระจก
รุ่น Mercedes-Benz EQ นำตรรกะเดียวกันนี้ไปใช้ในทางกลับกัน: เพลาหลังเป็นมอเตอร์ซิงโครนัสแม่เหล็กถาวร เพลาหน้าเป็นมอเตอร์อินดักชัน ข้อนี้แสดงให้เห็นว่าคำถามว่า "PM ควรอยู่ที่เพลาใด" ไม่มีคำตอบที่ถูกต้องเพียงคำตอบเดียว การตัดสินใจขึ้นอยู่กับการกระจายน้ำหนักของรถ ภาระการขับขี่ทั่วไป และสถาปัตยกรรมการจัดการความร้อน เนื่องจากเพลาหลังของ EV ส่วนใหญ่มีกำลังต่อเนื่องสูงกว่า การวางมอเตอร์ PM ไว้ด้านหลังจึงทำให้ภาระจากการขับขี่แบบครุยส์ตกอยู่กับมอเตอร์ที่มีประสิทธิภาพสูงสุด - ใน Tesla ก็ใช้ตรรกะแบบเดียวกันนี้โดยพื้นฐาน
ภาพรวมในอุตสาหกรรม
แบรนด์อย่าง BYD, Toyota, Hyundai และ Volkswagen ต้องพึ่งพาระบบ PMSM เป็นหลัก เนื่องจากความหนาแน่นของแรงบิดสูงและประสิทธิภาพในช่วงความเร็วที่กว้าง BEV ส่วนใหญ่ใช้มอเตอร์แม่เหล็กถาวร Renault Zoe และ Tesla Model S รุ่นเก่าเป็นข้อยกเว้นที่รู้จักกันดีของกฎข้อนี้ งานวิจัยในอุตสาหกรรมระบุว่ามอเตอร์ PM จะยังคงเป็นประเภทมอเตอร์ที่ครองตลาดในอนาคตอันใกล้ แม้แต่บริษัทส่วนประกอบรายใหญ่อย่าง Bosch ก็เปิดตัวตระกูลมอเตอร์ไฟฟ้าแบบซิงโครนัสแม่เหล็กถาวรสำหรับผลิตจริงรุ่นใหม่แล้ว
PM เหนือกว่าในทุกกรณีหรือไม่? จุดที่มอเตอร์อะซิงโครนัสยังได้เปรียบ
การเปรียบเทียบไม่ได้เป็นแบบทางเดียว มอเตอร์อะซิงโครนัสมีข้อได้เปรียบที่จับต้องได้สามประการ: ไม่มีการพึ่งพาธาตุหายากเพราะไม่ใช้แม่เหล็กถาวร ต้นทุนมอเตอร์ต่ำกว่าโดยทั่วไปประมาณ 20-30% และทนทานต่อการสูญเสียแม่เหล็ก (demagnetization) - ไม่มีปัญหาการสูญเสียสนามแม่เหล็กแม้ในสภาพแวดล้อมที่สูงกว่า 120°C ส่วนในมอเตอร์ PM อุณหภูมิสูงต้องถูกนับเป็นความเสี่ยงตลอดอายุการใช้งานของแม่เหล็ก นอกจากนี้ การหมุนของโรเตอร์ PM ยังสร้างแรงดันต้าน (back-EMF) ที่ตรงข้ามกับแรงดันที่จ่ายให้ สิ่งนี้ทำให้มอเตอร์ดึงกระแสเท่าที่ภาระของมันต้องการ แต่ที่รอบสูง การจัดการแรงดันและการสูญเสียจะกลายเป็นประเด็นสำคัญของการออกแบบ
ขนาดของความต่างในด้านประสิทธิภาพก็ไม่ใช่ค่าสัมบูรณ์: แม้ช่วง 5-7% จะเป็นตัวเลขที่ใช้ได้ทั่วไป แต่ส่วนต่างจะแคบลงหรือกว้างขึ้นตามจุดภาระ ข้อได้เปรียบของ PM จะเด่นชัดเป็นพิเศษในกรณีภาระที่แปรผัน ขณะที่ภาระต่อเนื่องและคงที่ ส่วนต่างจะเล็กลงอย่างมีนัยสำคัญ มอเตอร์ซิงโครนัสกระตุ้นด้วยไฟฟ้า (EESM) ก็เป็นอีกหนึ่งตัวเลือกบนโต๊ะ: ไม่มีแม่เหล็กและความสามารถในการกระตุ้นให้ความยืดหยุ่นในการควบคุม แต่ประสิทธิภาพที่ภาระบางส่วนมักต่ำกว่า PMSM เพราะต้องการกระแสกระตุ้นที่ป้อนสนามโรเตอร์อย่างต่อเนื่อง
คำถามที่พบบ่อย: มอเตอร์คู่ช่วยเพิ่มระยะทางหรือไม่?
คำตอบขึ้นอยู่กับมอเตอร์ เมื่อเปรียบเทียบยานพาหนะที่ใช้มอเตอร์ PM เดี่ยวกับยานพาหนะ AWD ที่ใช้คู่ PM + อะซิงโครนัส การจัดวางแบบมอเตอร์คู่จะไม่ทำให้ระยะทางลดลง - เพราะเพลาอะซิงโครนัสที่ไม่ได้ใช้งานจะหมุนอิสระและแทบไม่กระทบประสิทธิภาพเลย ส่วนกำไรที่ได้มาจากการกระจายแรงบิดไปยังเพลาที่ต้องการ และการทำงานของแต่ละมอเตอร์ในช่วงที่มีประสิทธิภาพสูงสุดของแผนที่ประสิทธิภาพของมันเอง หากทั้งสองเพลาเป็นแม่เหล็กถาวรทั้งคู่ การสูญเสียในแกนเหล็กที่ไหลต่อเนื่องจะกัดกินระยะทางอย่างแท้จริง การจับคู่แบบนี้มีอยู่เพื่อขจัดการสูญเสียดังกล่าวโดยเฉพาะ
แล้วทำไมผู้ผลิตทุกรายไม่ใช้การจัดวางแบบเดียวกัน? ตำแหน่งของเพลา PM แตกต่างกันตามรุ่นและผู้ผลิต บางการประเมินระบุว่ามอเตอร์ด้านหน้าเป็น PM ที่มีประสิทธิภาพสูงกว่า ขณะที่การวิเคราะห์แยกชิ้นส่วนตัวถังยืนยันว่าใน Model 3/Y มอเตอร์ด้านหลังเป็นแบบ PM ที่มีประสิทธิภาพสูงกว่าในภาระการขับขี่ทั่วไป สิ่งที่คงที่ไม่ใช่กฎ แต่เป็นหลักการ: ภาระการเดินทางควรอยู่กับมอเตอร์ที่มีประสิทธิภาพสูงสุด ส่วนอีกตัวควรอยู่ในสถานะสลีปเว้นแต่จำเป็น
บทสรุป: ความไม่สมมาตรอย่างมีเจตนา
แบบแผนที่ใช้มอเตอร์แม่เหล็กถาวรด้านหน้า และมอเตอร์อะซิงโครนัสด้านหลัง (หรือกลับกัน); ไม่ใช่การประกาศว่าเทคโนโลยีมอเตอร์แบบใดดีกว่าแบบหนึ่ง แต่เป็นการแบ่งหน้าที่ของสองคาแรกเตอร์ที่แตกต่างกัน มอเตอร์ PM แบกรับภาระต่อเนื่องด้วยประสิทธิภาพ 95–97% ในช่วงโหลดกว้าง ส่วนมอเตอร์อะซิงโครนัสคงแกนหมุนอิสระไว้โดยไม่สูญเสียพลังงานด้วยความสามารถในการหมุนอิสระ ปัจจัยต่างๆ เช่น ต้นทุนแม่เหล็ก ความทนทานต่อความร้อน และความเป็นอิสระจากธาตุหายาก ยังช่วยกระชับความคู่แบบนี้ในแง่เศรษฐกิจอีกด้วย สำหรับวิศวกรที่ต้องการขับเคลื่อนสี่ล้อโดยไม่สูญเสียระยะทาง ความไม่สมมาตรนี้ยังคงเป็นคำตอบที่สมดุลที่สุดในเทคโนโลยีปัจจุบัน
แหล่งอ้างอิง
- PMSM vs Induction Motor: 3 Decisions That Save Your EV Build
- Comparison, Induction Vs. PM Motors for EVs
- Induction vs. Permanent Magnet Motors | Efficiency & Torque
- In a AWD Tesla Model 3, why is the front and back motor different
- Tesla Model Y vs Model 3: Electric Motor Tech Comparison
- Losses in Efficiency Maps of Electric Vehicles: An Overview
- Regenerative braking: A closer look at the methods and limits of regen
- Induction Motors in EV Powertrains
- Electric Motors for Electric Vehicles 2026-2036
- Bosch next-generation permanent-magnet e-motors