ทำไมมอเตอร์ในล้อ (In-Wheel Motor) ยังไม่แพร่หลาย?
แชร์หน้านี้
มอเตอร์ในล้อ (in-wheel motor) คือสถาปัตยกรรมการขับเคลื่อนที่มอเตอร์ไฟฟ้าถูกติดตั้งโดยตรงที่ดุมล้อ โดยตัดขจัดชิ้นส่วนส่งกำลังทั้งหมด เช่น เกียร์ เฟืองท้าย และเพลาส่งกำลัง แม้ข้อดีบนกระดาษจะน่าประทับใจมาก แต่ด้วยมวลไม่ได้รับการกดลงที่เพิ่มขึ้น การจัดการความร้อนที่ยากลำบาก ปัญหาการรั่วซึม และต้นทุนที่สูง ทำให้จนถึงปัจจุบันยังไม่แพร่หลายในรถยนต์ไฟฟ้าผลิตจริง
ไฮไลต์เด่น
- บรรพบุรุษของมอเตอร์ในล้อย้อนกลับไปถึงสิทธิบัตรปี 1884 ส่วนการประยุกต์ใช้ในรถยนต์ไฮบริดย้อนไปถึงปี 1899
- ชนิดมอเตอร์ที่พบมากที่สุดคือ DC ไร้แปรงถ่าน (BLDC) อายุการใช้งานอยู่ที่ระดับ ประมาณ 20,000 ชั่วโมง เทียบกับ 5,000 ชั่วโมง เมื่อเทียบกับแบบมีแปรงถ่าน
- อุณหภูมิที่สูงกว่า 140 °C อาจทำให้แม่เหล็กถาวรสูญเสียสภาพแม่เหล็กอย่างถาวร
- มวลไม่ได้รับการกดลงที่เพิ่มขึ้นทำให้คลื่นเรโซแนนซ์ทุติยภูมิในช่วงประมาณ 7-10 Hz ของระบบกันสะเทือนเด่นชัดขึ้น
- ณ ปี 2026 ก้าวแรกของการผลิตจริงกำลังเริ่มต้นขึ้น โดยผู้ผลิตหนึ่งรายมีเป้าหมายนำมอเตอร์ในล้อระดับ 220 kW เข้าสู่การผลิตเชิงอนุกรม
มอเตอร์ในล้อทำงานอย่างไร?
หลักการทำงานอาศัยการเหนี่ยวนำแม่เหล็กไฟฟ้าเช่นเดียวกับมอเตอร์ไฟฟ้าทุกชนิด ตัวควบคุมเฟสจะควบคุมจังหวะเวลาของกระแสในขดลวดสเตเตอร์ สนามแม่เหล็กหมุนที่เกิดขึ้นตามสัญญาณจากเซนเซอร์ตำแหน่งจะทำปฏิกิริยากับแม่เหล็กถาวรในโรเตอร์ และหมุนโรเตอร์ ซึ่งก็คือล้อนั่นเอง ไม่มีห่วงโซ่ของคลัตช์ เกียร์ เฟืองท้าย และเพลาส่งกำลัง กำลังถูกส่งไปยังล้อที่ ณ ตำแหน่งที่มันเกิดขึ้น
มอเตอร์ในล้อยุคใหม่เพียงตัวเดียวมีมากกว่าหน่วยขับเคลื่อนธรรมดา การขับเคลื่อนโดยตรง การเบรกพลังงานย้อนกลับ การกู้คืนพลังงานร่วมกับเบรกเสียดทาน การควบคุมความเร็วเฟืองท้ายแบบอิเล็กทรอนิกส์ และการระบายความร้อนด้วยอากาศหรือน้ำ ถูกรวมอยู่ในกล่องหุ้มขนาดกะทัดรัดเดียวกัน ด้านการควบคุมมีแนวทางที่โดดเด่นสองแบบ: มอเตอร์ที่ใช้เซนเซอร์ Hall ให้การควบคุมที่แม่นยำมากที่รอบต่ำ ส่วนมอเตอร์ไร้เซนเซอร์จะประมาณตำแหน่งโรเตอร์ด้วยการวัดแรงเคลื่อนไฟฟ้าย้อนกลับ (BEMF) และมีปัญหาในการสร้างแรงบิดที่รอบต่ำมาก
โครงสร้างโรเตอร์ภายนอกและโรเตอร์ภายใน
มอเตอร์ในล้อมีสถาปัตยกรรมพื้นฐานสองแบบ ในโครงสร้างโรเตอร์ภายนอก โรเตอร์ที่ล้อมรอบล้อจะหมุนที่รอบต่ำ ประมาณ 1,000-1,500 รอบ/นาที ให้การขับเคลื่อนโดยตรงอย่างเงียบงัน โครงสร้างเรียบง่ายแต่ความหนาแน่นของกำลังมีจำกัด ส่วนโครงสร้างโรเตอร์ภายในทำงานที่รอบสูงถึง 10,000 รอบ/นาที และลดรอบให้เข้ากับความเร็วล้อผ่านเกียร์ประเภท planetary อัตราทดคงที่ ชุดเฟืองที่แทรกอยู่ระหว่างกลางช่วยให้ผลิตกำลังเท่ากันด้วยมอเตอร์ที่เล็กกว่าและเบากว่า เฟือง planetary ขนาดกะทัดรัดทำให้แบบโรเตอร์ภายในมีความสามารถในการแข่งขันด้านความหนาแน่นของกำลังอย่างมาก ขณะที่การถกเถียงเรื่องการเลือกสถาปัตยกรรมยังคงดำเนินต่อไป: ความเรียบง่าย หรือความหนาแน่นของกำลัง?
เทคโนโลยีการพันขดลวดก็เป็นอีกหนึ่งตัวแปรที่กำหนดความหนาแน่นของกำลัง ลวดทองแดงรูปสี่เหลี่ยมผืนผ้ารูปทรงหมุดสี (Hairpin) ช่วยให้สามารถจัดวางได้แน่นกว่าขดลวดทรงกลม กระจายความร้อนได้ดีกว่า และส่งผลให้มีความหนาแน่นของกำลังไฟฟ้าสูงกว่า การเพิ่มกำลังไฟฟ้าต่อหน่วยปริมาตร คือวิธีที่ตรงไปตรงมาที่สุดที่ช่วยอำนวยความสะดวกในการทำงานของมอเตอร์ในพื้นที่แคบภายในล้อ
เหตุใดสถาปัตยกรรมนี้จึงน่าดึงดูด? ชิ้นส่วนที่ถูกกำจัดออกและข้อดีที่ได้รับ
การย้ายมอเตอร์ไปที่ล้อในรถยนต์ไฟฟ้า ช่วยทำให้โครงสร้างเชิงกลเรียบง่ายขึ้นอย่างสิ้นเชิง คลัตช์ เกียร์ เฟืองท้าย และเพลาขับเคลื่อนถูกกำจัดออกไปทั้งหมด ซึ่งช่วยลดการสูญเสียทางกลไกในห่วงโซ่การขับเคลื่อนให้เหลือศูนย์ แรงบิดถูกส่งตรงไปยังล้อโดยไม่มีข้อต่อระหว่างกลาง - ไม่ว่าจะเป็นเพลาแกนหรือข้อต่อยูนิเวอร์ซัล - และตอบสนองพร้อมกับเท้าของผู้ขับทันที
ผลของความเรียบง่ายจะชัดเจนยิ่งขึ้นในรายการ:
- ด้วยการขับเคลื่อนแต่ละล้อแบบอิสระ ทำให้การขับเคลื่อนล้อหน้า ล้อหลัง และขับเคลื่อนสี่ล้อถาวร 4x4 สามารถนำไปใช้ได้อย่างง่ายดายด้วยสถาปัตยกรรมเดียว
- ปริมาตรภายในแชสซีที่เดิมจัดสรรไว้สำหรับมอเตอร์และเกียร์จะว่างลง พื้นที่ดังกล่าวสามารถเปลี่ยนเป็นพื้นที่โดยสาร พื้นที่สัมภาระ หรือความจุแบตเตอรี่เพิ่มเติมได้
- เมื่อจำนวนชิ้นส่วนที่เคลื่อนที่ลดลง การทำงานจึงเงียบขึ้น การสึกหรอทางกลไกและความจำเป็นในการบำรุงรักษาก็ลดลง
- เมื่อน้ำหนักกระจายไปทั้งสี่มุม ศูนย์ถ่วงจึงต่ำลงและช่วยเสริมความเสถียร
ด้านประสิทธิภาพก็เป็นข้อได้เปรียบเช่นกัน: เมื่อเทียบกับระบบมอเตอร์แบบรวมศูนย์ รถยนต์ไฟฟ้าที่ติดตั้งมอเตอร์ในล้อให้ประสิทธิภาพของระบบที่สูงกว่าและการสูญเสียทางกลไกที่ต่ำกว่า ยานพาหนะที่เรียบง่ายขึ้นทางกลไก กลับเป็นยานพาหนะที่ฉลาดกว่าอย่างมากในทางไฟฟ้า เพราะแรงบิดของมอเตอร์สี่ตัวสามารถควบคุมได้อย่างอิสระในระดับมิลลิวินาที
ปัญหามวลที่ไม่มีสปริงรองรับ: น้ำหนักที่ทิ้งภาระให้ระบบกันสะเทือนต้องควบคุม
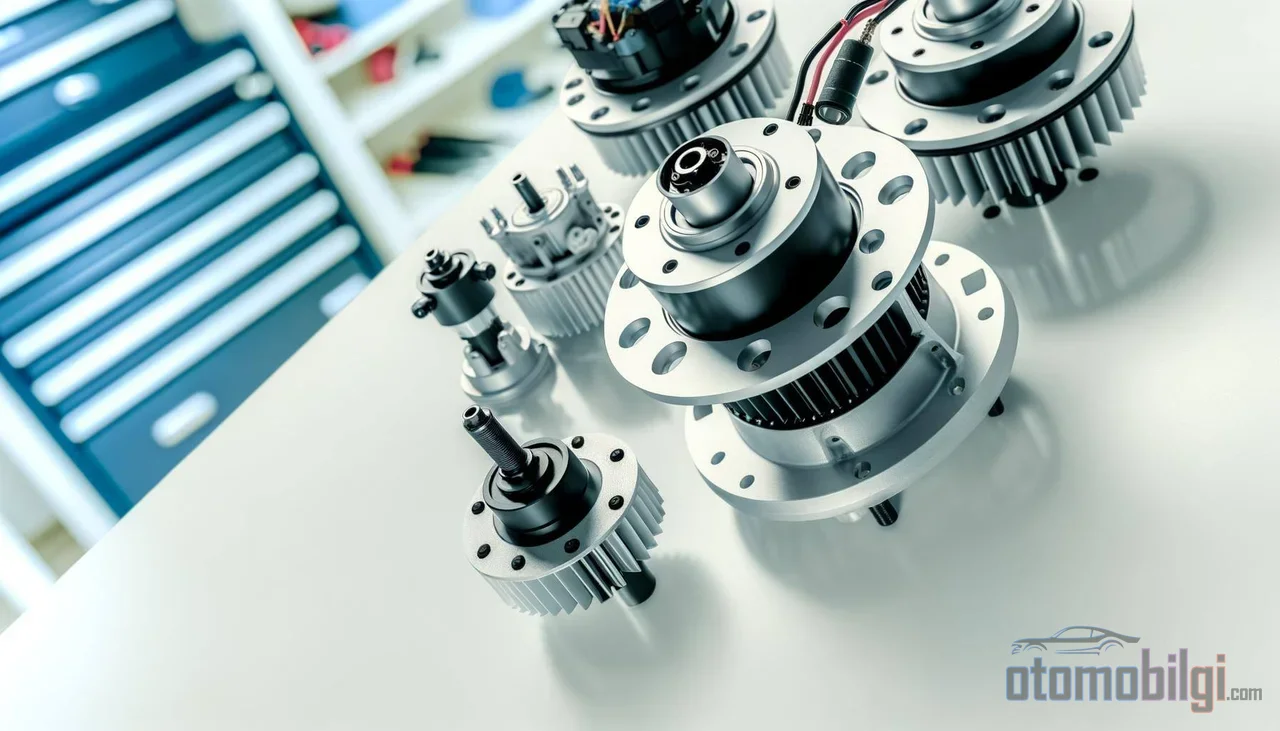
ต้นทุนที่ถูกถกเถียงกันมากที่สุดของมอเตอร์ในล้อ คือการเพิ่มมวลที่ไม่มีสปริงรองรับ มวลที่มีสปริงรองรับคือมวลที่ตัวถังรองรับ ส่วนมวลที่ไม่ผ่านสปริงคือมวลที่ล้อและระบบกันสะเทือนต้องจัดการโดยตรง เมื่อมอเตอร์ถูกย้ายเข้าไปภายในแม็ก มวลชุดที่สองนี้จะเพิ่มขึ้นอย่างมีนัยสำคัญ และผลลัพธ์ที่ตามมาก็วัดได้จริง: การยึดเกาะถนน ความสบายในการขับขี่ ความไวของระบบกันสะเทือน และความทนทานของส่วนประกอบต่างๆ ได้รับผลกระทบในทางลบ
ฟิสิกส์นั้นเรียบง่ายและโหดร้าย มวลที่ไม่มีสปริงรองรับที่เพิ่มขึ้น ทำให้ความสามารถของล้อในการติดตามผิวถนนอ่อนแรงลง ขยายภาระแบบไดนามิกของล้อและการแกว่งของระบบกันสะเทือน และเสริมให้โหมดเรโซแนนซ์ทุติยภูมิในช่วง7-10 Hzชัดเจนขึ้น ซึ่งบั่นทอนความสบายในการขับขี่ แม้ผลกระทบนี้จะสะท้อนถึงตัวถังแตกต่างกันไปในแต่ละยานพาหนะเนื่องจากผลของระยะเพลาในการกรอง แต่ท้ายที่สุดกิโลกรัมเพิ่มเติมทุกกิโลกรัมที่ระบบกันสะเทือนไม่สามารถควบคุมได้ ย่อมถูกชดใช้โดยยางที่สัมผัสกับถนน
ณ จุดนี้ ยังมีความคิดเห็นที่ตรงข้ามซึ่งไม่ควรถูกมองข้าม ผู้พัฒนาเทคโนโลยีนี้อ้างว่า ผลกระทบของมวลที่ไม่มีสปริงรองรับถูกพูดเกินจริง และระบบกันสะเทือนที่ปรับจูนอย่างดีและโช้คแบบแอกทีฟสามารถถ่วงดุลผลกระทบนี้ได้เป็นอย่างมาก อย่างไรก็ตาม งานวิจัยที่ผ่านการรับรองโดยผู้ทรงคุณวุฒิในช่วงหลายปีที่ผ่านมา ยืนยันว่าการเพิ่มขึ้นของมวลที่ไม่มีสปริงรองรับขยายภาระแบบไดนามิกของล้อและการแกว่งของระบบกันสะเทือนอย่างวัดได้จริง ตารางที่สมจริงก็คือ: ปัญหานี้ไม่ได้แก้ไม่ได้ แต่ก็ห้ามประมาท - การแก้ไขทำได้ด้วยการออกแบบระบบกันสะเทือนที่ล้ำหน้าและมีราคาแพงขึ้น
การจัดการความร้อนและการปิดผนึก: สภาพแวดล้อมอันเป็นปฏิปักษ์ภายในล้อ
กับดักความร้อนในที่ครอบที่แคบ
ในยานพาหนะที่ใช้มอเตอร์แบบรวมศูนย์ มอเตอร์จะอยู่ในบริเวณที่เชื่อมต่อกับวงจรหล่อเย็นได้สะดวกและสัมผัสกับอากาศบริสุทธิ์ แต่ภายในล้อ มอเตอร์เดียวกันต้องทำงานในที่ครอบที่แคบ ซึ่งร้อนจากความร้อนของเบรกและสัมผัสกับน้ำหรือสิ่งสกปรกกระเด็นจากถนน การระบายความร้อนในพื้นที่นี้เป็นเรื่องยาก; ความร้อนสูงเกินไปจะลดประสิทธิภาพของมอเตอร์ก่อน จากนั้นจะทำลายฉนวนอย่างรวดเร็วและก่อให้เกิดความเสียหายที่อาจรุนแรงถึงขั้นไฟฟ้าลัดวงจรในชิ้นส่วนอิเล็กทรอนิกส์ เกณฑ์วิกฤตก็ชัดเจน: ที่อุณหภูมิสูงกว่า 140 °C แม่เหล็กถาวรอาจสูญเสียสมบัติความเป็นแม่เหล็ก - หมายความว่าการขึ้นทางลาดชันที่รับภาระหนักเพียงครั้งเดียวอาจทำให้มอเตอร์อ่อนแอลงอย่างถาวร ภาระเพิ่มเติมที่มวลไม่มีสปริงกดทับ onto เบรกยิ่งเพิ่มความร้อนที่เกิดขึ้นอีก ทิศทางการแก้ปัญหาเป็นที่รู้กันแล้ว: ช่องทางหล่อเย็นด้วยของเหลว ตัวดูดซับความร้อนขั้นสูง และวัสดุขดลวดที่มีความต้านทานต่ำ การระบายความร้อนของระบบหล่อเย็นภายในของมอเตอร์ในล้อขนาดใหญ่ระดับ 35 kW ได้รับการพิสูจน์เชิงทดลองแล้ว; นั่นคือเป็นปัญหาที่แก้ไขได้ในทางเทคนิค แต่ทุกการแก้ปัญหาย่อมเพิ่มต้นทุนและน้ำหนัก
การต่อสู้ของประดุงปิดผนึก: น้ำ ฝุ่น และการสั่นสะเทือน
ปัญหาด้านสภาพแวดล้อมประการที่สองคือการปิดผนึก มอเตอร์อยู่ภายในชิ้นส่วนที่หมุนด้วยความเร็วของรถ; ล้อมรอบด้วยความชื้น ฝุ่น โคลู น้ำเค็ม และการสั่นสะเทือนต่อเนื่อง ขณะที่ทุกส่วนประกอบบนตัวถังได้รับการปกป้องจากสภาพแวดล้อมนี้บ้าง มอเตอร์ภายในล้อก็ต้องต่อสู้ที่แนวหน้าสุดของกันชน หน้าที่ของประดุงต้องการสมดุลสองทาง: ขณะให้การปิดผนึกที่สูง ต้องไม่เพิ่มการสูญเสียจากแรงเสียดทานแก่ชิ้นส่วนที่หมุน ด้วยเหตุนี้ ประดุงปิดผนึกของมอเตอร์ในล้อจึงได้รับการออกแบบพิเศษเพื่อลดการสูญเสียจากแรงเสียดทานที่ความเร็วสูงขึ้น; เรขาคณิตของประดุงที่ปรับขนาดได้ และระบบปิดผนึกที่ระบายความร้อนจากแรงเสียดทานออกไปเพื่อลดอุณหภูมิของประดุง กำลังได้รับการพัฒนาในระดับสิทธิบัตร
ผลการวิเคราะห์ความเสียหายก็ยืนยันเช่นกัน: ผลของมวลไม่มีสปริงต่อพลศาสตร์การขับขี่ ความยากลำบากในการปิดผนึก และเสียง เป็นแหล่งความเสียหายที่โดดเด่นในมอเตอร์ในล้อ ยังมีมิติทางเศรษฐกิจอีกด้วย: จุดหมุนล้อเป็นหนึ่งในบริเวณที่เสียหายจากอุบัติเหตุได้ง่ายที่สุด; เมื่อเสียหาย ชิ้นส่วนที่ต้องซ่อมไม่ใช่แค่ล้อธรรมดาอีกต่อไป แต่เป็นหน่วยราคาแพงที่บรรจุมอเตอร์ อิเล็กทรอนิกส์กำลัง และประดุงปิดผนึกไว้ภายใน จึงไม่น่าแปลกใจที่ต้นทุนของระบบสี่มอเตอร์ที่มีประสิทธิภาพสูงและน้ำหนักเบายังคงสูง
การเปรียบเทียบกับมอเตอร์แบบรวมศูนย์: การคำนวณของสองสถาปัตยกรรม
วันนี้รถยนต์ไฟฟ้าเกือบทั้งหมดบนท้องถนนใช้สถาปัตยกรรมมอเตอร์แบบรวมศูนย์หนึ่งหรือสองตัว ในเลย์เอาต์นี้ มอเตอร์และเกียร์ลดความเร็วอยู่บนเพลา ในบริเวณที่ได้รับการปกป้องจากตัวถัง; ให้ห่วงโซ่การผลิตที่เป็นผู้ใหญ่ การจัดการความร้อนที่พิสูจน์แล้ว และมวลไม่มีสปริงที่ยอมรับได้ ส่วนมอเตอร์ในล้อทำงานเดียวกันด้วยหน่วยขนาดกะทัดรัดสี่ตัวและแบกรับความท้าทายทั้งหลายที่กล่าวมาข้างต้น สรุปความแตกต่างในรูปแบบตารางจะเหมาะสมกว่า:
| คุณสมบัติ | มอเตอร์กลางลำตัว | มอเตอร์ในล้อ |
|---|---|---|
| ระบบส่งกำลัง | เกียร์ เฟืองท้าย เพลาส่งกำลัง | ไม่มี - ขับเคลื่อนโดยตรง |
| การสูญเสียเชิงกล | มีการสูญเสียจากห่วงโซ่ส่งกำลัง | ไม่มีการสูญเสียในการส่งกำลัง |
| การจัดวาง | อยู่บนเพลา ใช้พื้นที่ | อยู่ที่จุดศูนย์กลางล้อ ทำให้แชสซีโล่ง |
| มวลไม่มีสปริงรองรับ | ต่ำ | เพิ่มขึ้นอย่างมาก |
| สภาพแวดล้อมความร้อนและการปิดผนึก | โซนที่ได้รับการปกป้อง | สัมผัสกับสภาพถนนโดยตรง |
| การเวกเตอร์แรงบิด | ต้องใช้กลไกเพิ่มเติม | เป็นคุณสมบัติตามธรรมชาติ - ควบคุมได้ทีละล้อ |
| ต้นทุนและความเป็นผู้ใหญ่ของเทคโนโลยี | ได้รับการพิสูจน์ในการผลิตจำนวนมากแล้ว | ต้นทุนสูง ประสบการณ์การผลิตจำกัด |
ตารางนี้ยังอธิบายว่าทำไมเทคโนโลยีนี้จึงยังคงอยู่เฉพาะในกลุ่มเฉพาะทาง ในโลกของจักรยานไฟฟ้าและสกู๊ตเตอร์ มอเตอร์ฮับกลายเป็นมาตรฐานไปแล้วด้วยความเรียบง่ายและต้นทุนต่ำ ในยานพาหนะเบา มวลไม่มีสปริงรองรับและภาระความร้อนเป็นปัญหาที่เล็กกว่ารถยนต์มาก แต่ในระดับรถยนต์ สมการเปลี่ยนไป: ยิ่งมวล กำลัง และพลังงานเบรกมีมากขึ้น ปัญหาทั้งสี่ก็ยิ่งหนักขึ้นตามสัดส่วน
การเวกเตอร์แรงบิด: ตรงไปตรงมาที่แข็งแกร่งที่สุดของเทคโนโลยีนี้
ในบรรดาข้อดีของมอเตอร์ในล้อ ประเด็นที่ถกเถียงน้อยที่สุดคือความสามารถในการควบคุม เมื่อแต่ละล้อมีมอเตอร์ของตัวเอง การส่งแรงบิดที่แตกต่างกันไปยังล้อต่างกันเป็นเพียงเรื่องของพารามิเตอร์ในซอฟต์แวร์ การเวกเตอร์แรงบิดช่วยเพิ่มแรงหมุนให้กับยานพาหนะโดยเร่งล้อด้านนอกและชะลอล้อด้านในเมื่อเข้าโค้ง และสามารถปรับปรุงการยึดเกาะถนนได้อย่างชัดเจน ไม่จำเป็นต้องใช้เฟืองท้ายแบบกลไก เฟืองท้ายอิเล็กทรอนิกส์ปรับความเร็วล้อด้านในและด้านนอกในโค้งได้อย่างอิสระ
กลยุทธ์การควบคุมก็กำลังเป็นผู้ใหญ่ขึ้น: ด้วยการผสานการเวกเตอร์แรงบิดและระบบพวงมาลัยหน้าแอ็กทีฟ ระบบควบคุมความเสถียรสำหรับยานยนต์ไฟฟ้าที่ใช้มอเตอร์ในล้อได้รับการพัฒนาแล้ว ในทางกลับกัน ความซับซ้อนของการควบคุมที่เพิ่มขึ้นอย่างรวดเร็ว และผลของพลังการประมวลผลที่อัลกอริทึมควบคุมการยึดเกาะและการเวกเตอร์ต้องการต่อต้นทุนระบบ ยังคงเป็นเครื่องหมายคำถามในวงการวิศวกรรม กล่าวโดยย่อ ตรงไปตรงมาที่แข็งแกร่งที่สุดของเทคโนโลยีนี้ ยังเป็นเหตุผลของระบบย่อยที่ซับซ้อนที่สุดของมันด้วย
หน้าต่างแห่งการแพร่หลายกำลังจะเปิดหรือไม่? สถานการณ์ปัจจุบัน
ประวัติศาสตร์ดำเนินไปอย่างน่าสนใจในลักษณะวงจร สิทธิบัตรมอเตอร์ฮับไฟฟ้าแบบแรกจดที่ 1884 สิทธิบัตรจักรยานไฟฟ้าที่มีมอเตอร์ฮับล้อหน้าจดที่ 1895 และในปี 1899 หนึ่งในรถยนต์ไฮบริดแบบแรกที่ผสานมอเตอร์ฮับขับด้วยแบตเตอรี่สี่ลูกเข้ากับเครื่องยนต์เบนซินก็ได้รับการพัฒนาขึ้น นั่นหมายความว่าเทคโนโลยีนี้มีอายุเท่ากับรถยนต์ ส่วนปัญหามวลไม่มีสปริงรองรับและแบตเตอรี่ที่เคยขัดขวางมันในยุคแรก ยังคงรอการแก้ไขมานานกว่าหนึ่งศตวรรษ
วันนี้สถานการณ์เริ่มเคลื่อนไหว ในช่วงไม่กี่ปีที่ผ่านมา ผู้ผลิตรายหนึ่งประกาศระบบมอเตอร์ในล้อที่พร้อมผลิตซึ่งมีเป้าหมายเข้าสู่การผลิตจำนวนมากในปี 2026 และในฤดูใบไม้ร่วงปี 2025 ได้เปิดตัวมอเตอร์ฮับใหม่กำลัง 220 kW พร้อมระบุว่าผู้ผลิตชาวยุโรปรายหนึ่งวางแผนจะใช้เทคโนโลยีนี้ในรถสปอร์ตไฟฟ้า เทคโนโลยีมอเตอร์ในล้อแบบผ่านการรับรองมาตรฐานรุ่นแรกที่ใช้ในรถผลิตจริงจากผู้ผลิตรายอื่น ได้สะสมระยะทดสอบมากกว่า 1.5 ล้านไมล์บนรถกว่า 100 คันแล้ว; บริษัทเดียวกันยังเปิดตัวรุ่นใหม่เฉพาะสำหรับยานยนต์ไฟฟ้าสมรรถนะสูงในเดือนตุลาคม 2025 ส่วนโซลูชันขับเคลื่อนในล้อแบบมีแดมป์เปอร์ในตัวที่จัดแสดงใน CES 2026 ถูกตีความว่าเป็นคำตอบต่อปัญหาภาระแบริ่งล้อที่เป็นที่รู้จักของเทคโนโลยีนี้
ขณะที่การคาดการณ์ด้านตลาดต้องอ่านอย่างระมัดระวัง การคาดการณ์สำหรับตลาดมอเตอร์ในล้อที่เผยแพร่โดยใช้ปี 2026 เป็นปีฐาน มีค่าอยู่ในช่วงกว้างประมาณ 2.17-4.55 พันล้านดอลลาร์; เป้าหมายปี 2034 อยู่ในช่วง 31-70 พันล้านดอลลาร์ และอัตราการเติบโตต่อปีคาดการณ์ไว้ที่ 28-41% ความต่างเหล่านี้สะท้อนว่าตลาดยังไม่มีนิยามและขอบเขตที่ชัดเจน - แต่ทิศทางเดียวกันในทุกการคาดการณ์คือ: ขึ้น บทวิจารณ์ปัจจุบันที่ผ่านการประเมินโดยผู้เชี่ยวชาญก็สรุปสถานการณ์ไว้ว่า: แม้จะมีข้อได้เปรียบด้านพื้นที่และประสิทธิภาพ แต่มอเตอร์ในล้อแบบขับตรงยังไม่ถูกผสานเข้ากับยานยนต์ไฟฟ้าอย่างแพร่หลาย
แล้วทำไมรถยนต์ไฟฟ้าทุกคันจึงไม่มีมอเตอร์ในล้อถึงสี่ตัว?
คำตอบไม่ได้จบในประโยคเดียว แต่จบได้ในสี่ข้อ: มวลไม่มีสปริง ความร้อน การกันน้ำซึม และต้นทุน มอเตอร์แบบรวมศูนย์แก้ปัญหาทั้งสี่ข้อได้ในคราวเดียว; โดยแลกกับประสิทธิภาพทางกลไกและความยืดหยุ่นในการจัดวางแพ็กเกจจำนวนหนึ่ง มอเตอร์ในล้อกลับทำการแลกเปลี่ยนในทางตรงข้าม: ได้มาคือการลดสูญเสียในระบบส่งกำลัง ปริมาตรแพ็กเกจ และความสามารถในการควบคุมเวกเตอร์แรงบิด; โดยแลกกับการที่การออกแบบระบบกันสะเทือนยุ่งยากขึ้น วิศวกรรมด้านความร้อนและการกันน้ำซึมต้องยกระดับสูงสุด และต้นทุนส่วนประกอบที่สูงขึ้น
ณ ปี 2026 เทคโนโลยีนี้กำลังยืนอยู่บนเส้นขอบของการผลิตจริง: การใช้งานแบบผ่านการรับรองมาตรฐานรุ่นแรกเกิดขึ้นแล้ว ระบบที่พร้อมผลิตได้ประกาศออกมาแล้ว และคำตอบทางวิศวกรรมสำหรับจุดอ่อนแบบดั้งเดิมอย่างภาระแบริ่งและการจัดการความร้อนก็ถูกพัฒนาขึ้นแล้ว กุญแจสู่การแพร่หลายไม่ใช่สิ่งประดิษฐ์ใดสิ่งหนึ่ง; แต่คือการมาบรรจบกัน ณ จุดเดียวกันของระบบกันสะเทือนแบบปรับตัวราคาถูกที่ชดเชยมวลไม่มีสปริง การผลิตที่บรรลุเศรษฐกิจขนาด และความเต็มใจเสี่ยงของผู้ผลิตรถยนต์ เมื่อจุดบรรจบนั้นมาถึง สถาปัตยกรรมการส่งกำลังของรถยนต์ที่ไม่เปลี่ยนแปลงมาตลอดหนึ่งศตวรรษจะได้รับการปฏิรูปอย่างถึงรากเป็นครั้งแรก
แหล่งอ้างอิง
- ประเภท ข้อดีและข้อเสีย - มอเตอร์ในล้อคืออะไรและทำงานอย่างไร
- หลักการ ข้อดีและข้อเสียของมอเตอร์ในล้อ
- มอเตอร์ในล้อและมวลไม่มีสปริง: สำคัญหรือไม่?
- เหตุผลที่สนับสนุนมอเตอร์ในล้อ
- การประเมินผลของมวลไม่มีสปริงต่อความสบายในการขับขี่ของยานพาหนะมอเตอร์ในล้อ
- การวิเคราะห์สนามอุณหภูมิและการระบายความร้อนของมอเตอร์ในล้อ
- ปัญหาและแนวทางแก้ไขการระบายความร้อนของมอเตอร์ในล้อ
- ปิดผนึกอนาคตของมอเตอร์ในล้อ: แรงเสียดทานต่ำและการป้องกันสูงสุด
- บทวิจารณ์เชิงวิพากษ์มอเตอร์ในล้อแบบขับตรงในยานยนต์ไฟฟ้า
- Protean Electric เปิดตัวมอเตอร์ล้อใหม่กำลัง 220 kW
- Elaphe Propulsion Technologies
- ตลาดมอเตอร์ในล้อ
- ตลาดมอเตอร์ในล้อ
- มอเตอร์ไฟฟ้าในล้อกลับมาได้รับความสนใจอีกครั้ง