Logic EV Động Máy Kép: Tại Sao Trước Dùng Động Cơ Nam Châm Vĩnh Cửu, Sau Dùng Động Cơ Dị Bộ?
Chia sẻ trang này
Ở xe điện động cơ kép, lý do sử dụng hai loại động cơ khác nhau ở trục trước và trục sau là một sự cân bằng kỹ thuật đơn giản: động cơ đồng bộ nam châm vĩnh cửu có hiệu suất đỉnh cao nên đảm nhận trục liên tục chịu tải, còn động cơ không đồng bộ có thể quay tự do gần như không tổn thất khi không được cấp điện nên đảm nhiệm trục dự phòng. Nhờ vậy, một xe điện AWD vừa duy trì hiệu suất ở chế độ cruise, vừa có sự linh hoạt tiêu thụ công suất từ cả bốn bánh khi cần mô-men xoắn.
Điểm nổi bật
- Động cơ nam châm vĩnh cửu đạt hiệu suất đỉnh 95–97%; động cơ không đồng bộ thường nằm trong dải 90–93%.
- Khi nguồn cấp stato của động cơ không đồng bộ bị cắt, rô-to quay tự do; điều này khiến nó trở thành một trục dự phòng lý tưởng trong cấu hình động cơ kép.
- Một động cơ không đồng bộ công suất tương đương nặng 45–60 kg trong khi PMSM chỉ khoảng 22 kg; mật độ mô-men xoắn cao hơn 2–3 lần.
- Tesla Model 3 Dual Motor dùng động cơ cảm ứng ở trục trước và động cơ nam châm vĩnh cửu tích hợp (IPM) ở phía sau; trong khi các mẫu Mercedes-Benz EQ lại chọn ngược lại.
Tại sao không chế tạo hai motor theo cùng một thiết kế?
Trang bị động cơ nam châm vĩnh cửu cho cả hai trục nghe có vẻ hợp lý trên giấy: suy cho cùng, đó là một động cơ hiệu quả hơn, nhẹ hơn và gọn hơn. Vấn đề nằm ở chỗ từ trường của động cơ PM không bao giờ tắt. Nam châm trên rô-to của những động cơ này luôn sinh ra từ trường; khi xe đang ở chế độ lướt, tức là ngay cả khi động cơ đã bị cắt điện, rô-to nam châm đang quay vẫn tạo ra dòng điện không mong muốn và tổn thất lõi trong cuộn dây stato. Nói ngắn gọn, động cơ PM về bản chất không thể bị "gây ngủ".
Còn ở động cơ không đồng bộ (cảm ứng), dòng điện rô-to được stato cảm ứng gián tiếp. Khi nguồn cấp stato bị cắt, rô-to không còn từ trường, trở nên tự do về cơ học và tổn thất ma sát kéo giảm xuống mức gần bằng không. Chính đặc điểm này giải thích logic nền tảng của kiến trúc động cơ kép: trục không sử dụng phải quay miễn phí, và động cơ đáp ứng được điều đó chính là động cơ không đồng bộ.
Đặc tính của hai loại động cơ: hiệu suất, trọng lượng, mật độ mô-men xoắn
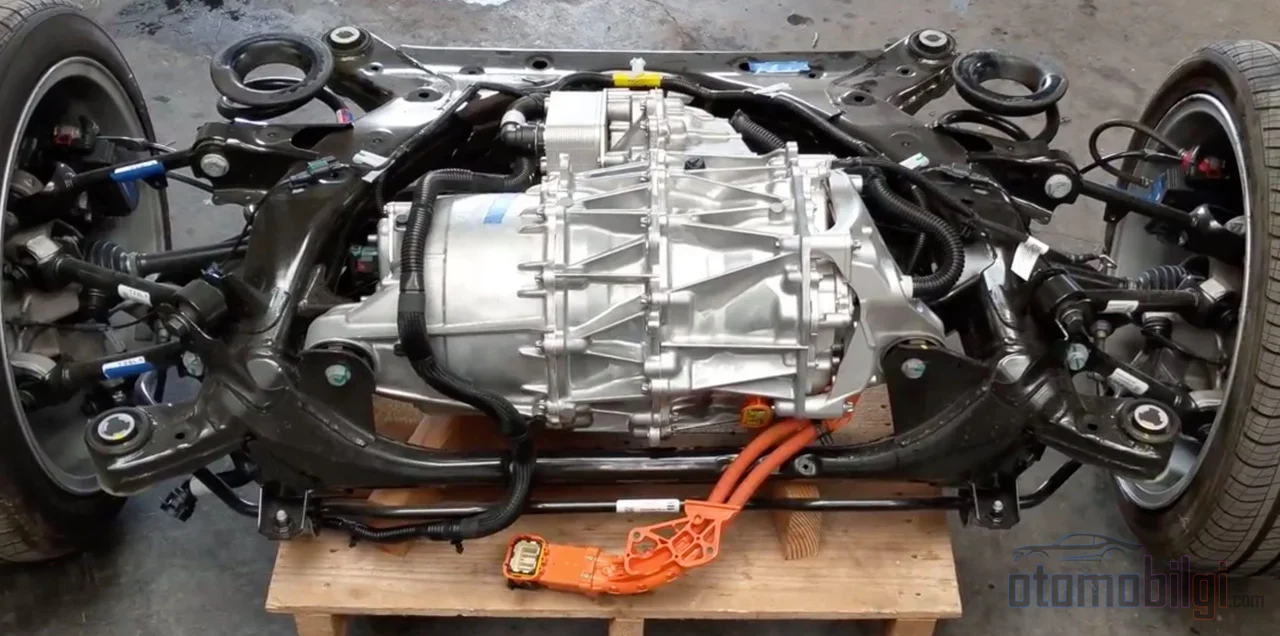
Ưu thế của động cơ đồng bộ nam châm vĩnh cửu (PMSM) không chỉ nằm ở hiệu suất đỉnh mà còn ở sự phân bố hiệu suất. Vì không có tổn thất dòng điện rô-to nên nó duy trì hiệu quả trong dải tốc độ và mô-men xoắn rộng; điều này trong sử dụng hàng ngày thường có giá trị hơn hiệu suất đỉnh tại một điểm cố định. Ở động cơ không đồng bộ, một phần tổn thất mang tính cấu trúc hoàn toàn: khi rô-to chậm hơn từ trường stato một độ trượt (slip), dòng điện và do đó nhiệt lượng sinh ra trên rô-to. Để tạo cùng một thông lượng từ, động cơ không đồng bộ đòi hỏi nhiều sắt và đồng hơn - một động cơ không đồng bộ 50 kW nặng 45–60 kg trong khi PMSM tương đương chỉ 22 kg. Mật độ mô-men xoắn của động cơ PM cũng cao hơn 2–3 lần, nghĩa là cùng hiệu năng gói gọn trong một khối nhỏ gọn hơn.
| Đặc tính | Đồng bộ nam châm vĩnh cửu (PMSM) | Không đồng bộ (cảm ứng) |
|---|---|---|
| Hiệu suất đỉnh | 95–97% | 90–93% |
| Tổn thất quay tự do | Thấp nhưng không bằng không (từ trường nam châm cố định) | Rất thấp, thực tế quay tự do |
| Khối lượng động cơ 50 kW | Khoảng 22 kg | 45–60 kg |
| Mật độ mô-men xoắn | Cao (gấp 2–3 lần) | Thấp hơn |
| Hiệu suất trong dải tải | Hiệu quả trong dải rộng | Sụt giảm nhanh hơn khi tải thay đổi |
| Yêu cầu nam châm | Cần các nguyên tố đất hiếm | Không cần |
| Vai trò điển hình | Trục chịu tải liên tục | Trục phụ / công suất bổ sung |
Logic đối chiếu trên bản đồ hiệu suất
Mỗi động cơ điện đều có một bản đồ hiệu suất: một sơ đồ đường viền cho thấy khu vực nào trên mặt phẳng tốc độ-mô-men xoắn hiệu quả đến mức nào. Tổn thất đến từ ba nhóm chính - tổn thất ohm do điện trở cuộn dây, tổn thất sắt do từ thông biến thiên trong lõi sắt, và ở động cơ PM là các tổn thất bổ sung do chính nam châm tạo ra. Một hệ thống hai động cơ tốt sẽ đưa các vùng hiệu quả nhất của những bản đồ này trùng với các điểm mà xe dành nhiều thời gian nhất theo hồ sơ sử dụng điển hình.
Chiến lược vận hành như sau: khi xe di chuyển ở tốc độ ổn định (cruise), chỉ có động cơ PM hoạt động và kích thước của nó được chọn sao cho nằm đúng trên "hòn đảo" hiệu quả nhất của bản đồ hiệu suất trong kịch bản tải thấp này. Động cơ không đồng bộ được tắt bằng một lệnh từ bộ biến tần; rotor quay tự do, lực cản gần như bằng không. Khi tăng tốc, leo dốc hoặc mất bám kéo diễn ra, động cơ thứ hai bắt đầu tạo mô-men xoắn. Phần mềm của xe điều chỉnh sự phân bổ mô-men xoắn giữa trục trước và trục sau liên tục để tối ưu hóa mức tiêu thụ; các thuật toán phân bổ mô-men xoắn này đồng thời đặt nền móng cho vector hóa mô-men xoắn cơ bản, cố gắng cân bằng khả năng lực ngang của mỗi trục.
Phanh tái sinh cũng có sự bất đối xứng: Động cơ PM chuyển sang chế độ máy phát một cách tự nhiên vì từ trường của nó luôn sẵn sàng. Sử dụng động cơ không đồng bộ làm máy phát phức tạp hơn một chút; vì từ trường rotor được tạo ra bằng cảm ứng gián tiếp, lớp điều khiển trước tiên phải thiết lập từ trường này. Dù vậy, trên các xe hai động cơ hiện đại, cả hai trục đều có thể tham gia thu hồi năng lượng.
Vì sao các nhà sản xuất chọn cách ghép đôi này?
Tesla: phía trước cảm ứng, phía sau IPM
Tesla Model 3 Dual Motor là ví dụ được bàn luận nhiều nhất về kiến trúc này: trục trước là động cơ cảm ứng ba pha, bốn cực; trục sau là động cơ nam châm vĩnh cửu nhúng trong lòng từ (IPM) ba pha, sáu cực. Quỹ đạo lịch sử của công ty cũng rất bài học - Roadster đầu tiên và Model S hoàn toàn dùng cảm ứng; cùng với Model 3 và Y, đơn vị truyền động chính đã chuyển sang nền tảng PMSM. Lý do rất rõ ràng: chi phí cao hơn của động cơ PM là xứng đáng với lợi ích hiệu suất mang lại. Tesla còn kết hợp nam châm vĩnh cửu với thiết kế từ trở (mô-men xoắn từ trở) để đưa hiệu suất lên một bước nữa. Trên các động cơ thế hệ này gọi là PMSR, người ta thấy dấu ấn của kiến trúc lai IPM-SynRM.
Mercedes-Benz: hình ảnh đối xứng
Các mẫu Mercedes-Benz EQ áp dụng cùng logic này nhưng theo chiều ngược lại: trục sau là động cơ đồng bộ kích thích nam châm vĩnh cửu, trục trước là động cơ cảm ứng. Điều này cho thấy câu hỏi "PM nên nằm ở trục nào" không có một câu trả lời đúng duy nhất; quyết định được đưa ra dựa trên phân bố trọng lượng của xe, tải lái điển hình và kiến trúc quản lý nhiệt. Vì trục sau mang công suất liên tục cao hơn ở hầu hết các xe EV, việc đặt động cơ PM ở phía sau đảm bảo tải đi đường cao tốc rơi vào động cơ có hiệu suất cao nhất - Tesla về cơ bản cũng vận hành theo cùng một logic như vậy.
Xu hướng chung của ngành
Các thương hiệu như BYD, Toyota, Hyundai và Volkswagen chủ yếu dựa vào hệ thống PMSM nhờ mật độ mô-men xoắn cao và hiệu suất trên dải tốc độ rộng. Đại đa số xe BEV sử dụng động cơ nam châm vĩnh cửu; Renault Zoe và Tesla Model S đời cũ là những ngoại lệ nổi tiếng của quy luật này. Các nghiên cứu ngành cho biết động cơ PM sẽ tiếp tục là loại động cơ thống trị trong tương lai có thể dự đoán được; gã khổng lồ linh kiện Bosch cũng đã giới thiệu dòng e-motor đồng bộ nam châm vĩnh cửu sản xuất hàng loạt thế hệ mới.
PM có vượt trội trong mọi trường hợp? Những lĩnh vực mà động cơ không đồng bộ vẫn còn thắng thế
So sánh không phải là một chiều. Động cơ không đồng bộ mang lại ba lợi thế cụ thể: không phụ thuộc vào các nguyên tố đất hiếm vì không có nam châm vĩnh cửu, chi phí động cơ thường thấp hơn 20–30%, và chịu được hiện tượng khử từ của nam châm - ngay cả trong môi trường trên 120°C cũng không có vấn đề mất từ trường. Ngược lại, ở động cơ PM, nhiệt độ cao phải được tính đến như một rủi ro suốt đời của nam châm. Ngoài ra, chuyển động quay của rô-to PM tạo ra một điện áp ngược (back-EMF) với điện áp được cấp; điều này cho phép động cơ hút dòng điện theo yêu cầu tải của nó, nhưng ở tốc độ cao, việc quản lý điện áp và tổn thất trở thành vấn đề quan trọng của thiết kế.
Mức độ chênh lệch hiệu suất cũng không phải là tuyệt đối: Mặc dù dải khoảng 5–7% được coi là phổ quát, nhưng chênh lệch này hẹp lại hoặc mở rộng tùy theo điểm tải. Lợi thế của PM đặc biệt rõ rệt khi tải thay đổi; khi tải liên tục và cố định, chênh lệch giảm đi đáng kể. Động cơ đồng bộ kích từ điện (EESM) cũng là một ứng viên trên bàn thảo luận: nó không có nam châm và khả năng kích từ mang lại sự linh hoạt trong kiểm soát, nhưng hiệu suất tải một phần thường thấp hơn PMSM vì nó đòi hỏi một dòng kích từ liên tục cung cấp cho từ trường rô-to.
Các câu hỏi thường gặp: động cơ kép có làm tăng quãng đường di chuyển không?
Câu trả lời cho câu hỏi này phụ thuộc vào động cơ. Khi so sánh một xe chỉ có động cơ PM duy nhất với một xe AWD sử dụng cặp PM + không đồng bộ, cấu hình động cơ kép không làm mất quãng đường - vì trục không đồng bộ không được sử dụng sẽ quay tự do và hầu như không ảnh hưởng đến hiệu suất. Lợi ích đến từ việc phân bổ mô-men xoắn về phía trục cần thiết và vận hành mỗi động cơ trong vùng hiệu suất cao nhất trên bản đồ hiệu suất riêng của nó. Nếu cả hai trục đều dùng nam châm vĩnh cửu, tổn thất lõi chảy liên tục thực sự sẽ ăn mòn quãng đường; việc ghép cặp tồn tại chính xác là để loại bỏ tổn thất đó.
Vậy tại sao không phải tất cả các nhà sản xuất đều sử dụng cùng một bố cục? Vị trí của trục PM thay đổi tùy theo mẫu xe và nhà sản xuất; trong khi một số đánh giá xác định động cơ phía trước là loại PM hiệu quả hơn, các phân tích tháo rời thân xe xác nhận rằng ở Model 3/Y, động cơ phía sau là loại PM hiệu quả hơn ở các tải lái xe điển hình. Điều cố định không phải là quy tắc mà là nguyên tắc: tải đi đường dài nên do động cơ hiệu quả nhất đảm nhận, động cơ còn lại ngủ đông trừ khi cần thiết.
Kết luận: một sự bất đối xứng có chủ đích
Trước dùng nam châm vĩnh cửu, sau dùng không đồng bộ (hoặc ngược lại); đây không phải là tuyên bố về việc công nghệ động cơ này vượt trội hơn công nghệ kia, mà là sự phân công giữa hai tính cách khác nhau. Động cơ PM gánh tải liên tục với hiệu suất 95–97% trong dải tải rộng, còn động cơ không đồng bộ giữ trục trần không tổn thất nhờ khả năng quay tự do. Các yếu tố như chi phí nam châm, độ bền nhiệt và sự độc lập với đất hiếm còn củng cố thêm sự kết hợp này về mặt kinh tế. Với một kỹ sư muốn có lực kéo bốn bánh mà không mất quãng đường, sự bất đối xứng này vẫn là câu trả lời cân bằng nhất trong công nghệ hiện có.
Nguồn tham khảo
- PMSM vs Induction Motor: 3 quyết định giúp tiết kiệm cho việc lắp ráp EV của bạn
- So sánh động cơ không đồng bộ và PM cho xe điện
- Không đồng bộ vs Nam châm vĩnh cửu | Hiệu suất & Mô-men xoắn
- Tại sao Tesla Model 3 AWD lại có động cơ trước và sau khác nhau
- Tesla Model Y vs Model 3: So sánh công nghệ động cơ điện
- Tổn thất trong bản đồ hiệu suất của xe điện: Tổng quan
- Phanh tái sinh: Nhìn kỹ hơn các phương pháp và giới hạn của hồi năng lượng
- Động cơ không đồng bộ trong hệ truyền động xe điện
- Động cơ điện cho xe điện 2026-2036
- Động cơ điện nam châm vĩnh cửu thế hệ mới của Bosch