Por que o torque no motor elétrico é independente da rotação
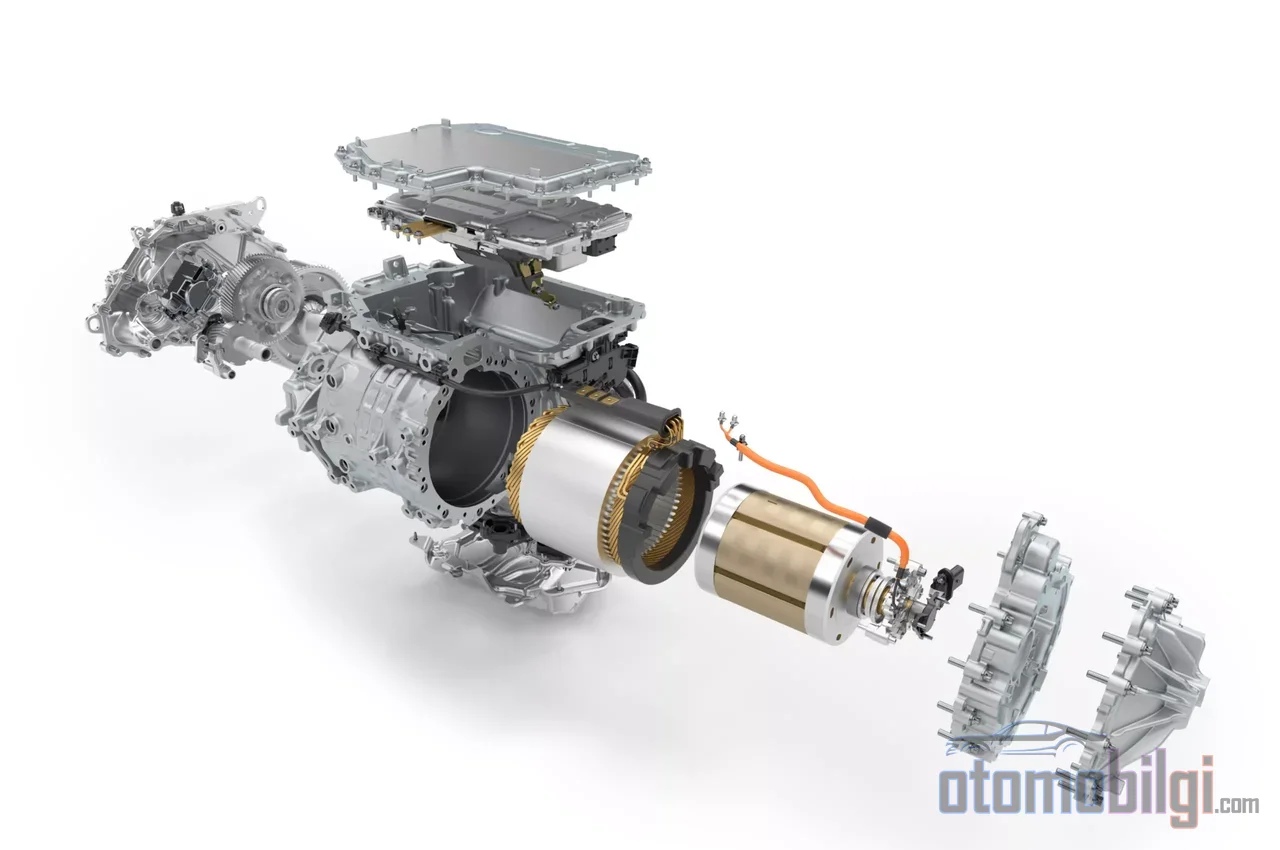
Aquele empurrão que você sente no instante em que pisa no acelerador é o que mais surpreende quem dirige um carro elétrico pela primeira vez. Para obter a mesma sensação em um carro a combustão, é preciso fazer o motor girar, engatar a marcha correta e, às vezes, esperar o turbo entrar em ação. No carro elétrico, não há espera. Mas de onde vem o torque instantâneo em um carro elétrico? A resposta não está em uma única peça; está guardada em uma cadeia em que física, redutor, inversor e software trabalham juntos.
Nesta página, vamos abrir essa cadeia elo por elo: primeiro examinaremos como o motor elétrico gera torque, depois a diferença da curva de torque em relação ao motor a combustão, em seguida o papel do câmbio de uma única marcha e do inversor e, por fim, como o software molda essa sensação.
Por que o Motor Elétrico Produz Torque a Zero Rotação?
No motor a combustão, o torque é o produto de uma cadeia complexa de processos: o ar é admitido, o combustível é injetado, a mistura queima e o pistão empurra a biela, girando o virabrequim. Cada elo dessa cadeia exige tempo; além disso, a combustão só ocorre de forma eficiente em uma faixa específica de rotação. Com o motor parado ou em rotação muito baixa, essa cadeia não funciona em plena eficiência.
No motor elétrico, a situação é radicalmente diferente. O torque é diretamente proporcional à corrente que flui para o motor e não depende da velocidade. Mesmo que o rotor não esteja girando, no instante em que a corrente é aplicada, o campo magnético do estator força os polos do rotor a se alinharem; a força de torção já está presente antes mesmo de o eixo completar seu primeiro grau de rotação. Não se espera pelo ar, não se injeta combustível, não é necessário encher o turbo. No instante em que a corrente flui, o torque está lá.
Aqui, um conceito fundamental é a força contraeletromotriz (back-EMF), ou seja, a tensão que o próprio motor gera ao girar e que trabalha contra ele. A zero rotação, a força contraeletromotriz é zero; portanto, toda a tensão aplicada ao motor pode ser destinada à produção de corrente e de campo magnético. À medida que a rotação aumenta, a força contraeletromotriz cresce, a tensão efetivamente disponível para o motor diminui e a capacidade de gerar torque se reduz. Esse é, em resumo, o caráter do motor elétrico: parado, ele tem o maior potencial de torção; girando, a produção se torna progressivamente mais difícil.
Neste ponto, é necessário acrescentar um detalhe honesto de engenharia: a zero rotação, a potência é zero, porque a potência é o produto do torque pela rotação e não há rotação. Nessa fase, parte da energia fornecida ao motor se converte em perdas I²R na resistência dos enrolamentos. Ou seja, a formulação correta é que o motor pode produzir torque máximo a zero rotação, disponível de imediato e em plena capacidade; essa sutileza costuma ser omitida na linguagem de marketing.
Destaques
- No motor elétrico, o torque é diretamente proporcional à corrente e pode ser produzido em plena capacidade a partir de zero rotação.
- Nos carros elétricos modernos, as relações do redutor ficam tipicamente na faixa de 8:1 a 12:1.
- Em medições industriais, o tempo de resposta do torque é inferior a 5 milissegundos e a repetibilidade está na ordem de 1%.
- O redutor de marcha única multiplica o torque do motor pela relação, após as perdas, e o transmite às rodas.
- O software pode limitar deliberadamente o torque para proteger a bateria e o trem de força.
Comparação da Curva de Torque: Motor Elétrico ou Motor de Combustão Interna?
A ferramenta visual mais clara que distingue os dois tipos de motor é a curva de torque. A curva do motor de combustão interna desenha um pico: o torque sobe numa determinada faixa de rotação, atinge o seu máximo e depois cai. Como exemplo, um motor a gasolina pode produzir cerca de 180 Nm a 1000 rpm e cerca de 235 Nm por volta de 3500 rpm; a diferença entre os dois exige que o condutor esteja na mudança certa no momento certo.
A curva do motor elétrico começa como um platô plano. O torque máximo chega desde zero rotações e permanece constante até à velocidade base, ou seja, ao longo de uma ampla faixa de rotação. Ultrapassada a velocidade base, o torque diminui gradualmente, especialmente na zona de enfraquecimento de campo. Na prática, isto significa que o carro elétrico mantém a força de tração de forma estável da arrancada até às velocidades médias.
Outra consequência desta curva em platô é a necessidade de mudanças. O facto de o grupo propulsor elétrico fornecer torque consistente numa ampla faixa de rotação elimina a necessidade de uma caixa de muitas velocidades. O mesmo não se pode dizer do motor de combustão interna: um veículo a gasolina que funcione com uma única relação fixa acelera lentamente e atinge o corta-rotações em altas velocidades; é precisamente por isso que existe a caixa de velocidades.
Redutor: Como uma Única Velocidade se Torna um Multiplicador de Torque?
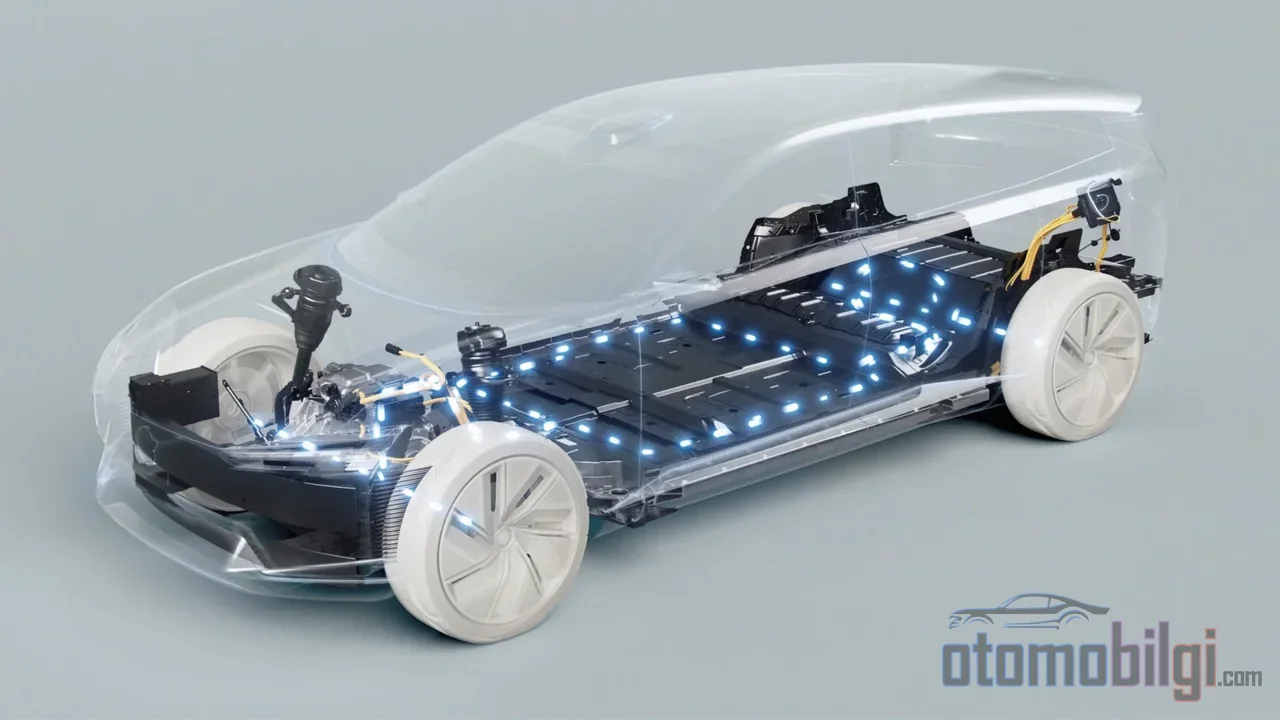
A maioria dos carros elétricos não tem uma caixa de velocidades no sentido clássico; em vez disso, possui um redutor de relação única. Este redutor tem duas funções: reduzir as milhares de rotações do motor para um nível utilizável pela roda e multiplicar o torque do motor para o aumentar.
A aritmética é simples. Se o motor produz 200 lb-ft de torque, um redutor de 10:1 transporta esse valor até às rodas como aproximadamente 2000 lb-ft, após as perdas. Nos carros elétricos modernos, as relações estão tipicamente entre 8:1 e 12:1; uma relação de 9:1 significa que o motor roda nove vezes para cada volta da roda. O torque da roda é aproximadamente o produto do torque do motor, da relação do redutor e da eficiência da transmissão.
Outra razão pela qual uma única velocidade é suficiente é que o motor elétrico não funciona em marcha lenta. Com o veículo parado, o motor não roda; e no momento da arrancada, como o torque máximo chega desde zero rotações, desaparece a questão de engrenar uma velocidade baixa para arrancar. Não devemos esquecer que o motor de combustão interna é fraco perto da marcha lenta e, por isso, necessita de um multiplicador de torque para arrancar; o motor elétrico elimina radicalmente essa necessidade.
Inversor: O que Acontece nos Primeiros Milissegundos?
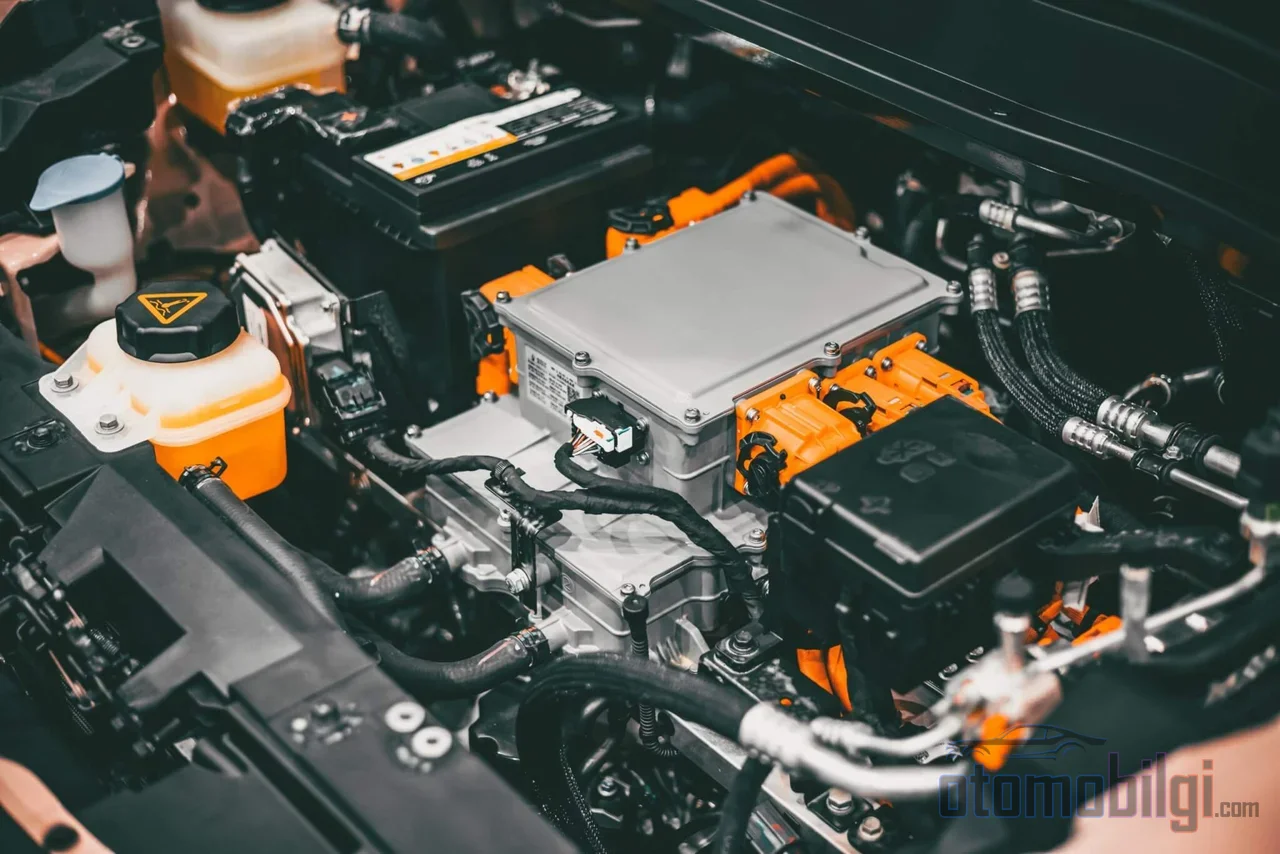
O herói menos falado da sensação de torque instantâneo é o inversor. Esta unidade de eletrónica de potência, que converte a corrente contínua vinda da bateria em corrente alternada trifásica controlada através de interruptores IGBT ou MOSFET, regula diretamente a velocidade e o torque do motor. Arrancada, paragem, mudança de direção; tudo acontece com os comandos do inversor.
No lado do controlo, utiliza-se PWM, ou seja, modulação por largura de pulso: os interruptores abrem e fecham milhões de vezes, de modo que a tensão média num determinado período de comutação se iguale à tensão pretendida. Os tempos de comutação estão na ordem de nanossegundos; num sistema moderno de 400 V, a tensão do barramento DC é de aproximadamente 540 V e as comutações ocorrem numa escala de tempo de 100 nanossegundos. Medições industriais de acionamento fornecem a prova concreta dessa velocidade: o tempo de resposta do torque é inferior a 5 ms, com repetibilidade na ordem de 1%.
O software do controlador também controla separando os componentes da corrente e do torque; essa separação proporciona uma resposta de torque mais nítida e um torque de partida mais alto. O tempo entre o acionamento do pedal do acelerador e a transmissão de força às rodas é muito menor do que o tempo de uma piscada de olhos, e é exatamente essa velocidade que é a contrapartida técnica da resposta instantânea que você sente.
Por Que o Software Limita o Torque Deliberadamente?
Embora a física permita o torque máximo, ele não é usado em todas as condições. Os fabricantes controlam o torque diretamente no nível do software por meio dos limites de corrente do inversor e podem definir um limite de potência em qualquer ponto abaixo dos limites térmicos do motor. As razões desses limites são concretas.
- Perda de tração: numa aceleração forte, automóveis elétricos com tração dianteira podem derrapar as rodas; o software limita o torque em baixas velocidades para evitar isso. É sabido, por meio de medições feitas por usuários, que alguns modelos limitam a saída de torque abaixo de aproximadamente 45 mph.
- Proteção da bateria: quando a potência de saída da bateria cai abaixo de um determinado limiar, o torque transmitido às rodas pode ser reduzido abaixo do torque disponível; essa abordagem também está descrita na literatura de patentes.
- Vida útil do trem de transmissão: toda a potência disponível não é usada a todo momento; valores limite são definidos para equilibrar o desgaste.
Em veículos com dois motores, o papel do software se torna ainda maior: com o vetorização de torque, é distribuído instantaneamente quanto de força cada motor produzirá. Se o veículo ultrapassar a aderência num piso escorregadio, o sistema pode reduzir o torque deliberadamente. Em resumo, a sensação de torque instantâneo é fruto tanto de decisões de engenharia quanto da física pura.
O Efeito do Tipo de Bateria e do Motor
A química da bateria não é diretamente uma protagonista nesta história; a fonte do torque é o motor. A participação da bateria é poder fornecer a corrente instantânea solicitada por um determinado período e até um determinado limiar de potência; parte das limitações de torque mencionadas acima surge exatamente desse limiar. Os detalhes das químicas das baterias são um tema à parte; aqui basta saber o seguinte: assim como cada elemento da cadeia de transmissão de potência, a bateria também determina o limite superior do torque disponível.
Já o tipo de motor molda o caráter. Os motores síncronos de ímãs permanentes, por transportarem fluxo magnético pronto no rotor, oferecem alta densidade de torque e eficiência de até aproximadamente 97%; um motor de ímãs permanentes de 50 kW pode pesar menos de 14 kg. Nos motores assíncronos, como o fluxo é gerado pela indução de corrente do estator no rotor, a densidade de torque é tipicamente mais baixa e a eficiência, em carga ótima, fica na faixa de 90-93%. Seja qual for o escolhido, a relação corrente-torque em rotação zero não muda; o que muda é apenas com que eficiência eles produzem esse torque.
Sensação de Condução: Como o Torque Instantâneo é Sentido na Estrada?
Toda essa cadeia técnica tem uma correspondência clara na estrada. No momento em que você pisa no acelerador, o motor está pronto e, na maioria dos casos, em seu valor máximo de torque; um carro elétrico comum que arranca em um semáforo pode ultrapassar quase todos os veículos convencionais de alto desempenho nos primeiros metros. Porque a potência existe não apenas em uma faixa específica de rotação, mas desde a primeira volta do motor.
A sensação não está apenas na magnitude da aceleração, mas na qualidade da resposta. O trem de força elétrico é muito sensível, mas fluido, tanto ao acelerar quanto ao desacelerar; a espera e o gerenciamento de marchas que o motorista assume em um veículo de combustão interna não existem aqui. A frenagem regenerativa também completa essa experiência: o motor funciona no sentido inverso, recuperando a energia que normalmente seria perdida como calor e proporcionando uma desaceleração de até 0.3 G; esse efeito, controlado pelo pedal, é significativamente mais forte do que o freio motor de um veículo a gasolina. O baixo centro de gravidade também acrescenta uma contribuição especial ao equilíbrio nas curvas.
Resposta curta: De Onde Vem Exatamente o Torque Instantâneo?
Resumindo: o torque instantâneo nos carros elétricos vem do fato de que, no motor elétrico, o torque é diretamente proporcional à corrente e independente da rotação, do redutor de marcha única que multiplica esse torque pelas rodas na proporção da relação de transmissão, e do inversor que gerencia a corrente com um tempo de resposta abaixo de 5 milissegundos. O software também mede essa força constantemente, conforme as condições de tração, bateria e durabilidade. O resultado é uma força de propulsão que chega no instante em que o motorista pisa no pedal, sem espera e sem escalonamento; a diferença em relação à cadeia do motor de combustão interna, dependente de rotação e marchas, nasce justamente dessa integridade física e sistêmica.